Описание и принцип работы
Конфигурация системы
Система PAS состоит из 8 датчиков (4 спереди и 4 сзади), которые обнаруживают препятствия и передают результат в виде трёх отдельных уровней предупреждения (первый, второй и третий) в IPM (BCM) по каналу связи LIN. IPM (BCM) определяет уровень сигнала по сообщениям, переданным ведомыми датчиками, после чего включает зуммер или передаёт данные для отображения.
Блок-схема

Технические характеристики работы системы
Начальный режим – передний датчик
Время инициализации системы составляет 500 мс после включения IGN1 и установки передачи D при скорости ниже 10 км/ч.
Система PAS распознаёт LID и задаёт идентификатор датчика во время инициализации.
PAS активирует каждый датчик, а затем выполняет диагностику после завершения инициализации IPM (BCM).
Звуковой сигнал запуска PAS подаётся в штатном режиме, если датчик не передаёт сообщение об ошибке и после завершения диагностики неисправностей.
Если от любого датчика поступает сообщение о неисправности, звуковой сигнал запуска PAS не подаётся, но на короткое время срабатывает сигнал неисправности.
Если установлен дисплей, на нём также отображается предупреждающий знак.
Зуммер неисправности датчика срабатывает однократно, но индикация на дисплее сохраняется до полного устранения неисправности.
IPM (BCM) запоминает завершённое состояние инициализации переднего датчика до выключения IGN 1. Повторная инициализация при следующем включении передачи D не выполняется.
При выключенном переключателе PAS инициализация системы не выполняется.
Если переключатель PAS включён в состоянии, описанном ниже, инициализация выполняется.
Переключатель PAS выключен при включённом IGN1.
Переключатель PAS включён при скорости автомобиля ниже 10 км/ч.
Инициализация не зависит от работы стояночного тормоза.
Начальный режим – задний датчик
Время инициализации системы составляет 500 мс после включения IGN1 и установки передачи R.
Система PAS распознаёт LID и задаёт идентификатор датчика во время инициализации.
PAS активирует каждый датчик, а затем выполняет диагностику после завершения инициализации IPM (BCM).
Звуковой сигнал запуска PAS подаётся в штатном режиме, если датчик не передаёт сообщение об ошибке и после завершения диагностики неисправностей.
Если от любого датчика поступает сообщение о неисправности, звуковой сигнал запуска PAS не подаётся, но на короткое время срабатывает сигнал неисправности.
Если установлен дисплей, на нём также отображается предупреждающий знак.
Зуммер неисправности датчика срабатывает однократно, но индикация на дисплее сохраняется до полного устранения неисправности.
IPM (BCM) запоминает завершённое состояние инициализации заднего датчика до выключения IGN 1. Повторная инициализация при следующем включении передачи R не выполняется.
Инициализация не зависит от работы стояночного тормоза.
Штатный режим – передний датчик
Обмен по LIN начинается и продолжает работу после включения IGN1, передачи D и скорости ниже 10 км/ч.
После инициализации рабочий цикл начинается сразу, без звукового сигнала запуска PAS.
Сигналы о препятствии делятся на 3 уровня: 1, 2 и 3. Уровни 1 и 2 подаются прерывистым звуком, уровень 3 – непрерывным. Уровень 1 для переднего ультразвукового датчика не предусмотрен.
Вариант с дисплеем
Сигнал 2 уровня: только индикация на дисплее, без звукового сигнала.
Сигнал 3 уровня: звуковой сигнал + индикация на дисплее.
Вариант без дисплея: только звуковой сигнал.
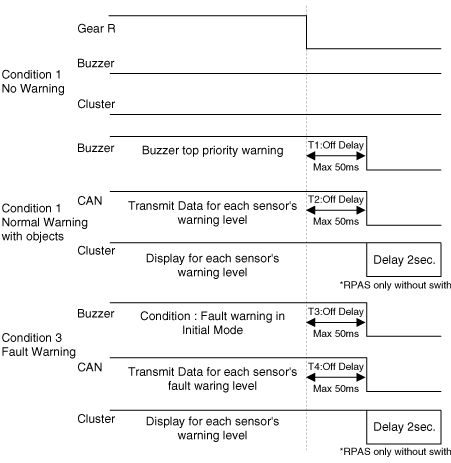
На дисплей данные каждого датчика передаются от IPM (BCM), например, на комбинацию приборов. Для передачи используется CAN-связь, максимальная задержка шлюза составляет 50 мс.
Система RPAS работает при скорости автомобиля ниже 10 км/ч.
При выключенном переключателе PAS система не работает.
Работа системы не зависит от стояночного тормоза.
Работа не начинается или прекращается при передаче N или P.
Штатный режим – задний датчик
Обмен по LIN начинается и продолжает работу после включения IGN1 и установки передачи R.
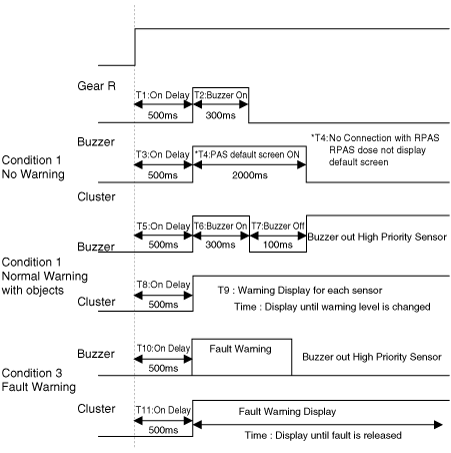
BCM один раз отправляет каждому датчику запрос на проверку начального состояния системы; четыре датчика отвечают одновременно. Если неисправностей нет, сигнал подаётся через 500 мс после включения передачи R с интервалом 300 мс.
После инициализации штатный режим включается через 100 мс после окончания выдачи сигнала.
Сигналы о препятствиях делятся на 3 уровня.
Первый и второй уровни – прерывистый звук, третий уровень – непрерывный.
На дисплей данные каждого датчика передаются от BCM, например, на комбинацию приборов.
Для передачи используется CAN-связь, максимальная задержка шлюза составляет 50 мс.
Это не связано со скоростью автомобиля.
Если выключатель PAS выключен и поступает сигнал передачи R, выключатель PAS переходит в положение ВКЛ.
Работа системы не зависит от стояночного тормоза.
Работа не начинается или прекращается при передаче N или P.
Зона обнаружения
Условия измерения – стойка из ПВХ (диаметр 75 мм, длина 3 м), нормальная температура
Диапазон расстояний до обнаруживаемых объектов (измерение непосредственно перед датчиком)
Передний датчик
61 см (24 дюйма) – 10 см (39,4 дюйма): ±15 см (5,9 дюйма)
31 см (12,2 дюйма) – 60 см (23,6 дюйма): ±15 см (5,9 дюйма)
Менее 20 см (7,9 дюйма): ±10 см (3,9 дюйма)
Задний датчик
61 см (24,0 дюйма) – 120 см (47,2 дюйма): ±15 см (5,9 дюйма)
31 см (12,2 дюйма) – 60 см (23,6 дюйма): ±15 см (5,9 дюйма)
Менее 30 см (11,8 дюйма): ±10 см (3,9 дюйма)
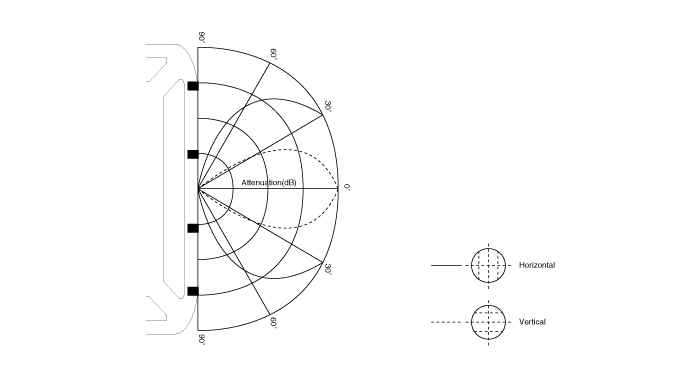
Горизонтальная зона обнаружения

Вертикальная зона обнаружения
Измерение расстояния
Прямое измерение
Передача и приём выполняются одним датчиком
(FL, FCL, FCR, FR, RL, RCL, RCR, RR – каждый датчик выполняет измерение)
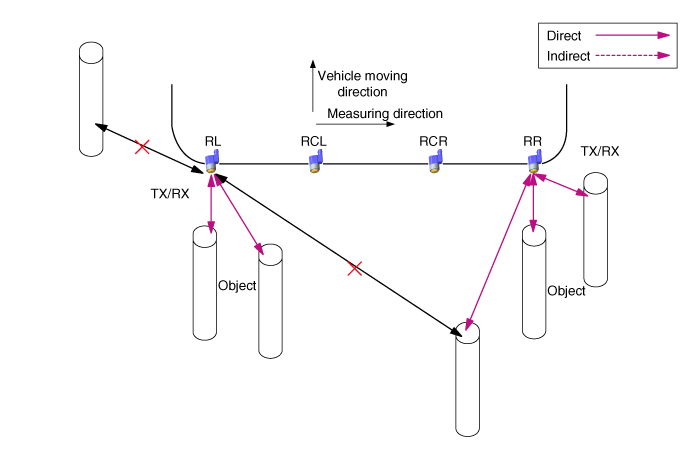
Непрямое измерение
(FCL > FL, FCL > FCR, FCR > FCL, FCR > FR, RCL > RL, RCL > RCR, RCR > RCL, RCR > RR – выполняется по порядку)
При использовании двух или трёх датчиков один из них выполняет передачу, а остальные принимают сигнал.
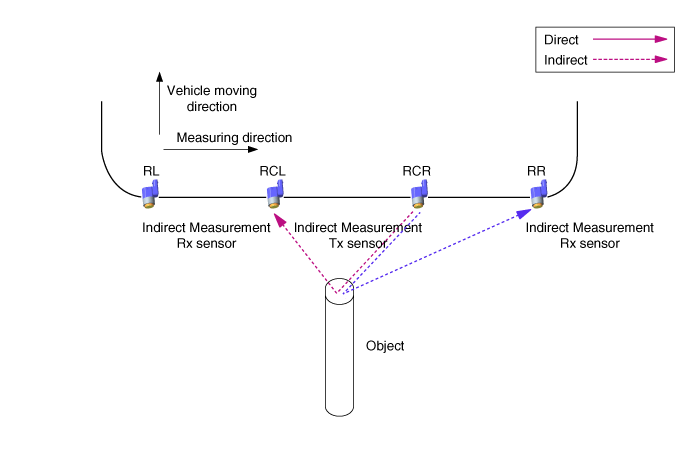
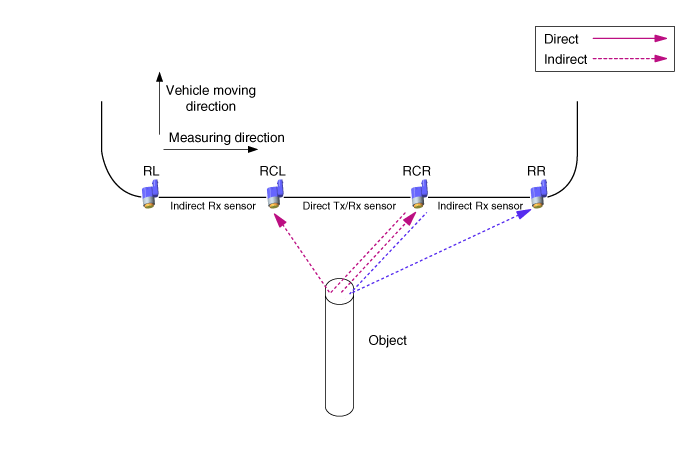
Прямое и непрямое измерение одновременно
При использовании двух или трёх датчиков один датчик выполняет и передачу, и приём, а остальные выполняют только приём.
Система сигнализации парковочного помощника (RPAS)
Когда датчик RPAS обнаруживает объект, предупреждение подаётся звуковым сигнализатором, например зуммером. Датчик RPAS передаёт данные в BCM по каналу связи LIN, а BCM выводит звуковое предупреждение для каждого датчика RPAS в соответствии с приоритетом. Визуальное предупреждение, например на комбинации приборов, BCM выводит только в роли шлюза.
Способ обработки информации датчиков для зуммера и дисплея в BCM: для информации датчиков RL/RR BCM напрямую обрабатывает каждый датчик для функций дисплея и зуммера. Для зуммера датчиков CL/CR BCM обрабатывает объединённую информацию обоих датчиков по приоритету. В остальных случаях при отображении неисправности BCM передаёт информацию каждого датчика на комбинацию приборов.
Технические характеристики работы системы – передний датчик
Когда на систему подано питание (после включения зажигания и передачи D), MICOM проверяет каждый канал датчика. Если ошибок не обнаружено, через 500 мс звучит сигнал. Если обнаружена ошибка хотя бы одного датчика, вместо сигнала начальной готовности звучит зуммер, соответствующий неисправному датчику. Если выключатель PAS находится в положении ВЫКЛ, система не работает. Вход в нормальный режим выполняется следующим образом.
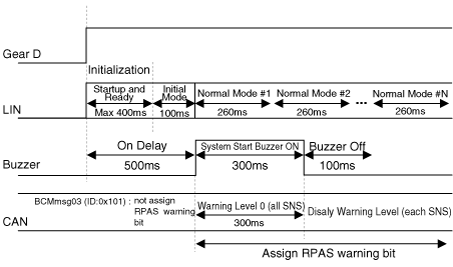
* В начальном режиме IPM (BCM) определяет только неисправность датчика.
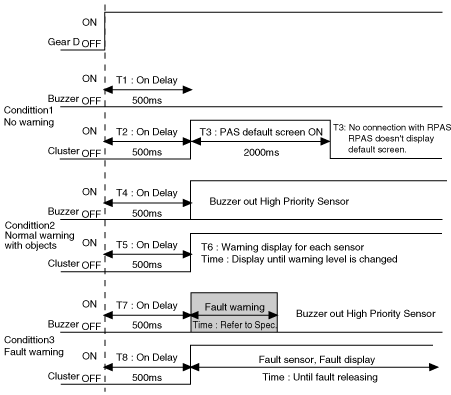
При включенной передаче D система работает следующим образом.
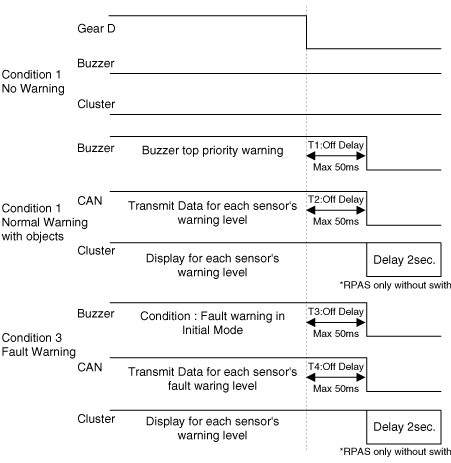
При выключении передачи D система работает следующим образом.
Технические характеристики работы системы – задний датчик
Когда на систему подано питание (после включения зажигания и передачи R), MICOM проверяет каждый канал датчика. Если ошибок не обнаружено, через 500 мс после сигнала длительностью 300 мс звучит сигнал. Если обнаружена ошибка хотя бы одного датчика, вместо сигнала начальной готовности звучит зуммер, соответствующий неисправному датчику. Вход в нормальный режим выполняется следующим образом.
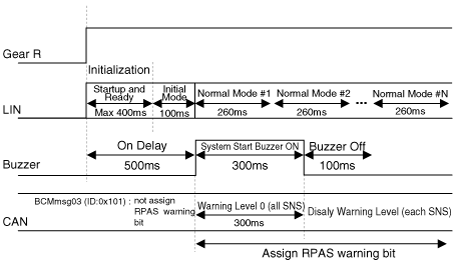
При включенной передаче R система работает следующим образом.
При выключении передачи R система работает следующим образом.
Допустимый диапазон погрешности на осциллограмме ±10%
Характеристики выхода сигнала тревоги в зависимости от расстояния между датчиками
Логика условий в соответствии с приоритетом уровня тревоги приведена ниже. (одинаковые датчики)
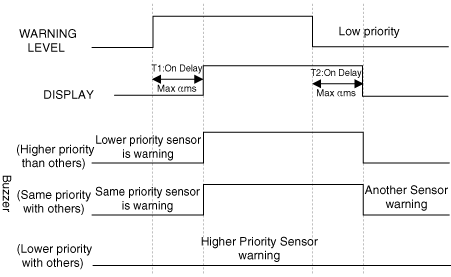
*? Определение значения
Низкоприоритетный датчик выключен: ? = 0 мс
Низкоприоритетный датчик на 1-м уровне предупреждения: ? < 340 мс
Низкоприоритетный датчик на 2-м уровне предупреждения: ? < 170 мс
*? Определение значения
Низкоприоритетный датчик на 1-м уровне предупреждения: ? = 1700 мс
Низкоприоритетный датчик на 2-м уровне предупреждения: ? = 1700 мс
Низкоприоритетный датчик на 3-м уровне предупреждения: ? = 700 мс
Управление сигналом тревоги в зависимости от расстояния обнаружения приведено ниже
Первая зона предупреждения (спереди: 61 см (24 дюйма) – 100 см (39,4 дюйма), сзади: 61 см (24 дюйма) – 120 см (47,2 дюйма))
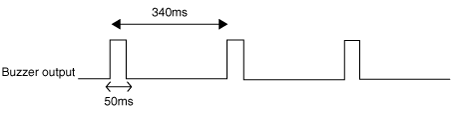
Вторая зона предупреждения (спереди/сзади: 31 см (12,2 дюйма) – 60 см (23,6 дюйма))
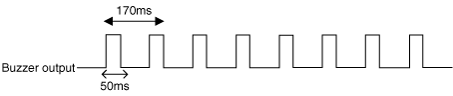
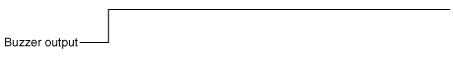
Третья зона предупреждения (спереди/сзади: менее 30 см (12,2 дюйма))
Характеристики визуального индикатора сигнала тревоги
Уровень тревоги по расстоянию – датчики переднего и заднего парктроника
Когда включена передача R, комбинация приборов включает индикатор, как показано на рисунке ниже. Когда система обнаруживает объект, индикатор загорается немедленно. Во время обнаружения объекта, если объекта нет, индикатор показывает отсутствие тревоги в течение двух секунд, а затем гаснет при обнаружении объекта. (Но когда третий уровень тревоги переходит в состояние отсутствия тревоги, третий уровень тревоги показывается в течение двух секунд, а затем гаснет.)
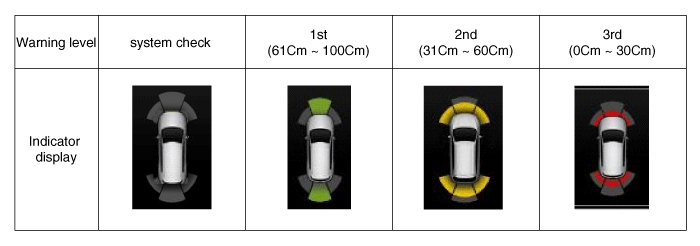
* Отображается только положение обнаруженного препятствия.
* На третьем уровне тревоги индикатор мигает каждую 1 секунду.
* Объединённый дисплей (FCL/FCR, RCL/RCR).