Description et fonctionnement
Configuration du système
Le PAS se compose de 8 capteurs (4 à l'avant et 4 à l'arrière) qui détectent les obstacles et transmettent le résultat selon trois niveaux d'alerte distincts, le premier, le deuxième et le troisième, au BCM (IPM) via la communication LIN. Le BCM (IPM) détermine le niveau d'alerte à partir du message de communication transmis par les capteurs esclaves, puis actionne le buzzer ou transmet les données à l'afficheur.
Schéma fonctionnel

Spécifications de fonctionnement du système
Mode initial - Capteur avant
Le temps d'initialisation du système est de 500 ms après IGN1 ON, rapport D engagé et vitesse inférieure à 10 km/h.
Le PAS reconnaît le LID et définit l'identifiant du capteur lors de l'initialisation.
Le PAS active chaque capteur, puis exécute le diagnostic une fois l'initialisation du BCM (IPM) terminée.
Le buzzer de démarrage du PAS retentit normalement lorsque le capteur n'envoie aucun message d'erreur et après la fin du diagnostic d'erreur.
Si un défaut est reçu de l'un des capteurs, le buzzer de démarrage du PAS ne retentit pas, mais l'alarme de défaut se déclenche brièvement.
Si le véhicule est équipé d'un afficheur, le symbole d'avertissement s'y affiche également.
Le buzzer de défaut de capteur retentit une fois, mais l'affichage reste allumé en permanence jusqu'à la réparation complète.
Le BCM (IPM) mémorise l'état d'initialisation terminé du capteur avant jusqu'à la mise hors tension de IGN 1. Il ne relance pas l'initialisation à la prochaine sélection du rapport D.
Si le commutateur PAS est sur OFF, l'initialisation du système n'est pas activée.
Si le commutateur PAS est sur ON dans l'état suivant, l'initialisation est activée.
Commutateur PAS sur OFF lorsque IGN1 est sur ON.
Commutateur PAS sur ON lorsque la vitesse du véhicule est inférieure à 10 km/h.
L'initialisation n'a aucun lien avec le fonctionnement du frein de stationnement.
Mode initial - Capteur arrière
Le temps d'initialisation du système est de 500 ms après IGN1 ON, rapport R engagé.
Le PAS reconnaît le LID et définit l'identifiant du capteur lors de l'initialisation.
Le PAS active chaque capteur, puis exécute le diagnostic une fois l'initialisation du BCM (IPM) terminée.
Le buzzer de démarrage du PAS retentit normalement lorsque le capteur n'envoie aucun message d'erreur et après la fin du diagnostic d'erreur.
Si un défaut est reçu de l'un des capteurs, le buzzer de démarrage du PAS ne retentit pas, mais l'alarme de défaut se déclenche brièvement.
Si le véhicule est équipé d'un afficheur, le symbole d'avertissement s'y affiche également.
Le buzzer de défaut de capteur retentit une fois, mais l'affichage reste allumé en permanence jusqu'à la réparation complète.
Le BCM (IPM) mémorise l'état d'initialisation terminé du capteur arrière jusqu'à la mise hors tension de IGN 1. Il ne relance pas l'initialisation à la prochaine sélection du rapport R.
L'initialisation n'a aucun lien avec le fonctionnement du frein de stationnement.
Mode normal - Capteur avant
La communication LIN démarre et la routine se poursuit après IGN1 ON, rapport D engagé et vitesse inférieure à 10 km/h.
Après l'initialisation, la routine démarre immédiatement sans le signal sonore de démarrage du PAS.
Les alarmes d'obstacle comprennent 3 niveaux : les niveaux 1 et 2 émettent des signaux sonores intermittents, et le niveau 3 émet un signal sonore continu. Il n'existe pas d'alarme de niveau 1 pour le capteur ultrasonique avant.
Version avec afficheur
Alarme de niveau 2 : seul l'affichage fonctionne, sans signal sonore.
Alarme de niveau 3 : signal sonore + affichage
Version sans afficheur : signal sonore uniquement
Sur l'afficheur, les données de chaque capteur sont transmises du BCM (IPM) à l'afficheur, par exemple au combiné d'instruments. La communication CAN est utilisée pour la transmission, et le délai maximal de la passerelle est de 50 ms.
La vitesse de fonctionnement efficace du RPAS est inférieure à 10 km/h.
Il ne fonctionne pas lorsque le commutateur PAS est sur OFF.
Il n'a aucun lien avec le fonctionnement du frein de stationnement.
Le fonctionnement ne démarre pas ou s'arrête au rapport N ou P.
Mode normal - Capteur arrière
La communication LIN démarre et la routine se poursuit après IGN1 ON et rapport R engagé.
Le BCM envoie un message unique à chaque capteur pour demander le fonctionnement et vérifier l'état initial du système ; les quatre capteurs répondent en même temps. Si aucun problème n'est détecté, l'alarme démarre 500 ms après l'engagement du rapport R, à intervalles de 300 ms.
Après l'initialisation, le mode normal démarre 100 ms après la fin de l'émission de l'alarme.
L'alarme d'obstacle est divisée en 3 niveaux.
Les niveaux 1 et 2 sont des signaux sonores intermittents, et le niveau 3 est continu.
Sur l'afficheur, les données de chaque capteur sont transmises du BCM à l'afficheur, par exemple au combiné d'instruments.
La communication CAN est utilisée pour la transmission, et le délai maximal de la passerelle est de 50 ms.
Cela n'a aucun rapport avec la vitesse du véhicule.
Lorsque le PAS SW est sur OFF, si le signal de la marche arrière (R) est reçu, le PAS SW passe sur ON.
Il n'a aucun lien avec le fonctionnement du frein de stationnement.
Le fonctionnement ne démarre pas ou s'arrête au rapport N ou P.
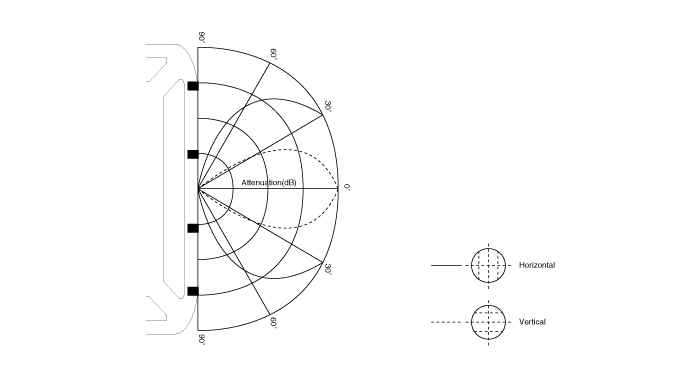
Zone de détection
Condition de mesure : poteau en PVC (diamètre 75 mm, longueur 3 m), température normale
Plage de distance des objets détectés (mesurée directement devant le capteur)
Capteur avant
61 cm (24 in) - 100 cm (39,4 in) : ±15 cm (5,9 in)
31 cm (12,2 in) - 60 cm (23,6 in) : ±15 cm (5,9 in)
Moins de 20 cm (7,9 in) : ±10 cm (3,9 in)
Capteur arrière
61 cm (24,0 in) - 120 cm (47,2 in) : ±15 cm (5,9 in)
31 cm (12,2 in) - 60 cm (23,6 in) : ±15 cm (5,9 in)
Moins de 30 cm (11,8 in) : ±10 cm (3,9 in)
Zone de détection horizontale

Zone de détection verticale
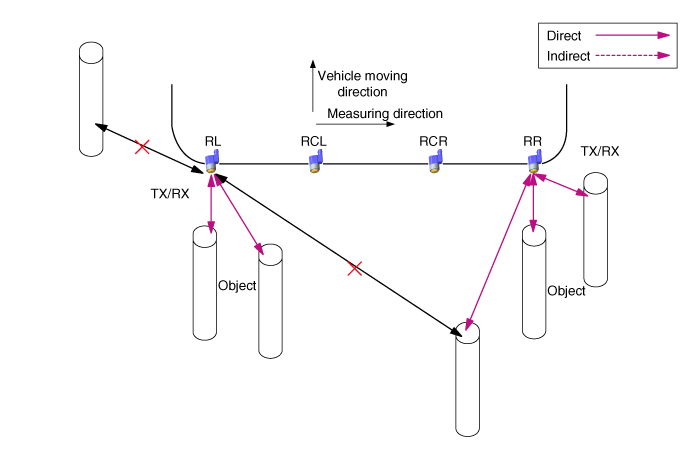
Mesure de distance
Mesure directe
L'émission et la réception sont effectuées par un seul capteur
(FL, FCL, FCR, FR, RL, RCL, RCR, RR : exécution pour chaque capteur)
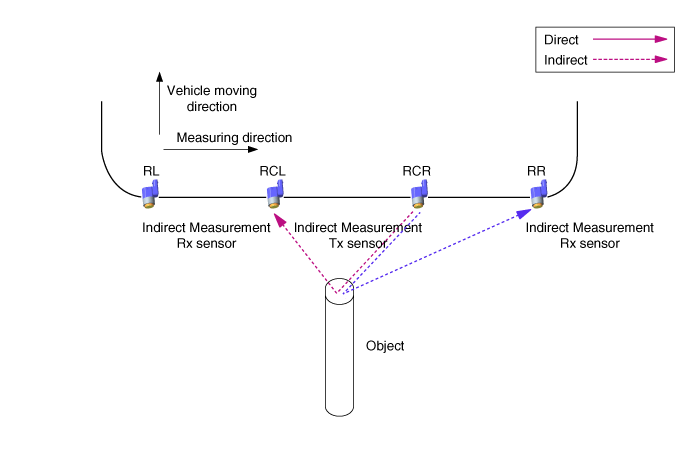
Mesure indirecte
(FCL > FL, FCL > FCR, FCR > FCL, FCR > FR, RCL > RL, RCL > RCR, RCR > RCL, RCR > RR : exécution dans cet ordre)
Avec deux ou trois capteurs, l'un d'eux émet et les autres reçoivent.
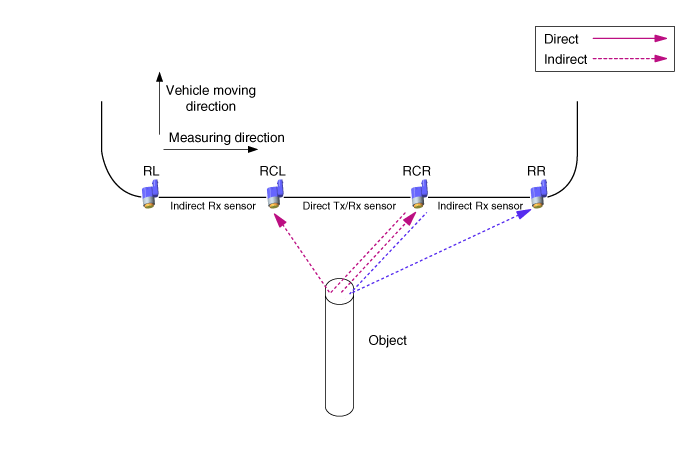
Mesure directe et indirecte simultanée
Avec deux ou trois capteurs, l'un des capteurs effectue l'émission et la réception, et les autres effectuent uniquement la réception.
Système d'alarme de l'aide au stationnement (RPAS)
Lorsque le capteur RPAS détecte un objet, un avertissement sonore est émis par un dispositif d'alarme sonore, tel qu'un buzzer. Le capteur RPAS envoie les données au BCM par communication LIN, et le BCM déclenche l'avertissement sonore de chaque capteur RPAS selon leur priorité. Il ne joue le rôle de passerelle que lorsqu'il transmet un dispositif d'alarme visuelle, tel que le combiné d'instruments (cluster).
Méthode de traitement des informations du buzzer et de l'affichage par le BCM : pour les informations des capteurs RL/RR, le BCM gère directement chaque information de capteur pour l'affichage et la sortie du buzzer. Pour la sortie du buzzer des capteurs CL/CR, le BCM gère les informations combinées des deux capteurs centraux selon leur priorité. Pour les informations d'affichage de défaut, le BCM envoie les informations de chaque capteur au combiné d'instruments.
Spécifications de fonctionnement du système : capteur avant
Lorsque le système est sous tension (après contact IGN ON et rapport D), le MICOM vérifie chaque voie de capteur. Si aucun défaut n'est détecté, le buzzer retentit 500 ms après. Si un défaut est détecté, même sur un seul capteur, le buzzer correspondant au capteur défaillant retentit à la place de l'alarme de démarrage initiale. Si le commutateur PAS ON est sur OFF, le système ne fonctionne pas. Les fonctions d'entrée en mode normal sont les suivantes.
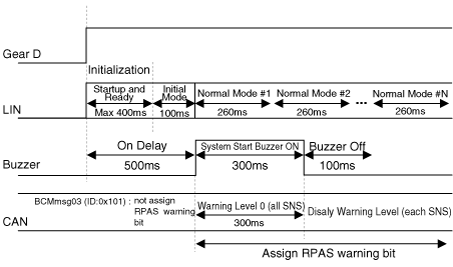
* En mode initial, l'IPM (BCM) ne détecte que les défauts de capteur.
En rapport D, les fonctions du système sont les suivantes.
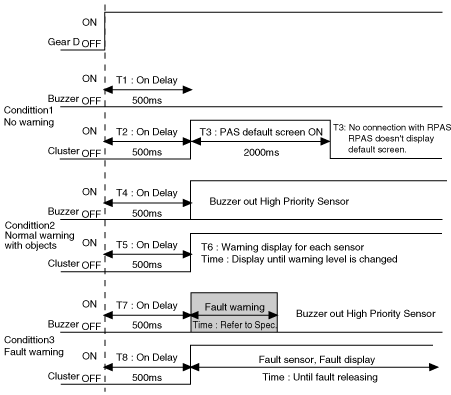
Lorsque le rapport D est relâché, les fonctions du système sont les suivantes.
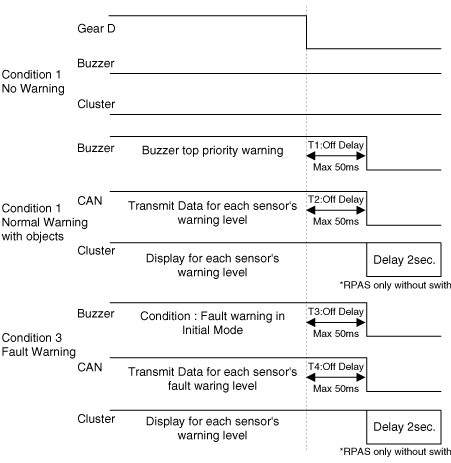
Spécifications de fonctionnement du système : capteur arrière
Lorsque le système est sous tension (après contact IGN ON et rapport R), le MICOM vérifie chaque voie de capteur. Si aucun défaut n'est détecté, le buzzer retentit 300 ms, puis 500 ms après. Si un défaut est détecté, même sur un seul capteur, le buzzer correspondant au capteur défaillant retentit à la place de l'alarme de démarrage initiale. Les fonctions d'entrée en mode normal sont les suivantes.
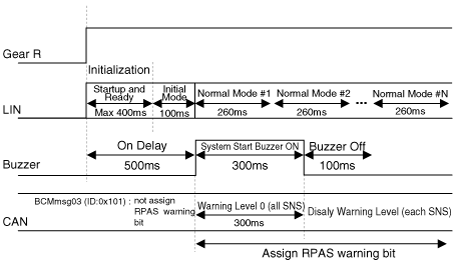
En rapport R, les fonctions du système sont les suivantes.
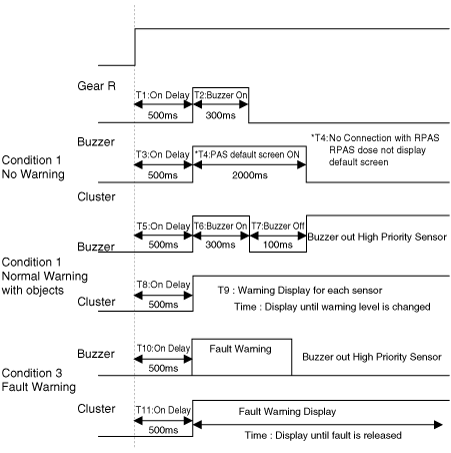
Lorsque le rapport R est relâché, les fonctions du système sont les suivantes.
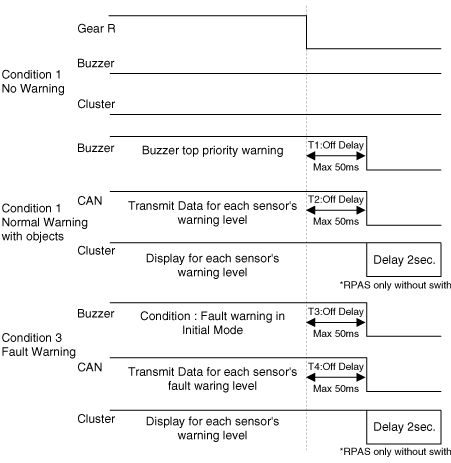
* Plage d'erreur acceptable sur la forme d'onde : ±10 %
Spécifications de sortie d'alarme classées par distance entre les capteurs
La logique de condition selon la priorité du niveau d'alarme est la suivante (même capteur).
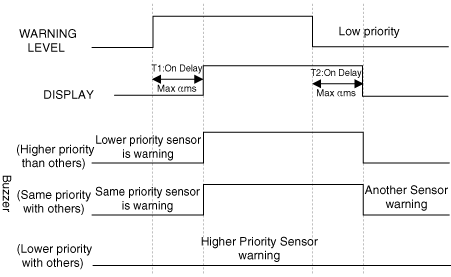
* Définition de la valeur ?
Capteur de faible priorité désactivé : ? = 0 ms
Capteur de faible priorité au 1er niveau d'avertissement : ? < 340 ms
Capteur de faible priorité au 2e niveau d'avertissement : ? < 170 ms
* Définition de la valeur ?
Capteur de faible priorité au 1er niveau d'avertissement : ? = 1700 ms
Capteur de faible priorité au 2e niveau d'avertissement : ? = 1700 ms
Capteur de faible priorité au 3e niveau d'avertissement : ? = 700 ms
Commande de l'alarme selon la distance de détection :
Première zone d'avertissement (avant : 61 cm (24 in) - 100 cm (39,4 in), arrière : 61 cm (24 in) - 120 cm (47,2 in))
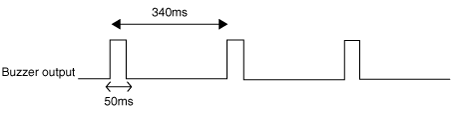
Deuxième zone d'avertissement (avant/arrière : 31 cm (12,2 in) - 60 cm (23,6 in))
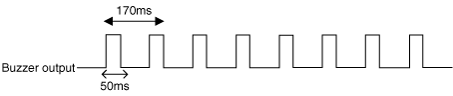
Troisième zone d'avertissement (avant/arrière : moins de 30 cm (11,8 in))
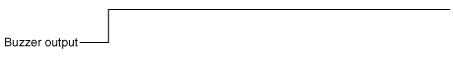
Spécifications de l'indicateur d'alarme visuelle
Niveau d'alarme par distance : capteur avant et arrière
Lorsque le rapport R est engagé, le combiné d'instruments allume le témoin comme indiqué sur la figure ci-dessous. Lorsque le système détecte un objet, il allume immédiatement le témoin. Pendant la détection d'un objet, si aucun objet n'est présent, le témoin indique l'absence d'alarme pendant deux secondes, puis s'éteint lorsqu'un objet est détecté à nouveau. (Toutefois, lorsque l'alarme de troisième niveau passe à l'absence d'alarme, le témoin de troisième niveau reste allumé pendant deux secondes avant de s'éteindre.)
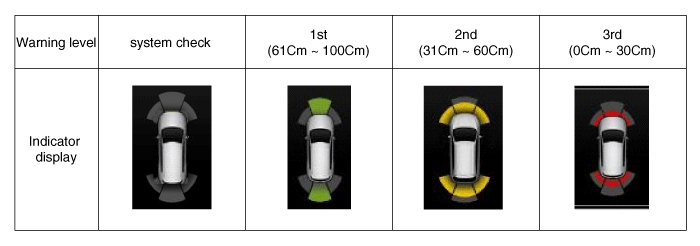
* Il n'affiche que la position de l'obstacle détecté.
* Le témoin clignote toutes les 1 seconde pour l'alarme de troisième niveau.
* Affichage intégré (FCL/FCR, RCL/RCR).