Beschreibung und Funktion
Systemaufbau
Das PAS besteht aus 8 Sensoren (4 vorne und 4 hinten), die Hindernisse erfassen und das Ergebnis in drei getrennten Warnstufen – Stufe 1, Stufe 2 und Stufe 3 – über LIN-Kommunikation an das IPM (BCM) übermitteln. Das IPM (BCM) bestimmt anhand der von den Slave-Sensoren gesendeten Nachrichten die Warnstufe und steuert dann den Summer an oder überträgt die Daten zur Anzeige.
Blockschaltbild

Systembetriebsspezifikation
Initialisierungsmodus – Vordersensor
Die Initialisierungszeit des Systems beträgt 500 ms nach IGN1+, Gangstellung D und unterhalb von 10 km/h.
Das PAS erkennt die LID und legt die Sensor-ID während der Initialisierung fest.
Das PAS aktiviert jeden Sensor und führt danach die Diagnose durch, nachdem die Initialisierung des IPM (BCM) abgeschlossen ist.
Der Startsummer des PAS ertönt normalerweise, wenn der Sensor keine Fehlermeldung sendet und die Fehlerdiagnose abgeschlossen ist.
Wenn von einem der Sensoren ein Fehler empfangen wird, ertönt der Startsummer des PAS nicht, der Fehleralarm wird jedoch kurzzeitig ausgelöst.
Falls ein Display vorhanden ist, wird dort zusätzlich das Warnsymbol angezeigt.
Der Summer für den Sensorfehler ertönt einmal, die Anzeige bleibt jedoch so lange bestehen, bis die Reparatur vollständig abgeschlossen ist.
Das IPM (BCM) speichert den abgeschlossenen Initialisierungsstatus des Vordersensors bis IGN 1 AUS ist. Bei der nächsten Eingabe von Gang D wird die Initialisierung nicht erneut aktiviert.
Bei ausgeschaltetem PAS-Schalter wird die Systeminitialisierung nicht aktiviert.
Ist der PAS-Schalter im folgenden Zustand eingeschaltet, wird die Initialisierung aktiviert.
PAS-Schalter AUS, wenn IGN1 eingeschaltet ist.
PAS-Schalter EIN, wenn die Fahrzeuggeschwindigkeit unterhalb von 10 km/h liegt.
Die Initialisierung hat nichts mit der Betätigung der Feststellbremse zu tun.
Initialisierungsmodus – Hintersensor
Die Initialisierungszeit des Systems beträgt 500 ms nach IGN1+ und Gangstellung R.
Das PAS erkennt die LID und legt die Sensor-ID während der Initialisierung fest.
Das PAS aktiviert jeden Sensor und führt danach die Diagnose durch, nachdem die Initialisierung des IPM (BCM) abgeschlossen ist.
Der Startsummer des PAS ertönt normalerweise, wenn der Sensor keine Fehlermeldung sendet und die Fehlerdiagnose abgeschlossen ist.
Wenn von einem der Sensoren ein Fehler empfangen wird, ertönt der Startsummer des PAS nicht, der Fehleralarm wird jedoch kurzzeitig ausgelöst.
Falls ein Display vorhanden ist, wird dort zusätzlich das Warnsymbol angezeigt.
Der Summer für den Sensorfehler ertönt einmal, die Anzeige bleibt jedoch so lange bestehen, bis die Reparatur vollständig abgeschlossen ist.
Das IPM (BCM) speichert den abgeschlossenen Initialisierungsstatus des Hintersensors bis IGN 1 AUS ist. Bei der nächsten Eingabe von Gang R wird die Initialisierung nicht erneut aktiviert.
Die Initialisierung hat nichts mit der Betätigung der Feststellbremse zu tun.
Normalmodus – Vordersensor
Die LIN-Kommunikation startet und die Routine läuft nach IGN1 EIN+Gang D und unterhalb von 10 km/h weiter.
Nach der Initialisierung startet die Routine sofort, ohne Startwarnton des PAS.
Hinderniswarnungen bestehen aus 3 Stufen: Stufe 1, 2 und 3. Die Stufen 1 und 2 ertönen intermittierend, die Stufe 3 dauerhaft. Eine Warnstufe 1 existiert beim vorderen Ultraschallsensor nicht.
Typ mit Anzeige
Warnstufe 2: Nur Anzeige, ohne Warnton.
Warnstufe 3: Warnton + Anzeige
Typ ohne Anzeige: nur Warnton
In der Anzeige werden die Daten der einzelnen Sensoren vom IPM (BCM) an die Anzeige, z. B. das Kombiinstrument, gesendet. Für die Übertragung wird CAN-Kommunikation verwendet, die maximale Gateway-Zeit beträgt 50 ms.
Die wirksame Fahrzeuggeschwindigkeit für den RPAS-Betrieb liegt unter 10 km/h.
Bei ausgeschaltetem PAS-Schalter funktioniert es nicht.
Es hat nichts mit der Betätigung der Feststellbremse zu tun.
Der Betrieb startet nicht bzw. stoppt bei Gangstellung N oder P.
Normalmodus – Hintersensor
Die LIN-Kommunikation startet und die Routine läuft nach IGN1 EIN+Gang R weiter.
Das BCM sendet einmal eine Nachricht als Betriebsanforderung an jeden Sensor, um den Initialisierungszustand des Systems zu prüfen; vier Sensoren antworten gleichzeitig. Ist kein Problem vorhanden, startet der Alarm 500 ms nach dem Einlegen des Gangs R im Abstand von 300 ms.
Nach der Initialisierung startet der Normalmodus 100 ms nach Ende der Alarmausgabe.
Der Alarm bei Hindernissen ist in 3 Stufen unterteilt.
Die Stufen 1 und 2 sind intermittierende Töne, die Stufe 3 ertönt dauerhaft.
In der Anzeige werden die Daten der einzelnen Sensoren vom BCM an die Anzeige, z. B. das Kombiinstrument, gesendet.
Für die Übertragung wird CAN-Kommunikation verwendet, die maximale Gateway-Zeit beträgt 50 ms.
Dies hat nichts mit der Fahrzeuggeschwindigkeit zu tun.
Wenn der PAS-Schalter AUS ist und ein Signal für den Rückwärtsgang (R) anliegt, wird der PAS-Schalter auf EIN geschaltet.
Es hat nichts mit der Betätigung der Feststellbremse zu tun.
Der Betrieb startet nicht bzw. stoppt bei Gangstellung N oder P.
Erfassungsbereich
Messbedingung – PVC-Pfosten (Durchmesser 75 mm, Länge 3 m), normale Temperatur
Entfernungsbereich erkannter Objekte (direkt vor dem Sensor gemessen)
Frontsensor
61 cm (24 Zoll) - 10 cm (39,4 Zoll): ±15 cm (5,9 Zoll)
31 cm (12,2 Zoll) - 60 cm (23,6 Zoll): ±15 cm (5,9 Zoll)
Weniger als 20 cm (7,9 Zoll): ±10 cm (3,9 Zoll)
Heck-Sensor
61 cm (24,0 Zoll) - 120 cm (47,2 Zoll): ±15 cm (5,9 Zoll)
31 cm (12,2 Zoll) - 60 cm (23,6 Zoll): ±15 cm (5,9 Zoll)
Weniger als 30 cm (11,8 Zoll): ±10 cm (3,9 Zoll)
Horizontaler Erfassungsbereich

Vertikaler Erfassungsbereich
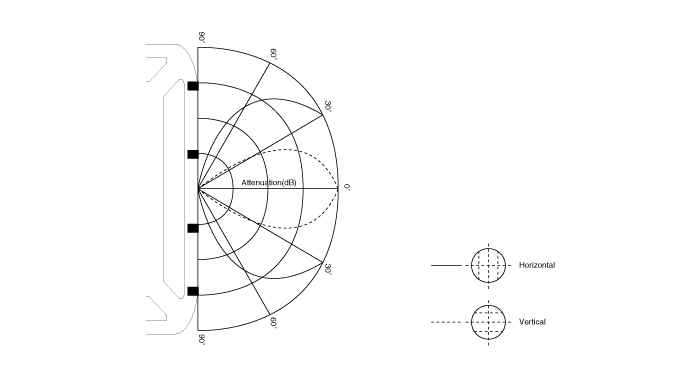
Abstandsmessung
Direktmessung
Senden und Empfangen werden mit einem Sensor ausgeführt
(FL, FCL, FCR, FR, RL, RCL, RCR, RR: jeweils Sensorbetrieb)
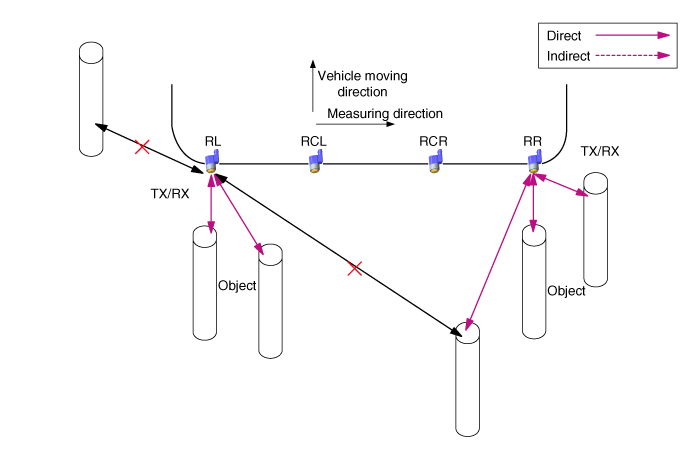
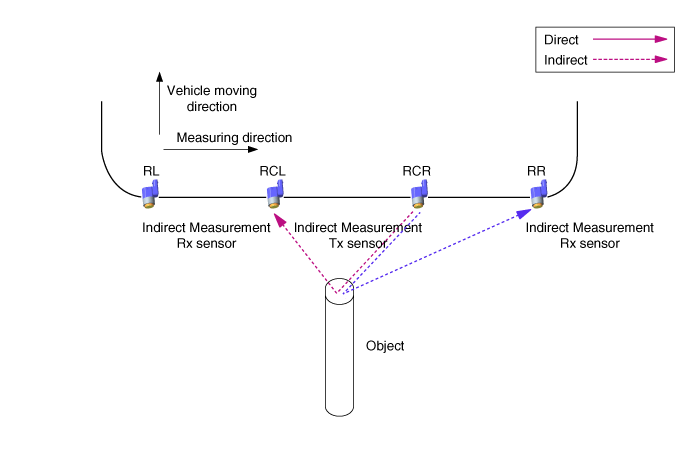
Indirekte Messung
(FCL > FL, FCL > FCR, FCR > FCL, FCR > FR, RCL > RL, RCL > RCR, RCR > RCL, RCR > RR, nacheinander ausgeführt)
Bei zwei oder drei Sensoren sendet einer davon, und die anderen empfangen das Echo.
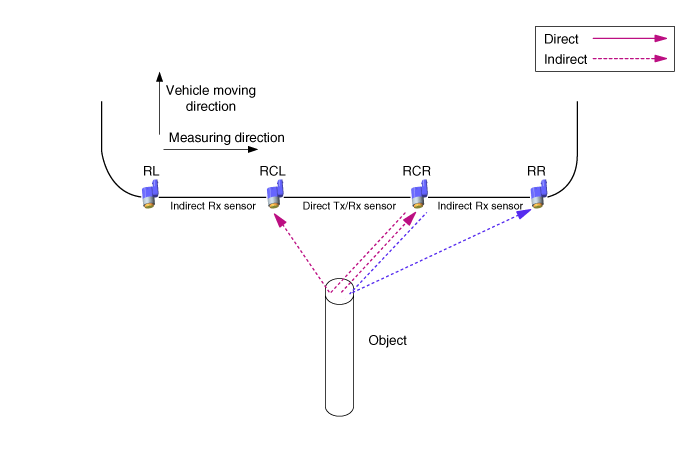
Direkt- und indirekte Messung gleichzeitig
Bei zwei oder drei Sensoren sendet und empfängt ein Sensor, und die anderen empfangen nur.
RPAS-Warnsystem
Wenn der RPAS-Sensor ein Objekt erkennt, wird eine Warnung über ein akustisches Warngerät, etwa einen Summer, ausgegeben. Der RPAS-Sensor sendet Daten per LIN-Kommunikation an das BCM, und das BCM gibt für jeden RPAS-Sensor nach Priorität die akustische Warnung aus. Nur bei optischen Warngeräten wie dem Kombiinstrument übernimmt es die Funktion eines Gateways.
Verarbeitungsmethode der Sensor-Summer-/Anzeigeinformationen des BCM: Bei Informationen der Sensoren RL/RR verarbeitet das BCM die Informationen jedes Sensors direkt für die Anzeige- und Summerausgabefunktion. Für den Summer der Sensoren CL/CR fasst das BCM die Informationen beider Sensoren zusammen und berücksichtigt die Priorität. Bei Fehleranzeigen sendet das BCM die Informationen jedes Sensors an das Kombiinstrument.
Systemfunktion – Frontsensor
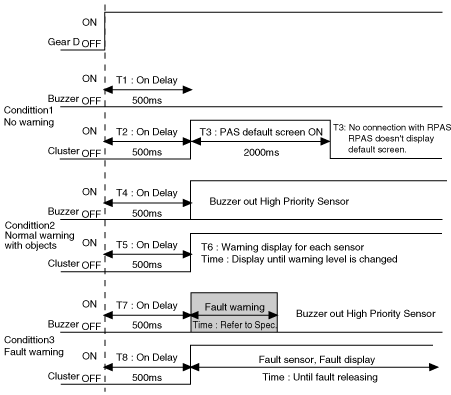
Wenn das System mit Spannung versorgt wird (nach Zündung EIN und Fahrstufe D), prüft der MICOM jeden Sensorkanal. Wird kein Fehler gefunden, ertönt der Summer 500 ms später. Wird ein Fehler an einem Sensor gefunden, ertönt statt des Startsignals der Summer, der dem fehlerhaften Sensor entspricht. Ist der PAS-Schalter AUS, arbeitet das System nicht. Die Funktion zum Wechsel in den Normalbetrieb lautet wie folgt.
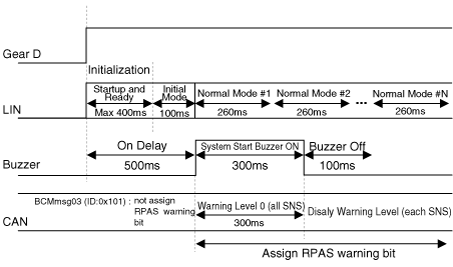
* Im Anfangsbetrieb beurteilt das IPM (BCM) nur Sensorfehler.
Bei eingelegter Fahrstufe D lautet die Systemfunktion wie folgt.
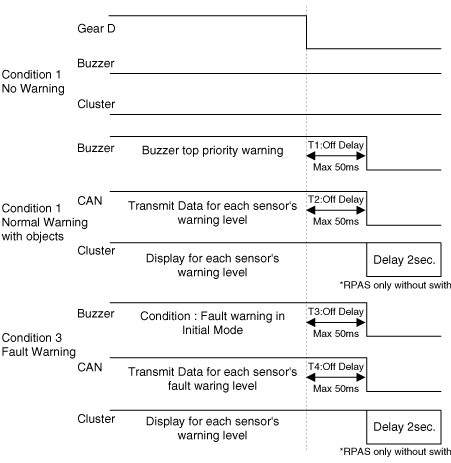
Beim Lösen der Fahrstufe D lautet die Systemfunktion wie folgt.
Systemfunktion – Hecksensor
Wenn das System mit Spannung versorgt wird (nach Zündung EIN und Rückwärtsgang R), prüft der MICOM jeden Sensorkanal. Wird kein Fehler gefunden, ertönt der Summer 300 ms lang, 500 ms später. Wird ein Fehler an einem Sensor gefunden, ertönt statt des Startsignals der Summer, der dem fehlerhaften Sensor entspricht. Die Funktion zum Wechsel in den Normalbetrieb lautet wie folgt.
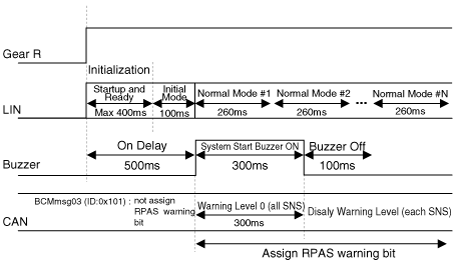
Bei eingelegtem Rückwärtsgang R lautet die Systemfunktion wie folgt.
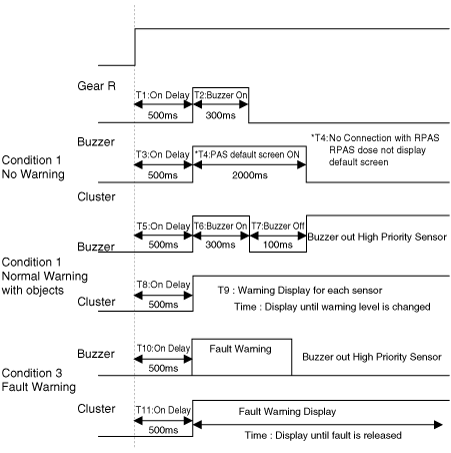
Beim Lösen des Rückwärtsgangs R lautet die Systemfunktion wie folgt.
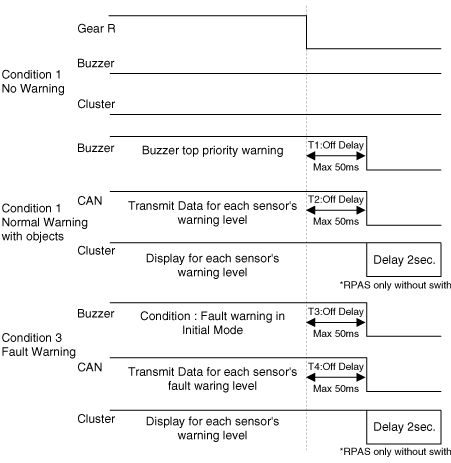
Zulässiger Fehlerbereich der Signalform ±10 %
Warnausgabe nach Abstand zwischen Sensor und Objekt
Die Bedingungslogik entsprechend der Priorität der Warnstufe lautet wie folgt (gleicher Sensor).
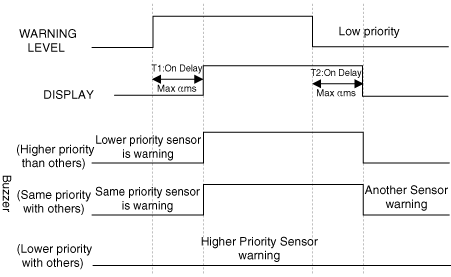
* Definition des Wertes ?
Sensor niedriger Priorität aus: ? = 0 ms
Sensor niedriger Priorität in 1. Warnstufe: ? < 340 ms
Sensor niedriger Priorität in 2. Warnstufe: ? < 170 ms
* Definition des Wertes ?
Sensor niedriger Priorität in 1. Warnstufe: ? = 1700 ms
Sensor niedriger Priorität in 2. Warnstufe: ? = 1700 ms
Sensor niedriger Priorität in 3. Warnstufe: ? = 700 ms
Warnungssteuerung nach Erfassungsabstand
1. Warnbereich (vorne: 61 cm (24 Zoll) - 100 cm (39,4 Zoll), hinten: 61 cm (24 Zoll) - 120 cm (47,2 Zoll))
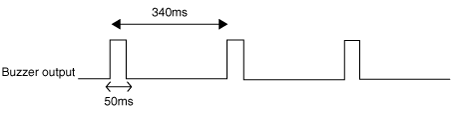
2. Warnbereich (vorne/hinten: 31 cm (12,2 Zoll) - 60 cm (23,6 Zoll))
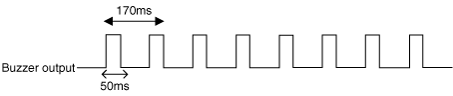
3. Warnbereich (vorne/hinten: weniger als 30 cm (11,8 Zoll))
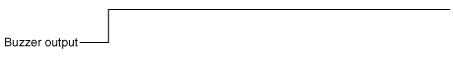
Spezifikation der optischen Warnanzeige
Warnstufe nach Abstand – Front- und Hecksensor
Wenn der Gang auf R eingelegt ist, leuchtet die Anzeige im Kombiinstrument wie in der Abbildung. Erkennt das System ein Objekt, leuchtet die Anzeige sofort auf. Ist während der Erfassung kein Objekt mehr vorhanden, leuchtet die Anzeige zwei Sekunden lang im warnungsfreien Zustand und erlischt danach, sobald wieder ein Objekt erkannt wird. (Wechselt die dritte Warnstufe in den warnungsfreien Zustand, leuchtet die dritte Warnstufe zwei Sekunden lang und erlischt dann.)
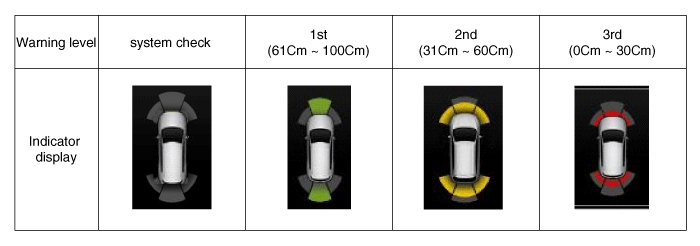
* Es wird nur die Position des erkannten Hindernisses angezeigt.
* Die Anzeige blinkt bei der dritten Warnstufe im Sekundentakt.
* Integrierte Anzeige (FCL/FCR, RCL/RCR).