Descrizione e funzionamento
Configurazione del sistema
Il PAS è composto da 8 sensori (4 anteriori e 4 posteriori) che rilevano gli ostacoli e trasmettono il risultato su tre livelli di allarme distinti, primo, secondo e terzo, al modulo IPM (BCM) tramite comunicazione LIN. Il modulo IPM (BCM) determina il livello di allarme in base al messaggio di comunicazione trasmesso dai sensori slave, quindi attiva il cicalino o trasmette i dati per la visualizzazione.
Schema a blocchi

Specifiche di funzionamento del sistema
Modalità iniziale - Sensore anteriore
Il tempo di inizializzazione del sistema è di 500 ms dopo IGN1+ con marcia D inserita e velocità inferiore a 10 km/h.
Il PAS riconosce il LID e imposta l'ID del sensore durante l'inizializzazione.
Il PAS attiva ciascun sensore e quindi esegue la diagnosi dopo aver completato l'inizializzazione dell'IPM (BCM).
Il cicalino di avvio PAS funziona normalmente quando il sensore non invia un messaggio di errore e dopo aver completato la diagnosi degli errori.
Se viene ricevuto un guasto da uno qualsiasi dei sensori, il cicalino di avvio PAS non funziona, ma l'allarme di guasto si attiva per un breve istante.
Se è presente il display, sullo stesso viene visualizzato anche il simbolo di avvertimento.
Il cicalino per il guasto del sensore si attiva una sola volta, ma il messaggio sul display resta visualizzato in modo continuo fino alla riparazione completa.
L'IPM (BCM) memorizza lo stato di inizializzazione completato del sensore anteriore fino a quando IGN 1 è disattivato. Non attiva l'inizializzazione al successivo inserimento della marcia D.
In caso di PAS SW OFF, l'inizializzazione del sistema non viene attivata.
Se l'interruttore PAS è ON nella condizione seguente, viene attivata l'inizializzazione.
Interruttore PAS OFF con IGN1 ON.
Interruttore PAS ON con velocità del veicolo inferiore a 10 km/h.
L'inizializzazione non dipende dal funzionamento del freno di stazionamento.
Modalità iniziale - Sensore posteriore
Il tempo di inizializzazione del sistema è di 500 ms dopo IGN1+ con marcia R inserita.
Il PAS riconosce il LID e imposta l'ID del sensore durante l'inizializzazione.
Il PAS attiva ciascun sensore e quindi esegue la diagnosi dopo aver completato l'inizializzazione dell'IPM (BCM).
Il cicalino di avvio PAS funziona normalmente quando il sensore non invia un messaggio di errore e dopo aver completato la diagnosi degli errori.
Se viene ricevuto un guasto da uno qualsiasi dei sensori, il cicalino di avvio PAS non funziona, ma l'allarme di guasto si attiva per un breve istante.
Se è presente il display, sullo stesso viene visualizzato anche il simbolo di avvertimento.
Il cicalino per il guasto del sensore si attiva una sola volta, ma il messaggio sul display resta visualizzato in modo continuo fino alla riparazione completa.
L'IPM (BCM) memorizza lo stato di inizializzazione completato del sensore posteriore fino a quando IGN 1 è disattivato. Non attiva l'inizializzazione al successivo inserimento della marcia R.
L'inizializzazione non dipende dal funzionamento del freno di stazionamento.
Modalità normale - Sensore anteriore
La comunicazione LIN si avvia e mantiene la routine dopo IGN1 ON+marcia D con velocità inferiore a 10 km/h.
Dopo l'inizializzazione, la routine si avvia immediatamente senza il segnale acustico di avvio PAS.
Gli allarmi di ostacolo comprendono 3 livelli: il livello 1, 2 e 3; i livelli 1 e 2 emettono segnali acustici intermittenti e il livello 3 emette un segnale acustico continuo. Il livello 1 non è presente per il sensore ad ultrasuoni anteriore.
Tipo con display
Allarme di livello 2: solo visualizzazione, senza segnale acustico.
Allarme di livello 3: segnale acustico + visualizzazione.
Tipo senza display: solo segnale acustico.
Sul display, i dati di ciascun sensore vengono inviati dall'IPM (BCM) al display, ad esempio al quadro strumenti. Per la trasmissione viene utilizzata la comunicazione CAN e il tempo massimo del gateway è di 50 ms.
La velocità efficace del veicolo per il funzionamento del RPAS è inferiore a 10 km/h.
Non funziona con interruttore PAS OFF.
Non dipende dal funzionamento del freno di stazionamento.
Il funzionamento non si avvia oppure si arresta con marcia N o P.
Modalità normale - Sensore posteriore
La comunicazione LIN si avvia e mantiene la routine dopo IGN1 ON+marcia R.
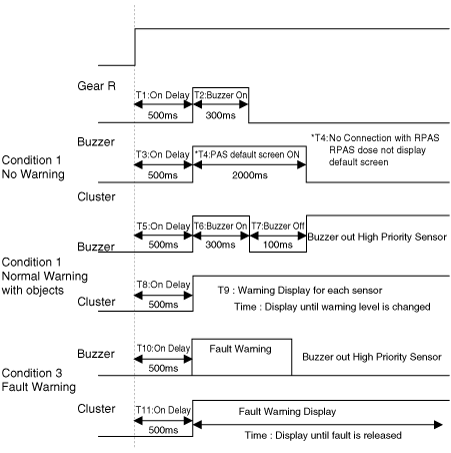
Il BCM invia un messaggio una volta a ciascun sensore per richiedere il funzionamento e verificare lo stato iniziale del sistema; quattro sensori rispondono contemporaneamente. In questa fase, se non vi sono problemi, l'allarme si avvia 500 ms dopo l'inserimento della marcia R, con intervalli di 300 ms.
Dopo l'inizializzazione, la modalità normale si avvia 100 ms dopo il termine dell'emissione dell'allarme.
L'allarme per gli ostacoli è suddiviso in 3 livelli.
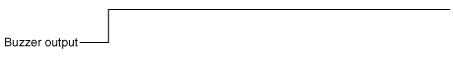
Il primo e il secondo livello sono segnali sonori intermittenti, mentre il terzo livello emette un segnale continuo.
Sul display, i dati di ciascun sensore vengono inviati dal BCM al display, ad esempio al quadro strumenti.
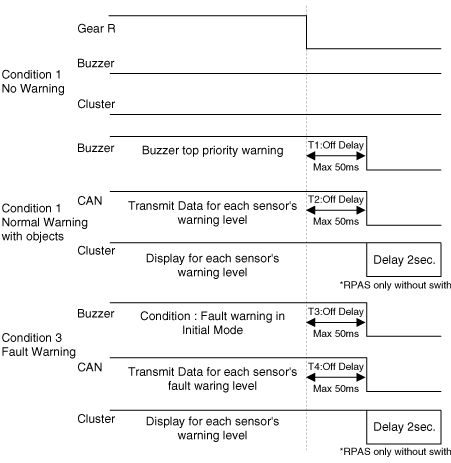
Per la trasmissione viene utilizzata la comunicazione CAN e il tempo massimo del gateway è di 50 ms.
Non ha alcuna relazione con la velocità del veicolo.
Quando l'interruttore PAS è OFF, se viene ricevuto il segnale di marcia R, l'interruttore PAS passa su ON.
Non dipende dal funzionamento del freno di stazionamento.
Il funzionamento non si avvia oppure si arresta con marcia N o P.
Area di rilevamento
Condizione di misurazione – palo in PVC (diametro 75 mm, lunghezza 3 m), a temperatura normale
Intervallo di distanza degli oggetti rilevati (misurato direttamente davanti al sensore)
Sensore anteriore
61 cm (24 in) - 10 cm (39.4 in): ±15 cm (5.9 in)
31 cm (12.2 in) - 60 cm (23.6 in): ±15 cm (5.9 in)
Inferiore a 20 cm (7.9 in): ± 10 cm (3.9 in)
Sensore posteriore
61 cm (24.0 in) - 120 cm (47.2 in): ± 15 cm (5.9 in)
31 cm (12.2 in) - 60 cm (23.6 in): ± 15 cm (5.9 in)
Inferiore a 30 cm (11.8 in): ± 10 cm (3.9 in)
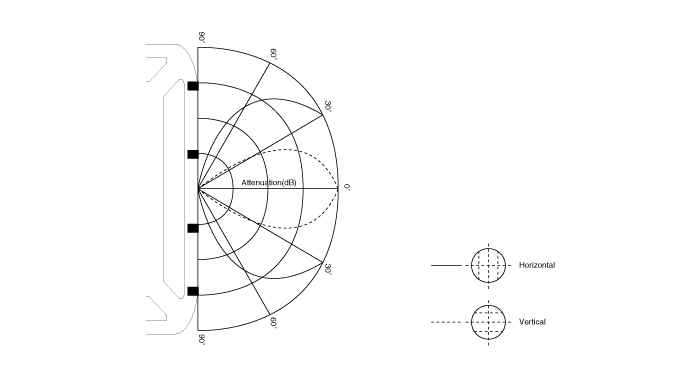
Area di rilevamento orizzontale

Area di rilevamento verticale
Misurazione della distanza
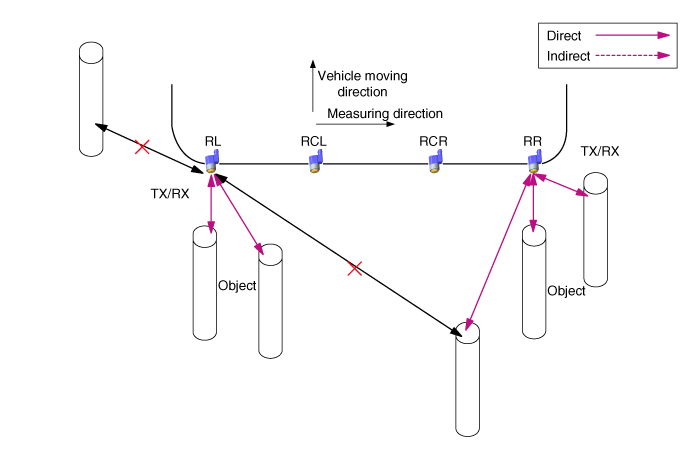
Misurazione diretta
Trasmissione e ricezione eseguite con un solo sensore
(FL, FCL, FCR, FR, RL, RCL, RCR, RR: esecuzione per ogni sensore)
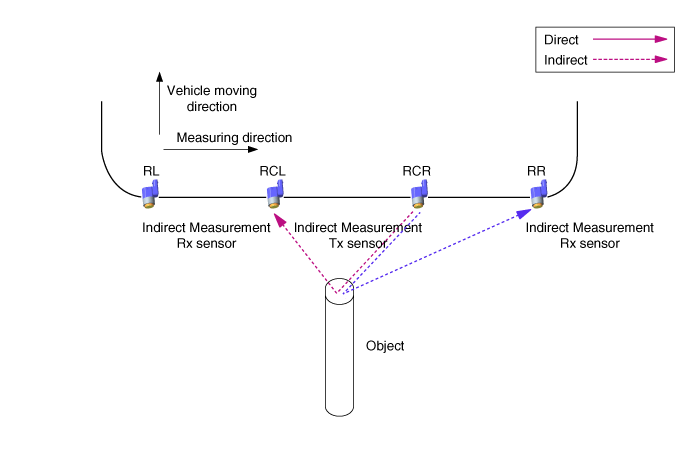
Misurazione indiretta
(FCL > FL, FCL > FCR, FCR > FCL, FCR > FR, RCL > RL, RCL > RCR, RCR > RCL, RCR > RR: esecuzione in sequenza)
Con due o tre sensori, uno di essi invia la trasmissione e gli altri ricevono l'eco.
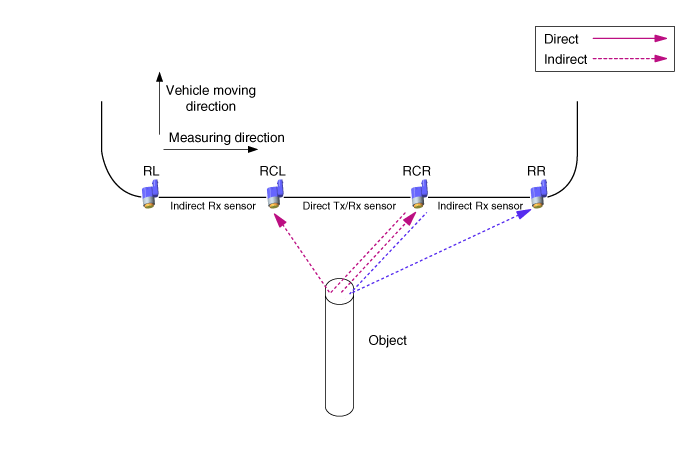
Misurazione diretta e indiretta contemporanea
Con due o tre sensori, un sensore esegue sia la trasmissione sia la ricezione, e gli altri eseguono solo la ricezione.
Sistema di allarme RPAS
Quando il sensore RPAS rileva un oggetto, l'avviso viene attivato tramite un dispositivo di allarme acustico, come un cicalino. Il sensore RPAS invia i dati alla BCM tramite comunicazione LIN e la BCM attiva l'avviso acustico per ogni sensore RPAS in base alla priorità. Inoltre, svolge la funzione di gateway solo quando invia l'avviso visivo a un dispositivo come il Quadro strumenti.
Metodo di elaborazione delle informazioni di visualizzazione/cicalino della BCM. In caso di informazioni dei sensori RL/RR, la BCM gestisce direttamente le informazioni di ciascun sensore per la funzione di visualizzazione e uscita del cicalino. Per l'uscita del cicalino dei sensori CL/CR, la BCM gestisce le informazioni combinate del centro di entrambi i sensori in base alla priorità. In caso contrario, per le informazioni di visualizzazione dei guasti, la BCM invia le informazioni di ciascun sensore al Quadro strumenti.
Specifiche di funzionamento del sistema - Sensore anteriore
Quando il sistema è alimentato (dopo IGN ON e marcia D), il MICOM verifica ogni canale dei sensori. Se non viene rilevato alcun errore, il cicalino suona dopo 500 ms. Se viene rilevato un errore anche su un solo sensore, al posto dell'allarme di avviamento iniziale suona il cicalino corrispondente al sensore guasto. Se l'interruttore PAS ON è OFF, il sistema non funziona. Le funzioni per l'ingresso in modalità normale sono le seguenti.
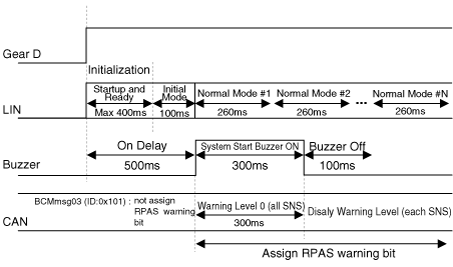
* In modalità iniziale, l'IPM (BCM) giudica solo il guasto dei sensori.
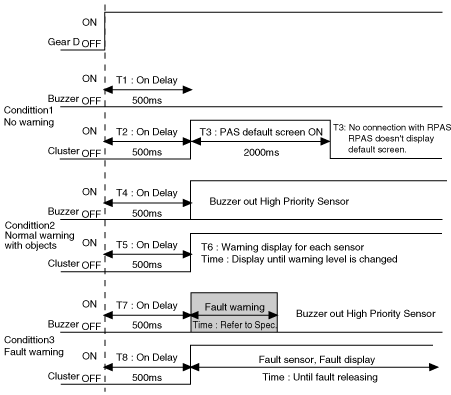
Con marcia D inserita, le funzioni del sistema sono le seguenti.
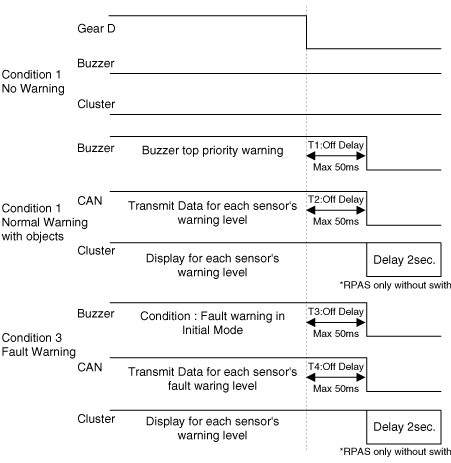
Con marcia D disinserita, le funzioni del sistema sono le seguenti.
Specifiche di funzionamento del sistema - Sensore posteriore
Quando il sistema è alimentato (dopo IGN ON e marcia R), il MICOM verifica ogni canale dei sensori. Se non viene rilevato alcun errore, il cicalino suona per 300 ms dopo 500 ms. Se viene rilevato un errore anche su un solo sensore, al posto dell'allarme di avviamento iniziale suona il cicalino corrispondente al sensore guasto. Le funzioni per l'ingresso in modalità normale sono le seguenti.
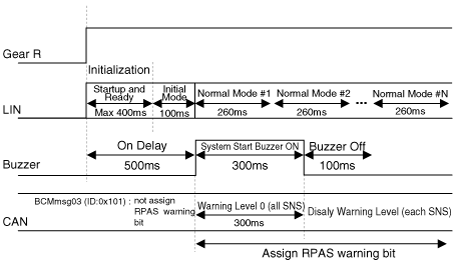
Con marcia R inserita, le funzioni del sistema sono le seguenti.
Con marcia R disinserita, le funzioni del sistema sono le seguenti.
Intervallo di errore accettabile sulla forma d'onda ±10%
Specifiche dell'uscita di allarme suddivise per distanza tra i sensori
La logica delle condizioni in base alla priorità del livello di allarme è la seguente. (stesso sensore)
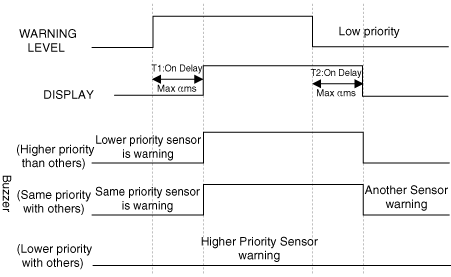
* Definizione del valore ?
Sensore a bassa priorità spento: ? = 0 ms
Sensore a bassa priorità con 1° livello di avviso: ? < 340 ms
Sensore a bassa priorità con 2° livello di avviso: ? < 170 ms
* Definizione del valore ?
Sensore a bassa priorità con 1° livello di avviso: ? = 1700 ms
Sensore a bassa priorità con 2° livello di avviso: ? = 1700 ms
Sensore a bassa priorità con 3° livello di avviso: ? = 700 ms
Controllo dell'allarme in base alla distanza rilevata come segue
Primo livello di avviso (anteriore: 61 cm (24 in) - 100 cm (39.4 in), posteriore: 61 cm (24 in) - 120 cm (47.2 in))
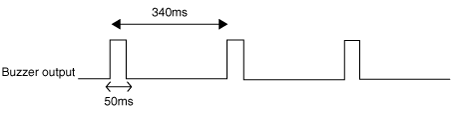
Secondo livello di avviso (anteriore/posteriore: 31 cm (12.2 in) - 60 cm (23.6 in))
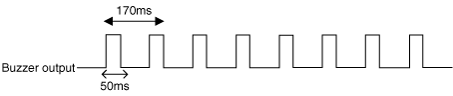
Terzo livello di avviso (anteriore/posteriore: inferiore a 30 cm (12.2 in))
Specifiche dell'indicatore visivo di allarme
Livello di allarme per distanza - sensore anteriore e posteriore
Quando la marcia è inserita in R, il Quadro strumenti accende l'indicatore come mostrato nella figura seguente. Quando il sistema rileva un oggetto, accende immediatamente l'indicatore. Durante il rilevamento di un oggetto, se non è presente alcun oggetto, l'indicatore che segnala l'assenza di allarme si accende per due secondi, poi si spegne quando viene rilevato di nuovo un oggetto. (Ma quando il terzo livello di allarme passa allo stato di assenza di allarme, il terzo livello di allarme si accende per due secondi e poi si spegne.)
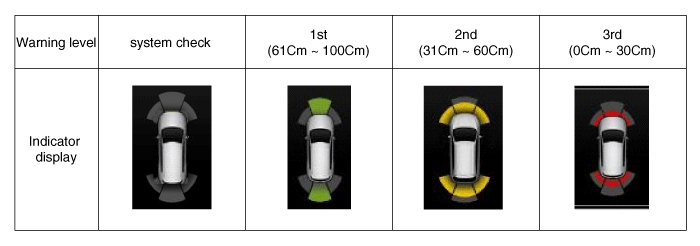
* Visualizza solo la posizione dell'ostacolo rilevato.
* L'indicatore lampeggia ogni 1 secondo al terzo livello di allarme.
* Visualizzazione integrata (FCL/FCR, RCL/RCR).