Descripción y funcionamiento
Configuración del sistema
El PAS consta de 8 sensores (4 delanteros y 4 traseros) que detectan obstáculos y transmiten el resultado en tres niveles de advertencia diferenciados (primero, segundo y tercero) al IPM (BCM) mediante comunicación LIN. El IPM (BCM) determina el nivel de alarma según el mensaje de comunicación transmitido por los sensores esclavos, y después activa el zumbador o transmite los datos para su visualización.
Diagrama de bloques

Especificaciones de funcionamiento del sistema
Modo inicial - Sensor delantero
El tiempo de inicialización del sistema es de 500 ms después de IGN1+ con la marcha D inicial y por debajo de 10 km/h.
El PAS reconoce el LID y configura el ID del sensor durante la inicialización.
El PAS activa cada sensor y después ejecuta el diagnóstico una vez finalizada la inicialización del IPM (BCM).
El zumbador de inicio del PAS suena con normalidad cuando el sensor no envía ningún mensaje de error y después de finalizar el diagnóstico de errores.
Si se recibe algún fallo de cualquiera de los sensores, el zumbador de inicio del PAS no suena, pero la alarma de fallo se activa durante un momento.
Si dispone de pantalla, también se muestra en ella el símbolo de advertencia.
El zumbador por fallo del sensor suena una vez, pero la pantalla permanece mostrando el aviso de forma continua hasta que se repare por completo.
El IPM (BCM) memoriza el estado de inicialización completado del sensor delantero hasta que IGN 1 se desactiva. No activa la inicialización en la siguiente entrada de marcha D.
Si el interruptor del PAS está desactivado, la inicialización del sistema no se activa.
Si el interruptor del PAS está activado en las condiciones siguientes, se activa la inicialización.
Interruptor del PAS desactivado con IGN1 encendido.
Interruptor del PAS activado con una velocidad del vehículo inferior a 10 km/h.
La inicialización no tiene relación con el accionamiento del freno de estacionamiento.
Modo inicial - Sensor trasero
El tiempo de inicialización del sistema es de 500 ms después de IGN1+ con la marcha R inicial.
El PAS reconoce el LID y configura el ID del sensor durante la inicialización.
El PAS activa cada sensor y después ejecuta el diagnóstico una vez finalizada la inicialización del IPM (BCM).
El zumbador de inicio del PAS suena con normalidad cuando el sensor no envía ningún mensaje de error y después de finalizar el diagnóstico de errores.
Si se recibe algún fallo de cualquiera de los sensores, el zumbador de inicio del PAS no suena, pero la alarma de fallo se activa durante un momento.
Si dispone de pantalla, también se muestra en ella el símbolo de advertencia.
El zumbador por fallo del sensor suena una vez, pero la pantalla permanece mostrando el aviso de forma continua hasta que se repare por completo.
El IPM (BCM) memoriza el estado de inicialización completado del sensor trasero hasta que IGN 1 se desactiva. No activa la inicialización en la siguiente entrada de marcha R.
La inicialización no tiene relación con el accionamiento del freno de estacionamiento.
Modo normal - Sensor delantero
La comunicación LIN se inicia y mantiene la rutina tras IGN1 ON + marcha D por debajo de 10 km/h.
Tras la inicialización, la rutina se inicia de inmediato sin el sonido de advertencia de inicio del PAS.
Las alarmas de obstáculos constan de 3 niveles: 1, 2 y 3. Los niveles 1 y 2 emiten sonidos de alarma intermitentes y el nivel 3 emite un sonido de alarma continuo. El nivel 1 no existe en el sensor ultrasónico delantero.
Tipo con pantalla
Alarma de nivel 2: solo se muestra en pantalla, sin alarma sonora.
Alarma de nivel 3: alarma sonora + pantalla.
Tipo sin pantalla: solo alarma sonora.
En la pantalla, los datos de cada sensor se envían desde el IPM (BCM) a la pantalla, por ejemplo al cuadro de instrumentos. Para la transmisión se utiliza comunicación CAN y el tiempo máximo de gateway es de 50 ms.
La velocidad eficaz del vehículo para el funcionamiento del RPAS es inferior a 10 km/h.
No funciona con el interruptor del PAS desactivado.
No tiene relación con el accionamiento del freno de estacionamiento.
El funcionamiento no se inicia o se detiene en las marchas N y P.
Modo normal - Sensor trasero
La comunicación LIN se inicia y mantiene la rutina tras IGN1 ON + marcha R.
El BCM envía un mensaje una vez a cada sensor para solicitar el funcionamiento y comprobar el estado inicial del sistema; cuatro sensores responden a la vez. En este caso, si no hay ningún problema, la alarma se activa 500 ms después de engranar la marcha R, a intervalos de 300 ms.
Tras la inicialización, el modo normal se inicia 100 ms después de finalizar la salida de alarma.
La alarma de obstáculos se divide en 3 niveles.
El primer y el segundo nivel son sonidos intermitentes, y el tercero suena de forma continua.
En la pantalla, los datos de cada sensor se envían desde el BCM a la pantalla, por ejemplo al cuadro de instrumentos.
Para la transmisión se utiliza comunicación CAN y el tiempo máximo de gateway es de 50 ms.
No tiene nada que ver con la velocidad del vehículo.
Cuando PAS SW está en OFF, si se recibe la señal de marcha atrás (R), PAS SW cambia a ON.
No tiene relación con el accionamiento del freno de estacionamiento.
El funcionamiento no se inicia o se detiene en las marchas N y P.
Área de detección
Condición de medición: poste de PVC (diámetro 75 mm, longitud 3 m), temperatura normal
Rango de distancia de los objetos detectados (medido directamente frente al sensor)
Sensor delantero
61 cm (24 pulg.) - 10 cm (39,4 pulg.): ±15 cm (5,9 pulg.)
31 cm (12,2 pulg.) - 60 cm (23,6 pulg.): ±15 cm (5,9 pulg.)
Menos de 20 cm (7,9 pulg.): ±10 cm (3,9 pulg.)
Sensor trasero
61 cm (24,0 pulg.) - 120 cm (47,2 pulg.): ±15 cm (5,9 pulg.)
31 cm (12,2 pulg.) - 60 cm (23,6 pulg.): ±15 cm (5,9 pulg.)
Menos de 30 cm (11,8 pulg.): ±10 cm (3,9 pulg.)
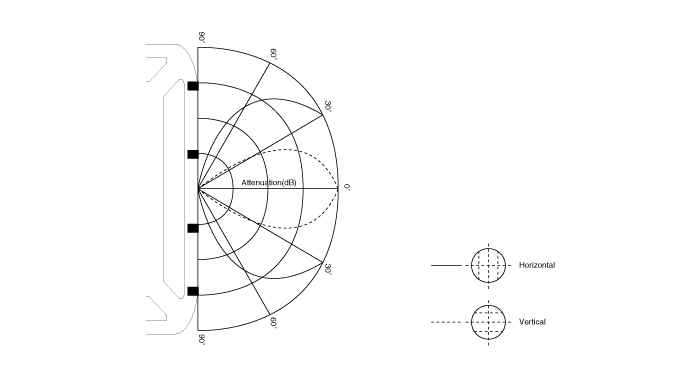
Área de detección horizontal

Área de detección vertical
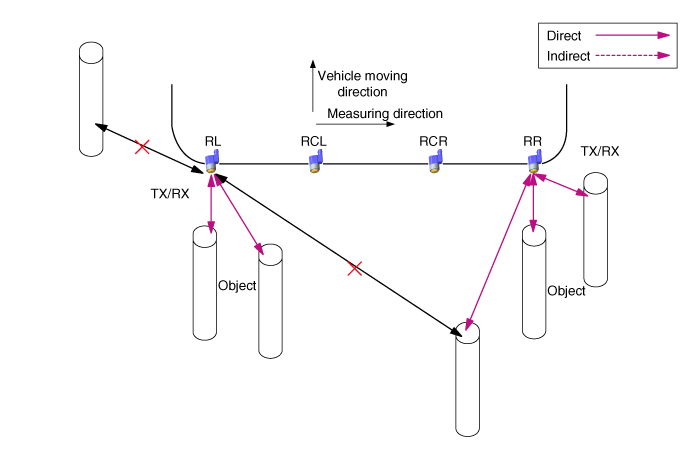
Medición de distancia
Medición directa
La transmisión y la recepción se realizan con un solo sensor
(FL, FCL, FCR, FR, RL, RCL, RCR, RR: cada sensor se ejecuta)
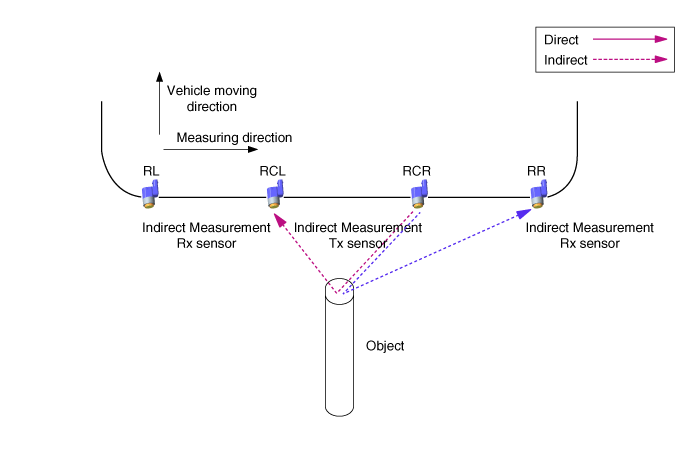
Medición indirecta
(FCL > FL, FCL > FCR, FCR > FCL, FCR > FR, RCL > RL, RCL > RCR, RCR > RCL, RCR > RR: se ejecutan en orden)
Con dos o tres sensores, uno de ellos envía la transmisión y los demás reciben la señal.
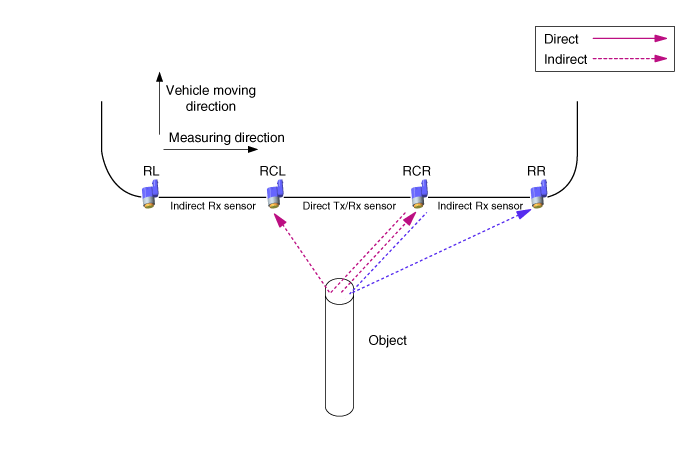
Medición directa e indirecta a la vez
Con dos o tres sensores, uno de ellos realiza tanto la transmisión como la recepción, y los demás solo realizan la recepción.
Sistema de alarma RPAS
Cuando el sensor RPAS detecta un objeto, la advertencia se emite mediante un dispositivo de alarma sonora, como un zumbador. El sensor RPAS envía los datos al BCM mediante comunicación LIN, y el BCM emite la advertencia sonora de cada sensor RPAS según su prioridad. Además, actúa como pasarela solo cuando envía la alarma visual al cuadro de instrumentos (cluster).
Método de procesamiento de la información del zumbador y la pantalla del BCM: en el caso de la información de los sensores RL/RR, el BCM gestiona directamente la información de cada sensor para la función de visualización y de salida del zumbador. Para la salida del zumbador de los sensores CL/CR, el BCM gestiona la información combinada del centro según la prioridad de ambos sensores. En caso contrario, en cuanto a la información de visualización de fallos, el BCM envía la información de cada sensor al cuadro de instrumentos.
Especificaciones de funcionamiento del sistema - Sensor delantero
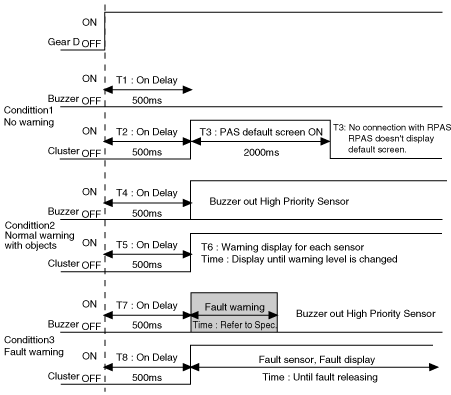
Cuando el sistema recibe alimentación (tras IGN ON y con la marcha D), el MICOM comprueba cada canal de sensor. Si no encuentra ningún error, suena el zumbador 500 ms después. Si encuentra algún error en un sensor, en lugar de la alarma de arranque inicial suena el zumbador correspondiente al sensor con fallo. Si el interruptor PAS ON está en OFF, el sistema no funciona. La función para entrar en el modo normal es la siguiente.
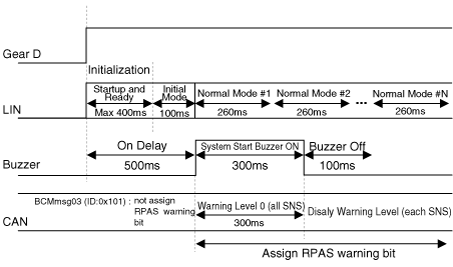
* En el modo inicial, el IPM (BCM) solo determina los fallos de los sensores.
Con la marcha D, la función del sistema es la siguiente.
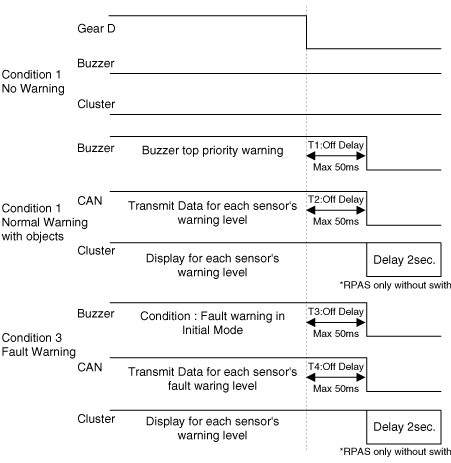
Al soltar la marcha D, la función del sistema es la siguiente.
Especificaciones de funcionamiento del sistema - Sensor trasero
Cuando el sistema recibe alimentación (tras IGN ON y con la marcha R), el MICOM comprueba cada canal de sensor. Si no encuentra ningún error, suena el zumbador durante 300 ms y, 500 ms después, vuelve a sonar. Si encuentra algún error en un sensor, en lugar de la alarma de arranque inicial suena el zumbador correspondiente al sensor con fallo. La función para entrar en el modo normal es la siguiente.
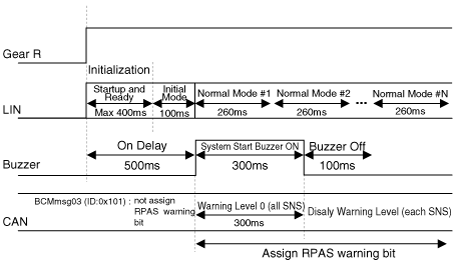
Con la marcha R, la función del sistema es la siguiente.
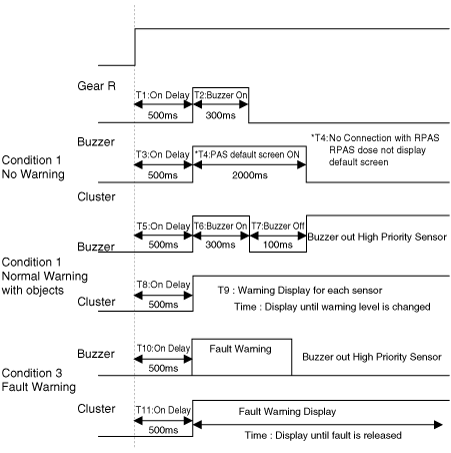
Al soltar la marcha R, la función del sistema es la siguiente.
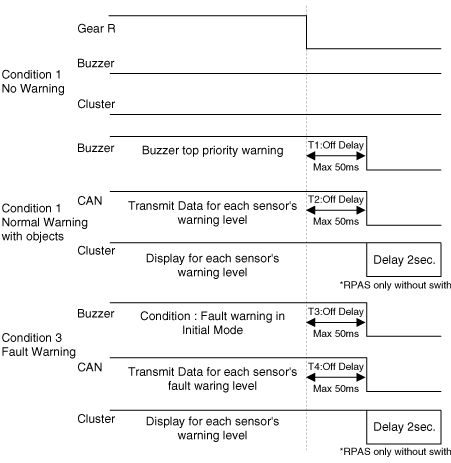
?Margen de error aceptable en la forma de onda ±10 %
Especificación de salida de alarma clasificada por distancia entre sensores
La lógica de condiciones según la prioridad del nivel de alarma es la siguiente. (mismo sensor)
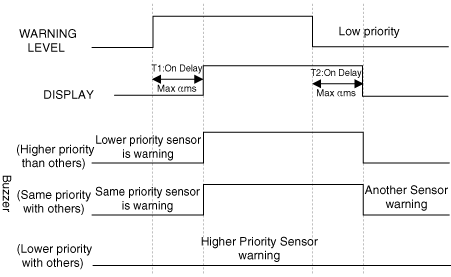
*? Definición del valor
Sensor de baja prioridad desactivado: ? = 0 ms
Sensor de baja prioridad en el 1.er nivel de advertencia: ? < 340 ms
Sensor de baja prioridad en el 2.º nivel de advertencia: ? < 170 ms
*? Definición del valor
Sensor de baja prioridad en el 1.er nivel de advertencia: ? = 1700 ms
Sensor de baja prioridad en el 2.º nivel de advertencia: ? = 1700 ms
Sensor de baja prioridad en el 3.er nivel de advertencia: ? = 700 ms
Control de la alarma según la distancia de detección, como se indica a continuación
Primera zona de advertencia (delantera: 61 cm (24 pulg.) - 100 cm (39,4 pulg.), trasera: 61 cm (24 pulg.) - 120 cm (47,2 pulg.))
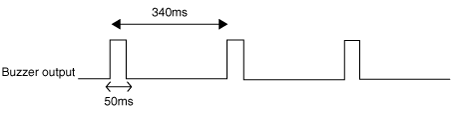
Segunda zona de advertencia (delantera/trasera: 31 cm (12,2 pulg.) - 60 cm (23,6 pulg.))
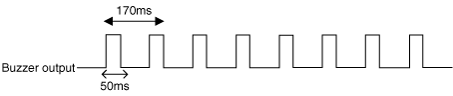
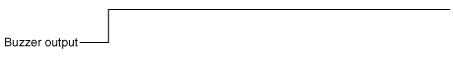
Tercera zona de advertencia (delantera/trasera: menos de 30 cm (11,8 pulg.))
Especificación del indicador de alarma visual
Nivel de alarma por distancia - sensor delantero y trasero
Cuando la marcha está en R, el cuadro de instrumentos enciende el indicador como se muestra en la figura. Cuando el sistema detecta un objeto, enciende el indicador de inmediato. Durante la detección de un objeto, si no hay ningún objeto, el indicador muestra el estado sin alarma durante dos segundos y, después, se apaga hasta que se detecte un objeto de nuevo. (Pero cuando el nivel de alarma pasa del tercer nivel al estado sin alarma, el tercer nivel se enciende durante dos segundos y, después, se apaga.)
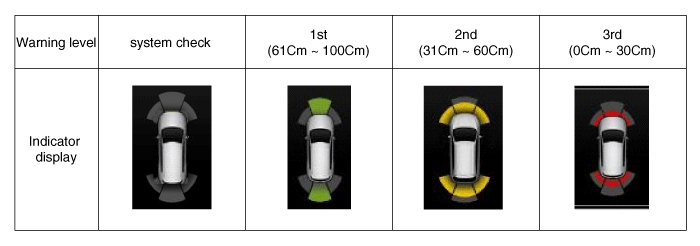
* Solo muestra la posición del obstáculo detectado.
* El indicador parpadea cada 1 segundo en el tercer nivel de alarma.
* Visualización integrada (FCL/FCR, RCL/RCR).