Gestión de la adherencia
GENERALIDADES
PREÁMBULO
La gestión de la adherencia consiste en:
- evitar el bloqueo de las ruedas,
- evitar el patinaje de las ruedas,
- optimizar las trayectorias.
del vehículo en las distintas fases de conducción. Las distintas fases de conducción son: la aceleración, la frenada y el cambio de dirección
La gestión de la adherencia permite:
- mantener la maniobrabilidad del vehículo, es decir, el guiado lateral de las ruedas delanteras,
- mantener la estabilidad direccional, es decir, el guiado lateral de las ruedas traseras,
- reducir las distancias de frenado en comparación con un sistema de frenado convencional,
- mantener el control del vehículo durante maniobras de evasión críticas (dentro de los límites de las leyes de la física).
| GESTIÓN DE LA ADHERENCIA | NOMBRE DE LA FUNCIÓN | DESCRIPCIÓN |
|
Antibloqueo de ruedas (ABS) |
|
|
Antipatinaje (BASR) |
|
|
Control dinámico de estabilidad (ESP) |
|
ESQUEMA DE BLOQUES
La tabla siguiente recoge las funciones realizadas por las funciones básicas.
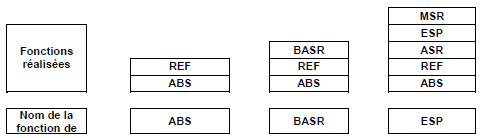
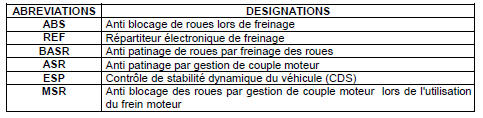
ANTIBLOQUEO DE RUEDAS (ABS)
La función antibloqueo de ruedas evita el bloqueo de las ruedas delanteras y traseras durante una frenada. Así se mantienen la estabilidad direccional y la maniobrabilidad del vehículo. La distancia de frenado queda optimizada. El sistema gestiona la presión de frenado aplicada a las pinzas de freno o a los cilindros de rueda, controlando de forma independiente cada rueda para evitar que se bloquee.
Sinóptico
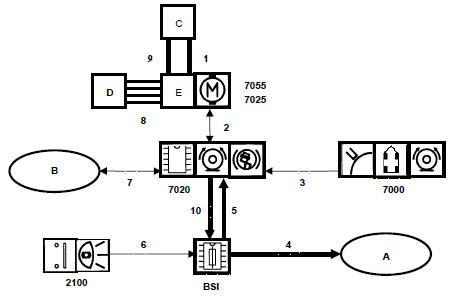
Antibloqueo de ruedas (ABS)
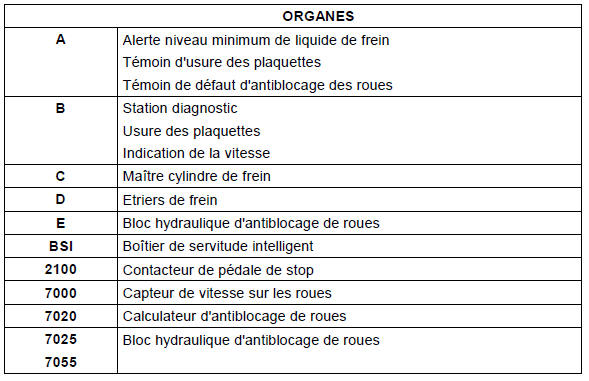
ENLACES |
||
| N.º DE ENLACE | SEÑAL |
NATURALEZA DE LA SEÑAL |
| 1 | Solicitud de frenado por el conductor (circuito delantero) | Hidráulica |
| 2 | Mando del motor eléctrico de la bomba hidráulica Mando de las electroválvulas |
Por cable |
| 3 | Mando de las electroválvulas | Modulado en frecuencia |
| 4 | Información de nivel mínimo de líquido de frenos. Información de desgaste de las pastillas delanteras. Información de avería del antibloqueo de ruedas y de la función REF |
Red Van carrocería |
| 5 | Estado del contactor del pedal de freno | Red CAN |
| 6 | Posición del pedal de freno | Por cable |
| 7 | Diagnóstico de la unidad de control. Desgaste de las pastillas delanteras. Indicación de velocidad del vehículo: 5 impulsos por metro |
Por cable |
| 8 | Presión de frenado servoasistida hacia las pinzas de freno | Hidráulica |
| 9 | Solicitud de frenado por el conductor (circuito trasero) | Hidráulica |
| 10 | Solicitud de encendido de la luz de avería ABS. Solicitud de encendido de la luz de avería REF |
|
CONTROL DE PATINAJE DE LAS RUEDAS (BASR)
La función de control de patinaje de las ruedas evita el patinaje de las ruedas motrices durante las aceleraciones. Así se mantienen la estabilidad direccional y la maniobrabilidad del vehículo. El sistema frena de forma independiente cada rueda motriz para evitar que patine.
Sinóptico
El esquema funcional de la función BASR es idéntico al de la función ABS; únicamente cambia el software de la unidad de control.
CONTROL DINÁMICO DE ESTABILIDAD (ESP)
Sinóptico
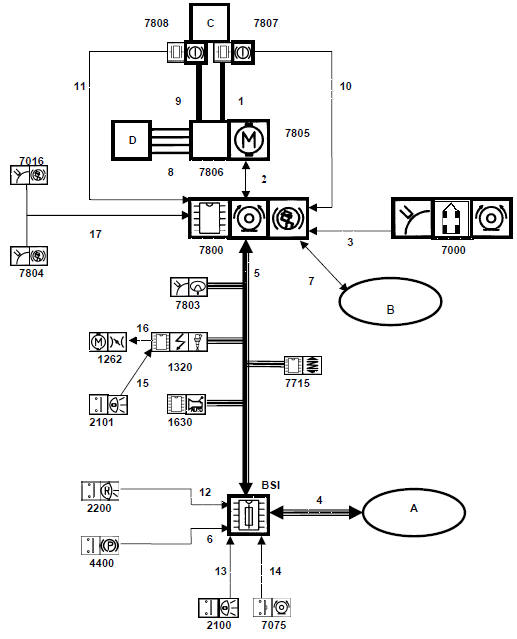
Control dinámico de estabilidad (ESP)
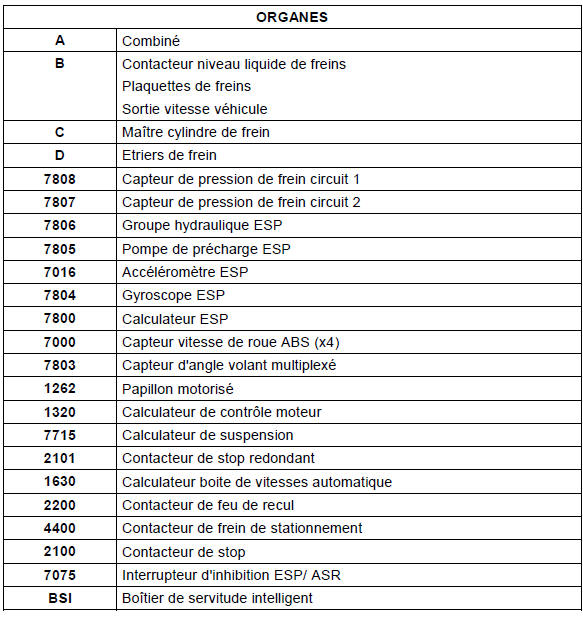
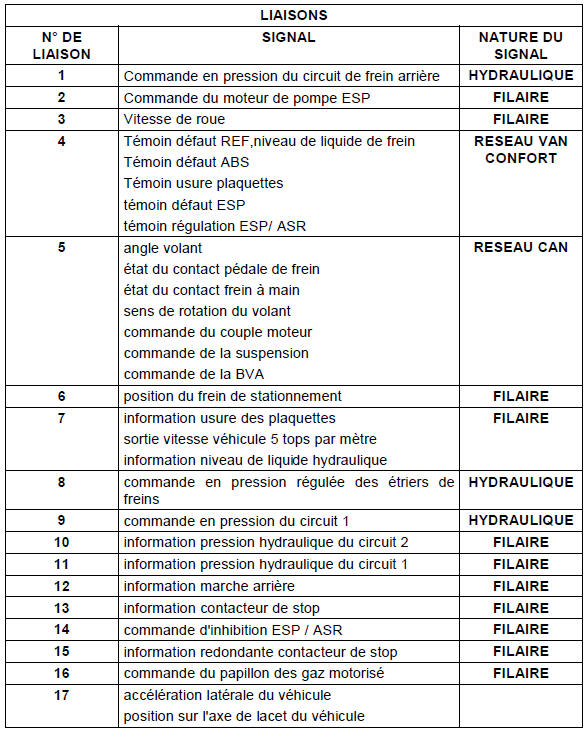
Nota: Cuando la función de control de patinaje de las ruedas está incluida en un ESP, gestiona el par motor además de la gestión por frenado de la rueda que patina.
La función de control dinámico de estabilidad optimiza la trayectoria del vehículo. La función se divide en dos operaciones:
- cálculo de la trayectoria deseada por el conductor,
- hacer que el vehículo siga esta trayectoria (dentro de los límites de las leyes físicas).
Necesidad de un control dinámico de estabilidad
En curva, para mejorar la trayectoria del vehículo, puede ser conveniente asistir al conductor actuando sobre los órganos del vehículo.
- Para recuperar tracción en el tren delantero, el ESP regula el par motor.
- Para que el vehículo siga la trayectoria deseada, el ESP frena una de las ruedas del vehículo de manera que se cree un par de giro alrededor de dicha rueda.
Servoasistencia
Un sensor de ángulo del volante informa a la unidad de control de la trayectoria deseada.
Un acelerómetro y un giroscopio informan a la unidad de control de la trayectoria real.
La unidad de control calcula la diferencia entre las dos trayectorias. En función de esta diferencia y de las leyes activas que tiene memorizadas, la unidad de control determina la acción que debe realizar para que la trayectoria real se aproxime lo máximo posible a la trayectoria deseada.
Activación / Desactivación
Las funciones ASR y ESP pueden ser desactivadas por el conductor pulsando un botón de impulso si:
- el sistema no está en modo de regulación,
- la velocidad es inferior a 30 km/h.
Las funciones ASR y ESP se reactivan automáticamente cuando la velocidad supera 30 km/h
Cálculo de la información cinemática
La siguiente tabla indica los datos que entran y salen de la unidad de control, así como sus destinatarios.
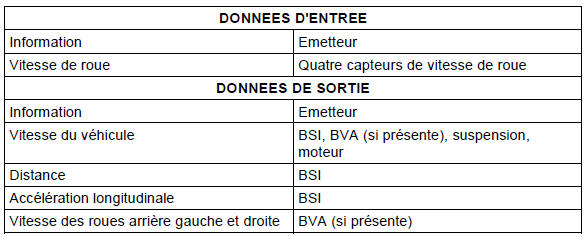
Cálculo de la velocidad del vehículo
La velocidad del vehículo se determina a partir de la media aritmética de las ruedas delanteras motrices. La precisión de este cálculo es de ± 2,5 %.
Cálculo de la distancia
La distancia se calcula a partir de la información obtenida gracias a los sensores de las dos ruedas traseras.
Cálculo de la aceleración longitudinal
La aceleración longitudinal se calcula a partir de los sensores montados en las ruedas no motrices.
OPERACIONES POSVENTA
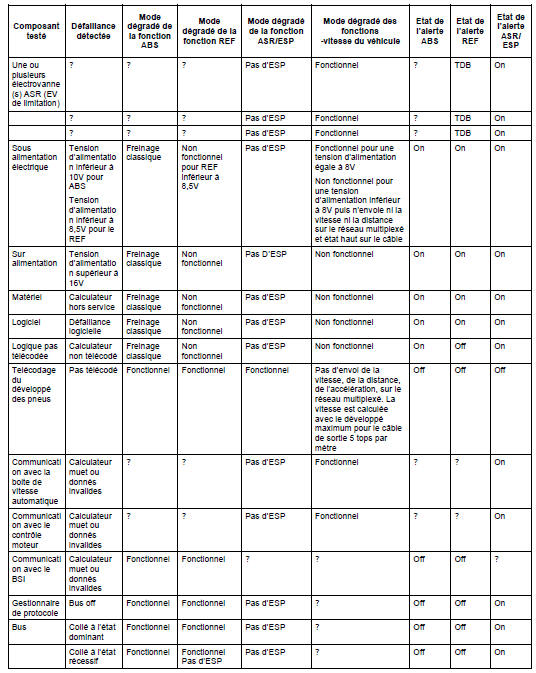
Modos degradados
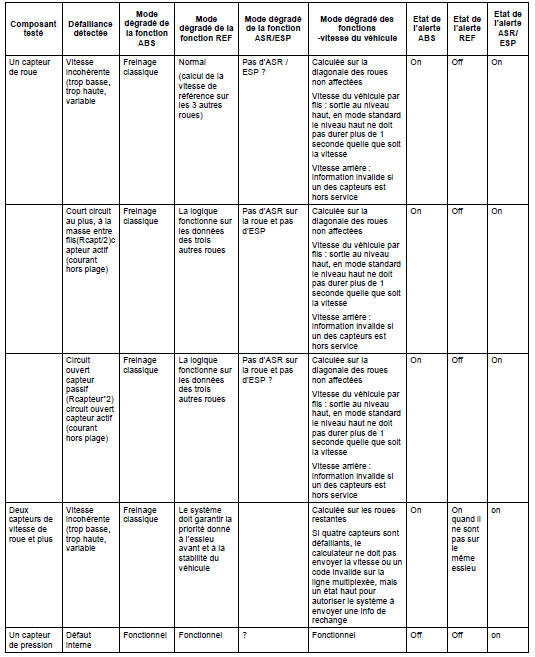
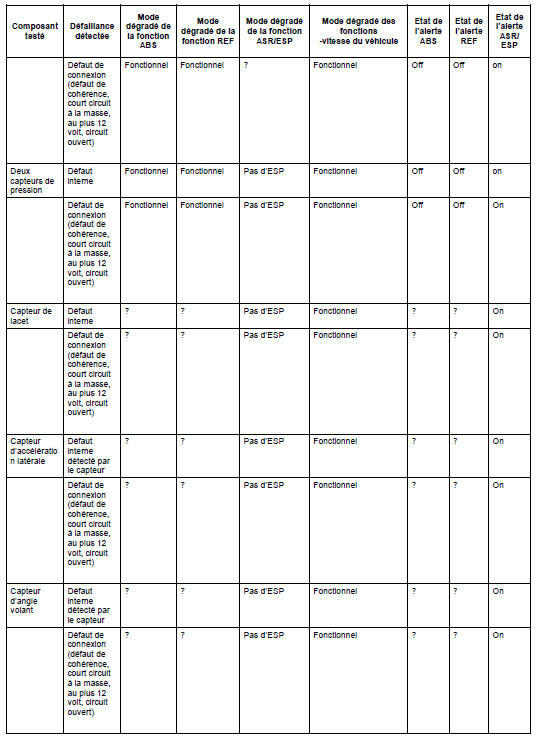
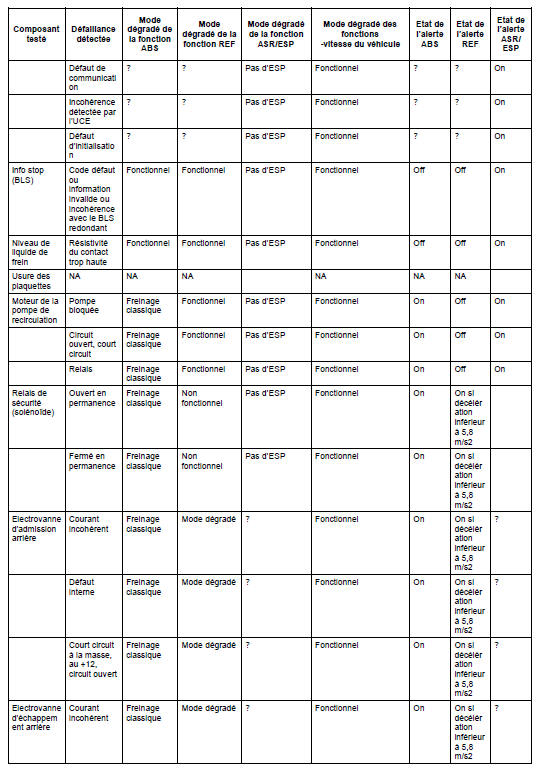
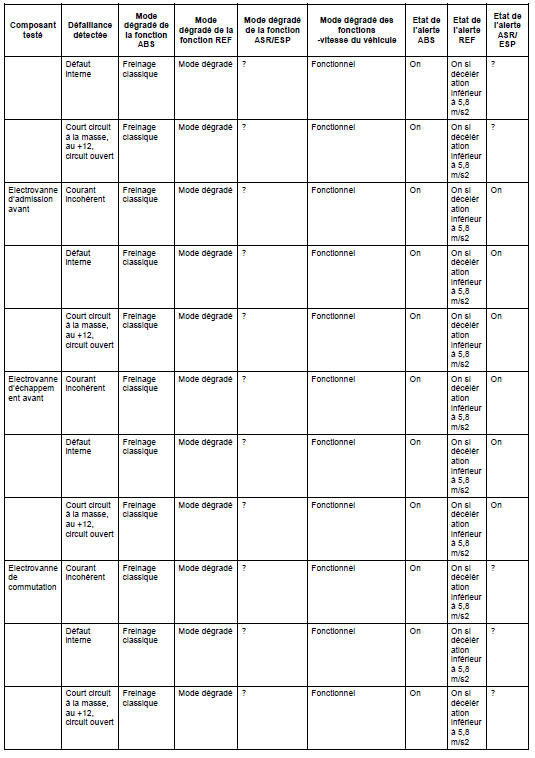
Identificación de la rueda de repuesto
En cuanto se reconoce de forma duradera que una rueda tiene un desarrollo diferente en más de un 5 % respecto a las demás ruedas, se identifica la rueda de repuesto. La unidad de control debe entonces corregir la información que suministra. Las regulaciones de ABS y REF deben estar totalmente operativas hasta una diferencia de desarrollo del 12 % entre la rueda de repuesto y las demás ruedas. Para diferencias superiores, el sistema pasa al modo degradado.
Modo de emergencia del REF
El sistema debe garantizar la prioridad de las ruedas delanteras y la estabilidad del vehículo, optimizar la presión de frenado de las ruedas traseras siempre que sea posible e imponer un funcionamiento "select low".
Pon a prueba tus conocimientos
Un test rápido sobre el Citroen C5 Aircross: cada respuesta trae una explicación y un enlace a la página del manual.