Sistema eléctrico de la carrocería
Descripción y funcionamiento
En este manual: Sistema eléctrico de la carrocería
13pasos
~78min
3/5dificultad
Hecho 0 de 13
Descripción general del sistema
El RPAS (sistema de asistencia de estacionamiento trasero) es un sistema electrónico de asistencia a la conducción que advierte al conductor sobre precaución al estacionar o en entornos de baja velocidad. El sensor utiliza ondas ultrasónicas para detectar objetos en las proximidades del vehículo. El RPAS consta de cuatro sensores RPS que detectan obstáculos y transmiten el resultado, dividido en tres niveles de alerta (primero, segundo y tercero), al BCM mediante la línea de comunicación. El BCM determina el nivel de alarma según el mensaje de comunicación transmitido por los sensores esclavos y, a continuación, activa el zumbador o transmite los datos para su visualización.

- Modo INICIAL
- El tiempo de inicialización del sistema es de 500 ms tras IGN1 + marcha R.
- El RPAS reconoce el LID y establece el identificador del sensor durante la inicialización.
- El RPAS activa cada sensor y, a continuación, realiza el diagnóstico una vez finalizada la inicialización del BCM.
- El zumbador de arranque del R-PAS funciona normalmente cuando el sensor no envía un mensaje de error y después de completar el diagnóstico de errores.
- Si se recibe cualquier fallo de cualquiera de los sensores, el zumbador de arranque del R-PAS no funciona, pero la alarma de advertencia funciona durante un momento. Si dispone de pantalla, también se muestra el símbolo de advertencia.
- El zumbador suena una vez al producirse un fallo del sensor, pero la pantalla permanece encendida de forma continua hasta que el fallo se corrija por completo.
- Modo normal
- La comunicación por línea comienza y continúa el procedimiento después de IGN1 ON+R.
- El BCM envía un mensaje una vez a cada sensor para una solicitud de funcionamiento, con el fin de verificar el estado inicial del sistema y activar los cuatro sensores simultáneamente. En ese momento, si no hay problemas, la alarma se activa tras 500 ms al cambiar a la marcha R, con un intervalo de 300 ms.
- Tras la inicialización, el modo normal se activa 100 ms después de finalizar la emisión de la alarma.
- La alarma de obstáculos se divide en 3 niveles. El primero y el segundo son sonidos intermitentes, y el tercero es un sonido continuo.
- La velocidad efectiva del vehículo durante el funcionamiento del RPAS es inferior a 10 km/h.
- Consulte la sección «Comunicación LIN del Digital PAS» para obtener más detalles sobre las especificaciones de comunicación.
- Condiciones de medición: poste de PVC (diámetro 75 mm, longitud 3 m), temperatura normal.
- Distancia al objeto detectado (medida directamente frente al sensor) 61 cm (24,0 pulg.) ~ 120 cm (47,2 pulg.): ± 15 cm (5,9 pulg.) 31 cm (12,2 pulg.) ~ 60 cm (23,6 pulg.): ± 15 cm (5,9 pulg.) Menos de 30 cm (11,8 pulg.): ± 10 cm (3,9 pulg.)
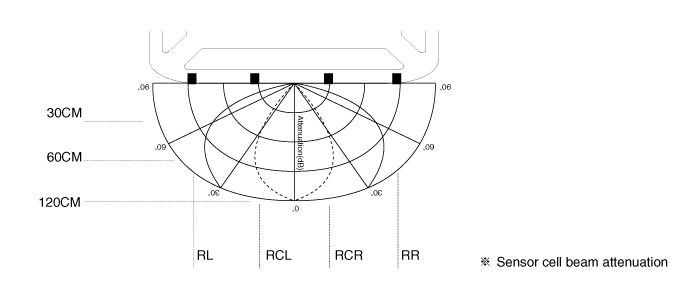
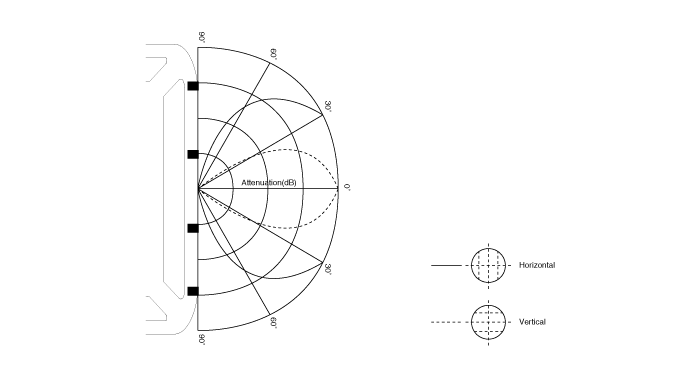
Medición directa
La transmisión y la recepción las realiza un único sensor (RL, RCL, RCR, RR en cada versión del sensor).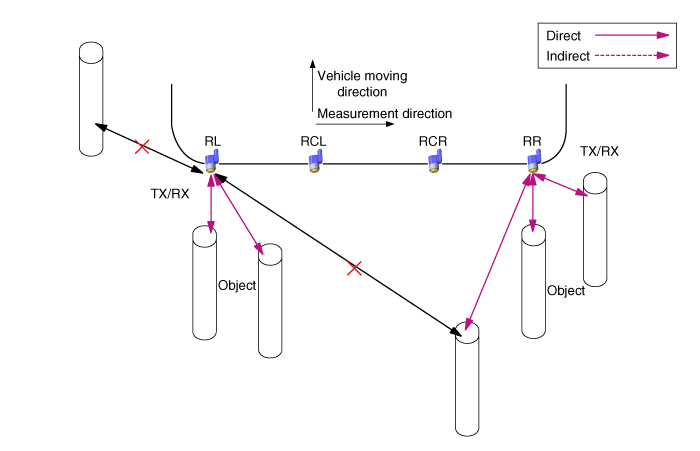
Medición indirecta
(RCL → RL, RCL → RCR, RCR → RCL, RCR → RR, ejecutados en orden) Con dos o tres sensores, uno de ellos transmite y los demás reciben.
Medición directa e indirecta simultáneamente
Con dos o tres sensores, un sensor realiza la transmisión y la recepción, y los demás solo la recepción.
- Método de procesamiento de la información del zumbador del sensor y de la pantalla del BCM. En el caso de la información de los sensores RL/RR, el BCM procesa directamente la información de cada sensor para la función de salida de la pantalla y del zumbador. Para la salida del zumbador de los sensores CL/CR, el BCM procesa la información de la combinación central, con prioridad de ambos sensores.


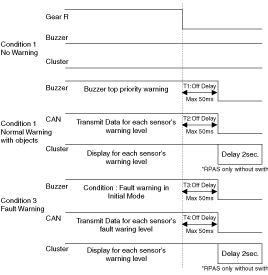
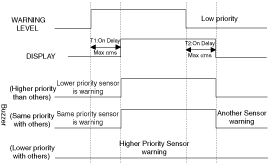
- Sensor de baja prioridad desactivado: α = 0 ms
- Sensor de baja prioridad – 1.er nivel de advertencia: α < 340 ms
- Sensor de baja prioridad – 2.º nivel de advertencia: α < 170 ms
- Sensor de baja prioridad – 1.er nivel de advertencia: β = 1700 ms
- Sensor de baja prioridad – 2.º nivel de advertencia: β = 1700 ms
- Sensor de baja prioridad – 3.er nivel de advertencia: β = 700 ms
- Primera zona de advertencia (61–120 cm / 24–47,2 pulgadas)
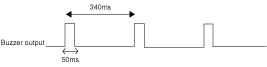
- Segunda zona de advertencia (31–80 cm / 12,2–23,6 pulgadas)

- Tercera zona de advertencia (menos de 30 cm / 11,8 pulgadas)

- Solo indica la posición de detección de obstáculos.
- Con la alarma de tercer nivel, el indicador parpadea a intervalos de un segundo.
- Al mostrar el nivel de alarma normal, el indicador RCR/RCL se combina según la prioridad.
Pon a prueba tus conocimientos
Un test rápido sobre el Manual del propietario Kia Cadenza VG: cada respuesta trae una explicación y un enlace a la página del manual.
¿Le resultó útil esta página?