Impianto elettrico della carrozzeria
Descrizione e funzionamento
In questo manuale: Impianto elettrico della carrozzeria
13passaggi
~78min
3/5difficoltà
Completati 0 di 13
Panoramica del sistema
RPAS (sistema di assistenza al parcheggio posteriore) è un sistema elettronico di assistenza alla guida che avvisa il conducente di prestare attenzione durante il parcheggio o in ambienti a bassa velocità. Il sensore utilizza onde ultrasoniche per rilevare oggetti nelle vicinanze del veicolo. L'RPAS è composto da quattro sensori RPS che rilevano gli ostacoli e trasmettono il risultato, suddiviso in tre livelli di allarme (primo, secondo e terzo), al BCM tramite la linea di comunicazione. Il BCM determina il livello di allarme in base al messaggio di comunicazione trasmesso dai sensori slave, quindi attiva il cicalino o trasmette i dati per la visualizzazione.

- Modalità INIZIALE
- Il tempo di inizializzazione del sistema è di 500 ms dopo IGN1 + marcia R.
- RPAS riconosce il LID e imposta l'ID del sensore durante l'inizializzazione.
- RPAS attiva ciascun sensore, quindi esegue la diagnostica al termine dell'inizializzazione del BCM.
- Il cicalino di avviamento R-PAS funziona normalmente quando il sensore non invia un messaggio di errore e dopo il completamento della diagnosi degli errori.
- Se viene ricevuto un guasto da uno dei sensori, il cicalino di avviamento R-PAS non funziona, ma l'allarme di emergenza funziona per un istante. Se è presente un display, visualizza anche un simbolo di avvertenza.
- Il cicalino di guasto del sensore suona una volta, ma il display rimane visualizzato in modo continuo finché il guasto non viene completamente risolto.
- Modalità NORMAL
- La comunicazione LIN inizia e prosegue la procedura dopo IGN1 ON+R.
- Il BCM invia un messaggio di richiesta operativa una volta a ciascun sensore per verificare lo stato iniziale del sistema e attivare contemporaneamente i quattro sensori. In questo momento, se non ci sono problemi, il cicalino si attiva dopo 500 ms con un intervallo di 300 ms quando la marcia R è inserita.
- Dopo l'inizializzazione, la modalità normale si avvia 100 ms dopo il termine dell'emissione dell'allarme.
- L'allarme di ostacolo è suddiviso in 3 livelli. Il primo e il secondo sono intermittenti, mentre il terzo è continuo.
- La velocità effettiva del veicolo durante il funzionamento del DPAS è inferiore a 10 km/h.
- Consultare la sezione «Comunicazione LIN Digital PAS» per le specifiche dettagliate della comunicazione.
- Condizioni di misurazione: palo in PVC (diametro 75 mm, lunghezza 3 m), temperatura normale
- Distanza dell'oggetto rilevato (misurata direttamente davanti al sensore) 61 cm (24,0 pollici) ~ 120 cm (47,2 pollici): ± 15 cm (5,9 pollici) 31 cm (12,2 pollici) ~ 60 cm (23,6 pollici): ± 15 cm (5,9 pollici) Meno di 30 cm (11,8 pollici): ± 10 cm (3,9 pollici)
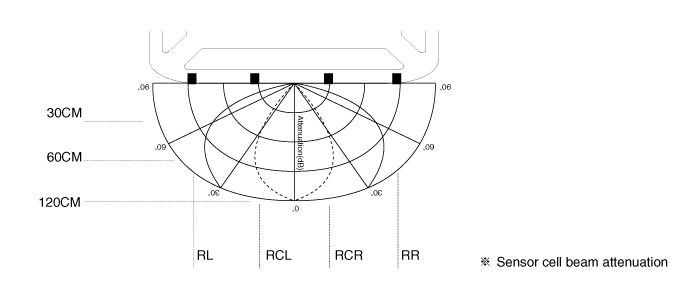
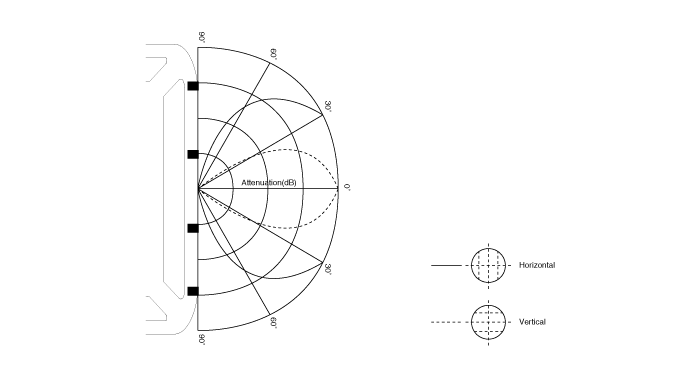
Misurazione diretta
Trasmissione e ricezione sono eseguite da un unico sensore (RL, RCL, RCR, RR di ciascuna versione del sensore).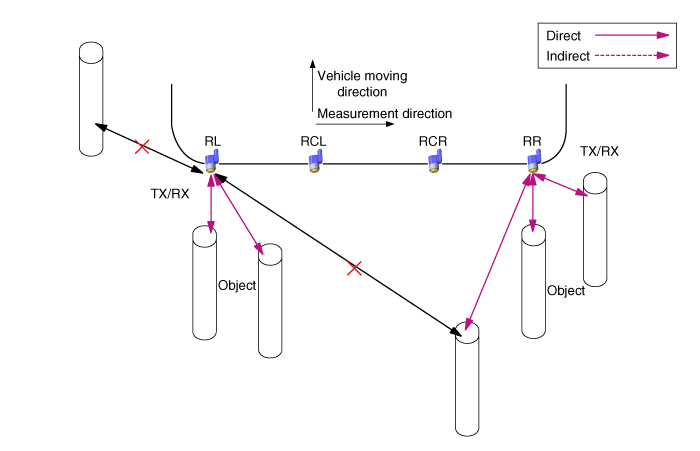
Misurazione indiretta
(RCL → RL, RCL → RCR, RCR → RCL, RCR → RR, esecuzione in sequenza) Con due o tre sensori, uno invia la trasmissione mentre gli altri ricevono.
Misurazione diretta e indiretta contemporaneamente
Con due o tre sensori, uno esegue sia la trasmissione sia la ricezione, mentre gli altri eseguono solo la ricezione.
- Metodo di elaborazione delle informazioni del cicalino del sensore/display nel BCM. Nel caso delle informazioni dei sensori RL/RR, il BCM elabora ciascun sensore. Le informazioni vengono inviate direttamente alla funzione di uscita di display e cicalino. Per l'uscita del cicalino dei sensori CL/CR, il BCM elabora le informazioni della combinazione centrale, con priorità a entrambi i sensori.


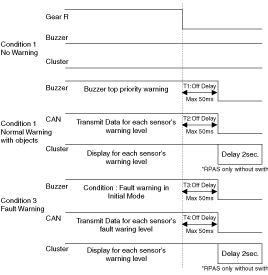
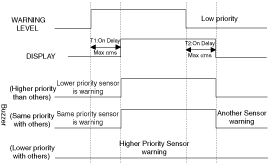
- Sensore a bassa priorità spento: α = 0 ms
- Sensore a bassa priorità – 1° livello di avviso: α < 340 ms
- Sensore a bassa priorità – 2° livello di avviso: α < 170 ms
- Sensore a bassa priorità – 1° livello di avviso: β = 1700 ms
- Sensore a bassa priorità – 2° livello di avviso: β = 1700 ms
- Sensore a bassa priorità – 3° livello di avviso: β = 700 ms
- Prima zona di avviso (61–120 cm / 24–47,2 pollici)
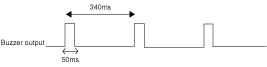
- Seconda zona di avviso (31–80 cm / 12,2–23,6 pollici)

- Terza zona di avviso (meno di 30 cm / 11,8 pollici)

- Indica solo la posizione dell'ostacolo rilevato.
- Con allarme di terzo livello, la spia lampeggia a intervalli di un secondo.
- Quando viene visualizzato il livello di allarme normale, l'indicatore RCR/RCL viene combinato in base alla priorità.
Mettiti alla prova
Un breve quiz sulla Manuale del proprietario Kia Cadenza VG: ogni risposta ha una spiegazione e un link alla pagina del manuale.
Questa pagina ti è stata utile?