Limitaciones del sistema ICC
ADVERTENCIA
Los siguientes puntos describen los límites de funcionamiento del sistema de control de crucero inteligente (ICC). Utilizar su Nissan Leaf sin tener en cuenta estas limitaciones puede provocar un accidente grave, con lesiones o muerte:
- El sistema ICC está optimizado para circular por carreteras rectas, secas y despejadas con tráfico ligero o moderado. Se recomienda encarecidamente no utilizar este sistema en entornos urbanos densos o en zonas de tráfico muy congestionado.
- El sistema ICC no puede adaptar de forma inteligente su funcionamiento a las cambiantes condiciones de la calzada. Está diseñado para su uso en tráfico estable y fluido. No active el sistema en carreteras con curvas cerradas ni en condiciones adversas, como hielo, lluvia intensa o niebla espesa.
- Debido a los límites técnicos de la función de control de distancia, nunca confíe plenamente en el sistema ICC. No puede compensar una conducción distraída o descuidada, ni superar la mala visibilidad causada por el mal tiempo. Debe mantener siempre una distancia de seguridad con el vehículo precedente, ajustando manualmente su velocidad con el pedal del freno según las circunstancias del tráfico y la visibilidad del entorno.
- Tenga en cuenta que, cuando el sistema ICC detiene completamente su Nissan Leaf, puede reanudar la marcha automáticamente si el vehículo ha estado parado durante menos de aproximadamente 3 segundos. Esté siempre atento y preparado para accionar manualmente el freno si es necesario.
- Debe supervisar siempre el comportamiento de su vehículo. El sistema ICC puede no mantener ocasionalmente la distancia de seguridad o la velocidad programada debido a situaciones imprevistas de la vía o del tráfico; esté preparado para tomar el control en cualquier momento.
- Ciertos factores ambientales o de la vía pueden impedir que el sensor de radar detecte con precisión el vehículo que le precede. Para garantizar su seguridad, evite utilizar el sistema ICC en las siguientes condiciones:
- En carreteras con tráfico irregular a alta velocidad o con curvas cerradas y sinuosas.
- En calzadas resbaladizas, incluidas zonas con hielo, nieve o aguanieve.
- En condiciones meteorológicas adversas, como lluvia intensa, nieve o niebla.
- Si hay nieve, hielo o suciedad de la carretera acumulados en el parachoques delantero, ya que pueden obstruir el sensor de distancia.
- En pendientes descendentes pronunciadas, donde el vehículo puede superar involuntariamente la velocidad programada y provocar un desgaste excesivo de los frenos o sobrecalentamiento por frenadas automáticas frecuentes.
- En carreteras con cambios de altitud constantes y pronunciados (tramos de subida y bajada repetidos).
- En condiciones de tráfico que exijan aceleraciones y deceleraciones frecuentes e impredecibles, lo que impide que el sistema mantenga una distancia constante.
- Cuando sospeche o detecte interferencias de otras fuentes que emitan radar.
- Elementos del tráfico o de la carretera pueden entrar inesperadamente en la zona de detección del sensor, lo que hace que el sistema active la frenada automática. Esté siempre atento y evite utilizar el sistema ICC en cualquier entorno que se considere no apto en esta sección.
Tenga en cuenta que el sistema de control de crucero inteligente (ICC) de su Nissan Leaf no está diseñado para detectar ni responder a los siguientes tipos de objetos:
- Vehículos detenidos o que circulan a baja velocidad.
- Peatones, ciclistas u objetos inanimados presentes en la calzada.
- Vehículos que circulan en sentido contrario por el mismo carril.
- Motocicletas que circulan en posición descentrada dentro de su carril de circulación.
Además, existen condiciones ambientales y de funcionamiento específicas en las que el sensor de radar puede tener dificultades para identificar el vehículo precedente, lo que puede afectar a la fiabilidad del sistema:
- Visibilidad reducida del sensor debido a condiciones atmosféricas como lluvia intensa, niebla densa, nieve, tormentas de polvo o salpicaduras de agua levantadas por otros vehículos.
- Circulación por pendientes descendentes pronunciadas o carreteras con curvas cerradas y pronunciadas.
- Conducción por superficies muy irregulares o con baches, como caminos de tierra sin asfaltar.
- Obstrucciones en la superficie del sensor de radar, como barro, hielo, nieve o restos.
- Presencia de vehículos con perfiles irregulares, como camiones con plataforma, transportes de vehículos o remolques, que pueden no ofrecer una señal de radar clara.
- Interferencias electrónicas causadas por fuentes de radar externas.
- Cambios significativos en la inclinación longitudinal del vehículo, por ejemplo, cuando el Nissan Leaf está muy cargado con equipaje excesivo en los asientos traseros o en el maletero.
El sistema ICC está programado para realizar diagnósticos internos que vigilan la integridad operativa del sensor de radar dentro de sus limitaciones funcionales previstas.
Debido a que el sensor de radar opera dentro de una zona de detección limitada, el vehículo precedente debe encontrarse directamente dentro de este campo para que el sistema ICC mantenga eficazmente la distancia de seguridad. Un vehículo puede salir de esta zona de detección según su posición lateral dentro del carril. Por ejemplo, las motocicletas pueden no ser detectadas si circulan descentradas. Asimismo, un vehículo que se incorpora a su carril puede no ser reconocido por el sistema hasta que haya entrado completamente en su carril de circulación.
Si el sistema pierde la detección del vehículo precedente, puede avisarle mediante el parpadeo del indicador del sistema y un aviso acústico. En estos casos, debe estar preparado para asumir el control manual de su Nissan Leaf y mantener una distancia de seguridad adecuada.
El sistema ICC con ProPILOT Assist también integra una cámara frontal multisensor que ayuda a la detección. Sin embargo, existen situaciones en las que la detección por cámara puede retrasarse o verse dificultada:
- Mala visibilidad causada por condiciones meteorológicas adversas (lluvia, nieve, niebla) o salpicaduras de agua.
- Obstrucciones en el parabrisas delante de la cámara, como vaho, gotas de agua, hielo o suciedad.
- Condiciones de luz intensa, como la luz solar directa a baja altura o las luces de carretera de los vehículos que circulan en sentido contrario que incidan directamente en la lente de la cámara.
- Cambios bruscos en la luminosidad ambiental, como el cambio repentino de nivel de luz al entrar o salir de túneles, al pasar por zonas sombreadas o durante destellos frecuentes de relámpagos.
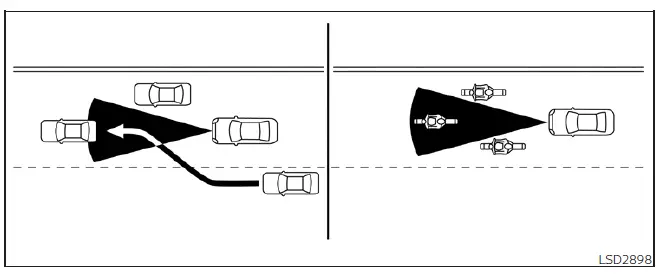
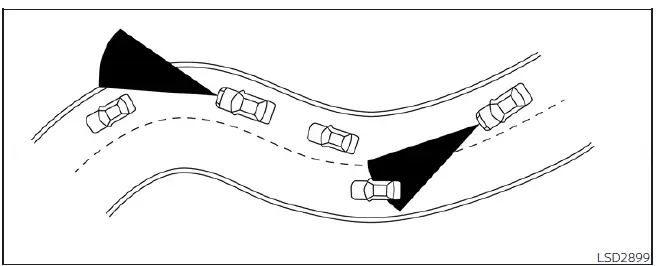
Al conducir por trazados de carretera complejos, como vías estrechas, sinuosas, con pendientes o curvas, o en zonas en obras, el sensor de radar puede detectar por error vehículos de los carriles adyacentes o perder temporalmente la detección del vehículo que le precede. Esto puede hacer que el sistema frene o acelere de forma inesperada. Además, sus propias maniobras de conducción, como giros bruscos del volante o su posición dentro del carril, pueden afectar a la precisión con la que el sistema identifica los vehículos.
Si el sistema emite un aviso acústico inesperado o parpadea el indicador, no dude: tome el control manual de inmediato de su Nissan Leaf para mantener una distancia de seguridad con el tráfico que circula delante.