Modo de parada de comunicación de la ECU de control de deslizamiento. Modo de parada de comunicación de la ECU de control de suspensión. Descripción del sistema
Modo de parada de comunicación de la ECU de control de frenos
DESCRIPCIÓN
Elemento detectado | Síntoma | Zona de avería |
|---|---|---|
Modo de parada de comunicación de la ECU de control de frenos |
Se cumple cualquiera de las siguientes condiciones:
|
|
DIAGRAMA DE CABLEADO
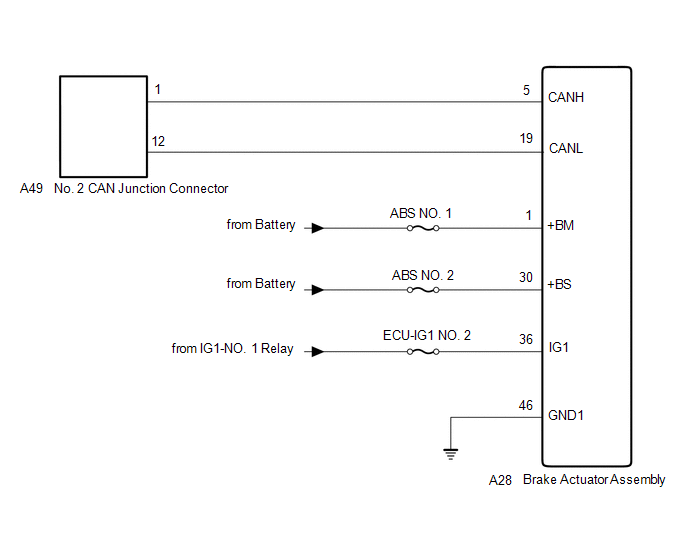
PRECAUCIÓN:
Al realizar el patrón de conducción de confirmación, respete todos los límites de velocidad y las normas de tráfico.
AVISO:
- Como el orden del diagnóstico es importante para realizar un diagnóstico correcto, asegúrese de comenzar la localización de averías utilizando Cómo proceder con la localización de averías cuando se emitan DTC relacionados con el sistema de comunicación CAN.
Haga clic aquí

- Antes de medir la resistencia del bus CAN, apague el interruptor del motor y deje el vehículo durante 1 minuto o más sin accionar la llave ni ningún interruptor, ni abrir o cerrar las puertas. Después, desconecte el cable del terminal negativo (-) de la batería y deje el vehículo durante 1 minuto o más antes de medir la resistencia.
- Después de apagar el interruptor del motor, puede ser necesario esperar antes de desconectar el cable del terminal negativo (-) de la batería. Por lo tanto, asegúrese de leer las notas sobre la desconexión del cable del terminal negativo (-) de la batería antes de continuar con el trabajo.
Haga clic aquí
- Después de realizar las reparaciones, realice el procedimiento de comprobación de DTC y confirme que los DTC no vuelven a aparecer.
Procedimiento de comprobación de DTC: Gire el interruptor del motor a ON (IG) y espere 1 minuto o más. Después, accione el sistema sospechoso de avería y conduzca el vehículo a 60 km/h o más durante 5 minutos o más.
- Después de la reparación, realice la comprobación del bus CAN y compruebe que todas las ECU y sensores conectados al sistema de comunicación CAN se muestran como normales.
Haga clic aquí
- Antes de realizar el siguiente procedimiento, inspeccione los fusibles de los circuitos relacionados con este sistema.
NOTA:
- Antes de desconectar los conectores relacionados para su inspección, presione el cuerpo de cada conector para comprobar que no esté suelto ni desconectado.
- Al desconectar un conector, compruebe que los terminales y el cuerpo del conector no estén agrietados, deformados ni corroídos.
PROCEDIMIENTO
COMPROBAR CIRCUITO ABIERTO EN LAS LÍNEAS DEL BUS CAN (LÍNEA DERIVADA DEL CONJUNTO DEL ACTUADOR DE FRENOS)
(a) Desconecte el cable del terminal negativo (-) de la batería.
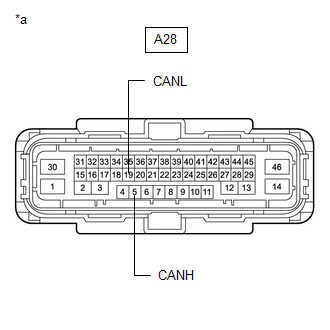
(b) Desconecte el conector A28 del conjunto actuador de frenos.
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente. Resistencia estándar:
|
|
| NG |  |
REPARE O SUSTITUYA LAS LÍNEAS DERIVADAS CAN O EL CONECTOR (CONJUNTO DEL ACTUADOR DE FRENOS) |
|

COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (CIRCUITO DE FUENTE DE ALIMENTACIÓN)
(a) Mida la resistencia según los valores indicados en la tabla siguiente. Resistencia estándar:
|
|
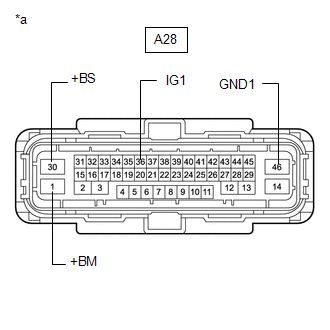
(b) Vuelva a conectar el cable al terminal negativo (-) de la batería.
(c) Mida el voltaje según los valores indicados en la tabla siguiente.
Voltaje estándar:
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
A28-36 (IG1) - Masa de carrocería |
Contacto conectado (IG) |
11 a 14 V |
A28-1 (+BM) - Masa de carrocería |
Siempre |
11 a 14 V |
A28-30 (+BS) - Masa de carrocería |
Siempre |
11 a 14 V |
| OK | |
SUSTITUYA EL CONJUNTO DEL ACTUADOR DE FRENOS |
| NG | |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR (CIRCUITO DE ALIMENTACIÓN) |
Modo de parada de comunicación de la ECU de control de suspensión
DESCRIPCIÓN
Elemento detectado | Síntoma | Zona de avería |
|---|---|---|
Modo de parada de comunicación de la ECU de control de suspensión |
Se cumple cualquiera de las siguientes condiciones:
|
|
DIAGRAMA DE CABLEADO
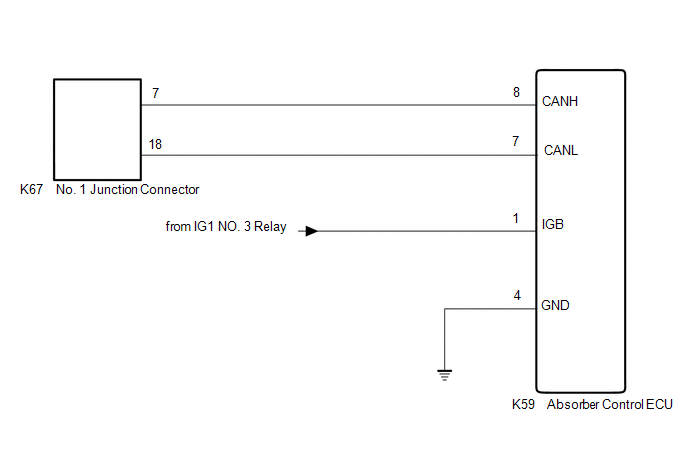
PRECAUCIÓN:
Al realizar el patrón de conducción de confirmación, respete todos los límites de velocidad y las normas de tráfico.
AVISO:
- Como el orden del diagnóstico es importante para realizar un diagnóstico correcto, asegúrese de comenzar la localización de averías utilizando Cómo proceder con la localización de averías cuando se emitan DTC relacionados con el sistema de comunicación CAN.
Haga clic aquí

- Antes de medir la resistencia del bus CAN, apague el interruptor del motor y deje el vehículo durante 1 minuto o más sin accionar la llave ni ningún interruptor, ni abrir o cerrar las puertas. Después, desconecte el cable del terminal negativo (-) de la batería y deje el vehículo durante 1 minuto o más antes de medir la resistencia.
- Después de apagar el interruptor del motor, puede ser necesario esperar antes de desconectar el cable del terminal negativo (-) de la batería. Por lo tanto, asegúrese de leer las notas sobre la desconexión del cable del terminal negativo (-) de la batería antes de continuar con el trabajo.
Haga clic aquí
- Después de realizar las reparaciones, realice el procedimiento de comprobación de DTC y confirme que los DTC no vuelven a aparecer.
Procedimiento de comprobación de DTC: Gire el interruptor del motor a ON (IG) y espere 1 minuto o más. Después, accione el sistema sospechoso de avería y conduzca el vehículo a 60 km/h o más durante 5 minutos o más.
- Después de la reparación, realice la comprobación del bus CAN y compruebe que todas las ECU y sensores conectados al sistema de comunicación CAN se muestran como normales.
Haga clic aquí
- Antes de realizar el siguiente procedimiento, inspeccione los fusibles de los circuitos relacionados con este sistema.
NOTA:
- Antes de desconectar los conectores relacionados para su inspección, presione el cuerpo de cada conector para comprobar que no esté suelto ni desconectado.
- Al desconectar un conector, compruebe que los terminales y el cuerpo del conector no estén agrietados, deformados ni corroídos.
PROCEDIMIENTO
COMPRUEBE SI HAY CIRCUITO ABIERTO EN LAS LÍNEAS DEL BUS CAN (LÍNEA DERIVADA DE LA ECU DE CONTROL DEL AMORTIGUADOR)
(a) Desconecte el cable del terminal negativo (-) de la batería.
(b) Desconecte el conector K59 de la ECU de control del amortiguador. |
|
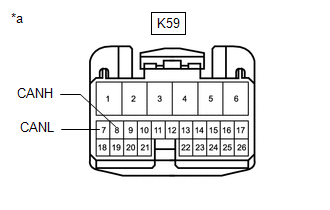
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
K59-8 (CANH) - K59-7 (CANL) |
Cable desconectado del terminal negativo (-) de la batería |
54 a 69 Ω |
| NG |  |
REPARE O SUSTITUYA LAS LÍNEAS DERIVADAS CAN O EL CONECTOR (ECU DE CONTROL DEL AMORTIGUADOR) |
|

COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (CIRCUITO DE FUENTE DE ALIMENTACIÓN)
(a) Mida la resistencia según los valores indicados en la tabla siguiente. Resistencia estándar:
|
|
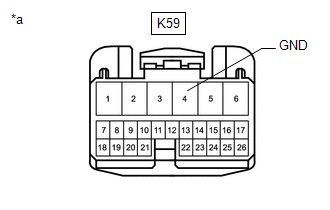
(b) Vuelva a conectar el cable al terminal negativo (-) de la batería.
(c) Mida el voltaje según los valores indicados en la tabla siguiente. Voltaje estándar:
|
|
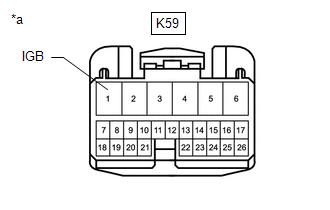
| OK | |
SUSTITUYA LA ECU DE CONTROL DEL AMORTIGUADOR |
| NG | |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR (CIRCUITO DE ALIMENTACIÓN) |
Descripción del sistema
DESCRIPCIÓN DEL SISTEMA
DESCRIPCIÓN GENERAL
(a) La red de área del controlador (CAN) es un sistema de comunicación de datos en serie para aplicaciones en tiempo real. Es un sistema de comunicación multiplexado del vehículo que tiene una alta velocidad de comunicación y capacidad para detectar fallos.
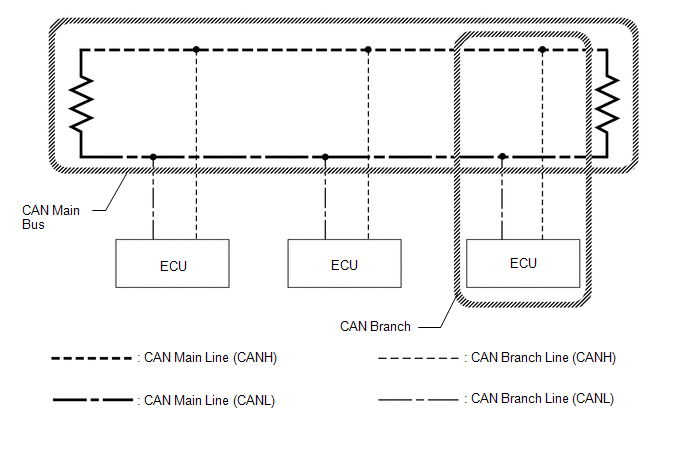
(b) Usando las líneas de bus CANH y CANL como par, la comunicación CAN se realiza mediante una diferencia de tensión. (Se aplica una tensión base al par de líneas y se crea una diferencia de tensión al comunicarse.)
(c) Muchas ECU o sensores instalados en el vehículo funcionan compartiendo información y comunicándose entre sí.
(d) En la línea principal del bus CAN se utilizan 2 resistencias necesarias para la comunicación.
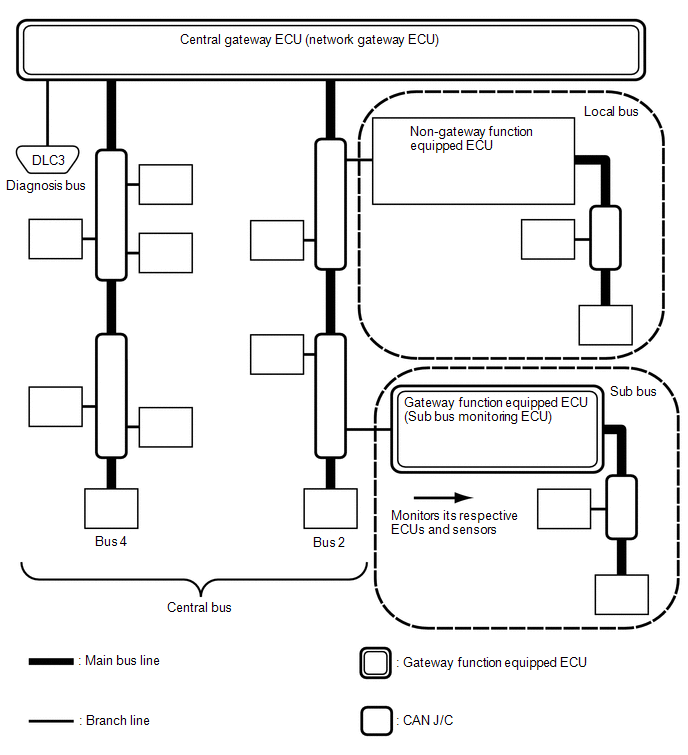
DEFINICIÓN DE TÉRMINOS
(a) Bus central
(1) El bus central es un término que se utiliza para describir todos los buses conectados directamente a la ECU de la pasarela central (ECU de pasarela de red).
NOTA:
Un bus se muestra como Bus en la pantalla "Communication Bus Check" de Techstream.
(b) Subbus
(1) Un subbus es un bus que tiene una ECU equipada con función de pasarela para comunicarse con el bus central y otros subbuses.
NOTA:
- Un sub bus se muestra como Sub bus en la pantalla "Communication Bus Check" de Techstream.
- Cuando se selecciona Sub bus en la pantalla "Communication Bus Check", además de las ECU y los sensores conectados a los subbuses de la red CAN, también pueden mostrarse ECU y sensores conectados a redes no CAN, como LIN.
(c) Bus local
(1) Un bus local es un bus que no tiene capacidad para comunicarse con otros buses. Las ECU y los sensores de un bus local solo pueden comunicarse con otras ECU y sensores del mismo bus.
(d) Conector de empalme CAN (CAN J/C)
(1) Un conector de empalme CAN es un conector que conecta las líneas derivadas a un bus principal.
(e) Bus principal
(1) La línea del bus principal es el mazo de cables que va entre las 2 resistencias terminales de un bus.
(f) Derivación
(1) Una línea derivada es un mazo de cables que conecta una ECU o un sensor con una línea del bus principal.
(g) Resistencias terminales
(1) Se instalan resistencias terminales que mantienen una señal estable dentro del bus CAN. Son necesarias 2 resistencias de 120 Ω cada una, ubicadas en cada extremo del bus.