Mode d'arrêt de communication de l'ECU de contrôle de dérapage. Mode d'arrêt de communication de l'ECU de contrôle de suspension. Description du système
Mode d'arrêt de communication du calculateur de contrôle de dérapage
DESCRIPTION
Élément détecté | Symptôme | Zone de panne |
|---|---|---|
Mode d'arrêt de communication du calculateur de contrôle de dérapage |
L'une des conditions suivantes est remplie :
|
|
SCHÉMA DE CÂBLAGE
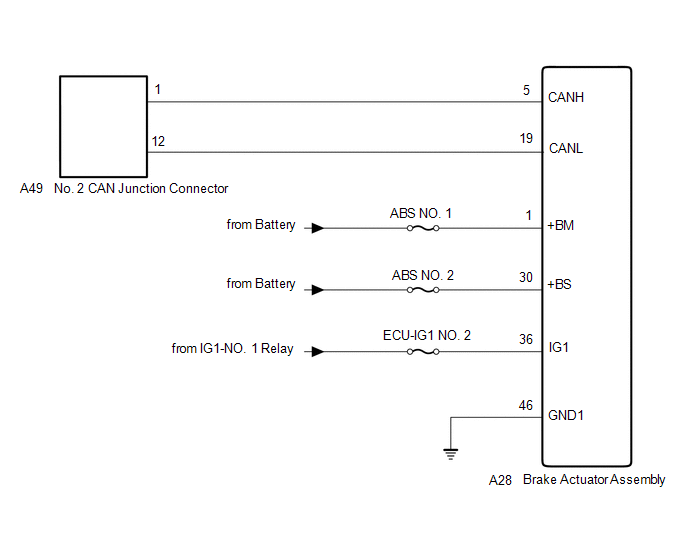
ATTENTION :
Lors de l'exécution du cycle de conduite de confirmation, respecter toutes les limitations de vitesse et le code de la route.
AVIS :
- L'ordre de diagnostic étant important pour établir un diagnostic correct, veillez à commencer le dépannage en suivant la « Marche à suivre du dépannage » lorsque des DTC liés au système de communication CAN sont mémorisés.
Cliquer ici

- Avant de mesurer la résistance du bus CAN, coupez le contact et laissez le véhicule au repos pendant 1 minute ou plus, sans utiliser la clé ni aucun contacteur, et sans ouvrir ni fermer les portes. Ensuite, débranchez le câble de la borne négative (-) de la batterie et attendez 1 minute ou plus avant de mesurer la résistance.
- Après avoir mis le contacteur d'allumage sur OFF, un temps d'attente peut être nécessaire avant de déconnecter le câble de la borne négative (-) de la batterie. Par conséquent, s'assurer de lire les avis relatifs à la déconnexion du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici
- Après les réparations, effectuer la procédure de contrôle des DTC et vérifier que les DTC ne réapparaissent pas.
Procédure de contrôle des DTC : Mettre le contact (IG) et attendre 1 minute ou plus. Puis faire fonctionner le système suspecté de défaillance et rouler à 60 km/h ou plus pendant 5 minutes ou plus.
- Après la réparation, effectuer le contrôle du bus CAN et vérifier que tous les calculateurs et capteurs raccordés au système de communication CAN sont affichés comme normaux.
Cliquer ici
- Contrôlez les fusibles des circuits liés à ce système avant d'effectuer la procédure suivante.
CONSEIL :
- Avant de débrancher les connecteurs concernés pour le contrôle, appuyer sur le corps de chaque connecteur pour vérifier qu'il n'est pas desserré ou débranché.
- Lorsqu'un connecteur est débranché, vérifiez que les bornes et le corps du connecteur ne sont pas fissurés, déformés ou corrodés.
PROCÉDURE
VÉRIFIER UNE COUPURE DANS LES LIGNES DU BUS CAN (BRANCHE DE L'ENSEMBLE ACTIONNEUR DE FREINAGE)
(a) Débranchez le câble de la borne négative (-) de la batterie.
(b) Débrancher le connecteur de l'ensemble actionneur de frein A28.
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous. Résistance spécifiée :
|
|
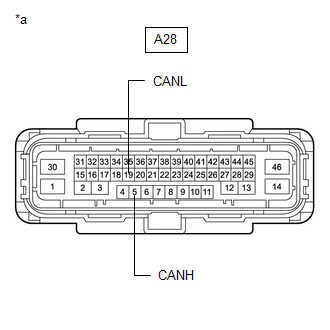
| NG |  |
RÉPARER OU REMPLACER LES BRANCHES OU LE CONNECTEUR CAN (ENSEMBLE ACTIONNEUR DE FREINAGE) |
|

CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (CIRCUIT D'ALIMENTATION)
(a) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous. Résistance spécifiée :
|
|
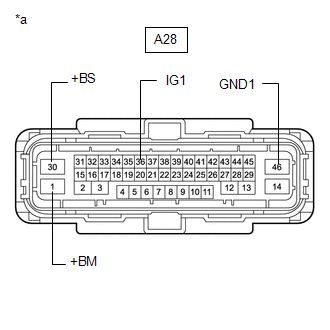
(b) Rebranchez le câble à la borne négative (-) de la batterie.
(c) Mesurer la tension selon la ou les valeurs du tableau ci-dessous.
Tension spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
A28-36 (IG1) - Masse de caisse |
Contact mis (IG) |
11 à 14 V |
A28-1 (+BM) - Masse de caisse |
Toujours |
11 à 14 V |
A28-30 (+BS) - Masse de caisse |
Toujours |
11 à 14 V |
| OK | |
REMPLACER L'ENSEMBLE GROUPE HYDRAULIQUE |
| NG | |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR (CIRCUIT D'ALIMENTATION) |
Mode d'arrêt de communication du calculateur de suspension
DESCRIPTION
Élément détecté | Symptôme | Zone de panne |
|---|---|---|
Mode d'arrêt de communication du calculateur de suspension |
L'une des conditions suivantes est remplie :
|
|
SCHÉMA DE CÂBLAGE
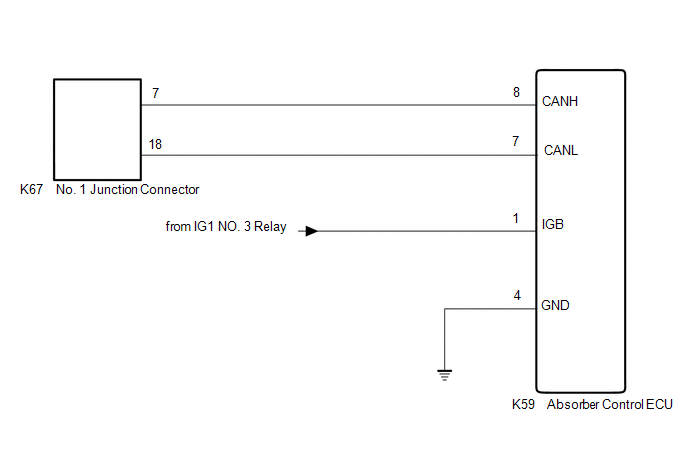
ATTENTION :
Lors de l'exécution du cycle de conduite de confirmation, respecter toutes les limitations de vitesse et le code de la route.
AVIS :
- L'ordre de diagnostic étant important pour établir un diagnostic correct, veillez à commencer le dépannage en suivant la « Marche à suivre du dépannage » lorsque des DTC liés au système de communication CAN sont mémorisés.
Cliquer ici

- Avant de mesurer la résistance du bus CAN, coupez le contact et laissez le véhicule au repos pendant 1 minute ou plus, sans utiliser la clé ni aucun contacteur, et sans ouvrir ni fermer les portes. Ensuite, débranchez le câble de la borne négative (-) de la batterie et attendez 1 minute ou plus avant de mesurer la résistance.
- Après avoir mis le contacteur d'allumage sur OFF, un temps d'attente peut être nécessaire avant de déconnecter le câble de la borne négative (-) de la batterie. Par conséquent, s'assurer de lire les avis relatifs à la déconnexion du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici
- Après les réparations, effectuer la procédure de contrôle des DTC et vérifier que les DTC ne réapparaissent pas.
Procédure de contrôle des DTC : Mettre le contact (IG) et attendre 1 minute ou plus. Puis faire fonctionner le système suspecté de défaillance et rouler à 60 km/h ou plus pendant 5 minutes ou plus.
- Après la réparation, effectuer le contrôle du bus CAN et vérifier que tous les calculateurs et capteurs raccordés au système de communication CAN sont affichés comme normaux.
Cliquer ici
- Contrôlez les fusibles des circuits liés à ce système avant d'effectuer la procédure suivante.
CONSEIL :
- Avant de débrancher les connecteurs concernés pour le contrôle, appuyer sur le corps de chaque connecteur pour vérifier qu'il n'est pas desserré ou débranché.
- Lorsqu'un connecteur est débranché, vérifiez que les bornes et le corps du connecteur ne sont pas fissurés, déformés ou corrodés.
PROCÉDURE
VÉRIFIER L'ABSENCE DE COUPURE DANS LES LIGNES DU BUS CAN (BRANCHEMENT DE L'ECU DE CONTRÔLE DES AMORTISSEURS)
(a) Débranchez le câble de la borne négative (-) de la batterie.
(b) Débrancher le connecteur de l'ECU de contrôle des amortisseurs K59. |
|
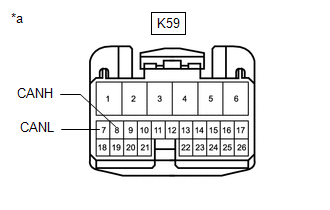
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
K59-8 (CANH) - K59-7 (CANL) |
Câble débranché de la borne négative (-) de la batterie |
54 à 69 Ω |
| NG |  |
RÉPARER OU REMPLACER LES BRANCHEMENTS OU CONNECTEURS CAN (ECU DE CONTRÔLE DES AMORTISSEURS) |
|

CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (CIRCUIT D'ALIMENTATION)
(a) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous. Résistance spécifiée :
|
|
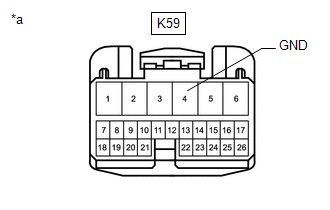
(b) Rebranchez le câble à la borne négative (-) de la batterie.
(c) Mesurer la tension selon la ou les valeurs du tableau ci-dessous. Tension spécifiée :
|
|
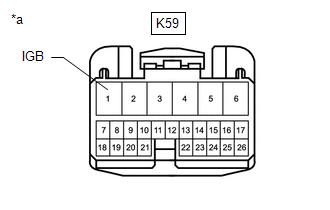
| OK | |
REMPLACER L'ECU DE CONTRÔLE DES AMORTISSEURS |
| NG | |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR (CIRCUIT D'ALIMENTATION) |
Description du système
DESCRIPTION DU SYSTÈME
DESCRIPTION SOMMAIRE
(a) Le réseau de communication embarqué (CAN, Controller Area Network) est un système de communication de données en série pour applications en temps réel. C'est un système de communication multiplexé embarqué, à haute vitesse de communication et capable de détecter les dysfonctionnements.
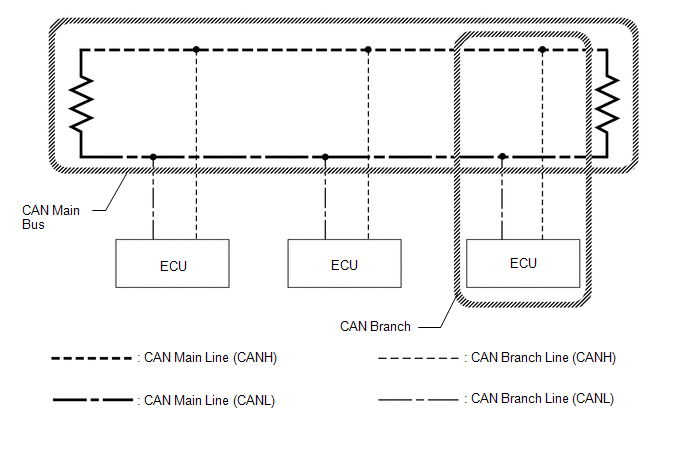
(b) En utilisant les lignes de bus CANH et CANL comme une paire, la communication CAN s'effectue au moyen d'une différence de tension. (Une tension de base est appliquée à la paire de lignes, et une différence de tension est créée lors de la communication.)
(c) De nombreux calculateurs ou capteurs installés sur le véhicule fonctionnent en partageant des informations et en communiquant entre eux.
(d) 2 résistances nécessaires à la communication sont utilisées sur la ligne principale du bus CAN.
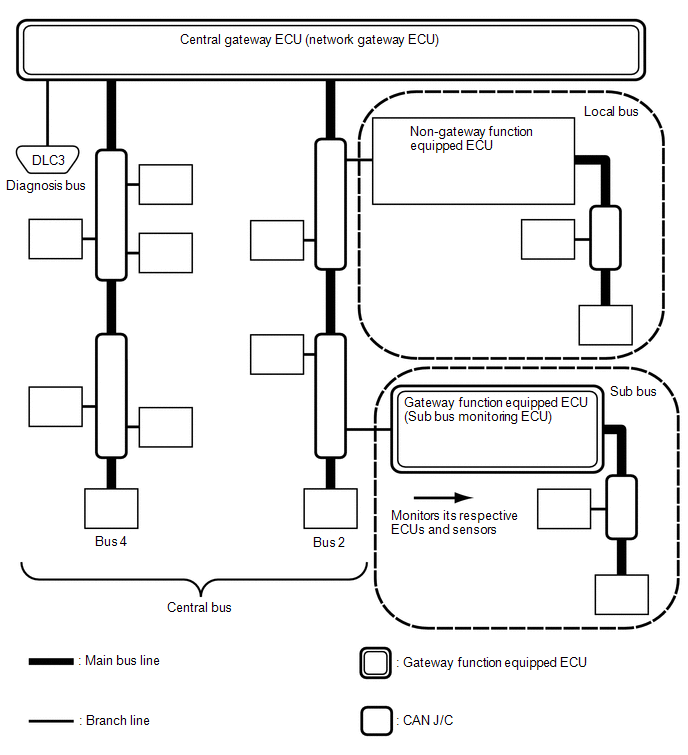
DÉFINITION DES TERMES
(a) Bus central
(1) Le bus central désigne l'ensemble des bus directement reliés au calculateur de passerelle central (calculateur de passerelle réseau).
CONSEIL :
Un bus est affiché comme Bus sur l'écran « Vérification du bus de communication » du Techstream.
(b) Sous-bus
(1) Un sous-bus est un bus dont le calculateur est équipé d'une fonction de passerelle afin de communiquer avec le bus central et les autres sous-bus.
CONSEIL :
- Un sous-bus est affiché comme Sub bus sur l'écran « Vérification du bus de communication » du Techstream.
- Lorsque Sub bus est sélectionné sur l'écran « Communication Bus Check », les calculateurs et capteurs raccordés à des réseaux non CAN, tels que LIN, peuvent aussi être affichés en plus des calculateurs et capteurs raccordés aux sous-bus du réseau CAN.
(c) Bus local
(1) Un bus local ne peut pas communiquer avec d'autres bus. Les calculateurs et capteurs d'un bus local ne peuvent communiquer qu'avec les autres calculateurs et capteurs du même bus.
(d) CAN J/C
(1) Un connecteur de jonction CAN est un connecteur qui relie les lignes de dérivation à un bus principal.
(e) Bus principal
(1) La ligne du bus principal est le faisceau de câbles qui relie les 2 résistances de terminaison d'un bus.
(f) Dérivation
(1) Une ligne de dérivation est un faisceau de câbles qui relie un calculateur ou un capteur à une ligne du bus principal.
(g) Résistances de terminaison
(1) Des résistances de terminaison, qui maintiennent un signal stable dans le bus CAN, sont installées. 2 résistances de 120 Ω chacune, situées à chaque extrémité du bus, sont nécessaires.