Steuergerät Schleuderregelung Kommunikationsstopp-Modus. Steuergerät Fahrwerksregelung Kommunikationsstopp-Modus. Systembeschreibung
Kommunikationsstopp-Modus Skid Control ECU
BESCHREIBUNG
Erfasstes Element | Symptom | Fehlerbereich |
|---|---|---|
Kommunikationsstopp-Modus Skid Control ECU |
Eine der folgenden Bedingungen ist erfüllt:
|
|
SCHALTPLAN
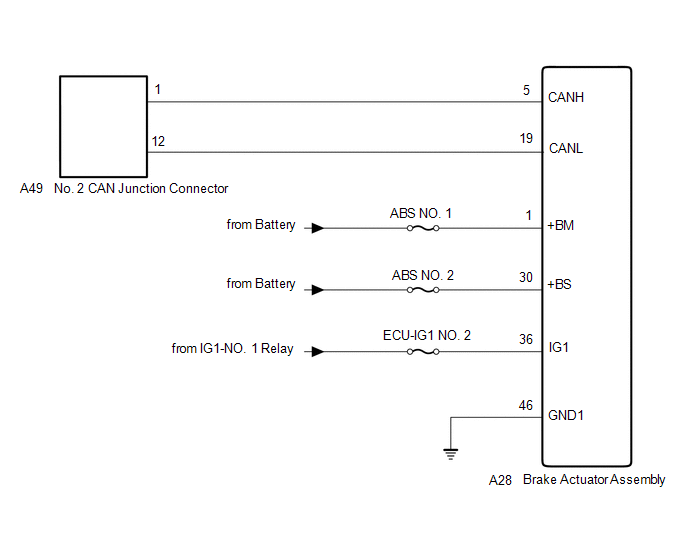
VORSICHT:
Beim Durchführen des Bestätigungsfahrmusters alle Geschwindigkeitsbegrenzungen und Verkehrsregeln einhalten.
HINWEIS:
- Da die Reihenfolge der Diagnose für eine korrekte Diagnose wichtig ist, beginnen Sie die Fehlersuche bei CAN-Kommunikations-DTCs unbedingt mit „Vorgehensweise bei der Fehlersuche“.
Hier klicken

- Vor der Messung des Widerstands der CAN-Busleitung den Motorschalter ausschalten und das Fahrzeug mindestens 1 Minute lang stehen lassen, ohne den Schlüssel oder Schalter zu betätigen oder Türen zu öffnen bzw. zu schließen. Danach das Kabel vom Minuspol (-) der Batterie abklemmen und das Fahrzeug vor der Widerstandsmessung mindestens 1 Minute lang stehen lassen.
- Nach dem Ausschalten des Motorschalters kann eine Wartezeit erforderlich sein, bevor das Kabel vom Minuspol (-) der Batterie abgeklemmt wird. Daher unbedingt die Hinweise zum Abklemmen des Kabels vom Minuspol (-) der Batterie lesen, bevor die Arbeiten fortgesetzt werden.
Hier klicken
- Nach der Reparatur das DTC-Prüfverfahren durchführen und sicherstellen, dass die DTCs nicht erneut ausgegeben werden.
DTC-Prüfverfahren: Zündung einschalten (IG) und 1 Minute oder länger warten. Dann das vermutlich fehlerhafte System betätigen und das Fahrzeug 5 Minuten oder länger mit 60 km/h oder mehr fahren.
- Nach der Reparatur eine CAN-Bus-Prüfung durchführen und sicherstellen, dass alle an das CAN-Kommunikationssystem angeschlossenen Steuergeräte und Sensoren als normal angezeigt werden.
Hier klicken
- Vor Durchführung der folgenden Schritte die Sicherungen der zu diesem System gehörenden Stromkreise prüfen.
HINWEIS:
- Vor dem Abklemmen der zugehörigen Stecker zur Prüfung jeden Steckergehäuse eindrücken, um zu prüfen, dass der Stecker nicht locker oder getrennt ist.
- Beim Abziehen eines Steckverbinders prüfen, ob die Anschlüsse und der Steckverbinderkörper nicht gerissen, verformt oder korrodiert sind.
ARBEITSSCHRITTE
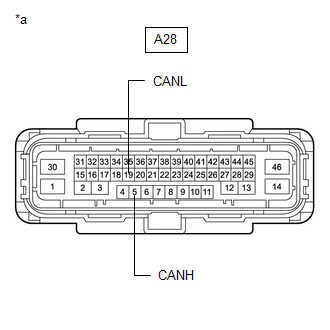
PRÜFEN AUF UNTERBRECHUNG IN CAN-BUS-LEITUNGEN (ABZWEIGLEITUNG DER BREMSAKTUATOR-BAUGRUPPE)
(a) Kabel vom Minuspol (-) der Batterie abklemmen.
(b) Steckverbinder A28 der Bremsaktuatorbaugruppe abziehen.
(c) Widerstand gemäß den Werten in der nachstehenden Tabelle messen. Sollwert Widerstand:
|
|
| NG |  |
CAN-Abzweigleitungen oder Steckverbinder (Bremsaktuator-Baugruppe) reparieren oder austauschen |
|

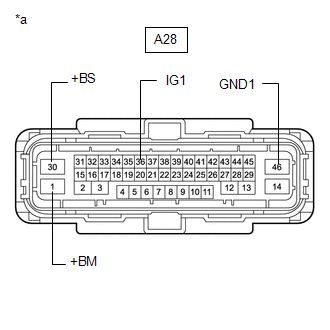
KABELBAUM UND STECKVERBINDER PRÜFEN (STROMVERSORGUNGSKREIS)
(a) Den Widerstand gemäß den Werten in der folgenden Tabelle messen. Sollwert Widerstand:
|
|
(b) Kabel wieder an den Minuspol (-) der Batterie anschließen.
(c) Die Spannung gemäß den Werten in der folgenden Tabelle messen.
Sollspannung:
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung |
|---|---|---|
A28-36 (IG1) - Karosserienmasse |
Motorschalter eingeschaltet (IG) |
11 bis 14 V |
A28-1 (+BM) - Karosserie-Masse |
Immer |
11 bis 14 V |
A28-30 (+BS) - Karosserienmasse |
Immer |
11 bis 14 V |
| OK | |
BREMSAKTUATOR-BAUGRUPPE ERSETZEN |
| NG | |
KABELBAUM ODER STECKER INSTANDSETZEN ODER ERSETZEN (STROMVERSORGUNGSKREIS) |
Kommunikationsstopp-Modus der Fahrwerksregelungs-ECU
BESCHREIBUNG
Erfasstes Element | Symptom | Fehlerbereich |
|---|---|---|
Kommunikationsstopp-Modus der Fahrwerksregelungs-ECU |
Eine der folgenden Bedingungen ist erfüllt:
|
|
SCHALTPLAN
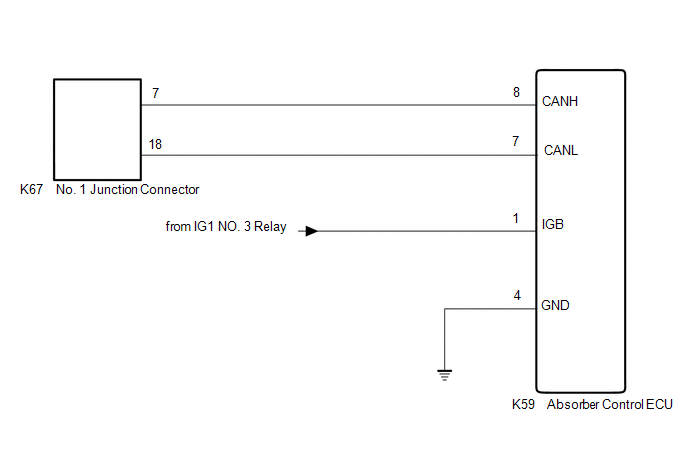
VORSICHT:
Beim Durchführen des Bestätigungsfahrmusters alle Geschwindigkeitsbegrenzungen und Verkehrsregeln einhalten.
HINWEIS:
- Da die Reihenfolge der Diagnose für eine korrekte Diagnose wichtig ist, beginnen Sie die Fehlersuche bei CAN-Kommunikations-DTCs unbedingt mit „Vorgehensweise bei der Fehlersuche“.
Hier klicken

- Vor der Messung des Widerstands der CAN-Busleitung den Motorschalter ausschalten und das Fahrzeug mindestens 1 Minute lang stehen lassen, ohne den Schlüssel oder Schalter zu betätigen oder Türen zu öffnen bzw. zu schließen. Danach das Kabel vom Minuspol (-) der Batterie abklemmen und das Fahrzeug vor der Widerstandsmessung mindestens 1 Minute lang stehen lassen.
- Nach dem Ausschalten des Motorschalters kann eine Wartezeit erforderlich sein, bevor das Kabel vom Minuspol (-) der Batterie abgeklemmt wird. Daher unbedingt die Hinweise zum Abklemmen des Kabels vom Minuspol (-) der Batterie lesen, bevor die Arbeiten fortgesetzt werden.
Hier klicken
- Nach der Reparatur das DTC-Prüfverfahren durchführen und sicherstellen, dass die DTCs nicht erneut ausgegeben werden.
DTC-Prüfverfahren: Zündung einschalten (IG) und 1 Minute oder länger warten. Dann das vermutlich fehlerhafte System betätigen und das Fahrzeug 5 Minuten oder länger mit 60 km/h oder mehr fahren.
- Nach der Reparatur eine CAN-Bus-Prüfung durchführen und sicherstellen, dass alle an das CAN-Kommunikationssystem angeschlossenen Steuergeräte und Sensoren als normal angezeigt werden.
Hier klicken
- Vor Durchführung der folgenden Schritte die Sicherungen der zu diesem System gehörenden Stromkreise prüfen.
HINWEIS:
- Vor dem Abklemmen der zugehörigen Stecker zur Prüfung jeden Steckergehäuse eindrücken, um zu prüfen, dass der Stecker nicht locker oder getrennt ist.
- Beim Abziehen eines Steckverbinders prüfen, ob die Anschlüsse und der Steckverbinderkörper nicht gerissen, verformt oder korrodiert sind.
ARBEITSSCHRITTE
PRÜFEN AUF UNTERBRECHUNG IN CAN-BUS-LEITUNGEN (ZWEIGLEITUNG DÄMPFERREGELUNGS-STEUERGERÄT)
(a) Kabel vom Minuspol (-) der Batterie abklemmen.
(b) Steckverbinder K59 des Dämpferregelungs-Steuergeräts abziehen. |
|
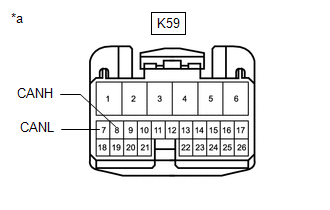
(c) Widerstand gemäß den Werten in der nachstehenden Tabelle messen.
Sollwert Widerstand:
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung |
|---|---|---|
K59-8 (CANH) - K59-7 (CANL) |
Kabel vom Minuspol (-) der Batterie abgeklemmt |
54 bis 69 Ω |
| NG |  |
CAN-ZWEIGLEITUNGEN ODER STECKVERBINDER REPARIEREN ODER ERSETZEN (DÄMPFERREGELUNGS-STEUERGERÄT) |
|

KABELBAUM UND STECKVERBINDER PRÜFEN (STROMVERSORGUNGSKREIS)
(a) Den Widerstand gemäß den Werten in der folgenden Tabelle messen. Sollwert Widerstand:
|
|
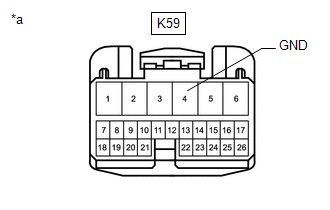
(b) Kabel wieder an den Minuspol (-) der Batterie anschließen.
(c) Die Spannung gemäß den Werten in der folgenden Tabelle messen. Sollspannung:
|
|
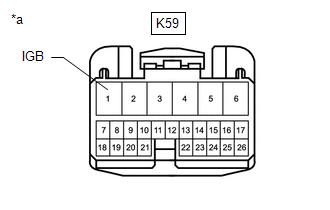
| OK | |
DÄMPFERREGELUNGS-STEUERGERÄT ERSETZEN |
| NG | |
KABELBAUM ODER STECKER INSTANDSETZEN ODER ERSETZEN (STROMVERSORGUNGSKREIS) |
Systembeschreibung
SYSTEMBESCHREIBUNG
KURZBESCHREIBUNG
(a) Das Controller Area Network (CAN) ist ein serielles Datenkommunikationssystem für Echtzeitanwendungen. Es ist ein fahrzeuginternes Multiplex-Kommunikationssystem mit hoher Übertragungsgeschwindigkeit und der Fähigkeit, Fehlfunktionen zu erkennen.
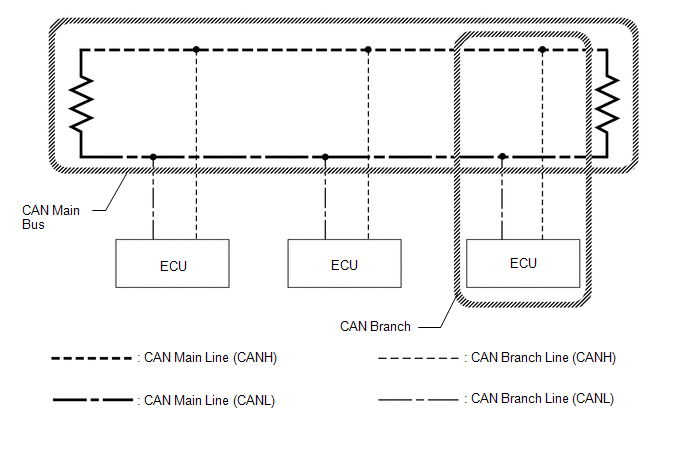
(b) Die Busleitungen CANH und CANL werden als Paar verwendet. Die CAN-Kommunikation erfolgt über eine Spannungsdifferenz. (An das Leitungspaar wird eine Grundspannung angelegt, und bei der Kommunikation entsteht eine Spannungsdifferenz.)
(c) Viele Steuergeräte oder Sensoren im Fahrzeug arbeiten zusammen, indem sie Informationen austauschen und miteinander kommunizieren.
(d) In einer CAN-Bus-Hauptleitung werden 2 Widerstände verwendet, die für die Kommunikation notwendig sind.
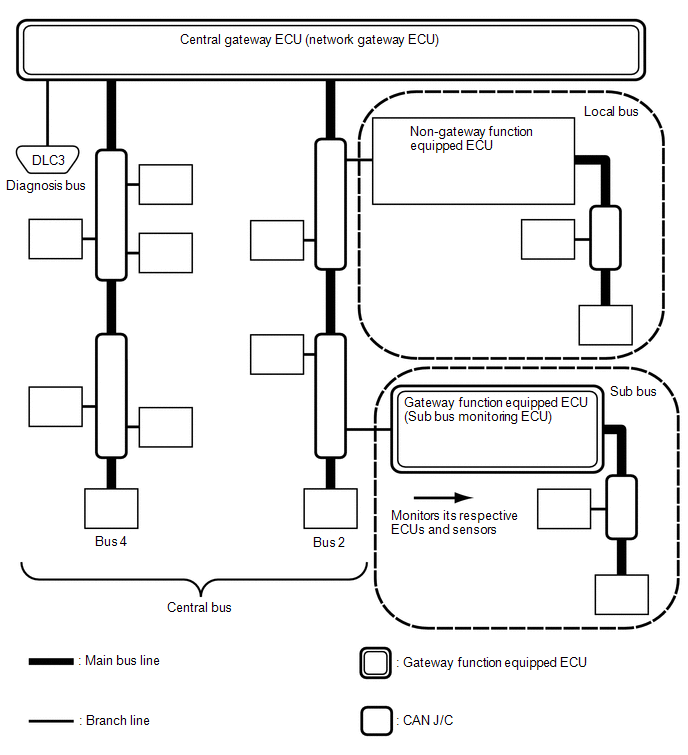
BEGRIFFSDEFINITIONEN
(a) Zentralbus
(1) Der Zentralbus ist die Bezeichnung für alle Busse, die direkt mit dem zentralen Gateway-Steuergerät (Netzwerk-Gateway-Steuergerät) verbunden sind.
HINWEIS:
Ein Bus wird auf dem Bildschirm "Communication Bus Check" des Techstream als Bus angezeigt.
(b) Subbus
(1) Ein Subbus ist ein Bus, an dem ein Steuergerät mit Gateway-Funktion angeschlossen ist, um mit dem Zentralbus und anderen Subbussen zu kommunizieren.
HINWEIS:
- Ein Sub-Bus wird auf dem Bildschirm "Communication Bus Check" des Techstream als Sub bus angezeigt.
- Wird auf dem Bildschirm „Kommunikationsbus-Check“ der Subbus ausgewählt, können zusätzlich zu den Steuergeräten und Sensoren, die an Subbusse im CAN-Netzwerk angeschlossen sind, auch Steuergeräte und Sensoren angezeigt werden, die an Nicht-CAN-Netzwerke wie LIN angeschlossen sind.
(c) Lokalbus
(1) Ein Lokalbus ist ein Bus, der nicht mit anderen Bussen kommunizieren kann. Steuergeräte und Sensoren an einem Lokalbus können nur mit anderen Steuergeräten und Sensoren desselben Busses kommunizieren.
(d) CAN-Verteiler (CAN J/C)
(1) Ein CAN-Verbinder (Junction Connector) ist ein Verbinder, der Abzweigleitungen mit einem Hauptbus verbindet.
(e) Hauptbus
(1) Eine Hauptbusleitung ist der Kabelbaum, der zwischen den 2 Abschlusswiderständen eines Busses verläuft.
(f) Abzweigleitung
(1) Eine Abzweigleitung ist ein Kabelbaum, der ein Steuergerät oder einen Sensor mit einer Hauptbusleitung verbindet.
(g) Abschlusswiderstände
(1) Abschlusswiderstände, die ein stabiles Signal im CAN-Bus gewährleisten, sind eingebaut. Am jeweiligen Ende des Busses werden 2 Widerstände mit je 120 Ω benötigt.