Descrizione del sistema di controllo adattivo della velocità di crociera (ACC) - Controllo/Funzione
In questo manuale: Descrizione del sistema di controllo adattivo della velocità di crociera (ACC) - Controllo/Funzione
~1min di lettura
Comandi di base del sistema ACC
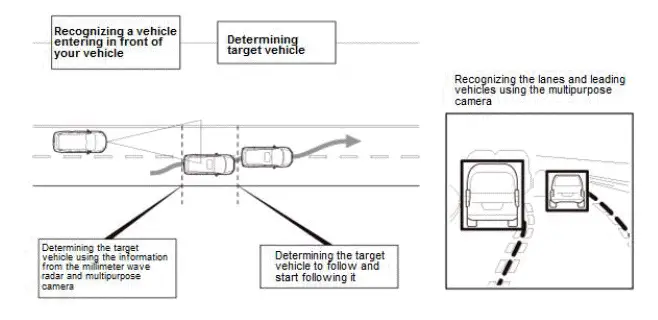
- Il sistema ACC utilizza il radar a onde millimetriche per rilevare il veicolo che precede, individuare il veicolo bersaglio e misurarne la distanza e la velocità. (il sistema utilizza anche, se necessario, la telecamera multifunzione per individuare il veicolo bersaglio in base alle informazioni su corsia e posizione del veicolo)
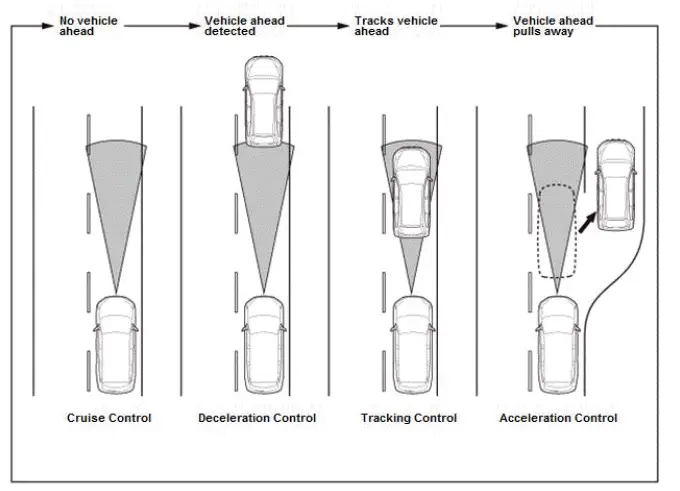
- Quando non c'è alcun veicolo davanti, l'ACC mantiene la velocità impostata.
- Quando c'è un veicolo davanti, l'ACC mantiene una distanza impostata, ma non supera la velocità impostata.
- Se il veicolo che precede si sposta fuori dalla corsia, l'ACC accelera il veicolo fino alla velocità impostata e mantiene tale velocità.
- Se l'ACC rileva un veicolo più lento e la distanza dal veicolo che precede si riduce, la velocità del veicolo viene ridotta principalmente chiudendo l'acceleratore; un'ulteriore riduzione è ottenuta usando i freni. Se il veicolo che precede è troppo vicino, viene emesso un segnale acustico di allarme.
- Se un veicolo più lento che precede accelera, l'acceleratore viene aperto per accelerare il veicolo (fino alla velocità impostata) e mantenere la distanza di sicurezza.
- Quando non c'è alcun veicolo che precede, il veicolo viaggia alla velocità preimpostata. Quando c'è un veicolo che precede, il veicolo lo segue e viaggia entro la velocità preimpostata.
Esempio di schema di guida
Il sistema stima la traiettoria di guida in base alla velocità del veicolo e alla velocità di imbardata, rileva un veicolo che entra nel campo della telecamera e lo distingue dal veicolo che precede, utilizzando le informazioni su corsia e veicolo che precede fornite dalla telecamera multifunzione.
Questa pagina ti è stata utile?