Sistema di navigazione - Descrizione - Panoramica
Configurazione di base
Il sistema di navigazione è un sistema di localizzazione ibrido altamente sofisticato che utilizza satelliti e una banca dati cartografica per mostrare dove ti trovi e portarti a destinazione.
Il sistema di navigazione riceve i segnali dal GPS (sistema di posizionamento globale) e da una rete di 24 o più satelliti in orbita attorno alla Terra. Ricevendo i segnali di diversi di questi satelliti, il sistema di navigazione può determinare latitudine, longitudine e altitudine del veicolo. Inoltre, i segnali del sensore di velocità angolare di imbardata e del PCM (impulso di velocità del veicolo) permettono al sistema di seguire la direzione e la velocità del veicolo.
Questo sistema ibrido presenta vantaggi rispetto ad alcuni sistemi dipendenti, come quelli autonomi e quelli dipendenti dal GPS. Ad esempio, il sistema può seguire la posizione del veicolo anche quando non è possibile ricevere i segnali satellitari, come nei sistemi autonomi. Inoltre, il sistema può seguire la posizione del veicolo anche quando il veicolo viene trasportato su un traghetto, come nei sistemi dipendenti dal GPS.
Il sistema di navigazione applica tutte le informazioni su posizione, direzione e velocità alle mappe e calcola un percorso verso la destinazione scelta. Durante la guida, il sistema fornisce sia la guida visiva sia quella audio.
Scheda SD
L'unità audio-navigazione utilizza una scheda SD come supporto di memorizzazione che salva i dati cartografici, il dizionario per il riconoscimento vocale, i dati di sistema, i dati di backup e le applicazioni. L'unità audio-navigazione e la scheda SD non possono essere sostituite separatamente.
Unità audio-navigazione
Per l'unità audio-navigazione e le funzioni audio, consultare la Panoramica del sistema audio.
Funzione di navigazione
Il sistema di navigazione di base è composto dall'unità audio-navigazione, dai segnali del veicolo (impulso di velocità del veicolo, segnale di retromarcia) e dall'antenna GPS.
L'unità audio-navigazione calcola la posizione del veicolo e guida fino alla destinazione. L'unità esegue la correzione del map matching, la correzione GPS e la taratura della distanza. Controlla inoltre le funzioni del menu e interpreta i comandi vocali. Controllando tutti questi elementi, l'unità audio-navigazione genera il segnale dell'immagine di navigazione e lo invia al display.
Schema di funzionamento
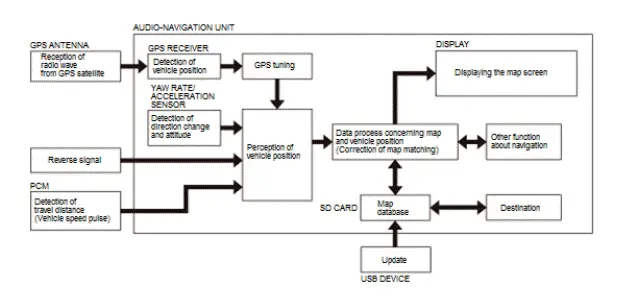
Calcolo della posizione del veicolo
L'unità audio-navigazione calcola la posizione del veicolo (direzione di marcia e posizione attuale) ricevendo i segnali di variazione direzionale dal sensore di velocità angolare di imbardata e dal sensore di accelerazione, i segnali di distanza percorsa dall'impulso di velocità del veicolo (VSP) del PCM e il segnale BACK-LT (retromarcia).
Taratura del map matching
La taratura del map matching indica correttamente la posizione del veicolo sulla mappa. I dati cartografici trasmessi dalla scheda SD vengono confrontati con i dati della posizione attuale del veicolo e ne indicano la posizione approssimativa sulla mappa. La taratura del map matching non funziona quando il veicolo si trova su una strada non mappata o lontano da una strada mappata.
Taratura GPS
La taratura GPS migliora la precisione della posizione effettiva del veicolo utilizzando il GPS. L'unità audio-navigazione confronta la posizione del veicolo calcolata con la posizione GPS. Se vi è una grande differenza tra le due posizioni, la taratura GPS adegua la posizione calcolata del veicolo alla posizione GPS.
Taratura della distanzaL'unità audio-navigazione confronta il valore basato sul VSP con i dati GPS e calcola la distanza tra essi.
Poiché il valore basato sul VSP si trova davanti o dietro la posizione GPS, l'unità audio-navigazione diminuisce o aumenta il valore e compensa la distanza.
Impulso di velocità del veicolo
L'impulso di velocità del veicolo è inviato dal PCM. Il PCM riceve i segnali dal sensore di velocità dell'albero di uscita. Quindi, il PCM elabora e trasmette tali segnali al tachimetro e ad altri sistemi.
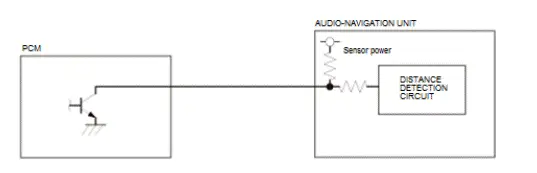
Sensore di velocità angolare di imbardata/accelerazione
Il sensore di velocità angolare di imbardata e il sensore di accelerazione (situati nell'unità audio-navigazione) rilevano la variazione di direzione (velocità angolare) e l'assetto del veicolo.
Principi del giroscopio a oscillazione
Il sensore di velocità angolare di imbardata è un giroscopio a oscillazione integrato nell'unità audio-navigazione. Le parti piezoelettriche hanno caratteristiche di trasferimento elettrico/meccanico. Si flettono verticalmente quando una tensione viene applicata ai due lati delle parti e generano una tensione tra i due lati delle parti piezoelettriche quando vengono flesse da una forza esterna. Il giroscopio a oscillazione funziona sfruttando questa caratteristica delle parti piezoelettriche e la forza di Coriolis. (La forza di Coriolis devia gli oggetti in movimento a causa della rotazione terrestre.) Nel giroscopio a oscillazione, questa forza sposta l'elemento sensibile quando viene applicata una velocità angolare.
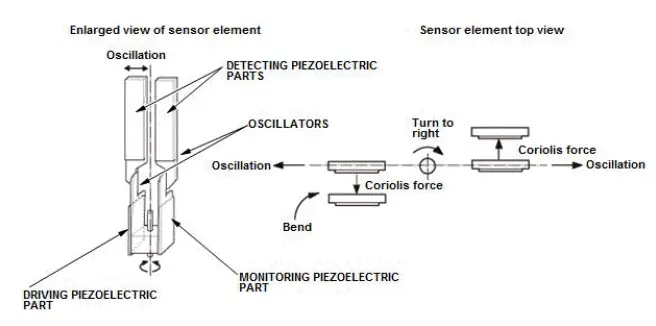
Sensore di velocità angolare di imbardata
Quando il veicolo gira a sinistra o a destra, il sensore di velocità angolare di imbardata emette una tensione. Tuttavia, il sensore emette una tensione di offset quando il veicolo è fermo. L'unità audio-navigazione calcola la direzione relativa del veicolo dalla tensione di offset. Poiché il veicolo può generare una velocità angolare di imbardata anche quando è fermo (ad esempio se è fatto ruotare su una piattaforma girevole), l'unità audio-navigazione inibisce il calcolo errato utilizzando le informazioni sulla temperatura del sensore di velocità angolare di imbardata.
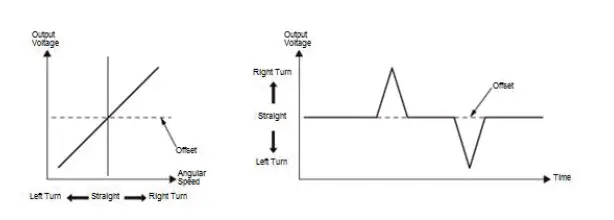
Autotaratura
Il comportamento di sensibilità del sensore di velocità angolare di imbardata ha una specificità individuale ed è necessario calcolare un coefficiente di correzione della sensibilità per ciascuna unità. Un coefficiente di correzione della sensibilità viene appreso automaticamente quando il veicolo è in movimento.
Sensore di accelerazione
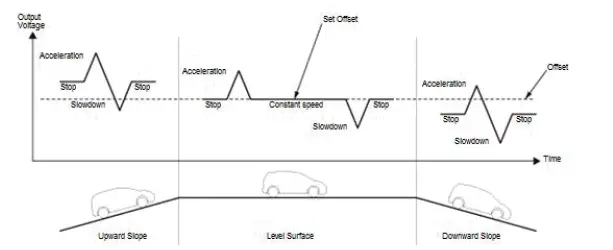
Quando il veicolo accelera e rallenta, il sensore di accelerazione emette una tensione. Poiché il sensore è influenzato quando il veicolo è inclinato (ad esempio in marcia o fermo in salita o in discesa), l'unità audio-navigazione calcola l'angolo di inclinazione del veicolo in base alla tensione di offset.
Per calcolare correttamente l'inclinazione del veicolo, l'unità audio-navigazione imposta l'offset in questi casi:
- L'altitudine GPS è costante.
- La velocità del veicolo è costante.
Sistema di posizionamento globale (GPS)
Il sistema di posizionamento globale (GPS) consente al sistema di navigazione di determinare la posizione attuale del veicolo utilizzando i segnali trasmessi dai satelliti in orbita attorno alla Terra. I satelliti trasmettono il segnale di identificazione del satellite, le informazioni orbitali, il segnale dell'ora di trasmissione e altre informazioni. Quando il ricevitore GPS riceve contemporaneamente i segnali da quattro o più satelliti, calcola la posizione attuale del veicolo in base alla distanza da ciascun satellite e alla posizione del satellite nella rispettiva orbita.
Immagine di rilevamento della posizione con satellite GPS
Precisione del GPS
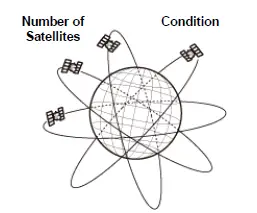
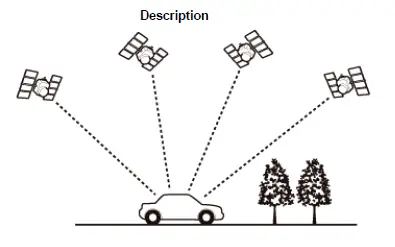
La precisione del GPS varia in base al numero di satelliti dai quali vengono ricevuti i segnali e alle condizioni del cielo.
| Numero di satelliti | Condizione | Descrizione |
| Nessuno | Ricezione difettosa | Il GPS non può essere utilizzato a causa di un guasto del ricevitore GPS o dell'antenna, o di altri guasti o interferenze. |
| 2 o inferiore | Impossibile rilevare la posizione del veicolo | La funzione GPS è normale. I segnali satellitari ricevuti dal GPS sono troppo pochi per rilevare la posizione del veicolo. |
| 3 | Posizione del veicolo rilevabile in 2 dimensioni | È possibile rilevare la longitudine e la latitudine della posizione del veicolo (meno precisa del rilevamento in tre dimensioni). |
| 4 o più | Posizione del veicolo rilevabile in 3 dimensioni (altitudine visualizzata) | È possibile rilevare la longitudine, la latitudine e l'altitudine della posizione del veicolo (più precisa del rilevamento in due dimensioni). |
Antenna GPS
L'antenna GPS amplifica i segnali ricevuti dai satelliti e li trasmette al ricevitore GPS.
Ricevitore GPS e orologio
Il ricevitore GPS è integrato nell'unità audio-navigazione. Calcola la posizione del veicolo ricevendo i segnali dall'antenna GPS. L'ora attuale, la posizione del veicolo e le condizioni di ricezione del segnale vengono trasmesse dal ricevitore GPS all'unità audio-navigazione per regolare la posizione del veicolo e l'orologio nel display e nel modulo di controllo del quadro strumenti.
Guida vocale
L'unità audio-navigazione emette la guida vocale di navigazione prima di entrare in un incrocio o di passare un bivio.
Con amplificatore stereo: la guida vocale viene inviata all'amplificatore stereo tramite la linea AUX NAVI, che la trasmette all'altoparlante centrale anteriore.
Indicazioni svolta per svolta
L'unità audio-navigazione invia le informazioni sull'indicazione di percorso (direzione) al display multi-informazioni nel modulo di controllo del quadro strumenti tramite il B-CAN. In modalità di guida al percorso, il display multi-informazioni mostra la guida semplificata con frecce. In altre modalità diverse dalla guida al percorso, il display multi-informazioni mostra l'azimut (direzione) su 16 direzioni.
Funzione di controllo vocale
Questo sistema di navigazione dispone anche del riconoscimento vocale, che consente il controllo vocale della maggior parte delle funzioni di navigazione. Il controllo vocale si attiva tramite il pulsante TALK sul volante. Il controllo vocale consente anche di controllare le funzioni audio e di climatizzazione.
Se il veicolo è dotato di climatizzatore e il conducente utilizza il riconoscimento vocale, l'unità audio-navigazione invia il segnale di disattivazione ventola al modulo di climatizzazione tramite il bus B-CAN. La tensione di funzionamento della ventola di ventilazione può essere ridotta in base alla velocità attuale della ventola.
Traffico HD
Il Traffico HD è una trasmissione per la distribuzione di informazioni sul traffico al conducente. I dati del Traffico HD sono forniti tramite trasmissione FM.
Il Traffico HD utilizza un decodificatore presente nell'unità audio-navigazione per decodificare i dati sulle informazioni di traffico. È integrato direttamente nel sistema di navigazione. Le informazioni sul traffico vengono visualizzate insieme alla guida al percorso. Serve per evitare ingorghi e incidenti (per maggiori informazioni consultare il Manuale del sistema di navigazione).
Sistema telecamera posteriore multi-vista
Il sistema telecamera posteriore multi-vista consente al conducente di vedere cosa si trova dietro al veicolo, visualizzando l'immagine sull'unità audio-navigazione. Sono disponibili tre diverse viste selezionabili. Consultare la Panoramica del sistema audio.
HondaLink911
HondaLink fornisce servizi remoti al veicolo tramite un telefono cellulare compatibile con Bluetooth. Consultare la Panoramica del sistema audio.
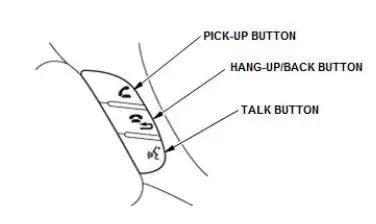
Interruttore di controllo vocale della navigazione
- Pulsante TALK: attiva il sistema di controllo vocale nell'unità audio-navigazione per accettare i comandi vocali.
- Pulsante HANG-UP/BACK: riporta il display alla schermata precedente (funzione simile al pulsante CANCEL) oppure serve per terminare una chiamata.
- Pulsante PICK-UP: questo pulsante serve per rispondere alle chiamate in arrivo o per effettuare chiamate in uscita. Premendo questo pulsante è inoltre possibile accedere direttamente alla schermata Telefono.
Microfono di navigazione
Per il contenuto del microfono di navigazione, consultare il Microfono anteriore nella Panoramica del sistema audio.
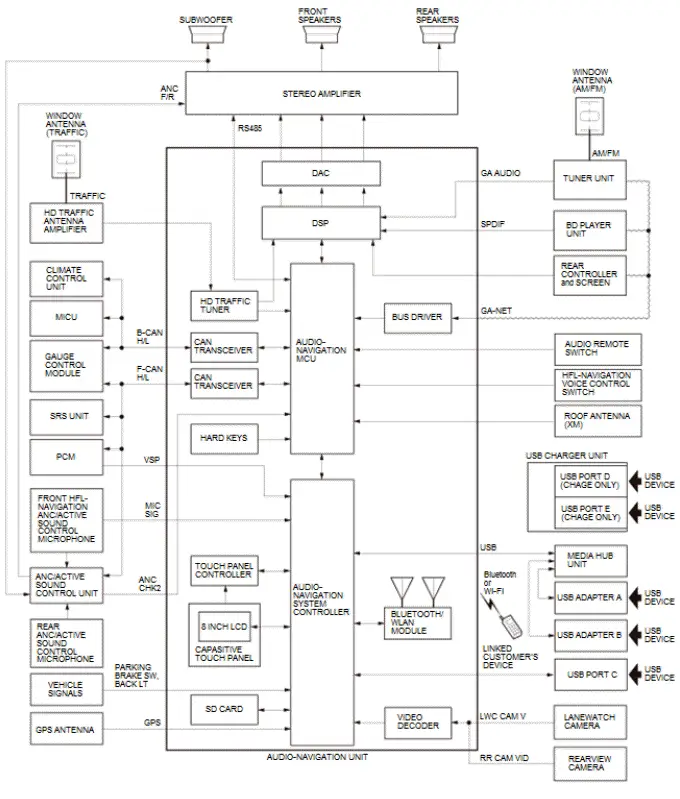
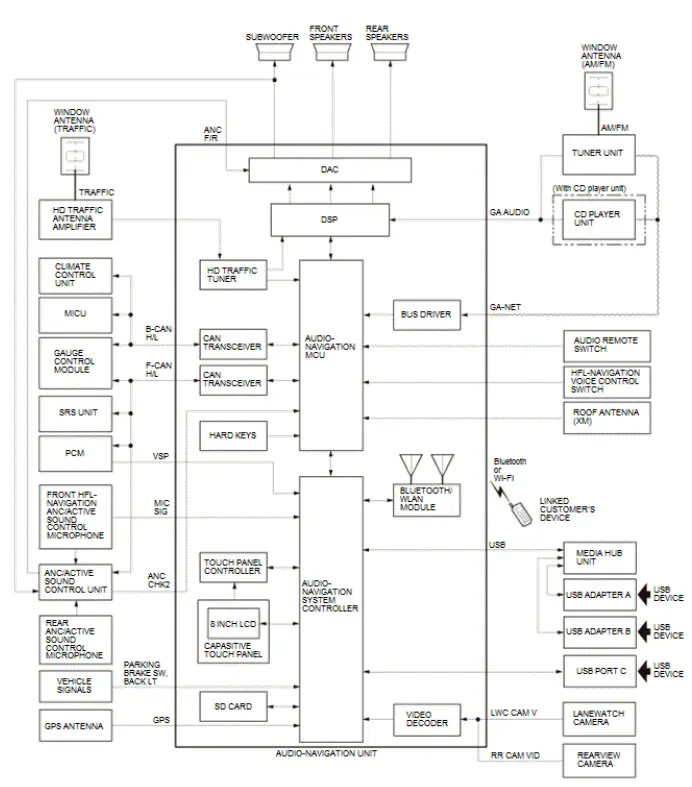
Descrizione del sistema di navigazione - Schema del sistema
Con amplificatore stereo
Senza amplificatore stereo
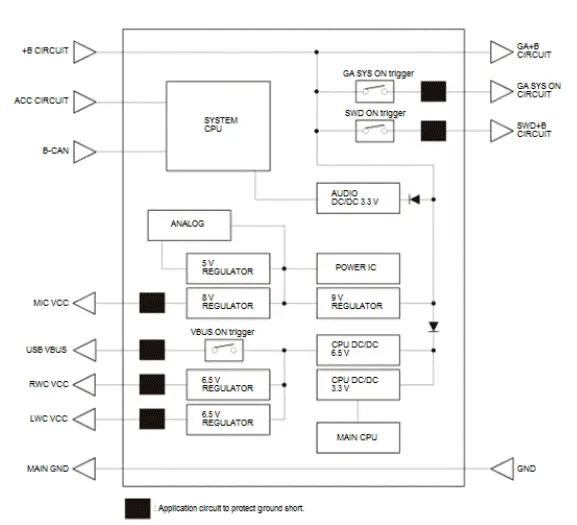
Schema di alimentazione