Sistema sonar - Descrizione del sistema
- Componenti. Sistema sonar
- Sistema
- Sistema di diagnosi (centralina sonar)
Componenti. Sistema sonar Nissan Pathfinder R53
Posizione dei componenti
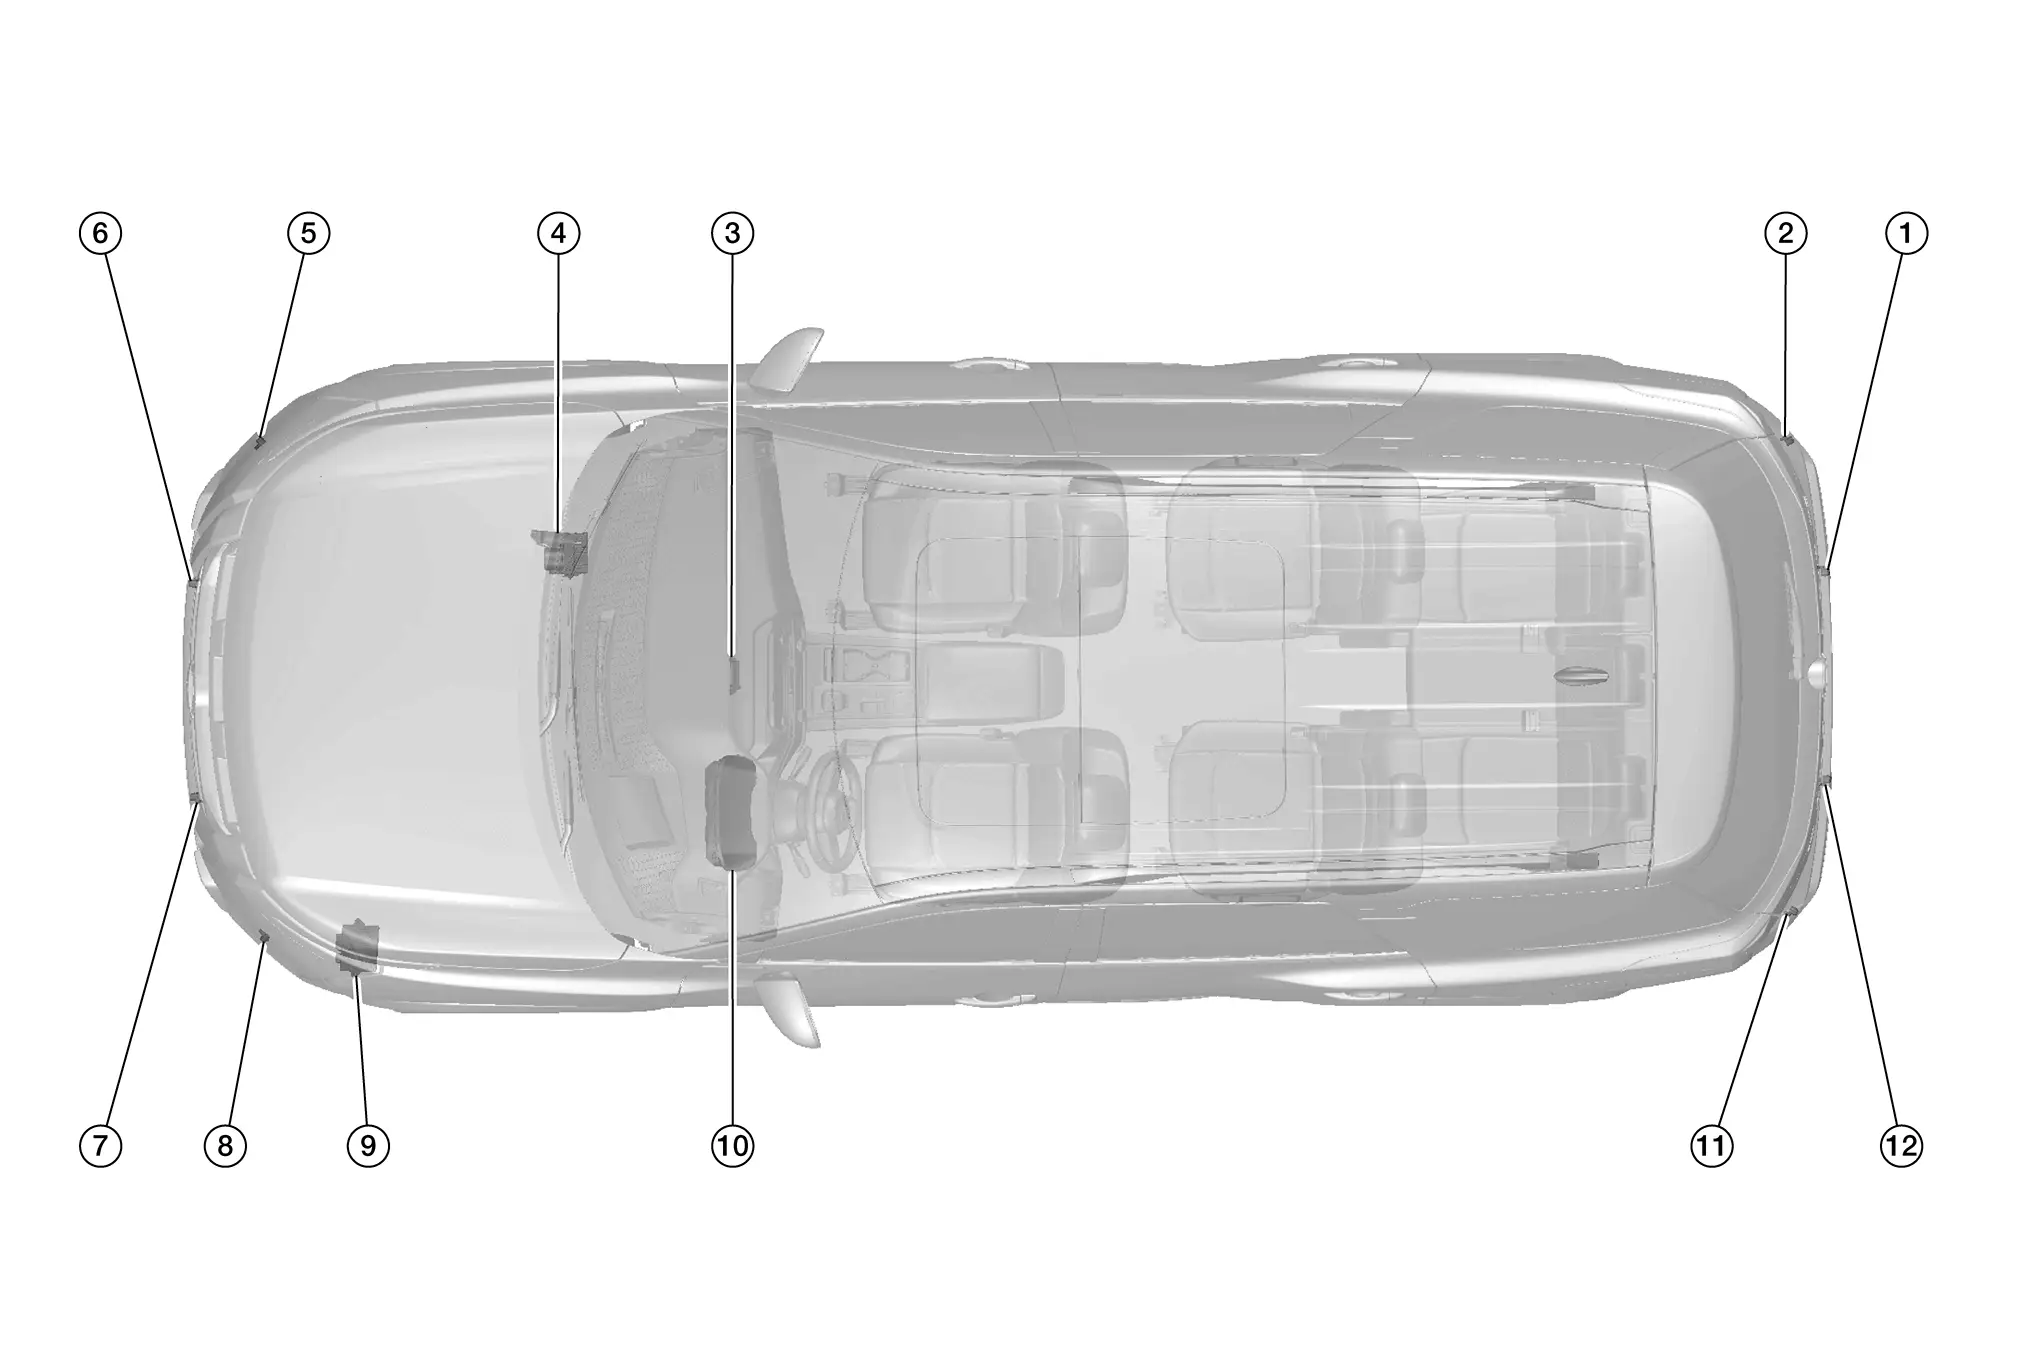
| No. | Componente | Funzione |
|---|---|---|
| 1. | Sensore sonar posteriore destro interno | Consultare il Sensore sonar. |
| 2. | Sensore sonar posteriore destro esterno | |
| 3. | Unità di controllo sonar | Consultare l'Unità di controllo sonar. |
| 4. | Attuatore ABS e unità elettrica (unità di controllo) | Fornisce all'unità di controllo del sonar il segnale di velocità del veicolo Nissan Pathfinder tramite comunicazione CAN. |
| 5. | Sensore sonar anteriore destro esterno (con sistema sonar anteriore) | Consultare il Sensore sonar. |
| 6. | Sensore sonar anteriore destro interno (con sistema sonar anteriore) | |
| 7. | Sensore sonar anteriore sinistro interno (con sistema sonar anteriore) | |
| 8. | Sensore sonar anteriore sinistro esterno (con sistema sonar anteriore) | |
| 9. | TCM (Modulo di controllo della trasmissione) | Fornisce all'unità di controllo sonar il segnale della posizione della leva del cambio tramite comunicazione CAN. |
| 10. | Quadro strumenti combinato | Fornisce all'unità di controllo sonar il segnale di selezione del sistema tramite comunicazione CAN. |
| 11. | Sensore sonar posteriore sinistro esterno | Consultare il Sensore sonar. |
| 12. | Sensore sonar posteriore sinistro interno |
Unità di controllo sonar
L'unità di controllo del sonar è installata dietro il gruppo interruttore del climatizzatore anteriore.
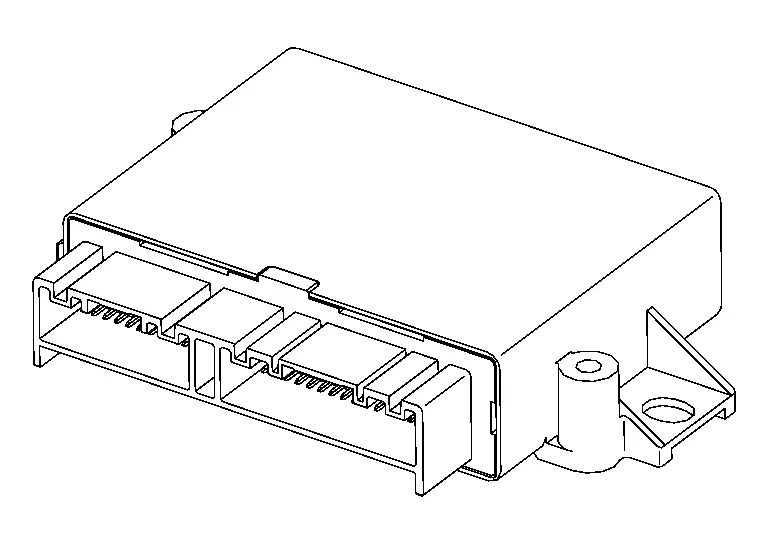
Per i veicoli Nissan Pathfinder dotati di sistema di visione a 360 gradi (Around View Monitor), i segnali dei sensori a ultrasuoni (sonar) vengono ricevuti dalla centralina del sistema sonar e trasmessi alla centralina Around View Monitor e al quadro strumenti tramite comunicazione CAN, per la visualizzazione sugli indicatori.
Per i veicoli Nissan Pathfinder dotati di sistema di visione posteriore (Rear View Monitor), i segnali dei sensori sonar vengono ricevuti dalla centralina del sistema sonar e trasmessi alla centralina AV e al quadro strumenti tramite comunicazione CAN, per la visualizzazione sugli indicatori.
L'unità di controllo sonar invia un segnale del cicalino all'unità di controllo AV tramite comunicazione CAN per l'avviso acustico.
Sensore sonar
I sensori sonar sono installati nei paraurti anteriore e posteriore.
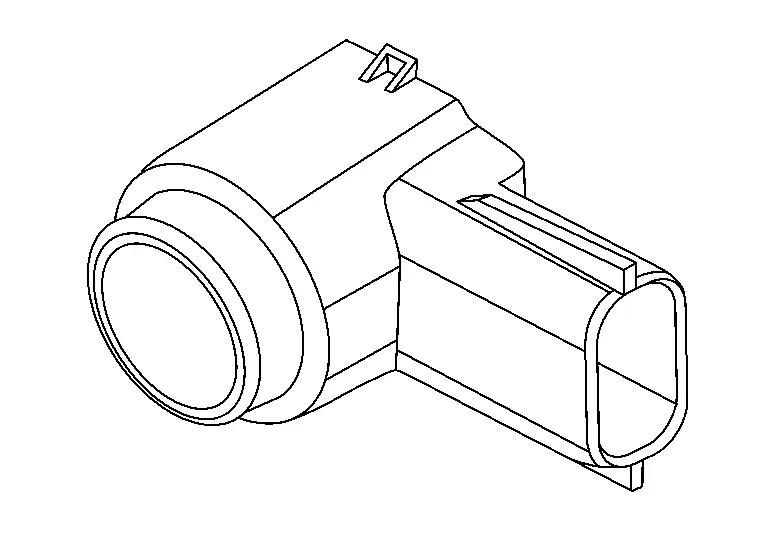
Quando viene rilevata una distanza da un ostacolo, un segnale viene trasmesso all'unità di controllo sonar.
Sistema Nissan Pathfinder 2026
Descrizione del sistema
SCHEMA DEL SISTEMA
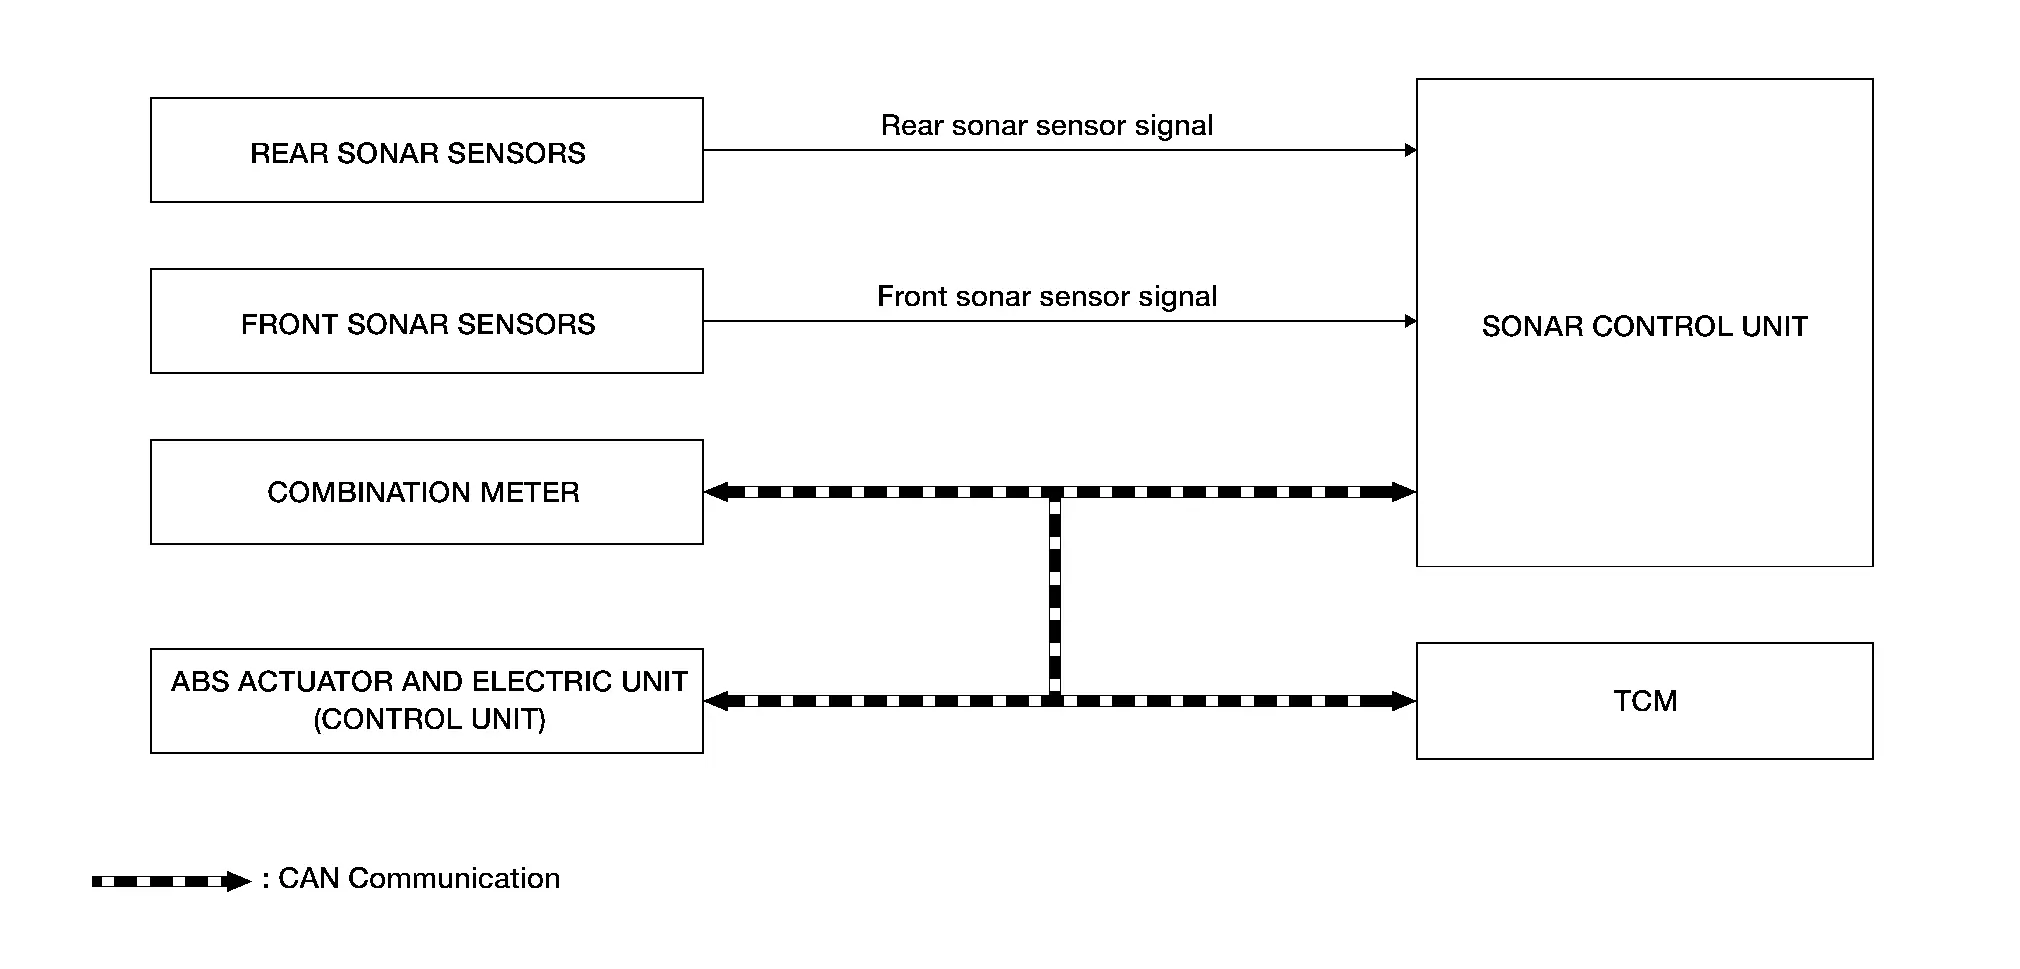
Segnale di ingresso dell'unità di controllo sonar (comunicazione CAN)
| Unità trasmittente | Nome del segnale |
|---|---|
| Quadro strumenti combinato | Segnale di selezione del sistema |
| Attuatore ABS e unità elettrica (unità di controllo) | Segnale di velocità del veicolo Nissan Pathfinder |
| TCM | Segnale della posizione del cambio |
DESCRIZIONE
I sensori sonar installati nei paraurti anteriore (con sistema sonar anteriore) e posteriore rilevano gli ostacoli intorno al paraurti.
L'unità di controllo sonar modifica la frequenza del cicalino e l'indicatore di avvertimento in base alla distanza dall'ostacolo rilevato dai sensori sonar.
CONDIZIONI DI ATTIVAZIONE DEL SISTEMA SONAR
Il sistema sonar avvisa il conducente della presenza di ostacoli quando sono soddisfatte le seguenti condizioni:
×: Attivazione
| Posizione cambio | Nissan Pathfinder Velocità del veicolo (circa) | Sensore di rilevamento ostacoli | Cicalino | Spia sonar |
|---|---|---|---|---|
| R | 10 km/h o meno | Sensore anteriore | × | × |
| Sensore posteriore | × | × | ||
| D | 10 km/h o meno | Sensore anteriore | × | × |
| Sensore posteriore | — | — |
DISTANZA DI RILEVAMENTO OSTACOLI
La frequenza di uscita del cicalino di avviso cambia su 4 livelli in base alla distanza di rilevamento.
Quando il veicolo Nissan Pathfinder si avvicina a un ostacolo, il ciclo di segnalazione acustica diventa più breve.
Sonar posteriore
Immagine del campo di rilevamento degli ostacoli

A. Circa 59,06 in (150 cm)
(valore predefinito)B. Circa 23,62 in (60 cm)
(valore predefinito)Sonar anteriore e posteriore
Immagine del campo di rilevamento degli ostacoli
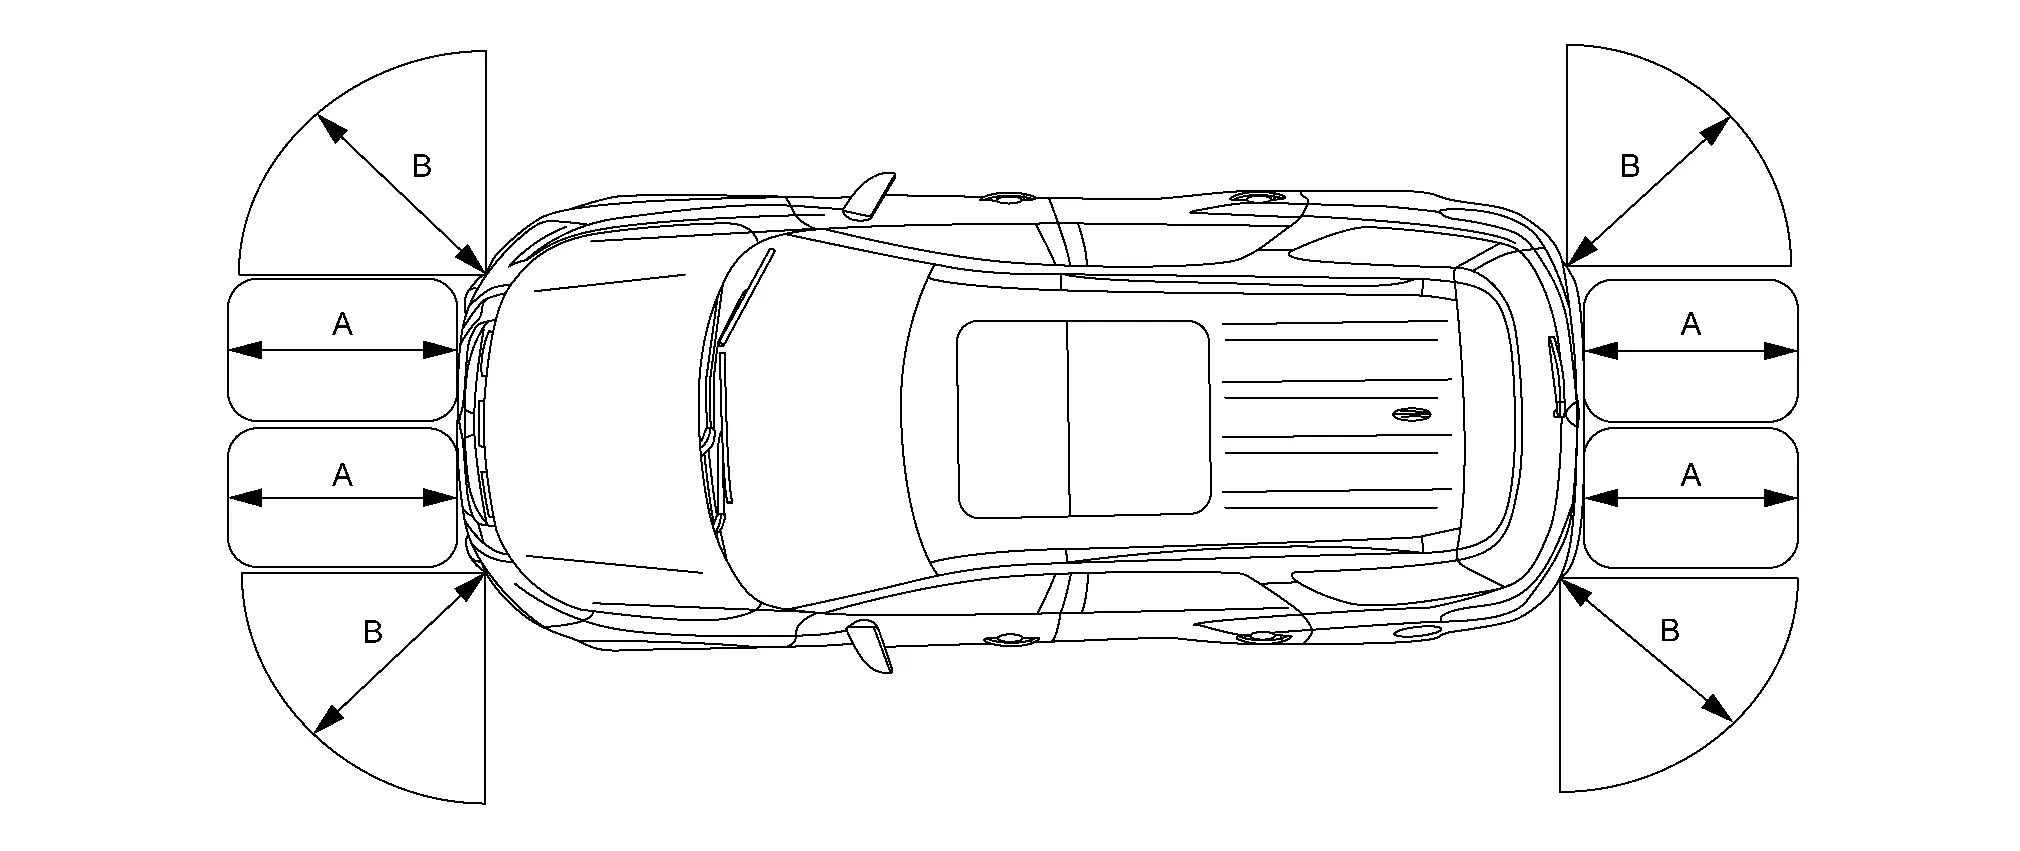
A. Circa 120 cm (47,24 in)
(valore predefinito)B. Circa 23,62 in (60 cm)
(valore predefinito)
| Distanza di rilevamento | Frequenza del cicalino di avviso |
|---|---|
da 11,81 a 13,78 in (30 - 35 cm) |
10.0 Hz |
da 13,78 a 19,69 in (35 - 50 cm) |
9.0 Hz |
da 19,69 a 27,56 in (50 - 70 cm) |
6.66 Hz |
da 27,56 a 35,43 in (70 - 90 cm) |
5.0 Hz |
da 35,43 a 47,24 in (90 - 120 cm) |
4.0 Hz |
da 47,24 a 59,06 in (120 - 150 cm) |
3.0 Hz |
da 59,06 a 70,87 in (150 - 180 cm) |
2.5 Hz |
70,87 in o più (180 cm o più) |
2.0 Hz |
La distanza di rilevamento di un ostacolo varia come indicato nella tabella seguente:
Distanza di rilevamento Voce (campo di rilevamento) Sensore esterno Sensore laterale Sensore interno anteriore Sensore interno posteriore LONTANO Circa 66 cm (25,98 in) Circa 66 cm (25,98 in) Circa 110 cm (43,31 in) Circa 165 cm (64,96 in) NORMALE (valore predefinito) Circa 23,62 in (60 cm) Circa 23,62 in (60 cm) Circa 100 cm (39,37 in) Circa 59,06 in (150 cm) VICINO Circa 54 cm (21,26 in) Circa 54 cm (21,26 in) Circa 90 cm (35,43 in) Circa 135 cm (53,15 in)
Indicatore sonar
L'indicatore sonar visualizza tre livelli (verde, giallo e rosso) in base alla distanza dall'ostacolo.
La visualizzazione della distanza sull'indicatore sonar cambia secondo la seguente tabella:
Stato dell'avviso Distanza di rilevamento Sensore esterno Sensore interno anteriore Sensore interno posteriore Rosso da 0 a 11,81 in
(0 - 30 cm)da 0 a 11,81 in
(0 - 30 cm)da 0 a 11,81 in
(0 - 30 cm)Giallo da 12,2 a 19,69 in
(31 - 50 cm)da 12,2 a 23,62 in
(31 - 60 cm)da 12,2 a 23,62 in
(31 - 60 cm)Verde da 20,08 a 23,62 in
(da 51 a 60 cm)da 24,02 a 39,37 in
(61 - 100 cm)da 24,02 a 59,06 in
(61 - 150 cm)
MAC (Message Authentication Code)
MAC (Message Authentication Code) è una funzione che impedisce le comunicazioni non autorizzate tramite una comunicazione di autenticazione sicura. L'unità di controllo sonar scrive una chiave MAC necessaria per la comunicazione tra le ECU ed esegue la diagnosi MAC.
Sistema diagnostico (centralina sonar) Nissan Pathfinder
Funzione CONSULT
VOCI DI APPLICAZIONE
CONSULT può visualizzare ciascuna voce diagnostica utilizzando le modalità di test diagnostico indicate:
| Modalità di diagnosi diretta | Descrizione |
|---|---|
| Risultato dell'autodiagnosi | Vengono visualizzati i risultati dell'autodiagnosi dell'unità di controllo sonar. |
| Monitoraggio dati | I dati di ingresso/uscita dell'unità di controllo sonar vengono visualizzati in tempo reale. |
| Supporto al lavoro | È possibile modificare le impostazioni delle funzioni della centralina sonar. |
| Identificazione ECU | Viene visualizzato il numero di parte dell'unità di controllo sonar. |
RISULTATI DELL'AUTODIAGNOSI
Per i dettagli, consultare l'Indice DTC .
Dati freeze frame (FFD)
Il seguente stato del veicolo viene registrato quando viene rilevato un DTC e viene visualizzato su CONSULT.
| Nome voce | Contenuto display |
|---|---|
CONTACHILOMETRI/TRIP (km) |
Viene visualizzata la distanza totale percorsa (valore del contachilometri) al momento del rilevamento del DTC. |
| Conteggio DTC | Registra il numero di volte in cui il DTC è stato rilevato. |
MONITOR DATI
| Voce di monitoraggio | Display/UNITÀ | Descrizione |
|---|---|---|
| Area di segnale continuo | cm | |
| Area di segnale discontinuo (vicino) | cm | |
| Area di segnale discontinuo (lontano) 1 | cm | |
| Area di segnale discontinuo (lontano) 2 | cm | |
| VELOCITÀ VEICOLO Nissan Pathfinder | km/h | Valore del segnale di velocità del veicolo. |
| ALIMENTAZIONE CENTRALINA SONAR | V | Valore della tensione della batteria (segnale di accensione) |
| MODALITÀ DI RILEVAMENTO | MODE 1/MODE 2/MODE 3/MODE 4 | |
| DISTANZA CORTA DAL SENSORE ANT. POST. | cm | Visualizza la distanza minima rilevata dal sensore posteriore. |
| SENS. ANTERIORE DIST. BREVE | cm | Visualizza la distanza minima rilevata dal sensore anteriore. |
| COR[RL] | cm | Distanza in base all'oscillazione e rilevamento del sensore sonar posteriore esterno sinistro. |
| COR[RL]->CEN[RL]/CEN[R] | cm | Distanza in base all'oscillazione del sensore sonar posteriore sinistro esterno e rilevamento da parte del sensore sonar posteriore sinistro interno. |
| CEN[RL]/CEN[R]->COR[RL] | cm | Distanza in base all'oscillazione del sensore sonar posteriore sinistro interno e rilevamento da parte del sensore sonar posteriore sinistro esterno. |
| CEN[RL]/CEN[R] | cm | Distanza in base all'oscillazione del sensore sonar posteriore sinistro interno e rilevamento da parte del sensore sonar posteriore sinistro interno. |
| CEN[RL]->CEN[RR] | cm | Distanza in base all'oscillazione del sensore sonar posteriore sinistro interno e rilevamento da parte del sensore sonar posteriore destro interno. |
| CEN[RR]->CEN[RL] | cm | Distanza in base all'oscillazione del sensore sonar posteriore destro interno e rilevamento da parte del sensore sonar posteriore sinistro interno. |
| CEN[RR] | cm | Distanza in base all'oscillazione e rilevamento del sensore sonar posteriore interno destro. |
| CEN[RR]/CEN[R]->COR[RR] | cm | Distanza in base all'oscillazione del sensore sonar posteriore destro interno e rilevamento da parte del sensore sonar posteriore destro esterno. |
| COR[RR]->CEN[RR]/CEN[R] | cm | Distanza in base all'oscillazione del sensore sonar posteriore destro esterno e rilevamento da parte del sensore sonar posteriore destro interno. |
| COR[RR] | cm | Distanza in base all'oscillazione e rilevamento del sensore sonar posteriore esterno destro. |
| ANG[FL] | cm | Distanza in base all'oscillazione e rilevamento del sensore sonar anteriore esterno sinistro. |
| COR[FL]->CEN[FL]/CEN[F] | cm | Distanza in base all'oscillazione del sensore sonar anteriore sinistro esterno e rilevamento da parte del sensore sonar anteriore sinistro interno. |
| CEN[FL]/CEN[F]->COR[FL] | cm | Distanza in base all'oscillazione del sensore sonar anteriore sinistro interno e rilevamento da parte del sensore sonar anteriore sinistro esterno. |
| CEN[FL]/CEN[F] | cm | Distanza in base all'oscillazione del sensore sonar anteriore sinistro interno e rilevamento da parte del sensore sonar anteriore sinistro interno. |
| CEN[FL]->CEN[FR] | cm | Distanza in base all'oscillazione del sensore sonar anteriore sinistro interno e rilevamento da parte del sensore sonar anteriore destro interno. |
| CEN[FR]->CEN[FL] | cm | Distanza in base all'oscillazione del sensore sonar anteriore destro interno e rilevamento da parte del sensore sonar anteriore sinistro interno. |
| CEN[FR] | cm | Distanza in base all'oscillazione e rilevamento del sensore sonar anteriore interno destro. |
| CEN[FR]/CEN[F]->COR[FR] | cm | Distanza in base all'oscillazione del sensore sonar anteriore destro interno e rilevamento da parte del sensore sonar anteriore destro esterno. |
| COR[FR]->CEN[FR]/CEN[F] | cm | Distanza in base all'oscillazione del sensore sonar anteriore destro esterno e rilevamento da parte del sensore sonar anteriore destro interno. |
| ANG[FR] | cm | Distanza in base all'oscillazione e rilevamento del sensore sonar anteriore esterno destro. |
| TEMPO RIVERBERO COR[RL] | ms | |
| TEMPO RIVERBERO COR[RR] | ms | |
| TEMPO RIVERBERO CEN[RL] | ms | |
| TEMPO RIVERBERO CEN[RR] | ms | |
| TEMPO RIVERB. ANG[FL] | ms | |
| TEMPO RIVERB. ANG[FR] | ms | |
| TEMPO RIVERB. CEN[FL] | ms | |
| TEMPO RIVERB. CEN[FR] | ms | |
| CICALINO POSTERIORE | On/Off | |
| LED | On/Off | |
| Angolo limite | gradi | |
| Corridoio di guida, angolo basso | gradi | |
| Corridoio di guida, angolo alto | gradi | |
| Timeout per le zone di scansione | secondo |
ASSISTENZA ALLE OPERAZIONI
| Voce di supporto | Impostazione | Descrizione |
|---|---|---|
| IMPOSTAZIONE VOLUME | Vol.1 | Consente di impostare il volume del tono di avvertimento. |
| Basso | ||
| Vol.3 | ||
| Medio | ||
| Vol.5 | ||
| Alto | ||
| Off | ||
| Scrittura della chiave MAC | – | Scrivere la chiave MAC nell'unità di controllo sonar. |
IDENTIFICAZIONE ECU
Visualizza il numero di parte dell'unità di controllo sonar.