Système sonar - Description du système
- Pièces constitutives. Système Sonar
- Système
- Système de diagnostic (unité de commande du sonar)
Pièces constitutives. Système sonar Nissan Pathfinder R53
Emplacement des composants
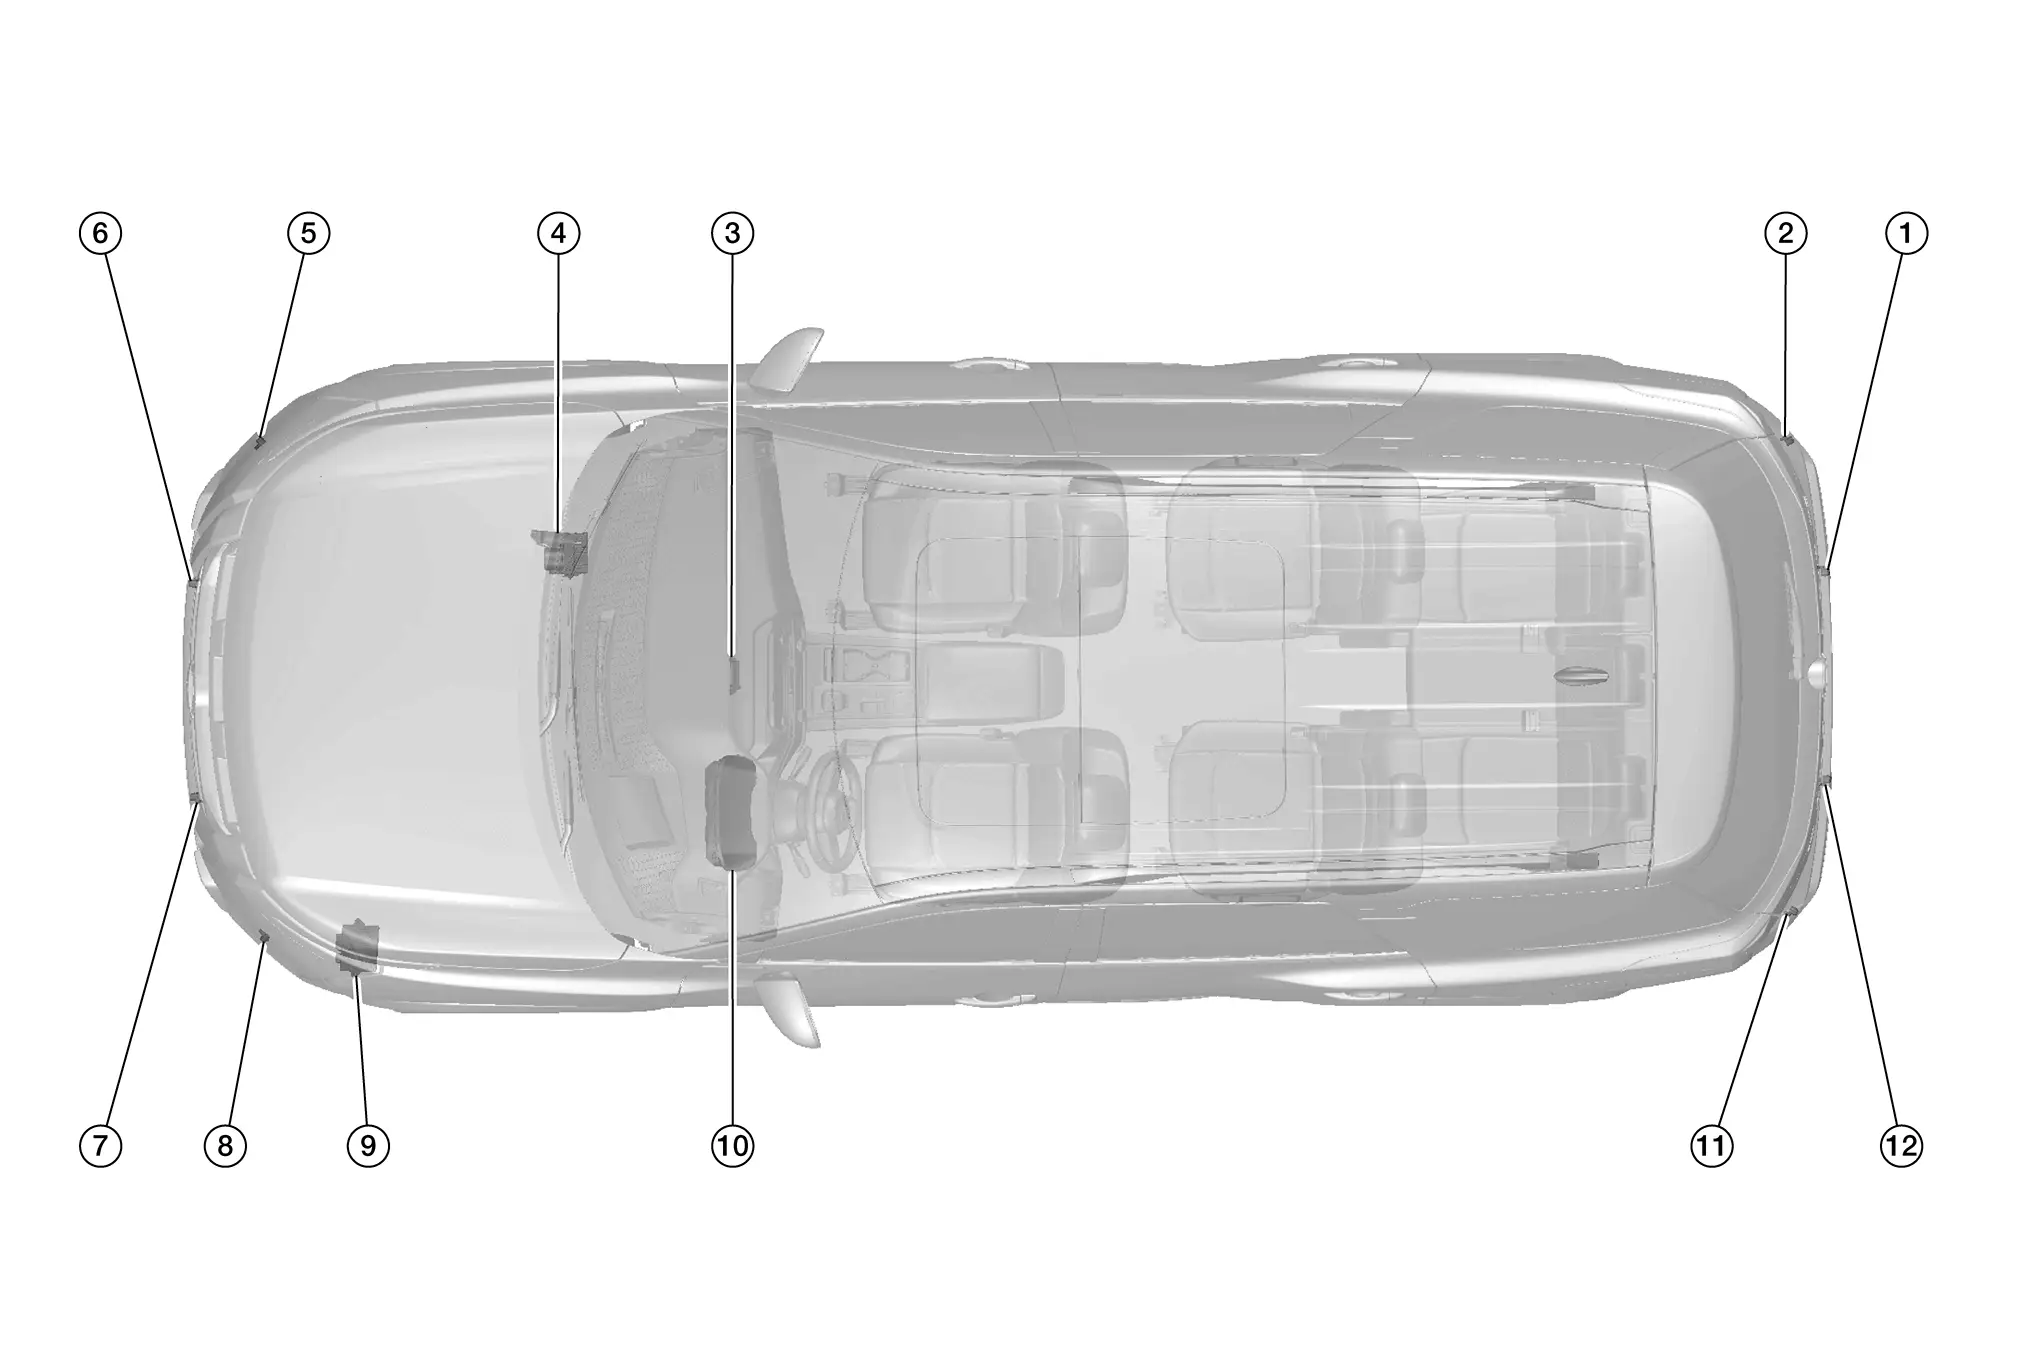
| Non. | Composant | Fonctionnement |
|---|---|---|
| 1. | Capteur sonar arrière droit intérieur | Se reporter au capteur sonar. |
| 2. | Capteur sonar arrière droit extérieur | |
| 3. | Calculateur de sonar | Se reporter à l'unité de commande sonar. |
| 4. | Groupe hydraulique et unité électrique ABS (unité de commande) | Transmet à l'unité de commande du sonar le signal de vitesse du véhicule Nissan Pathfinder via la communication CAN. |
| 5. | Capteur sonar avant droit extérieur (avec système sonar avant) | Se reporter au capteur sonar. |
| 6. | Capteur sonar avant droit intérieur (avec système sonar avant) | |
| 7. | Capteur sonar avant gauche intérieur (avec système sonar avant) | |
| 8. | Capteur sonar avant gauche extérieur (avec système sonar avant) | |
| 9. | TCM (module de commande de boîte de vitesses) | Transmet à l'unité de commande sonar le signal de position de levier via la communication CAN. |
| 10. | Combiné d'instruments | Transmet à l'unité de commande sonar le signal de sélection du système via la communication CAN. |
| 11. | Capteur sonar arrière gauche extérieur | Se reporter au capteur sonar. |
| 12. | Capteur sonar arrière gauche intérieur |
Calculateur de sonar
L'unité de commande du sonar est installée derrière l'ensemble du commutateur de climatisation avant.
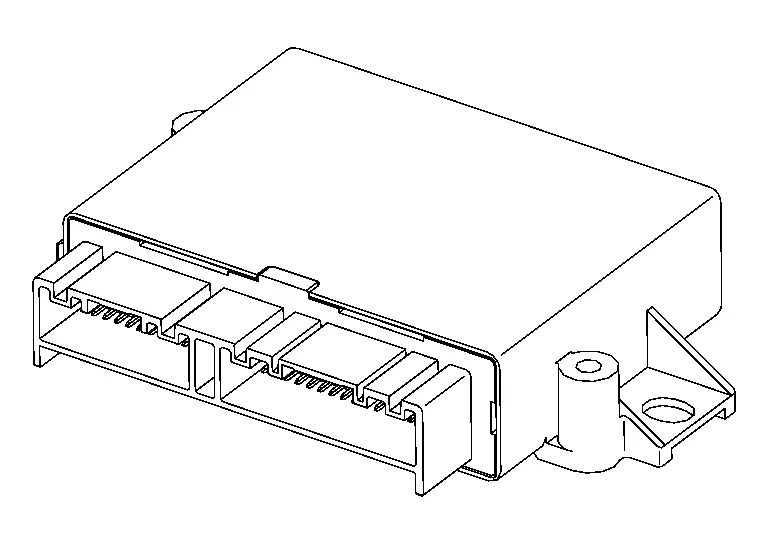
Sur les Nissan Pathfinder équipés du système de vue panoramique (Around View Monitor), les signaux des capteurs sonar sont reçus par le calculateur sonar, puis transmis au calculateur de vue panoramique et au combiné d'instruments via le réseau CAN pour l'affichage des témoins.
Sur les Nissan Pathfinder équipés du système de vision arrière (Rear View Monitor), les signaux des capteurs sonar sont reçus par le calculateur sonar, puis transmis au calculateur AV et au combiné d'instruments via le réseau CAN pour l'affichage des témoins.
L'unité de commande sonar envoie un signal de buzzer à l'unité de commande AV via la communication CAN pour l'alerte sonore.
Capteur sonar
Les capteurs sonar sont installés dans les pare-chocs avant et arrière.
Lorsqu'une distance par rapport à un obstacle est détectée, un signal est transmis à l'unité de commande sonar.
Système Nissan Pathfinder 2026
Description du système
SCHÉMA DU SYSTÈME
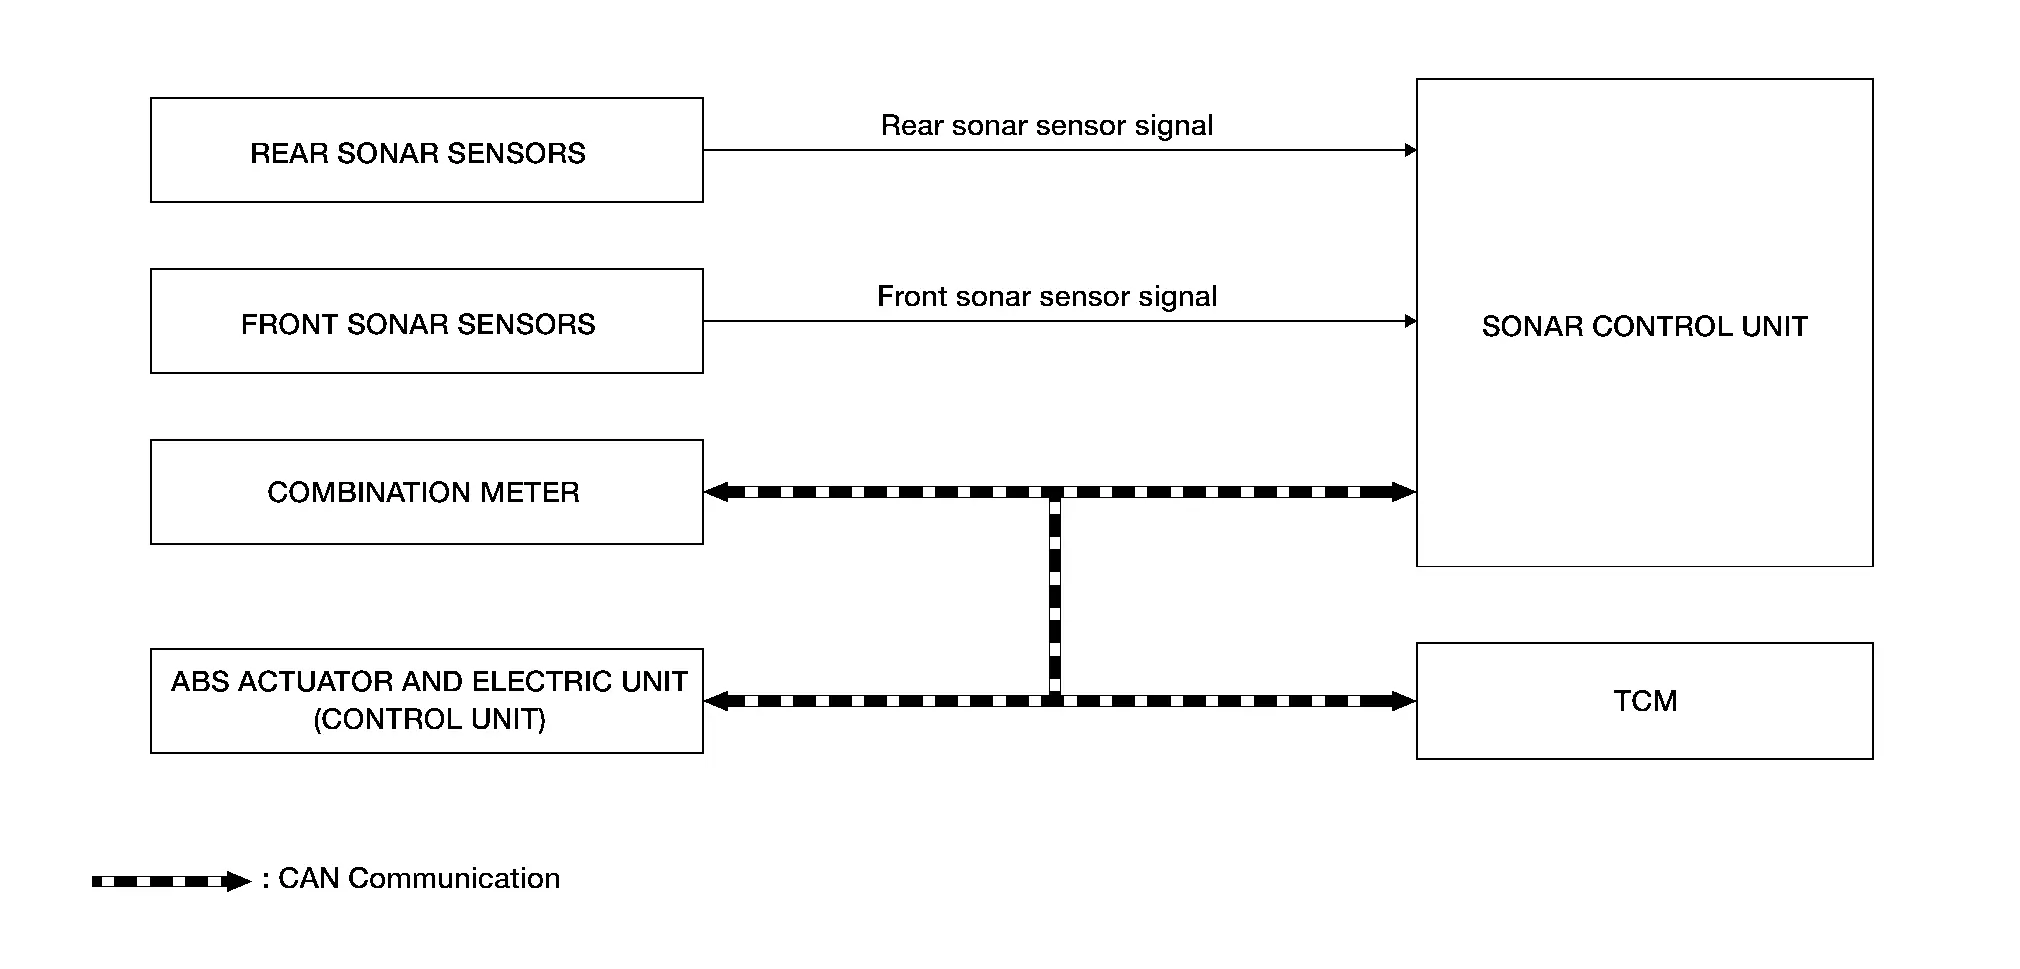
Signal d'entrée de l'unité de commande sonar (communication CAN)
| Unité d'émission | Nom du signal |
|---|---|
| Combiné d'instruments | Signal de sélection du système |
| Actionneur ABS et unité électrique (unité de commande) | Signal de vitesse du véhicule Nissan Pathfinder |
| TCM | Signal de position de rapport |
DESCRIPTION
Les capteurs sonar installés sur les pare-chocs avant (avec système sonar avant) et arrière détectent les obstacles autour du pare-chocs.
L'unité de commande sonar modifie la cadence du buzzer et l'indicateur d'avertissement en fonction de la distance par rapport à un obstacle détecté par les capteurs sonar.
CONDITIONS D'ACTIVATION DU SYSTÈME SONAR
Le système sonar avertit le conducteur de la présence d'obstacles lorsque les conditions suivantes sont remplies :
×: Activation
| Position du sélecteur | Vitesse du véhicule Nissan Pathfinder (env.) | Capteur de détection d'obstacles | Avertisseur sonore | Témoin du sonar |
|---|---|---|---|---|
| R | 10 km/h ou moins | Capteur avant | × | × |
| Capteur arrière | × | × | ||
| D | 10 km/h ou moins | Capteur avant | × | × |
| Capteur arrière | — | — |
DISTANCE DE DÉTECTION DES OBSTACLES
La fréquence de sortie de l'avertisseur sonore change en 4 niveaux selon la distance de détection.
Lorsque le véhicule Nissan Pathfinder se rapproche d'un obstacle, la cadence du signal sonore de l'avertisseur s'accélère.
Sonar arrière
Image de la plage de détection des obstacles

A. Environ 59,06 po (150 cm)
(valeur par défaut)B. Environ 23,62 po (60 cm)
(valeur par défaut)Sonar avant et arrière
Image de la plage de détection des obstacles
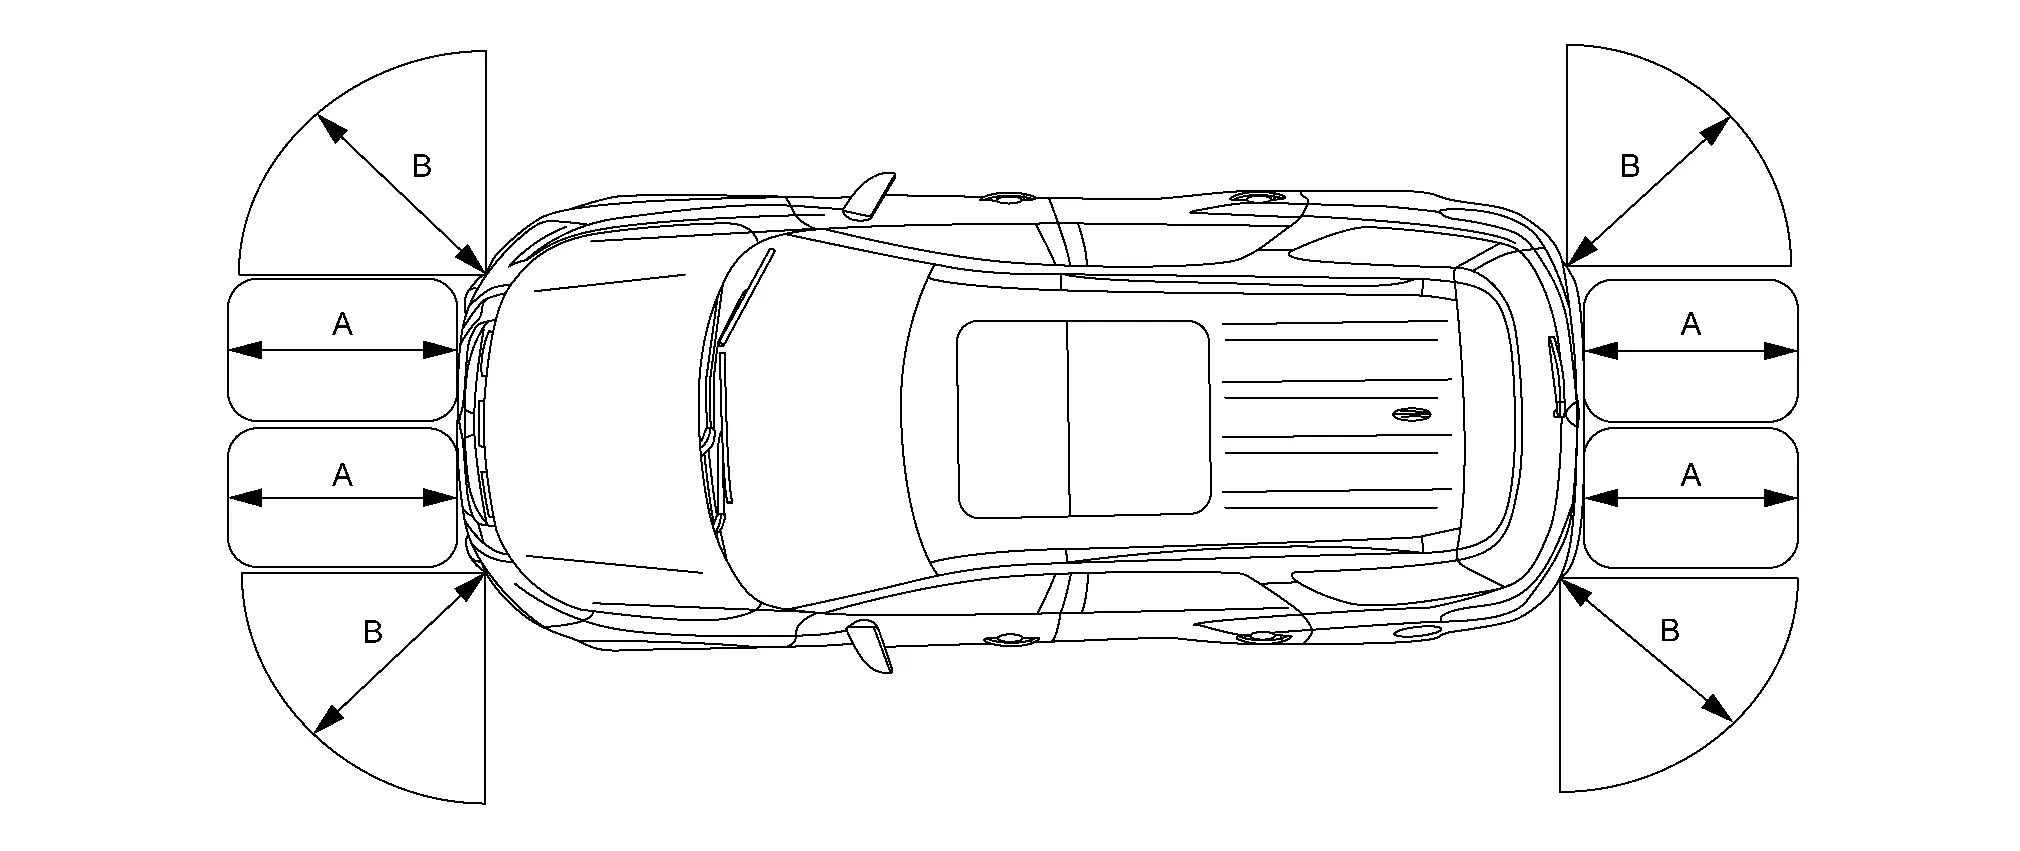
A. Env. 47,24 po (120 cm)
(valeur par défaut)B. Environ 23,62 po (60 cm)
(valeur par défaut)
| Distance de détection | Fréquence de l'avertisseur sonore |
|---|---|
11,81 - 13,78 po (30 - 35 cm) |
10.0 Hz |
13,78 - 19,69 po (35 - 50 cm) |
9.0 Hz |
19,69 - 27,56 po (50 - 70 cm) |
6.66 Hz |
27,56 - 35,43 po (70 - 90 cm) |
5.0 Hz |
35,43 - 47,24 po (90 - 120 cm) |
4.0 Hz |
47,24 - 59,06 po (120 - 150 cm) |
3.0 Hz |
59,06 - 70,87 po (150 - 180 cm) |
2.5 Hz |
70,87 po ou plus (180 cm ou plus) |
2.0 Hz |
La distance de détection d'un obstacle varie comme indiqué dans le tableau ci-dessous :
Distance de détection Élément (plage de détection) Capteur extérieur Capteur latéral Capteur intérieur avant Capteur intérieur arrière LOINTAINE Env. 25,98 po (66 cm) Env. 25,98 po (66 cm) Env. 43,31 po (110 cm) Env. 64,96 po (165 cm) NORMAL (valeur par défaut) Environ 23,62 po (60 cm) Environ 23,62 po (60 cm) Env. 39,37 po (100 cm) Environ 59,06 po (150 cm) PROCHE Env. 21,26 po (54 cm) Env. 21,26 po (54 cm) Env. 35,43 po (90 cm) Env. 53,15 po (135 cm)
Indicateur sonar
L'indicateur sonar affiche la distance en trois niveaux (vert, jaune et rouge), selon la distance à un obstacle.
L'affichage de la distance de l'indicateur sonar varie selon le tableau suivant :
État de l'avertissement Distance de détection Capteur extérieur Capteur intérieur avant Capteur intérieur arrière Rouge 0 - 11,81 po
(0 - 30 cm)0 - 11,81 po
(0 - 30 cm)0 - 11,81 po
(0 - 30 cm)Jaune 12,2 - 19,69 po
(31 - 50 cm)12,2 - 23,62 po
(31 - 60 cm)12,2 - 23,62 po
(31 - 60 cm)Vert 20,08 - 23,62 po
(51 - 60 cm)24,02 - 39,37 po
(61 - 100 cm)24,02 - 59,06 po
(61 - 150 cm)
MAC (code d'authentification de message, Message Authentication Code)
MAC (Message Authentication Code) est une fonction qui empêche les communications non autorisées grâce à une communication d'authentification sécurisée. L'unité de commande sonar écrit une clé MAC nécessaire à la communication entre les calculateurs (ECU) et effectue le diagnostic MAC.
Diagnostic du système (calculateur sonar) Nissan Pathfinder
Fonction CONSULT
ÉLÉMENTS D'APPLICATION
CONSULT peut afficher chaque élément de diagnostic à l'aide des modes de test suivants :
| Mode de diagnostic direct | Description |
|---|---|
| Résultat de l'autodiagnostic | Les résultats d'autodiagnostic de l'unité de commande du sonar sont affichés. |
| Moniteur de données | Les données d'entrée/sortie de l'unité de commande sonar sont affichées en temps réel. |
| Assistance aux travaux | Les réglages des fonctions de l'unité de commande du sonar peuvent être modifiés. |
| Identification ECU | Le numéro de pièce de l'unité de commande sonar est affiché. |
RÉSULTATS DU DIAGNOSTIC AUTOMATIQUE
Pour plus de détails, se reporter à l'index DTC .
Données de capture (Freeze Frame Data, FFD)
L'état suivant du véhicule est enregistré lorsqu'un DTC est détecté et il est affiché sur CONSULT.
| Nom de l'élément | Contenu de l'affichage |
|---|---|
COMPTEUR ODO/TRIP (km) |
La distance totale parcourue (valeur du compteur kilométrique) au moment de la détection du DTC est affichée. |
| Compteur de DTC | Enregistre le nombre de fois où le DTC a été détecté. |
MONITEUR DE DONNÉES
| Élément surveillé | Affichage/UNITÉ | Description |
|---|---|---|
| Zone de tonalité continue | cm | |
| Zone de tonalité discontinue (proche) | cm | |
| Zone de tonalité discontinue (lointaine) 1 | cm | |
| Zone de tonalité discontinue (lointaine) 2 | cm | |
| VITESSE du véhicule Nissan Pathfinder | km/h | Valeur du signal de vitesse du véhicule. |
| ALIMENTATION DU CALCULATEUR DE SONAR | V | Valeur de la tension de batterie (signal de contact) |
| MODE DE DÉTECTION | MODE 1/MODE 2/MODE 3/MODE 4 | |
| DIST COURTE CAPTEUR AR | cm | Affiche la distance la plus proche détectée par le capteur arrière. |
| CAPT. COURTE DIST. AV. D | cm | Affiche la distance la plus courte détectée par le capteur avant. |
| COIN[RL] | cm | Distance selon l'oscillation du capteur sonar arrière gauche externe, et détection par le capteur sonar arrière gauche externe. |
| COR[RL]->CEN[RL]/CEN[R] | cm | Distance selon l'oscillation du capteur sonar arrière gauche externe et détection par le capteur sonar arrière gauche interne. |
| CEN[RL]/CEN[R]->COR[RL] | cm | Distance selon l'oscillation du capteur sonar arrière gauche interne et détection par le capteur sonar arrière gauche externe. |
| CEN[RL]/CEN[R] | cm | Distance selon l'oscillation du capteur sonar arrière gauche interne et détection par le capteur sonar arrière gauche interne. |
| CEN[RL]->CEN[RR] | cm | Distance selon l'oscillation du capteur sonar arrière gauche interne et détection par le capteur sonar arrière droit interne. |
| CEN[RR]->CEN[RL] | cm | Distance selon l'oscillation du capteur sonar arrière droit interne et détection par le capteur sonar arrière gauche interne. |
| CEN[RR] | cm | Distance selon l'oscillation du capteur sonar arrière droit interne, et détection par le capteur sonar arrière droit interne. |
| CEN[RR]/CEN[R]->COR[RR] | cm | Distance selon l'oscillation du capteur sonar arrière droit interne et détection par le capteur sonar arrière droit externe. |
| COR[RR]->CEN[RR]/CEN[R] | cm | Distance selon l'oscillation du capteur sonar arrière droit externe et détection par le capteur sonar arrière droit interne. |
| COIN[RR] | cm | Distance selon l'oscillation du capteur sonar arrière droit externe, et détection par le capteur sonar arrière droit externe. |
| COR[FL] | cm | Distance selon l'oscillation du capteur sonar avant gauche externe, et détection par le capteur sonar avant gauche externe. |
| COR[FL]->CEN[FL]/CEN[F] | cm | Distance selon l'oscillation du capteur sonar avant gauche externe et détection par le capteur sonar avant gauche interne. |
| CEN[FL]/CEN[F]->COR[FL] | cm | Distance selon l'oscillation du capteur sonar avant gauche interne et détection par le capteur sonar avant gauche externe. |
| CEN[FL]/CEN[F] | cm | Distance selon l'oscillation du capteur sonar avant gauche interne et détection par le capteur sonar avant gauche interne. |
| CEN[FL]->CEN[FR] | cm | Distance selon l'oscillation du capteur sonar avant gauche interne et détection par le capteur sonar avant droit interne. |
| CEN[FR]->CEN[FL] | cm | Distance selon l'oscillation du capteur sonar avant droit interne et détection par le capteur sonar avant gauche interne. |
| CEN[FR] | cm | Distance selon l'oscillation du capteur sonar avant droit interne, et détection par le capteur sonar avant droit interne. |
| CEN[FR]/CEN[F]->COR[FR] | cm | Distance selon l'oscillation du capteur sonar avant droit interne et détection par le capteur sonar avant droit externe. |
| COR[FR]->CEN[FR]/CEN[F] | cm | Distance selon l'oscillation du capteur sonar avant droit externe et détection par le capteur sonar avant droit interne. |
| COR[FR] | cm | Distance selon l'oscillation du capteur sonar avant droit externe, et détection par le capteur sonar avant droit externe. |
| TEMPS DE RÉVERB. COIN[RL] | ms | |
| TEMPS DE RÉVERB. COIN[RR] | ms | |
| TEMPS DE RÉVERB. CEN[RL] | ms | |
| TEMPS DE RÉVERB. CEN[RR] | ms | |
| TEMPS DE RÉVERBÉRATION COR[FL] | ms | |
| TEMPS DE RÉVERBÉRATION COR[FR] | ms | |
| TEMPS DE RÉVERBÉRATION CEN[FL] | ms | |
| TEMPS DE RÉVERBÉRATION CEN[FR] | ms | |
| BUZZER ARRIÈRE | Marche/Arrêt | |
| LED | Marche/Arrêt | |
| Angle limite | ° | |
| Couloir de circulation, angle faible | ° | |
| Couloir de circulation, angle élevé | ° | |
| Temporisation des zones de balayage | seconde |
ASSISTANCE AU TRAVAIL
| Élément de support | Réglage | Description |
|---|---|---|
| RÉGLAGE DU VOLUME | Vol.1 | Permet de régler le volume du signal d'alerte. |
| Faible | ||
| Vol.3 | ||
| Moyen | ||
| Vol.5 | ||
| Élevé | ||
| Désactivé | ||
| ÉCRITURE CLÉ MAC | – | Écrire la clé MAC dans l'unité de commande sonar. |
IDENTIFICATION DU CALCULATEUR
Affiche le numéro de pièce de l'unité de commande sonar.