Audio, Visual & Navigation System - Descrizione del sistema
- Componenti
- Sistema
- Sistema di diagnosi (unità di controllo del monitor vista periferica)
Componenti Nissan Pathfinder SUV
Sistema Intelligent Around View Monitor
Posizione dei componenti
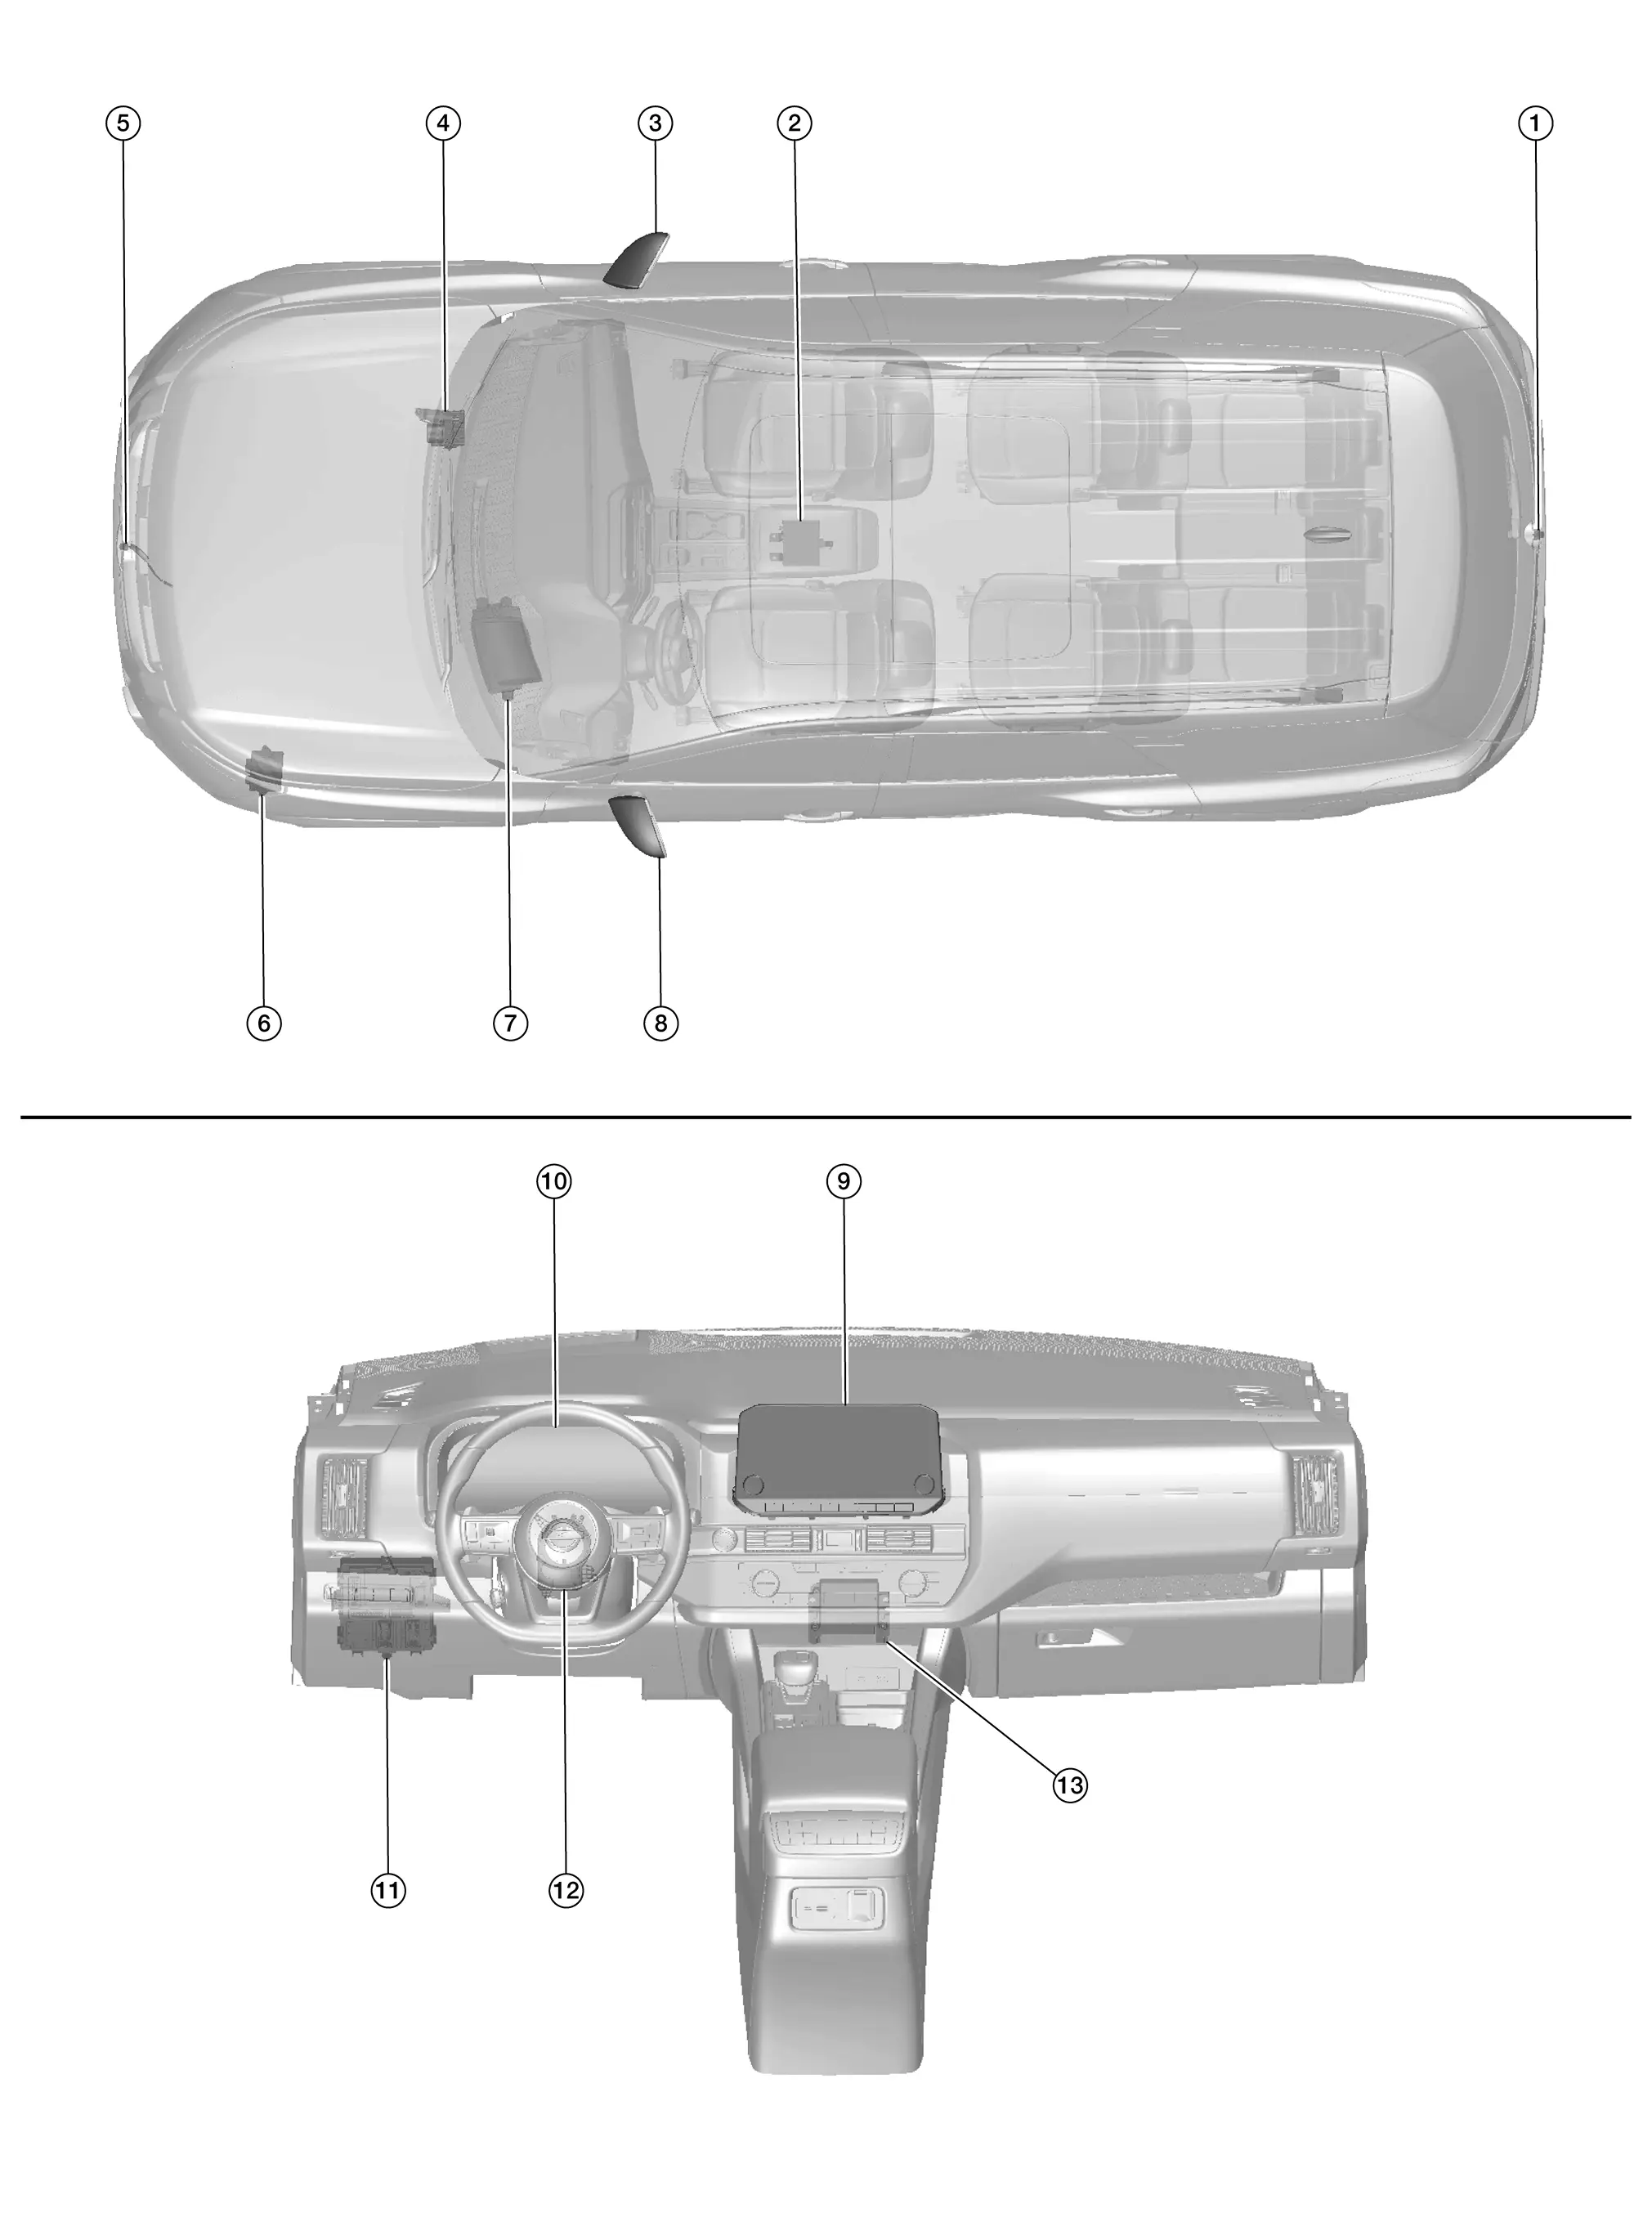
| No. | Componente | Funzione |
|---|---|---|
| 1. | Telecamera posteriore | Fare riferimento a Telecamera posteriore. |
| 2. | Unità di controllo Around View Monitor | Fare riferimento a Unità di controllo Around View Monitor. |
| 3. | Telecamera laterale destra | Fare riferimento a Telecamera laterale. |
| 4. | Attuatore ABS e unità elettrica (unità di controllo) | Fornisce all'unità di controllo del monitor a vista d'insieme i seguenti segnali tramite comunicazione CAN:
|
| 5. | Telecamera anteriore | Fare riferimento a Telecamera anteriore. |
| 6. | TCM (Modulo di controllo della trasmissione) | Fornisce all'unità di controllo del monitor a vista d'insieme il segnale della posizione della leva del cambio tramite comunicazione CAN. Per la posizione dettagliata dei componenti, fare riferimento a Posizione dei componenti. |
| 7. | Unità head-up display (se in dotazione) | Fornisce all'unità di controllo AV i segnali delle informazioni del display head-up tramite comunicazione AV. Per la posizione dettagliata dei componenti, consultare Posizione componenti (quadro strumenti TFT completo) o Posizione componenti (quadro strumenti con display informativo da 7 pollici). |
| 8. | Telecamera laterale sinistra | Fare riferimento a Telecamera laterale. |
| 9. | Unità di controllo AV | Vedere Unità di controllo AV. |
| 10. | Quadro strumenti combinato |
|
| 11. | BCM (Modulo di controllo carrozzeria) | Fornisce all'unità di controllo del monitor a vista d'insieme i segnali dei contatti porta tramite comunicazione CAN. Fare riferimento alla Descrizione del sistema. |
| 12. | Sensore angolo di sterzata | Fare riferimento al sensore dell'angolo di sterzata. |
| 13. | Unità di controllo sonar | Fornisce all'unità di controllo del monitor a vista d'insieme il segnale dell'indicatore sonar tramite comunicazione CAN. Per la posizione dettagliata dei componenti, fare riferimento a Posizione dei componenti. |
Unità di controllo AV
Un display a colori da 8 pollici (senza navigatore) o da 9 pollici (con navigatore) con controllo multi-touch, una radio sintonizzatore elettronico AM/FM con RDS e un controller della telecamera sono integrati nell'unità di controllo AV.

Il display a colori è un monitor ad alta risoluzione dotato di funzioni touch panel.
Unità di controllo Around View Monitor
L'unità di controllo del monitor a vista d'insieme è installata sotto la console centrale.
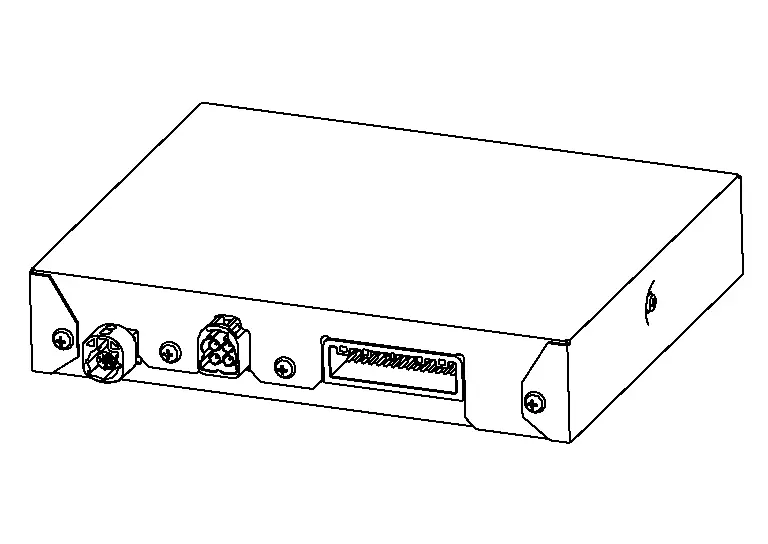
I segnali necessari vengono inviati e ricevuti dall'unità di controllo tramite comunicazione CAN.
I segnali delle immagini della telecamera ricevuti da ciascuna telecamera vengono convertiti/sintetizzati nell'unità di controllo del monitor a vista d'insieme e trasmessi all'unità di controllo AV tramite LVDS.
Le linee guida della larghezza del veicolo Nissan Pathfinder, la linea di traiettoria prevista, la linea guida anteriore del veicolo e la linea laterale del veicolo, l'icona dei pneumatici e l'icona del veicolo Nissan Pathfinder vengono generate dall'unità di controllo del monitor a vista d'insieme e combinate con l'immagine della telecamera.
Telecamera anteriore
La telecamera anteriore è installata nella griglia anteriore.
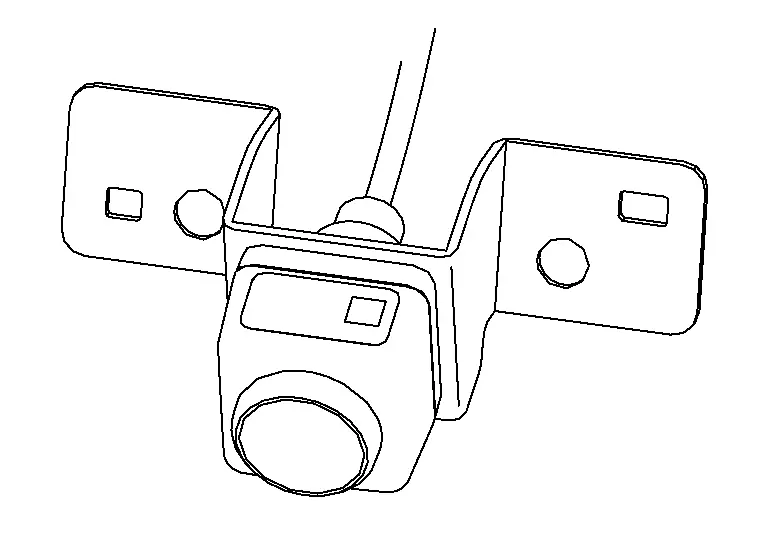
L'immagine della parte anteriore del veicolo Nissan Pathfinder viene inviata all'unità di controllo del monitor a vista d'insieme tramite LVDS.
Telecamera laterale
La telecamera laterale è installata nello specchietto retrovisore esterno.
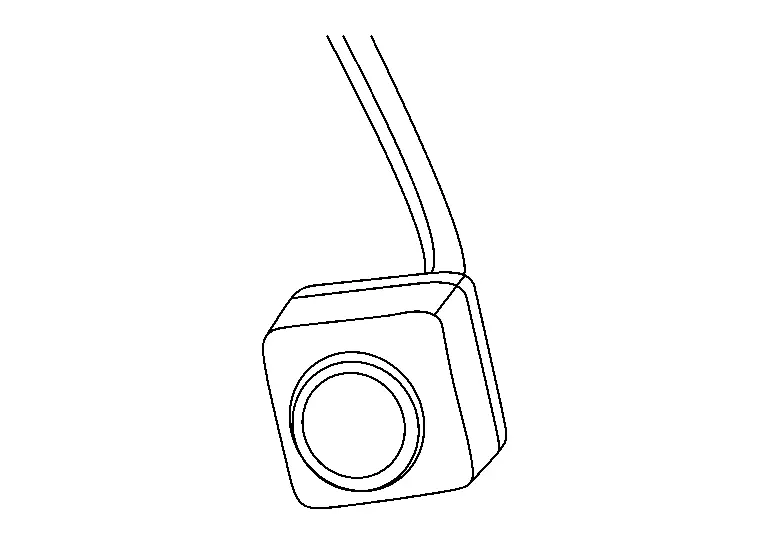
Le immagini dei lati del veicolo Nissan Pathfinder vengono inviate all'unità di controllo del monitor a vista d'insieme tramite LVDS.
Telecamera posteriore
La telecamera di retromarcia è installata al centro del rivestimento del portellone posteriore.
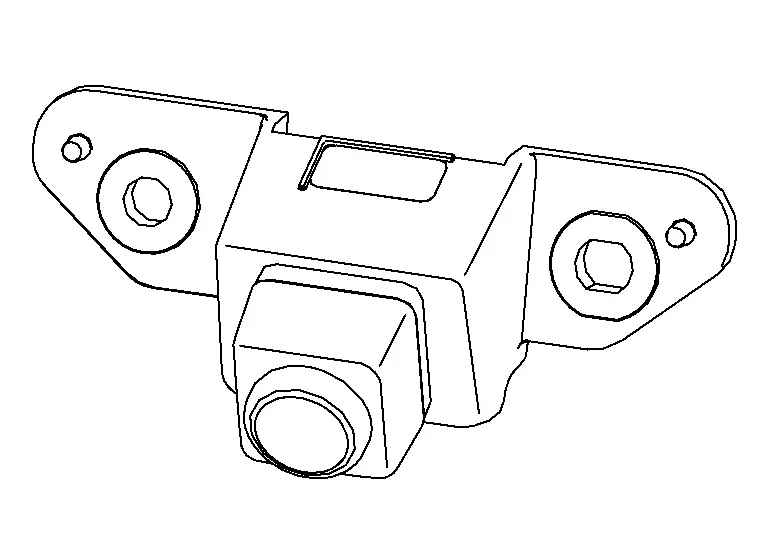
L'immagine della parte posteriore del veicolo Nissan Pathfinder viene inviata all'unità di controllo del monitor a vista d'insieme tramite LVDS.
Sensore angolo di sterzata
Il sensore dell'angolo di sterzata è installato sul gruppo commutatori (cavo a spirale).
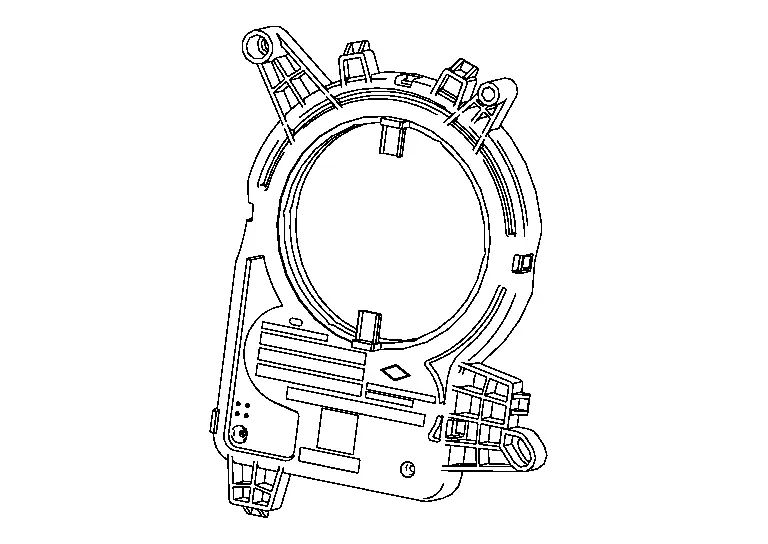
L'angolo di sterzata invia il segnale di sterzo necessario per la linea di traiettoria prevista del monitor di vista anteriore o posteriore all'unità di controllo del monitor a vista d'insieme tramite comunicazione CAN.
Sistema Nissan Pathfinder
Descrizione del sistema
SCHEMA DEL SISTEMA
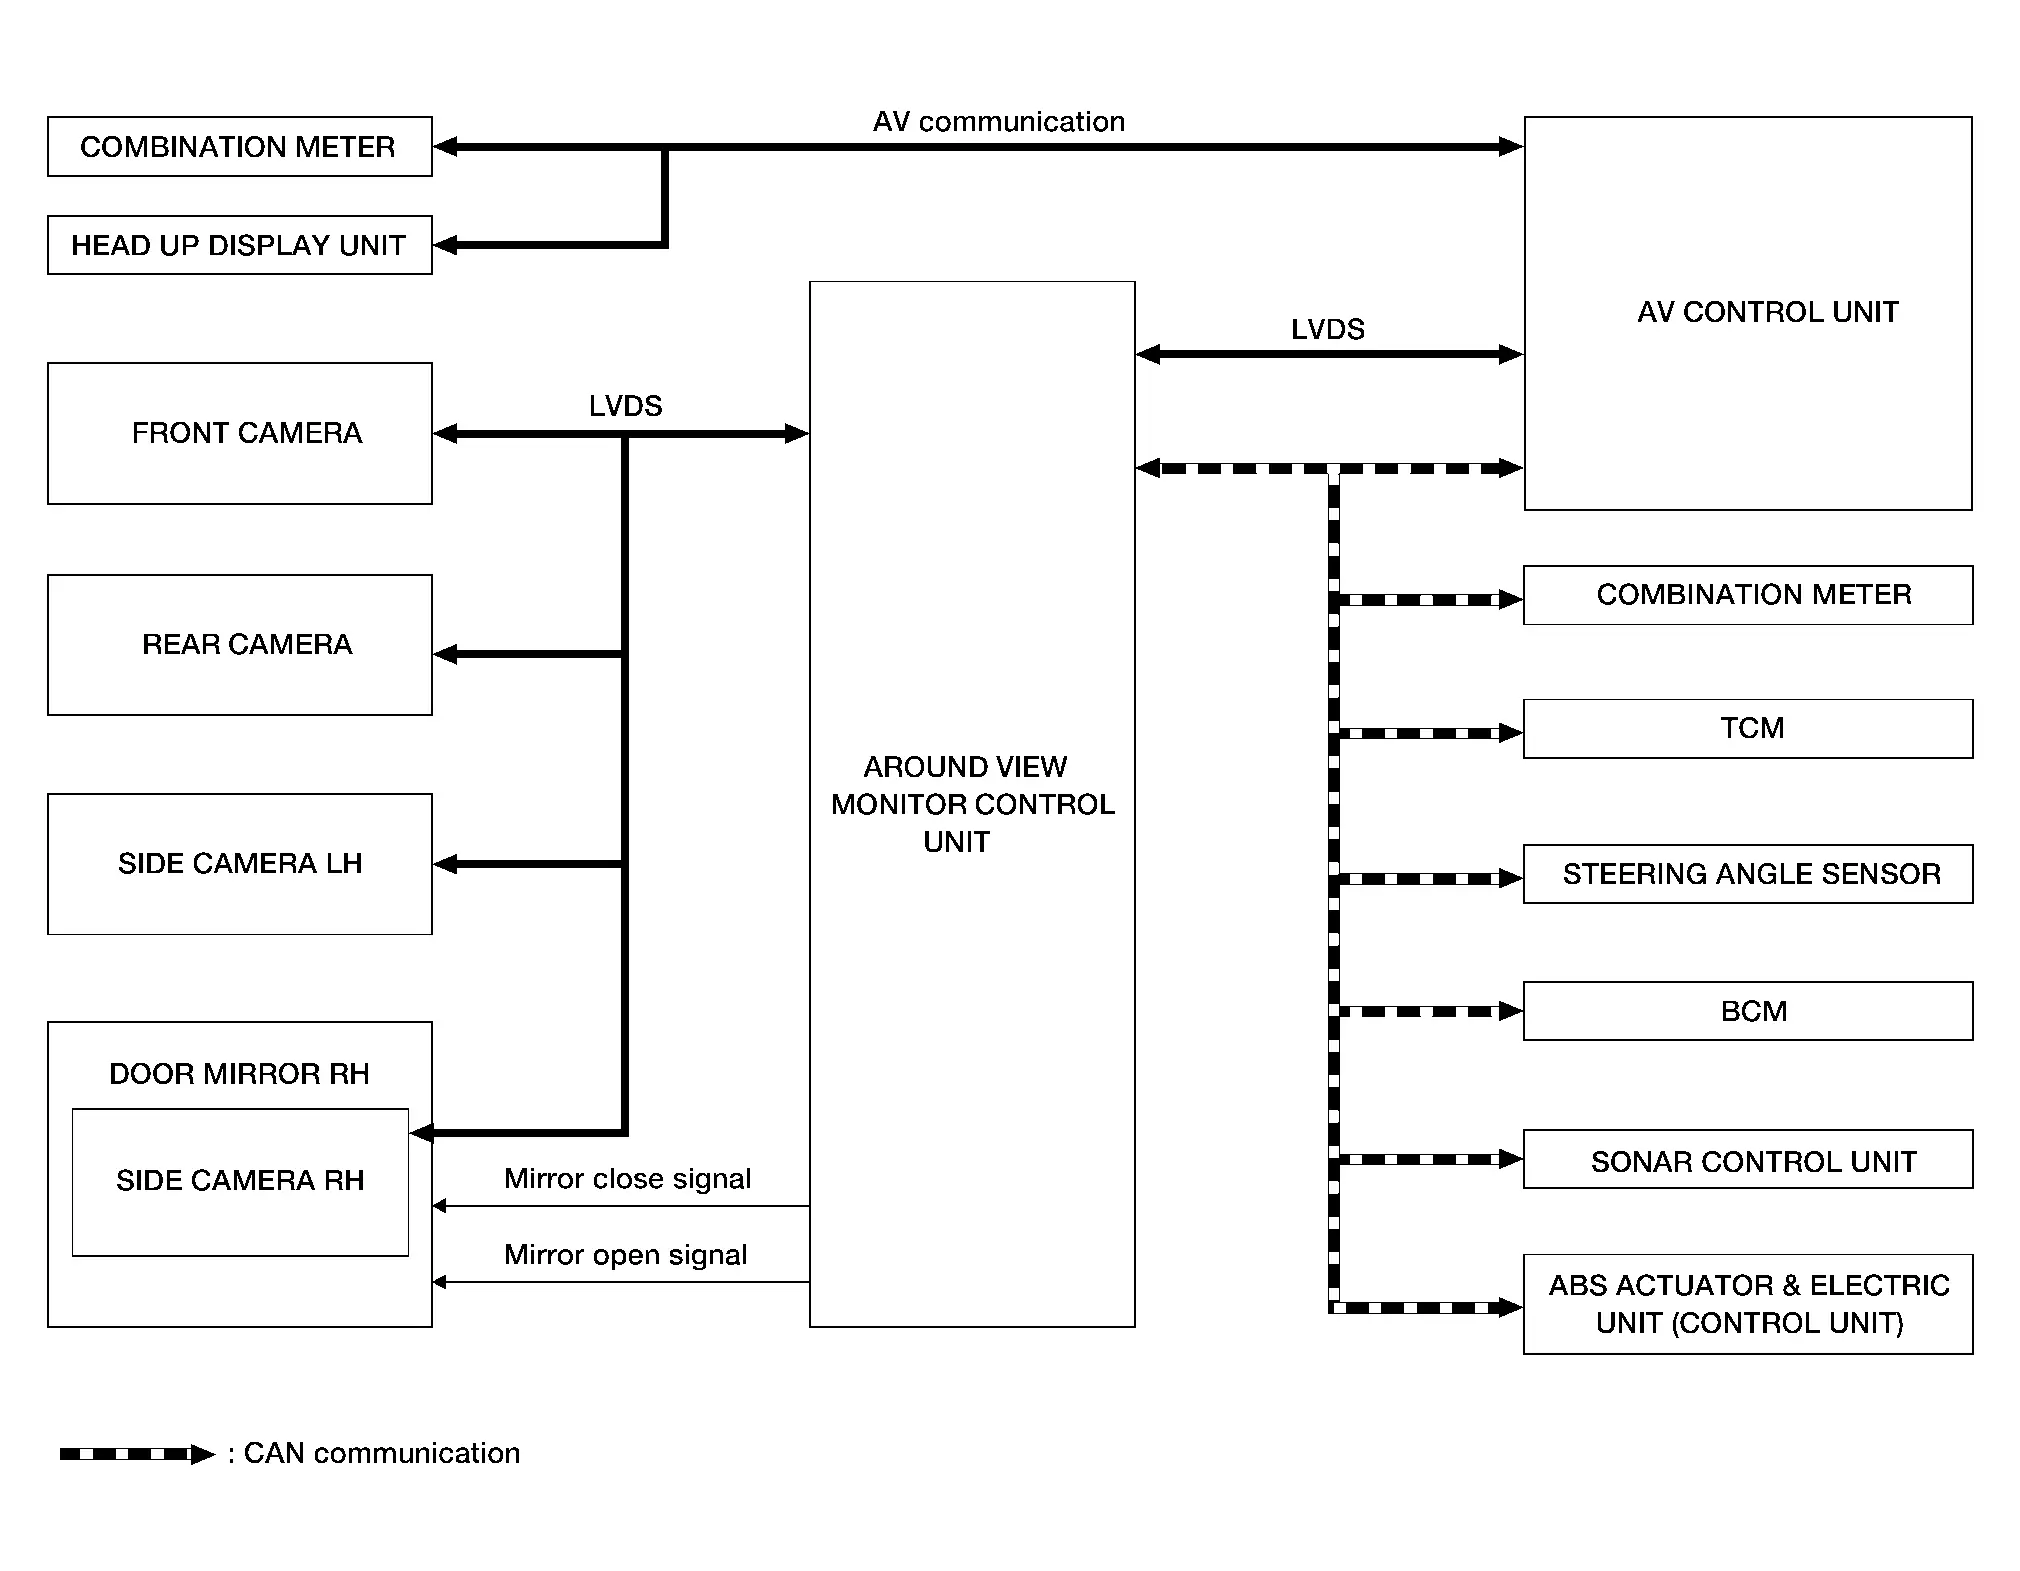
Segnale di ingresso dell'unità di controllo Around View Monitor (comunicazione CAN)
| Unità trasmittente | Nome del segnale |
|---|---|
| Attuatore ABS e unità elettrica (unità di controllo) | Segnale di velocità del veicolo Nissan Pathfinder |
| Segnali di velocità ruota | |
| BCM | Segnali dei contatti porta |
| Unità di controllo AV | Segnale interruttore telecamera |
| Quadro strumenti combinato | Segnale impostazione MOD |
| Unità di controllo sonar | Segnale indicatore sonar |
| TCM | Segnale della posizione del cambio |
Segnale di ingresso all'unità di controllo AV (comunicazione AV)
| Unità trasmittente | Nome del segnale |
|---|---|
| Quadro strumenti combinato | Segnale interruttore al volante |
| Unità Head Up Display | Segnali delle informazioni del display head-up |
Segnale di ingresso all'unità di controllo AV (comunicazione CAN)
| Unità trasmittente | Nome del segnale |
|---|---|
| Quadro strumenti combinato |
|
DESCRIZIONE
Questo sistema è dotato di telecamere grandangolari ad alta risoluzione sulla parte anteriore e posteriore del veicolo Nissan Pathfinder e su entrambi gli specchietti retrovisori esterni destro e sinistro. Le immagini della vista anteriore, della vista posteriore, della vista anteriore laterale lato passeggero e della vista dall'alto, che mostra la visuale dall'alto del veicolo Nissan Pathfinder, vengono visualizzate per monitorare l'ambiente circostante il veicolo.
L'unità di controllo Around View Monitor ritaglia ed espande l'immagine ricevuta da ciascuna telecamera per creare ciascuna vista.
L'indicatore del sonar viene visualizzato sul display (sovrapposto all'immagine della telecamera) insieme al sistema sonar per segnalare l'avvicinamento di un ostacolo.
L'immagine della telecamera viene visualizzata sul display quando il sistema sonar rileva un ostacolo.
Nella vista anteriore e nella vista posteriore vengono visualizzate sovrapposte la larghezza del veicolo Nissan Pathfinder, le linee di distanza e le linee di traiettoria previste. Nella vista anteriore laterale vengono visualizzate la linea guida della distanza del veicolo e la linea guida della larghezza del veicolo.
La vista dall'alto converte le immagini di 4 telecamere in una vista dall'alto e visualizza lo stato del veicolo Nissan Pathfinder sul display. L'icona del veicolo e l'indicatore sonar visualizzati sulla vista dall'alto vengono generati dall'unità di controllo del monitor a vista d'insieme.
È adottata la funzione di rilevamento oggetti in movimento (MOD), che rileva gli oggetti in movimento in base all'immagine della telecamera e comunica il risultato del rilevamento al conducente.
È adottata la funzione vista anteriore/posteriore ampia. Viene migliorata la visibilità a sinistra e a destra, comprese le aree non visibili.
SCHERMATA MONITOR A VISTA D'INSIEME
Il monitor a vista d'insieme combina e visualizza la vista della direzione di marcia e la "Vista dall'alto", la "Vista anteriore laterale" e poi visualizza l'indicatore sonar sulla "Vista dall'alto", sulla "Vista anteriore laterale", sulla "Vista anteriore ampia" e sulla "Vista posteriore ampia".
L'unità di controllo del monitor vista periferica genera sul display l'icona della vista e il messaggio di avviso.
Struttura dello schermo (modelli con area non visibile)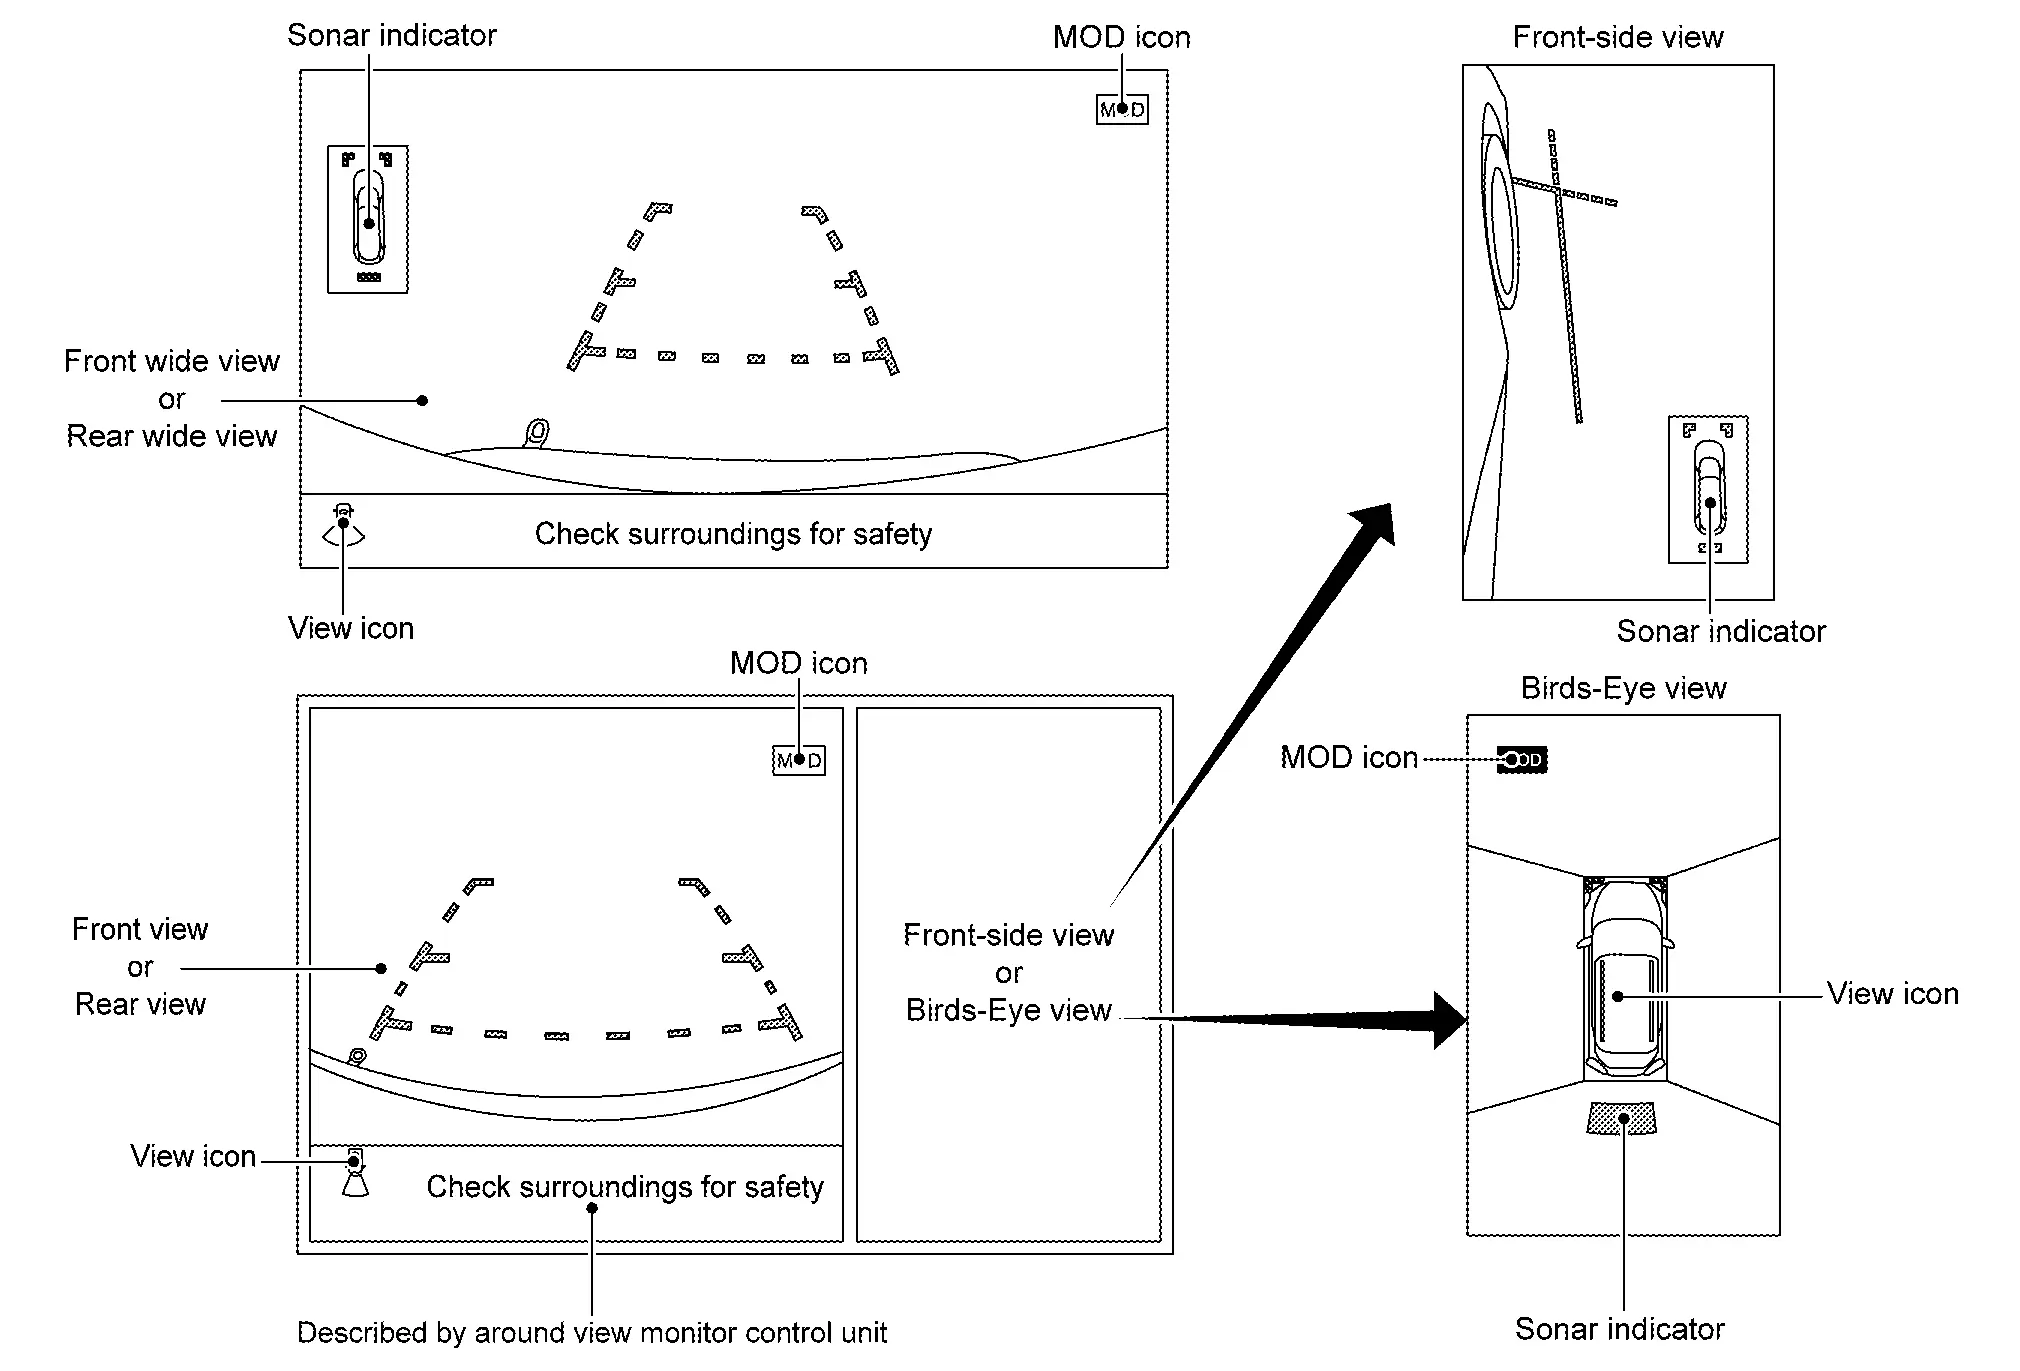
Struttura dello schermo (modelli senza area non visibile)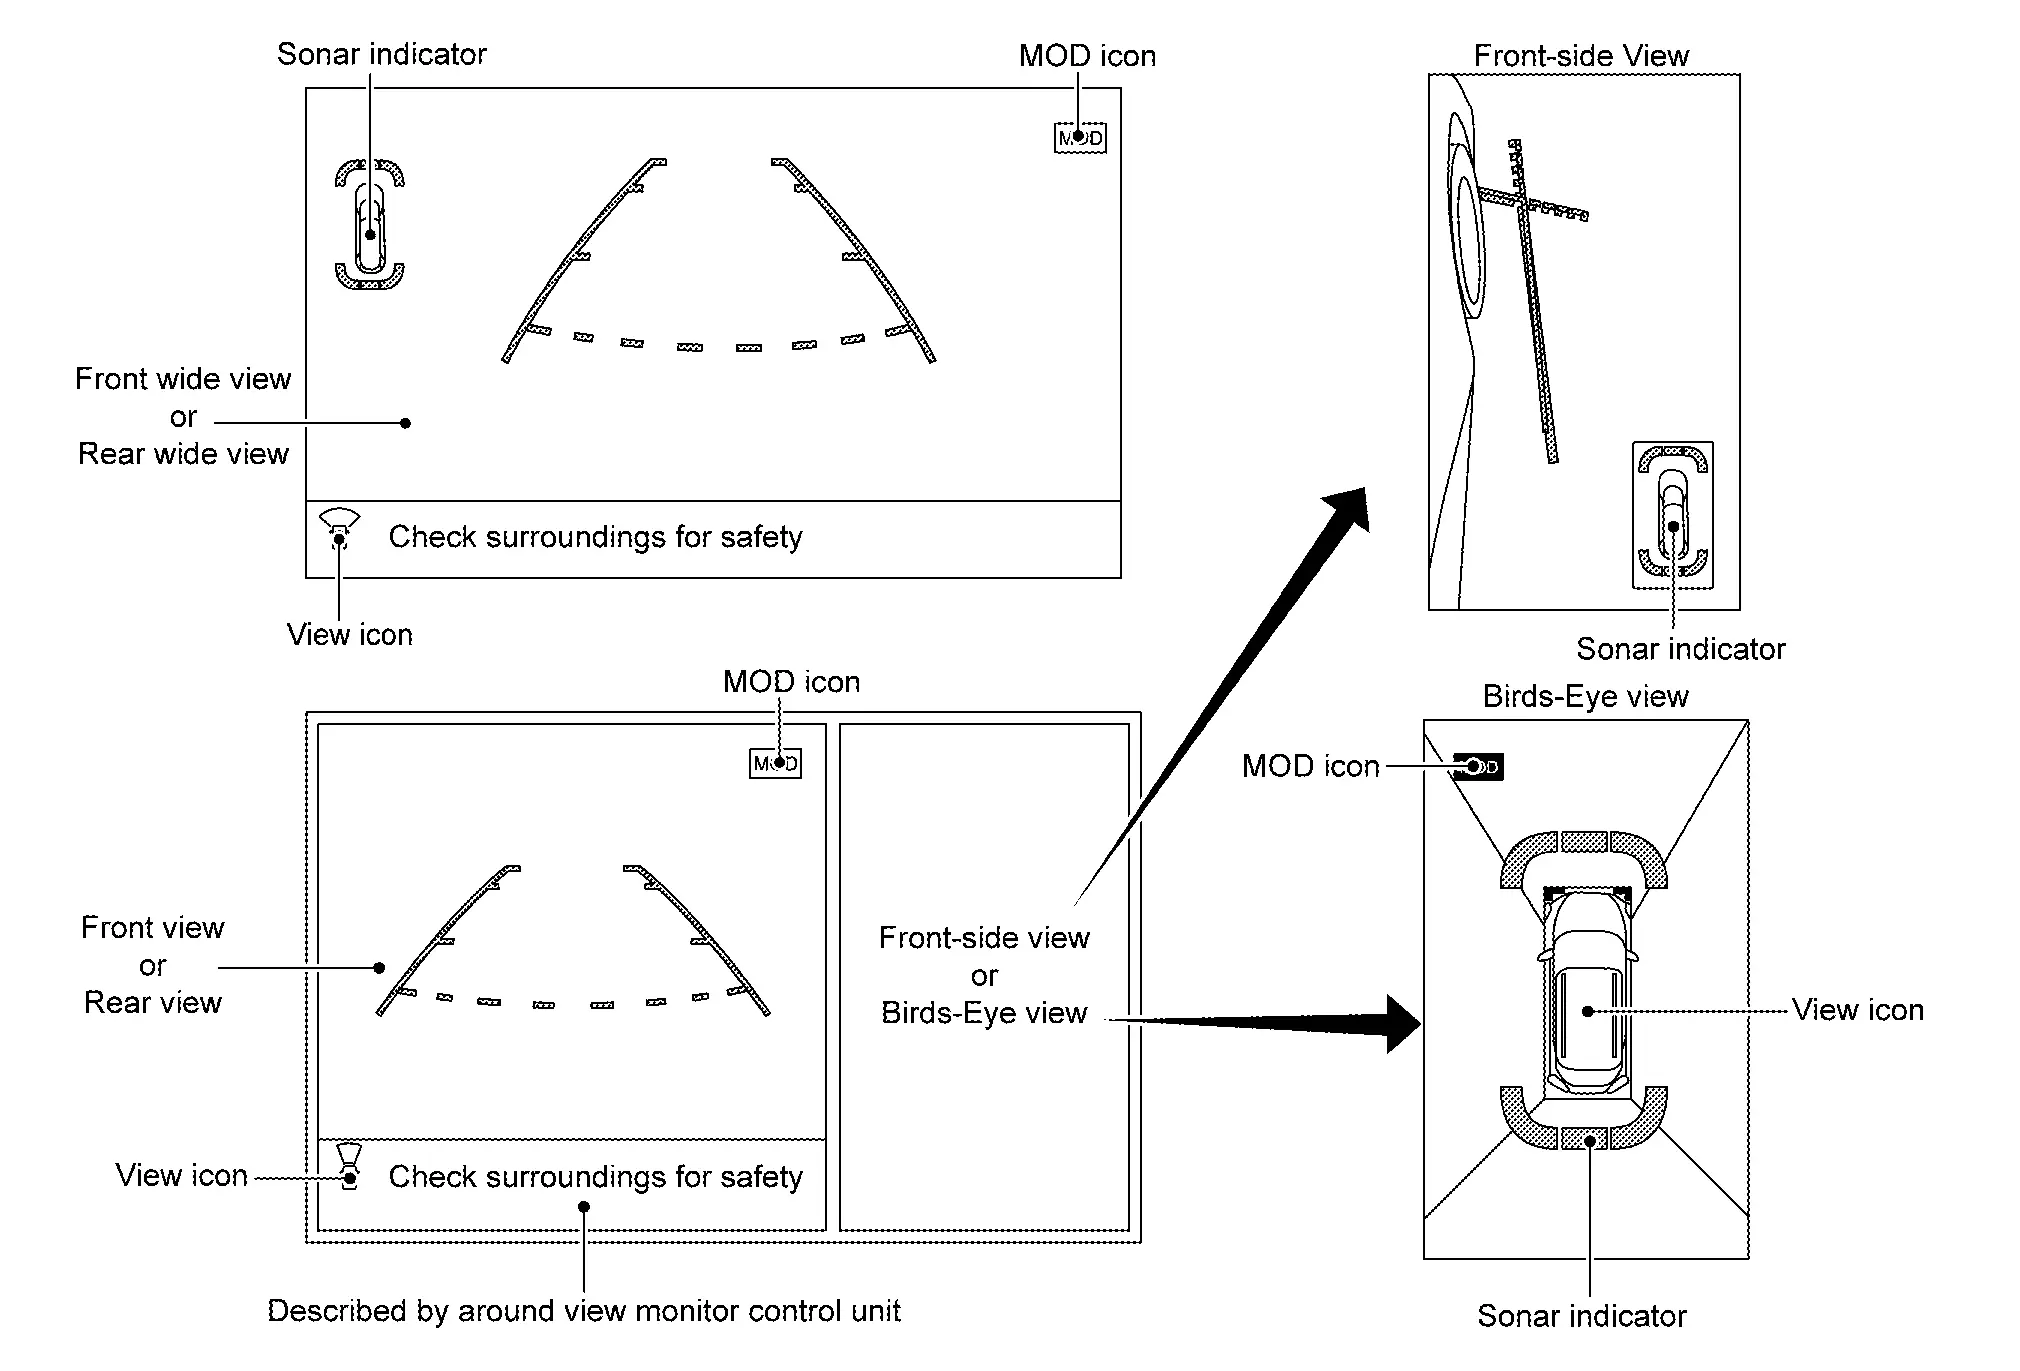
DESCRIZIONE DEL FUNZIONAMENTO
Transizione schermo del monitor vista a 360°
Il monitor vista periferica viene visualizzato sul display quando si preme il tasto "CAMERA", quando la leva del cambio è in retromarcia o quando il sistema sonar rileva un ostacolo.
La vista dall'alto, la vista anteriore laterale e la vista anteriore/posteriore ampia possono essere commutate tramite l'interruttore "CAMERA" mentre viene visualizzato il monitor a vista d'insieme.
Quando la posizione della leva del cambio non è in retromarcia, il monitor a vista d'insieme viene annullato dopo circa 3 minuti dalla pressione dell'interruttore "CAMERA", oppure quando la velocità del veicolo Nissan Pathfinder è di circa 10 km/h o superiore. Lo schermo ritorna alla schermata visualizzata prima del monitor a vista d'insieme.
L'impostazione del rilevamento oggetti in movimento (MOD) e del sonar può essere attivata/disattivata dal quadro strumenti.
Nella vista dall'alto, un contorno evidenziato viene visualizzato sull'immagine che indica l'area non visibile e mostra chiaramente il confine tra le 4 telecamere. L'area non visibile viene visualizzata in giallo quando la vista dall'alto è visualizzata dopo che il commutatore di accensione è stato portato su ON. (Modelli con area non visibile)
In posizione D, il sonar anteriore può rilevare un ostacolo mentre l'immagine della telecamera non è visualizzata sull'unità di controllo AV. La schermata passa all'immagine della telecamera quando viene rilevato un ostacolo.
Quando si preme il tasto "CAMERA", viene ricevuto il segnale del tasto camera dall'unità di controllo AV tramite comunicazione CAN.
Quando l'unità di controllo del monitor vista periferica riceve il segnale del tasto camera, legge il segnale immagine da ciascuna telecamera.
Quando l'unità di controllo del monitor vista periferica riceve il segnale di retromarcia, con la leva del cambio in posizione R, legge il segnale immagine da ciascuna telecamera tramite LVDS.
Quando l'unità di controllo del monitor a vista d'insieme legge il segnale immagine da ciascuna telecamera, ritaglia la schermata richiesta per ciascuna vista, sovrappone l'immagine della telecamera, l'icona del veicolo Nissan Pathfinder, le linee guida, la linea di traiettoria prevista, l'icona "MOD" e l'indicatore sonar, quindi li trasmette all'unità di controllo AV tramite LVDS.
Vista anteriore
L'immagine della vista anteriore proviene dalla telecamera anteriore.
Quando la leva del selettore si trova in una posizione diversa da quella di retromarcia, la vista anteriore viene visualizzata premendo l'interruttore "CAMERA". Migliora la visibilità degli ostacoli davanti al veicolo Nissan Pathfinder e facilita la guida grazie alle immagini visualizzate dalla vista dall'alto (Birds-Eye view) e dalla vista anteriore-laterale (Front-Side view). La funzione di vista anteriore grandangolare consente di visualizzare un'immagine con un angolo orizzontale di circa 180°.
Visualizza la linea guida della larghezza del veicolo Nissan Pathfinder e la linea guida della distanza dal veicolo nella vista anteriore, e visualizza la linea di traiettoria prevista in funzione dell'angolo di sterzata.
Se l'angolo di sterzata è entro circa 90 gradi, vengono visualizzate le linee di traiettoria prevista sul lato sinistro e destro. Se l'angolo di sterzata supera circa 90 gradi, viene visualizzata solo la linea di traiettoria prevista sul lato esterno (lato opposto alla direzione di sterzata).
L'unità di controllo del monitor vista a 360° riceve il segnale dell'angolo di sterzata dall'attuatore ABS e dall'unità elettrica (unità di controllo) tramite comunicazione CAN.
L'unità di controllo del monitor vista a 360° controlla la direzione della linea di traiettoria prevista in base al segnale dell'angolo del sensore di sterzata.
Linee guida della vista anteriore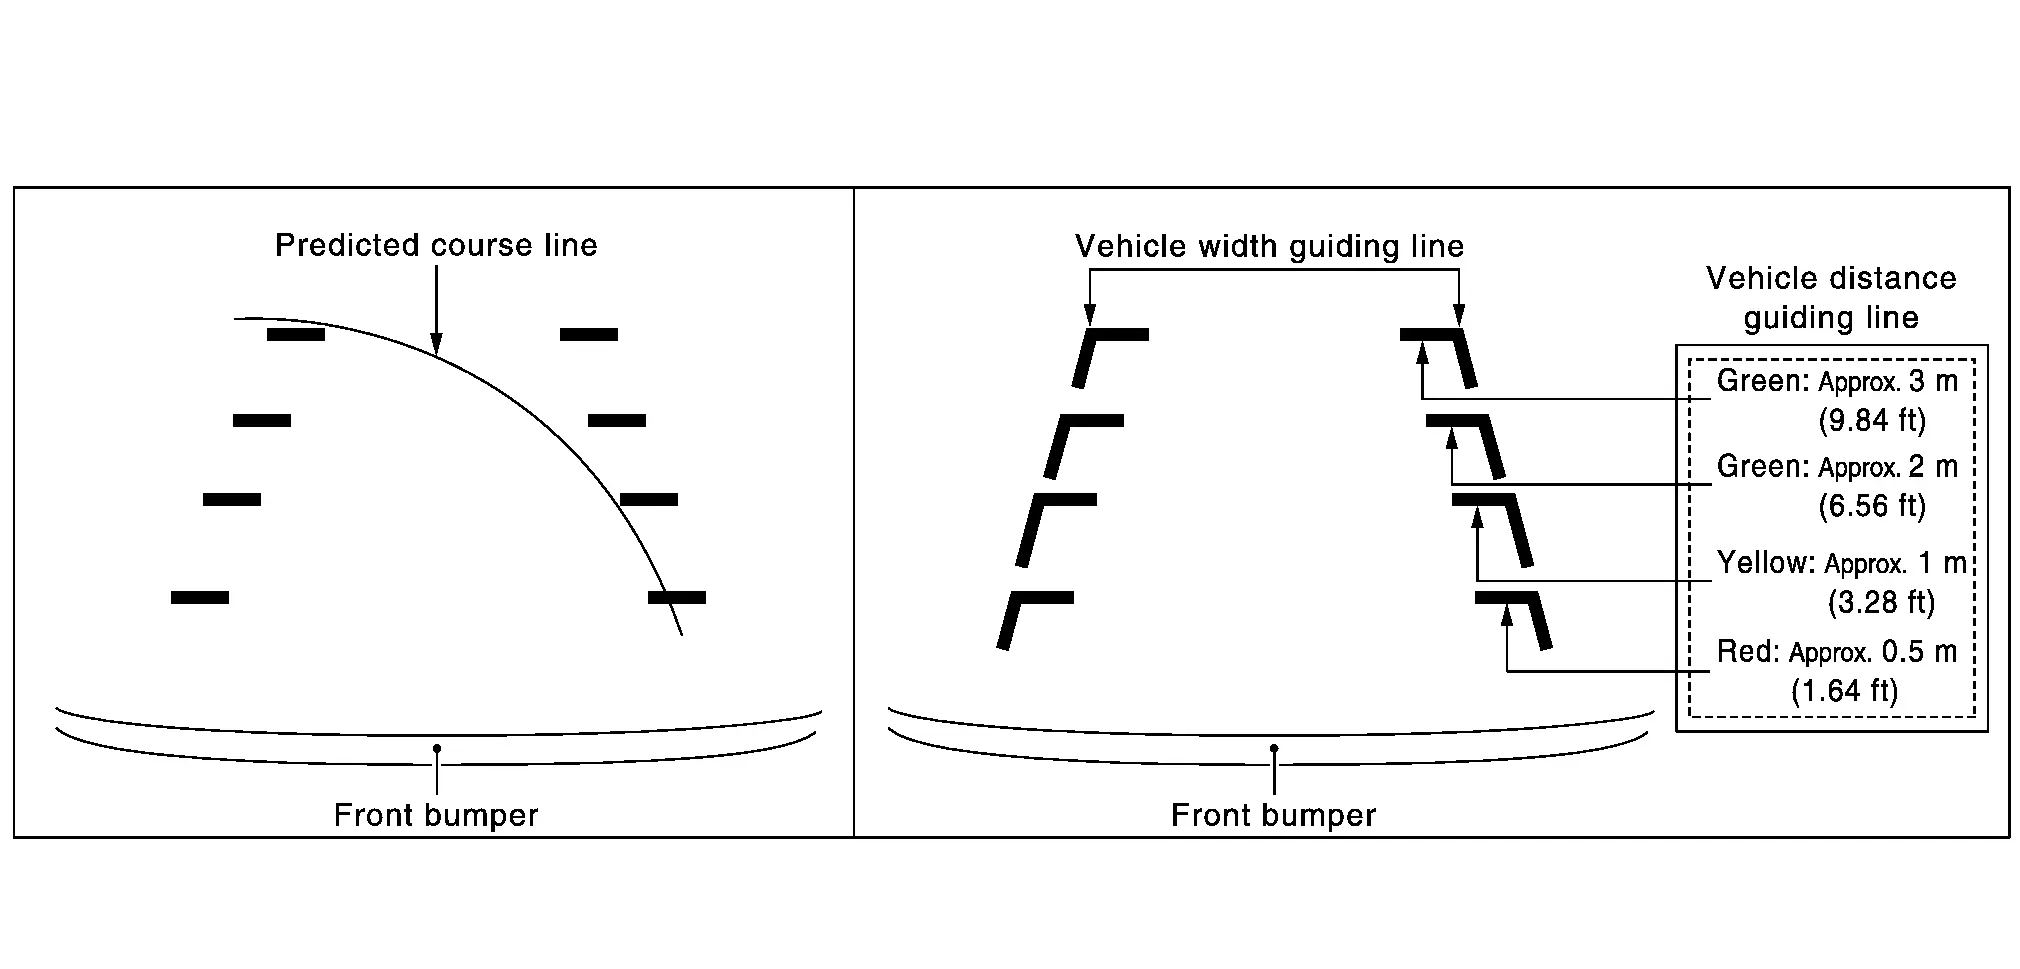
Vista posteriore
L'immagine della vista posteriore proviene dalla telecamera posteriore.
Quando la leva del selettore si trova in posizione di retromarcia, viene visualizzata la vista posteriore. Le manovre in retromarcia e il parcheggio sono facilitati dalle immagini della vista dall'alto (Birds-Eye view) e della vista anteriore-laterale (Front-Side view). La funzione di vista posteriore grandangolare consente di visualizzare un'immagine con un angolo orizzontale di circa 180°.
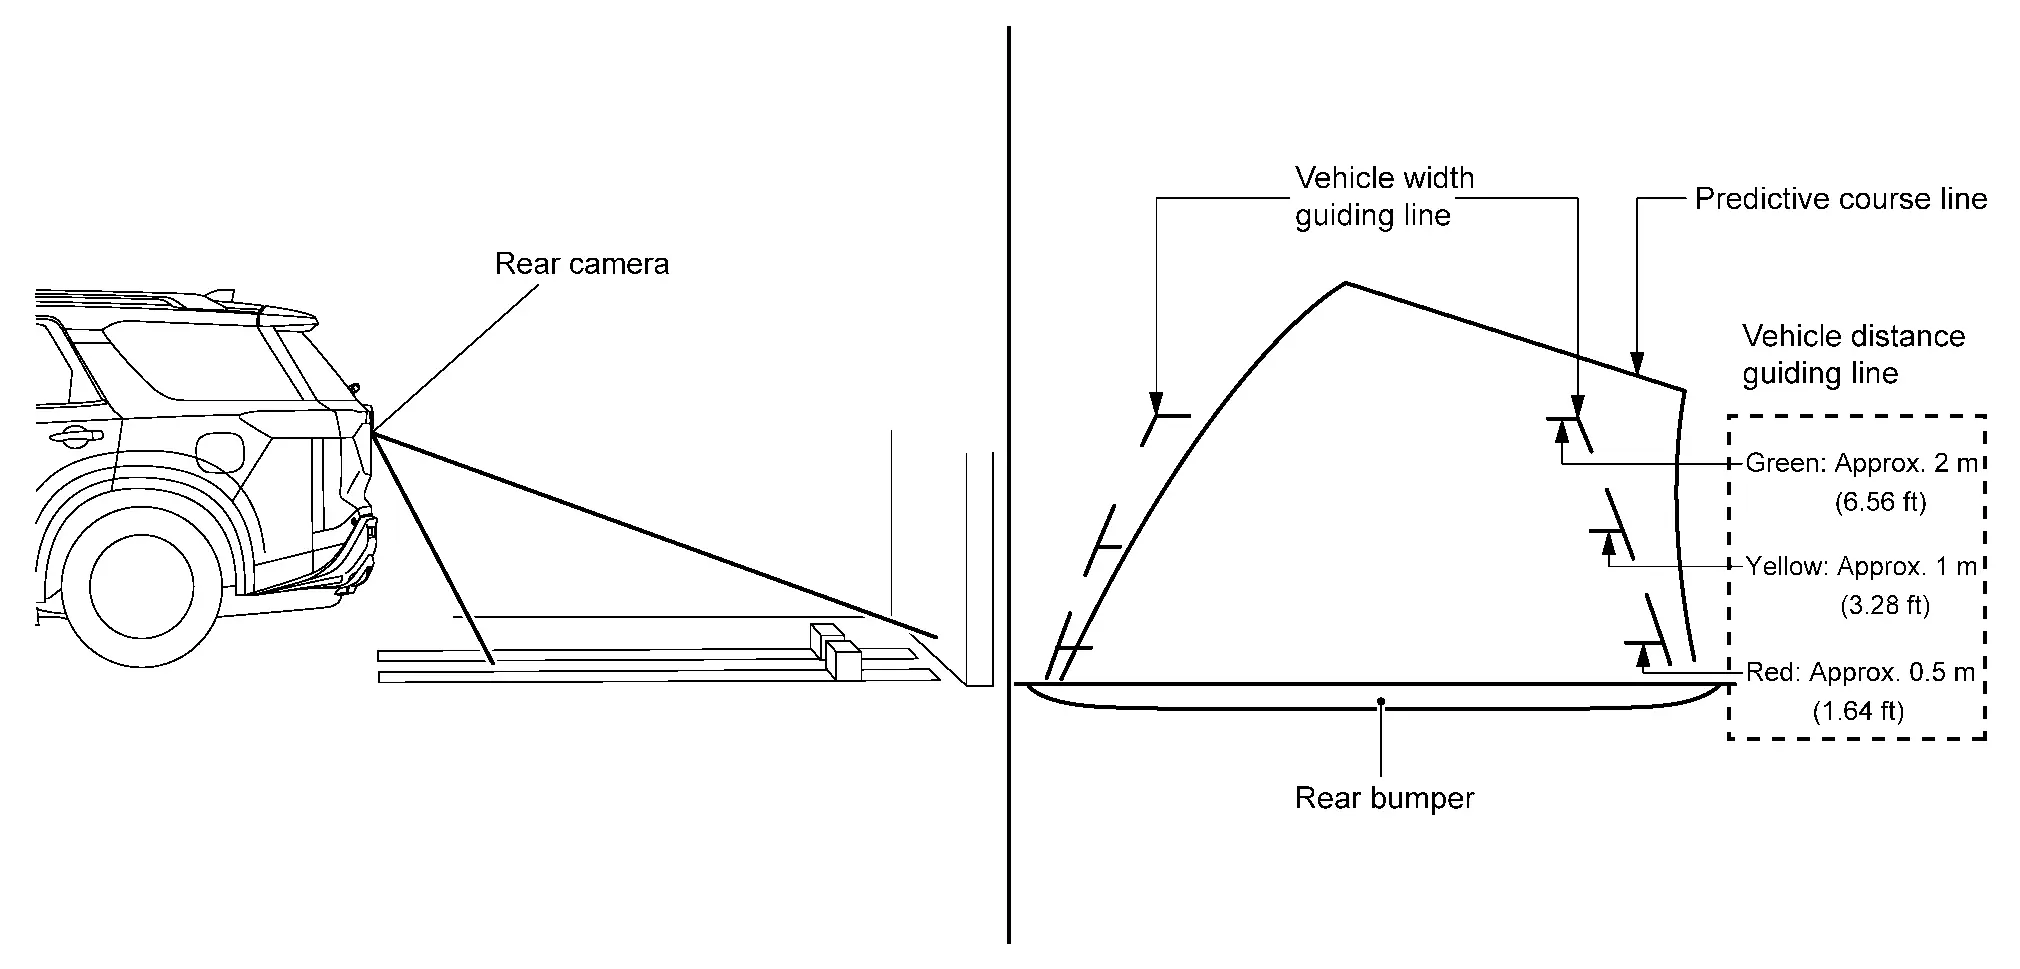
Visualizza la linea guida della larghezza del veicolo Nissan Pathfinder e la linea guida della distanza dal veicolo nella vista posteriore, e visualizza la linea di traiettoria prevista in funzione dell'angolo di sterzata.
La linea di traiettoria prevista non viene visualizzata con il volante in posizione neutra.
L'unità di controllo del monitor vista a 360° riceve il segnale dell'angolo di sterzata dall'attuatore ABS e dall'unità elettrica (unità di controllo) tramite comunicazione CAN.
L'unità di controllo del monitor vista a 360° controlla la direzione e la distanza della linea di traiettoria prevista in base al segnale del sensore dell'angolo di sterzata.
Linee guida della vista posteriore
Vista laterale anteriore
L'immagine della vista laterale anteriore proviene dalla telecamera laterale destra.
Nella vista anteriore-laterale, visualizza la linea guida della distanza dal veicolo Nissan Pathfinder e la linea guida della larghezza del veicolo.
Area della vista anteriore-laterale e linea guida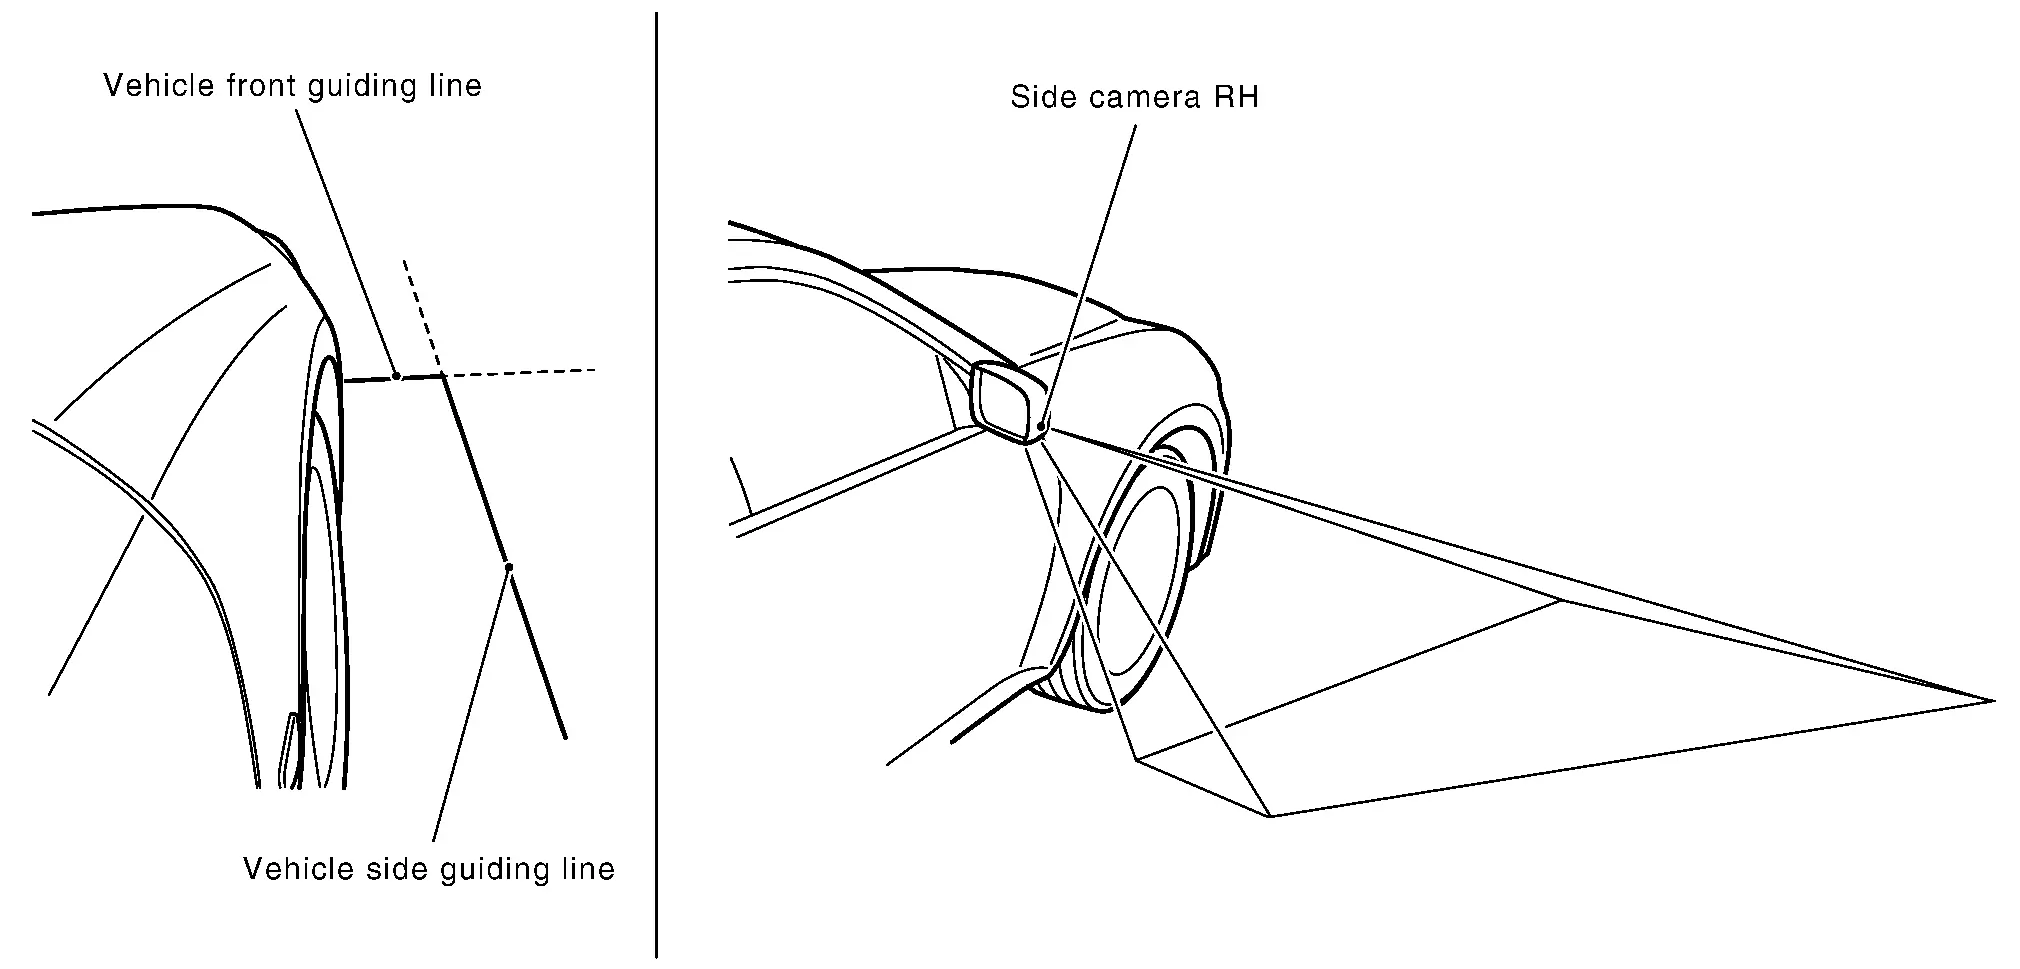
Vista dall'alto
Le immagini delle 4 telecamere vengono ritagliate e convertite in una vista dall'alto; l'area circostante il veicolo Nissan Pathfinder viene visualizzata in vista dall'alto (Birds-Eye view).
Nella vista dall'alto (Birds-Eye view), l'area non visibile viene visualizzata sull'immagine per indicare il confine tra le 4 telecamere. (Modelli con area non visibile)
Immagine del display della vista dall'alto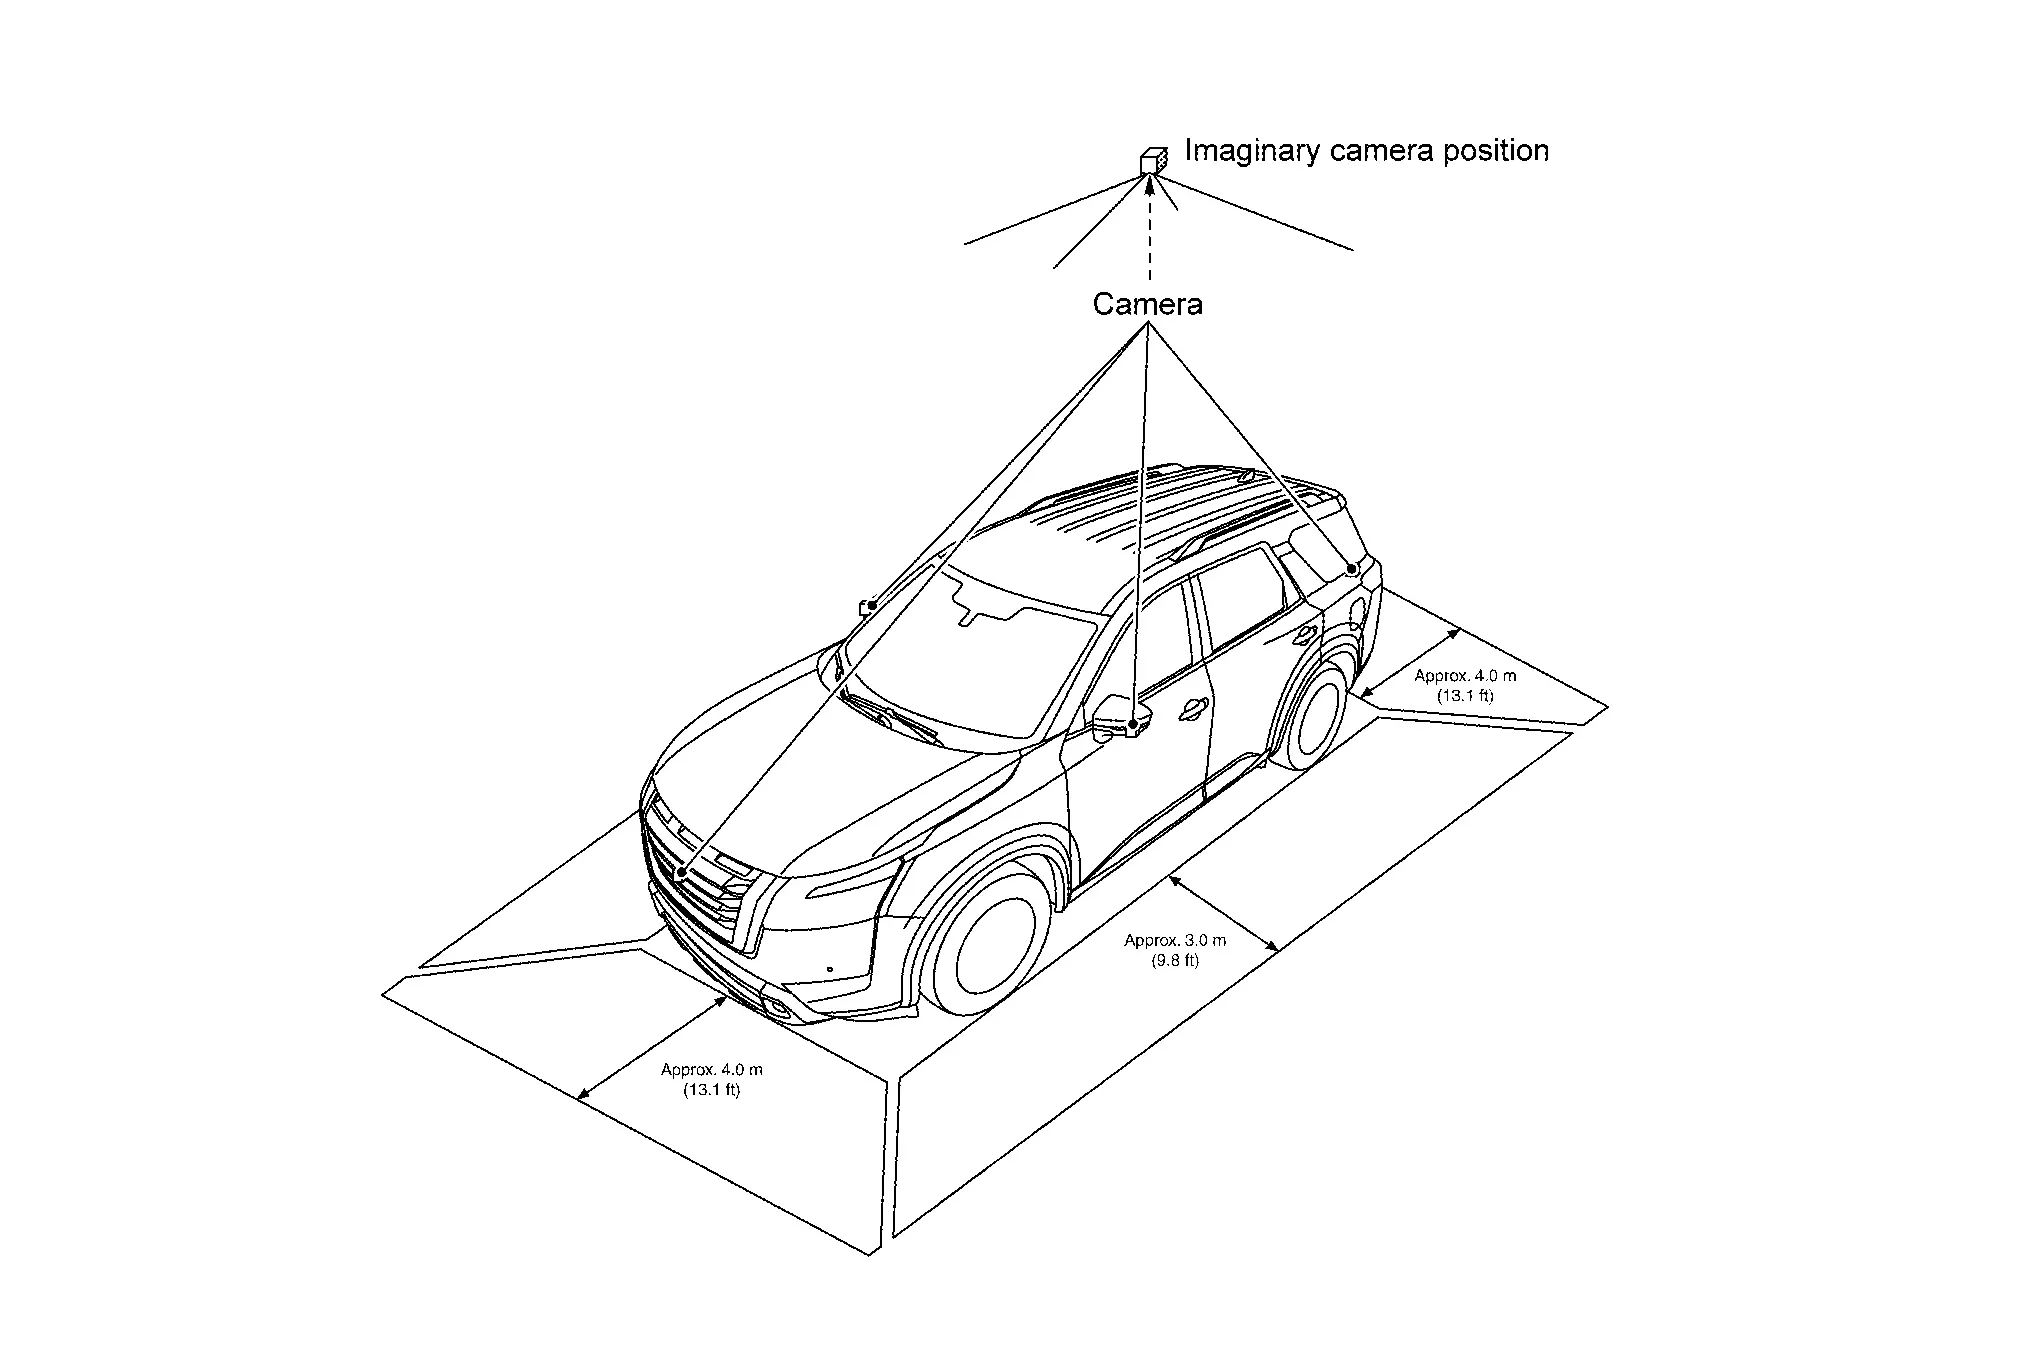
Area di visualizzazione della vista dall'alto (Birds-Eye view) (Modelli con area non visibile)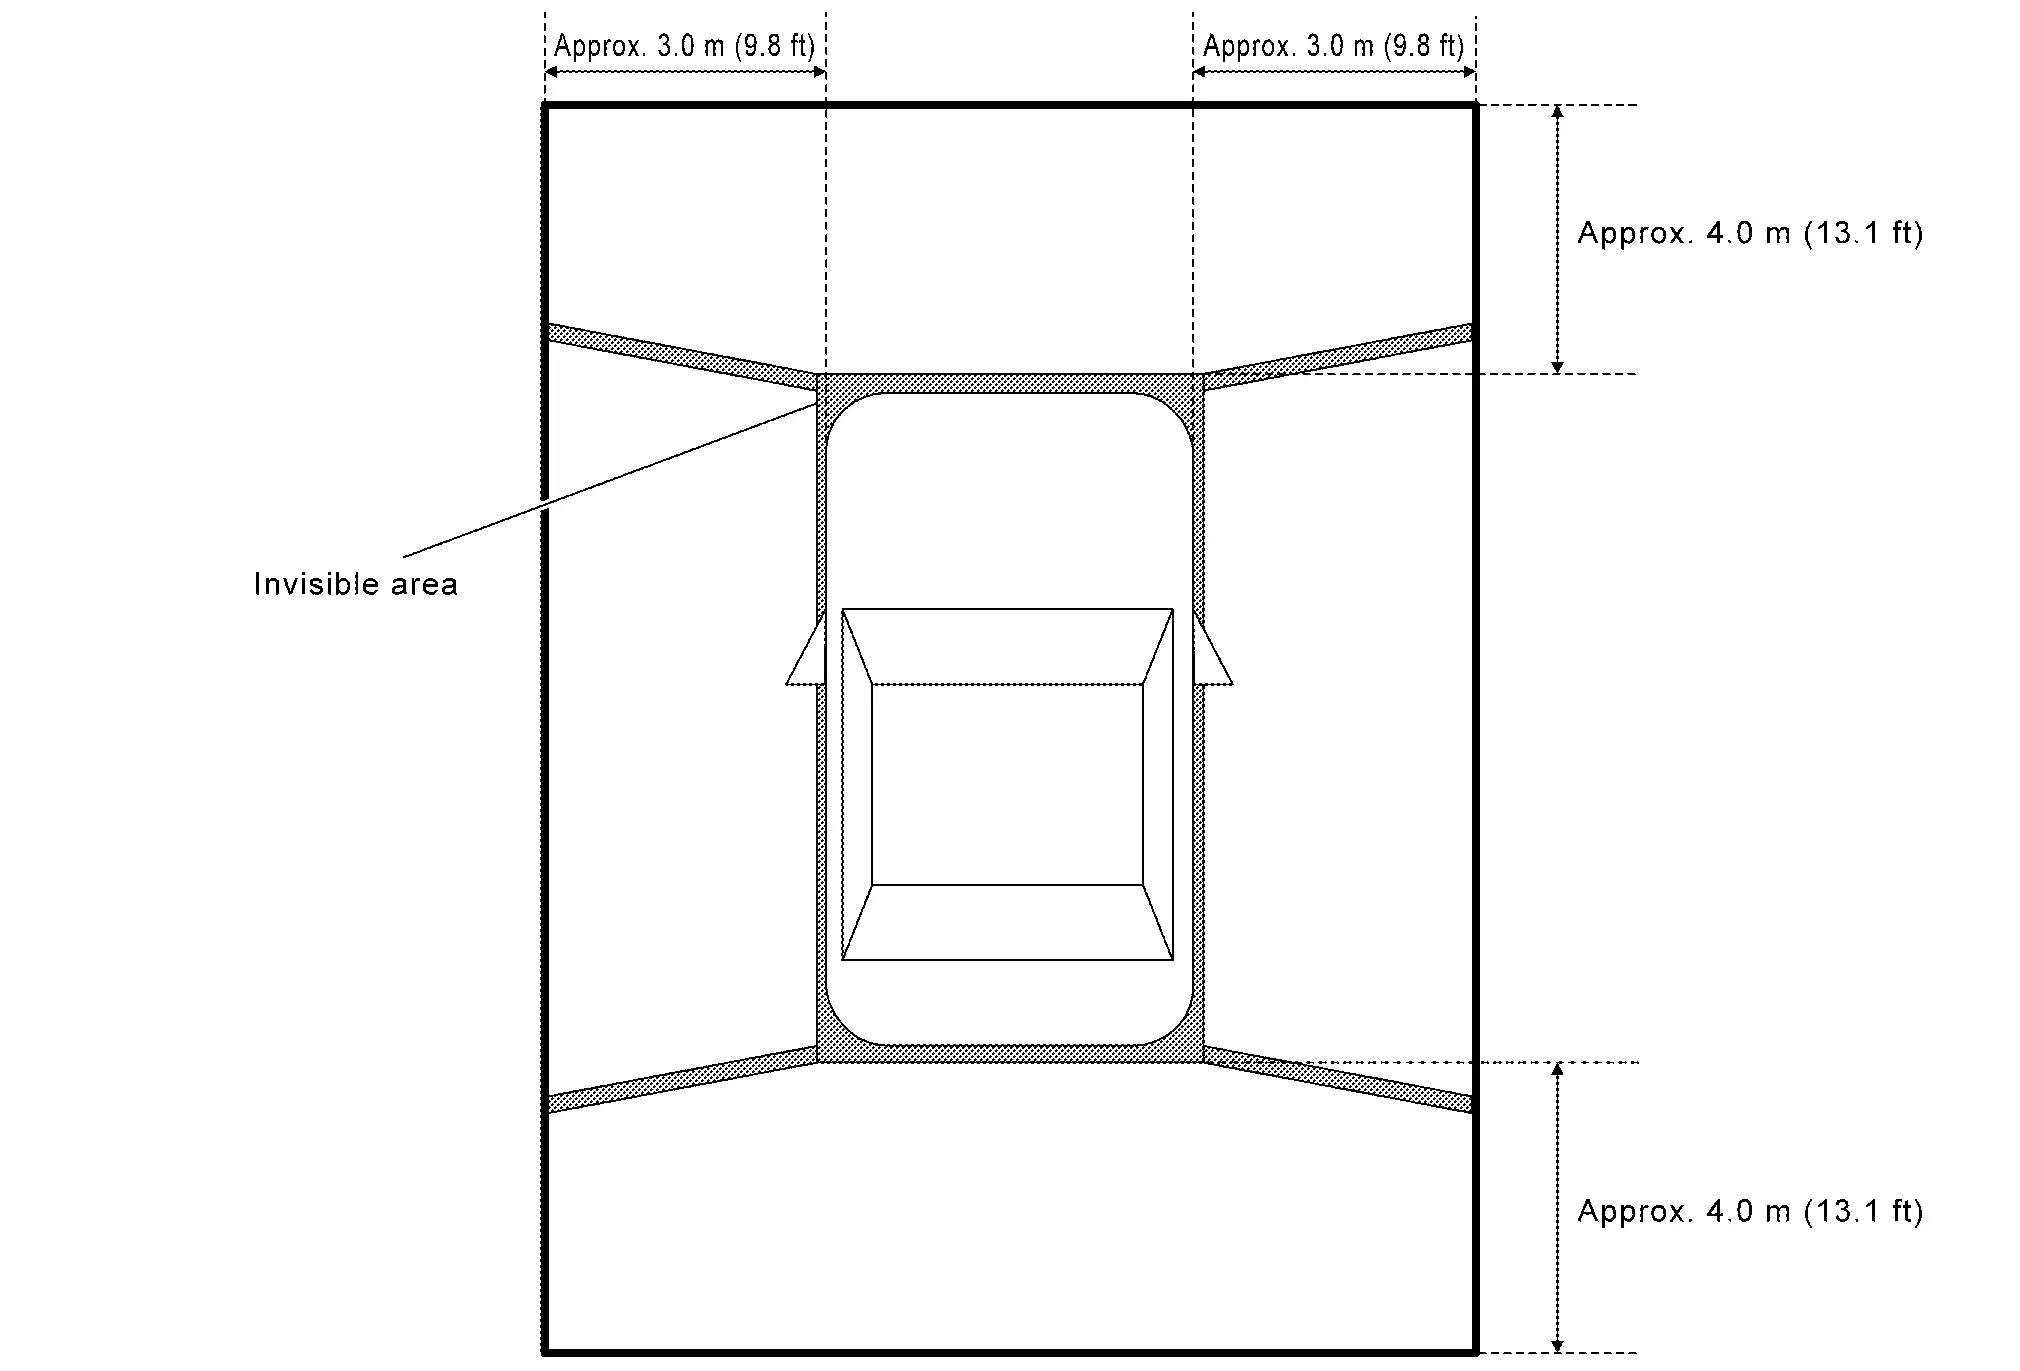
Area di visualizzazione della vista dall'alto (Birds-Eye view) (Modelli senza area non visibile)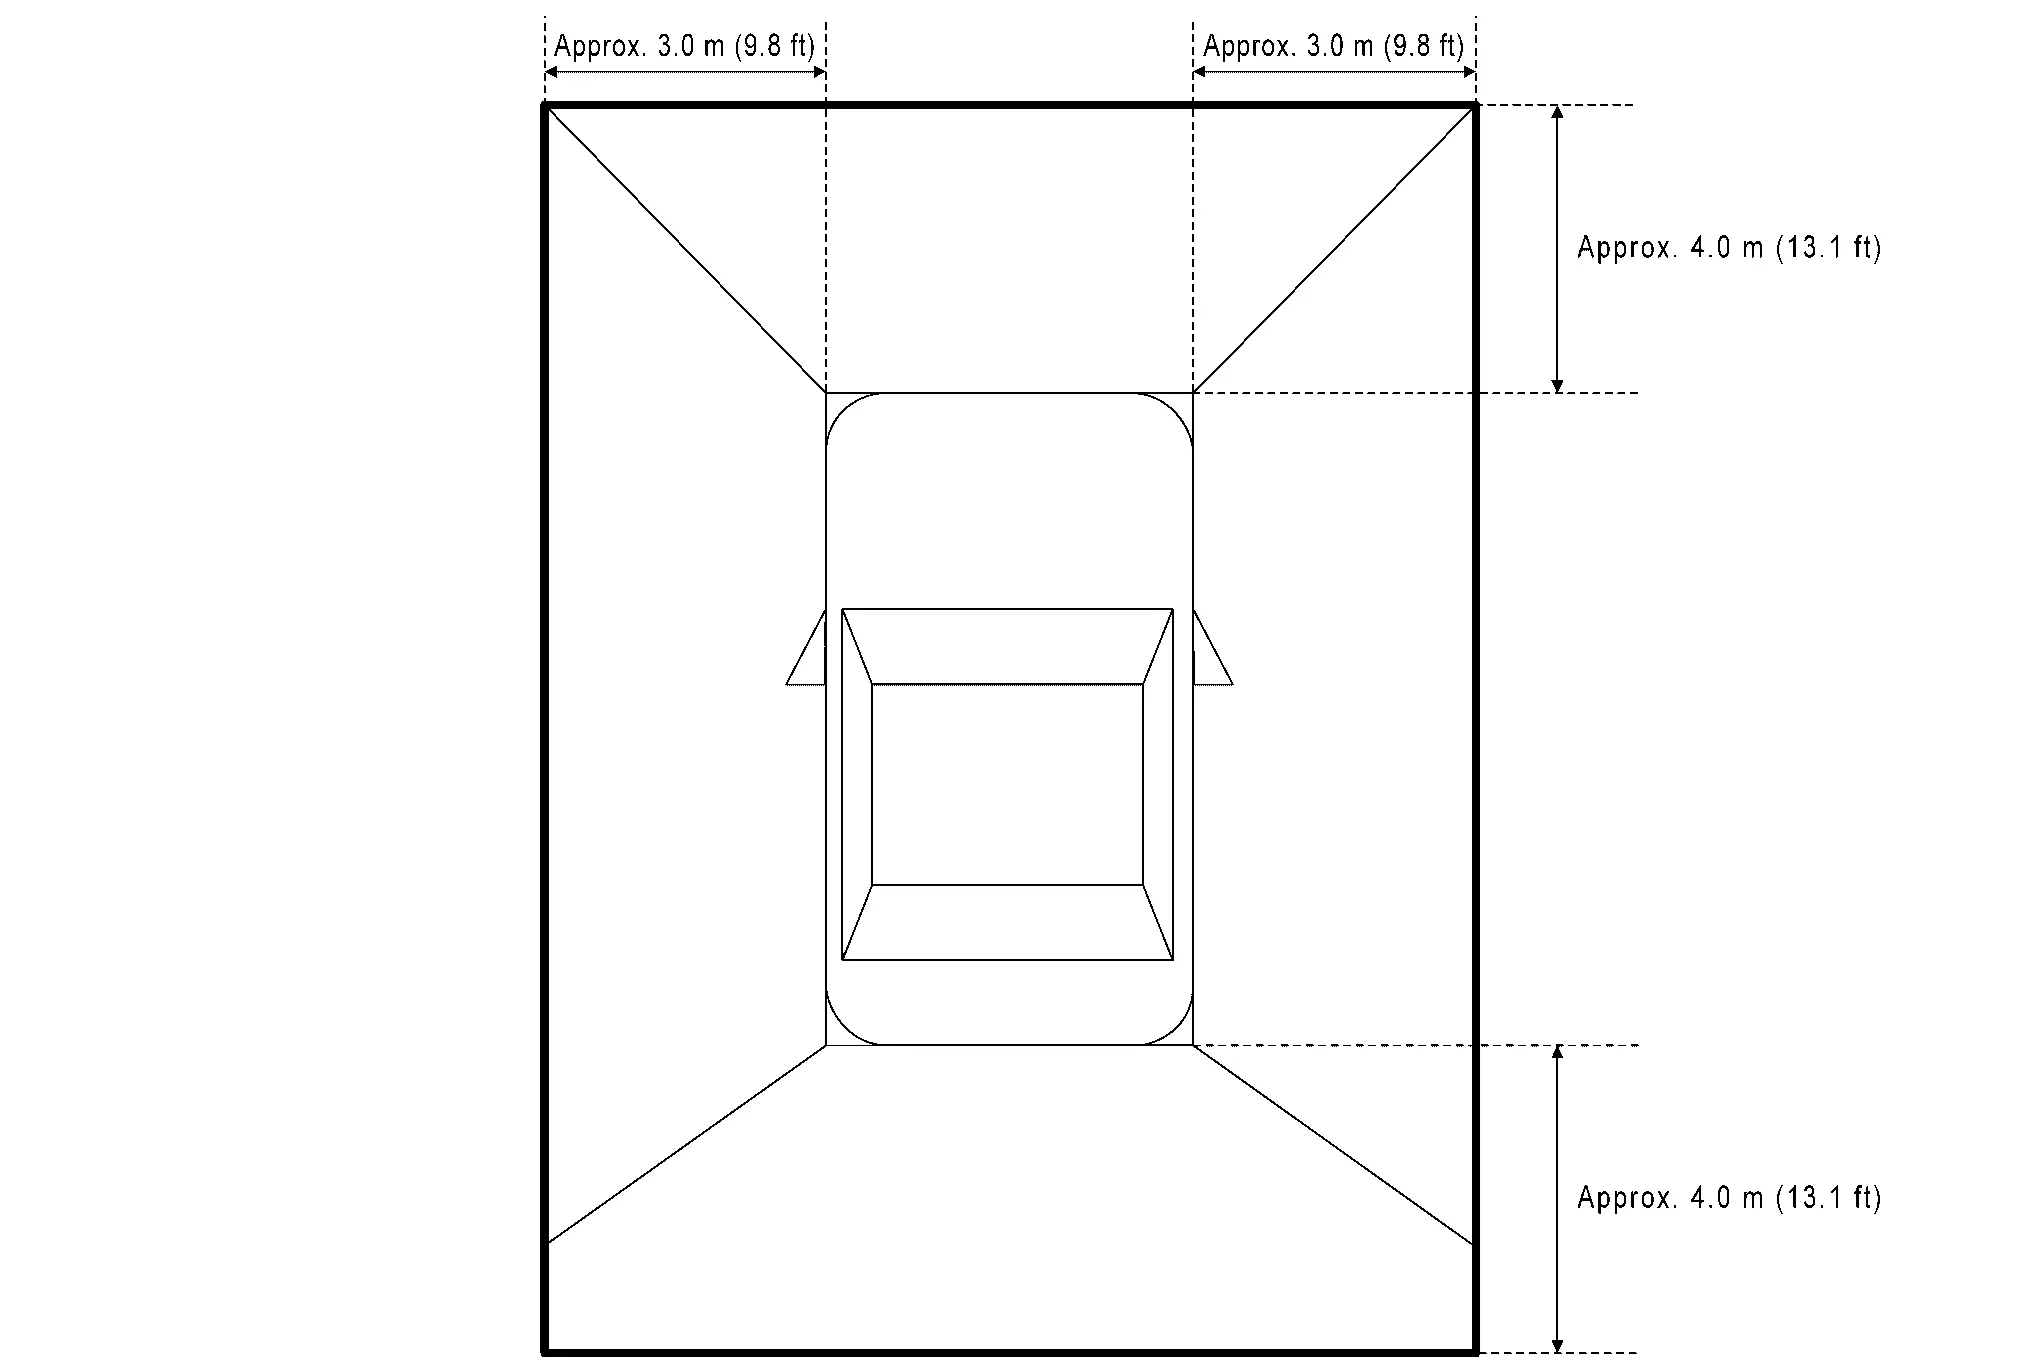
Rilevamento oggetti in movimento (MOD)
Il rilevamento di oggetti in movimento (MOD, Moving Object Detection) è una funzione che avvisa il conducente della presenza di oggetti in movimento nell'area intorno al veicolo Nissan Pathfinder. MOD rileva gli oggetti in movimento dall'immagine della telecamera, illumina in giallo il contorno della vista ogni volta che l'icona "MOD" è visualizzata in verde, e attiva il cicalino.
Il MOD rileva gli oggetti in movimento mentre l'immagine della telecamera è visualizzata sull'unità di controllo AV.
L'unità di controllo del monitor vista a 360° esegue il seguente processo quando vengono rilevati oggetti in movimento.
Sovrappone una linea di bordo gialla al segnale dell'immagine della telecamera e lo trasmette all'unità di controllo AV tramite LVDS.
Trasmette il segnale di richiesta di emissione del segnale acustico MOD al quadro strumenti combinato tramite comunicazione CAN.
Quadro strumenti combinato che riceve dalla centralina di controllo della vista intorno al veicolo il segnale di richiesta di emissione del segnale acustico MOD e invia il segnale di comando del cicalino al cicalino.
L'unità di controllo del monitor vista a 360° rileva gli oggetti in movimento dall'immagine della telecamera secondo un metodo di riconoscimento immagini chiamato flusso ottico (optical flow).
MOD non rileva lo sfondo come oggetto in movimento quando il veicolo Nissan Pathfinder si muove (quando l'intero schermo si muove), ma rileva un oggetto in movimento quando un oggetto effettivamente in movimento è visualizzato sullo schermo.
MOD può essere impostato su OFF permanente con la seguente operazione.
OFF permanente: le impostazioni possono essere eseguite sul display informativo del quadro strumenti combinato.
Il colore dell'icona "MOD" indica se MOD è attivo o meno. L'icona "MOD" viene visualizzata come mostrato nella tabella seguente. Quando MOD è attivo, l'icona "MOD" è visualizzata in verde. Quando MOD non è attivo, l'icona "MOD" è visualizzata in grigio. L'icona MOD non viene visualizzata quando MOD è disattivato tramite "Impostazioni".
Vista Posizione cambio Posizione P o N Posizione D Posizione R Visualizzazione dell'icona “MOD” Vista dall'alto e vista posteriore Vista dall'alto — — Grigio Vista posteriore Verde Vista dall'alto e vista anteriore Vista dall'alto Verde Grigio — Vista anteriore Grigio Verde Vista laterale e vista posteriore Vista laterale — — × Vista posteriore Verde Vista laterale e vista anteriore Vista laterale × × — Vista anteriore Grigio Verde Vista grandangolare posteriore — — Verde Vista grandangolare anteriore Grigio Verde — ×: L'icona non è visualizzata.
—: La vista non è visualizzata in ciascuna posizione della leva del cambio (posizione P o N, posizione D e posizione R).
Il MOD illumina in giallo il bordo della vista e attiva il cicalino quando è soddisfatta una delle condizioni riportate nella tabella seguente.
Condizioni di funzionamento Vista in cui il MOD è operativo Posizione cambio Velocità veicolo Nissan Pathfinder Posizione P o N 0 km/h Vista dall'alto Posizione D 0 km/h o più - meno di 8 km/h Vista anteriore
Vista grandangolare anteriore
Posizione R 0 km/h o più - meno di 8 km/h Vista posteriore
Vista grandangolare posteriore
Il MOD non funziona o interrompe il funzionamento quando è soddisfatta una delle condizioni riportate nella tabella seguente.
Condizione di arresto del funzionamento Nota Porta aperta Il MOD non interrompe il funzionamento per la vista anteriore e la vista grandangolare anteriore.
Il funzionamento si interrompe per la vista posteriore e la vista grandangolare posteriore mentre il portellone è aperto.
Il funzionamento si interrompe per la vista dall'alto quando una qualsiasi porta è aperta.
Estensione/retrazione dello specchietto della portiera Lo stato di estensione/retrazione dello specchietto della portiera viene determinato in base al segnale di comando del motorino dello specchietto, trasmesso dallo specchietto della portiera (lato guidatore) all'unità di controllo del monitor vista a 360°.
FUNZIONE SONAR DI ASSISTENZA TELECAMERA
I sensori sonar sono installati sui paraurti anteriore e posteriore. Quando viene rilevato un ostacolo mentre la vista intelligente a 360° (Intelligent Around View Monitor) è visualizzata, un indicatore sonar e il segnale acustico del cicalino avvisano il conducente della vicinanza di un ostacolo. Quando viene rilevato un ostacolo mentre la vista intelligente a 360° non è visualizzata, la schermata della vista intelligente a 360° viene visualizzata automaticamente e la segnalazione è poi simile a quella con la vista intelligente a 360° già visualizzata.
La distanza di avvicinamento tra il paraurti e l'ostacolo è visualizzata in 3 livelli in base al colore dell'indicatore sonar nel display e alla frequenza di lampeggio dell'indicatore.
L'avviso acustico del cicalino segnala la distanza dall'ostacolo secondo un ciclo a 3 livelli.
MAC (Message Authentication Code)
Il MAC (Message Authentication Code) è una funzione che impedisce comunicazioni non autorizzate da parte di centraline diverse da quella dotata della funzione MAC, tramite autenticazione sicura della comunicazione. L'unità di controllo del monitor vista periferica può scrivere la chiave MAC necessaria per la comunicazione tra le centraline ed eseguire la diagnosi MAC.
Sistema diagnostico (centralina di controllo della vista intorno al veicolo) Nissan Pathfinder quinta generazione
Funzione CONSULT
FUNZIONI CONSULT
CONSULT esegue le seguenti funzioni tramite la comunicazione con l'unità di controllo del monitor vista periferica.
| Modalità di diagnosi | Descrizione |
|---|---|
| Risultato dell'autodiagnosi | Viene eseguita la diagnosi del collegamento tra la centralina di controllo della vista intorno al veicolo e il circuito di comunicazione AV. Le anomalie attuali e precedenti vengono visualizzate tutte insieme. |
| Monitoraggio dati | È possibile eseguire la diagnosi del segnale del veicolo Nissan Pathfinder ricevuto dalla centralina di controllo della vista intorno al veicolo. |
| Supporto al lavoro |
|
| Identificazione ECU | È possibile identificare il numero di parte, la versione software e la versione hardware della centralina di controllo della vista intorno al veicolo. |
| Configurazione* | Scrive le specifiche del veicolo Nissan Pathfinder quando si sostituisce la centralina di controllo della vista intorno al veicolo. |
| Diagnosi MAC* | Visualizza il risultato della diagnosi MAC suddiviso nelle seguenti due priorità di controllo.
|
*: Visualizzato durante l'esecuzione di "Diagnosi (tutti i sistemi)".
RISULTATO DELL'AUTODIAGNOSI
Fare riferimento all'Indice DTC.
Nell'autodiagnosi CONSULT vengono visualizzati insieme i risultati dell'autodiagnosi e la cronologia degli errori.
L'anomalia attuale è indicata con “CRNT”. L'anomalia passata è indicata con “PAST”.
Dati freeze frame (FFD)
Il seguente stato del veicolo viene registrato quando viene rilevato un DTC e viene visualizzato su CONSULT.
| Nome voce [Unità] | Contenuto display |
|---|---|
CONTACHILOMETRI/TRIP [km] |
Viene visualizzata la distanza totale percorsa (valore del contachilometri) al momento del rilevamento del DTC. |
MONITOR DATI
Visualizza lo stato dei seguenti segnali del veicolo inviati alla centralina di controllo della vista intorno al veicolo.
Per ciascun segnale, è possibile confrontare il segnale effettivo con la condizione riconosciuta dal sistema.
Voce visualizzata Osservazioni SEGNALE DI RETROMARCIA
[Attivo/Disattivo]Lo stato di ricezione del segnale di posizione del selettore (retromarcia) ricevuto dal TCM viene visualizzato come ON/OFF. SEGNALE INTERRUTTORE CAMERA
[Attivo/Disattivo]Lo stato di ricezione del segnale dell'interruttore della telecamera ricevuto dalla centralina AV viene visualizzato come ON/OFF. SEGNALE CAMERA OFF
[Attivo/Disattivo]Lo stato di ricezione del segnale di disattivazione della telecamera ricevuto dalla centralina AV viene visualizzato come ON/OFF. SEGNALE IMMAGINE CAMERA POSTERIORE
[OK/NG]Lo stato di ingresso del segnale dell'immagine della telecamera della vista posteriore viene visualizzato come OK/NG in tempo reale. STATO COMUNICAZIONE R-CAMERA
[OK/NG]Lo stato di comunicazione con la telecamera posteriore viene visualizzato come OK/NG in tempo reale. LINEA COMUNICAZIONE R-CAMERA
[OK/NG]Lo stato della linea di comunicazione con la telecamera posteriore viene visualizzato come OK/NG in tempo reale. SEGNALE IMMAGINE TELECAMERA ANTERIORE
[OK/NG]Lo stato di ingresso del segnale dell'immagine della telecamera della vista anteriore viene visualizzato come OK/NG in tempo reale. STATO COMUNICAZIONE F-CAMERA
[OK/NG]Lo stato di comunicazione con la telecamera anteriore viene visualizzato come OK/NG in tempo reale. LINEA COMUNICAZIONE F-CAMERA
[OK/NG]Lo stato della linea di comunicazione con la telecamera anteriore viene visualizzato come OK/NG in tempo reale. Segnale immagine camera sinistra
[OK/NG]Lo stato di ingresso del segnale dell'immagine della telecamera laterale sinistra viene visualizzato come OK/NG in tempo reale. Stato comunicazione telecamera sinistra
[OK/NG]Lo stato di comunicazione con la telecamera laterale sinistra viene visualizzato come OK/NG in tempo reale. Linea camera sinistra
[OK/NG]Lo stato della linea di comunicazione con la telecamera laterale sinistra viene visualizzato come OK/NG in tempo reale. Segnale immagine camera destra
[OK/NG]Lo stato di ingresso del segnale dell'immagine della telecamera laterale destra viene visualizzato come OK/NG in tempo reale. Stato comunicazione telecamera destra
[OK/NG]Lo stato di comunicazione con la telecamera laterale destra viene visualizzato come OK/NG in tempo reale. Linea camera destra
[OK/NG]Lo stato della linea di comunicazione con la telecamera laterale destra viene visualizzato come OK/NG in tempo reale. TENSIONE MOTORE RIPIEGAMENTO 1
[Attivo/Disattivo]Lo stato di ricezione del segnale di posizione di ripiegamento dello specchio (aperto) ricevuto dallo specchietto retrovisore destro viene visualizzato come ON/OFF. TENSIONE MOTORE RIPIEGAMENTO 2
[Attivo/Disattivo]Lo stato di ricezione del segnale di posizione ripiegata (chiusura) dello specchio, ricevuto dallo specchietto porta destro, viene visualizzato come ON/OFF. Uscita immagine
[Attivo/Disattivo]Visualizza in tempo reale lo stato di trasmissione del segnale immagine come ON / OFF. Stato di alimentazione Visualizza il valore dell'alimentazione dell'unità di controllo Around View Monitor. Velocità veicolo Nissan Pathfinder
[km/h]Visualizza il valore del segnale di velocità del veicolo.
ASSISTENZA ALLE OPERAZIONI
| Elementi di supporto al lavoro | Descrizione |
|---|---|
| Scrittura della chiave MAC | Scrivere la chiave MAC nell'unità di controllo Around View Monitor. |
| VISUALIZZAZIONE LINEA DI PERCORSO PREDITTIVA | |
| correzione del diametro del pneumatico | |
| Funzione MOD | Seleziona ON/OFF per la funzione MOD. |
| INIZIALIZZAZIONE CALIBRAZIONE IMMAGINE TELECAMERA | La calibrazione può essere inizializzata alle condizioni di spedizione di fabbrica. |
| CALIBRAZIONE IMMAGINE TELECAMERA (TELECAMERA ANTERIORE) | Esegue la calibrazione della telecamera anteriore. |
| CALIBRAZIONE IMMAGINE TELECAMERA (TELECAMERA LATO PASSEGGERO) | Esegue la calibrazione della telecamera laterale destra. |
| CALIBRAZIONE IMMAGINE TELECAMERA (TELECAMERA LATERALE DESTRA) | Esegue la calibrazione della telecamera laterale sinistra. |
| CALIBRAZIONE IMMAGINE TELECAMERA (TELECAMERA POSTERIORE) | Esegue la calibrazione della telecamera posteriore. |
| REGOLAZIONE FINE DELLA VISTA A VOLO D'UCCELLO | È possibile eseguire la verifica e la regolazione della differenza tra le singole telecamere. La funzione di regolazione fine della calibrazione della telecamera permette di verificare e regolare la differenza tra le singole telecamere. |
IDENTIFICAZIONE ECU
È possibile identificare il numero di parte, la versione software e la versione hardware della centralina di controllo della vista intorno al veicolo.
CONFIGURAZIONE
Scrive le specifiche del veicolo quando si sostituisce l'unità di controllo Around View Monitor.