Функция BSM
Функция BSM использует радарные датчики для обнаружения автомобилей, движущихся по соседней полосе в зоне, которая обычно не отображается в наружном зеркале заднего вида (мёртвой зоне), и информирует водителя о наличии автомобиля с помощью индикатора в наружном зеркале заднего вида.
Зоны обнаружения функции BSM
Ниже приведены зоны, в которых可以 обнаруживаются автомобили.
Зона обнаружения простирается:
- Примерно на 3,5 м (11,5 футов) от боковой стороны автомобиля
Первые 0,5 м (1,6 фута) от боковой стороны автомобиля не входят в зону обнаружения - Примерно 9,8 фута (3 м) от заднего бампера
- Примерно в 1 м (3,3 фт) впереди заднего бампера
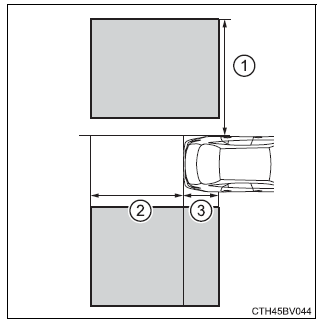
■Меры предосторожности при использовании системы Водитель несет полную ответственность за безопасное вождение. Всегда управляйте автомобилем безопасно, внимательно следя за окружающей обстановкой.
Функция BSM является вспомогательной функцией, которая предупреждает водителя о наличии автомобиля в мёртвой зоне. Не полагайтесь на функцию BSM чрезмерно.
Функция не может определить, безопасно ли перестроиться в другой ряд, поэтому чрезмерная опора на неё может привести к ДТП с возможной смертью или тяжёлыми травмами.
В зависимости от условий система может работать некорректно. Поэтому необходимо визуально убедиться в безопасности самостоятельно.
■Функция BSM работает, когда
- Функция BSM включена
- Скорость автомобиля превышает примерно 16 км/ч.
■Функция BSM обнаруживает автомобиль, когда
- Автомобиль на соседней полосе обгоняет ваш автомобиль.
- Вы медленно обгоняете автомобиль на соседней полосе.
- Другой автомобиль входит в зону обнаружения при перестроении.
■Условия, при которых функция BSM не обнаруживает автомобиль Функция BSM не предназначена для обнаружения следующих типов автомобилей и/или объектов:
- Мотоциклы малого объёма, велосипеды, пешеходы и т. п.*
- Автомобили, движущиеся во встречном направлении.
- Ограждения, стены, знаки, припаркованные автомобили и аналогичные неподвижные объекты*
- Следующие за вами автомобили, находящиеся на той же полосе*
- Автомобили, движущиеся через 2 полосы от вашего автомобиля*
- Автомобили, которые быстро обгоняет ваш автомобиль
*: В зависимости от условий обнаружение автомобиля и/или объекта может произойти.
■Условия, при которых функция BSM может работать некорректно
- Функция BSM может некорректно обнаруживать автомобили в следующих условиях:
- Когда датчик смещён из-за сильного удара по датчику или зоне вокруг него.
- При плохой погоде, например при сильном дожде, тумане, снеге и т. д.
- Когда грязь, снег, лед, наклейка и т. п. закрывают датчик или область вокруг него на заднем бампере
- При движении по мокрой дороге из-за дождя, скопления воды, снега и т. п.
- Когда разница в скорости между вашим автомобилем и автомобилем, входящим в зону обнаружения, значительна.
- Когда автомобиль находится в зоне обнаружения с места и остается в ней при разгоне вашего автомобиля
- При движении вверх или вниз по последовательным крутым подъемам и спускам, например на холмах, в понижениях дороги и т. д.
- При движении по дорогам с крутыми поворотами, последовательными изгибами или неровным покрытием
- Когда несколько автомобилей приближаются с малым интервалом между ними
- Когда полосы движения широкие и автомобиль на соседней полосе находится слишком далеко от вашего автомобиля
- Когда автомобиль, въезжающий в зону обнаружения, движется примерно с той же скоростью, что и ваш автомобиль
- Когда существует значительная разница в высоте между вашим автомобилем и транспортным средством, входящим в зону обнаружения
- Сразу после включения функции BSM
- Ложные срабатывания функции BSM (обнаружение автомобиля и/или объекта без необходимости) могут возрастать в следующих условиях:
- Когда датчик смещён из-за сильного удара по датчику или зоне вокруг него.
- Когда расстояние между вашим автомобилем и ограждением, стеной и т. д. небольшое
- Когда расстояние между вашим автомобилем и следующим за вами автомобилем небольшое
- Когда полосы движения узкие и автомобиль, движущийся через две полосы от вашего автомобиля, въезжает в зону обнаружения
- При движении по дорогам с крутыми поворотами, последовательными изгибами или неровным покрытием
- Когда на задней части автомобиля установлены такие элементы, как крепление для велосипеда