Fonction BSM
La fonction BSM utilise des capteurs radar pour détecter les véhicules circulant sur une voie adjacente, dans la zone qui n'est généralement pas visible dans le rétroviseur extérieur (l'angle mort), et signale au conducteur la présence de ces véhicules par le témoin du rétroviseur extérieur.
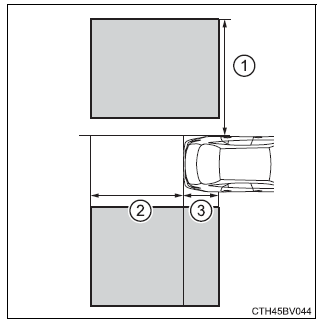
Zones de détection de la fonction BSM
Les zones dans lesquelles les véhicules peuvent être détectés sont décrites ci-dessous.
La zone de détection s'étend jusqu'à :
- Environ 3,5 m (11,5 pi) du côté du véhicule
Les premiers 0,5 m (1,6 pi) à partir du côté du véhicule ne font pas partie de la zone de détection. - Environ 3 m à partir du pare-chocs arrière
- Environ 1 m (3,3 pi) vers l'avant à partir du pare-chocs arrière
■Précautions d'utilisation du système Le conducteur est seul responsable de la conduite en toute sécurité. Conduisez toujours prudemment en prêtant attention à votre environnement.
La fonction BSM est une fonction complémentaire qui avertit le conducteur de la présence d'un véhicule dans l'angle mort. Ne pas trop se fier à la fonction BSM.
La fonction ne peut pas déterminer s'il est sûr de changer de voie. Une confiance excessive pourrait provoquer un accident entraînant la mort ou des blessures graves.
Selon les conditions, le système peut ne pas fonctionner correctement. Le conducteur doit donc toujours vérifier visuellement que la voie est libre.
■La fonction BSM est opérationnelle lorsque
- La fonction BSM est activée
- La vitesse du véhicule est supérieure à environ 16 km/h.
■La fonction BSM détecte un véhicule lorsque
- Un véhicule sur une voie adjacente vous dépasse.
- Vous dépassez lentement un véhicule circulant sur la voie adjacente.
- Un autre véhicule entre dans la zone de détection lorsqu'il change de voie.
■Conditions dans lesquelles la fonction BSM ne détecte pas un véhicule La fonction BSM n'est pas conçue pour détecter les types de véhicules et/ou d'objets suivants :
- Petites motos, vélos, piétons, etc.*
- Véhicules circulant en sens inverse
- Glissières de sécurité, murs, panneaux, véhicules en stationnement et objets fixes similaires*
- Véhicules suivants circulant sur la même voie*
- Véhicules circulant à deux voies de distance de votre véhicule*
- Véhicules dépassés rapidement par votre véhicule
* : Selon les conditions, la détection d'un véhicule et/ou d'un objet peut se produire.
■Conditions dans lesquelles la fonction BSM peut ne pas fonctionner correctement
- La fonction BSM peut ne pas détecter correctement les véhicules dans les conditions suivantes :
- Lorsque le capteur est désaligné suite à un choc violent sur le capteur ou sa zone environnante
- Par mauvais temps, notamment en cas de forte pluie, de brouillard, de neige, etc.
- Lorsque de la boue, de la neige, de la glace, un autocollant, etc., recouvre le capteur ou la zone environnante sur le pare-chocs arrière
- Lors de la conduite sur une chaussée mouillée par la pluie, une flaque d'eau, de la neige, etc.
- Lorsqu'il existe une différence de vitesse importante entre votre véhicule et le véhicule qui entre dans la zone de détection
- Lorsqu'un véhicule se trouve dans la zone de détection à l'arrêt et y reste lorsque votre véhicule accélère
- Lors de la conduite en montée ou en descente sur des pentes raides successives, telles que des collines, un creux de la route, etc.
- Lors de la conduite sur des routes à virages serrés, des courbes successives ou des surfaces irrégulières
- Lorsque plusieurs véhicules s'approchent avec seulement un faible écart entre eux
- Lorsque les voies sont larges et que le véhicule sur la voie voisine est trop éloigné de votre véhicule
- Lorsque le véhicule qui entre dans la zone de détection roule à peu près à la même vitesse que votre véhicule
- Lorsqu'il existe une différence de hauteur importante entre votre véhicule et le véhicule qui entre dans la zone de détection
- Immédiatement après la mise en marche de la fonction BSM
- Les cas où la fonction BSM détecte inutilement un véhicule et/ou un objet peuvent augmenter dans les conditions suivantes :
- Lorsque le capteur est désaligné suite à un choc violent sur le capteur ou sa zone environnante
- Lorsqu'il n'y a qu'une faible distance entre votre véhicule et un rail de sécurité, un mur, etc.
- Lorsqu'il n'y a qu'une faible distance entre votre véhicule et un véhicule qui vous suit
- Lorsque les voies sont étroites et qu'un véhicule circulant à deux voies de votre véhicule entre dans la zone de détection
- Lors de la conduite sur des routes à virages serrés, des courbes successives ou des surfaces irrégulières
- Lorsque des accessoires tels qu'un porte-vélos sont installés à l'arrière du véhicule