BSM-Funktion
Die BSM-Funktion verwendet Radarsensoren, um Fahrzeuge zu erkennen, die auf einer benachbarten Spur fahren, und zwar in dem Bereich, der üblicherweise nicht im Außenspiegel zu sehen ist (der tote Winkel). Sie informiert den Fahrer über die Anzeige im Außenspiegel über das Vorhandensein dieser Fahrzeuge.
Erfassungsbereiche der BSM-Funktion
Die Bereiche, in denen Fahrzeuge erkannt werden können, sind im Folgenden dargestellt.
Der Erfassungsbereich reicht bis:
- ca. 3,5 m (11,5 ft.) seitlich vom Fahrzeug
Die ersten 0,5 m (1,6 ft.) seitlich vom Fahrzeug gehören nicht zum Erfassungsbereich. - ca. 3 m (9,8 ft.) vom hinteren Stoßfänger
- Ca. 3.3 ft. (1 m) vor der hinteren Stoßstange
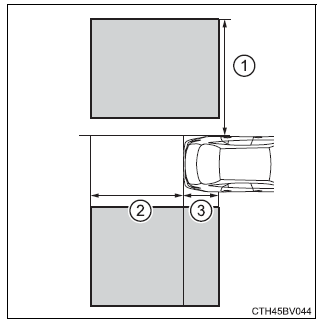
■Hinweise zur Verwendung des Systems Der Fahrer trägt allein die Verantwortung für sicheres Fahren. Fahren Sie stets sicher und achten Sie auf Ihre Umgebung.
Die BSM-Funktion ist eine unterstützende Funktion, die den Fahrer darauf hinweist, dass sich ein Fahrzeug im toten Winkel befindet. Verlassen Sie sich nicht übermäßig auf die BSM-Funktion.
Die Funktion kann nicht beurteilen, ob ein Spurwechsel sicher ist. Übermäßiges Vertrauen kann daher zu einem Unfall mit Todesfolge oder schweren Verletzungen führen.
Je nach Bedingungen funktioniert das System möglicherweise nicht korrekt. Daher ist die eigene visuelle Prüfung durch den Fahrer erforderlich.
■Die BSM-Funktion ist betriebsbereit, wenn
- Die BSM-Funktion eingeschaltet ist
- die Fahrzeuggeschwindigkeit größer als ca. 16 km/h ist.
■Die BSM-Funktion erkennt ein Fahrzeug, wenn
- Ein Fahrzeug auf einer benachbarten Fahrspur überholt Ihr Fahrzeug.
- Sie überholen langsam ein Fahrzeug auf der Nebenspur.
- Ein anderes Fahrzeug fährt beim Spurwechsel in den Erfassungsbereich ein.
■Bedingungen, unter denen die BSM-Funktion kein Fahrzeug erkennt Die BSM-Funktion ist nicht darauf ausgelegt, die folgenden Fahrzeugtypen und/oder Objekte zu erkennen:
- Kleine Motorräder, Fahrräder, Fußgänger usw.*
- Fahrzeuge im Gegenverkehr
- Leitplanken, Mauern, Schilder, parkende Fahrzeuge und ähnliche stationäre Objekte*
- Nachfolgende Fahrzeuge auf derselben Fahrspur*
- Fahrzeuge, die zwei Spuren neben Ihrem Fahrzeug fahren*
- Fahrzeuge, die von Ihrem Fahrzeug schnell überholt werden
*: Je nach Bedingungen kann eine Erkennung von Fahrzeugen und/oder Objekten erfolgen.
■Bedingungen, unter denen die BSM-Funktion möglicherweise nicht richtig funktioniert
- Die BSM-Funktion erkennt Fahrzeuge unter den folgenden Bedingungen möglicherweise nicht richtig:
- Wenn der Sensor durch eine starke Stoßbelastung am Sensor oder dessen Umgebung verstellt ist
- Bei schlechtem Wetter, z. B. starkem Regen, Nebel, Schnee usw.
- Wenn Schmutz, Schnee, Eis, ein Aufkleber usw. den Sensor oder den Bereich um ihn am hinteren Stoßfänger bedeckt
- Bei Fahrt auf einer nassen Fahrbahn, z. B. durch Regen, Wasserlachen, Schnee usw.
- Wenn zwischen Ihrem Fahrzeug und dem Fahrzeug, das in den Erfassungsbereich einfährt, ein erheblicher Geschwindigkeitsunterschied besteht
- Wenn sich ein Fahrzeug aus dem Stand im Erfassungsbereich befindet und während der Beschleunigung Ihres Fahrzeugs im Erfassungsbereich bleibt
- Beim Fahren auf aufeinanderfolgenden steilen Steigungen oder Gefällen, z. B. Hügeln, Bodenwellen usw.
- Beim Fahren auf Straßen mit scharfen Kurven, aufeinanderfolgenden Kurven oder unebenen Fahrbahnen
- Wenn sich mehrere Fahrzeuge mit nur geringem Abstand zueinander nähern
- Wenn die Fahrspuren breit sind und das Fahrzeug auf der Nachbarspur zu weit von Ihrem Fahrzeug entfernt ist
- Wenn das in den Erfassungsbereich einfahrende Fahrzeug etwa mit der gleichen Geschwindigkeit wie Ihr Fahrzeug fährt
- Wenn ein deutlicher Höhenunterschied zwischen Ihrem Fahrzeug und dem Fahrzeug besteht, das in den Erfassungsbereich einfährt
- Unmittelbar nach dem Einschalten der BSM-Funktion
- Die Fälle, in denen die BSM-Funktion fälschlicherweise ein Fahrzeug und/oder Objekt erkennt, können unter den folgenden Bedingungen zunehmen:
- Wenn der Sensor durch eine starke Stoßbelastung am Sensor oder dessen Umgebung verstellt ist
- Wenn der Abstand zwischen Ihrem Fahrzeug und einer Leitplanke, Mauer usw. nur gering ist
- Wenn der Abstand zwischen Ihrem Fahrzeug und einem nachfolgenden Fahrzeug nur gering ist
- Wenn die Fahrspuren schmal sind und ein Fahrzeug, das zwei Spuren neben Ihrem Fahrzeug fährt, in den Erfassungsbereich einfährt
- Beim Fahren auf Straßen mit scharfen Kurven, aufeinanderfolgenden Kurven oder unebenen Fahrbahnen
- Wenn Zubehör wie ein Fahrradträger am Heck des Fahrzeugs montiert ist