Funzione BSM
La funzione BSM utilizza sensori radar per rilevare i veicoli che viaggiano in una corsia adiacente, nell'area generalmente non riflessa nello specchietto retrovisore esterno (l'angolo cieco), e segnala al conducente la presenza del veicolo tramite la spia nello specchietto retrovisore esterno.
Aree di rilevamento della funzione BSM
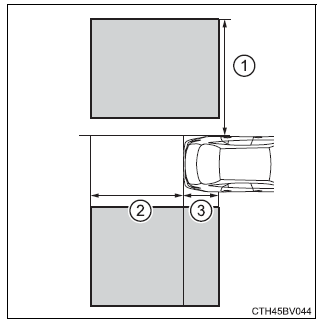
Le aree in cui è possibile rilevare i veicoli sono illustrate di seguito.
L'area di rilevamento si estende fino a:
- Circa 3,5 m (11,5 ft) dal lato del veicolo
I primi 0,5 m (1,6 ft) dal lato del veicolo non rientrano nell'area di rilevamento - Circa 9,8 ft (3 m) dal paraurti posteriore
- Circa 1 m (3,3 ft) davanti al paraurti posteriore
■Avvertenze per l'uso del sistema Il conducente è l'unico responsabile della guida sicura. Guidare sempre in sicurezza, prestando attenzione a ciò che si trova intorno al veicolo.
La funzione BSM è una funzione di supporto che avvisa il conducente della presenza di un veicolo nell'angolo cieco. Non fare eccessivo affidamento sulla funzione BSM.
La funzione non è in grado di valutare se è sicuro cambiare corsia; pertanto, un affidamento eccessivo potrebbe causare un incidente con rischio di morte o lesioni gravi.
In base alle condizioni, il sistema potrebbe non funzionare correttamente. Pertanto è necessario che il conducente verifichi visivamente la sicurezza della manovra.
■La funzione BSM è operativa quando
- La funzione BSM è attivata
- La velocità del veicolo è superiore a circa 16 km/h.
■La funzione BSM rileva un veicolo quando
- Un veicolo sulla corsia adiacente sorpassa il proprio veicolo.
- Si sta superando lentamente un veicolo nella corsia adiacente.
- Un altro veicolo entra nell'area di rilevamento cambiando corsia.
■Condizioni in cui la funzione BSM non rileva un veicolo La funzione BSM non è progettata per rilevare i seguenti tipi di veicoli e/o oggetti:
- Motocicli di piccola cilindrata, biciclette, pedoni, ecc.*
- Veicoli che viaggiano in senso opposto
- Guardrail, muri, segnali, veicoli in sosta e oggetti fermi simili*
- Veicoli che seguono sulla stessa corsia*
- Veicoli che viaggiano su due corsie di distanza dal veicolo*
- Veicoli che vengono superati rapidamente dal proprio veicolo
*: A seconda delle condizioni, può avvenire il rilevamento di un veicolo e/o di un oggetto.
■Condizioni in cui la funzione BSM potrebbe non funzionare correttamente
- La funzione BSM potrebbe non rilevare correttamente i veicoli nelle seguenti condizioni:
- Quando il sensore è disallineato a causa di un forte urto al sensore o alla sua area circostante
- Durante condizioni meteorologiche avverse, come pioggia intensa, nebbia, neve, ecc.
- Quando fango, neve, ghiaccio, un adesivo o simili coprono il sensore o l'area circostante sul paraurti posteriore
- Quando si guida su un fondo stradale bagnato per pioggia, acqua stagnante, neve, ecc.
- Quando c'è una differenza significativa di velocità tra il proprio veicolo e il veicolo che entra nell'area di rilevamento
- Quando un veicolo si trova nell'area di rilevamento da fermo e vi rimane mentre il proprio veicolo accelera
- Quando si guida in salita o in discesa su pendenze ripide consecutive, come colline, avvallamenti della strada, ecc.
- Quando si guida su strade con curve strette, curve consecutive o superfici irregolari
- Quando si avvicinano più veicoli con uno spazio ridotto tra un veicolo e l'altro
- Quando le corsie sono larghe e il veicolo nella corsia adiacente si trova troppo lontano dal proprio veicolo
- Quando il veicolo che entra nell'area di rilevamento viaggia alla stessa velocità del proprio veicolo
- Quando c'è una differenza significativa di altezza tra il proprio veicolo e il veicolo che entra nell'area di rilevamento
- Subito dopo l'attivazione della funzione BSM
- Le situazioni in cui la funzione BSM rileva inutilmente un veicolo e/o un oggetto possono aumentare nelle seguenti condizioni:
- Quando il sensore è disallineato a causa di un forte urto al sensore o alla sua area circostante
- Quando la distanza tra il proprio veicolo e un guardrail, un muro, ecc. è ridotta
- Quando la distanza tra il proprio veicolo e un veicolo che segue è ridotta
- Quando le corsie sono strette e un veicolo che viaggia a due corsie di distanza dal proprio veicolo entra nell'area di rilevamento
- Quando si guida su strade con curve strette, curve consecutive o superfici irregolari
- Quando sul retro del veicolo sono installati accessori come un portabiciclette