Beschreibung und Funktion des Steuergeräts des hinteren Parkassistenzsystems
In diesem Handbuch: Karosserie-Elektrik
16Schritte
~96Min.
4/5Schwierigkeit
Erledigt 0 von 16
Beschreibung
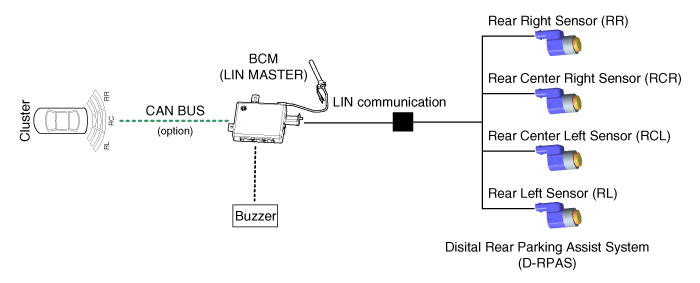
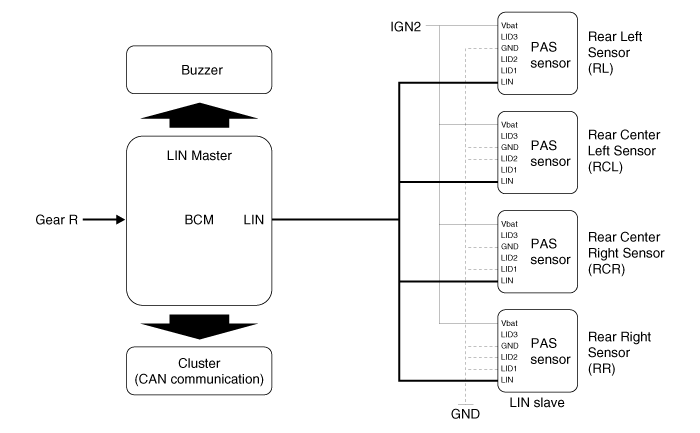
Beim Rückwärtsfahren fällt es dem Fahrer nicht leicht, Objekte im toten Winkel zu erkennen und den Abstand zu einem Objekt zu bestimmen. Um die Sicherheit und den Komfort des Fahrers zu gewährleisten, ist das hintere Warnsystem aktiv, wenn auf „R“ geschaltet wird. Der Ultraschallsensor sendet eine Ultraschallwelle nach hinten aus und erfasst die reflektierte Welle. Das Steuergerät (BCM) berechnet den Abstand zum Objekt anhand des Eingangssignals des Sensors und steuert das Ausgangssignal des Summers in drei Stufen (erster, zweiter und dritter Alarm).
Blockschaltbild
Systemfunktion
Startmodus
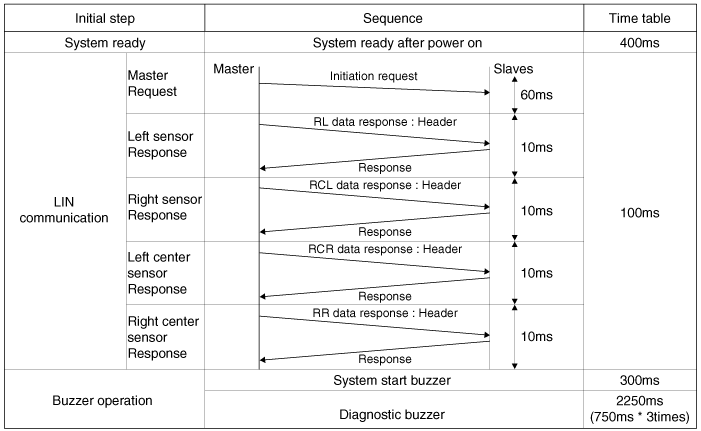
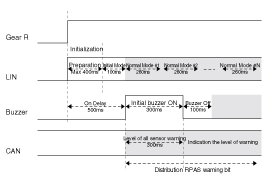
Die Initialisierungszeit des RPAS beträgt 500 ms nach Anlegen des R-Signals.
Das RPAS legt während des Initialisierungsvorgangs die Sensor-ID fest und erkennt die LID-Werte (LID1, LID2, LID3).
Nachdem das BCM den Initialisierungsvorgang abgeschlossen hat, prüft das RPAS die Fehlerdiagnose jedes Sensors.
Wenn der Fehlerdiagnosetest abgeschlossen ist und die Sensoren keinen Fehlercode senden, startet das RPAS den „RPAS-Startsummer“.
Wenn vom Sensor eine Fehlerinformation empfangen wird, startet das System den „Fehlersummer“ anstelle des „RPAS-Summers“. Bei Fahrzeugen mit Anzeigesystem wird die Fehlerinformation im Display angezeigt.
Der Fehlersummer ertönt nur einmal. Die Fehlerinformation wird jedoch so lange im Display angezeigt, bis der Sensor repariert ist.
Nach dem Einschalten von IGN1 und des R-Signals startet das RPAS die LIN-Kommunikation und führt das Verfahren dauerhaft aus.
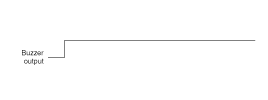
Zur ersten Prüfung auf Systemfehler ruft das BCM jeden Sensor einmal ab; 4 Sensoren antworten gleichzeitig. Liegt kein Fehlersignal vor, ertönt der Summer 0,5 s nach Eingabe des R-Signals für 0,3 s.
Nach dem Initialisierungsvorgang startet das allgemeine Verfahren 0,2 s nach Ende der Summerausgabe.
Der Alarm ist in 1, 2 und 3 unterteilt. Alarm 1 und 2 sind Kontrolltöne, Alarm 3 ist ein Dauerton.
Bei Anzeige im Kombiinstrument werden die Informationen jedes Sensors vom BCM an das Kombiinstrument übertragen. Für die Übertragung wird CAN-Zeit verwendet, und die Gateway-Zeit liegt innerhalb von 50 ms.
Die Reichweite des RPAS beträgt bei Fahrzeuggeschwindigkeit 10 km/h oder weniger.
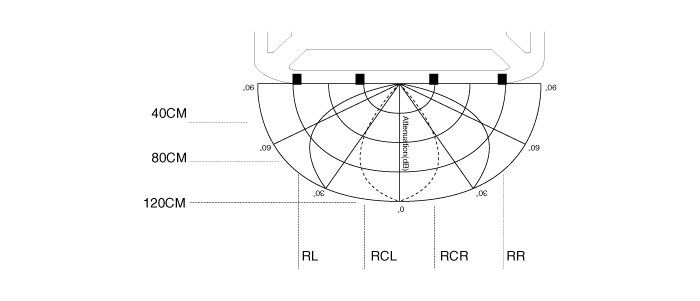
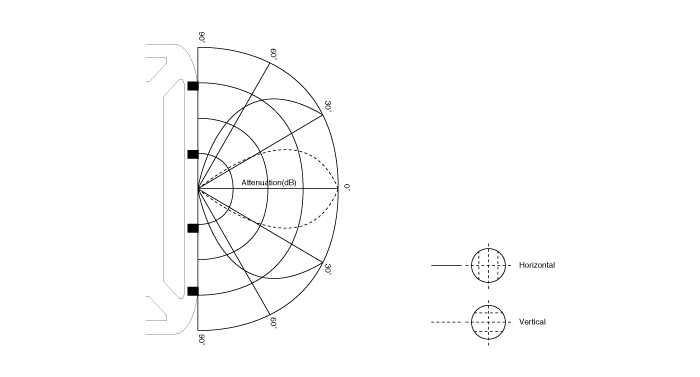
Horizontaler Bereich
Vertikaler Bereich
Spezifikation der Systemfunktion. Wenn die Systemversorgung eingeschaltet ist (Zündung ein und Rückwärtsgangsignal ON), prüft das MICOM jeden Sensorkanal. Liegt kein Fehler vor, ertönt der Summer 0,3 s nach 0,5 s. Befindet sich einer der Sensoren im fehlerhaften Zustand, ertönt der anfängliche Signalton nicht, und das entsprechende Sensorausgangssignal erklingt. Der Normalbetrieb wird nachfolgend beschrieben.
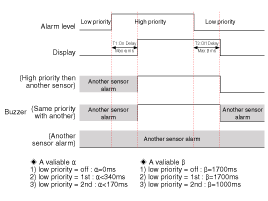
Spezifikation des Alarmausgangssignals mit Intervall zwischen den Sensoren. Die Zustandslogik entspricht wie unten dargestellt der Prioritätsphasenlogik. (Am selben Sensor)Die Wirkbereiche des RPAS in Abhängigkeit vom Abstand sind nachfolgend angegeben.
Erster Alarm (81 cm ~ 120 cm)
Zweiter Alarm (41 cm ~ 80 cm)
Dritter Alarm (40 cm oder weniger)
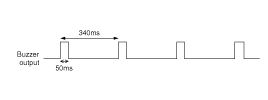
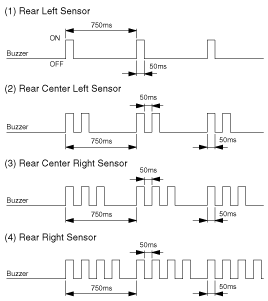
Alarmzyklus. Bei einem Systemfehler wird der fehlerhafte Punkt wie folgt angezeigt (jeder Sensor 3-mal).
Zeittoleranz für die obige Signalform: Zeit ± 10%
Bei einem Abstand von weniger als 30 cm kann keine Erkennung erfolgen.
Der Alarm wird ausgelöst, wenn die Rückwärtsgeschwindigkeit des Fahrzeugs 10 km/h nicht übersteigt.
Bei einem bewegten Ziel beträgt die maximale Betriebsgeschwindigkeit die Annäherungsgeschwindigkeit an das Ziel 10 km/h.
Wenn sich das Fahrzeug oder das Ziel bewegt, funktionieren die aufeinanderfolgende Alarmerzeugung oder der wirksame Alarm möglicherweise nicht.
Fehlalarme oder Fehlfunktionen der Alarmauslösung können unter folgenden Bedingungen auftreten.
Unebene Fahrbahn, Schotterstraße, Rückwärtsfahrt auf Gras.
Akustisches Signal, Motorgeräusch eines Motorrads, Druckluftbremse eines großen Fahrzeugs oder ein anderes Objekt, das Ultraschallwellen erzeugt, befindet sich in der Nähe.
Wenn ein drahtloser Sender in der Nähe des Sensors verwendet wird.
Schmutz auf dem Sensor.
Der aufeinanderfolgende Alarm kann aufgrund der Rückwärtsgeschwindigkeit oder der Form des Ziels ausbleiben.
Normalbetrieb Erfassungsbereich des Sensors Alarmverfahren. Bei der Objekterkennung durch die RPAS-Sensoren gibt das akustische System den Alarm aus. Der RPAS-Sensor sendet die Alarmdaten über LIN-Kommunikation an das BCM. Das BCM steuert das akustische Alarmsystem entsprechend den Alarmdaten, die es von jedem RPAS-Sensor erhält. Wenn das BCM den Warnton ausgibt, richtet sich die Reihenfolge der Warnsignale nach der Priorität des Ortes. Bei der Übertragung der Alarmdaten an das Kombiinstrument fungiert das BCM nur als Gateway.
?
Testen Sie sich
Ein kurzes Quiz zum Hyundai Tucson LM: Zu jeder Antwort gibt es eine Erklärung und einen Link zur Handbuchseite.