Descrizione e funzionamento dell'unità di controllo del sistema di assistenza al parcheggio posteriore
In questo manuale: Impianto elettrico della carrozzeria
16passaggi
~96min
4/5difficoltà
Completati 0 di 16
Descrizione
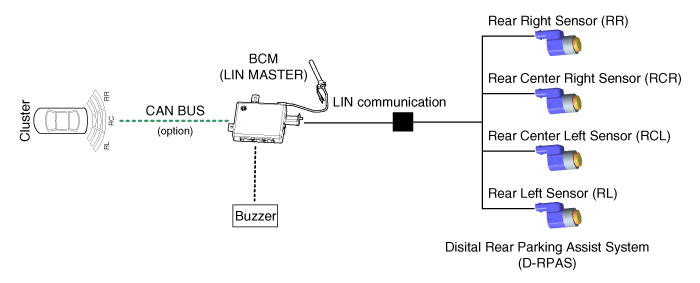
In retromarcia il conducente fatica a individuare gli oggetti negli angoli ciechi e a stimare la distanza dall'oggetto. Per garantire sicurezza e comodità al conducente, il sistema di avviso posteriore entra in funzione quando si inserisce la marcia «R». Il sensore ad ultrasuoni emette un'onda ultrasonica all'indietro e rileva l'onda riflessa. L'unità di controllo (BCM) calcola la distanza dall'oggetto in base al segnale in ingresso del sensore e al segnale in uscita del cicalino, in tre fasi (primo, secondo e terzo allarme).
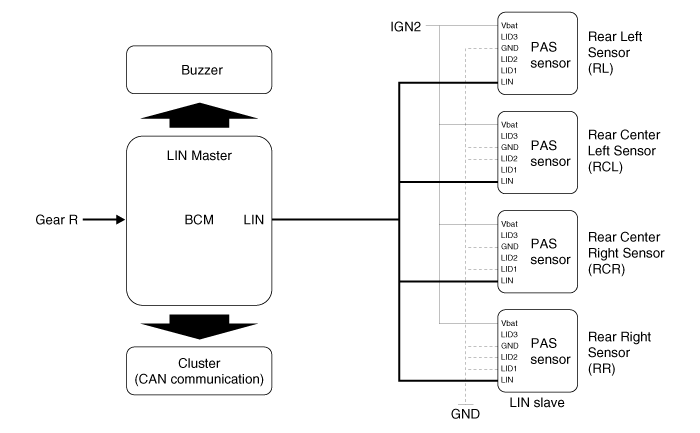
Schema a blocchi
Funzionamento del sistema
Modalità iniziale
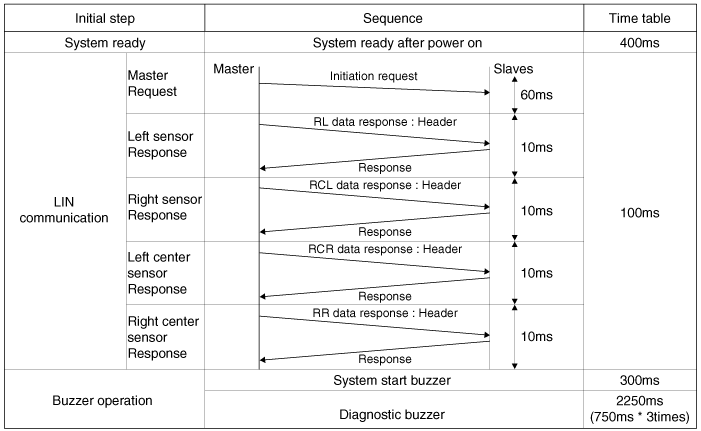
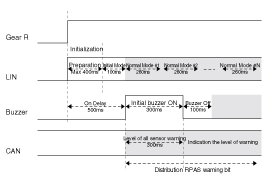
Il tempo di reset dell'RPAS è di 500 ms dopo l'ingresso del segnale R.
Durante il processo di reset iniziale, l'RPAS imposta l'identificatore del sensore e riconosce i valori LID (LID1, LID2, LID3).
Quando il BCM completa il processo di reset iniziale, l'RPAS verifica la diagnosi di guasto di ciascun sensore.
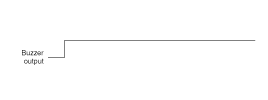
Quando il test diagnostico dei guasti è completato e i sensori non inviano codici di guasto, l'RPAS attiva il «cicalino di avvio RPAS».
Se dal sensore viene ricevuta un'informazione di guasto, il sistema attiva il «cicalino di guasto» invece del «cicalino RPAS». Se il sistema è dotato di display, l'informazione di guasto viene visualizzata sul display.
Il cicalino di guasto suona una sola volta. Tuttavia, l'informazione di guasto continua a essere visualizzata sul display finché il sensore non viene riparato.
Dopo l'inserimento di IGN1 e del segnale R, l'RPAS avvia la comunicazione LIN e mantiene costantemente la procedura.
Per verificare inizialmente la presenza di guasti nel sistema, il BCM interroga ciascun sensore una volta; i 4 sensori rispondono contemporaneamente. Se non vi è alcun segnale di guasto, il cicalino suona 0,5 s dopo l'ingresso del segnale R per 0,3 s.
Dopo il processo iniziale, la procedura generale viene avviata 0,2 s dopo il termine dell'uscita del cicalino.
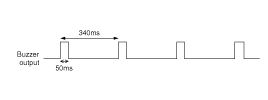
L'allarme è suddiviso in 1, 2 e 3. Gli allarmi 1 e 2 sono suoni di controllo, mentre l'allarme 3 è un suono continuo.
In caso di visualizzazione sul quadro strumenti, le informazioni di ciascun sensore vengono trasmesse dal BCM al quadro. La comunicazione per la trasmissione utilizza il CAN Time e il gateway entro 50 ms.
La portata dell'RPAS è di 10 km/h o inferiore per la velocità del veicolo.
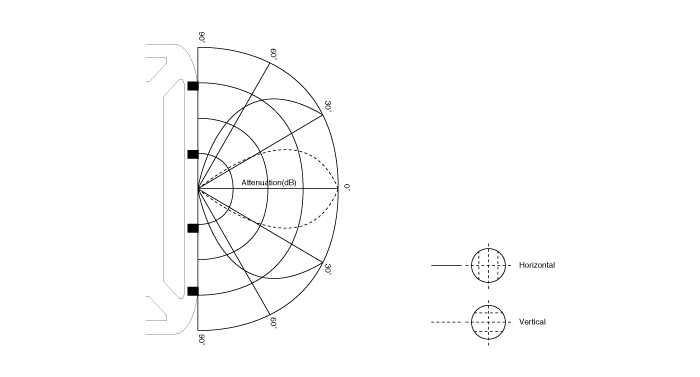
Campo orizzontale
Campo verticale
Specifiche di funzionamento del sistema Quando l'alimentazione del sistema è inserita (accensione ON e segnale di retromarcia ON), il MICOM verifica ciascun canale del sensore. Se non vi sono errori, il cicalino suona per 0,3 s dopo 0,5 s. Se uno dei sensori è in condizione anomala, il segnale acustico iniziale non viene emesso e suona il segnale di uscita del sensore corrispondente. Il funzionamento in modalità normale è descritto di seguito.
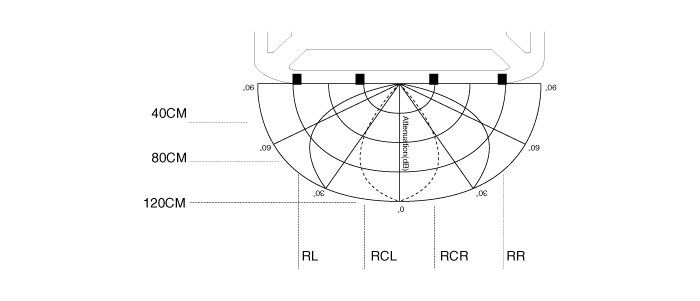
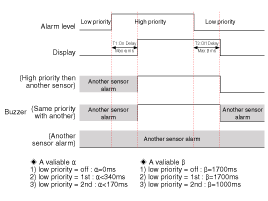
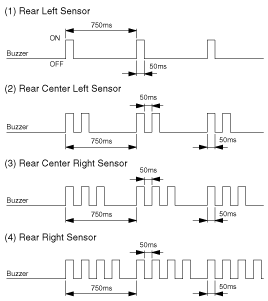
Specifiche del segnale di allarme in uscita, con intervallo ripartito tra i sensori. La logica di stato, come mostrato di seguito, corrisponde alla logica di fase per priorità. (Nello stesso sensore)I campi di azione dell'RPAS in funzione della distanza sono indicati di seguito.
Primo allarme (da 81 cm a 120 cm)
Allarme secondario (da 41 cm a 80 cm)
Terzo allarme (40 cm o meno)
Ciclo di allarme In caso di guasto del sistema, indica il punto guasto come segue (ciascun sensore 3 volte).
Tolleranza temporale per la forma d'onda sopra indicata: Tempo ± 10%
A una distanza inferiore a 30 cm il rilevamento potrebbe non avvenire.
L'allarme si attiva se la velocità del veicolo in retromarcia non supera 10 km/h.
Per un bersaglio in movimento, la velocità massima di funzionamento deve essere la velocità di avvicinamento al bersaglio di 10 km/h.
Quando il veicolo o il bersaglio sono in movimento, la generazione consecutiva di allarmi o l'allarme efficace potrebbero non funzionare.
Falsi allarmi o mancato intervento dell'allarme possono verificarsi nelle seguenti condizioni.
Fondo stradale irregolare, strada sterrata, retromarcia su erba.
Nelle vicinanze sono presenti un clacson, il rumore del motore di una motocicletta, il freno pneumatico di un veicolo di grandi dimensioni o altri oggetti che generano onde ultrasoniche.
Quando un trasmettitore wireless viene utilizzato in prossimità del sensore.
Sporcizia sul sensore.
L'allarme consecutivo potrebbe non attivarsi a causa della velocità di retromarcia o della forma del bersaglio.
Modalità normale Campo di rilevamento del sensore Metodo di allarme Durante la scansione degli oggetti da parte del sensore RPAS, il sistema acustico anticipa e attiva l'allarme. Il sensore RPAS invia i dati di allarme al BCM tramite comunicazione LIN. Il BCM invia al sistema acustico il segnale di allarme in base ai dati di allarme ricevuti da ciascun sensore RPAS. Qualora il BCM invii il segnale acustico di allarme, l'ordine dei segnali di allarme dipende dalla priorità di posizione. Quando i dati di allarme vengono inviati al quadro strumenti, il BCM svolge solo la funzione di gateway.
?
Mettiti alla prova
Un breve quiz sulla Hyundai Tucson LM: ogni risposta ha una spiegazione e un link alla pagina del manuale.