Descripción y funcionamiento de la unidad de control del asistente de estacionamiento trasero
En este manual: Sistema eléctrico de la carrocería
16pasos
~96min
4/5dificultad
Hecho 0 de 16
Descripción
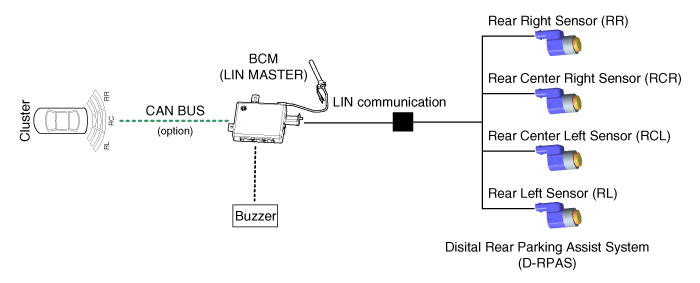
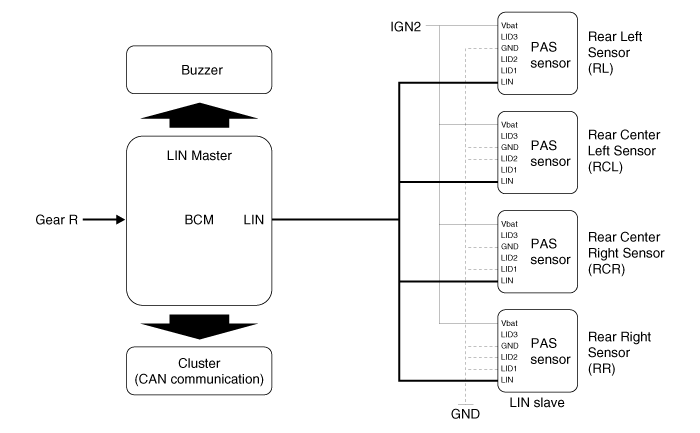
Al conducir marcha atrás, al conductor le resulta difícil detectar objetos en los puntos ciegos y determinar la distancia hasta un objeto. Para garantizar la seguridad y la comodidad del conductor, el sistema de advertencia trasero funcionará al seleccionar «R». El sensor ultrasónico emitirá una onda ultrasónica hacia atrás y detectará la onda reflejada. La unidad de control (BCM) calculará la distancia hasta el objeto mediante la señal de entrada del sensor y la señal de salida del zumbador en tres etapas (primera, segunda y tercera alarma).
Diagrama de bloques
Funcionamiento del sistema
Modo inicial
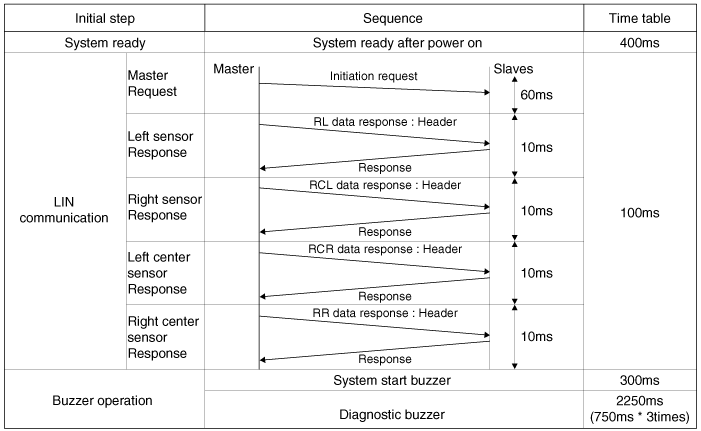
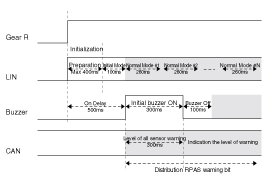
El tiempo de reinicio del RPAS es de 500 ms después de recibir la señal R.
El RPAS asigna el identificador del sensor y reconoce los valores LID (LID1, LID2, LID3) durante el proceso de reinicio inicial.
Cuando el BCM completa el proceso de reinicio inicial, el RPAS comprueba el diagnóstico de fallos de cada sensor.
Cuando finaliza la prueba de diagnóstico de fallos y los sensores no envían ningún código de fallo, el RPAS activa el «zumbador de inicio RPAS».
Si se recibe información de fallo de un sensor, el sistema activa el «zumbador de fallo» en lugar del «zumbador RPAS». Si está equipado con pantalla, la información de fallo se muestra en la pantalla.
El zumbador de fallo suena solo una vez. Sin embargo, la información de fallo sigue mostrándose en la pantalla hasta que se repare el sensor.
Después de que se activen IGN1 y la señal R, el RPAS inicia la comunicación LIN y mantiene el procedimiento de forma continua.
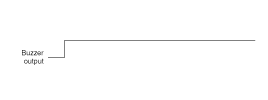
Para comprobar inicialmente si hay fallos en el sistema, el BCM consulta cada sensor una vez; los 4 sensores responden simultáneamente. Si no hay señal de fallo, el zumbador sonará 0,5 s después de introducir la señal R, durante 0,3 s.
Tras el proceso inicial, el procedimiento general se inicia 0,2 s después de que termine la salida del zumbador.
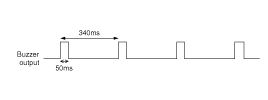
La alarma se divide en 1, 2 y 3. Las alarmas 1 y 2 son sonidos intermitentes, y la alarma 3 es un sonido continuo.
En el caso de la pantalla del cuadro de instrumentos, la información de cada sensor se transmite desde el BCM al cuadro. La comunicación de transmisión utiliza CAN y el tiempo de la pasarela está dentro de 50 ms.
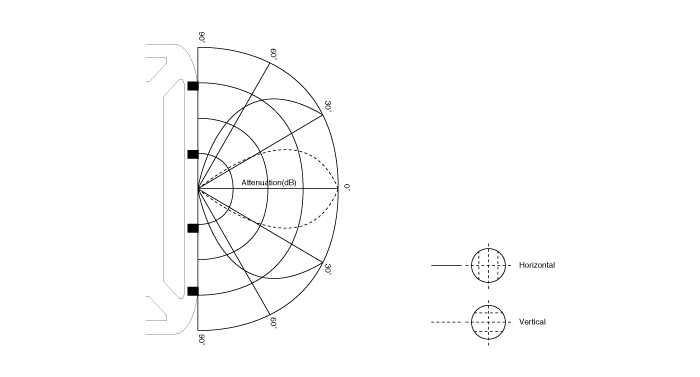
El alcance del RPAS es de 10 km/h o menos para la velocidad del vehículo.
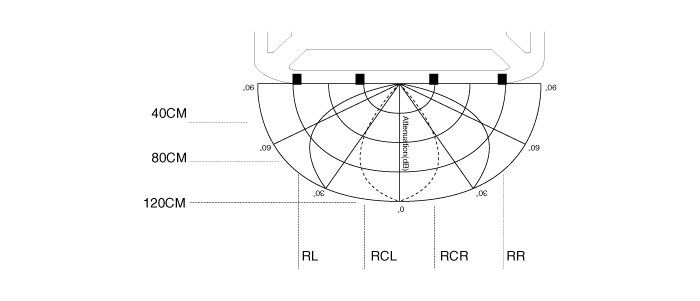
Rango horizontal
Rango vertical
Especificación de funcionamiento del sistema. Cuando la alimentación del sistema está activada (contacto encendido y señal de marcha atrás ON), el MICOM comprueba cada canal del sensor. Si no hay fallos, el zumbador se activa 0,3 s después de 0,5 s. Si alguno de los sensores está en estado anormal, no se activa el sonido inicial y suena la señal de salida del sensor correspondiente. El funcionamiento en modo normal se describe a continuación.
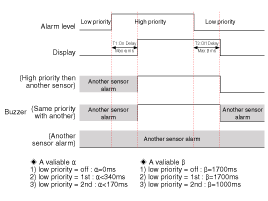
Especificación de la señal de alarma que separa el intervalo entre sensores. La lógica de estados, como se muestra a continuación, corresponde a la lógica de fases por prioridad. (En el mismo sensor)Los rangos de funcionamiento del RPAS según la distancia se indican a continuación.
Primera alarma (81 cm ~ 120 cm)
Alarma secundaria (41 cm ~ 80 cm)
Tercera alarma (40 cm o menos)
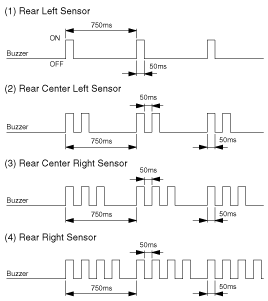
Ciclo de alarma. En caso de fallo del sistema, indica el punto defectuoso de la siguiente manera (cada sensor 3 veces).
Tolerancia de tiempo para la forma de onda anterior: tiempo ± 10%
A una distancia inferior a 30 cm, es posible que no se detecte el objeto.
La alarma se activará si la velocidad del vehículo en marcha atrás no supera 10 km/h.
Para un objetivo en movimiento, la velocidad máxima de funcionamiento debe ser la velocidad de aproximación al objetivo de 10 km/h.
Cuando el vehículo o el objetivo están en movimiento, es posible que la generación secuencial de alarmas o la alarma efectiva no funcionen.
Pueden producirse falsas alarmas o fallos en la activación de la alarma en las siguientes condiciones.
Superficie de carretera irregular, camino de grava, marcha atrás sobre hierba.
Cerca hay una bocina, ruido del motor de una motocicleta, frenos neumáticos de un vehículo grande u otro objeto que genere ondas ultrasónicas.
Cuando se utiliza un transmisor inalámbrico cerca del sensor.
Suciedad en el sensor.
La alarma secuencial puede no activarse debido a la velocidad de marcha atrás o a la forma del objetivo.
Modo normal, rango de detección del sensor, método de alarma. Al detectar objetos con el sensor RPAS, el sistema acústico se activa y emite una alarma. El sensor RPAS envía los datos de alarma al BCM mediante comunicación LIN. El BCM activa el sistema acústico de alarma según los datos de alarma que recibe de cada sensor RPAS. Si el BCM emite la alarma acústica, el orden de las alarmas depende de la prioridad de ubicación. Al enviar los datos de alarma al cuadro de instrumentos, el BCM solo cumple la función de pasarela.
?
Pon a prueba tus conocimientos
Un test rápido sobre el Hyundai Tucson LM: cada respuesta trae una explicación y un enlace a la página del manual.