Описание и работа блока управления задней системой помощи при парковке
Место в руководстве: Электрическая система кузова
16шагов
~96мин
4/5сложность
Выполнено 0 из 16
Описание
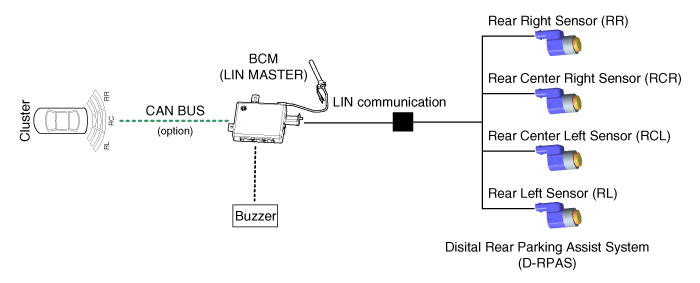
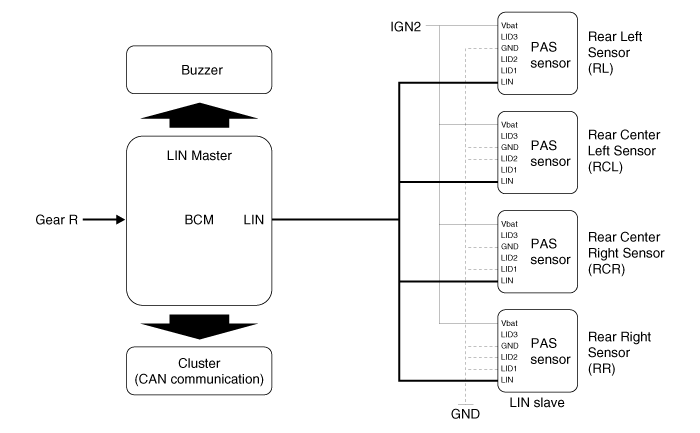
При движении задним ходом водителю нелегко найти объекты в слепых зон и для определения расстояния до объекта. Для того, чтобы обеспечить безопасность и удобство водителя, задняя система предупреждения будет работать при переключении на «R» Ультразвуковой датчик будет излучать ультразвуковую волну назад и обнаружить отраженную волну. Блок управления (BCM) рассчитает расстояние до объекта с помощью входного сигнала датчика и выходного сигнала зуммера в три этапа (первая, вторая и третья тревога).
Блок-схема
Работа системы
Начальный режим
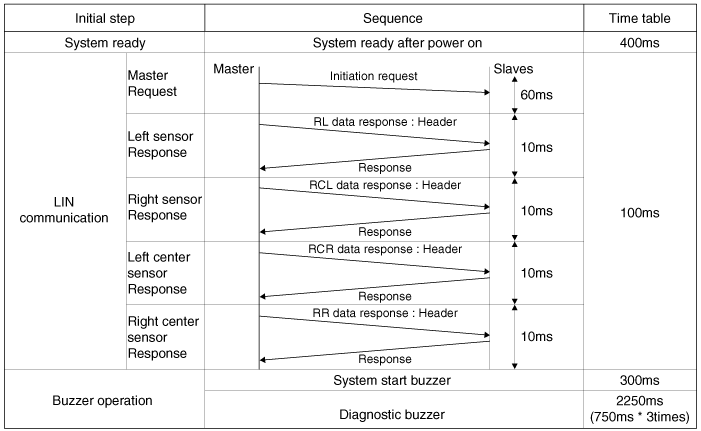
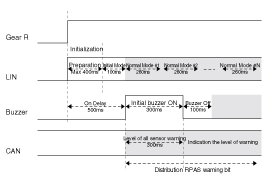
Время сброса ДПАС составляет 500 мс после подачи сигнала R.
RPAS устанавливает идентификатор датчика и распознает значения LID (LID1, LID2, LID3) во время начального процесса сброса.
Когда BCM завершит первоначальный процесс сброса, RPAS проверит диагностику неисправности каждого датчика.
Когда диагностический тест на неисправность завершен и датчики не отправляют код неисправности, RPAS запускает «стартовый зуммер RPAS».
Если от датчика получена информация об отказе, система запускает «зуммер отказа» вместо «зуммер RPAS». Если оборудована система отображения, информация о неисправности отображается на дисплее.
Зуммер неисправности включается только один раз. Но информация о неисправности продолжает отображаться на дисплее до тех пор, пока датчик не будет отремонтирован.
После включения IGN1 и сигнала R RPAS запускает связь по LIN и постоянно поддерживает процедуру.
Чтобы изначально проверить ошибку системы, BCM один раз вызывает каждый датчик, 4 датчика отвечают одновременно. Если нет сигнала ошибки, зуммер начнет звучать через 0,5 с после ввода сигнала R в течение 0,3 с.
После начального процесса общая процедура запускается через 0,2 с после завершения вывода зуммера.
Будильник делится на 1,2 и 3. 1,2 будильника – это контрольные звуки, а 3 будильник – непрерывный звук.
В случае кластерного отображения информация каждого датчика передает от BCM к кластеру. Связь для передачи использует Время CAN и шлюза находится в пределах 50 мс.
Дальность действия RPAS составляет 10 км/ч или меньше для скорости автомобиля.
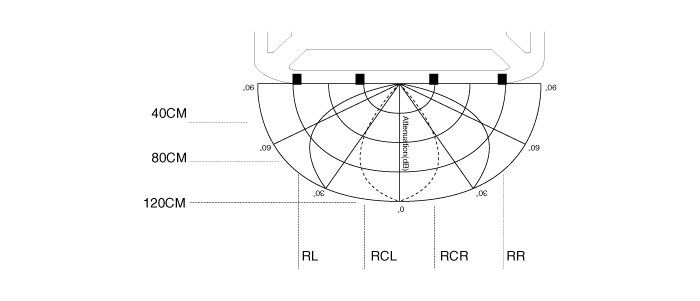
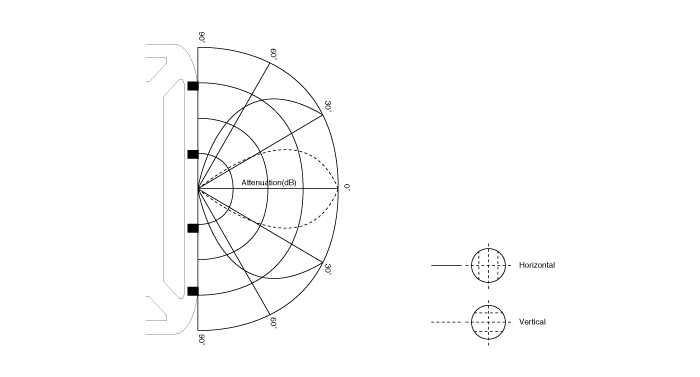
Горизонтальный диапазон
Вертикальный диапазон
Спецификация действий системы Когда питание системы включено (зажигание включено и сигнал задней передачи ON), MICOM проверяет каждый канал датчика. И если нет ошибки, зуммер включается на 0,3 с после 0,5 с. Если один из датчиков находится в ненормальном состоянии, первоначальный звуковой сигнал не включается, и звучит соответствующий выходной сигнал датчика. Работа в нормальном режиме описана ниже.
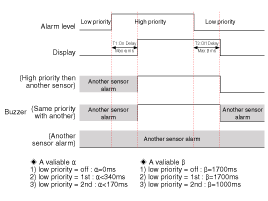
Спецификация выходного сигнала тревоги, разделяющая интервал между датчиками Логика состояния, как показано ниже, соответствует логике фаз по приоритету. (В том же датчике) Диапазоны действия ДПАС в зависимости от расстояния указаны ниже.
Первый будильник (81 см ~ 120 см)
Вторичная сигнализация (41 см ~ 80 см)
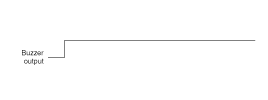
Третий будильник (40 см или меньше)
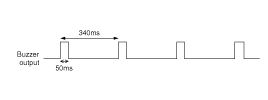
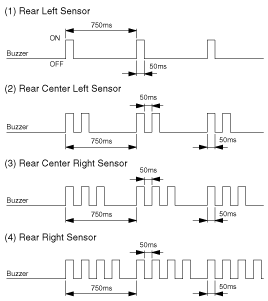
Цикл аварийной сигнализации В случае сбоя системы он указывает неисправную точку следующим образом (каждый датчик по 3 раза).
Допуск по времени для приведенной выше формы сигнала: Время ± 10%
На расстоянии менее 30 см обнаружение может не произойти.
Аварийный сигнал сработает, если скорость автомобиля задним ходом не превышает 10 км/ч.
Для движущейся цели максимальной рабочей скоростью должна быть скорость приближения к цели 10 км/ч.
Когда транспортное средство или цель движутся, последовательная генерация тревоги или эффективная тревога могут не работать.
Ложная тревога или сбой срабатывания тревоги могут возникнуть в следующих условиях.
Неровное дорожное покрытие, гравийная дорога, задним ходом в сторону травы.
Звуковой сигнал, шум двигателя мотоцикла, пневматический тормоз большого транспортного средства или другой объект, генерирующий ультразвуковые волны, находится поблизости.
Когда беспроводной передатчик используется рядом с датчиком.
Грязь на датчике.
Последовательная тревога может не сработать из-за скорости реверса или формы цели.
Нормальный режим Диапазон обнаружения датчика Метод тревоги При досмотре объектов датчиком ДПАС слуховая система опережает и заставляет подать сигнал тревоги. Датчик RPAS отправляет данные о тревоге в BCM через LIN коммуникации. И сигнал тревоги BCM для слуховой системы в соответствии с сигналом тревоги данные, которые получает от ДПАС каждый датчик. В случае, если BCM отправляет звуковой сигнал тревоги, порядок сигналов тревоги зависит от приоритета местоположения. В случае доставки тревожных данных в кластер BCM выполняет только роль шлюза.
?
Проверьте себя
Короткий тест по Hyundai Tucson LM: после ответа — пояснение и ссылка на страницу руководства.