Description et fonctionnement du module de commande du système d'aide au stationnement arrière
Dans ce manuel : Système électrique de la carrosserie
16étapes
~96min
4/5difficulté
Fait 0 sur 16
Description
Lors de la marche arrière, il est difficile pour le conducteur de repérer les objets dans les angles morts et d'estimer la distance qui le sépare d'un objet. Afin d'assurer la sécurité et le confort du conducteur, le système d'alerte arrière fonctionne lorsque le sélecteur est placé en position « R ». Le capteur ultrasonique émet une onde ultrasonique vers l'arrière et détecte l'onde réfléchie. Le module de commande (BCM) calcule la distance jusqu'à l'objet à partir du signal d'entrée du capteur et émet le signal de sortie du buzzer en trois étapes (première, deuxième et troisième alarme).
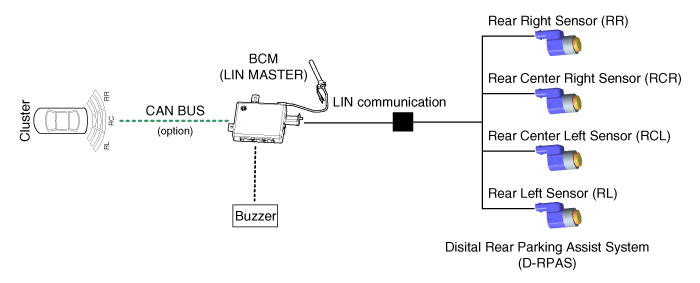
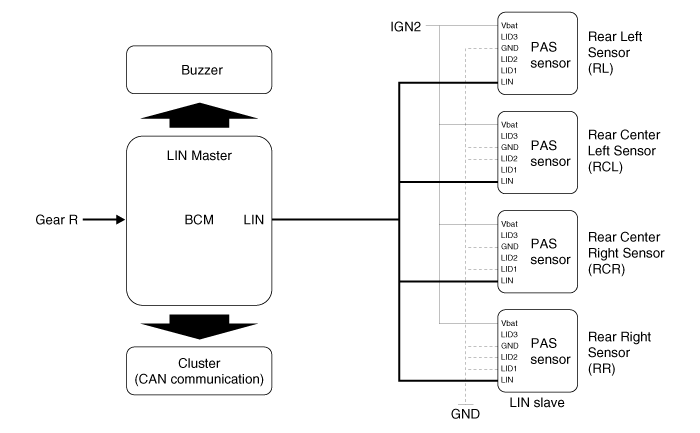
Schéma synoptique
Fonctionnement du système
Mode initial
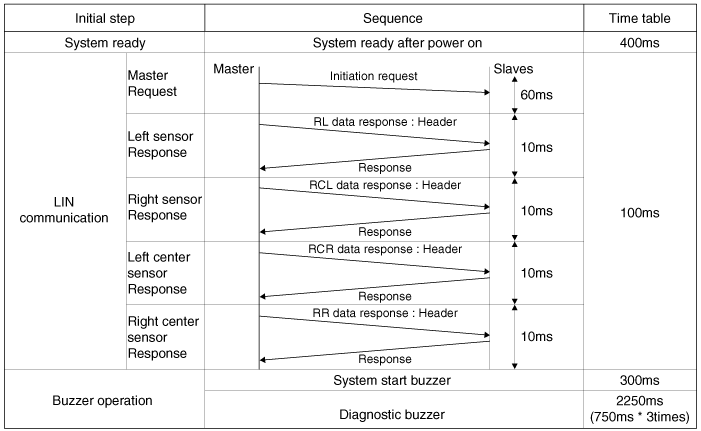
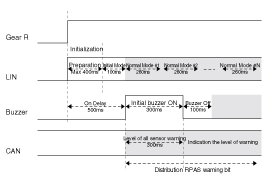
Le temps de réinitialisation du RPAS est de 500 ms après l'application du signal R.
Le RPAS définit l'identifiant du capteur et reconnaît les valeurs LID (LID1, LID2, LID3) pendant le processus d'initialisation.
Une fois le processus d'initialisation du BCM terminé, le RPAS vérifie le diagnostic de défaut de chaque capteur.
Lorsque le test de diagnostic de défaut est terminé et que les capteurs n'envoient aucun code de défaut, le RPAS déclenche le « buzzer de démarrage RPAS ».
Si une information de défaut est reçue d'un capteur, le système déclenche le « buzzer de défaut » au lieu du « buzzer RPAS ». Si le véhicule est équipé d'un système d'affichage, les informations de défaut sont affichées à l'écran.
Le buzzer de défaut ne retentit qu'une seule fois. Mais l'information de défaut continue de s'afficher à l'écran jusqu'à la réparation du capteur.
Après la mise sous tension IGN1 et le signal R, le RPAS lance la communication LIN et maintient la procédure en permanence.
Pour vérifier initialement le système, le BCM interroge chaque capteur une fois, les 4 capteurs répondant simultanément. S'il n'y a pas de signal de défaut, le buzzer retentit pendant 0,3 s, 0,5 s après l'entrée du signal R.
Après le processus initial, la procédure générale démarre 0,2 s après la fin de l'émission du buzzer.
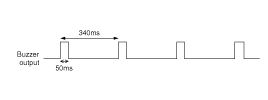
L'alarme se divise en 1, 2 et 3. Les alarmes 1 et 2 sont des sons de contrôle, et l'alarme 3 est un son continu.
Dans le cas de l'affichage sur le combiné, les informations de chaque capteur sont transmises du BCM au combiné. La communication de transmission utilise le CAN temps et la passerelle se situe dans un délai de 50 ms.
La portée du RPAS est de 10 km/h ou moins pour la vitesse du véhicule.
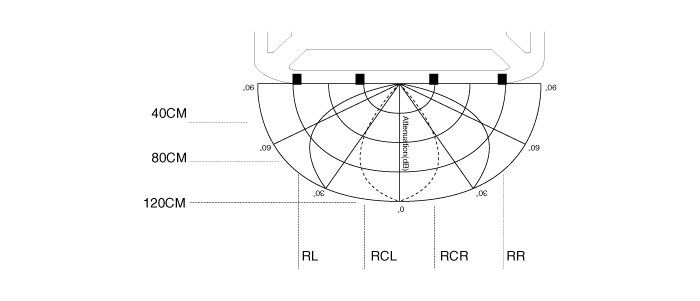
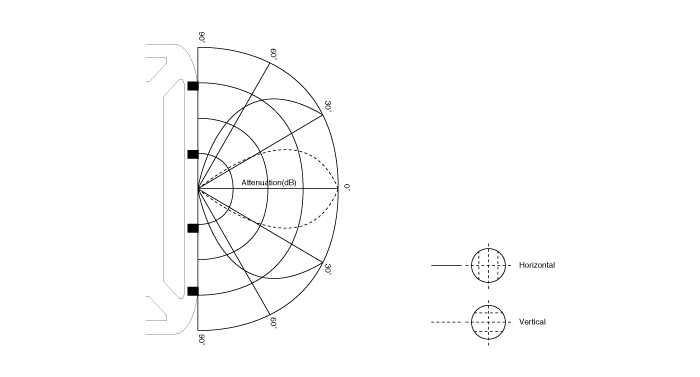
Plage horizontale
Plage verticale
Spécifications de fonctionnement du système : lorsque l'alimentation du système est activée (contact mis et signal de marche arrière ON), le MICOM vérifie chaque voie de capteur. S'il n'y a pas de défaut, le buzzer retentit pendant 0,3 s, 0,5 s après. Si l'un des capteurs est dans un état anormal, le signal sonore initial ne retentit pas et le signal de sortie du capteur correspondant est émis. Le fonctionnement en mode normal est décrit ci-dessous.
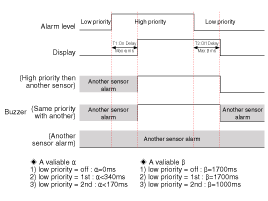
Spécifications du signal d'alarme, séparant l'intervalle entre les capteurs. La logique d'état, indiquée ci-dessous, correspond à la logique de phase par priorité. (Dans le même capteur)Les plages d'action du RPAS en fonction de la distance sont indiquées ci-dessous.
Première alarme (81 cm ~ 120 cm)
Deuxième alarme (41 cm ~ 80 cm)
Troisième alarme (40 cm ou moins)
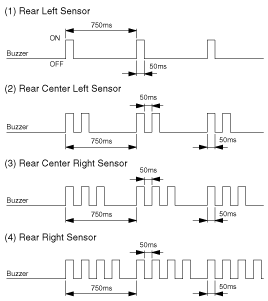
Cycle d'alarme : en cas de défaillance du système, il indique le point défaillant comme suit (chaque capteur 3 fois).
Tolérance de temps pour la forme d'onde ci-dessus : temps ± 10 %
À moins de 30 cm, la détection peut ne pas se produire.
L'alarme se déclenche si la vitesse du véhicule en marche arrière ne dépasse pas 10 km/h.
Pour une cible en mouvement, la vitesse maximale de fonctionnement doit être la vitesse d'approche de la cible de 10 km/h.
Lorsque le véhicule ou la cible est en mouvement, la génération d'alarmes successives ou l'alarme efficace peut ne pas fonctionner.
Une fausse alarme ou une défaillance de déclenchement d'alarme peut se produire dans les conditions suivantes.
Chaussée irrégulière, chemin de gravier, marche arrière sur l'herbe.
Avertisseur sonore, bruit du moteur de moto, frein pneumatique d'un gros véhicule ou autre objet émettant des ondes ultrasonores à proximité.
Lorsqu'un émetteur sans fil est utilisé à proximité du capteur.
Saleté sur le capteur.
L'alarme successive peut ne pas se déclencher selon la vitesse de recul ou la forme de la cible.
Mode normal Plage de détection des capteurs Méthode d'alarme Lors de l'analyse des objets par les capteurs RPAS, le système sonore anticipe et déclenche l'alarme. Les capteurs RPAS transmettent les données d'alarme au BCM via la communication LIN. Le BCM envoie au système sonore le signal d'alarme correspondant aux données d'alarme reçues de chaque capteur RPAS. Lorsque le BCM émet le signal sonore, l'ordre des alarmes dépend de la priorité de position. Lors de la transmission des données d'alarme au combiné d'instruments, le BCM n'assure que le rôle de passerelle.
?
Testez-vous
Un quiz rapide sur Hyundai Tucson LM : chaque réponse est expliquée, avec un lien vers la page du manuel.