Sistema eléctrico de la carrocería
Descripción y funcionamiento
En este manual: Sistema eléctrico de la carrocería
23pasos
~138min
4/5dificultad
Hecho 0 de 23
DESCRIPCIÓN GENERAL DE LA INSTALACIÓN
El PAS (sistema de asistencia al estacionamiento) es un dispositivo electrónico de ayuda al conductor. Anima al conductor a ser cauto al estacionar o a conducir despacio tras detectar un objeto en los laterales y la parte trasera del vehículo mediante ondas ultrasónicas. El PAS incluye cuatro sensores PS, que detectan obstáculos y transmiten el resultado dividido en tres niveles de alarma: primero, segundo y tercero, al BCM a través de la línea de comunicación. El BCM determina el nivel de alarma mediante el mensaje de comunicación transmitido desde los sensores esclavos y, a continuación, activa el zumbador sonoro o transmite datos para su visualización.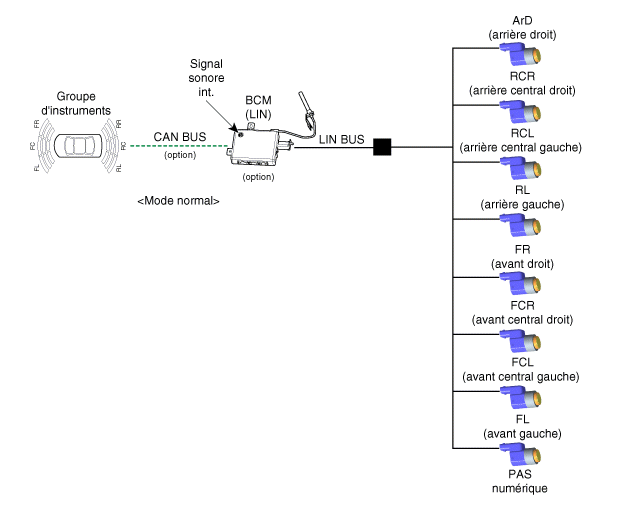
- Modo INICIAL
- El tiempo de inicialización del sistema es de 500 ms tras ALL1+ con la marcha R.
- PAS reconoce COVER y establece el identificador del sensor durante la inicialización.
- PAS activa cada sensor y luego realiza el diagnóstico una vez. Inicialización del BCM completada.
- El zumbador de arranque del PAS funciona normalmente cuando el sensor no envía mensaje de error y al final del diagnóstico de errores.
- Si los sensores envían un error, el «zumbador de arranque PAS» no funciona, pero la señal de fallo se activa durante cierto tiempo. Si existe opción de visualización, la señal de advertencia también se indica arriba.
- El zumbador suena una vez al producirse un fallo del sensor, pero la pantalla se muestra de forma continua hasta que se repara por completo.
- MODO NORMAL
- La comunicación LIN se inicia y mantiene el procedimiento tras ALL1 ON + marcha R.
- El BCM envía un mensaje a cada sensor para solicitar la operación de verificación del estado inicial del sistema, y los cuatro sensores responden a tiempo. En ese momento, si no hay problemas, la alarma se inicia 500 ms después del cambio a R, con intervalos de 300 ms.
- Tras la inicialización, el modo normal se activa 100 ms después de la finalización de la salida de alarma.
- La alarma de obstáculos se divide en 3 niveles. El primero y el segundo emiten un sonido intermitente, y el tercero suena de forma continua.
- En la visualización, el BCM envía los datos de cada sensor para su presentación, por ejemplo, en el cuadro de instrumentos. Se utiliza la comunicación CAN para la transmisión y el tiempo máximo de respuesta es de 50 ms.
- La velocidad efectiva del vehículo para el funcionamiento del PAS es inferior a 10 km/h.
- Consulte la sección «Comunicación LIN del proyecto Digital PAS» para obtener la especificación detallada de la comunicación.
- MODO DE AJUSTE
- Normalmente la condición inicial es la misma que en el MODO NORMAL; utilice la HERRAMIENTA DE AJUSTE como herramienta principal en lugar de la BCM MASTER TOOL.
- Por lo tanto, el BCM no está conectado al BUS LIN.
- La HERRAMIENTA DE AJUSTE muestra la ruta analógica después de obtener los datos originales en formato de diagnóstico base LIN mediante la comunicación con los sensores.
- Consulte la sección «Comunicación LIN del proyecto Digital PAS» para obtener la especificación detallada de la comunicación.
- MODO DE AJUSTE
- La función del MODO DE AJUSTE es la siguiente.
- Verifique el ID asignado de cada sensor
- Verifique el identificador de variante de cada sensor
- Normalmente la condición inicial es la misma que en el MODO NORMAL; utilice la HERRAMIENTA DE AJUSTE como herramienta principal en lugar de la BCM MASTER TOOL.
- Por lo tanto, el BCM no está conectado al BUS LIN.
- La HERRAMIENTA DE AJUSTE verifica y asigna el identificador de proveedor y el identificador de función.
- Consulte la sección «Comunicación LIN del proyecto Digital PAS» para obtener la especificación detallada de la comunicación.
- La función del MODO DE AJUSTE es la siguiente.
- Condiciones de medición: poste de PVC (diámetro 75 mm, longitud 1 m), temperatura normal
- Objetos detectados dentro del rango de distancia (medido directamente frente al sensor) 61 cm (24,0 pulg.) - 100 cm (39,4 pulg.): ± 15 cm (5,9 pulg.) 31 cm (12,2 pulg.) - 60 cm (23,6 pulg.): ± 10 cm (3,9 pulg.) Dentro de 30 cm (11,8 pulg.): ± 10 cm (3,9 pulg.)


Medición directa
Tanto la transmisión como la recepción se realizan mediante el sensor (RL, RCL, RCR, RR al operar cada sensor)
Medición indirecta
(RCL → RL, RCL → RCR, RCR → RCL, RCR → RR se ejecutan en orden) Con dos o tres sensores, uno de ellos envía la transmisión y los demás reciben la confirmación.
Medición directa e indirecta simultánea
Con dos o tres sensores, uno realiza la transmisión y la recepción, y los demás solo reciben.
- Método de procesamiento de información de la pantalla/zumbador por el BCM. En caso de recibir información de los sensores RL/RR, el BCM procesa directamente la información de cada sensor relacionada con la función de visualización y la salida del altavoz. Para la salida del zumbador de los sensores CL/CR, el BCM procesa la información central combinada, dando prioridad a ambos sensores. De lo contrario, en caso de recibir información de unidades de visualización defectuosas, el BCM envía la información al cuadro de instrumentos de cada sensor.


- Sensor de menor prioridad desactivado: α = 0 ms
- El sensor de menor prioridad es la alerta de nivel 1: α < 340 ms
- El sensor de menor prioridad es la alerta de nivel 2: α < 170 ms
- El sensor de menor prioridad es la alerta de nivel 1: β = 1700 ms
- El sensor de menor prioridad es la alerta de nivel 2: β = 1700 ms
- El sensor de menor prioridad es la alerta de nivel 3: β = 700 ms
- Primera zona de alerta (61 cm~100 cm)

- Segunda zona de alerta (31 cm ~ 60 cm)

- Tercera zona de alerta (menos de 30 cm)

- Período de señal de fallo
- Con pantalla visible


- Con pantalla visible
Ajuste del indicador visual de alarma: Al colocar la transmisión en la posición R, en el cuadro de instrumentos se enciende el indicador como se muestra en la figura siguiente. Cuando el sistema detecta un objeto, enciende el indicador de inmediato. Durante la detección del objeto, si no hay objeto, el indicador que no está en estado de alarma se enciende durante dos segundos y luego se apaga la detección del objeto. (Pero cuando cambia del estado de alarma de tercer nivel al estado sin alarma, activa la alarma de tercer nivel durante dos segundos y después se apaga.)
- Solo muestra la posición de detección del obstáculo.
- En la alerta de nivel 3, el indicador parpadea a intervalos de un segundo.
- Al mostrar el nivel de alerta normal, el indicador RCR/RCL se enciende. Se combinan por prioridad.
Caso de fallo de LIN BUS desactivado
| SECCIÓN | Condición de confirmación de fallo | Condición de supresión de fallos |
| Rutina inicial | Detección de LIN BUS OFF una vez | El fallo no se suprime en modo inicial. |
| Rutina normal | LIN BUS OFF se detecta un número determinado de veces consecutivas | El fallo se borra cuando el BCM o el LIN Master detecta que el bus LIN está activado cuatro veces consecutivas en modo normal. |
※ Nota:
- Al contar los fallos, el mensaje o la señal de salida deben transmitirse como último valor válido.
- Fallo en modo inicial: el zumbador de fallo (BCM) funciona con la pantalla predeterminada (cuadro de instrumentos).
- Fallo en modo normal: el fallo se muestra solo en el grupo de instrumentos, sin zumbador.
Fallo de sensor (mensaje LIN: 0x08)
| SECCIÓN | Condición de confirmación de fallo | Condición de supresión de fallos |
| Rutina inicial | Detección única del mensaje de fallo del sensor | El fallo no se suprime en modo inicial. |
| Rutina normal | Detección del mensaje de fallo del sensor cuatro veces consecutivas | El fallo se borra cuando el BCM o el LIN Master detecta que el bus LIN está activado cuatro veces consecutivas en modo normal. |
※ En la pantalla de fallos, el indicador RCR/RCL se muestra por separado. ※ Nota:
- Al contar los fallos, el mensaje o la señal de salida deben transmitirse como último valor válido.
- Fallo en modo inicial: el zumbador de fallo (BCM) funciona con la pantalla predeterminada (cuadro de instrumentos).
- Fallo en modo normal: el fallo se muestra solo en el grupo de instrumentos, sin zumbador.
- Cuando el fallo aparece en estado de transmisión, los sensores envían el mismo estado de fallo para la condición indirecta.

Pon a prueba tus conocimientos
Un test rápido sobre el Hyundai i20: cada respuesta trae una explicación y un enlace a la página del manual.
¿Le resultó útil esta página?