Impianto elettrico della carrozzeria
Descrizione e funzionamento
In questo manuale: Impianto elettrico della carrozzeria
23passaggi
~138min
4/5difficoltà
Completati 0 di 23
DESCRIZIONE GENERALE INSTALLAZIONE
PAS (sistema di assistenza al parcheggio) è un dispositivo elettronico di ausilio al conducente. Incoraggia il conducente a prestare attenzione durante il parcheggio o a guidare lentamente dopo aver rilevato un oggetto sul lato e sul retro del veicolo tramite onde ultrasoniche. Il PAS comprende quattro sensori PS che rilevano gli ostacoli e trasmettono il risultato, suddiviso in tre livelli di allarme (primo, secondo e terzo), al BCM tramite linea di comunicazione. Il BCM determina il livello di allarme in base al messaggio di comunicazione trasmesso dai sensori slave, quindi attiva il segnale acustico o trasmette i dati per la visualizzazione.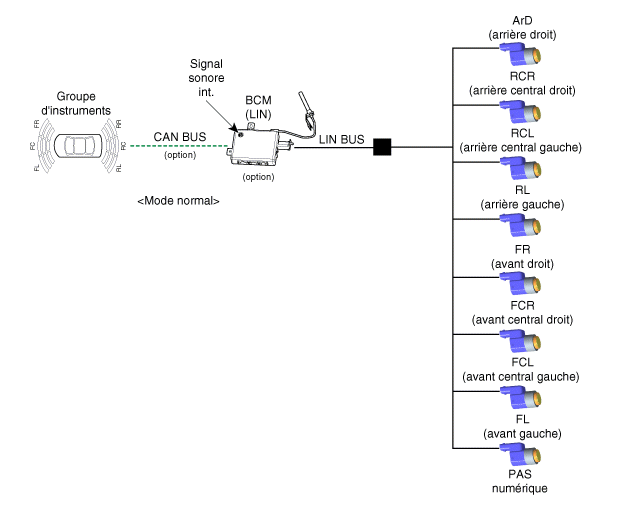
- Modalità INIZIALE
- Il tempo di inizializzazione del sistema è di 500 ms dopo ALL1+ e velocità R.
- PAS riconosce COVER e imposta l'identificatore del sensore durante l'inizializzazione.
- PAS attiva ciascun sensore, quindi esegue una volta la diagnostica. L'inizializzazione del BCM è completata.
- Il cicalino di avvio PAS funziona normalmente quando il sensore non invia un messaggio di errore e alla fine della diagnostica degli errori.
- Se dai sensori arriva un errore, il "cicalino di avvio PAS" non funziona, ma il segnale di guasto viene emesso per un certo tempo. Se è presente l'opzione di visualizzazione, anche il segnale di avviso è indicato sopra.
- Il cicalino si attiva una volta in caso di guasto del sensore, ma il display rimane acceso in modo continuo finché il guasto non viene completamente riparato.
- MODALITÀ NORMALE
- La comunicazione LIN inizia e mantiene la procedura dopo ALL1 ON + velocità R.
- Il BCM invia a ciascun sensore un messaggio di richiesta operativa per verificare lo stato iniziale del sistema e la risposta dei quattro sensori in tempo. In questo caso, se non ci sono problemi, l'allarme inizia dopo 500 ms dallo spostamento in R, con intervalli di 300 ms.
- Dopo l'inizializzazione, la modalità normale si avvia 100 ms dopo la fine dell'uscita di allarme.
- L'allarme di ostacolo è suddiviso in 3 livelli. Il primo e il secondo emettono un suono intermittente, mentre il terzo suona in modo continuo.
- Durante la visualizzazione, i dati di ciascun sensore vengono inviati dal BCM al display, ad esempio al quadro strumenti. La comunicazione CAN viene utilizzata per la trasmissione e il tempo massimo di ciclo è di 50 ms.
- La velocità effettiva del veicolo per il funzionamento del PAS è inferiore a 10 km/h.
- Fare riferimento alla sezione "Comunicazione LIN del progetto Digital PAS" per le specifiche di comunicazione più dettagliate.
- MODALITÀ DI REGOLAZIONE
- Normalmente la condizione iniziale è la stessa della MODALITÀ NORMALE. Utilizzare lo STRUMENTO DI IMPOSTAZIONE come STRUMENTO PRINCIPALE, invece del BCM MASTER TOOL.
- Pertanto il BCM non è collegato al BUS LIN.
- LO STRUMENTO DI IMPOSTAZIONE mostra il percorso analogico dopo aver ottenuto i dati iniziali nel formato diagnostico di base LIN tramite la comunicazione con i sensori.
- Fare riferimento alla sezione "Comunicazione LIN del progetto Digital PAS" per le specifiche di comunicazione più dettagliate.
- MODALITÀ DI REGOLAZIONE
- La funzione della MODALITÀ DI IMPOSTAZIONE è la seguente.
- Verificare l'ID assegnato per ciascun sensore
- Verificare l'identificatore delle varianti per ciascun sensore.
- Normalmente la condizione iniziale è la stessa della MODALITÀ NORMALE. Utilizzare lo STRUMENTO DI IMPOSTAZIONE come STRUMENTO PRINCIPALE, invece del BCM MASTER TOOL.
- Pertanto il BCM non è collegato al BUS LIN.
- LO STRUMENTO DI IMPOSTAZIONE verifica e assegna l'identificatore del fornitore e l'identificatore della funzione.
- Fare riferimento alla sezione "Comunicazione LIN del progetto Digital PAS" per le specifiche di comunicazione più dettagliate.
- La funzione della MODALITÀ DI IMPOSTAZIONE è la seguente.
- Condizioni di misurazione: palo in PVC (diametro 75 mm, lunghezza 1 m), temperatura normale.
- Oggetti rilevati entro il campo di distanza (misurato direttamente davanti al sensore): 61 cm (24,0 in) - 100 cm (39,4 in): ± 15 cm (5,9 in); 31 cm (12,2 in) - 60 cm (23,6 in): ± 10 cm (3,9 in); entro 30 cm (11,8 in): ± 10 cm (3,9 in).


Misurazione diretta
Trasmissione e ricezione vengono eseguite dal sensore (RL, RCL, RCR, RR durante il funzionamento di ciascun sensore)
Misurazione indiretta
(RCL → RL, RCL → RCR, RCR → RCL, RCR → RR vengono eseguiti in sequenza). Con due o tre sensori, uno di essi invia la trasmissione e gli altri ricevono la conferma.
Misurazione diretta e indiretta simultanea.
Con due o tre sensori, un sensore esegue la trasmissione e la ricezione, mentre gli altri eseguono solo la ricezione.
- Modalità di elaborazione delle informazioni di visualizzazione/cicalino del sensore BCM. In caso di ricezione di informazioni dal sensore RL/RR, il BCM elabora direttamente le informazioni di ciascun sensore relative alla funzione di visualizzazione e all'uscita del cicalino. Per l'uscita del cicalino dai sensori CL/CR, il BCM elabora le informazioni centrali del quadro strumenti, dando priorità a entrambi i sensori. In caso contrario, in caso di ricezione di informazioni da unità di visualizzazione guaste, il BCM invia al quadro strumenti le informazioni di ciascun sensore.


- Sensore con priorità inferiore disattivato: α = 0 ms.
- Sensore con priorità inferiore è l'avviso di 1° livello: α < 340 ms.
- Sensore con priorità inferiore è l'avviso di 2° livello: α < 170 ms.
- Sensore con priorità inferiore è l'avviso di 1° livello: β = 1700 ms.
- Sensore con priorità inferiore è l'avviso di 2° livello: β = 1700 ms.
- Sensore con priorità inferiore è l'avviso di 3° livello: β = 700 ms.
- Prima zona di avviso (61 cm ~ 100 cm).

- Seconda zona di avviso (31 cm ~ 60 cm).

- Terza zona di avviso (meno di 30 cm).

- Periodo del segnale di guasto.
- Con display visivo.


- Con display visivo.
- Mostra solo la posizione di rilevamento dell'ostacolo.
- In caso di allarme di terzo livello, l'indicatore lampeggia a intervalli di un secondo.
- In caso di visualizzazione del livello di allarme normale, l'indicatore RCR/RCL è acceso. Combinati per priorità.
Caso di errore LIN BUS disattivato.
| SEZIONE | Condizione di conferma errore | Condizione di soppressione errore |
| Routine iniziale | Rilevamento di LIN BUS OFF una volta. | L'errore non viene soppresso in modalità iniziale. |
| Routine normale | LIN BUS OFF viene rilevato un numero determinato di volte consecutive. | Il guasto viene azzerato quando il BCM o il master LIN rileva che il bus LIN è attivo quattro volte consecutive in modalità normale. |
※ Nota:
- Durante il conteggio degli errori, il messaggio o il segnale di uscita deve essere trasmesso come ultimo valore valido.
- Errore in modalità iniziale: il cicalino di guasto (BCM) funziona con il display predefinito (quadro strumenti).
- Errore in modalità normale: il guasto viene visualizzato solo sul quadro strumenti, senza cicalino.
Errore sensore (messaggio LIN: 0x08).
| SEZIONE | Condizione di conferma errore | Condizione di soppressione errore |
| Routine iniziale | Rilevamento singolo del messaggio di guasto del sensore. | L'errore non viene soppresso in modalità iniziale. |
| Routine normale | Rilevamento del messaggio di guasto del sensore quattro volte consecutive. | Il guasto viene azzerato quando il BCM o il master LIN rileva che il bus LIN è attivo quattro volte consecutive in modalità normale. |
※ Sul display di guasto l'indicatore RCR/RCL viene visualizzato separatamente. ※ Nota:
- Durante il conteggio degli errori, il messaggio o il segnale di uscita deve essere trasmesso come ultimo valore valido.
- Errore in modalità iniziale: il cicalino di guasto (BCM) funziona con il display predefinito (quadro strumenti).
- Errore in modalità normale: il guasto viene visualizzato solo sul quadro strumenti, senza cicalino.
- Quando l'errore compare nello stato di trasmissione, i sensori inviano lo stesso stato di errore per la condizione indiretta.

Mettiti alla prova
Un breve quiz sulla Hyundai i20: ogni risposta ha una spiegazione e un link alla pagina del manuale.
Questa pagina ti è stata utile?