Karosserie-Elektrik
Beschreibung und Betrieb
In diesem Handbuch: Karosserie-Elektrik
23Schritte
~138Min.
4/5Schwierigkeit
Erledigt 0 von 23
ALLGEMEINE BESCHREIBUNG – INITIALISIERUNG
PAS (Parkassistenzsystem) ist eine elektronische Fahrerassistenzeinrichtung. Sie fordert den Fahrer zur Vorsicht beim Einparken oder zu langsamer Fahrt auf, nachdem mit Ultraschallwellen ein Objekt seitlich und hinter dem Fahrzeug erkannt wurde. Das PAS umfasst vier PS-Sensoren, die Hindernisse erkennen und das Ergebnis über die Kommunikationsleitung an das BCM übertragen, das in drei Warnstufen unterteilt ist: erste, zweite und dritte Stufe. Das BCM bestimmt die Warnstufe anhand der Kommunikationsnachricht der untergeordneten Sensoren und aktiviert dann den Summer oder überträgt Daten zur Anzeige.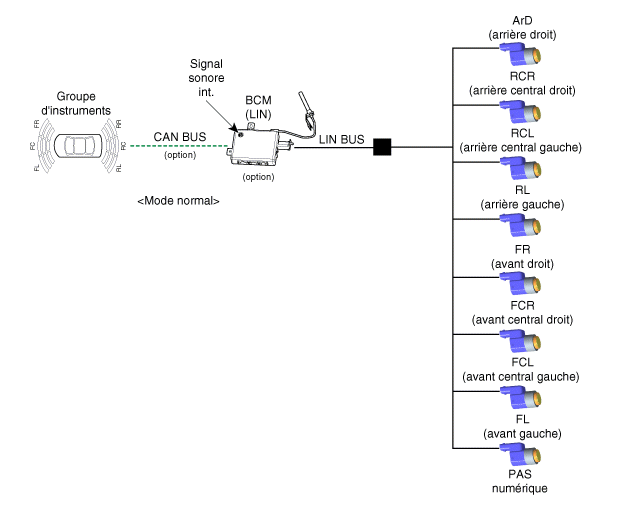
- INITIALISIERUNGSMODUS
- Die Initialisierungszeit des Systems beträgt 500 ms nach Einschalten ALL1+ und Schaltstellung R.
- PAS erkennt COVER und legt die Sensor-ID während der Initialisierung fest.
- PAS aktiviert jeden Sensor und führt danach einmal die Diagnose aus. Die Initialisierung des BCM ist abgeschlossen.
- Der Startsummer des PAS arbeitet normal, wenn der Sensor keine Fehlermeldung sendet und die Fehlerdiagnose am Ende abgeschlossen ist.
- Wenn von den Sensoren ein Fehler gemeldet wird, ertönt der Startsummer des PAS nicht, das Fehlersignal wird jedoch einige Zeit ausgegeben. Falls eine Anzeigeoption vorhanden ist, wird das Warnsignal oben ebenfalls angezeigt.
- Der Summer ertönt bei einem Sensorausfall einmal, die Anzeige bleibt jedoch dauerhaft eingeschaltet, bis die Störung vollständig behoben ist.
- NORMALMODUS
- Die LIN-Kommunikation beginnt nach Einschalten ALL1 ON + Schaltstellung R und wird danach aufrechterhalten.
- Das BCM sendet jedem Sensor eine Anfrage, um den Betrieb zu prüfen und den Ausgangszustand des Systems zu kontrollieren. Die vier Sensoren antworten rechtzeitig. Liegen keine Probleme vor, startet der Alarm nach 500 ms Versatz bei R mit 300-ms-Intervallen.
- Nach der Initialisierung startet der Normalmodus 100 ms nach dem Ende des Alarmausgangs.
- Der Hindernisalarm ist in 3 Stufen unterteilt. Die erste und zweite Stufe ertönen unterbrochen, die dritte Stufe ertönt dauerhaft.
- Bei der Anzeige werden die Daten jedes Sensors vom BCM zur Anzeige übertragen, z. B. an das Kombiinstrument. Für die Übertragung wird die CAN-Kommunikation verwendet, die maximale Zeitverzögerung beträgt 50 ms.
- Die wirksame Fahrzeuggeschwindigkeit für den Betrieb des PAS beträgt weniger als 10 km/h.
- Siehe Abschnitt „LIN-Kommunikation des Digital PAS Projekts“ für detaillierte Kommunikationsspezifikationen.
- EINSTELLMODUS
- Normalerweise sind die Ausgangsbedingungen dieselben wie im NORMALMODUS. Verwenden Sie das EINSTELLWERKZEUG als HAUPTWERKZEUG anstelle des BCM MASTER TOOL.
- Daher ist das BCM nicht an den LIN-BUS angeschlossen.
- Das EINSTELLWERKZEUG zeigt den analogen Pfad an, nachdem die Ausgangsdaten im LIN-Diagnoseformat durch Kommunikation mit den Sensoren erfasst wurden.
- Siehe Abschnitt „LIN-Kommunikation des Digital PAS Projekts“ für detaillierte Kommunikationsspezifikationen.
- EINSTELLMODUS
- Die Funktion des EINSTELLMODUS ist folgende.
- Die zugewiesene ID jedes Sensors prüfen
- Varianten-ID jedes Sensors prüfen
- Normalerweise sind die Ausgangsbedingungen dieselben wie im NORMALMODUS. Verwenden Sie das EINSTELLWERKZEUG als HAUPTWERKZEUG anstelle des BCM MASTER TOOL.
- Daher ist das BCM nicht an den LIN-BUS angeschlossen.
- Das EINSTELLWERKZEUG prüft und weist die Lieferanten-ID und die Funktions-ID zu.
- Siehe Abschnitt „LIN-Kommunikation des Digital PAS Projekts“ für detaillierte Kommunikationsspezifikationen.
- Die Funktion des EINSTELLMODUS ist folgende.
- Messbedingungen: PVC-Säule (Durchmesser 75 mm, Länge 1 m), Temperatur normal
- Objekte, die im Entfernungsbereich erkannt werden (direkt vor dem Sensor gemessen): 61 cm (24,0 Zoll) – 100 cm (39,4 Zoll): ± 15 cm (5,9 Zoll); 31 cm (12,2 Zoll) – 60 cm (23,6 Zoll): ± 10 cm (3,9 Zoll); innerhalb von 30 cm (11,8 Zoll): ± 10 cm (3,9 Zoll)


Direkte Messung
Sowohl Senden als auch Empfangen erfolgen über den Sensor (RL, RCL, RCR, RR bei Betrieb jedes Sensors).
Indirekte Messung
(RCL → RL, RCL → RCR, RCR → RCL, RCR → RR werden der Reihe nach ausgeführt.) Bei zwei oder drei Sensoren sendet einer die Übertragung, und die anderen empfangen die Bestätigung.
Direkte und indirekte Messung gleichzeitig
Bei zwei oder drei Sensoren führt ein Sensor Senden und Empfangen aus, während die übrigen nur empfangen.
- Verarbeitungsweise der Informationen von Anzeige und Summer durch das BCM. Bei Empfang von Informationen der Sensoren RL/RR verarbeitet das BCM die Informationen jedes Sensors direkt hinsichtlich der Anzeigefunktion und der Summerausgabe. Die Summerausgabe der Sensoren CL/CR verarbeitet das BCM als zentrale Kombinationsinformation, wobei beiden Sensoren Priorität eingeräumt wird. Andernfalls sendet das BCM bei Empfang von Informationen fehlerhafter Anzeigeeinheiten die Informationen jedes Sensors an das Kombiinstrument.


- Sensor mit niedrigerer Priorität deaktiviert: α = 0 ms
- Sensor mit niedrigerer Priorität ist Warnung 1. Stufe: α < 340 ms
- Sensor mit niedrigerer Priorität ist Warnung 2. Stufe: α < 170 ms
- Sensor mit niedrigerer Priorität ist Warnung 1. Stufe: β = 1700 ms
- Sensor mit niedrigerer Priorität ist Warnung 2. Stufe: β = 1700 ms
- Sensor mit niedrigerer Priorität ist Warnung 3. Stufe: β = 700 ms
- Erste Warnzone (61 cm ~ 100 cm)

- Zweite Warnzone (31 cm ~ 60 cm)

- Dritte Warnzone (weniger als 30 cm)

- Periode des Fehlersignals
- Mit optischer Anzeige


- Mit optischer Anzeige
- Es zeigt nur die Position des Hindernisses an.
- Bei Alarm der dritten Stufe blinkt die Anzeige in Sekundenabständen.
- Bei Anzeige des normalen Alarmpegels leuchtet die Anzeige RCR/RCL. Die Anzeigen sind nach Priorität zusammengefasst.
Fall LIN-BUS-OFF-Fehler: deaktiviert
| ABSCHNITT | Bedingung für die Fehlerbestätigung | Bedingung für die Fehlerunterdrückung |
| Initialroutine | LIN BUS OFF einmal erkannt | Fehler wird im Initialmodus nicht unterdrückt. |
| Normale Routine | BUS LIN OFF wird eine bestimmte Anzahl von Malen hintereinander erkannt | Der Fehler wird zurückgesetzt, wenn das BCM oder der LIN-Master viermal hintereinander im Normalmodus erkennt, dass der LIN-Bus eingeschaltet ist. |
※ Hinweis:
- Bei der Fehlerzählung müssen die Ausgangsnachricht oder das Signal als letzter gültiger Wert übertragen werden.
- Fehler im Initialmodus: Der Fehlersummer (BCM) arbeitet mit der Standardanzeige (Kombiinstrument).
- Fehler im Normalmodus: Der Fehler wird nur im Kombiinstrument angezeigt, ohne Summer.
Sensorfehler (LIN-Nachricht: 0x08)
| ABSCHNITT | Bedingung für die Fehlerbestätigung | Bedingung für die Fehlerunterdrückung |
| Initialroutine | Einmalige Erkennung der Sensorfehlermeldung | Fehler wird im Initialmodus nicht unterdrückt. |
| Normale Routine | Erkennung der Sensorfehlermeldung viermal hintereinander | Der Fehler wird zurückgesetzt, wenn das BCM oder der LIN-Master viermal hintereinander im Normalmodus erkennt, dass der LIN-Bus eingeschaltet ist. |
※ Auf der Anzeige wird die Störungsanzeige RCR/RCL separat dargestellt. ※ Hinweis:
- Bei der Fehlerzählung müssen die Ausgangsnachricht oder das Signal als letzter gültiger Wert übertragen werden.
- Fehler im Initialmodus: Der Fehlersummer (BCM) arbeitet mit der Standardanzeige (Kombiinstrument).
- Fehler im Normalmodus: Der Fehler wird nur im Kombiinstrument angezeigt, ohne Summer.
- Tritt ein Fehler im Übertragungszustand auf, senden die Sensoren denselben Fehlerzustand für den indirekten Zustand.

Testen Sie sich
Ein kurzes Quiz zum Hyundai i20: Zu jeder Antwort gibt es eine Erklärung und einen Link zur Handbuchseite.
War diese Seite hilfreich?