Fonctionnement du système de vision périphérique intelligente
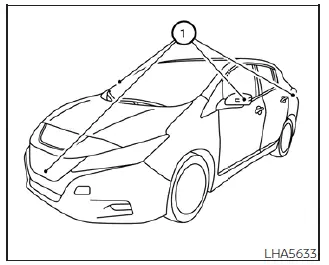
Pour afficher les différentes vues en perspective synchronisées, le système avancé Intelligent Around View Monitor utilise quatre caméras numériques à très grand angle. Elles sont placées stratégiquement : au centre de la calandre avant, intégrées au bas des rétroviseurs extérieurs gauche et droit, et une dernière est placée discrètement juste au-dessus de la plaque d'immatriculation arrière 1.
Le système principal de la Nissan Leaf VE (véhicule électrique) étant actif et sous tension, placez simplement le levier de sélection électronique sur la position R (Marche arrière) pour afficher immédiatement l'interface des caméras. Vous pouvez aussi appuyer manuellement sur la touche physique CAMERA située sur le bandeau de la console centrale pour faire défiler les différentes dispositions multi-angles du système Intelligent Around View Monitor.
Lorsque la caméra est activée pour la première fois avec la vue aérienne panoramique affichée en écran partagé, une icône rouge clignote brièvement à l'écran. Elle indique que le réseau de capteurs de stationnement à ultrasons est pleinement activé et analyse l'environnement pour détecter les dangers à faible distance. Pour obtenir des instructions détaillées et des consignes de sécurité supplémentaires sur le système de détection arrière, reportez-vous à la section spécialisée intitulée « Système de détection par ultrasons arrière ». La disposition des caméras affichée sur le Intelligent Around View Monitor se ferme automatiquement et revient à l'écran multimédia ou carte précédemment actif exactement 3 minutes après l'appui sur la touche CAMERA, à condition que le levier de sélection reste sur une position avant ou de stationnement autre que la position R (Marche arrière) active.
Vues disponibles
AVERTISSEMENT
- Les lignes de guidage de distance superposées et les lignes de largeur parallèles du véhicule doivent être utilisées uniquement comme point de repère approximatif, et seulement lorsque le véhicule est immobilisé sur une surface parfaitement plane, revêtue et horizontale. La distance apparente d'un obstacle observé sur l'écran central peut différer sensiblement de la distance physique réelle entre le pare-chocs du véhicule et les objets affichés.
- Recoupez toujours les lignes de guidage fixes et la vue aérienne composite assemblée numériquement avec les abords réels du véhicule. La précision exacte du suivi des lignes de guidage et de la vue aérienne composite dépend fortement du nombre d'occupants, de la répartition de la charge, du niveau de charge de la batterie, de la position actuelle du véhicule et des conditions routières changeantes ou des fortes pentes.
- Si les roues ou les pneus d'origine sont remplacés par des pneus de dimensions différentes ou par d'autres équipements de rechange, le calibrage du système de suivi dynamique sera modifié. Les lignes de trajectoire prévues et l'alignement de la vue aérienne composite pourront alors s'afficher incorrectement.
- Lorsque vous montez une côte raide ou une forte pente, les objets et les véhicules observés sur l'écran sont en réalité plus éloignés qu'ils ne le paraissent. Inversement, lorsque vous descendez une forte pente, les objets observés sur l'écran sont en réalité plus proches qu'ils ne le paraissent.
- Veuillez noter que les objets affichés sur l'écran de la caméra arrière apparaissent inversés, comme dans un miroir, par rapport à leur aspect réel dans le rétroviseur intérieur central et les rétroviseurs extérieurs.
- Ne vous fiez jamais uniquement à la technologie de caméra des aides à la conduite. Vérifiez toujours vos rétroviseurs latéraux ou regardez directement par-dessus votre épaule pour bien évaluer en temps réel les distances qui vous séparent des autres objets, des murs ou des piétons.
- Sur une chaussée enneigée, verglacée ou très glissante, un patinage des pneus peut se produire. Il peut alors exister une différence nette entre les lignes de trajectoire prévues calculées et la trajectoire réellement suivie par le véhicule.
- Les repères de largeur du véhicule et les lignes de trajectoire prévue, affichés dynamiquement, sont volontairement calibrés pour être légèrement plus larges que la largeur réelle et la trajectoire de votre Nissan Leaf, afin de créer une zone de sécurité.
- Les lignes de guidage affichées sur la caméra arrière apparaissent légèrement décalées vers la droite de l'écran. C'est un fonctionnement normal du système, car l'objectif de la caméra arrière est décentré et n'est pas installé exactement au centre géométrique arrière du pare-chocs du véhicule.

Vue avant
Vue avant et arrière
Des lignes de guidage colorées indiquant la largeur de dégagement approximative du véhicule et la distance de suivi par rapport aux obstacles potentiels, calculées à partir des prolongements de la carrosserie A, sont projetées directement sur l'écran du moniteur.
Lignes de guidage de distance
Ces bandes horizontales colorées indiquent des distances précises à partir des pare-chocs de la Nissan Leaf :
- Ligne rouge 1 : environ 0,5 mètre (1,5 pied) de la carrosserie du véhicule
- Lignes jaunes 2 : environ 1 mètre (3 pieds) de la carrosserie du véhicule
- Lignes vertes 3 : environ 2 mètres (6,5 pieds) de la carrosserie du véhicule
- Lignes vertes 4 : environ 3 mètres (10 pieds) de la carrosserie du véhicule (intégrées uniquement sur certains modèles, s'ils sont équipés)

Vue arrière
Lignes de guidage de largeur du véhicule 5
Ces lignes indiquent l'encombrement latéral approximatif de la largeur du véhicule, afin d'aider à évaluer les distances latérales lors de la marche arrière.
Lignes de trajectoire prévue 6
Ces trajectoires dynamiques indiquent la trajectoire estimée que suivra votre véhicule en fonction des actions réelles sur le volant. Les lignes de trajectoire prévue apparaissent automatiquement sur l'écran dès que le volant est tourné par rapport à la ligne médiane. Ces lignes s'incurvent et se déplacent dynamiquement selon l'angle de rotation du volant. Elles peuvent ne pas être affichées du tout lorsque le volant est maintenu en position droite. Pour garantir une attention optimale du conducteur vers l'avant, la vue de la caméra avant n'est pas affichée à l'écran lorsque la vitesse du véhicule dépasse 10 km/h.
REMARQUE :
Lorsque l'écran affiche la vue avant en temps réel et que le volant est tourné d'environ 90 degrés ou moins par rapport à la position droite, les lignes de trajectoire prévue droite et gauche 6 sont projetées simultanément sur l'écran du système d'infodivertissement.
Lorsque le volant est tourné au-delà d'environ 90 degrés, dans un angle plus prononcé, le logiciel de suivi modifie l'affichage et une seule ligne de trajectoire apparaît du côté opposé au sens de braquage, afin de faciliter la manœuvre du rayon de braquage extérieur.

Vue à vol d'oiseau
La fonction de vue à vol d'oiseau intégrée offre une vue composite simulée du véhicule vue de dessus, ce qui aide grandement le conducteur à confirmer la position exacte du véhicule et à aligner la trajectoire prévue sur une place de stationnement désignée. L'icône de véhicule centrée 1 représente graphiquement la position réelle des panneaux de carrosserie. Il est essentiel de garder à l'esprit que la distance apparente entre les objets environnants, vue dans ce format numérique à vol d'oiseau, peut différer quelque peu de la distance réelle par rapport à la carrosserie du véhicule.
Les zones périphériques que les caméras panoramiques extérieures ne peuvent pas couvrir physiquement 2 sont clairement indiquées en noir plein sur l'image assemblée affichée.
Dès que le système électrique Nissan Leaf est placé en position ON, ces angles morts non visibles 2 sont mis en évidence en jaune vif pendant quelques secondes pour alerter le conducteur dès l'affichage de la vue à vol d'oiseau. Cette mise en évidence de mise en garde ne s'affiche que la toute première fois que le menu caméra est activé après avoir placé le commutateur d'alimentation en position ON.
AVERTISSEMENT
- Les objets captés dans la vue composite à vol d'oiseau peuvent sembler beaucoup plus éloignés que leur distance physique réelle par rapport au pare-chocs du véhicule.
- Les structures hautes et les objets proéminents, comme une bordure de trottoir en béton, un quai de chargement ou un véhicule stationné à proximité, peuvent apparaître mal alignés, déformés, ou ne pas s'afficher du tout aux jonctions où se rejoignent les images des différentes caméras.
- Les obstacles ou les éléments suspendus situés au-dessus de la hauteur de montage horizontale des objectifs des caméras ne peuvent pas être captés ni affichés par le système.
- La vue assemblée à vol d'oiseau peut devenir définitivement mal alignée ou inexacte si la position d'une caméra change à la suite de dommages à la carrosserie, d'un choc sur un rétroviseur extérieur ou d'une fixation desserrée.
- Une ligne droite de stationnement peinte au sol peut sembler artificiellement décalée, dentelée ou discontinue à la jonction où se chevauchent les images des caméras. Ce décalage visuel augmente naturellement à mesure que la ligne peinte s'éloigne du véhicule.
Vue avant-latérale
Lignes de guidage
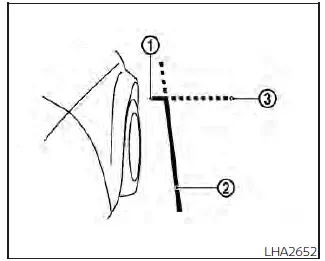
Des lignes de guidage techniques indiquant la largeur de dégagement approximative et le profil avant extérieur du véhicule sont clairement affichées sur l'écran pour éviter de frotter le trottoir et d'endommager les jantes.
La ligne dédiée à l'avant du véhicule 1 indique la marge de sécurité approximative et la trajectoire de projection de la structure du pare-chocs avant.
La ligne longitudinale du côté du véhicule 2 représente la largeur totale approximative du véhicule, en tenant compte de la saillie des rétroviseurs extérieurs déployés.
Les prolongements 3 des lignes principales avant 1 et latérales 2 sont projetés en continu vers l'avant, sous forme de lignes vertes pointillées, pour indiquer votre trajectoire immédiate.
Vue arrière plein écran
Vue arrière plein écran
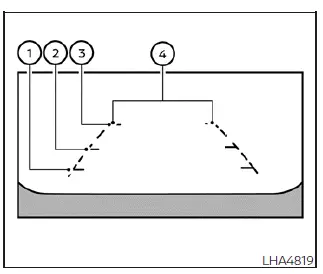
Le mode spécial de vue arrière plein écran étend l'image de la caméra sur tout l'écran afin de révéler une zone latérale nettement plus large, ce qui permet au conducteur de vérifier simultanément le trafic transversal et les angles morts à droite et à gauche. Cette vue arrière plein écran utilise un calcul grand-angle de type fish-eye pour capturer un champ de vision d'environ 180 degrés directement derrière la Nissan Leaf. Notez que les lignes de trajectoire prévue dynamiques sont désactivées et ne s'affichent pas lorsque ce mode plein écran ultra-large est utilisé.
Lignes de guidage de distance
Ces barres horizontales colorées indiquent des distances incrémentales mesurées à partir du pare-chocs arrière :
- Ligne rouge 1 : indique une zone de proximité immédiate, à environ 0,5 mètre de la carrosserie du véhicule.
- Ligne jaune 2 : indique une distance intermédiaire, à environ 1 mètre de la carrosserie du véhicule.
- Ligne verte 3 : indique une distance de sécurité de suivi, à environ 2 mètres de la carrosserie du véhicule.
Lignes de guidage de largeur du véhicule 4
Ces repères parallèles indiquent l'encombrement total du véhicule et vous aident à maintenir un alignement droit lors de la marche arrière.