Alimentation, réseau

Mode d'arrêt de communication de l'ECU de direction assistée. Précaution. Tableau des symptômes de panne

~28min de lecture

ECU de direction assistée Mode d'arrêt de communication

DESCRIPTION

Élément détecté

Symptôme

Zone de panne

ECU de direction assistée Mode d'arrêt de communication

L'une des conditions suivantes est remplie :

  • Un arrêt de communication pour « Power Steering (EPS) » est indiqué sur l'écran « Communication Bus Check » du Techstream.

    Cliquer ici

  • Un historique d'arrêt de communication pour « Power Steering (EPS) » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur de Lost Communication Time pour « Power Steering (EPS) » est égale ou supérieure à 6.)

    Cliquer ici

  • Les DTC du système de communication (DTC commençant par U) correspondant au « Mode d'arrêt de communication de l'ECU de direction assistée » dans le « Tableau de combinaison des DTC » sont émis.

    Cliquer ici

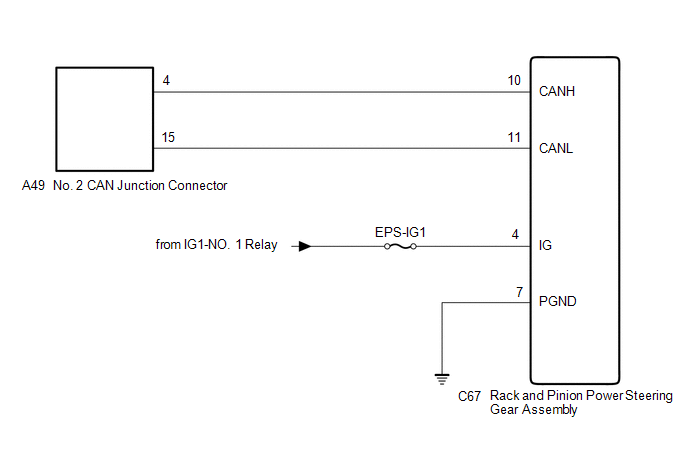
  • Branche ou connecteur de l'ensemble de direction assistée à crémaillère
  • Circuit d'alimentation de l'ensemble de direction assistée à crémaillère
  • Circuit de masse de l'ensemble de direction assistée à crémaillère
  • Ensemble boîtier de direction assistée à crémaillère

SCHÉMA DE CÂBLAGE

ATTENTION :

Lors de l'exécution du cycle de conduite de confirmation, respecter toutes les limitations de vitesse et le code de la route.

AVIS :

  • L'ordre de diagnostic étant important pour établir un diagnostic correct, veillez à commencer le dépannage en suivant la « Marche à suivre du dépannage » lorsque des DTC liés au système de communication CAN sont mémorisés.

    Cliquer ici

  • Avant de mesurer la résistance du bus CAN, mettre le contacteur d'alimentation sur arrêt et laisser le véhicule au repos pendant 1 minute ou plus, sans actionner la clé ni aucun contacteur, ni ouvrir ou fermer les portières. Ensuite, débrancher le câble de la borne négative (-) de la batterie auxiliaire et laisser le véhicule au repos pendant 1 minute ou plus avant de mesurer la résistance.
  • Après avoir mis le contact de puissance sur OFF, un délai d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie auxiliaire. Par conséquent, lisez impérativement les consignes de débranchement du câble de la borne négative (-) de la batterie auxiliaire avant de poursuivre les travaux.

    Cliquer ici

  • Après les réparations, effectuer la procédure de contrôle des DTC et vérifier que les DTC ne réapparaissent pas.

    Procédure de contrôle DTC : mettre le contact (IG) et attendre 1 minute ou plus. Faire ensuite fonctionner le système suspecté et rouler à 60 km/h ou plus pendant 5 minutes ou plus.

  • Après la réparation, effectuer le contrôle du bus CAN et vérifier que tous les calculateurs et capteurs raccordés au système de communication CAN sont affichés comme normaux.

    Cliquer ici

  • Contrôlez les fusibles des circuits liés à ce système avant d'effectuer la procédure suivante.

CONSEIL :

  • Avant de débrancher les connecteurs concernés pour le contrôle, appuyer sur le corps de chaque connecteur pour vérifier qu'il n'est pas desserré ou débranché.
  • Lorsqu'un connecteur est débranché, vérifiez que les bornes et le corps du connecteur ne sont pas fissurés, déformés ou corrodés.

PROCÉDURE

  1. VÉRIFIER L'ABSENCE DE CIRCUIT OUVERT DANS LES LIGNES DU BUS CAN (BRANCHE DE L'ENSEMBLE DE DIRECTION ASSISTÉE À CRÉMAILLÈRE)

(a) Déconnecter le câble de la borne négative (-) de la batterie auxiliaire.

(b) Déconnecter le connecteur de l'ensemble boîtier de direction assistée à crémaillère C67.

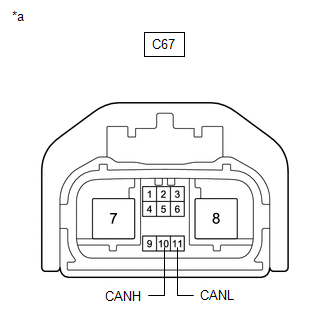
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.

Résistance spécifiée :

Connexion du testeur

Condition

Condition spécifiée

C67-10 (CANH) - C67-11 (CANL)

Câble débranché de la borne négative (-) de la batterie auxiliaire

54 à 69 Ω

*a

Vue de face du connecteur du faisceau

(vers l'ensemble boîtier de direction assistée à crémaillère)

NG

RÉPARER OU REMPLACER LES BRANCHES OU LE CONNECTEUR CAN (ENSEMBLE DE DIRECTION ASSISTÉE À CRÉMAILLÈRE)

OK
  1. CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (CIRCUIT D'ALIMENTATION)

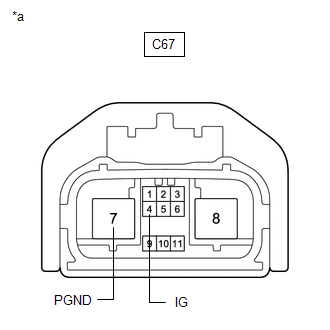
(a) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.

Résistance spécifiée :

Connexion du testeur

Condition

Condition spécifiée

C67-7 (PGND) - Masse carrosserie

Câble débranché de la borne négative (-) de la batterie auxiliaire

Inférieure à 1 Ω

*a

Vue de face du connecteur du faisceau

(vers l'ensemble boîtier de direction assistée à crémaillère)

(b) Rebrancher le câble sur la borne négative (-) de la batterie auxiliaire.

(c) Mesurer la tension selon la ou les valeurs du tableau ci-dessous.

Tension spécifiée :

Connexion du testeur

Condition

Condition spécifiée

C67-4 (IG) - Masse carrosserie

Contact mis (IG)

11 à 14 V

OK

REMPLACER L'ENSEMBLE DE DIRECTION ASSISTÉE À CRÉMAILLÈRE

NG

RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR (CIRCUIT D'ALIMENTATION)

Précautions

PRÉCAUTIONS

AVIS CONCERNANT L'INITIALISATION

AVIS :

Lors du débranchement du câble de la borne négative (-) de la batterie auxiliaire, initialiser les systèmes suivants après le rebranchement du câble.

Système

Voir la procédure

Système d'alerte de sortie de voie (avec commande de direction)

Système de pré-collision

Système sonar de dégagement intelligent*

Système d'éclairage (pour modèle HV avec feu d'éclairage en virage)

Système moniteur d'aide au stationnement

Système de moniteur de vue panoramique

*: Lors de l'exécution de l'apprentissage à l'aide du Techstream.

Cliquer ici

DÉPANNAGE DU SYSTÈME DE COMMUNICATION CAN

(a) Comme l'ordre du diagnostic est important pour un diagnostic correct, veillez à commencer le dépannage en utilisant Procédure de dépannage lorsque des DTC liés au système de communication CAN sont affichés.

Cliquer ici

(b) Précaution pour la manipulation du système de direction

(1) Faites attention lors du remplacement des pièces. Un remplacement incorrect pourrait altérer les performances du système de direction et entraîner une conduite dangereuse.

Cliquer ici

(c) Précaution pour la manipulation du système SRS airbag

AVIS :

Ce véhicule est équipé d'un système de retenue supplémentaire (SRS) comprenant des pièces telles que les airbags conducteur et passager avant. Si les opérations d'entretien ne sont pas effectuées dans le bon ordre, un déploiement involontaire du SRS peut se produire pendant l'entretien et provoquer un accident grave. Avant toute intervention (dépose ou pose de pièces, contrôle ou remplacement), lire impérativement les précautions relatives au SRS.

Cliquer ici

(d) Précaution lors de la déconnexion d'un faisceau de câbles d'un connecteur de jonction CAN

(1) Lors de la déconnexion d'un faisceau de câbles d'un connecteur de jonction CAN, utilisez du ruban adhésif ou des étiquettes pour identifier chaque connecteur et veillez à reconnecter chaque connecteur à son emplacement d'origine sur le connecteur de jonction CAN.

CONSEIL :

  • Reconnecter un connecteur à un emplacement autre que son emplacement d'origine sur le connecteur de jonction CAN n'affectera pas les performances du système. Cependant, reconnecter les connecteurs à leurs emplacements d'origine facilite les futures opérations d'entretien et évite les effets négatifs sur les faisceaux de câbles, tels qu'une tension excessive.
  • Pour savoir comment identifier les ECU ou capteurs raccordés au connecteur de jonction CAN, reportez-vous à Bornes de l'ECU.

    Cliquer ici

(e) Réparation de la ligne de bus

(1) Après avoir réparé une ligne de bus par soudure, recouvrez la zone réparée avec du ruban isolant électrique.
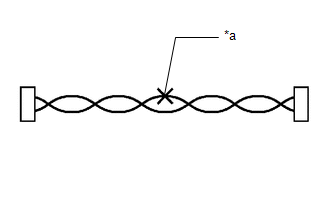
*a

Zone soudée à recouvrir de ruban isolant électrique

AVIS :

  • Lors de la pose, veillez à torsader ces lignes, car les lignes de bus CAN sont susceptibles d'être perturbées par le bruit électrique si elles ne sont pas torsadées.
  • Assurez-vous qu'il n'y a aucun espace entre le fil CANH et le fil CANL.
  • Assurez-vous que la distance entre le premier torsadage des fils et le connecteur est inférieure à 80 mm (3,15 po).
  • Lors de la réparation des lignes de bus CAN, ne modifiez pas la longueur des lignes. (Assurez-vous que la longueur de la ligne de bus CANH et celle de la ligne de bus CANL sont identiques.)

(2) N'utilisez pas de câblage de dérivation entre les connecteurs.
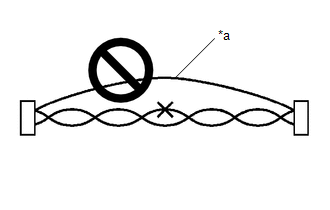
*a

Fil de dérivation

AVIS :

  • La capacité des lignes de bus torsadées à résister aux interférences sera perdue si un câblage de dérivation est utilisé.
  • N'utilisez pas une paire de fils torsadés pour le câblage de dérivation.

(f) Manipulation des connecteurs

(1) Lors de la mesure de la résistance avec un testeur, insérez les pointes de touche du testeur par l'arrière (côté faisceau) du connecteur.
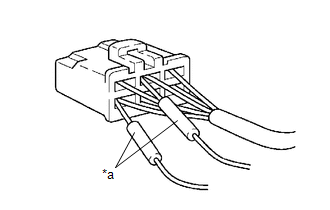
*a

Pointe de sonde du testeur

(2) Lorsqu'il est impossible d'insérer le testeur par l'arrière du connecteur, utilisez des fils de service et effectuez la mesure par l'avant du connecteur.
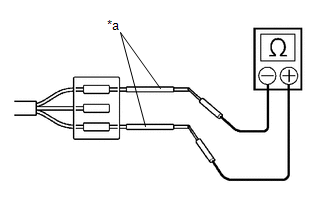
*a

Fil de service

(g) Précaution lors du remplacement d'une ECU équipée de la fonction passerelle (ECU de surveillance du sous-bus)

(1) Lors du remplacement d'un calculateur à fonction de passerelle (calculateur de surveillance du sous-bus) par un calculateur provenant d'un autre véhicule, initialiser le calculateur de surveillance du sous-bus afin d'effacer les informations de bus mémorisées.

Cliquer ici

AVIS :

Si les informations de bus mémorisées ne correspondent pas à la configuration actuelle du sous-bus, des DTC peuvent être mémorisés et les fonctions de sécurité peuvent se déclencher.

CONSEIL :

Il n'est pas nécessaire d'initialiser un calculateur de surveillance de passerelle (calculateur de surveillance du sous-bus) lorsque le calculateur provient d'un autre véhicule présentant la même configuration de sous-bus.

(h) Précautions lorsqu'une ECU équipée de la fonction passerelle (ECU de surveillance du sous-bus) détecte des DTC de communication pour des ECU non raccordées à l'ECU

(1) Reportez-vous aux précautions lors du remplacement d'une ECU équipée de la fonction passerelle (ECU de surveillance du sous-bus) et initialisez les informations de connexion de l'ECU.

(2) Effacez les DTC et vérifiez qu'aucun DTC n'est affiché.

(i) Différence entre les récepteurs/radios de navigation d'origine et les récepteurs/radios à écran d'origine, et les récepteurs/radios de navigation et les récepteurs/radios à écran en option

(1) Certains récepteurs de navigation/radio et récepteurs d'affichage optionnels sont disponibles sous forme de dispositifs compatibles CAN. Attention : certains récepteurs de navigation/radio et récepteurs d'affichage optionnels n'ont pas les mêmes fonctions ni les mêmes caractéristiques de diagnostic que les récepteurs de navigation/radio et récepteurs d'affichage d'origine.

AVIS :

  • Les récepteurs de navigation/radio et récepteurs d'affichage optionnels reçoivent des données du système de communication CAN. Cependant, la plupart d'entre eux n'envoient pas de signaux sur la ligne principale du bus CAN.
  • La plupart des récepteurs de navigation/radio et des récepteurs d'affichage en option ne seront pas affichés sur l'écran « Contrôle du bus CAN » du Techstream.
  • Lors de la recherche de DTC à l'aide du Techstream, les DTC des récepteurs/autoradios de navigation et récepteurs d'affichage en option ne sont pas affichés sur le Techstream.

Tableau des symptômes de panne

TABLEAU DES SYMPTÔMES DE PANNE

CONSEIL :

  • Utiliser le tableau ci-dessous pour aider à déterminer la cause des symptômes du problème.
  • Contrôler les fusibles et relais liés à ce système avant de contrôler les zones suspectes ci-dessous.
  • L'ordre de diagnostic étant important pour établir un diagnostic correct, veillez à commencer le dépannage en suivant la « Marche à suivre du dépannage » lorsque des DTC liés au système de communication CAN sont mémorisés.

    Cliquer ici

Liste des résultats de la procédure de diagnostic

Symptôme

Zone suspecte

Lien

L'une des deux conditions suivantes :

  • Le symptôme du problème correspond au modèle de symptôme de problème B et la zone suspectée se situe dans le bus 1.
  • La résistance entre les lignes du bus CAN (CANH et CANL) du bus 1 est égale ou supérieure à 70 Ω.

Coupure sur la ligne principale du bus 1

L'une des deux conditions suivantes :

  • Le symptôme du problème est semblable à celui du modèle de symptôme de problème A et un court-circuit entre les lignes du bus CAN (CANH et CANL) du bus 1 est suspecté.
  • La résistance entre les lignes du bus CAN (CANH et CANL) du bus 1 est inférieure à 54 Ω.

Court-circuit entre les lignes du bus 1

L'un des cas suivants :

  • Le symptôme du problème est semblable à celui du modèle de symptôme de problème A et un court-circuit au +B dans une ligne du bus CAN (CANH ou CANL) du bus 1 est suspecté.
  • La résistance entre CANH et +B du bus 1 est inférieure à 6 kΩ.
  • La résistance entre CANL et +B du bus 1 est inférieure à 6 kΩ.

Court-circuit au +B sur la ligne du bus 1

L'un des cas suivants :

  • Le symptôme du problème est semblable à celui du modèle de symptôme de problème A et un court-circuit à la masse dans une ligne du bus CAN (CANH ou CANL) du bus 1 est suspecté.
  • La résistance entre CANH et la masse du bus 1 est inférieure à 200 Ω.
  • La résistance entre CANL et la masse du bus 1 est inférieure à 200 Ω.

Court-circuit à la masse sur la ligne du bus 1

La résistance entre CANH et CANL du bus 1 est normale et le modèle de symptôme de problème de la section « Utilisation de l'écran Contrôle du bus de communication » de l'inspection correspond aux symptômes d'un circuit ouvert dans un fil d'une branche du bus 1.

Circuit ouvert sur un côté de la ligne de dérivation du bus 1

L'une des deux conditions suivantes :

  • Le symptôme du problème correspond au modèle de symptôme de problème B et la zone suspectée se situe dans le bus 2.
  • La résistance entre les lignes du bus CAN (CANH et CANL) du bus 2 est égale ou supérieure à 70 Ω.

Coupure sur la ligne principale du bus 2

L'une des deux conditions suivantes :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit entre les lignes du bus CAN (CANH et CANL) dans le Bus 2 est suspecté.
  • La résistance entre les lignes du bus CAN (CANH et CANL) dans le Bus 2 est inférieure à 54 Ω.

Court-circuit entre les lignes du bus 2

L'un des cas suivants :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit à +B sur une ligne du bus CAN (CANH ou CANL) dans le Bus 2 est suspecté.
  • La résistance entre CANH et +B dans le Bus 2 est inférieure à 6 kΩ.
  • La résistance entre CANL et +B dans le Bus 2 est inférieure à 6 kΩ.

Court-circuit au +B sur la ligne du bus 2

L'un des cas suivants :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit à la masse sur une ligne du bus CAN (CANH ou CANL) dans le Bus 2 est suspecté.
  • La résistance entre CANH et la masse dans le Bus 2 est inférieure à 200 Ω.
  • La résistance entre CANL et la masse dans le Bus 2 est inférieure à 200 Ω.

Court-circuit à la masse sur la ligne du bus 2

La résistance entre CANH et CANL est normale dans le bus 2 et le motif de symptôme de panne dans le mode d'emploi de l'écran « Vérification du bus de communication » de l'inspection correspond aux symptômes d'un circuit ouvert dans un fil d'une branche du bus 2.

Circuit ouvert sur un côté de la branche du bus 2

L'une des deux conditions suivantes :

  • Le symptôme de panne correspond à celui du schéma de symptôme de panne B et la zone suspectée se situe dans le Bus 3.
  • La résistance entre les lignes du bus CAN (CANH et CANL) dans le Bus 3 est égale ou supérieure à 70 Ω.

Coupure sur la ligne principale du bus 3

L'une des deux conditions suivantes :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit entre les lignes du bus CAN (CANH et CANL) dans le Bus 3 est suspecté.
  • La résistance entre les lignes du bus CAN (CANH et CANL) dans le Bus 3 est inférieure à 54 Ω.

Court-circuit entre les lignes du bus 3

L'un des cas suivants :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit à +B sur une ligne du bus CAN (CANH ou CANL) dans le Bus 3 est suspecté.
  • La résistance entre CANH et +B dans le Bus 3 est inférieure à 6 kΩ.
  • La résistance entre CANL et +B dans le Bus 3 est inférieure à 6 kΩ.

Court-circuit au +B sur la ligne du bus 3

L'un des cas suivants :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit à la masse sur une ligne du bus CAN (CANH ou CANL) dans le Bus 3 est suspecté.
  • La résistance entre CANH et la masse dans le Bus 3 est inférieure à 200 Ω.
  • La résistance entre CANL et la masse dans le Bus 3 est inférieure à 200 Ω.

Court-circuit à la masse sur la ligne du bus 3

La résistance entre CANH et CANL est normale dans le Bus 3 et le schéma de symptôme de panne de la section « Comment utiliser l'écran Communication Bus Check » dans Inspection correspond aux symptômes d'un circuit ouvert sur un fil d'une ligne de dérivation dans le Bus 3.

Circuit ouvert sur un côté de la ligne de dérivation du bus 3

L'une des deux conditions suivantes :

  • Le symptôme de panne correspond à celui du schéma de symptôme de panne B et la zone suspectée se situe dans le Bus 4.
  • La résistance entre les lignes du bus CAN (CANH et CANL) dans le Bus 4 est égale ou supérieure à 70 Ω.

Circuit ouvert sur la ligne principale du bus 4

L'une des deux conditions suivantes :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit entre les lignes du bus CAN (CANH et CANL) dans le Bus 4 est suspecté.
  • La résistance entre les lignes du bus CAN (CANH et CANL) dans le Bus 4 est inférieure à 54 Ω.

Court-circuit entre les lignes du bus 4

L'un des cas suivants :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit à +B sur une ligne du bus CAN (CANH ou CANL) dans le Bus 4 est suspecté.
  • La résistance entre CANH et +B dans le Bus 4 est inférieure à 6 kΩ.
  • La résistance entre CANL et +B dans le Bus 4 est inférieure à 6 kΩ.

Court-circuit au +B sur la ligne du bus 4

L'un des cas suivants :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit à la masse sur une ligne du bus CAN (CANH ou CANL) dans le Bus 4 est suspecté.
  • La résistance entre CANH et la masse dans le Bus 4 est inférieure à 200 Ω.
  • La résistance entre CANL et la masse dans le Bus 4 est inférieure à 200 Ω.

Court-circuit à la masse sur la ligne du bus 4

La résistance entre CANH et CANL est normale dans le Bus 4 et le schéma de symptôme de panne de la section « Comment utiliser l'écran Communication Bus Check » dans Inspection correspond aux symptômes d'un circuit ouvert sur un fil d'une ligne de dérivation dans le Bus 4.

Circuit ouvert sur un côté de la ligne de dérivation du bus 4

L'une des deux conditions suivantes :

  • Le symptôme de panne correspond à celui du schéma de symptôme de panne B et la zone suspectée se situe dans le Bus 5.
  • La résistance entre les lignes du bus CAN (CANH et CANL) dans le Bus 5 est égale ou supérieure à 70 Ω.

Circuit ouvert sur la ligne principale du bus 5

L'une des deux conditions suivantes :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit entre les lignes du bus CAN (CANH et CANL) dans le Bus 5 est suspecté.
  • La résistance entre les lignes du bus CAN (CANH et CANL) dans le Bus 5 est inférieure à 54 Ω.

Court-circuit entre les lignes du bus 5

L'un des cas suivants :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit à +B sur une ligne du bus CAN (CANH ou CANL) dans le Bus 5 est suspecté.
  • La résistance entre CANH et +B dans le Bus 5 est inférieure à 6 kΩ.
  • La résistance entre CANL et +B dans le Bus 5 est inférieure à 6 kΩ.

Court-circuit au +B sur la ligne du bus 5

L'un des cas suivants :

  • Le symptôme de panne est similaire à celui du schéma de symptôme de panne A et un court-circuit à la masse sur une ligne du bus CAN (CANH ou CANL) dans le Bus 5 est suspecté.
  • La résistance entre CANH et la masse dans le Bus 5 est inférieure à 200 Ω.
  • La résistance entre CANL et la masse dans le Bus 5 est inférieure à 200 Ω.

Court-circuit à la masse sur la ligne du bus 5

La résistance entre CANH et CANL est normale dans le Bus 5 et le schéma de symptôme de panne de la section « Comment utiliser l'écran Communication Bus Check » dans Inspection correspond aux symptômes d'un circuit ouvert sur un fil d'une ligne de dérivation dans le Bus 5.

Circuit ouvert sur un côté de la ligne de dérivation du bus 5

CONSEIL :

La zone suspectée de l'arrêt de communication peut être déterminée à partir des ECU ou capteurs affichés comme ne communiquant pas sur l'écran « Communication Bus Check » ou « Communication Bus Check (Detail) » et en se reportant au tableau suivant.

Tableau des modes d'arrêt de communication (circuit ouvert dans la ligne de bus ou autre arrêt de communication)

Symptôme

Zone suspecte

Lien

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Commande du véhicule hybride » est indiqué sur l'écran « Communication Bus Check » de Techstream.
  • L'historique d'arrêt de communication de « Commande du véhicule hybride » est indiqué sur l'écran « Communication Bus Check (Detail) » de Techstream. (La valeur Lost Communication Time pour « Commande du véhicule hybride » est de 6 ou plus.)

ECU de commande du véhicule hybride Mode d'arrêt de communication

L'une des conditions suivantes est remplie :

  • L'arrêt de communication pour « Contrôle de dérapage (ABS/VSC/TRAC) » est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • Un historique d'arrêt de communication pour « Skid Control (ABS/VSC/TRAC) » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur de Lost Communication Time pour « Skid Control (ABS/VSC/TRAC) » est égale ou supérieure à 6.)

Mode d'arrêt de communication du calculateur de contrôle de dérapage

L'une des conditions suivantes est remplie :

  • L'arrêt de communication pour « Clearance Warning (Intuitive Parking Assist) » est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication pour « Clearance Warning (Intuitive Parking Assist) » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur Lost Communication Time pour « Clearance Warning (Intuitive Parking Assist) » est de 6 ou plus.)

ECU d'avertissement de distance de sécurité Mode d'arrêt de communication

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Air Conditioning Amplifier » (amplificateur de climatisation) est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication pour « Amplificateur de climatisation » est indiqué sur l'écran « Contrôle du bus de communication (détail) » de Techstream. (La valeur du temps de perte de communication pour « Amplificateur de climatisation » est de 6 ou plus.)

Amplificateur de climatisation Mode d'arrêt de communication

L'une des conditions suivantes est remplie :

  • Un arrêt de communication pour « Power Steering (EPS) » est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • Un historique d'arrêt de communication pour « Power Steering (EPS) » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur de Lost Communication Time pour « Power Steering (EPS) » est égale ou supérieure à 6.)

ECU de direction assistée Mode d'arrêt de communication

L'une des conditions suivantes est remplie :

  • L'arrêt de communication pour « Câble spiralé (capteur d'angle de direction) » est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • Un historique d'arrêt de communication pour « Spiral cable (Steering Angle Sensor) » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur de Lost Communication Time pour « Spiral cable (Steering Angle Sensor) » est égale ou supérieure à 6.)

Capteur d'angle de braquage Mode d'arrêt de communication

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « ECM (moteur) » est indiqué sur l'écran « Vérification du bus de communication » de Techstream.
  • Un historique d'arrêt de communication pour « ECM (Engine) » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur de Lost Communication Time pour « ECM (Engine) » est égale ou supérieure à 6.)

Mode d'arrêt de communication de l'ECM

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Main Body » (carrosserie principale) est indiqué sur l'écran « Communication Bus Check » (contrôle du bus de communication) du Techstream.
  • Un historique d'arrêt de communication pour « Main Body » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur de Lost Communication Time pour « Main Body » est égale ou supérieure à 6.)

ECU de carrosserie principale Mode d'arrêt de communication

L'une des conditions suivantes est remplie :

  • L'arrêt de communication du « combiné d'instruments » est indiqué sur l'écran « Contrôle du bus de communication » de Techstream.
  • Un historique d'arrêt de communication pour « Combination Meter » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur de Lost Communication Time pour « Combination Meter » est égale ou supérieure à 6.)

Mode d'arrêt de communication du calculateur du combiné d'instruments

L'une des conditions suivantes est remplie :

  • L'arrêt de communication pour « Authentification (Smart) » est indiqué sur l'écran « Contrôle du bus de communication » de Techstream.
  • L'historique d'arrêt de communication pour « Authentification (Smart) » est indiqué sur l'écran « Contrôle du bus de communication (détail) » de Techstream. (La valeur du temps de perte de communication pour « Authentification (Smart) » est de 6 ou plus.)

Mode d'arrêt de communication de l'ECU de certification

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Airbag » (airbag) est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication pour « Airbag » est indiqué sur l'écran « Contrôle du bus de communication (détail) » de Techstream. (La valeur du temps de perte de communication pour « Airbag » est de 6 ou plus.)

Mode d'arrêt de communication du capteur d'airbag central

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « HL AutoLeveling/AFS/AHS (Sub) » est indiqué sur l'écran « Communication Bus Check » de Techstream.
  • L'historique d'arrêt de communication de « HL AutoLeveling/AFS/AHS (Sub) » est indiqué sur l'écran « Communication Bus Check (Detail) » de Techstream. (La valeur de « Lost Communication Time » pour « HL AutoLeveling/AFS/AHS (Sub) » est supérieure ou égale à 6.)

Mode d'arrêt de communication de l'ECU de projecteur droit

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « HL AutoLeveling/AFS/AHS » est indiqué sur l'écran « Communication Bus Check » de Techstream.
  • L'historique d'arrêt de communication de « HL AutoLeveling/AFS/AHS » est indiqué sur l'écran « Communication Bus Check (Detail) » de Techstream. (La valeur de « Lost Communication Time » pour « HL AutoLeveling/AFS/AHS » est supérieure ou égale à 6.)

Mode d'arrêt de communication de l'ECU de projecteur gauche

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Electric Parking Brake » est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication de « Electric Parking Brake » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur Lost Communication Time de « Electric Parking Brake » est égale ou supérieure à 6.)

Mode d'arrêt de communication du calculateur de frein de stationnement électrique

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Display and Navigation (AVN) » (écran et navigation [AVN]) est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication de « Affichage et navigation (AVN) » est indiqué sur l'écran « Vérification du bus de communication (détail) » du Techstream. (La valeur de « Temps de perte de communication » pour « Affichage et navigation (AVN) » est égale ou supérieure à 6.)

Mode d'arrêt de communication de l'ensemble récepteur radio

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Blind Spot Monitor Master » (maître de surveillance d'angle mort) est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication pour « Maître de surveillance d'angle mort » est indiqué sur l'écran « Contrôle du bus de communication (détail) » de Techstream. (La valeur du temps de perte de communication pour « Maître de surveillance d'angle mort » est de 6 ou plus.)

Mode d'arrêt de communication du capteur d'angle mort

L'une des conditions suivantes est remplie :

  • L'arrêt de communication du « Module de commande de la vue panoramique / caméra de surveillance périphérique » est indiqué sur l'écran « Contrôle du bus de communication » du Techstream.
  • L'historique d'arrêt de communication du « Module de commande de la vue panoramique / caméra de surveillance périphérique » est indiqué sur l'écran « Contrôle du bus de communication (détail) » du Techstream. (La valeur de temps de perte de communication du « Module de commande de la vue panoramique / caméra de surveillance périphérique » est égale ou supérieure à 6.)

Mode d'arrêt de communication du calculateur d'aide au stationnement

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Multiplex inclinaison et télescopage » est indiqué sur l'écran « Vérification du bus de communication » du Techstream.
  • L'historique d'arrêt de communication de « Multiplex inclinaison et télescopage » est indiqué sur l'écran « Vérification du bus de communication (détail) » du Techstream. (La valeur de « Temps de perte de communication » pour « Multiplex inclinaison et télescopage » est égale ou supérieure à 6.)

Mode d'arrêt de communication du calculateur d'inclinaison et de télescopage

L'une des conditions suivantes est remplie :

  • L'arrêt de communication pour « DCM » est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication pour « DCM » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur Lost Communication Time pour « DCM » est de 6 ou plus.)

Mode d'arrêt de communication du DCM

L'une des conditions suivantes est remplie :

  • L'arrêt de communication pour « D-Seat » (siège conducteur) est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication pour « D-Seat » (siège conducteur) est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur Lost Communication Time pour « D-Seat » est égale ou supérieure à 6.)

Mode d'arrêt de communication du calculateur de commande du siège conducteur

L'une des conditions suivantes est remplie :

  • L'arrêt de communication pour « Porte avant gauche/Rétroviseur gauche (FL-Door/L-Mirror) » est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication pour « Porte avant gauche/Rétroviseur gauche (FL-Door/L-Mirror) » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur Lost Communication Time pour « Porte avant gauche/Rétroviseur gauche (FL-Door/L-Mirror) » est égale ou supérieure à 6.)

Mode d'arrêt de communication du calculateur de rétroviseur de porte gauche

L'une des conditions suivantes est remplie :

  • L'arrêt de communication pour « Porte avant droite/Rétroviseur droit (FR-Door/R-Mirror) » est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication pour « Porte avant droite/Rétroviseur droit (FR-Door/R-Mirror) » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur Lost Communication Time pour « Porte avant droite/Rétroviseur droit (FR-Door/R-Mirror) » est égale ou supérieure à 6.)

Mode d'arrêt de communication du calculateur de rétroviseur de porte droite

L'une des conditions suivantes est remplie :

  • L'arrêt de communication pour « Driving Support (CruiseControl-ACC) » (aide à la conduite) est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication pour « Driving Support (CruiseControl-ACC) » (aide à la conduite) est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur Lost Communication Time pour « Driving Support (CruiseControl-ACC) » est égale ou supérieure à 6.)

Mode d'arrêt de communication du calculateur d'aide à la conduite

L'une des conditions suivantes est remplie :

  • Un arrêt de communication pour « Head Up Display » est indiqué sur l'écran « Communication Bus Check » du Techstream.
  • L'historique d'arrêt de communication pour « Head Up Display » est indiqué sur l'écran « Communication Bus Check (Detail) » du Techstream. (La valeur Lost Communication Time pour « Head Up Display » est de 6 ou plus.)

Mode d'arrêt de communication de l'afficheur tête haute

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Front Radar » (radar avant) est indiqué sur l'écran « Communication Bus Check » (contrôle du bus de communication) du Techstream.
  • Un historique d'arrêt de communication pour le « Radar avant » est indiqué sur l'écran « Contrôle du bus de communication (détaillé) » du Techstream. (La valeur de Temps sans communication pour le « Radar avant » est de 6 ou plus.)

Mode d'arrêt de communication du capteur radar à ondes millimétriques

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Générateur-moteur » est indiqué sur l'écran « Communication Bus Check » de Techstream.
  • L'historique d'arrêt de communication du « moteur-générateur » est indiqué sur l'écran « Vérification du bus de communication (détail) » du Techstream. (La valeur de « Temps de perte de communication » du « moteur-générateur » est de 6 ou plus.)

Mode d'arrêt de communication de l'ECU de commande moteur-générateur

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Système d'aide au stationnement / Caméra de recul » est indiqué sur l'écran « Vérification du bus de communication » du Techstream.
  • L'historique d'arrêt de communication de « Système d'aide au stationnement / Caméra de recul » est indiqué sur l'écran « Vérification du bus de communication (détail) » du Techstream. (La valeur de « Temps de perte de communication » pour « Système d'aide au stationnement / Caméra de recul » est égale ou supérieure à 6.)

Caméra de télévision arrière Mode d'arrêt de communication

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Détection d'occupation » est indiqué sur l'écran « Vérification du bus de communication » du Techstream.
  • L'historique d'arrêt de communication de « Détection d'occupation » est indiqué sur l'écran « Vérification du bus de communication (détail) » du Techstream. (La valeur de « Temps de perte de communication » pour « Détection d'occupation » est égale ou supérieure à 6.)

Mode d'arrêt de communication du module de classification d'occupant des retenues

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Grille Shutter » est indiqué sur l'écran « Communication Bus Check » de Techstream.
  • L'historique d'arrêt de communication de « Grille Shutter » est indiqué sur l'écran « Communication Bus Check (Detail) » de Techstream. (La valeur Lost Communication Time pour « Grille Shutter » est de 6 ou plus.)

Mode d'arrêt de communication de la calandre à volets

L'une des conditions suivantes est remplie :

  • L'arrêt de communication du « module de caméra avant » est indiqué sur l'écran « Vérification du bus de communication » du Techstream.
  • L'historique d'arrêt de communication du « Front Camera Module » est indiqué sur l'écran « Communication Bus Check (Detail) » de Techstream. (La valeur de « Lost Communication Time » pour le « Front Camera Module » est supérieure ou égale à 6.)

Mode d'arrêt de communication du module de caméra avant

L'une des conditions suivantes est remplie :

  • L'arrêt de communication de « Pression des pneus » est indiqué sur l'écran « Vérification du bus de communication » du Techstream.
  • L'historique d'arrêt de communication de « Pression des pneus » est indiqué sur l'écran « Vérification du bus de communication (détail) » du Techstream. (La valeur de « Temps de perte de communication » pour « Pression des pneus » est égale ou supérieure à 6.)

Mode d'arrêt de communication de l'ECU de surveillance de pression des pneus

Tableau des combinaisons de DTC

Symptôme

Zone suspecte

Lien

Bien que la communication CAN soit actuellement normale, un ECU connecté au système de communication CAN présente des DTC de communication CAN.

La pièce probable responsable de l'interruption de communication peut être déterminée à l'aide du tableau de combinaison des DTC en comparant les DTC émis par les ECU raccordés au système de communication CAN.