Рулевое управление
ОПИСАНИЕ И РАБОТА
Рулевое управление
Система электроусилителя рулевого управления (EPAS)
Система электроусилителя рулевого управления (EPAS) состоит из следующих компонентов:
- Модуль управления электроусилителем рулевого управления (PSCM) — PSCM управляет функциями системы EPAS и обменивается данными с другими модулями, подключёнными к шине высокоскоростной сети контроллеров (HS-CAN). PSCM закреплён на правой стороне узла рулевого механизма EPAS и отдельно для обслуживания не поставляется.
- Электродвигатель — рулевой механизм EPAS использует реверсивный электродвигатель на 12 В для создания усилия на рулевом управлении. Двигатель соединён с рулевой рейкой зубчатым ремнём и узлом шкива с подшипником. PSCM использует двигатель для перемещения рейки внутри корпуса рулевого механизма. Положение двигателя используется для определения угла/положения рулевого колеса вместо отдельного датчика. Двигатель закреплён на правой стороне узла рулевого механизма EPAS и отдельно для обслуживания не поставляется.
- Датчик крутящего момента на рулевом валу — датчик крутящего момента на рулевом валу используется PSCM для определения усилия, прилагаемого к рулевому колесу. Датчик выдаёт 2 сигнала: один для поворота влево и один для поворота вправо. При повороте рулевого колеса влево сигнал для левого направления увеличивается, а сигнал для правого направления уменьшается; при повороте вправо, наоборот, сигнал для правого направления увеличивается, а для левого уменьшается. Это позволяет PSCM определить, намерен ли водитель повернуть влево или вправо, и вращать двигатель в нужном направлении. Датчик установлен рядом с входным валом узла рулевого механизма EPAS и отдельно для обслуживания не поставляется.
- Внутренний рулевой наконечник — по одному внутреннему рулевому наконечнику расположено на каждом конце узла рулевого механизма EPAS. Наконечник доступен для отдельного обслуживания. См. раздел 211-02.
- Наружный рулевой наконечник — по одному наружному рулевому наконечнику расположено на каждом конце узла рулевого механизма EPAS. Наконечник доступен для отдельного обслуживания. См. раздел 211-02.
- Пыльник рулевого механизма EPAS — по одному пыльнику расположено с каждой стороны узла рулевого механизма EPAS. Каждый пыльник фиксируется 2 хомутами. Пыльники и хомуты доступны для обслуживания, см. раздел 211-02.
В системе EPAS применяется рулевой механизм типа «реечная передача». Усилие обеспечивается электродвигателем, соединённым с рулевой рейкой ремнём и узлом шкива с подшипником. Рулевой механизм и двигатель/модуль обслуживаются как единый узел. Новый рулевой механизм включает внутренние рулевые наконечники, однако внутренние и наружные рулевые наконечники также могут обслуживаться отдельно. Информацию об обслуживании рулевых наконечников см. в разделе 211-02.
Active Park Assist
Некоторые автомобили с EPAS могут также оснащаться системой активного помощника парковки. Система активного помощника парковки управляется модулем помощи при парковке (PAM) и при включении может обнаружить парковочное место и завести автомобиль на него, посылая команды на рулевой механизм EPAS (водитель по-прежнему управляет дроссельной заслонкой, тормозами и трансмиссией). Система активного помощника парковки состоит из нескольких систем/модулей, которые совместно обеспечивают параллельную парковку. Наличие определённых DTC в любой из этих систем/модулей может либо не позволить включить систему активного помощника парковки, либо отключить её, если она уже используется. Подробную информацию об активном помощнике парковки см. в разделе 413-13C.
ДИАГНОСТИКА И ПРОВЕРКА
Рулевое управление
Специальный инструмент(ы)
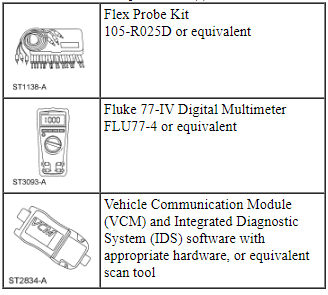
Принцип работы
Система электроусилителя рулевого управления (EPAS)
Система электроусилителя рулевого управления (EPAS) обеспечивает водителю усилие на рулевом управлении, заменяя традиционную гидравлическую систему клапанов электродвигателем, соединённым с рулевой рейкой зубчатым ремнём. Двигатель управляется модулем управления электроусилителем рулевого управления (PSCM), который определяет усилие и характер работы рулевого колеса с помощью датчика крутящего момента, установленного рядом с входным валом рулевого механизма. Степень усилия пропорциональна усилию водителя на рулевом колесе и скорости автомобиля.
Для работы системы EPAS требуется питание 12 В, постоянно подключённое (от аккумуляторной батареи). PSCM активируется при подаче напряжения на проводной вход замка зажигания/режима «РАБОТА». После активации PSCM отслеживает шину HS-CAN, чтобы определить, находится ли автомобиль в режиме, при котором возможна работа системы EPAS.
После этого скорость автомобиля, передаваемая PCM по шине HS-CAN, скорость и направление вращения рулевого вала, получаемые от датчика крутящего момента, и угол/положение рулевого колеса, определяемое по положению двигателя, предоставляют PSCM необходимую информацию для определения величины усилия, создаваемого системой EPAS.
Усилие в первую очередь зависит от скорости автомобиля. По мере увеличения скорости усилие уменьшается, чтобы улучшить и повысить информативность рулевого управления. По мере снижения скорости усилие увеличивается, чтобы облегчить маневрирование. Если сигнал скорости автомобиля отсутствует или выходит за пределы допустимого диапазона, PSCM переходит на безопасный уровень усилия для всех условий движения. Если скорость автомобиля возвращается к допустимым значениям, PSCM соответствующим образом корректирует уровень усилия. Информация о скорости, крутящем моменте и направлении вращения рулевого колеса/вала позволяет PSCM определить, какое усилие необходимо для поворота колёс вправо и влево.
PSCM выполняет самодиагностику и способен записывать и сохранять DTC. В зависимости от записанного DTC модуль управления переходит в «безопасный режим» ручного рулевого управления. Кроме того, PSCM может отправить запрос модулю комбинации приборов (IPC) по шине HS-CAN, чтобы вывести сообщение в информационном центре и предупредить водителя о возможной неисправности EPAS.
Active Park Assist
Когда система активного помощника парковки включена, модуль помощи при парковке (PAM) использует ультразвуковые датчики для поиска и измерения парковочного места. После того как система обнаружит парковочное место и водитель его выберет, PAM отправляет по шине HS-CAN команды управления рулем на модуль PSCM. PSCM использует информацию об угле поворота рулевого колеса, передаваемую модулем датчика угла поворота рулевого колеса (SASM) по шине HS-CAN, и информацию о скорости вращения колес, передаваемую модулем ABS по шине HS-CAN, чтобы управлять рулевым приводом в соответствии с запросом PAM.
Любое воздействие водителя на рулевое колесо отключает систему активного помощника парковки. Кроме того, наличие определенных DTC в модуле PSCM и/или модуле ABS отключает систему или не позволяет ее включить. См. раздел 413-13C для получения информации о системе активного помощника парковки.
Интерактивная диагностика
Для диагностики и проверки см. онлайн-руководство по ремонту. Если у вас нет онлайн-подписки, перейдите на сайт www.motorcraftservice.com.
Проверьте себя
Короткий тест по Ford Taurus: после ответа — пояснение и ссылка на страницу руководства.