Description du système
1. GÉNÉRALITÉS
(a) Ce système utilise des capteurs ultrasoniques pour détecter tout obstacle aux angles et à l'arrière du véhicule. Le système informe ensuite le conducteur de la distance entre les capteurs et un obstacle ainsi que de leur position, en les indiquant sur l'afficheur multifonction (dans l'ensemble du combiné d'instruments) et en faisant retentir un avertisseur sonore.
2. FONCTION DES COMPOSANTS
Composant | Fonction |
|---|---|
Capteur ultrasonique n° 1 |
Détecte la distance entre le véhicule et un obstacle |
Buzzer d'alerte de dégagement n° 1 |
Émet un signal sonore pour informer le conducteur en fonction de la distance d'un obstacle |
Afficheur multifonction (sur l'ensemble du combiné d'instruments) |
|
Ensemble combiné d'instruments |
Transmet le signal de vitesse du véhicule à l'ensemble ECU d'alerte de dégagement |
Ensemble interrupteur du sonar arrière ou du sonar de dégagement |
Cet interrupteur permet d'activer, de désactiver ou de couper le fonctionnement du système d'aide au stationnement intuitif |
Ensemble ECU d'alerte de dégagement |
|
ECU de carrosserie principal (ECU de carrosserie à réseau multiplexé) |
Transmet les informations de destination à l'ECU d'alerte de proximité |
ECM |
Transmet le signal de position du levier de vitesses à l'ECU d'alerte de proximité |
Ensemble amplificateur de climatisation |
Transmet le signal d'information de température à l'ensemble ECU d'alerte de dégagement |
3. EXPLICATION DU FONCTIONNEMENT
(a) Les conditions de fonctionnement de chaque capteur à ultrasons varient selon la position d'installation, comme indiqué dans le tableau ci-dessous.
Position d'installation | Condition de fonctionnement |
|---|---|
Capteur d'angle arrière |
|
Capteur central arrière |
Lorsque le système fonctionne, l'ECU d'alerte de proximité émet des ondes ultrasonores depuis les capteurs à ultrasons. Si ces ondes rencontrent un obstacle dans la zone de détection d'un ou plusieurs capteurs, elles sont réfléchies vers les capteurs, qui les transmettent à l'ECU d'alerte de proximité.
Sur la base de ces informations, l'ECU d'alerte de proximité envoie des signaux à l'écran multi-informations et au buzzer d'alerte de proximité. La distance approximative entre le véhicule et l'obstacle est alors affichée, et le buzzer retentit.
REMARQUE :
Reportez-vous à la mesure de la plage de détection et à l'inspection de l'affichage (voir page ).
4. SIGNAUX DE COMMUNICATION DES COMPOSANTS
REMARQUE :
- L'allocation désigne le processus par lequel l'ECU d'alerte de proximité attribue des identifiants aux capteurs.
- Le véhicule dispose des capteurs répartis en 2 groupes : une série avant et une série arrière. Les capteurs sont reliés en « guirlande ».
(a) Mode d'initialisation :
Un identifiant est attribué à chaque capteur et le diagnostic des capteurs est effectué.
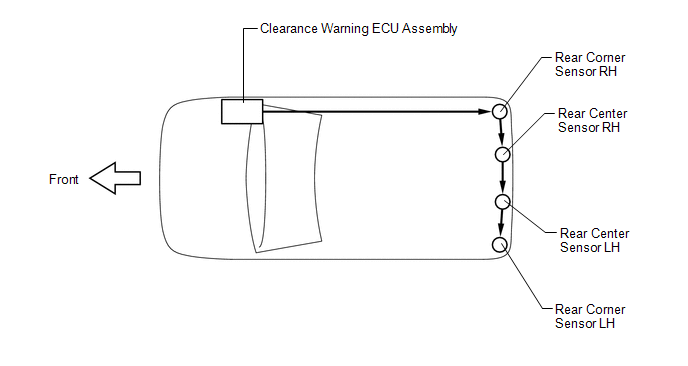
(1) Lorsque le contrôle initial est en cours (contact d'allumage MARCHE et ensemble interrupteur du sonar de recul ou du sonar de dégagement activé), l'ensemble ECU d'alerte de dégagement alimente les premiers capteurs de chaque série (capteur d'angle arrière droit).
(2) Une fois l'alimentation établie, le capteur d'angle arrière droit passe en mode veille pour recevoir un identifiant de l'ECU. Après un certain délai, l'ECU envoie un signal d'attribution d'identifiant à ces capteurs.
(3) Le capteur d'angle arrière droit reçoit le signal d'attribution d'identifiant de l'ECU et effectue un autodiagnostic. Une fois l'autodiagnostic du capteur terminé, l'ECU envoie un signal de confirmation d'attribution d'identifiant à ces capteurs.
(4) Après la confirmation de l'attribution d'identifiant, l'ECU alimente les seconds capteurs de chaque série (capteur central arrière droit) via les premiers capteurs. De la même manière que pour les premiers capteurs, les seconds capteurs passent en mode veille. Après un certain délai, l'ECU envoie un signal d'attribution d'identifiant aux seconds capteurs.
(5) L'opération ci-dessus est répétée jusqu'à ce qu'un identifiant soit attribué au dernier capteur, celui de la série arrière (capteur d'angle arrière gauche). L'initialisation se termine lorsque l'attribution d'identifiant à tous les capteurs ultrasoniques est terminée.
(b) Mode de détection :
Une fois le mode d'initialisation terminé, le système passe en mode de détection. En mode de détection, l'ECU d'alerte de proximité envoie aux capteurs à ultrasons des signaux de demande d'informations et des signaux d'activation des capteurs, et reçoit des capteurs les signaux de résultat de détection.
(1) L'ECU envoie régulièrement des signaux d'identifiant, des signaux de demande d'informations et des signaux d'activation des capteurs à chaque capteur à ultrasons, selon le calendrier de communication.
(2) Après un certain temps (lorsque la détection par le capteur est terminée), l'ECU envoie un signal d'identifiant au capteur afin de recevoir un signal de résultat de détection.
(3) Le capteur à ultrasons envoie à l'ECU un signal de résultat de détection ou un signal d'informations de détection.
(4) L'opération ci-dessus est répétée pour chaque capteur à ultrasons.
Testez-vous
Un quiz rapide sur Toyota Tacoma : chaque réponse est expliquée, avec un lien vers la page du manuel.