Descripción del sistema de navegación - Generalidades
Configuración básica
El sistema de navegación es un sistema de localización híbrido muy sofisticado que utiliza satélites y una base de datos de mapas para mostrarle dónde se encuentra y llevarle a su destino.
El sistema de navegación recibe señales del GPS (sistema de posicionamiento global) y de una red de 24 o más satélites en órbita alrededor de la Tierra. Al recibir señales de varios de estos satélites, el sistema de navegación puede determinar la latitud, la longitud y la altitud del vehículo. Además, las señales del sensor de velocidad de guiñada del sistema y del PCM (impulso de velocidad del vehículo) permiten al sistema rastrear la dirección y la velocidad del vehículo.
Este sistema híbrido tiene ventajas frente a algunos sistemas dependientes, como el tipo autónomo y el tipo dependiente del GPS. Por ejemplo, el sistema puede rastrear la posición del vehículo incluso cuando no se pueden recibir señales de satélite, como ocurre con el tipo autónomo. Además, el sistema también puede rastrear la posición del vehículo incluso cuando el vehículo se transporta en un ferry, como ocurre con el tipo dependiente del GPS.
El sistema de navegación aplica toda la información de ubicación, dirección y velocidad a los mapas y calcula una ruta hasta el destino elegido. Cuando conduce, el sistema proporciona guía visual y auditiva.
Tarjeta SD
La unidad de audio y navegación utiliza una tarjeta SD como medio de almacenamiento que guarda los datos de mapas, el diccionario de reconocimiento de voz, los datos del sistema, los datos de respaldo y las aplicaciones. La unidad de audio y navegación y la tarjeta SD no se pueden reemplazar por separado.
Unidad de audio y navegación
Consulte la Descripción general del sistema de audio para la unidad de audio y navegación y las funciones de audio.
Función de navegación
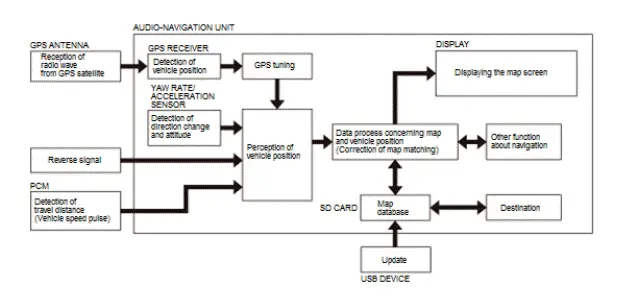
El sistema de navegación básico está compuesto por la unidad de audio y navegación, la señal del vehículo (impulso de velocidad del vehículo, señal de marcha atrás) y la antena GPS.
La unidad de audio y navegación calcula la posición del vehículo y le guía hasta el destino. La unidad realiza la corrección por ajuste de correspondencia de mapa, la corrección GPS y el ajuste de distancia. También controla las funciones del menú e interpreta los comandos de voz. Con el control de todos estos elementos, la unidad de audio y navegación genera la señal de imagen de navegación y la envía a la pantalla.
Diagrama de funciones
Cálculo de la posición del vehículo
La unidad de audio y navegación calcula la posición del vehículo (la dirección de marcha y la posición actual) recibiendo las señales de cambio de dirección del sensor de velocidad de guiñada y del sensor de aceleración, las señales de distancia recorrida del impulso de velocidad del vehículo (VSP) del PCM y la señal BACK-LT (marcha atrás).
Ajuste de correspondencia de mapa
El ajuste de correspondencia de mapa indica correctamente la posición del vehículo en el mapa. Los datos del mapa transmitidos desde la tarjeta SD se comparan con los datos de la posición actual del vehículo y se indica su posición aproximada en el mapa. El ajuste de correspondencia de mapa no funciona cuando el vehículo circula por una vía no cartografiada o se encuentra lejos de una vía cartografiada.
Ajuste GPS
El ajuste GPS mejora la precisión de la posición real del vehículo mediante el GPS. La unidad de audio y navegación compara la posición del vehículo calculada con la posición GPS. Si existe una gran diferencia entre ambas posiciones, el ajuste GPS ajusta la posición del vehículo calculada a la posición GPS.
Ajuste de distanciaLa unidad de audio y navegación compara el valor basado en el VSP con los datos del GPS y calcula la distancia entre ambos.
Como el valor basado en el VSP se encuentra delante o detrás de la posición GPS, la unidad de audio y navegación disminuye o aumenta el valor y compensa la distancia.
Impulso de velocidad del vehículo
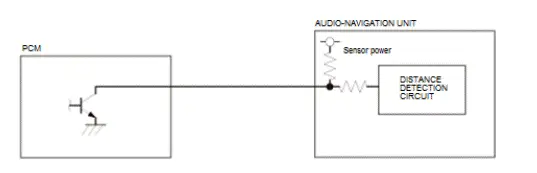
El impulso de velocidad del vehículo lo envía el PCM. El PCM recibe las señales del sensor de velocidad del eje de salida. Después, el PCM las procesa y las transmite al velocímetro y a otros sistemas.
Sensor de velocidad de guiñada / aceleración
El sensor de velocidad de guiñada y el sensor de aceleración (ubicados en la unidad de audio y navegación) detectan el cambio de dirección (velocidad angular) y la actitud del vehículo.
Principios del giroscopio de oscilación
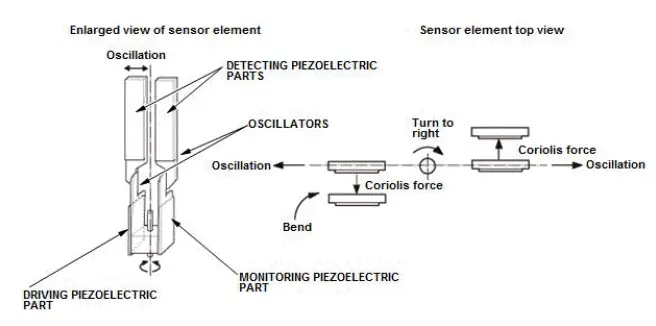
El sensor de velocidad de guiñada es un giroscopio de oscilación integrado en la unidad de audio y navegación. Las piezas piezoeléctricas tienen características de transferencia eléctrica/mecánica. Se doblan verticalmente cuando se aplica un voltaje a ambos lados de las piezas, y generan un voltaje entre ambos lados cuando son dobladas por una fuerza externa. El giroscopio de oscilación funciona aprovechando esta característica de las piezas piezoeléctricas y la fuerza de Coriolis. (La fuerza de Coriolis desvía los objetos en movimiento como resultado de la rotación de la Tierra.) En el giroscopio de oscilación, esta fuerza mueve el elemento sensor cuando se aplica una velocidad angular.
Sensor de velocidad de guiñada
Cuando el vehículo gira a la izquierda o a la derecha, el sensor de velocidad de guiñada emite un voltaje. Sin embargo, el sensor emite un voltaje de desplazamiento cuando el vehículo está detenido. La unidad de audio y navegación calcula el rumbo relativo del vehículo a partir del voltaje de desplazamiento. Como el vehículo puede generar velocidad de guiñada incluso cuando está detenido (por ejemplo, cuando gira sobre una plataforma giratoria), la unidad de audio y navegación inhibe el cálculo incorrecto utilizando la información de temperatura del sensor de velocidad de guiñada.
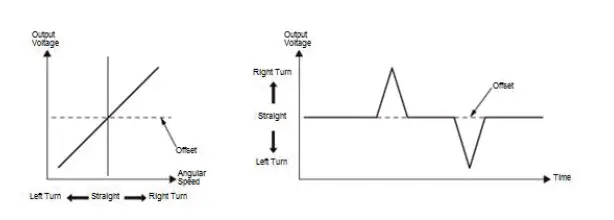
Autoajuste
El comportamiento de sensibilidad del sensor de velocidad de guiñada es específico de cada unidad, por lo que es necesario calcular un coeficiente de corrección de sensibilidad para cada una. El coeficiente de corrección de sensibilidad se aprende automáticamente cuando el vehículo está en movimiento.
Sensor de aceleración
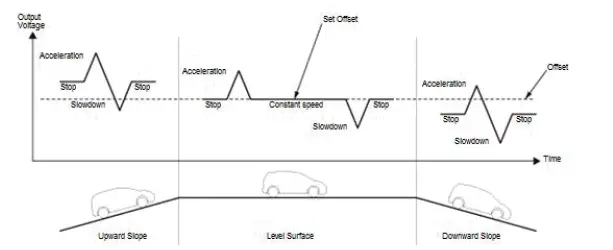
Cuando el vehículo acelera o desacelera, el sensor de aceleración emite un voltaje. Como el sensor se ve afectado cuando el vehículo está inclinado (por ejemplo, al conducir o detenerse en una pendiente), la unidad de audio y navegación calcula el ángulo de inclinación del vehículo a partir del voltaje de desplazamiento.
Para calcular correctamente la inclinación del vehículo, la unidad de audio y navegación establece el desplazamiento en estos casos:
- La altitud GPS es constante.
- La velocidad del vehículo es constante.
Sistema de posicionamiento global (GPS)
El sistema de posicionamiento global (GPS) permite al sistema de navegación determinar la posición actual del vehículo mediante las señales transmitidas por los satélites que orbitan la Tierra. Los satélites transmiten la señal de identificación del satélite, la información de órbita, la señal de hora de transmisión y otra información. Cuando el receptor GPS recibe simultáneamente las señales de cuatro o más satélites, calcula la posición actual del vehículo a partir de la distancia a cada satélite y de la posición del satélite en su órbita correspondiente.
Imagen de detección de posición con satélite GPS
Precisión del GPS
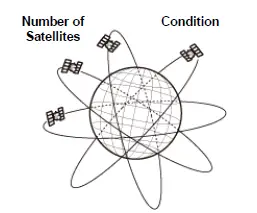
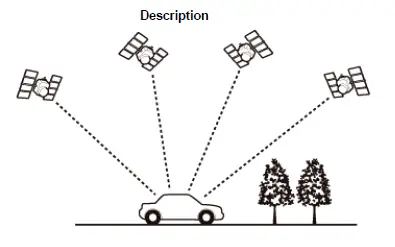
La precisión del GPS varía según el número de satélites de los que se reciben señales y las condiciones del cielo.
| Número de satélites | Condición | Descripción |
| Ninguno | Recepción defectuosa | No se puede utilizar el GPS debido a un receptor o antena GPS defectuosos, u otra avería o interferencia. |
| 2 o menos | Imposible detectar la posición del vehículo | La función GPS funciona correctamente. Las señales de satélite recibidas por el GPS son insuficientes para detectar la posición del vehículo. |
| 3 | Posición del vehículo detectable en 2 dimensiones | Se pueden detectar la longitud y la latitud de la posición del vehículo (con menor precisión que la detección en tres dimensiones). |
| 4 o más | Posición del vehículo detectable en 3 dimensiones (altitud mostrada) | Se pueden detectar la longitud, la latitud y la altitud de la posición del vehículo (con mayor precisión que la detección en dos dimensiones). |
Antena GPS
La antena GPS amplifica las señales recibidas de los satélites y las envía al receptor GPS.
Receptor GPS y reloj
El receptor GPS está integrado en la unidad de audio y navegación. Calcula la posición del vehículo al recibir las señales de la antena GPS. La hora actual, la posición del vehículo y el estado de recepción de la señal se transmiten desde el receptor GPS a la unidad de audio y navegación para ajustar la posición del vehículo y la hora en la pantalla y en el módulo de control del tablero de instrumentos.
Guía de audio
La unidad de audio y navegación emite indicaciones de voz antes de entrar en una intersección o al pasar por un cruce.
Con amplificador estéreo: las indicaciones de voz se envían al amplificador estéreo a través de la línea AUX NAVI y, después, se emiten por el altavoz central delantero.
Indicaciones paso a paso
La unidad de audio y navegación envía la información de guía de ruta (dirección) a la pantalla de información múltiple del módulo de control del tablero de instrumentos a través de la B-CAN. En el modo de guía de ruta, la pantalla de información múltiple muestra una guía de ruta sencilla mediante flechas. En otros modos distintos al de guía de ruta, la pantalla de información múltiple muestra la información de azimut (dirección) en 16 direcciones.
Función de control por voz
Este sistema de navegación también dispone de reconocimiento de voz, que permite controlar por voz la mayoría de las funciones de navegación. El control por voz se activa con el botón TALK del volante. El control por voz también permite controlar las funciones de audio y climatización.
Si el vehículo cuenta con climatización y el conductor utiliza el reconocimiento de voz, la unidad de audio y navegación envía la señal de silenciamiento del ventilador a la unidad de control de climatización a través del bus B-CAN. El voltaje de funcionamiento del ventilador del soplador puede reducirse según la velocidad actual del ventilador.
HD Traffic
HD Traffic es una transmisión para ofrecer información de tráfico al conductor. Los datos de HD Traffic se suministran mediante la emisión FM.
HD Traffic utiliza un decodificador de la unidad de audio y navegación para decodificar los datos de información de tráfico. Está integrado directamente en el sistema de navegación. La información de tráfico se muestra junto con la guía de ruta de navegación. Sirve para evitar atascos y accidentes (consulte el Manual del sistema de navegación para más información).
Sistema de cámara trasera de vistas múltiples
El sistema de cámara trasera de vistas múltiples permite al conductor ver lo que hay detrás del vehículo mostrando la imagen en la unidad de audio y navegación. Hay tres vistas diferentes seleccionables. Consulte la descripción general del sistema de audio.
HondaLink911
HondaLink ofrece servicios remotos al vehículo mediante un teléfono móvil compatible con Bluetooth. Consulte la descripción general del sistema de audio.
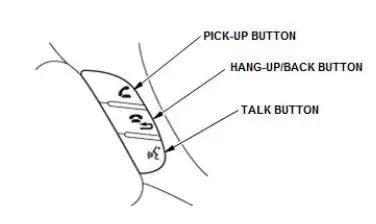
Interruptor de control por voz de navegación
- Botón TALK: activa el sistema de control por voz de la unidad de audio y navegación para aceptar órdenes de voz.
- Botón HANG-UP/BACK: devuelve la pantalla a la pantalla anterior (función similar al botón CANCEL) o se utiliza para finalizar una llamada.
- Botón PICK-UP: este botón se utiliza para contestar llamadas entrantes o realizar llamadas salientes. También puede ir directamente a la pantalla del teléfono pulsando este botón.
Micrófono de navegación
Para el contenido del micrófono de navegación, consulte el micrófono delantero en la descripción general del sistema de audio.
Descripción del sistema de navegación - Diagrama del sistema
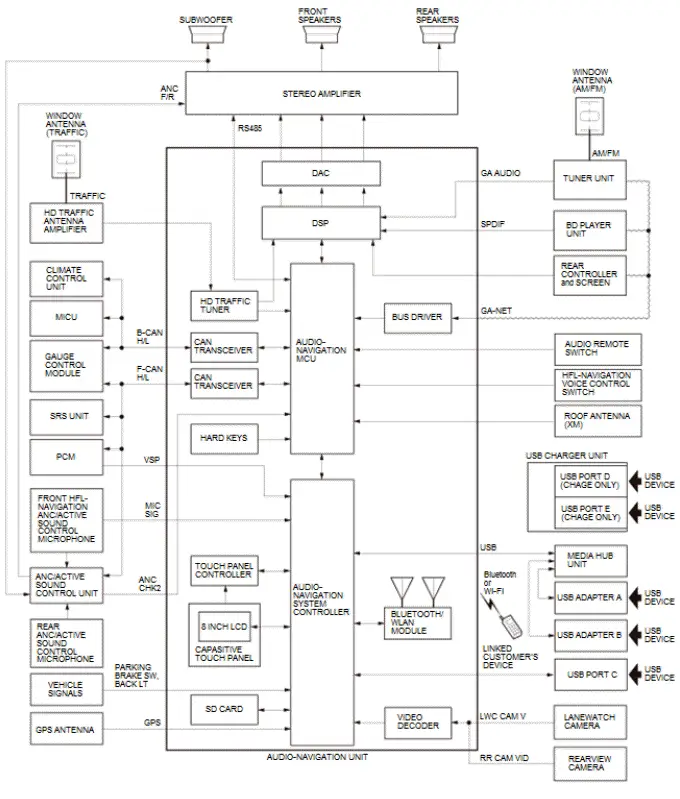
Con amplificador estéreo
Sin amplificador estéreo
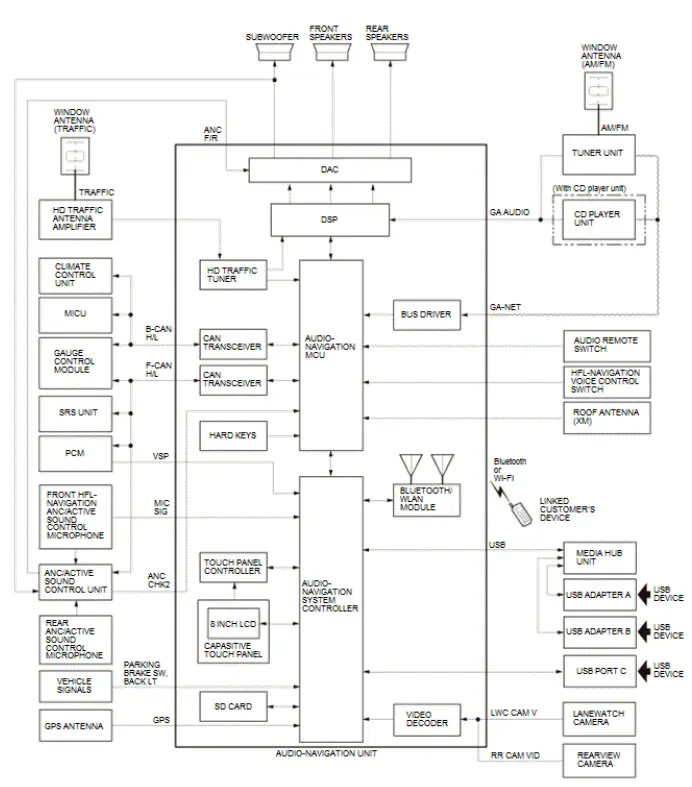
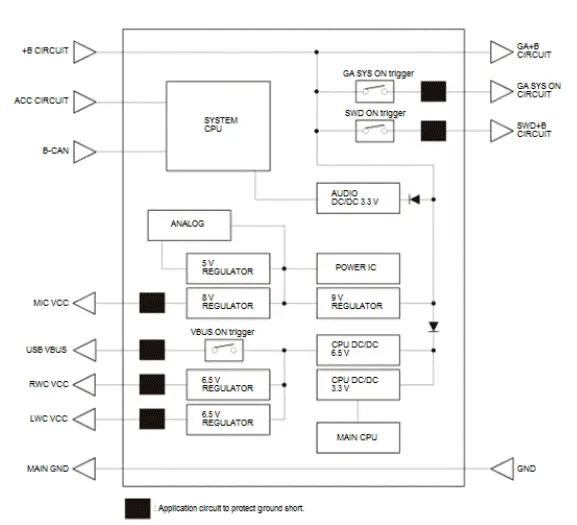
Diagrama de la alimentación eléctrica