Description du système de navigation - Généralités
Configuration de base
Le système de navigation est un système de localisation hybride très sophistiqué qui utilise des satellites et une base de données cartographiques pour indiquer votre position et vous guider jusqu'à une destination.
Le système de navigation reçoit des signaux du GPS (système de positionnement global) et d'un réseau de 24 satellites ou plus en orbite autour de la Terre. En recevant les signaux de plusieurs de ces satellites, le système de navigation peut déterminer la latitude, la longitude et l'altitude du véhicule. De plus, les signaux du capteur de vitesse de lacet du système et de l'impulsion de vitesse du véhicule (PCM) permettent au système de suivre la direction et la vitesse du véhicule.
Ce système hybride présente des avantages par rapport à certains systèmes dépendants, tels que les systèmes autonomes et les systèmes dépendants du GPS. Par exemple, le système peut suivre la position du véhicule même lorsque les signaux satellites ne peuvent pas être reçus, comme pour les systèmes autonomes. De plus, il peut également suivre la position du véhicule lorsque celui-ci est transporté par bateau, comme pour les systèmes dépendants du GPS.
Le système de navigation applique toutes les informations de position, de direction et de vitesse aux cartes et calcule un itinéraire vers la destination choisie. Pendant la conduite, le système fournit un guidage à la fois visuel et sonore.
Carte SD
L'unité audio-navigation utilise une carte SD comme support de stockage pour les données cartographiques, le dictionnaire de reconnaissance vocale, les données système, les données de sauvegarde et les applications. L'unité audio-navigation et la carte SD ne peuvent pas être remplacées séparément.
Unité audio-navigation
Reportez-vous à la section Généralités sur le système audio pour l'unité audio-navigation et les fonctions audio.
Fonction de navigation
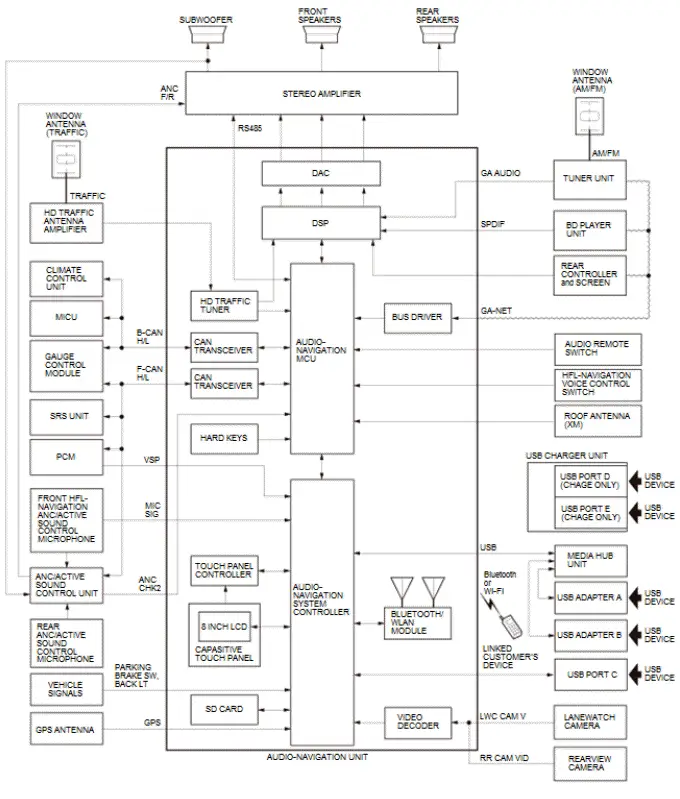
Le système de navigation de base se compose de l'unité audio-navigation, des signaux du véhicule (impulsion de vitesse du véhicule, signal de marche arrière) et de l'antenne GPS.
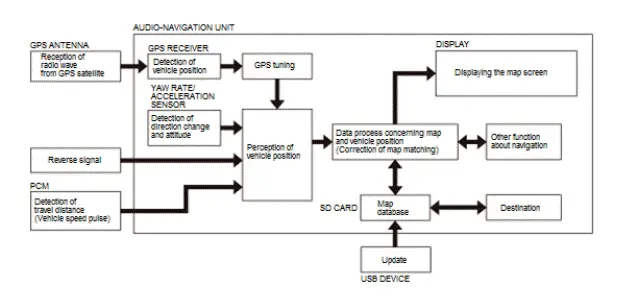
L'unité audio-navigation calcule la position du véhicule et vous guide jusqu'à la destination. L'unité effectue la correction de l'appariement cartographique, la correction GPS et le réglage de la distance. Elle commande également les fonctions du menu et interprète les commandes vocales. Grâce à la commande de tous ces éléments, l'unité audio-navigation produit le signal d'image de navigation et l'envoie à l'écran.
Schéma fonctionnel
Calcul de la position du véhicule
L'unité audio-navigation calcule la position du véhicule (le sens de conduite et la position actuelle) en recevant les signaux de changement de direction du capteur de vitesse de lacet et du capteur d'accélération, les signaux de distance parcourue de l'impulsion de vitesse du véhicule (VSP) du PCM, ainsi que le signal BACK-LT (marche arrière).
Réglage de l'appariement cartographique
Le réglage de l'appariement cartographique indique correctement la position du véhicule sur la carte. Les données cartographiques transmises par la carte SD sont comparées aux données de position actuelle du véhicule et indiquent sa position approximative sur la carte. Le réglage de l'appariement cartographique ne fonctionne pas lorsque le véhicule se trouve sur une route non cartographiée ou loin d'une route cartographiée.
Réglage GPS
Le réglage GPS améliore la précision de la position réelle du véhicule à l'aide du GPS. L'unité audio-navigation compare sa position calculée du véhicule à la position GPS. Si la différence entre les deux positions est importante, le réglage GPS ajuste la position calculée du véhicule à la position GPS.
Réglage de la distanceL'unité audio-navigation compare la valeur basée sur la VSP aux données GPS et calcule la distance entre elles.
Lorsque la valeur basée sur la VSP se situe en avant ou en arrière de la position GPS, l'unité audio-navigation diminue ou augmente cette valeur et compense la distance.
Impulsion de vitesse du véhicule
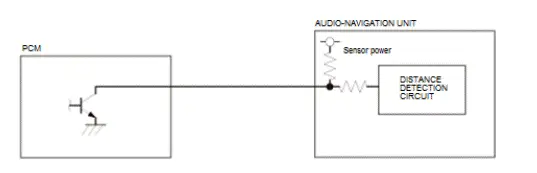
L'impulsion de vitesse du véhicule est envoyée par le PCM. Le PCM reçoit les signaux du capteur de vitesse de l'arbre de sortie. Ensuite, le PCM les traite et les transmet au compteur de vitesse et aux autres systèmes.
Capteur de vitesse de lacet / d'accélération
Le capteur de vitesse de lacet et le capteur d'accélération (situés dans l'unité audio-navigation) détectent le changement de direction (vitesse angulaire) et l'assiette du véhicule.
Principe du gyromètre à oscillation
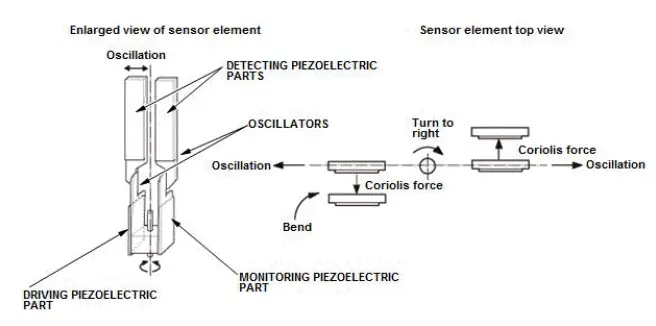
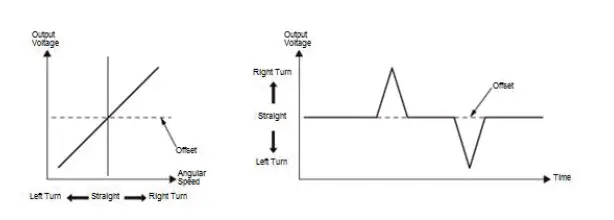
Le capteur de vitesse de lacet est un gyromètre à oscillation intégré à l'unité audio-navigation. Les éléments piézoélectriques ont des caractéristiques de transfert électrique/mécanique. Ils se plient verticalement lorsqu'une tension est appliquée sur leurs deux faces et génèrent une tension entre leurs deux faces lorsqu'ils sont pliés par une force extérieure. Le gyromètre à oscillation fonctionne en utilisant cette caractéristique des éléments piézoélectriques et la force de Coriolis. (La force de Coriolis dévie les objets en mouvement sous l'effet de la rotation de la Terre.) Dans le gyromètre à oscillation, cette force déplace l'élément capteur lorsqu'une vitesse angulaire est appliquée.
Capteur de vitesse de lacet
Lorsque le véhicule tourne à gauche ou à droite, le capteur de vitesse de lacet délivre une tension. Cependant, le capteur délivre une tension de décalage lorsque le véhicule est à l'arrêt. L'unité audio-navigation calcule le cap relatif du véhicule à partir de la tension de décalage. Étant donné que le véhicule peut générer une vitesse de lacet même à l'arrêt (lorsqu'il tourne sur un plateau tournant), l'unité audio-navigation empêche les calculs erronés à l'aide des informations de température du capteur de vitesse de lacet.
Auto-calibrage
Le comportement de sensibilité du capteur de vitesse de lacet présente des caractéristiques propres à chaque unité ; il est donc nécessaire de calculer un coefficient de correction de sensibilité pour chaque unité. Un coefficient de correction de sensibilité est appris automatiquement lorsque le véhicule est en mouvement.
Capteur d'accélération
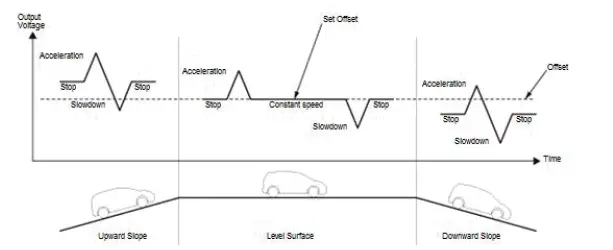
Lorsque le véhicule accélère et ralentit, le capteur d'accélération délivre une tension. Comme le capteur est influencé lorsque le véhicule est incliné (par exemple en roulant ou à l'arrêt dans une côte), l'unité audio-navigation calcule l'angle d'inclinaison du véhicule à partir de la tension de décalage.
Afin de calculer correctement l'inclinaison du véhicule, l'unité audio-navigation règle le décalage dans les cas suivants :
- L'altitude GPS est constante.
- La vitesse du véhicule est constante.
Système de positionnement global (GPS)
Le système de positionnement global (GPS) permet au système de navigation de déterminer la position actuelle du véhicule à l'aide des signaux émis par les satellites en orbite autour de la Terre. Les satellites émettent le signal d'identification du satellite, les informations d'orbite, le signal de temps d'émission et d'autres informations. Lorsque le récepteur GPS reçoit simultanément les signaux d'au moins quatre satellites, il calcule la position actuelle du véhicule à partir de la distance qui le sépare de chaque satellite et de la position de chaque satellite sur son orbite.
Image de détection de position avec satellite GPS
Précision du GPS
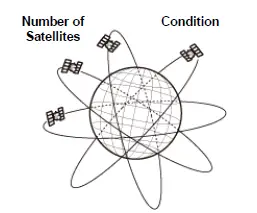
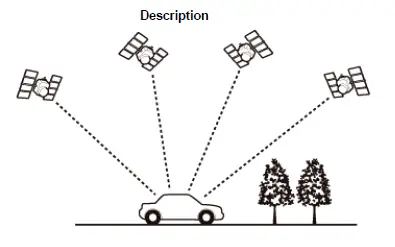
La précision du GPS varie en fonction du nombre de satellites dont les signaux sont reçus et des conditions du ciel.
| Nombre de satellites | Condition | Description |
| Aucun | Réception défectueuse | Le GPS ne peut pas être utilisé en raison d'un défaut du récepteur ou de l'antenne GPS, ou d'une autre panne ou d'une interférence. |
| 2 ou moins | Impossible de détecter la position du véhicule | Le fonctionnement du GPS est normal. Les signaux satellites reçus par le GPS sont trop peu nombreux pour détecter la position du véhicule. |
| 3 | Position du véhicule détectable en 2 dimensions | La longitude et la latitude de la position du véhicule peuvent être détectées (moins précis que la détection en trois dimensions). |
| 4 ou plus | Position du véhicule détectable en 3 dimensions (altitude affichée) | La longitude, la latitude et l'altitude de la position du véhicule peuvent être détectées (plus précis que la détection en deux dimensions). |
Antenne GPS
L'antenne GPS amplifie les signaux reçus des satellites et les transmet au récepteur GPS.
Récepteur GPS et horloge
Le récepteur GPS est intégré à l'unité audio-navigation. Il calcule la position du véhicule en recevant les signaux de l'antenne GPS. L'heure actuelle, la position du véhicule et l'état de réception du signal sont transmis du récepteur GPS à l'unité audio-navigation afin de régler la position du véhicule ainsi que l'horloge de l'afficheur et du module de commande du combiné.
Guidage audio
L'unité audio-navigation diffuse un guidage vocal avant d'aborder une intersection ou de passer un carrefour.
Avec amplificateur stéréo : le guidage vocal est envoyé à l'amplificateur stéréo par la ligne AUX NAVI, puis diffusé par le haut-parleur central avant.
Indications pas à pas
L'unité audio-navigation transmet les informations de guidage d'itinéraire (direction) à l'afficheur d'informations multiples du module de commande du combiné via le B-CAN. En mode guidage d'itinéraire, l'afficheur d'informations multiples affiche un guidage simplifié à l'aide de flèches. Hors mode guidage d'itinéraire, il affiche l'azimut (direction) en 16 directions.
Fonction de commande vocale
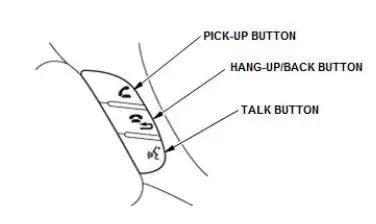
Ce système de navigation dispose également d'une reconnaissance vocale permettant de commander à la voix la plupart des fonctions de navigation. La commande vocale est activée par la touche TALK située sur le volant. La commande vocale permet également de commander les fonctions audio et de climatisation.
Si le véhicule est équipé d'une climatisation et que le conducteur utilise la reconnaissance vocale, l'unité audio-navigation envoie un signal de coupure du ventilateur au module de climatisation via le bus B-CAN. La tension de fonctionnement du ventilateur de soufflage peut être réduite selon la vitesse actuelle du ventilateur.
HD Traffic
Le HD Traffic est une diffusion destinée à transmettre des informations de trafic au conducteur. Les données HD Traffic sont fournies par la diffusion FM.
Le HD Traffic utilise un décodeur de l'unité audio-navigation pour décoder les données d'information de trafic. Il est intégré directement au système de navigation. Les informations de trafic sont affichées avec le guidage d'itinéraire. Elles permettent d'éviter les embouteillages et les accidents (voir le manuel du système de navigation pour plus d'informations).
Système de caméra arrière multi-vues
Le système de caméra arrière multi-vues permet au conducteur de voir ce qui se trouve derrière le véhicule en affichant l'image sur l'unité audio-navigation. Trois vues différentes peuvent être sélectionnées. Reportez-vous à la présentation du système audio.
HondaLink911
HondaLink fournit des services à distance au véhicule à l'aide d'un téléphone portable compatible Bluetooth. Reportez-vous à la présentation du système audio.
Commutateur de commande vocale de navigation
- Touche TALK : active le système de commande vocale de l'unité audio-navigation pour accepter les commandes vocales.
- Touche HANG-UP/BACK : rétablit l'écran précédent (fonction similaire à la touche ANNULER) ou sert à mettre fin à un appel.
- Touche PICK-UP : cette touche sert à répondre aux appels entrants ou à passer des appels sortants. Elle permet également d'accéder directement à l'écran Téléphone.
Microphone de navigation
Pour le contenu du microphone de navigation, reportez-vous au microphone avant dans la présentation du système audio.
Description du système de navigation - Schéma du système
Avec amplificateur stéréo
Sans amplificateur stéréo
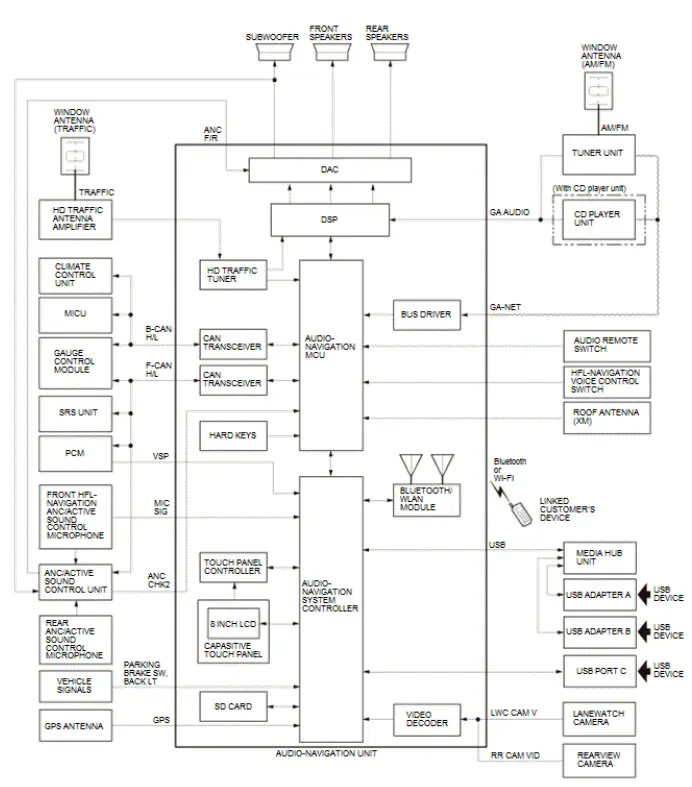
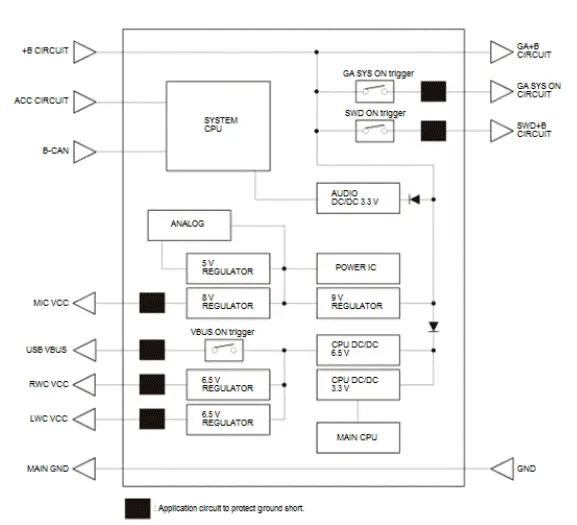
Schéma d'alimentation électrique