Audio-, Visual- & Navigationssystem - Systembeschreibung
- Komponenten
- System
- Diagnosesystem (Steuergerät des Around-View-Monitors)
Bauteile Nissan Pathfinder SUV
Intelligentes Around-View-Monitor-System
Einbauorte der Komponenten
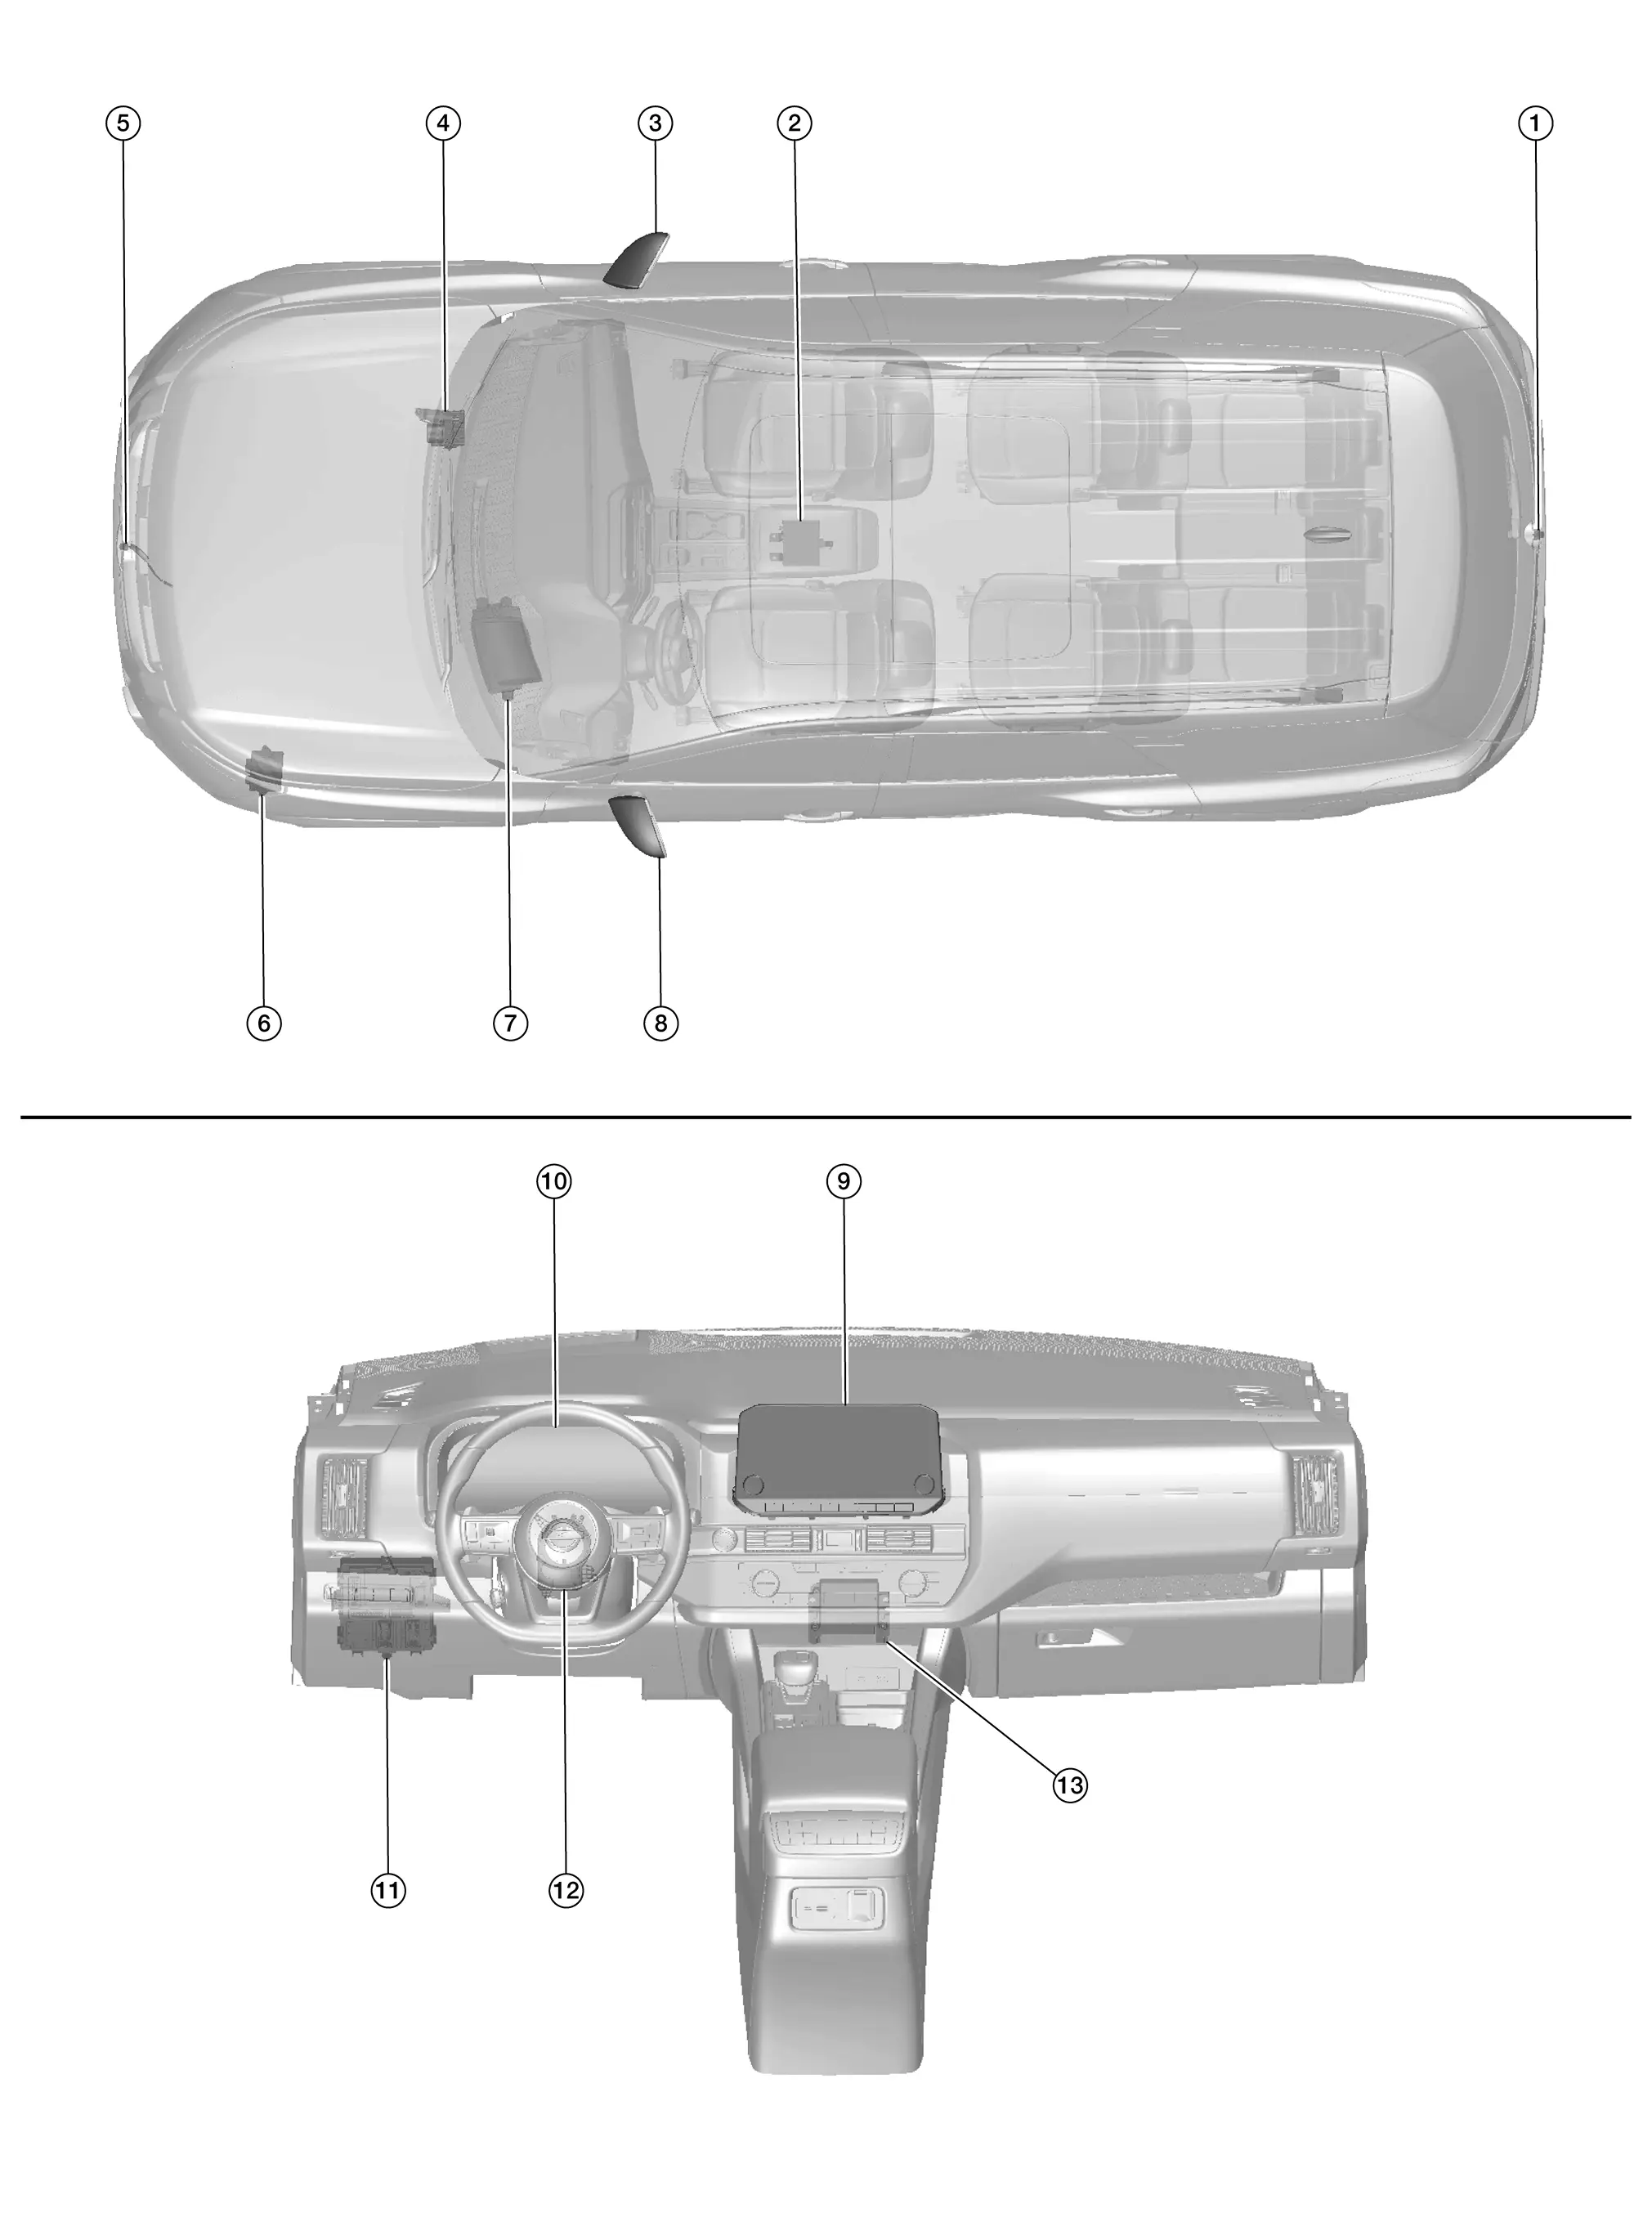
| Nein. | Bauteil | Funktion |
|---|---|---|
| 1. | Rückfahrkamera | Siehe Heckkamera. |
| 2. | Steuergerät Around View Monitor | Siehe Around-View-Monitor-Steuergerät. |
| 3. | Seitenkamera rechts | Siehe Seitenkamera. |
| 4. | ABS-Aktuator und elektrische Steuereinheit (Steuergerät) | Das Around-View-Monitor-Steuergerät erhält über CAN-Kommunikation folgende Signale:
|
| 5. | Frontkamera | Siehe Frontkamera. |
| 6. | TCM (Getriebesteuergerät) | Das Around-View-Monitor-Steuergerät erhält über CAN-Kommunikation das Signal der Schaltstellung. Detaillierte Einbauposition der Bauteile siehe Bauteil-Einbauorte. |
| 7. | Head-up-Display-Einheit (falls vorhanden) | Das AV-Steuergerät erhält über AV-Kommunikation die Signale der Head-up-Anzeige. Die genaue Bauteillage entnehmen Sie der Bauteilelage (Kombiinstrument mit vollem TFT) bzw. der Bauteilelage (Kombiinstrument mit 7-Zoll-Informationsdisplay). |
| 8. | Seitenkamera links | Siehe Seitenkamera. |
| 9. | AV-Steuergerät | Siehe AV-Steuergerät. |
| 10. | Kombiinstrument |
|
| 11. | BCM (Karosseriesteuermodul) | Das Around-View-Monitor-Steuergerät erhält über CAN-Kommunikation die Signale der Türschalter. Siehe Systembeschreibung. |
| 12. | Lenkwinkelsensor | Siehe Lenkwinkelsensor. |
| 13. | Sonar-Steuergerät | Das Around-View-Monitor-Steuergerät erhält über CAN-Kommunikation das Signal der Ultraschallsensor-Anzeige. Detaillierte Einbauposition der Bauteile siehe Bauteil-Einbauorte. |
AV-Steuergerät
Ein 8-Zoll-Farbdisplay (ohne Navigation) oder 9-Zoll-Farbdisplay (mit Navigation) mit Multi-Touch-Bedienung, ein AM/FM-Elektronik-Tunerradio mit RDS und ein Kamera-Controller sind im AV-Steuergerät integriert.

Das Farbdisplay ist ein hochauflösender Monitor mit Touchpanel-Funktionen.
Around-View-Monitor-Steuergerät
Das Around-View-Monitor-Steuergerät ist unter der Mittelkonsole eingebaut.
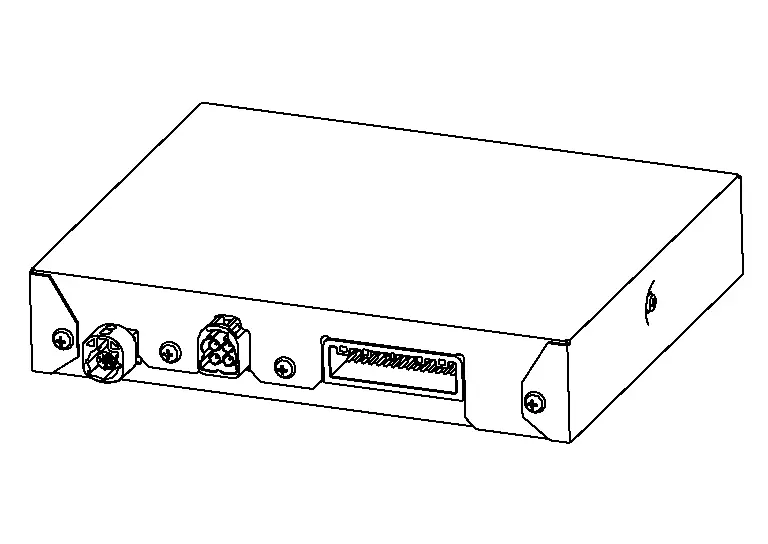
Die erforderlichen Signale werden über CAN-Kommunikation an das Steuergerät gesendet und von dort empfangen.
Die von den einzelnen Kameras empfangenen Bildsignale werden im Around-View-Monitor-Steuergerät umgewandelt/zusammengesetzt und über LVDS an das AV-Steuergerät übertragen.
Die Fahrzeugbreiten-Hilfslinien, die voraussichtliche Fahrlinie, die Fahrzeugfront-Führungslinie und die Fahrzeugseitenlinie, das Reifensymbol sowie das Fahrzeugsymbol des Nissan Pathfinder werden im Around-View-Monitor-Steuergerät erzeugt und mit dem Kamerabild kombiniert.
Frontkamera
Die Frontkamera ist im vorderen Kühlergrill eingebaut.
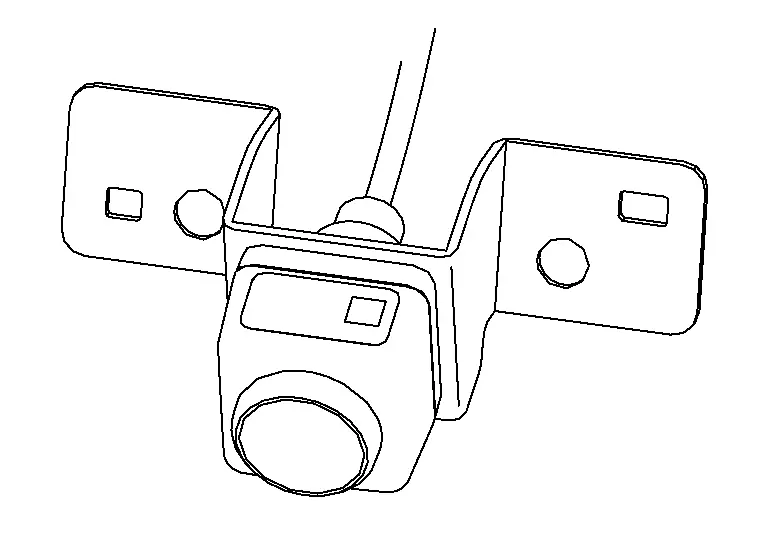
Das Bild vor dem Nissan Pathfinder wird über LVDS an das Around-View-Monitor-Steuergerät gesendet.
Seitenkamera
Die Seitenkamera ist im Türspiegel eingebaut.
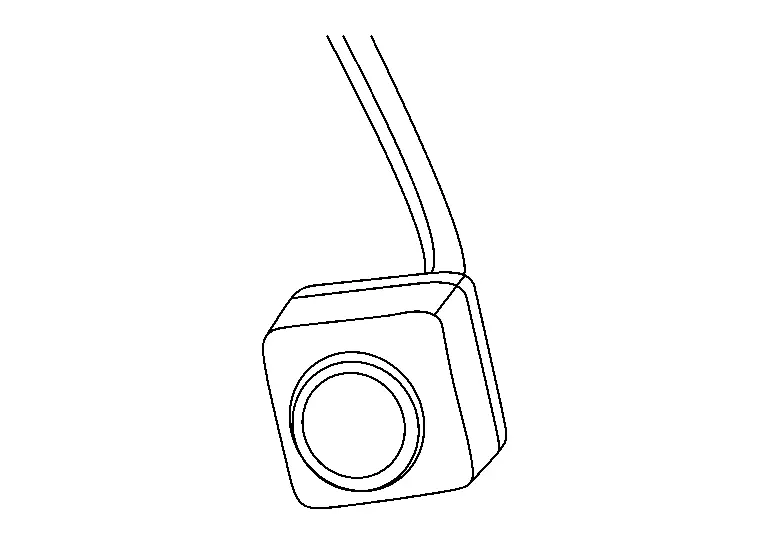
Die Bilder seitlich am Nissan Pathfinder werden über LVDS an das Around-View-Monitor-Steuergerät gesendet.
Heckkamera
Die Rückfahrkamera ist in der Mitte der Heckklappenverkleidung eingebaut.
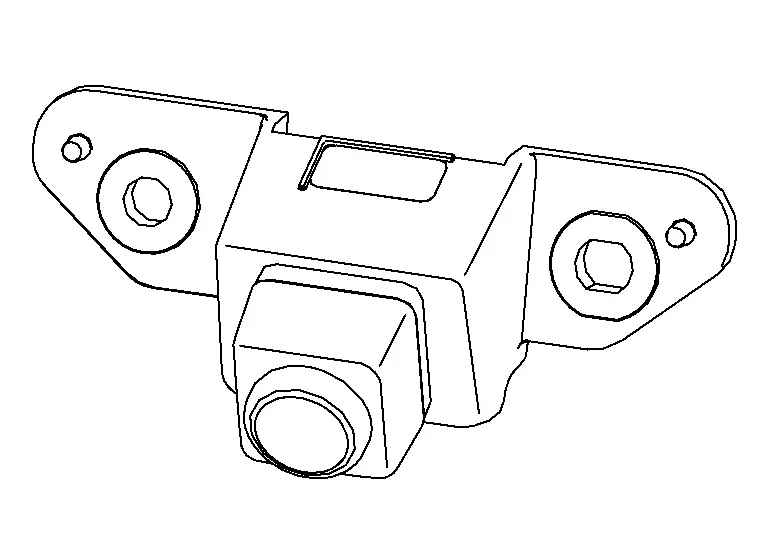
Das Bild hinter dem Nissan Pathfinder wird über LVDS an das Around-View-Monitor-Steuergerät gesendet.
Lenkwinkelsensor
Der Lenkwinkelsensor ist am Kombischalter (Wickelfeder) angebracht.
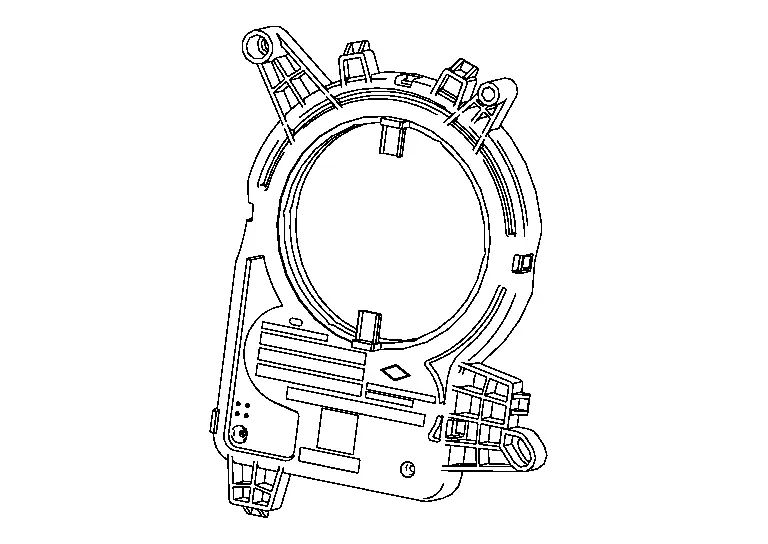
Der Lenkwinkel sendet das für die voraussichtliche Fahrlinie der Front- oder Rückfahrkamera erforderliche Lenksignal über CAN-Kommunikation an das Around-View-Monitor-Steuergerät.
System Nissan Pathfinder
Systembeschreibung
SYSTEMSCHALTBILD
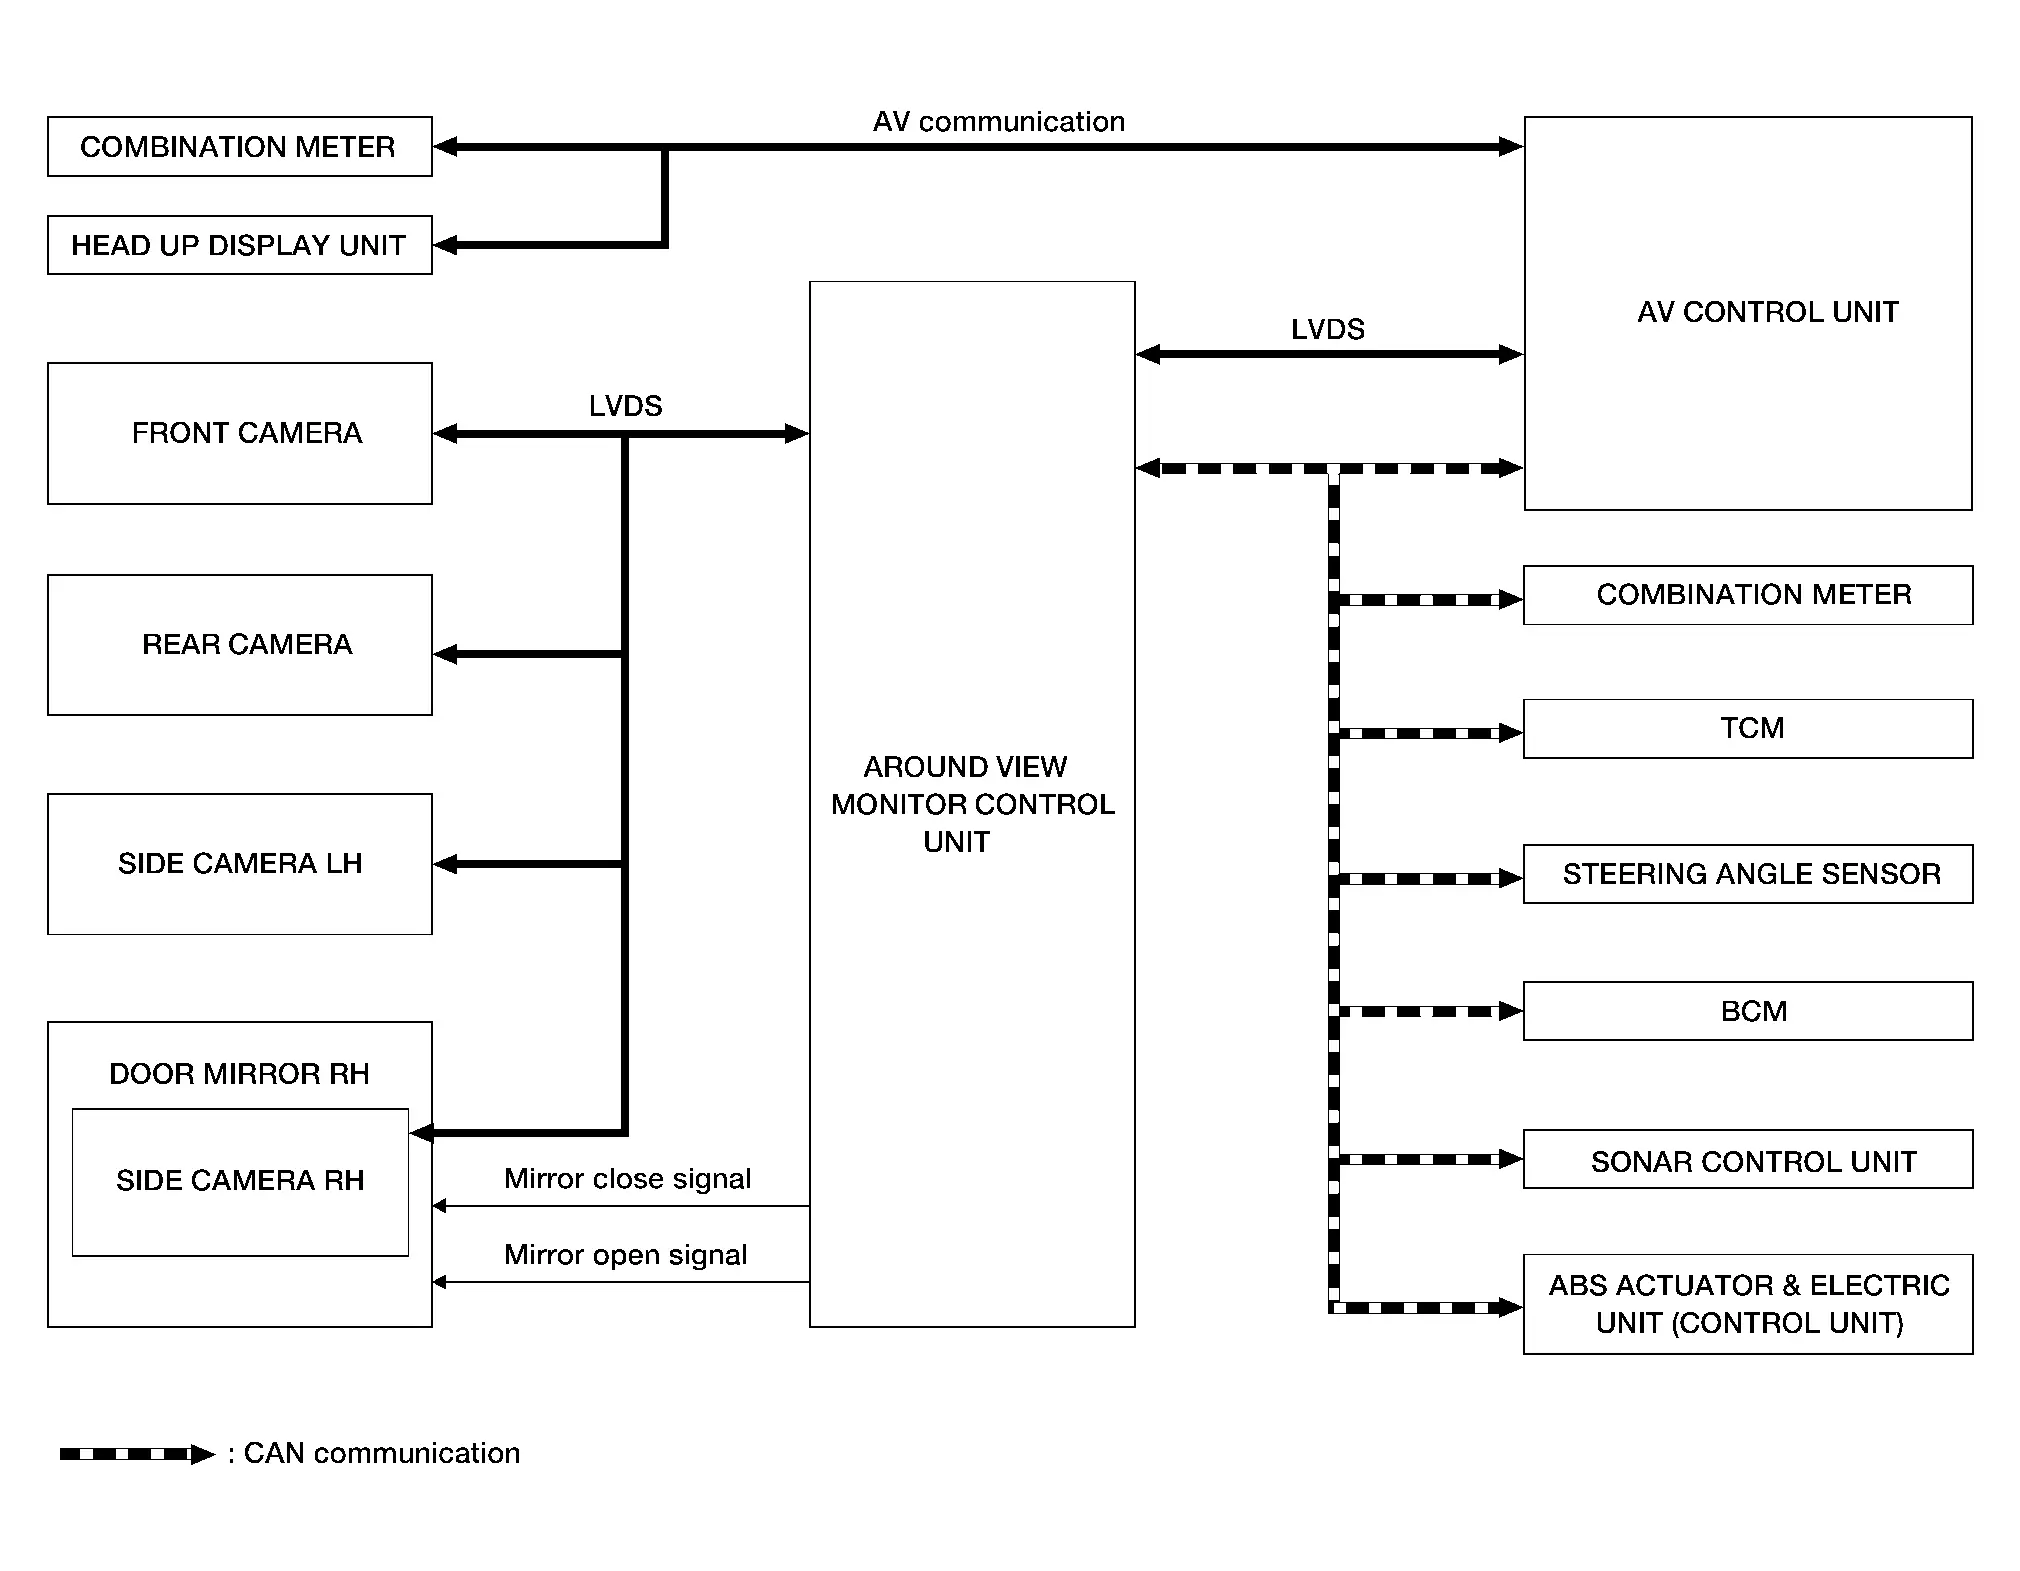
Eingangssignal des Around-View-Monitor-Steuergeräts (CAN-Kommunikation)
| Sendeeinheit | Signalname |
|---|---|
| ABS-Aktor und elektronische Steuereinheit (Steuergerät) | Fahrzeuggeschwindigkeitssignal des Nissan Pathfinder |
| Raddrehzahlsignale | |
| BCM | Türschaltersignale |
| AV-Steuergerät | Signal Kameraschalter |
| Kombiinstrument | Signal Einstellung MOD |
| Sonar-Steuergerät | Signal Anzeige Sonar |
| TCM | Signal der Schaltstellung |
Eingangssignal des AV-Steuergeräts (AV-Kommunikation)
| Sendeeinheit | Signalname |
|---|---|
| Kombiinstrument | Signal des Lenkradschalters |
| Head-Up-Display-Steuergerät | Signale der Head-up-Anzeige |
Eingangssignal des AV-Steuergeräts (CAN-Kommunikation)
| Sendeeinheit | Signalname |
|---|---|
| Kombiinstrument |
|
BESCHREIBUNG
Dieses System ist mit Weitwinkel-Hochauflösungskameras vorne und hinten am Nissan Pathfinder sowie an beiden Türspiegeln ausgestattet. Die Bilder der Frontansicht, der Rückansicht, der Seitenansicht vorne auf der Beifahrerseite und der Vogelperspektive, die das Fahrzeug von oben zeigt, werden zur Überwachung des Fahrzeugumfelds angezeigt.
Das Around-View-Monitor-Steuergerät schneidet das von jeder Kamera empfangene Bild aus und vergrößert es, um die einzelnen Ansichten zu erzeugen.
Die Sonar-Anzeige wird in Kombination mit dem Sonarsystem auf dem Display (über dem Kamerabild eingeblendet) angezeigt, um vor der Annäherung eines Hindernisses zu warnen.
Wird ein Hindernis vom Sonarsystem erkannt, wird das Kamerabild auf dem Display angezeigt.
In der Front- und Rückansicht werden die Fahrzeugbreite, Abstandslinien und voraussichtlichen Fahrlinien eingeblendet. In der Seitenansicht vorne werden die Abstandsführungslinie und die Fahrzeugbreiten-Führungslinie angezeigt.
Die Vogelperspektive wandelt die Bilder der 4 Kameras in eine Draufsicht um und zeigt den Status des Nissan Pathfinder auf dem Display an. Das Fahrzeugsymbol und die Ultraschallsensor-Anzeige in der Vogelperspektive werden vom Around-View-Monitor-Steuergerät erzeugt.
Die Erkennung bewegter Objekte (Moving Object Detection, MOD) ist integriert. Sie erkennt bewegte Objekte anhand des Kamerabildes und meldet das Erkennungsergebnis dem Fahrer.
Die Funktion Front-/Heck-Weitwinkelansicht ist integriert. Die Sicht nach links und rechts, einschließlich des nicht einsehbaren Bereichs, wird verbessert.
AROUND-VIEW-MONITOR-BILDSCHIRM
Der Around-View-Monitor kombiniert die Fahrtrichtungsansicht mit der „Vogelperspektive“ und der „Seitenansicht vorne“ und zeigt anschließend die Ultraschallsensor-Anzeige in der „Vogelperspektive“, der „Seitenansicht vorne“, der „Weitwinkelansicht vorne“ und der „Weitwinkelansicht hinten“ an.
Das Steuergerät des Around-View-Monitors stellt das Ansichtssymbol und die Warnmeldung auf dem Display dar.
Bildschirmaufbau (Modelle mit nicht einsehbarem Bereich)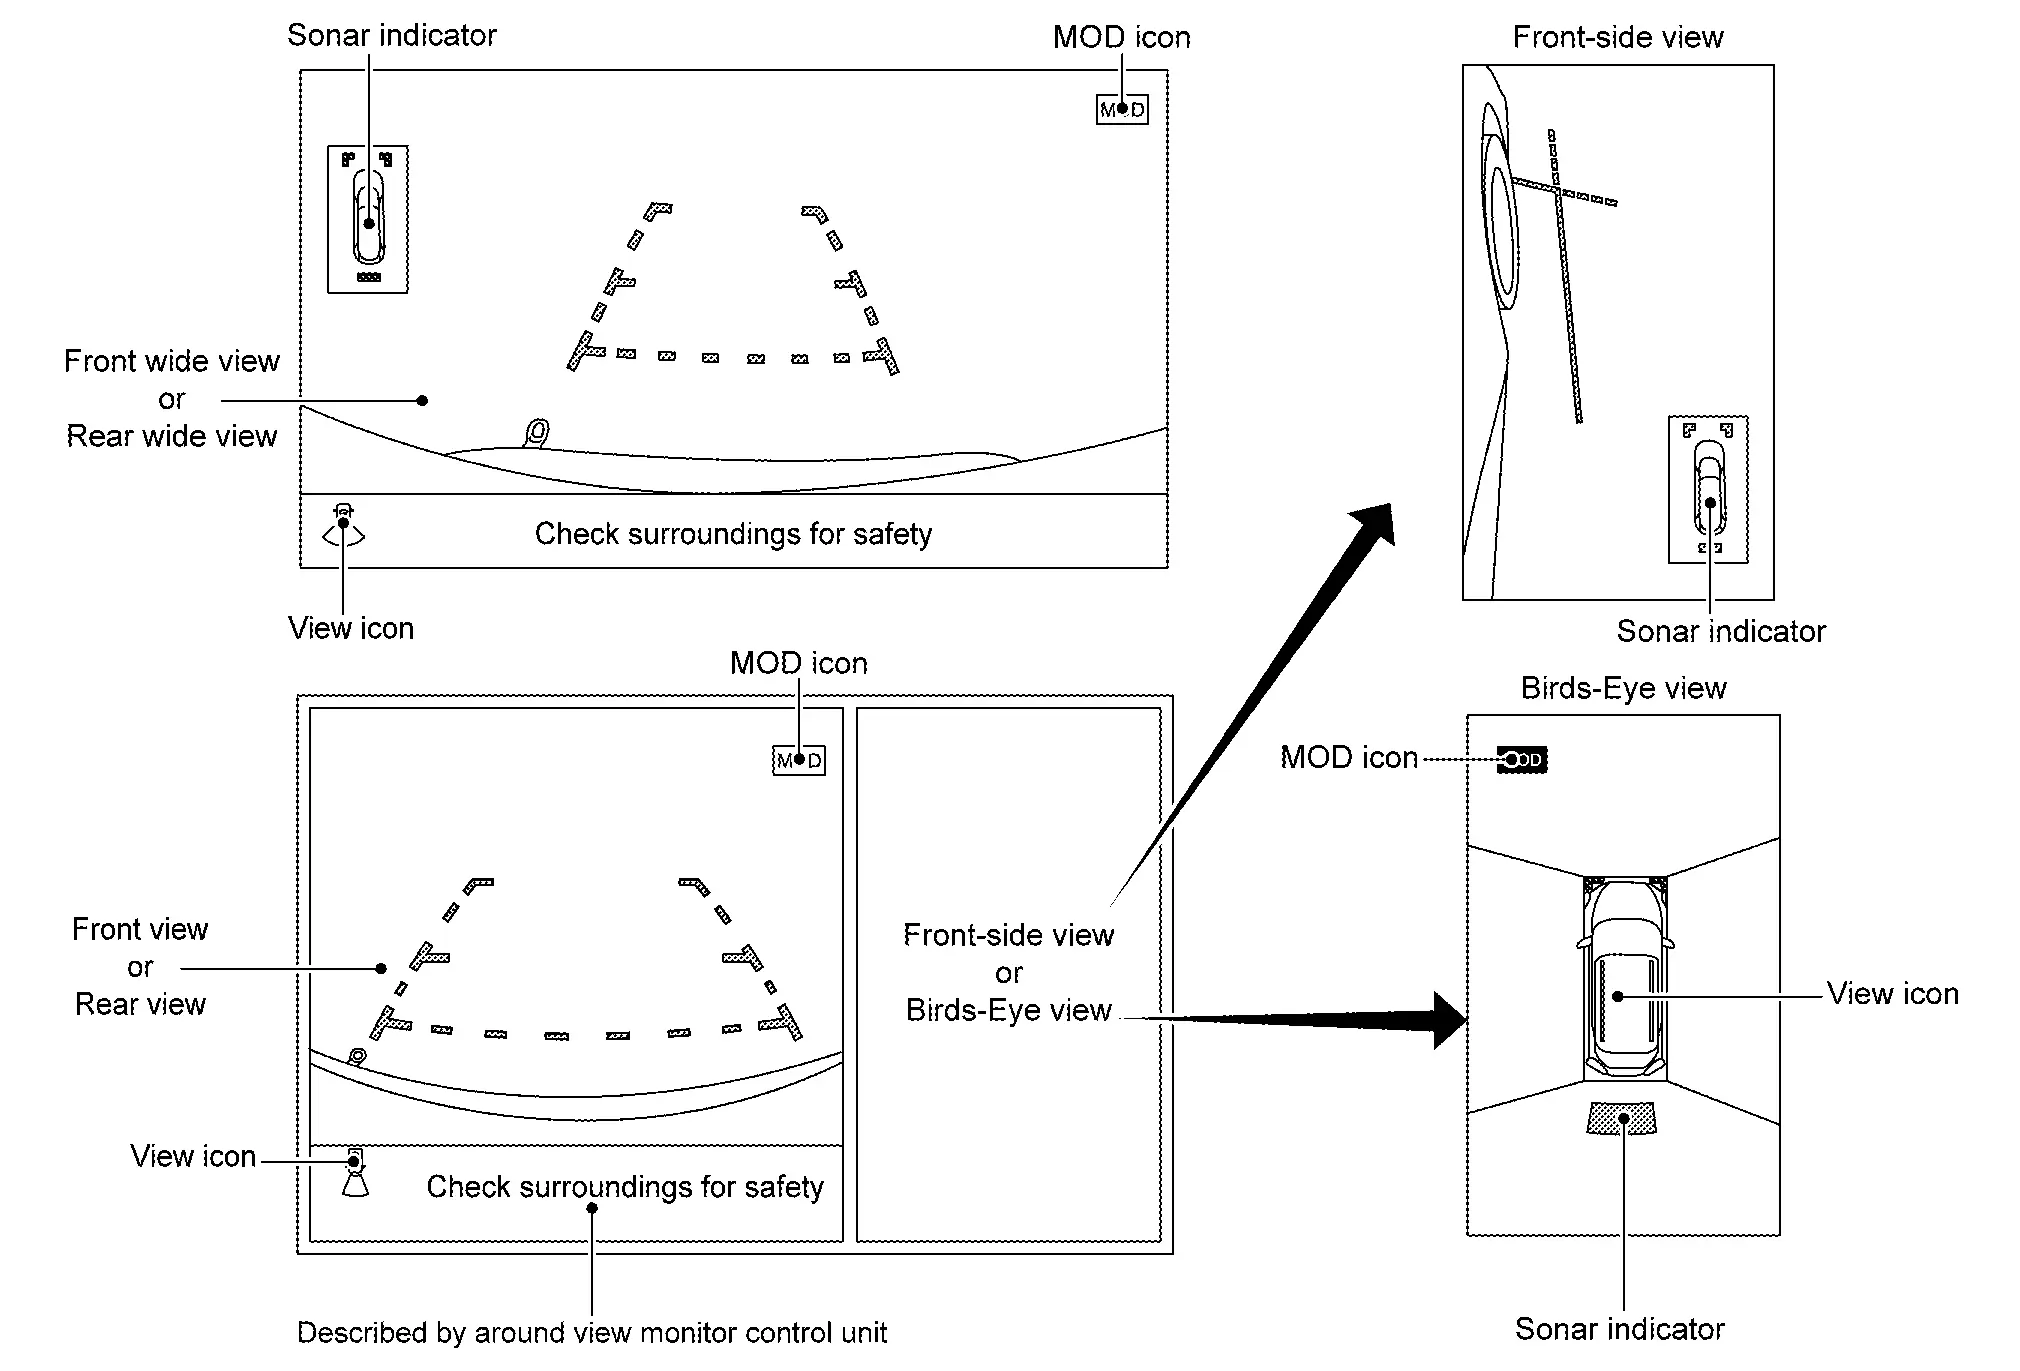
Bildschirmaufbau (Modelle ohne nicht einsehbaren Bereich)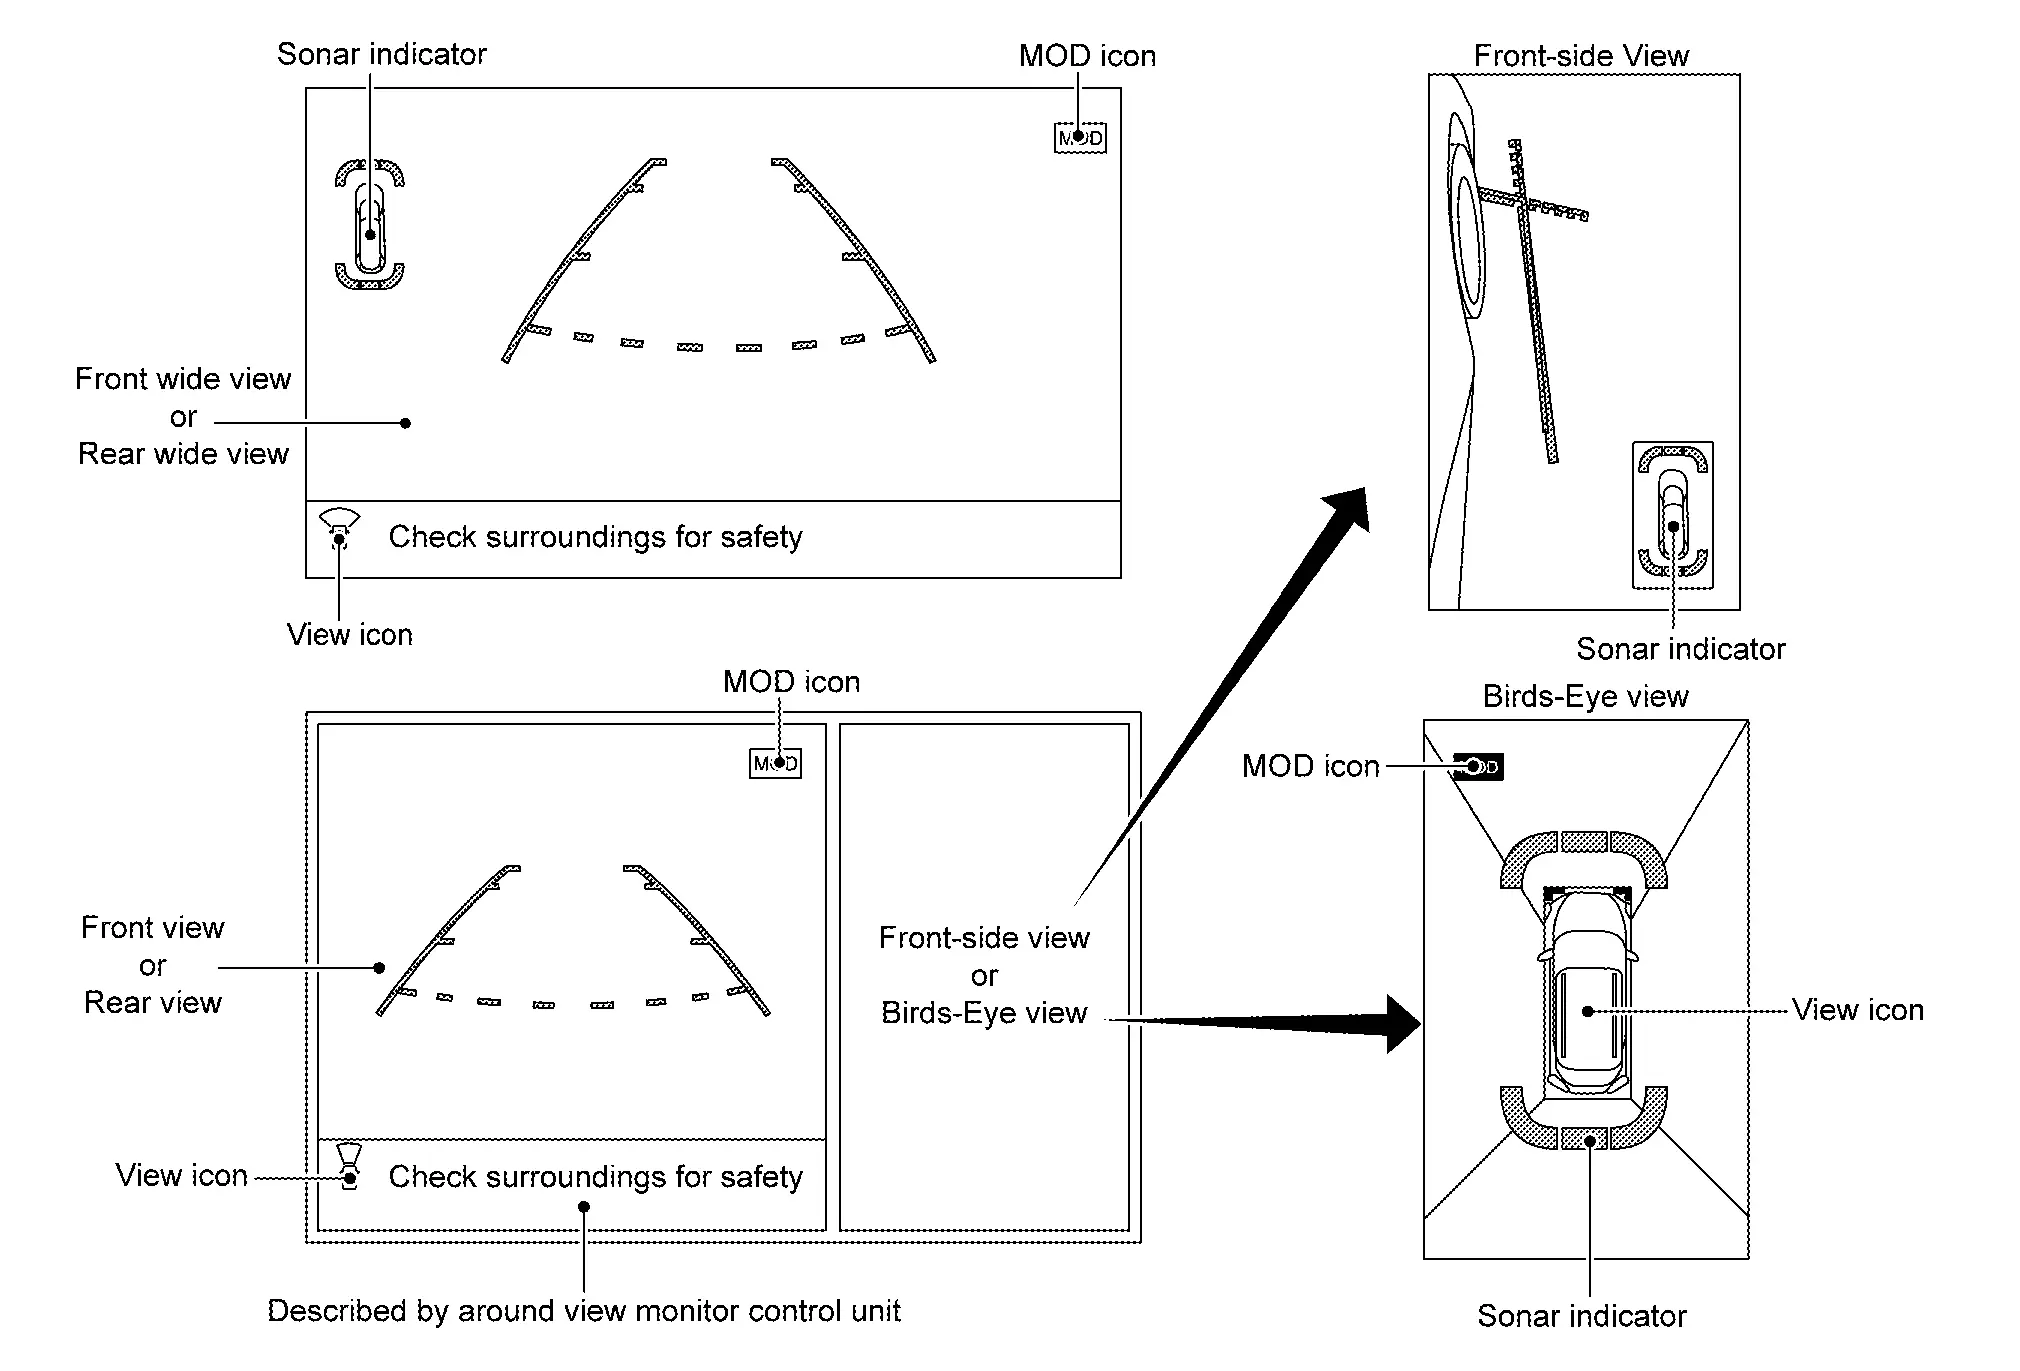
FUNKTIONSBESCHREIBUNG
Übergang der Anzeige des Around-View-Monitors
Der Around-View-Monitor wird auf dem Display angezeigt, wenn die Taste „CAMERA“ gedrückt wird, wenn der Schalthebel in der Stellung R (Rückwärtsgang) steht oder wenn ein Hindernis vom Sonarsystem erkannt wird.
Während der Around-View-Monitor angezeigt wird, können Vogelperspektive, Seitenansicht vorne sowie Weitwinkelansicht vorne/hinten mit der Taste „CAMERA“ umgeschaltet werden.
Solange die Schaltstellung nicht R ist, wird der Around-View-Monitor etwa 3 Minuten nach Drücken der Taste „CAMERA“ oder bei einer Fahrzeuggeschwindigkeit von etwa 10 km/h oder mehr beendet. Das Display kehrt zur Anzeige vor dem Around-View-Monitor zurück.
Die Einstellungen für Moving Object Detection (MOD) und Sonar können über das Kombiinstrument ein- und ausgeschaltet werden.
In der Vogelperspektive wird der nicht einsehbare Bereich durch eine verstärkte Grenzlinie dargestellt, die die Grenzen der 4 Kameras deutlich anzeigt. Der nicht einsehbare Bereich wird gelb angezeigt, wenn die Vogelperspektive nach dem Einschalten der Zündung angezeigt wird. (Modelle mit nicht einsehbarem Bereich)
In der Stellung D kann der vordere Sonar ein Hindernis erkennen, während das Kamerabild nicht auf dem AV-Steuergerät angezeigt wird. Bei Erkennung eines Hindernisses wechselt das Display auf das Kamerabild.
Wenn die Taste „CAMERA“ gedrückt wird, empfängt das Steuergerät das Kamerasignal vom AV-Steuergerät über die CAN-Kommunikation.
Wenn das Steuergerät des Around-View-Monitors das Kamerasignal empfängt, liest es das Bildsignal von jeder Kamera aus.
Wenn das Steuergerät des Around-View-Monitors das Rückwärtsgangsignal empfängt, während sich der Schalthebel in der Stellung R befindet, liest es das Bildsignal von jeder Kamera über LVDS aus.
Wenn das Around-View-Monitor-Steuergerät das Bildsignal jeder Kamera einliest, schneidet es den jeweils benötigten Bildausschnitt für jede Ansicht heraus, blendet Kamerabild, Fahrzeugsymbol des Nissan Pathfinder, Führungslinien, voraussichtliche Fahrlinie, das „MOD“-Symbol und die Ultraschallsensor-Anzeige ein und gibt sie anschließend über LVDS an das AV-Steuergerät aus.
Frontansicht
Das Bild der Frontansicht stammt von der Frontkamera.
Wenn sich der Wählhebel in einer anderen Stellung als R befindet, wird durch Drücken der Taste „CAMERA“ die Frontansicht angezeigt. Sie verbessert die Sicht auf Hindernisse vor dem Nissan Pathfinder und unterstützt das Fahren durch die Bilder der Vogelperspektive und der Front-Seitenansicht. Die Frontweitwinkelfunktion ermöglicht die Anzeige eines Bildes mit einem horizontalen Blickwinkel von etwa 180°.
Die Fahrzeugbreiten-Führungslinie und die Abstands-Führungslinie des Nissan Pathfinder werden in der Frontansicht angezeigt. Die prädiktive Fahrspurlinie wird abhängig vom Lenkwinkel angezeigt.
Liegt der Lenkwinkel innerhalb von etwa 90 Grad, werden die prädiktiven Fahrspurlinien links und rechts angezeigt. Überschreitet der Lenkwinkel etwa 90 Grad, wird nur die prädiktive Fahrspurlinie auf der Außenseite (auf der dem Lenkeinschlag gegenüberliegenden Seite) angezeigt.
Das Steuergerät des Around-View-Monitors empfängt das Lenkwinkelsignal vom ABS-Aktuator und vom Elektronik-Steuergerät über CAN-Kommunikation.
Das Steuergerät des Around-View-Monitors steuert die Richtung der voraussichtlichen Fahrspurlinie entsprechend dem Lenkwinkelsensorsignal.
Führungslinien der Frontansicht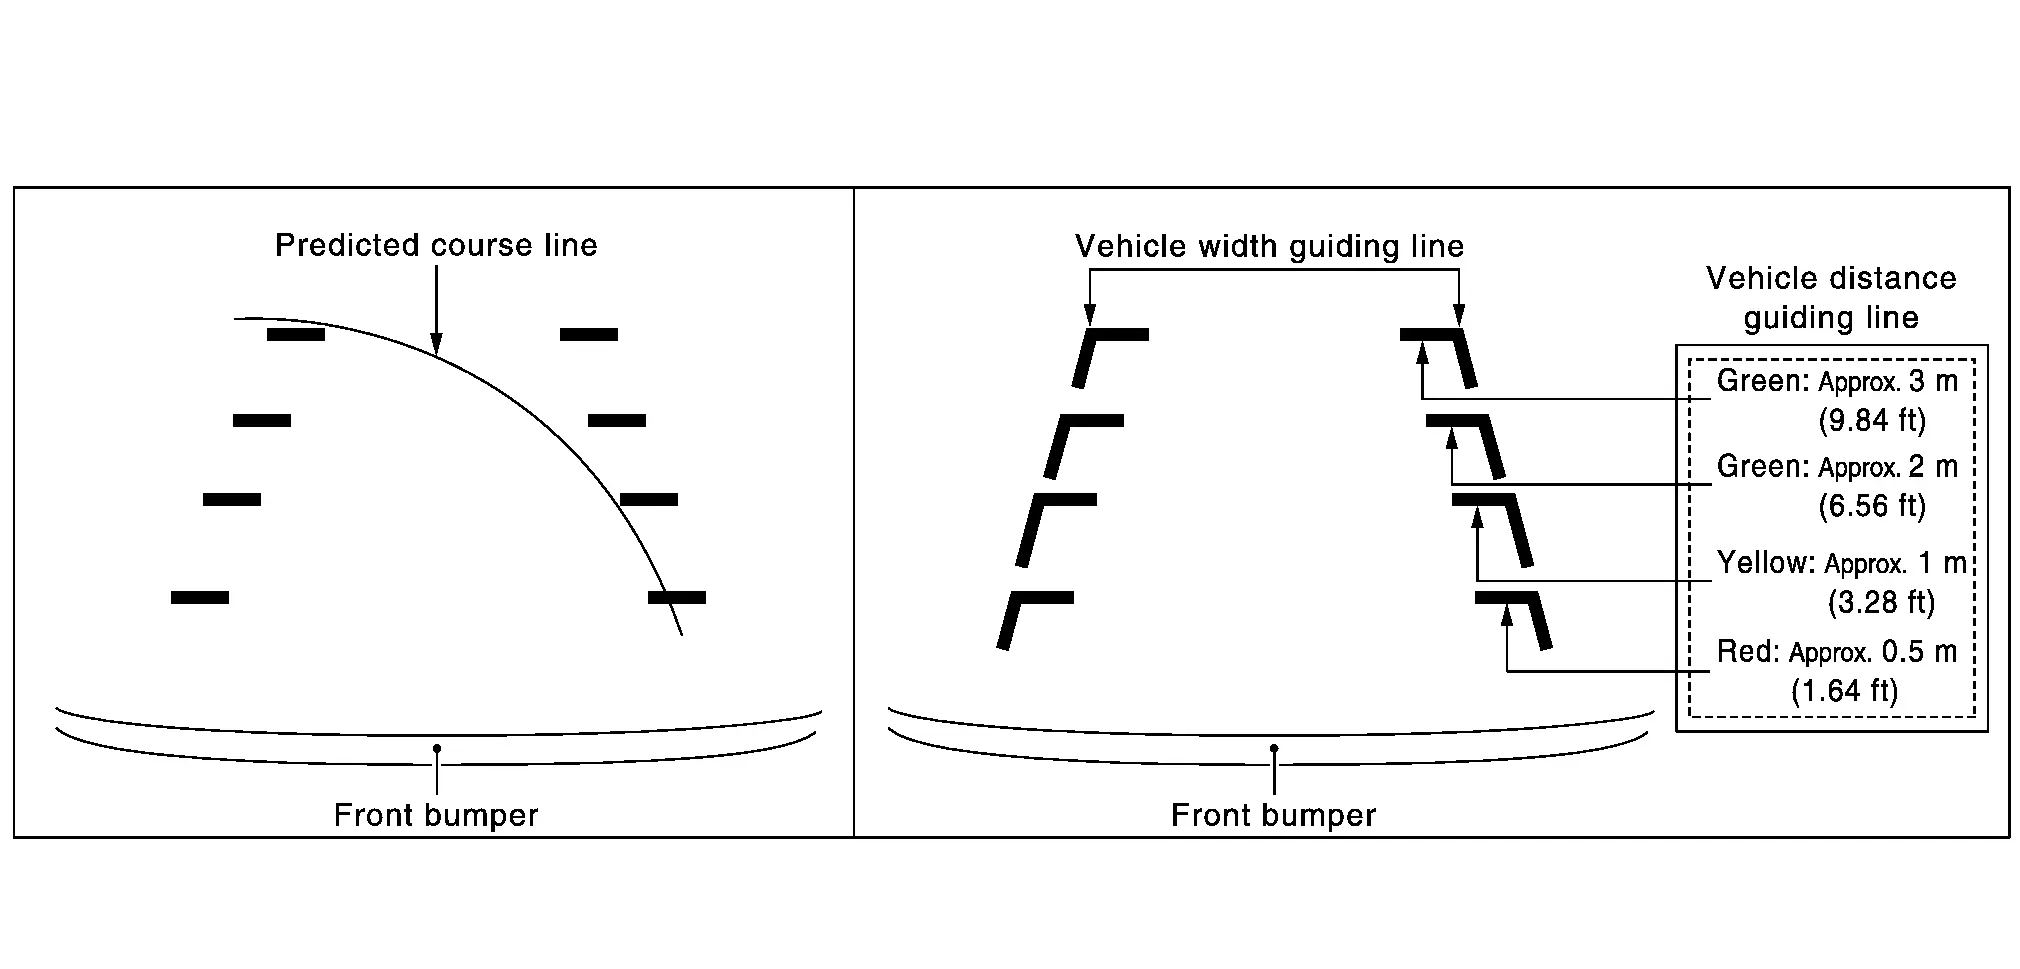
Heckansicht
Das Bild der Rückfahransicht stammt von der Rückfahrkamera.
Wenn sich der Wählhebel in Stellung R befindet, wird die Rückfahransicht angezeigt. Das Rückwärtsfahren und Einparken wird durch die Bilder der Vogelperspektive und der Front-Seitenansicht erleichtert. Die Weitwinkelfunktion für die Rückfahrt ermöglicht die Anzeige eines Bildes mit einem horizontalen Blickwinkel von etwa 180°.
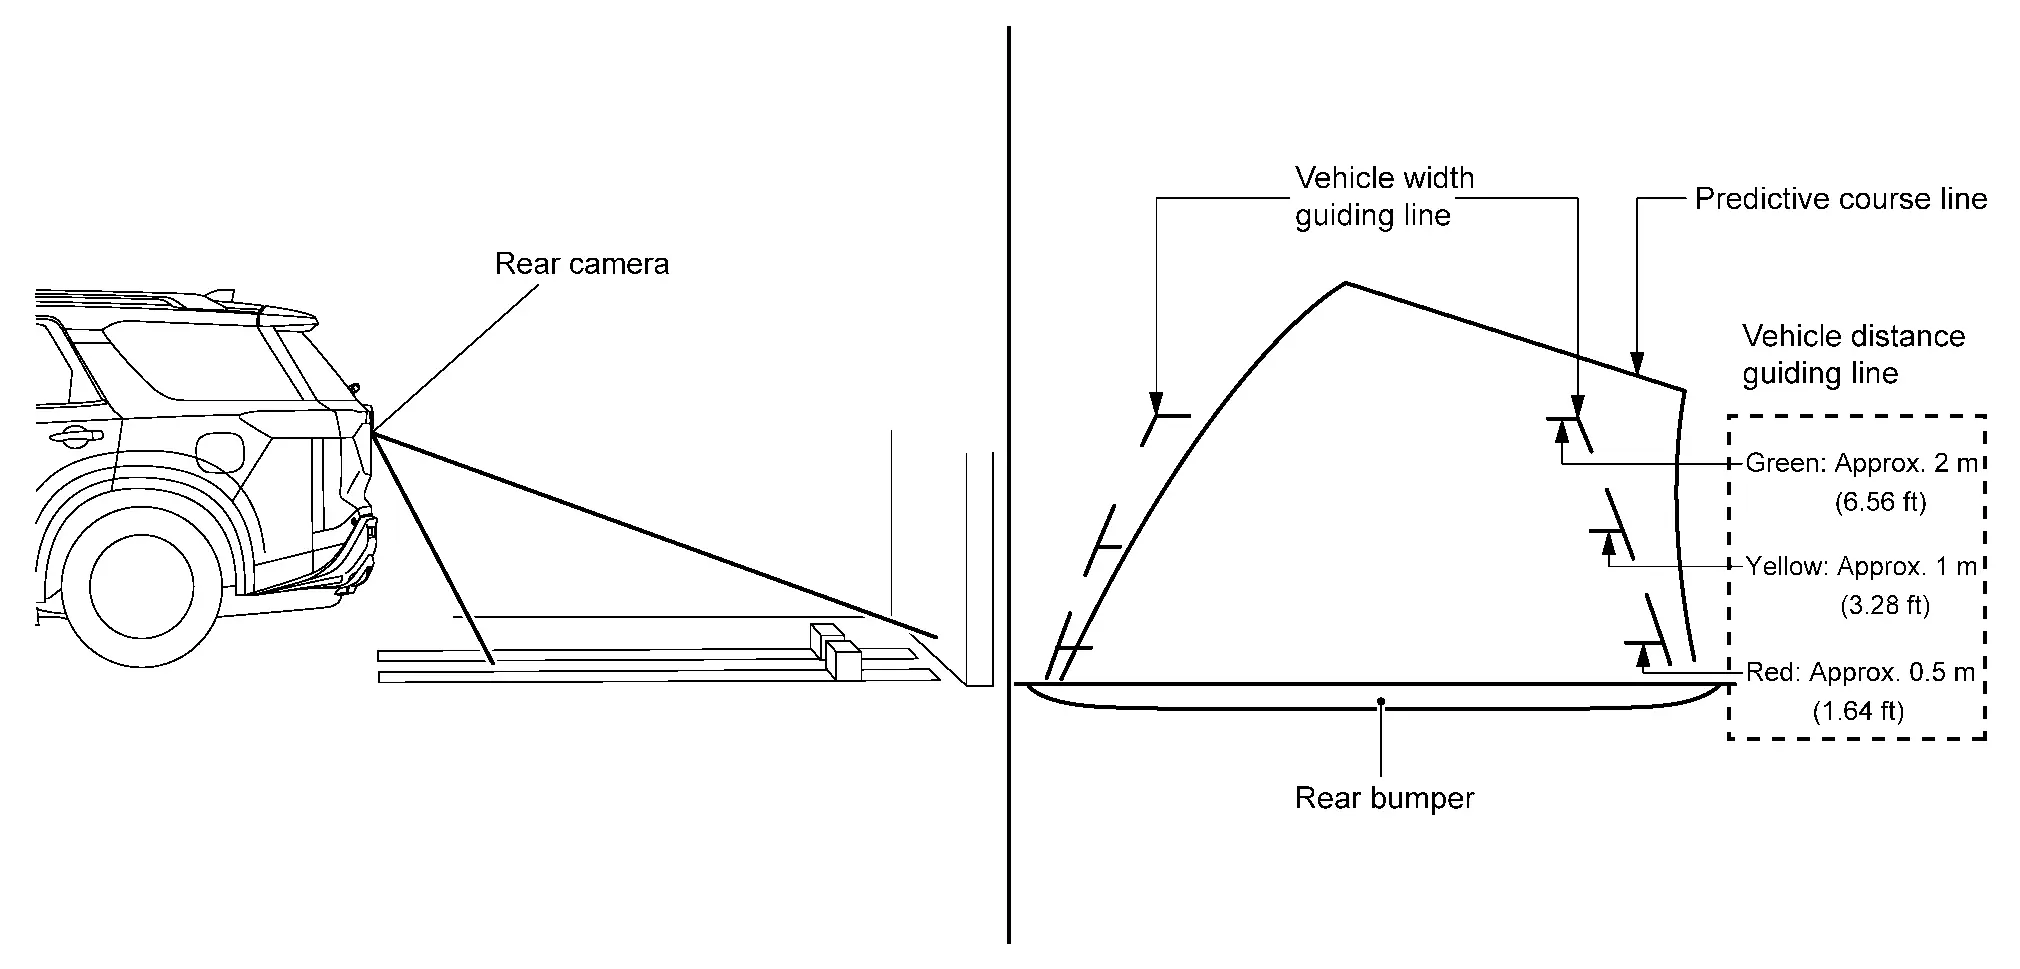
Die Fahrzeugbreiten-Führungslinie und die Abstands-Führungslinie des Nissan Pathfinder werden in der Rückfahransicht angezeigt. Die prädiktive Fahrspurlinie wird abhängig vom Lenkwinkel angezeigt.
Die voraussichtliche Fahrspurlinie wird in der Lenkradmittelstellung nicht angezeigt.
Das Steuergerät des Around-View-Monitors empfängt das Lenkwinkelsignal vom ABS-Aktuator und vom Elektronik-Steuergerät über CAN-Kommunikation.
Das Steuergerät des Around-View-Monitors steuert Richtung und Abstand der voraussichtlichen Fahrspurlinie entsprechend dem Lenkwinkelsensorsignal.
Führungslinien der Rückansicht
Seitliche Frontansicht
Das Bild der seitlichen Frontansicht stammt von der rechten Seitenkamera.
In der Front-Seitenansicht werden die Abstands-Führungslinie und die Fahrzeugbreiten-Führungslinie des Nissan Pathfinder angezeigt.
Bereich der seitlichen Frontansicht und Führungslinie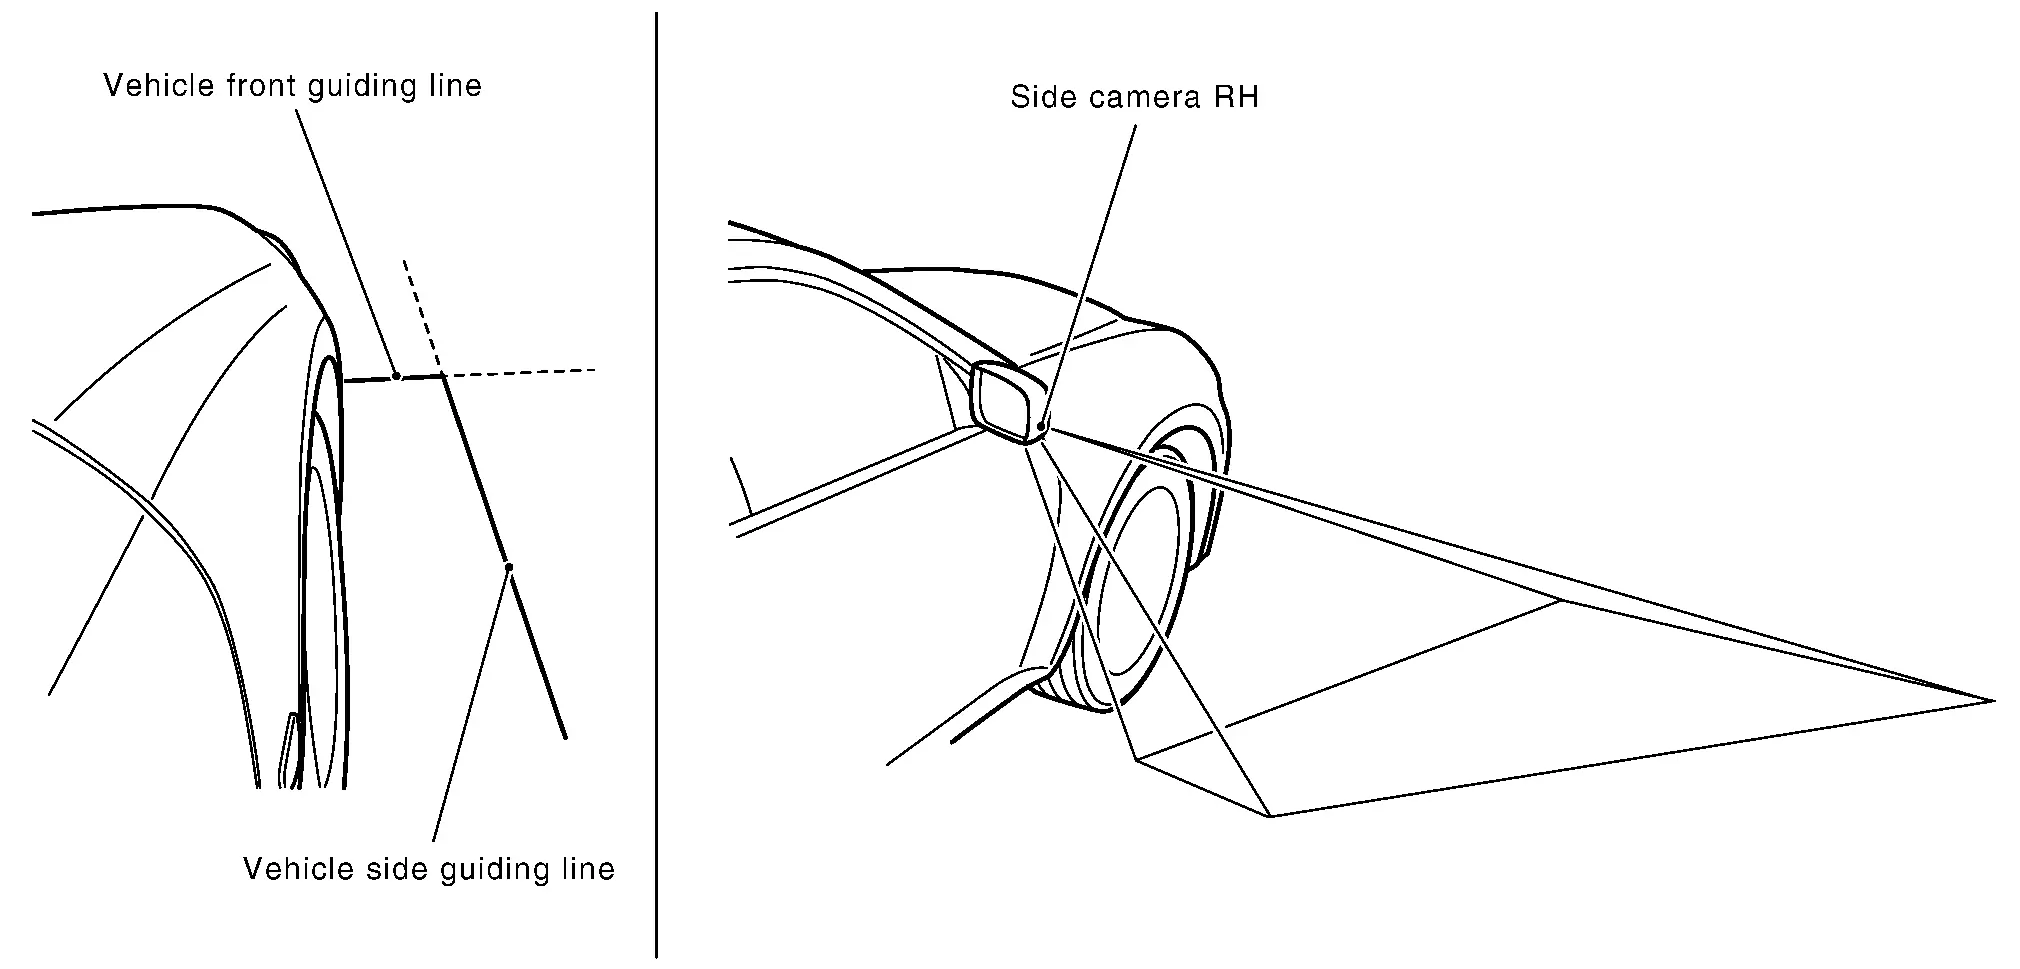
Vogelperspektive
Die Bilder der 4 Kameras werden zugeschnitten und in eine Draufsicht umgewandelt. Die Umgebung des Nissan Pathfinder wird in der Vogelperspektive angezeigt.
In der Vogelperspektive wird der nicht einsehbare Bereich im Bild dargestellt, um die Grenze zwischen den 4 Kameras zu kennzeichnen. (Modelle mit nicht einsehbarem Bereich)
Anzeigebild der Vogelperspektive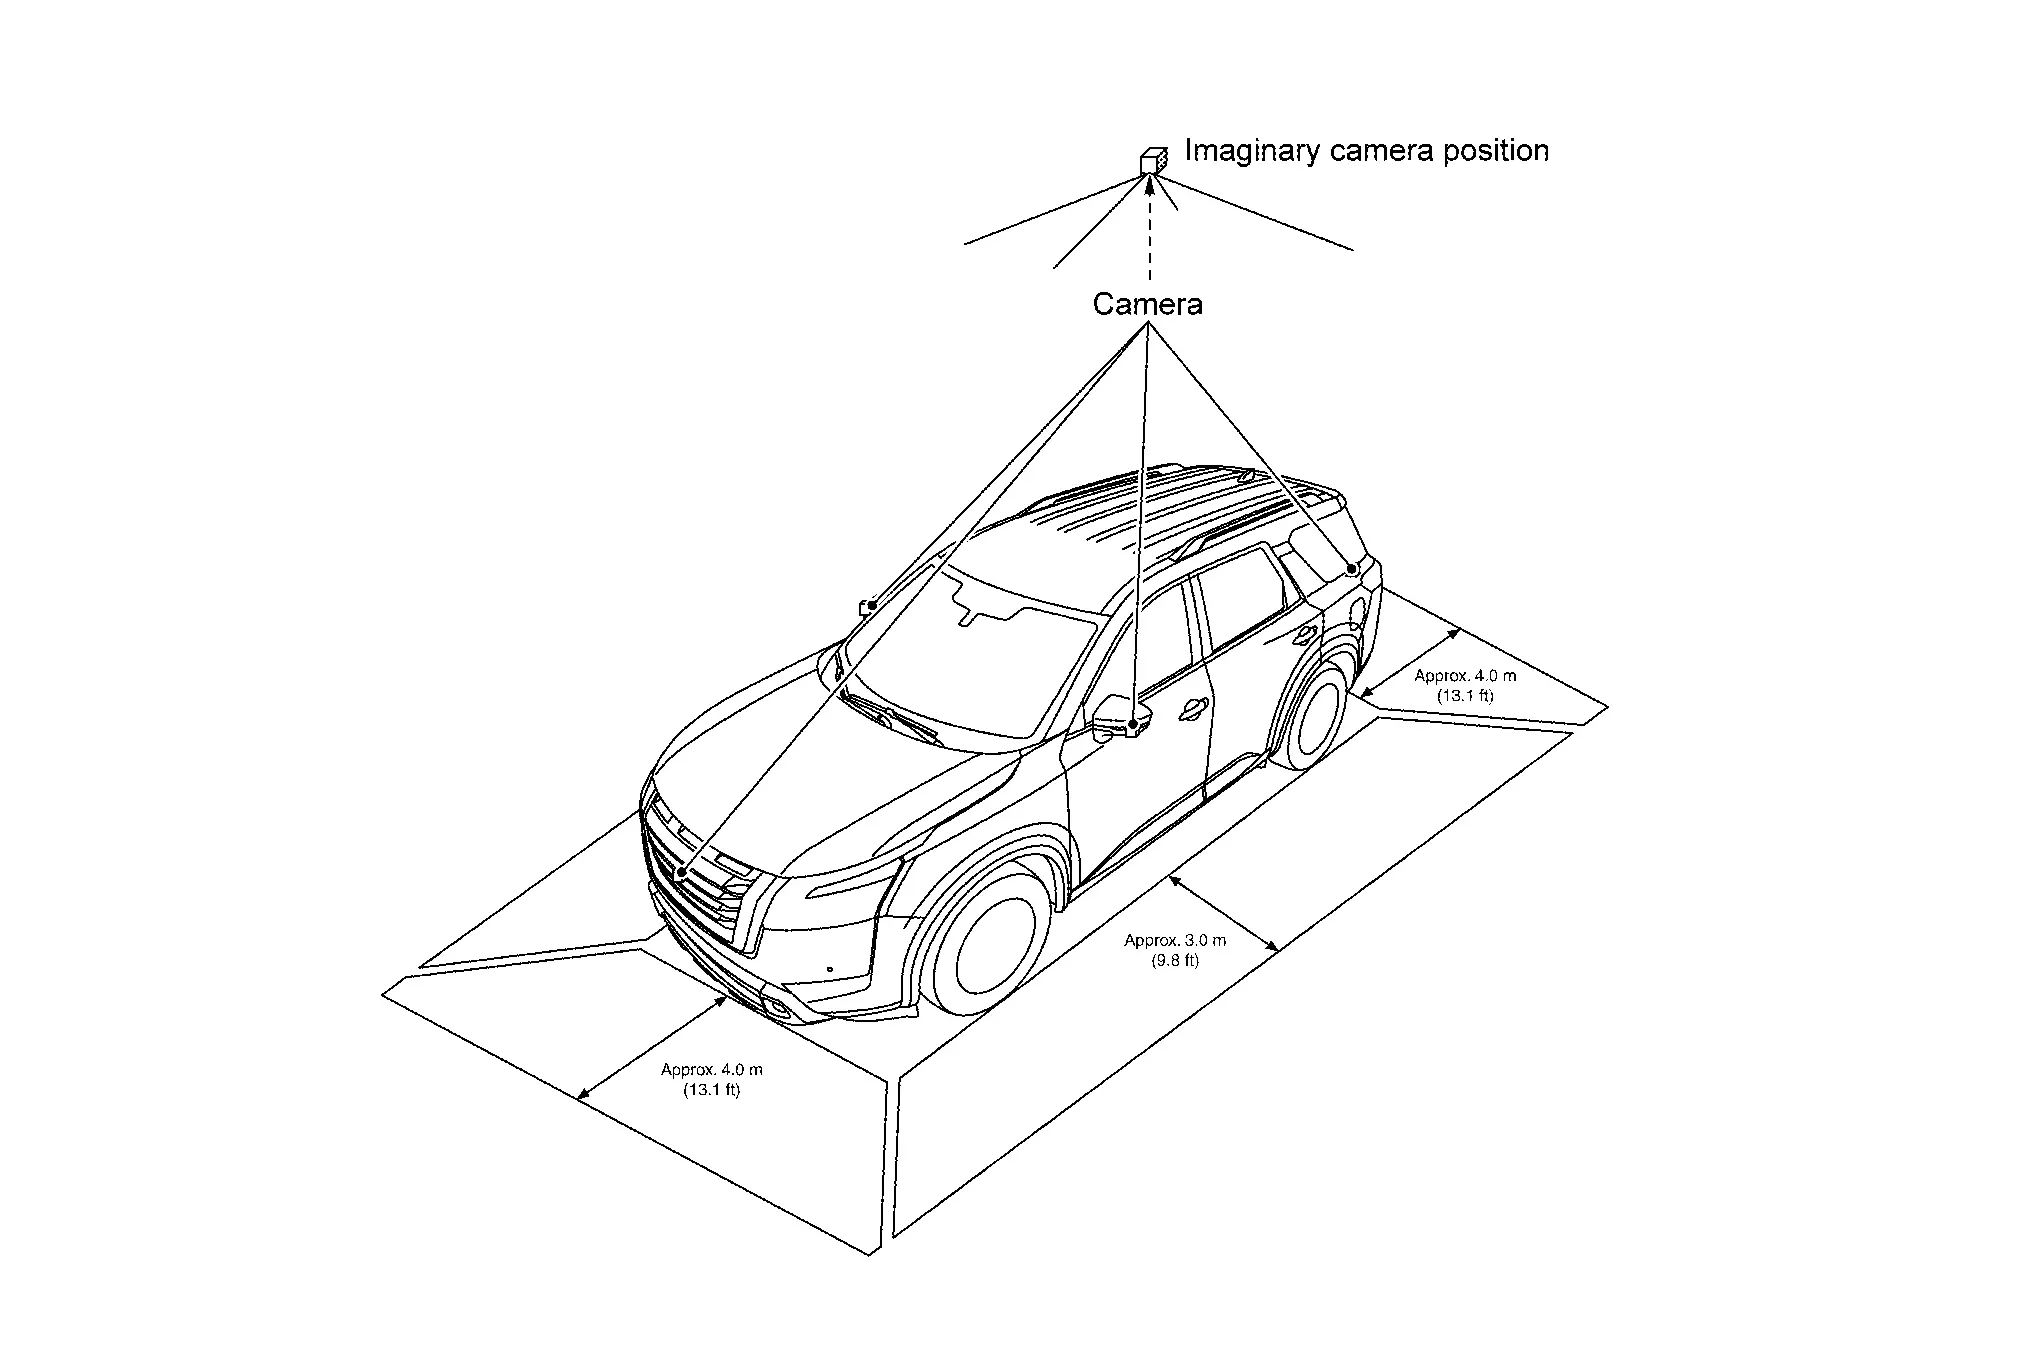
Anzeigebereich der Vogelperspektive (Modelle mit nicht einsehbarem Bereich)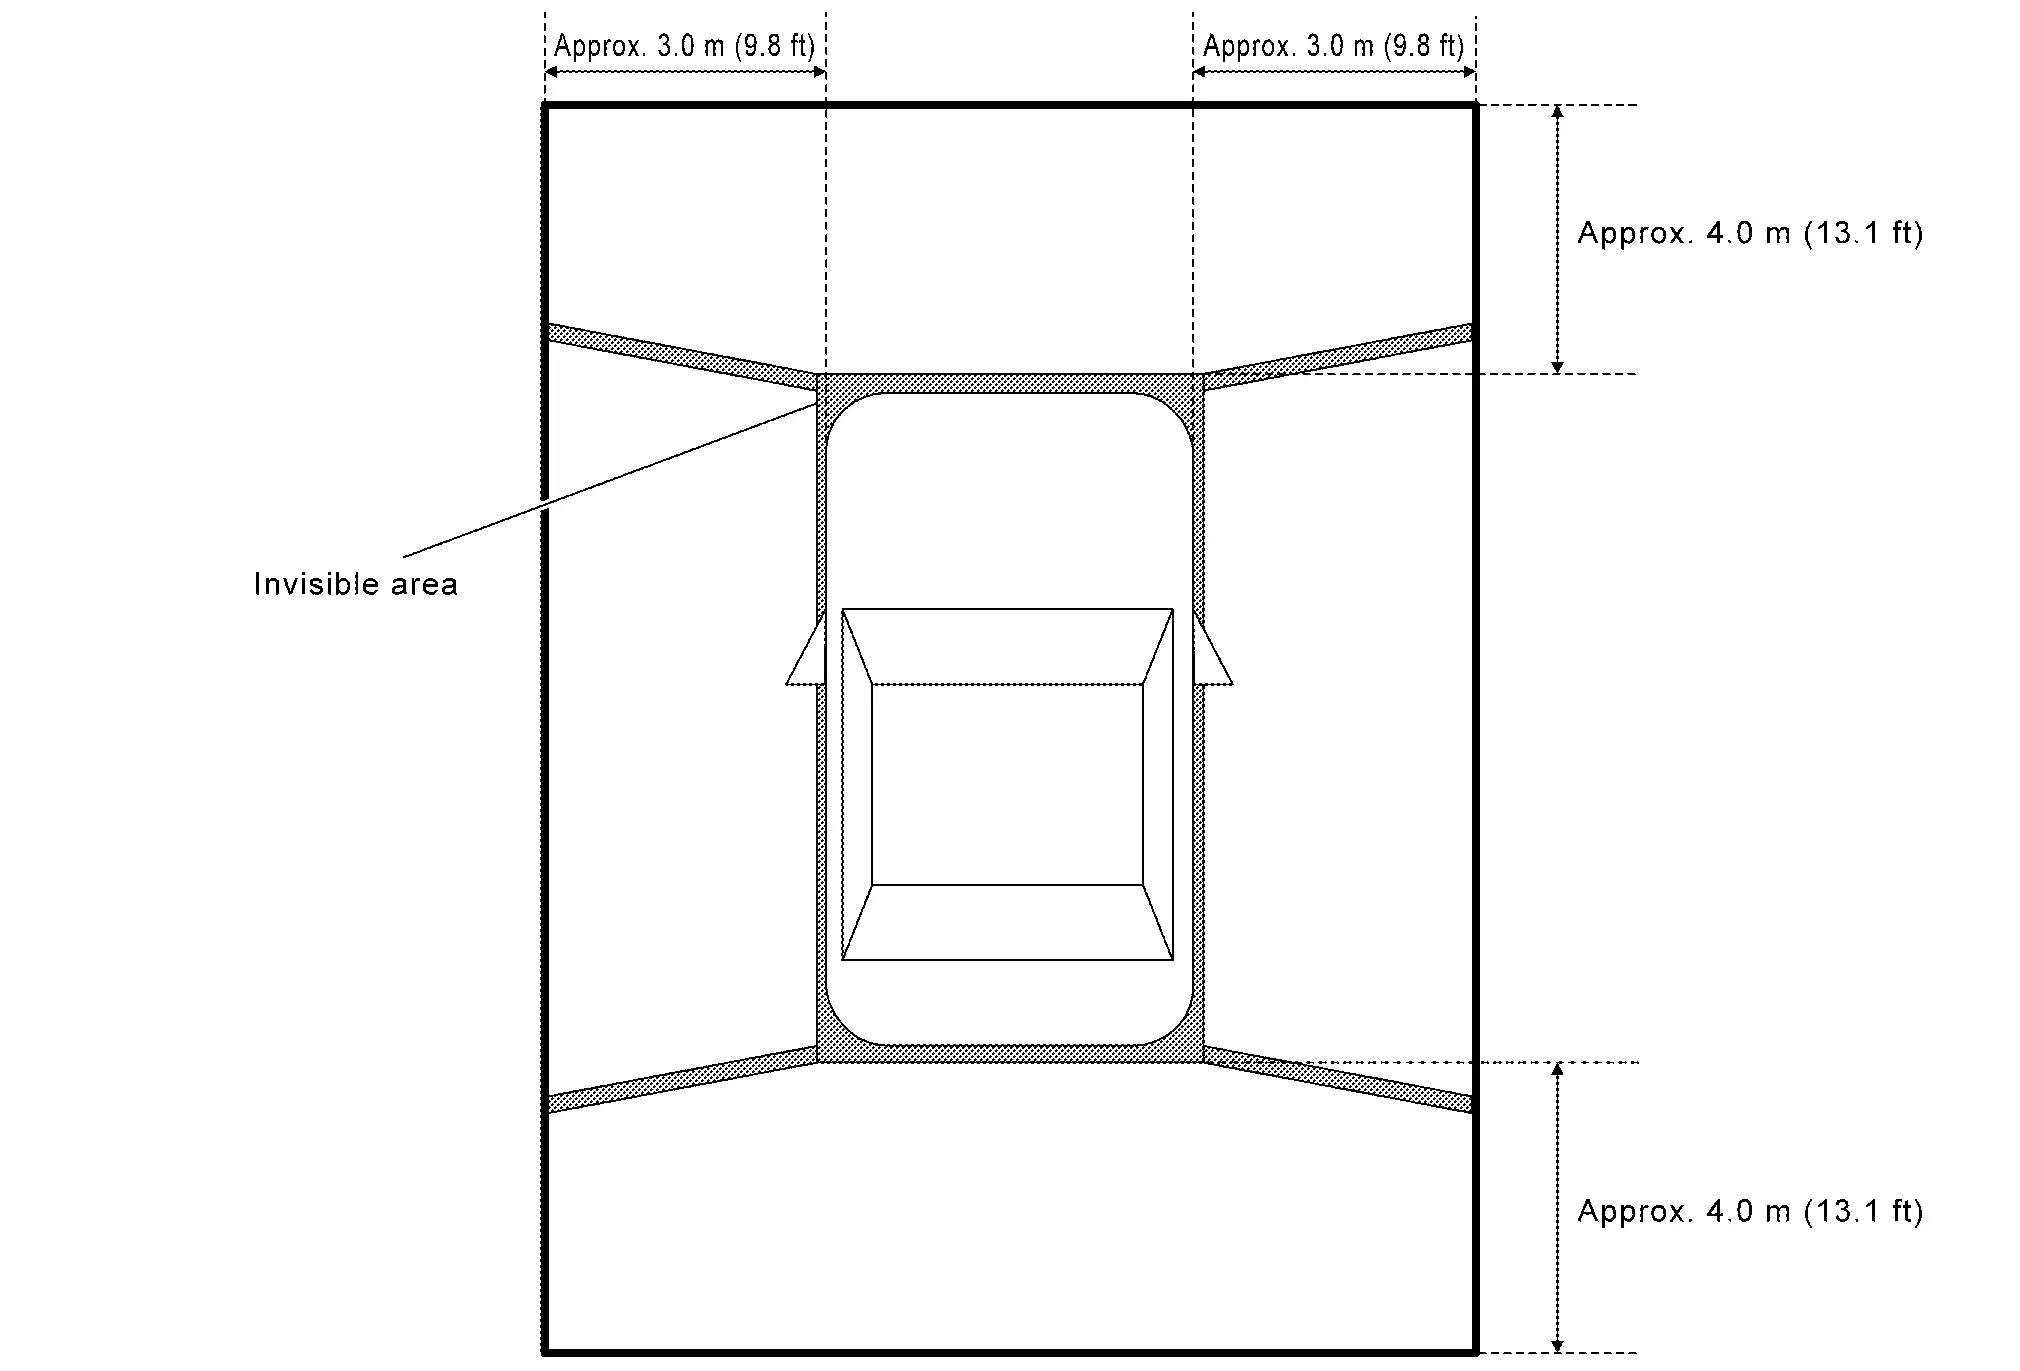
Anzeigebereich der Vogelperspektive (Modelle ohne nicht einsehbaren Bereich)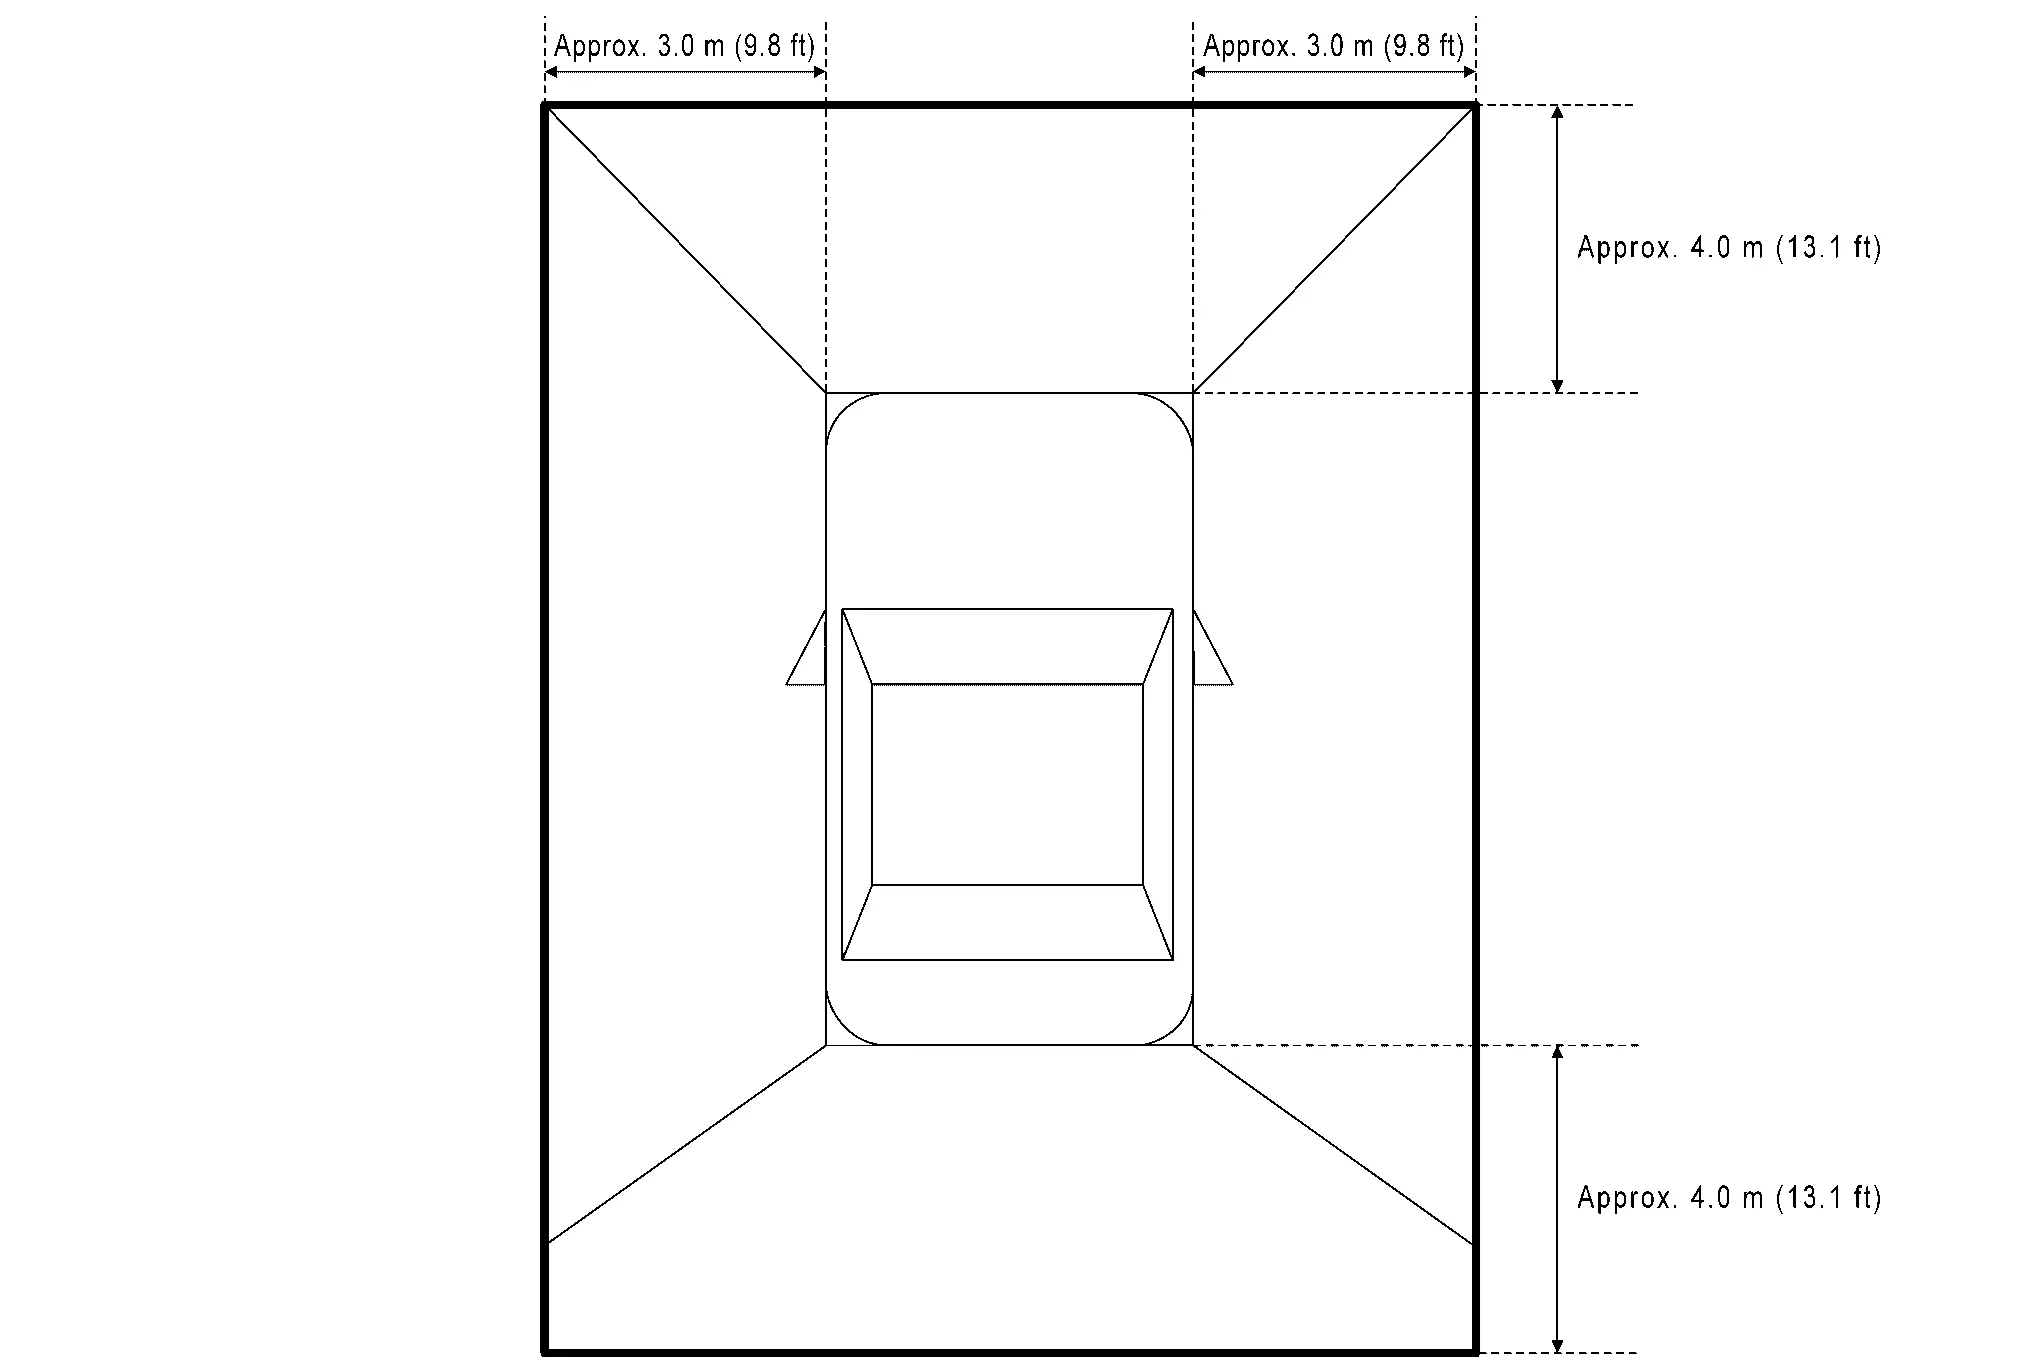
Moving Object Detection (MOD)
Die Bewegungserkennung (Moving Object Detection, MOD) ist eine Funktion, die den Fahrer über sich bewegende Objekte im Umfeld des Nissan Pathfinder informiert. MOD erkennt sich bewegende Objekte anhand des Kamerabildes, markiert den Bildbereich gelb, sobald das Symbol „MOD“ grün angezeigt wird, und gibt einen Warnton ab.
MOD erkennt sich bewegende Objekte, während das Kamerabild auf dem AV-Steuergerät angezeigt wird.
Das Steuergerät des Around-View-Monitors führt bei Erkennung sich bewegender Objekte folgende Vorgänge aus.
Blendet einen gelben Rahmen in das Kamerabildsignal ein und gibt es über LVDS an das AV-Steuergerät aus.
Sendet über CAN-Kommunikation ein Anforderungssignal für den MOD-Warnton an das Kombiinstrument.
Kombiinstrument, das das Signal zur Anforderung des MOD-Warntons vom Steuergerät des Around-View-Monitors empfängt und ein Ansteuersignal an den Summer ausgibt.
Das Steuergerät des Around-View-Monitors erkennt sich bewegende Objekte im Kamerabild anhand eines Bilderkennungsverfahrens namens optischer Fluss.
Bei Bewegung des Nissan Pathfinder erkennt MOD den Hintergrund nicht als sich bewegendes Objekt (wenn sich das gesamte Bild bewegt). Erscheint jedoch ein tatsächlich bewegtes Objekt auf dem Bildschirm, wird dieses erkannt.
MOD kann durch folgende Bedienung dauerhaft ausgeschaltet werden.
Dauerhaft AUS: Die Einstellungen können im Informationsdisplay des Kombiinstruments vorgenommen werden.
Die Farbe des Symbols „MOD“ zeigt an, ob MOD betriebsbereit ist. Das Symbol „MOD“ wird wie in der folgenden Tabelle dargestellt. Ist MOD betriebsbereit, wird das Symbol „MOD“ grün angezeigt. Ist MOD nicht betriebsbereit, wird das Symbol „MOD“ grau angezeigt. Ist MOD über „Einstellungen“ ausgeschaltet, wird das Symbol „MOD“ nicht angezeigt.
Ansicht Schaltstellung Stellung P oder N D-Stellung R-Stellung Anzeige des Symbols „MOD“ Vogelperspektive und Heckansicht Vogelperspektive — — Grau Ansicht von hinten Grün Vogelperspektive und Frontansicht Vogelperspektive Grün Grau — Frontansicht Grau Grün Seitenansicht und Heckansicht Seitenansicht — — × Ansicht von hinten Grün Seitenansicht und Frontansicht Seitenansicht × × — Frontansicht Grau Grün Weitwinkelansicht hinten — — Grün Weitwinkelansicht vorne Grau Grün — ×: Symbol wird nicht angezeigt.
—: Ansicht wird in der jeweiligen Schaltstellung nicht angezeigt (P- oder N-Stellung, D-Stellung und R-Stellung).
MOD leuchtet den Anzeigerahmen gelb auf und gibt einen Warnton aus, wenn eine der Bedingungen in der folgenden Tabelle erfüllt ist.
Betriebsbedingung Ansicht, in der MOD aktiv ist Schaltstellung Nissan Pathfinder Fahrzeuggeschwindigkeit Stellung P oder N 0 km/h Vogelperspektive D-Stellung 0 km/h oder mehr – weniger als 8 km/h Frontansicht
Weitwinkelansicht vorne
R-Stellung 0 km/h oder mehr – weniger als 8 km/h Ansicht von hinten
Weitwinkelansicht hinten
MOD ist nicht aktiv bzw. wird deaktiviert, wenn eine der Bedingungen in der folgenden Tabelle erfüllt ist.
Stoppbedingung Hinweis Tür offen MOD wird bei der Frontansicht und der Weitwinkelansicht vorne nicht deaktiviert.
Bei der Heckansicht und der Weitwinkelansicht hinten wird der Betrieb bei geöffneter Heckklappe deaktiviert.
Bei der Vogelperspektive wird der Betrieb deaktiviert, wenn eine Tür geöffnet ist.
Ausklappen/Einklappen des Türspiegels Der Status des Ausklappens/Einklappens des Türspiegels wird anhand des Betriebssignals des Türspiegelmotors ermittelt, das vom Türspiegel (Fahrerseite) an das Steuergerät des Around-View-Monitors übertragen wird.
KAMERA-ASSISTENZ-SONARFUNKTION
Ultraschallsensoren (Sonar) sind in der vorderen und hinteren Stoßstange eingebaut. Wird ein Hindernis erkannt, während der Intelligente Around-View-Monitor angezeigt wird, informieren eine Sonar-Anzeige und ein Summton den Fahrer über die Nähe des Hindernisses. Wird ein Hindernis erkannt, während der Intelligente Around-View-Monitor nicht angezeigt wird, erscheint der Bildschirm des Intelligenten Around-View-Monitors automatisch, und die Warnung erfolgt wie bei eingeschaltetem Monitor.
Der Abstand zwischen Stoßfänger und Hindernis wird je nach Farbe der Sonar-Anzeige im Display und Blinkrhythmus der Anzeige in 3 Stufen angezeigt.
Die Warnung durch den Summer informiert in einem 3-stufigen Takt über den Abstand zum Hindernis.
MAC (Message Authentication Code)
MAC (Message Authentication Code) ist eine Funktion, die unbefugte Kommunikation von anderen Steuergeräten als dem ECU mit MAC-Funktion durch eine sichere Authentifizierungskommunikation verhindert. Das Steuergerät des Around-View-Monitors kann den für die Kommunikation zwischen den Steuergeräten erforderlichen MAC-Schlüssel schreiben und die MAC-Diagnose durchführen.
Diagnosesystem (Steuergerät Around-View-Monitor) Nissan Pathfinder fünfte Generation
CONSULT-Funktion
CONSULT-FUNKTIONEN
CONSULT führt über die Kommunikation mit dem Steuergerät des Around-View-Monitors folgende Funktionen aus.
| Diagnosemodus | Beschreibung |
|---|---|
| Ergebnis der Selbstdiagnose | Die Verbindungsdiagnose zwischen dem Steuergerät des Around-View-Monitors und dem AV-Kommunikationskreis wird durchgeführt. Aktuelle und frühere Störungen werden gemeinsam angezeigt. |
| Datenmonitor | Die vom Steuergerät des Around-View-Monitors empfangenen Fahrzeugsignale des Nissan Pathfinder können diagnostiziert werden. |
| Arbeitsunterstützung |
|
| Steuergeräte-Identifikation | Teilenummer, Softwareversion und Hardwareversion des Steuergeräts des Around-View-Monitors können abgerufen werden. |
| Konfiguration* | Schreibt die Fahrzeugspezifikation des Nissan Pathfinder beim Austausch des Steuergeräts des Around-View-Monitors. |
| MAC-Diagnose* | Zeigt das MAC-Diagnoseergebnis getrennt nach den folgenden zwei Prüfprioritäten an.
|
*: Wird angezeigt, wenn „Diagnose (alle Systeme)“ durchgeführt wird.
ERGEBNIS DER EIGENDIAGNOSE
Siehe DTC-Index.
Bei der CONSULT-Selbstdiagnose werden Selbstdiagnoseergebnisse und Fehlerspeicher gemeinsam angezeigt.
Der aktuelle Fehler wird mit „CRNT“ angezeigt. Der vergangene Fehler wird mit „PAST“ angezeigt.
Freeze-Frame-Daten (FFD)
Der folgende Fahrzeugzustand wird bei Erkennung einer DTC aufgezeichnet und in CONSULT angezeigt.
| Bezeichnung [Einheit] | Anzeigeinhalt |
|---|---|
ODO/TRIP-Zähler [km] |
Die Gesamtfahrstrecke (Kilometerstand) bei Erkennung des DTC wird angezeigt. |
DATENMONITOR
Zeigt den Status der folgenden Fahrzeugsignale an, die in das Steuergerät des Around-View-Monitors eingehen.
Für jedes Signal kann das tatsächliche Signal mit dem vom System erkannten Zustand verglichen werden.
Anzeigepunkt Hinweise RÜCKWÄRTSGANG-SIGNAL
[Ein/Aus]Der Empfangsstatus des vom TCM empfangenen Signals der Schaltstellung (R) wird mit EIN/AUS angezeigt. KAMERA-SCHALTERSIGNAL
[Ein/Aus]Der Empfangsstatus des vom AV-Steuergerät empfangenen Kamerasignals (Schalter) wird mit EIN/AUS angezeigt. KAMERA-AUSSCHALTSIGNAL
[Ein/Aus]Der Empfangsstatus des vom AV-Steuergerät empfangenen Signals „Kamera AUS“ wird mit EIN/AUS angezeigt. BILDSIGNAL HECKKAMERA
[OK/NG]Der Eingangsstatus des Bildsignals der Rückfahrkamera wird in Echtzeit mit OK/NG angezeigt. R-CAMERA COMM STATUS
[OK/NG]Der Kommunikationsstatus mit der Rückfahrkamera wird in Echtzeit mit OK/NG angezeigt. R-CAMERA COMM LINE
[OK/NG]Der Status der Kommunikationsleitung zur Rückfahrkamera wird in Echtzeit mit OK/NG angezeigt. KAMERABILDSIGNAL VORNE
[OK/NG]Der Eingangsstatus des Bildsignals der Frontkamera wird in Echtzeit mit OK/NG angezeigt. F-CAMERA COMM STATUS
[OK/NG]Der Kommunikationsstatus mit der Frontkamera wird in Echtzeit mit OK/NG angezeigt. F-CAMERA COMM LINE
[OK/NG]Der Status der Kommunikationsleitung zur Frontkamera wird in Echtzeit mit OK/NG angezeigt. Bildsignal linke Kamera
[OK/NG]Der Eingangsstatus des Bildsignals der linken Seitenkamera wird in Echtzeit mit OK/NG angezeigt. Kommunikationsstatus Kamera links
[OK/NG]Der Kommunikationsstatus mit der linken Seitenkamera wird in Echtzeit mit OK/NG angezeigt. Leitung linke Kamera
[OK/NG]Der Status der Kommunikationsleitung zur linken Seitenkamera wird in Echtzeit mit OK/NG angezeigt. Bildsignal rechte Kamera
[OK/NG]Der Eingangsstatus des Bildsignals der rechten Seitenkamera wird in Echtzeit mit OK/NG angezeigt. Kommunikationsstatus Kamera rechts
[OK/NG]Der Kommunikationsstatus mit der rechten Seitenkamera wird in Echtzeit mit OK/NG angezeigt. Leitung rechte Kamera
[OK/NG]Der Status der Kommunikationsleitung zur rechten Seitenkamera wird in Echtzeit mit OK/NG angezeigt. FOLDING MOTOR VOLT 1
[Ein/Aus]Der Empfangsstatus des Signals der Außenspiegel-Klappstellung (geöffnet) vom rechten Außenspiegel wird mit EIN/AUS angezeigt. FOLDING MOTOR VOLT 2
[Ein/Aus]Der Empfangsstatus des Signals „Spiegel eingeklappt“ (Schließen) vom rechten Außenspiegel wird mit EIN/AUS angezeigt. Bildausgabe
[Ein/Aus]Den Status der Bildsignalübertragung in Echtzeit mit EIN / AUS anzeigen. Zustand der Stromversorgung Den Wert der Spannungsversorgung des Steuergeräts Around View Monitor anzeigen. Nissan Pathfinder Fahrzeuggeschwindigkeit
[km/h]Den Wert des Fahrzeuggeschwindigkeitssignals anzeigen.
ARBEITSUNTERSTÜTZUNG
| Arbeitshilfen | Beschreibung |
|---|---|
| MAC-Schlüssel schreiben | MAC-Schlüssel in das Steuergerät Around View Monitor schreiben. |
| ANZEIGE PRÄDIKTIVE FAHRSCHLAUFLINIEN | |
| Korrektur des Reifendurchmessers | |
| MOD-Funktion | EIN/AUS für die MOD-Funktion auswählen. |
| KAMERABILD-KALIBRIERUNG INITIALISIEREN | Die Kalibrierung kann auf den Zustand bei Werksauslieferung zurückgesetzt werden. |
| KAMERABILD KALIBRIEREN (FRONTKAMERA) | Kalibrierung der Frontkamera durchführen. |
| KAMERABILD KALIBRIEREN (BEIFAHRERSEITENKAMERA) | Kalibrierung der Seitenkamera rechts durchführen. |
| KAMERABILD KALIBRIEREN (SEITENKAMERA FAHRERSEITE) | Kalibrierung der Seitenkamera links durchführen. |
| KAMERABILD KALIBRIEREN (RÜCKFAHRKAMERA) | Kalibrierung der Heckkamera durchführen. |
| FEINABSTIMMUNG DER VOGELPERSPEKTIVE | Die Prüfung und Einstellung der Abweichungen zwischen den einzelnen Kameras kann durchgeführt werden. Die Feinabstimmungsfunktion der Kamerakalibrierung kann die Abweichungen zwischen den einzelnen Kameras prüfen und einstellen. |
STEUERGERÄTEIDENTIFIKATION
Teilenummer, Softwareversion und Hardwareversion des Steuergeräts des Around-View-Monitors können abgerufen werden.
KONFIGURATION
Schreibt die Fahrzeugspezifikation beim Austausch der Steuereinheit der Rundumsicht-Kamera.