Sistema de audio, vídeo y navegación - Descripción del sistema
- Componentes
- Sistema
- Sistema de diagnóstico (unidad de control del monitor de visión periférica)
Piezas componentes Nissan Pathfinder SUV
Sistema inteligente de monitor de visión periférica
Ubicación de los componentes
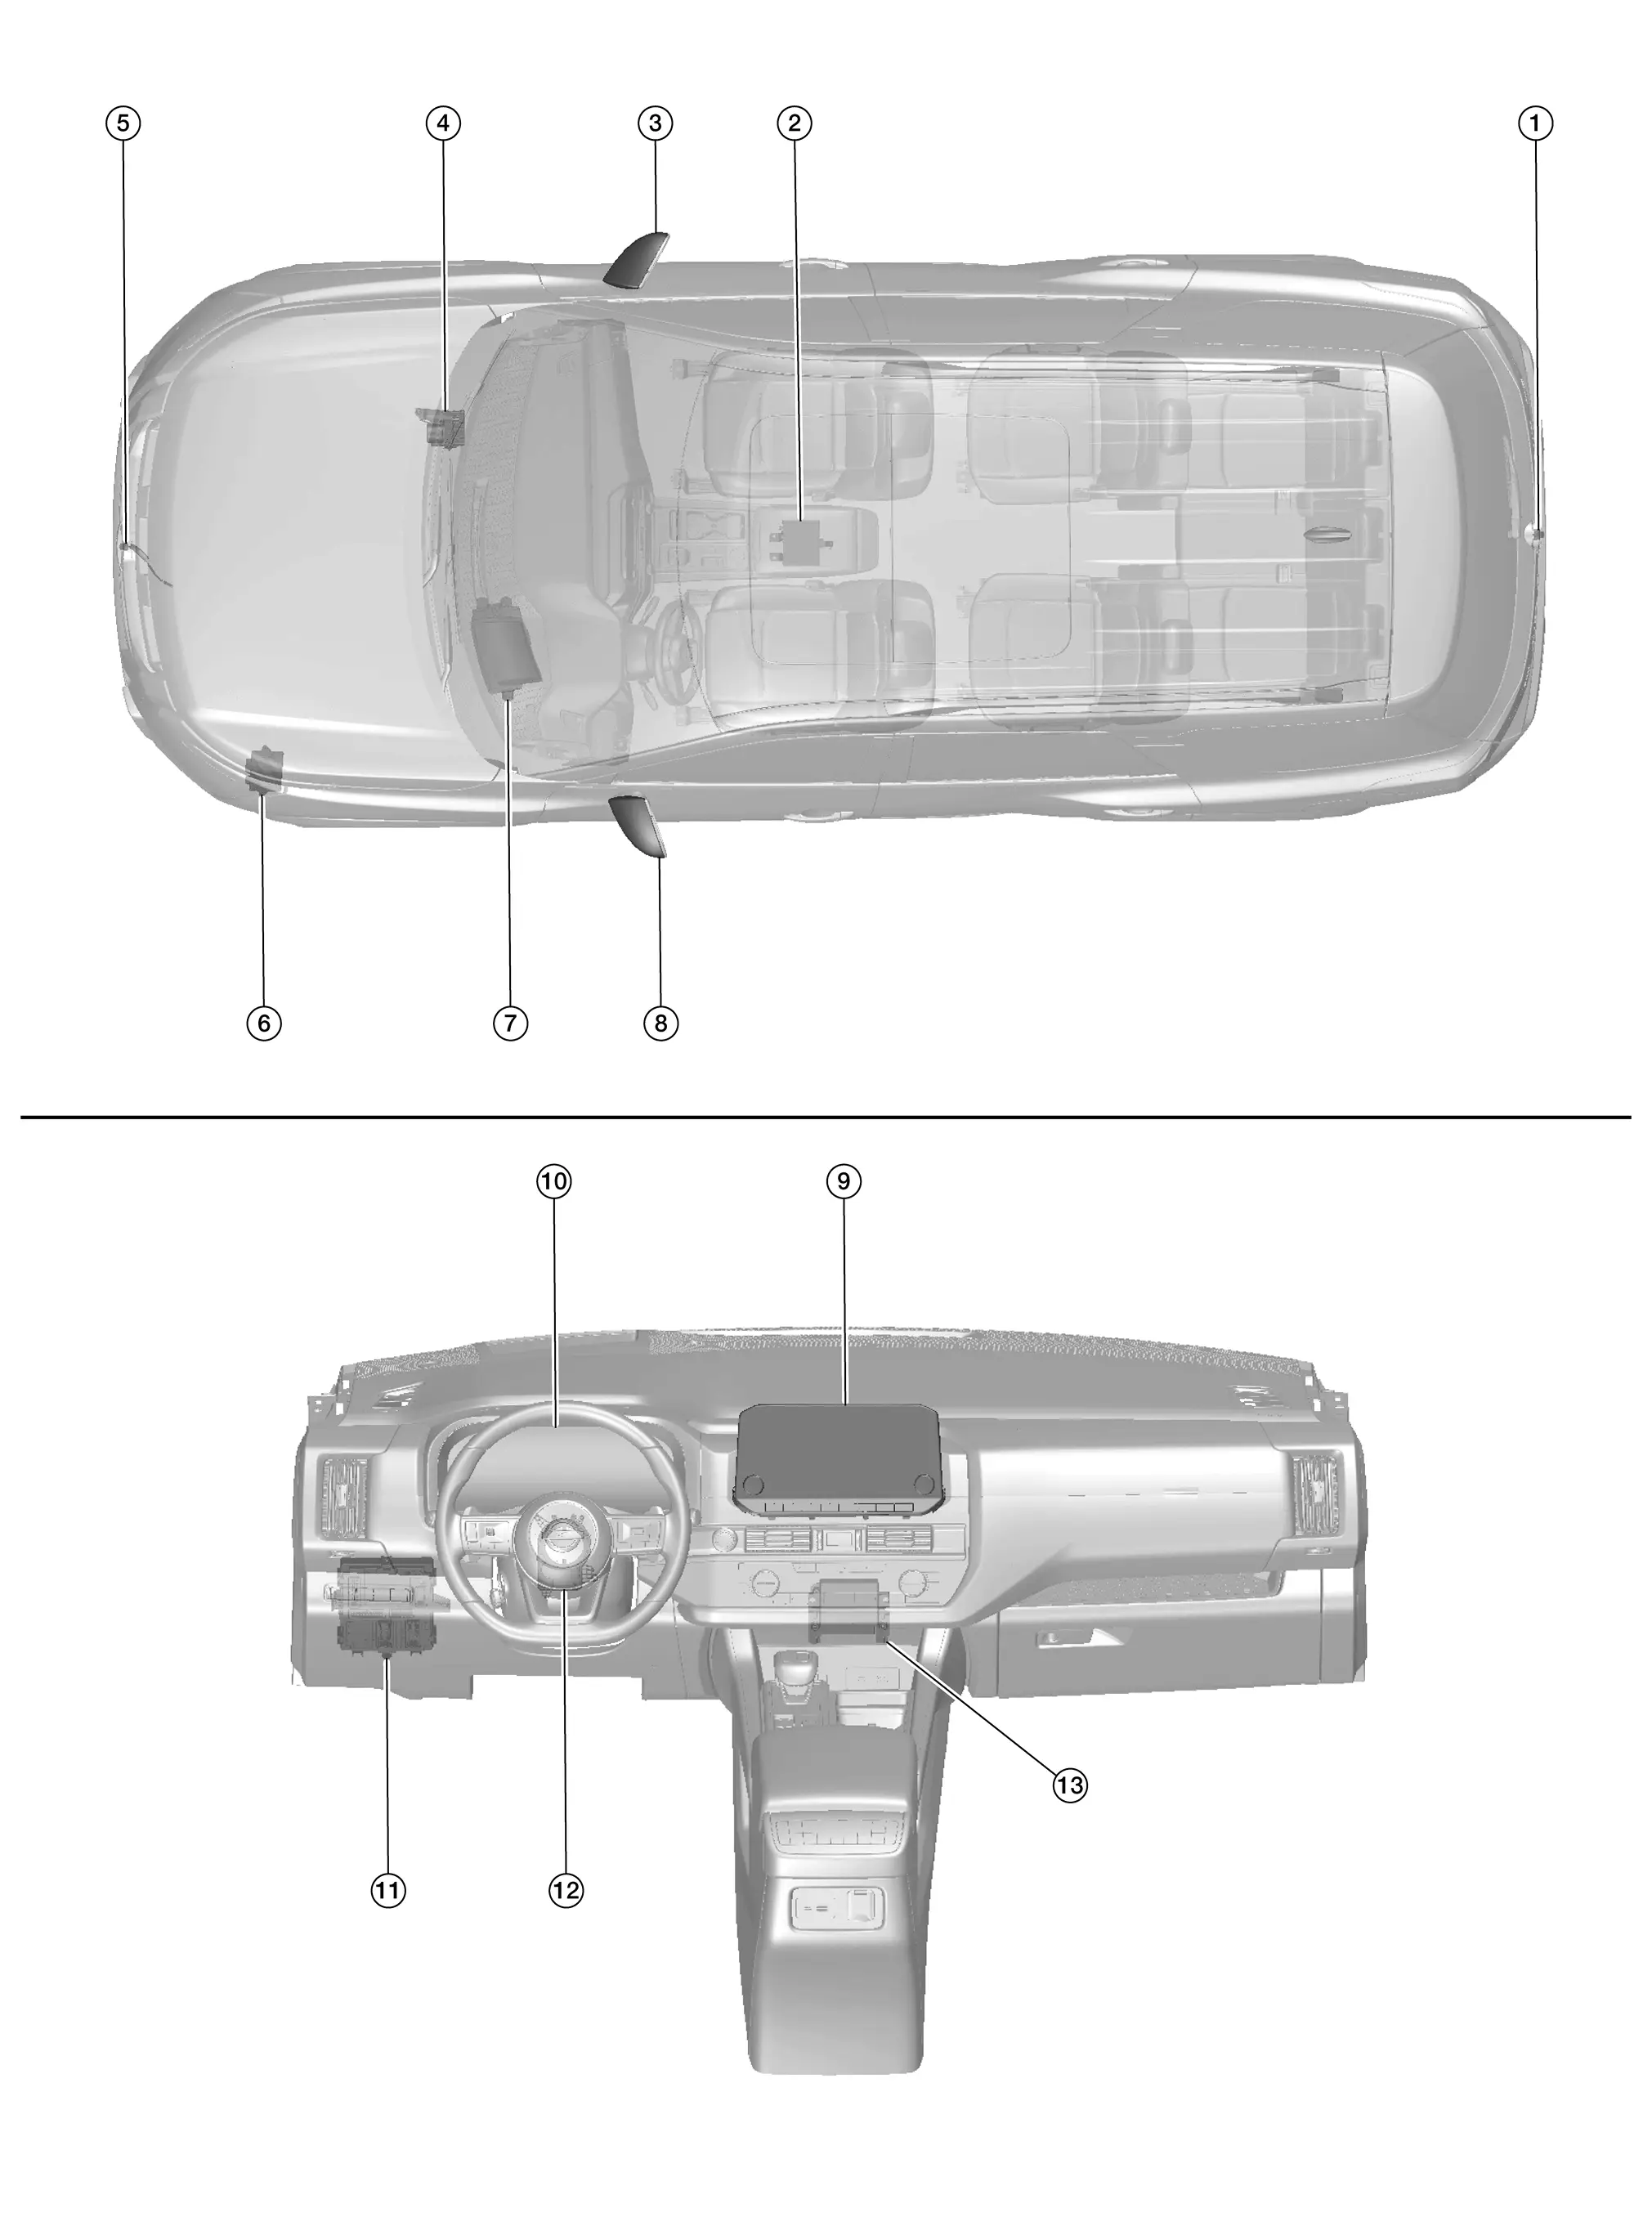
| No. | Componente | Función |
|---|---|---|
| 1. | Cámara trasera | Consulte Cámara trasera. |
| 2. | Unidad de control del monitor de visión periférica | Consulte Unidad de control del monitor de visión envolvente. |
| 3. | Cámara lateral derecha | Consulte Cámara lateral. |
| 4. | Actuador ABS y unidad eléctrica (unidad de control) | Proporciona a la unidad de control del monitor de visión envolvente las siguientes señales mediante comunicación CAN:
|
| 5. | Cámara delantera | Consulte Cámara delantera. |
| 6. | TCM (Módulo de control de la transmisión) | Proporciona a la unidad de control del monitor de visión envolvente la señal de posición de la palanca selectora mediante comunicación CAN. Consulte la Ubicación de las piezas de componentes para ver la ubicación detallada de los componentes. |
| 7. | Unidad de visualización de proyección frontal (si está equipada) | Proporciona a la unidad de control AV las señales de información del head-up display mediante comunicación AV. Consulte Ubicación de componentes (cuadro TFT completo) o Ubicación de componentes (cuadro de pantalla de información de 7 pulgadas) para ver la ubicación detallada de los componentes. |
| 8. | Cámara lateral izquierda | Consulte Cámara lateral. |
| 9. | Unidad de control de audio | Consulte Unidad de control AV. |
| 10. | Combinación de instrumentos |
|
| 11. | BCM (Módulo de control de la carrocería) | Proporciona a la unidad de control del monitor de visión envolvente las señales de los interruptores de puerta mediante comunicación CAN. Consulte la descripción del sistema. |
| 12. | Sensor del ángulo de dirección | Consulte Sensor de ángulo de dirección. |
| 13. | Unidad de control del sonar | Proporciona a la unidad de control del monitor de visión envolvente la señal del indicador del sonar mediante comunicación CAN. Consulte la Ubicación de las piezas de componentes para ver la ubicación detallada de los componentes. |
Unidad de control AV
Una pantalla en color de 8 pulgadas (sin navegación) o de 9 pulgadas (con navegación) con control multitáctil, una radio sintonizadora electrónica AM/FM con RDS y un controlador de cámara están integrados en la unidad de control AV.

La pantalla en color es un monitor de alta resolución que incluye funciones de panel táctil.
Unidad de control del Around View Monitor
La unidad de control del monitor de visión envolvente está instalada debajo de la consola central.
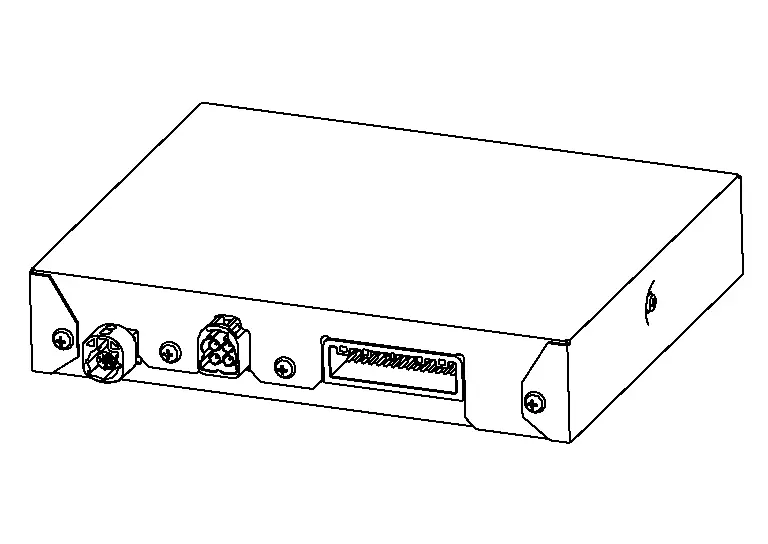
Las señales necesarias se transmiten y reciben hacia y desde la unidad de control mediante comunicación CAN.
Las señales de imagen de cámara recibidas de cada cámara se convierten y sintetizan en la unidad de control del monitor de visión envolvente y se transmiten a la unidad de control AV mediante LVDS.
Las líneas guía de anchura del vehículo, la línea de trayectoria prevista, la línea guía frontal del vehículo y la línea lateral del vehículo, el icono de neumático y el icono del vehículo Nissan Pathfinder se generan en la unidad de control del monitor de visión envolvente y se combinan con la imagen de la cámara.
Cámara delantera
La cámara delantera está instalada en la parrilla delantera.
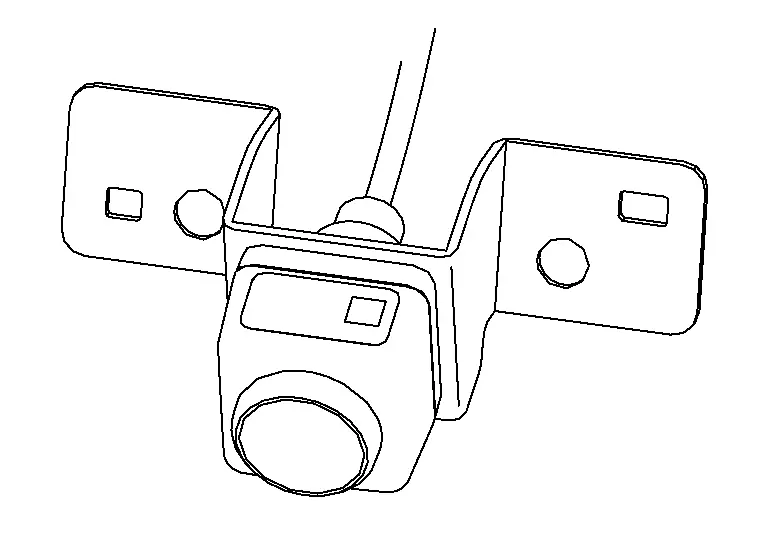
La imagen de la parte delantera del vehículo Nissan Pathfinder se envía a la unidad de control del monitor de visión envolvente mediante LVDS.
Cámara lateral
La cámara lateral está instalada en el retrovisor exterior.
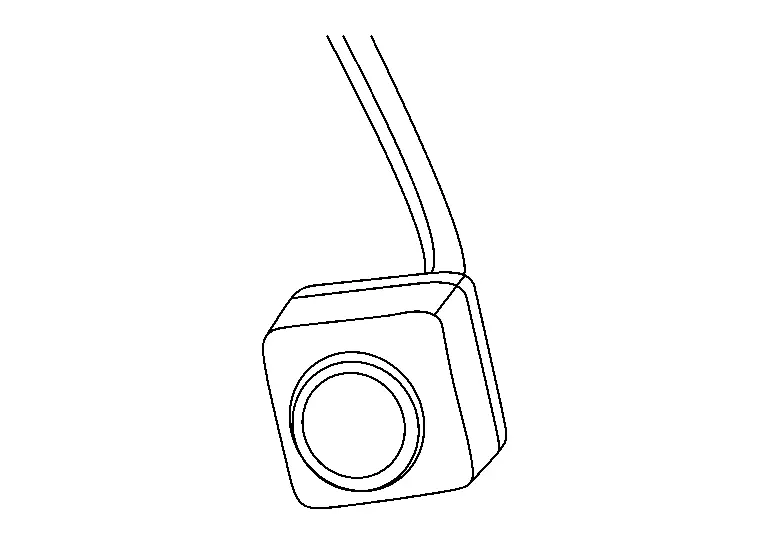
Las imágenes de los laterales del vehículo Nissan Pathfinder se envían a la unidad de control del monitor de visión envolvente mediante LVDS.
Cámara trasera
La cámara de visión trasera está instalada en el centro del revestimiento interior del portón trasero.
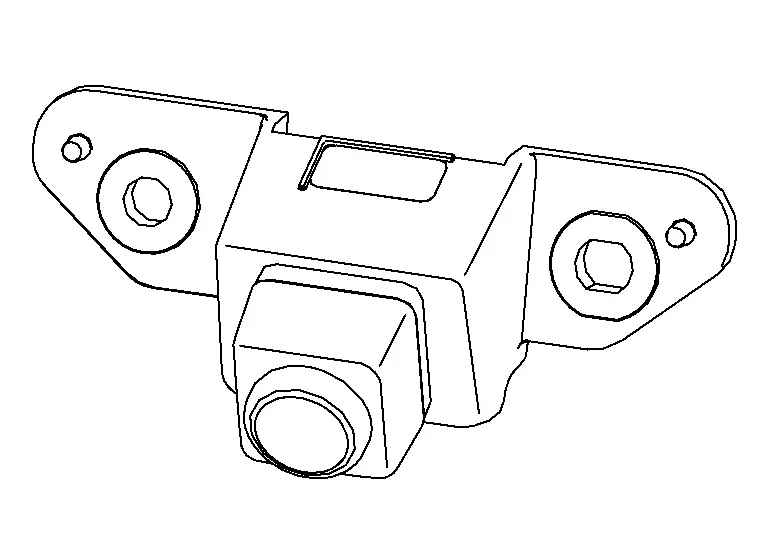
La imagen de la parte trasera del vehículo Nissan Pathfinder se envía a la unidad de control del monitor de visión envolvente mediante LVDS.
Sensor del ángulo de dirección
El sensor del ángulo de dirección está instalado en el conmutador combinado (cable en espiral).
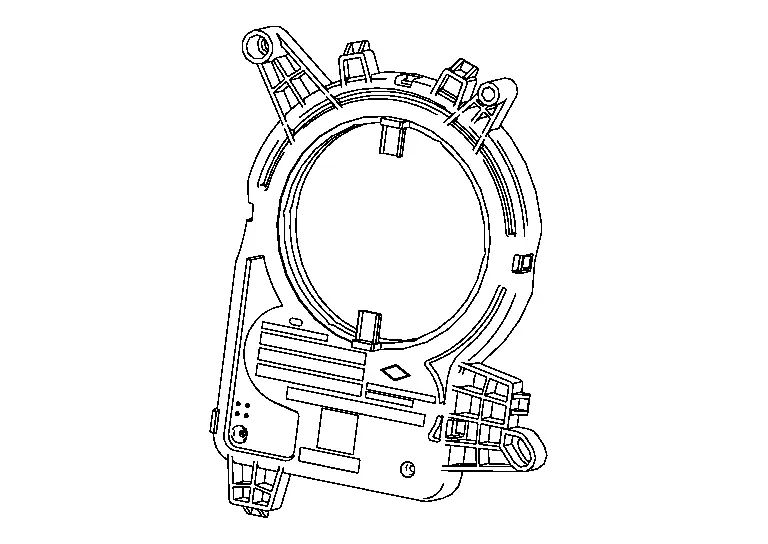
El ángulo de dirección envía a la unidad de control del monitor de visión envolvente, mediante comunicación CAN, la señal de dirección necesaria para la línea de trayectoria prevista del monitor de visión delantera o trasera.
Sistema Nissan Pathfinder
Descripción del sistema
DIAGRAMA DEL SISTEMA
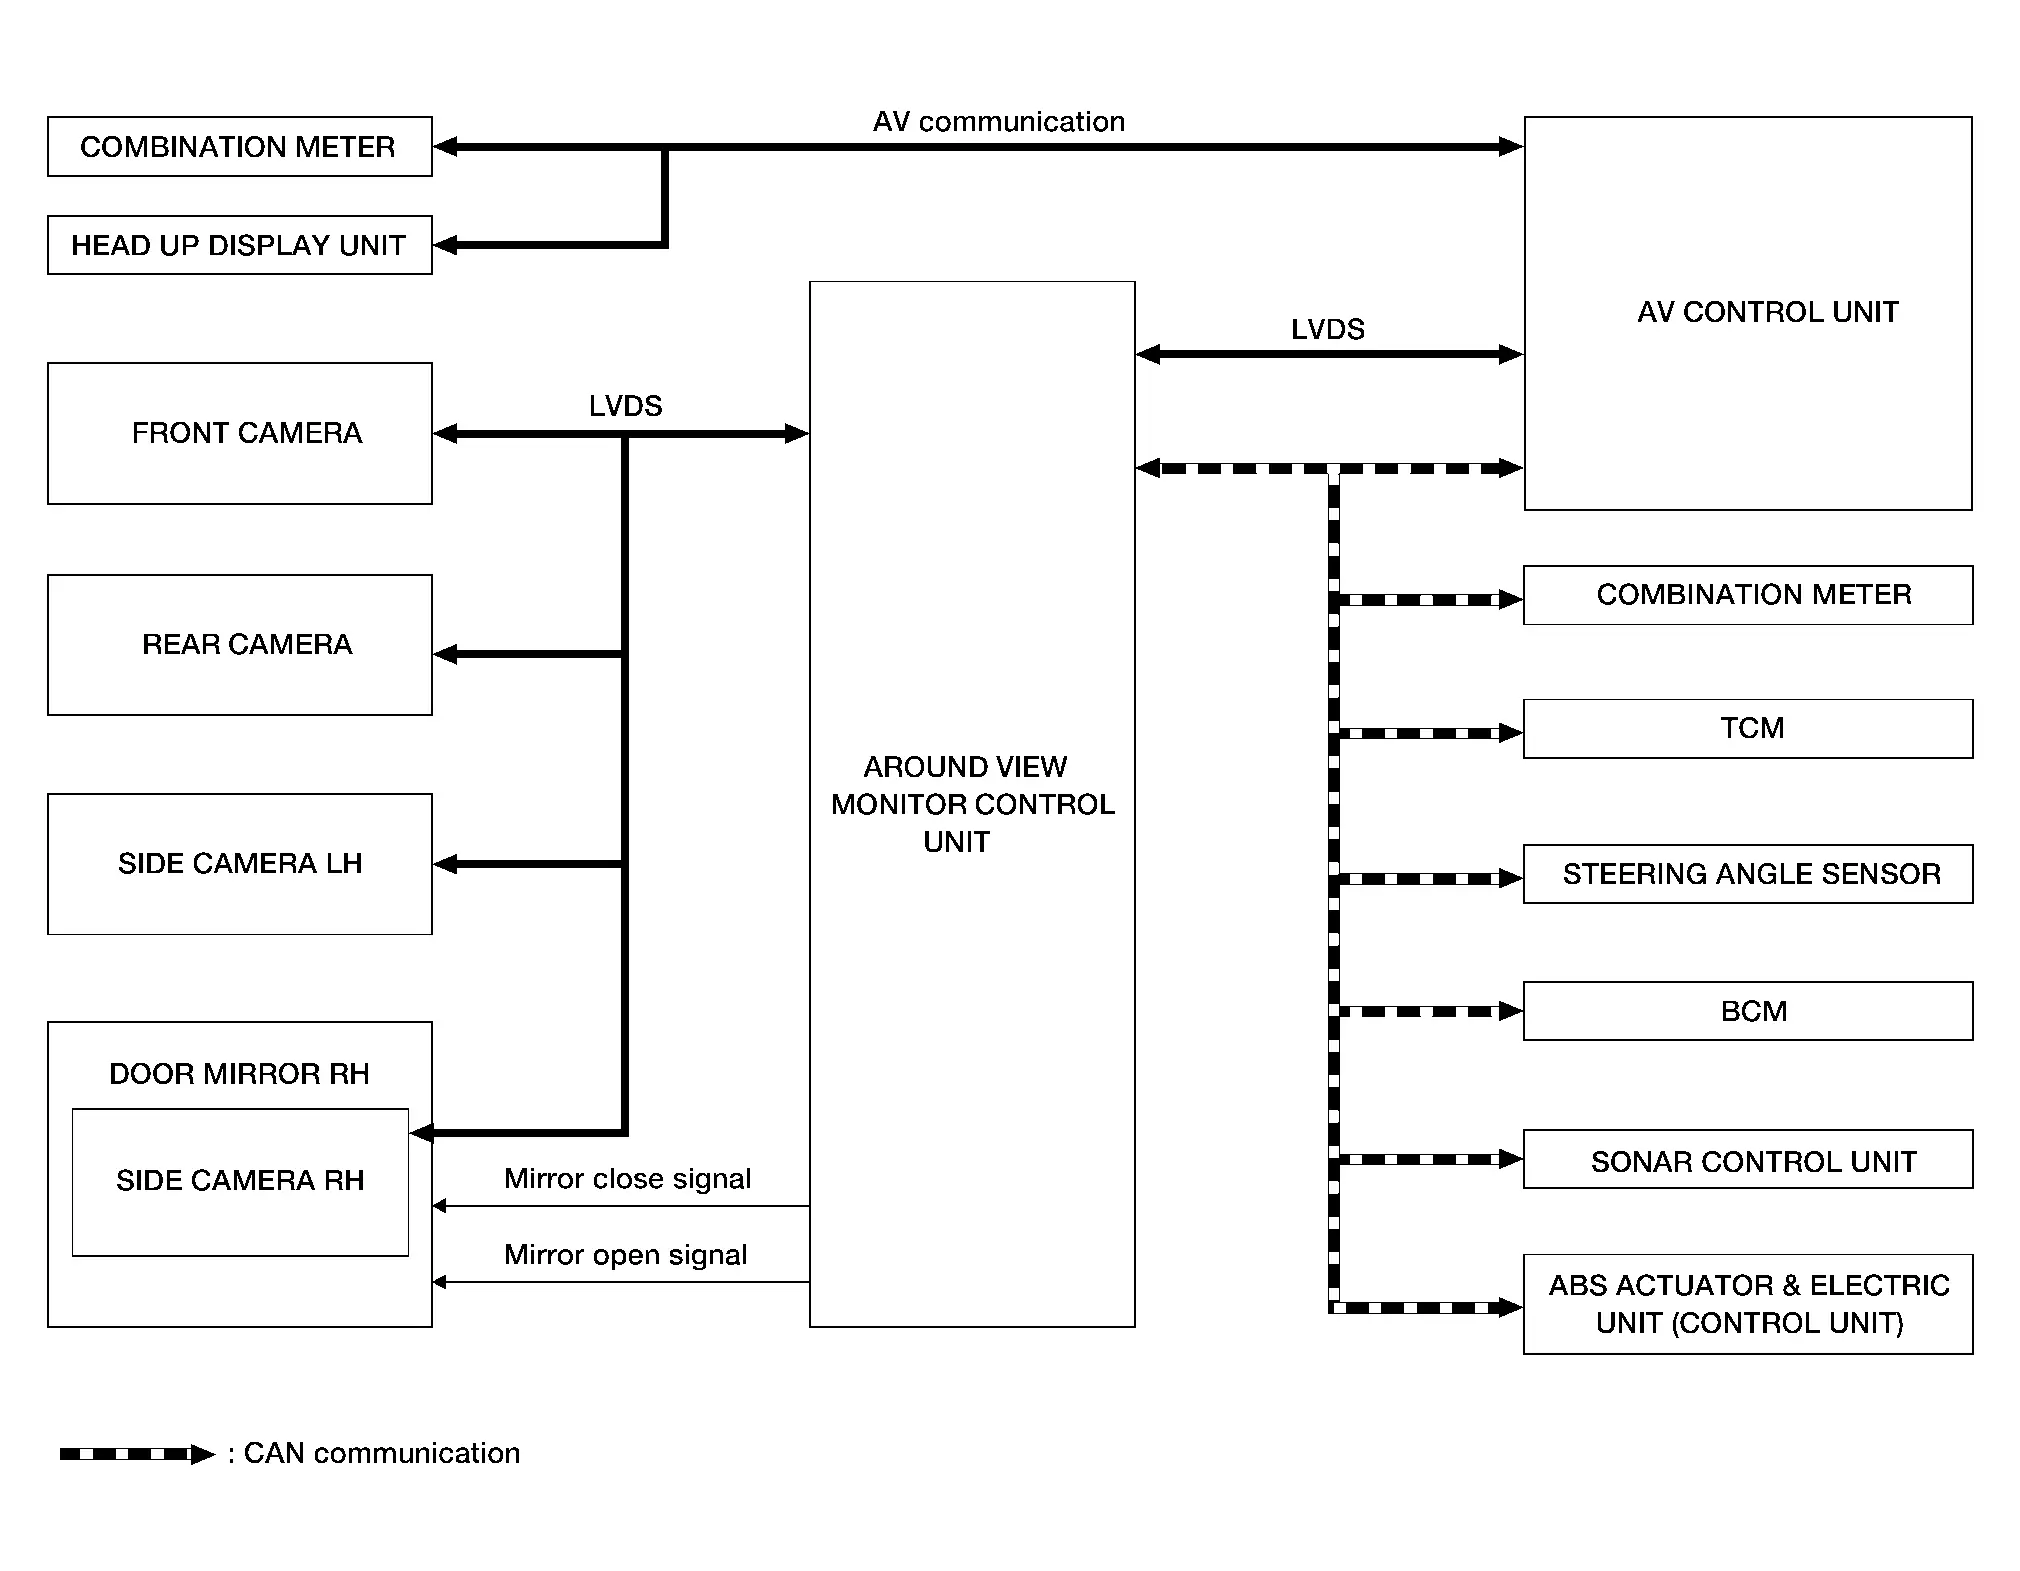
Señales de entrada a la unidad de control del monitor de visión envolvente (comunicación CAN)
| Unidad de transmisión | Nombre de la señal |
|---|---|
| Actuador ABS y unidad eléctrica (unidad de control) | Señal de velocidad del vehículo Nissan Pathfinder |
| Señales de velocidad de las ruedas | |
| BCM | Señales de los interruptores de puerta |
| Unidad de control de audio | Señal del interruptor de cámara |
| Combinación de instrumentos | Señal de ajuste MOD |
| Unidad de control del sonar | Señal del indicador de sonar |
| TCM | Señal de posición de cambio |
Señal de entrada a la unidad de control AV (comunicación AV)
| Unidad de transmisión | Nombre de la señal |
|---|---|
| Combinación de instrumentos | Señal del interruptor del volante |
| Unidad de la pantalla de visualización frontal (HUD) | Señales de información del head-up display |
Señal de entrada a la unidad de control AV (comunicación CAN)
| Unidad de transmisión | Nombre de la señal |
|---|---|
| Combinación de instrumentos |
|
DESCRIPCIÓN
Este sistema está equipado con cámaras de gran angular y alta resolución en la parte delantera y trasera del vehículo Nissan Pathfinder y en ambos retrovisores exteriores derecho e izquierdo. Las imágenes de la vista delantera, la vista trasera, la vista lateral delantera del lado del acompañante y la vista cenital, que muestra la vista desde arriba del vehículo Nissan Pathfinder, se visualizan para supervisar el entorno del vehículo.
La unidad de control del monitor de visión envolvente recorta y amplía la imagen recibida de cada cámara para crear cada vista.
El indicador del sonar se muestra en la pantalla (superpuesto sobre la imagen de la cámara) junto con el sistema de sonar para advertir de la aproximación de un obstáculo.
La imagen de la cámara se muestra en la pantalla cuando el sistema de sonar detecta un obstáculo.
En la vista delantera y trasera se superponen en pantalla la anchura del vehículo Nissan Pathfinder, las líneas de distancia y las líneas de trayectoria prevista. En la vista lateral delantera se muestran la línea guía de distancia y la línea guía de anchura del vehículo.
La vista cenital convierte las imágenes de las 4 cámaras en una vista superior y muestra en pantalla el estado del vehículo Nissan Pathfinder. El icono del vehículo y el indicador del sonar que se muestran en la vista cenital son generados por la unidad de control del monitor de visión envolvente.
Se incorpora la detección de objetos en movimiento (MOD), que detecta objetos en movimiento según la imagen de la cámara y notifica el resultado de la detección al conductor.
Se incorpora la función de vista gran angular delantera/trasera. Se mejora la visibilidad hacia la izquierda y la derecha, incluida la zona no visible.
PANTALLA DEL MONITOR DE VISIÓN ENVOLVENTE
El monitor de visión envolvente combina y muestra la vista de dirección de marcha y la "vista cenital", la "vista lateral delantera" y, a continuación, muestra el indicador del sonar en la "vista cenital", la "vista lateral delantera", la "vista amplia delantera" y la "vista amplia trasera".
La unidad de control del monitor de visión periférica muestra el icono de vista y el mensaje de advertencia en la pantalla.
Configuración de la pantalla (modelos con zona no visible)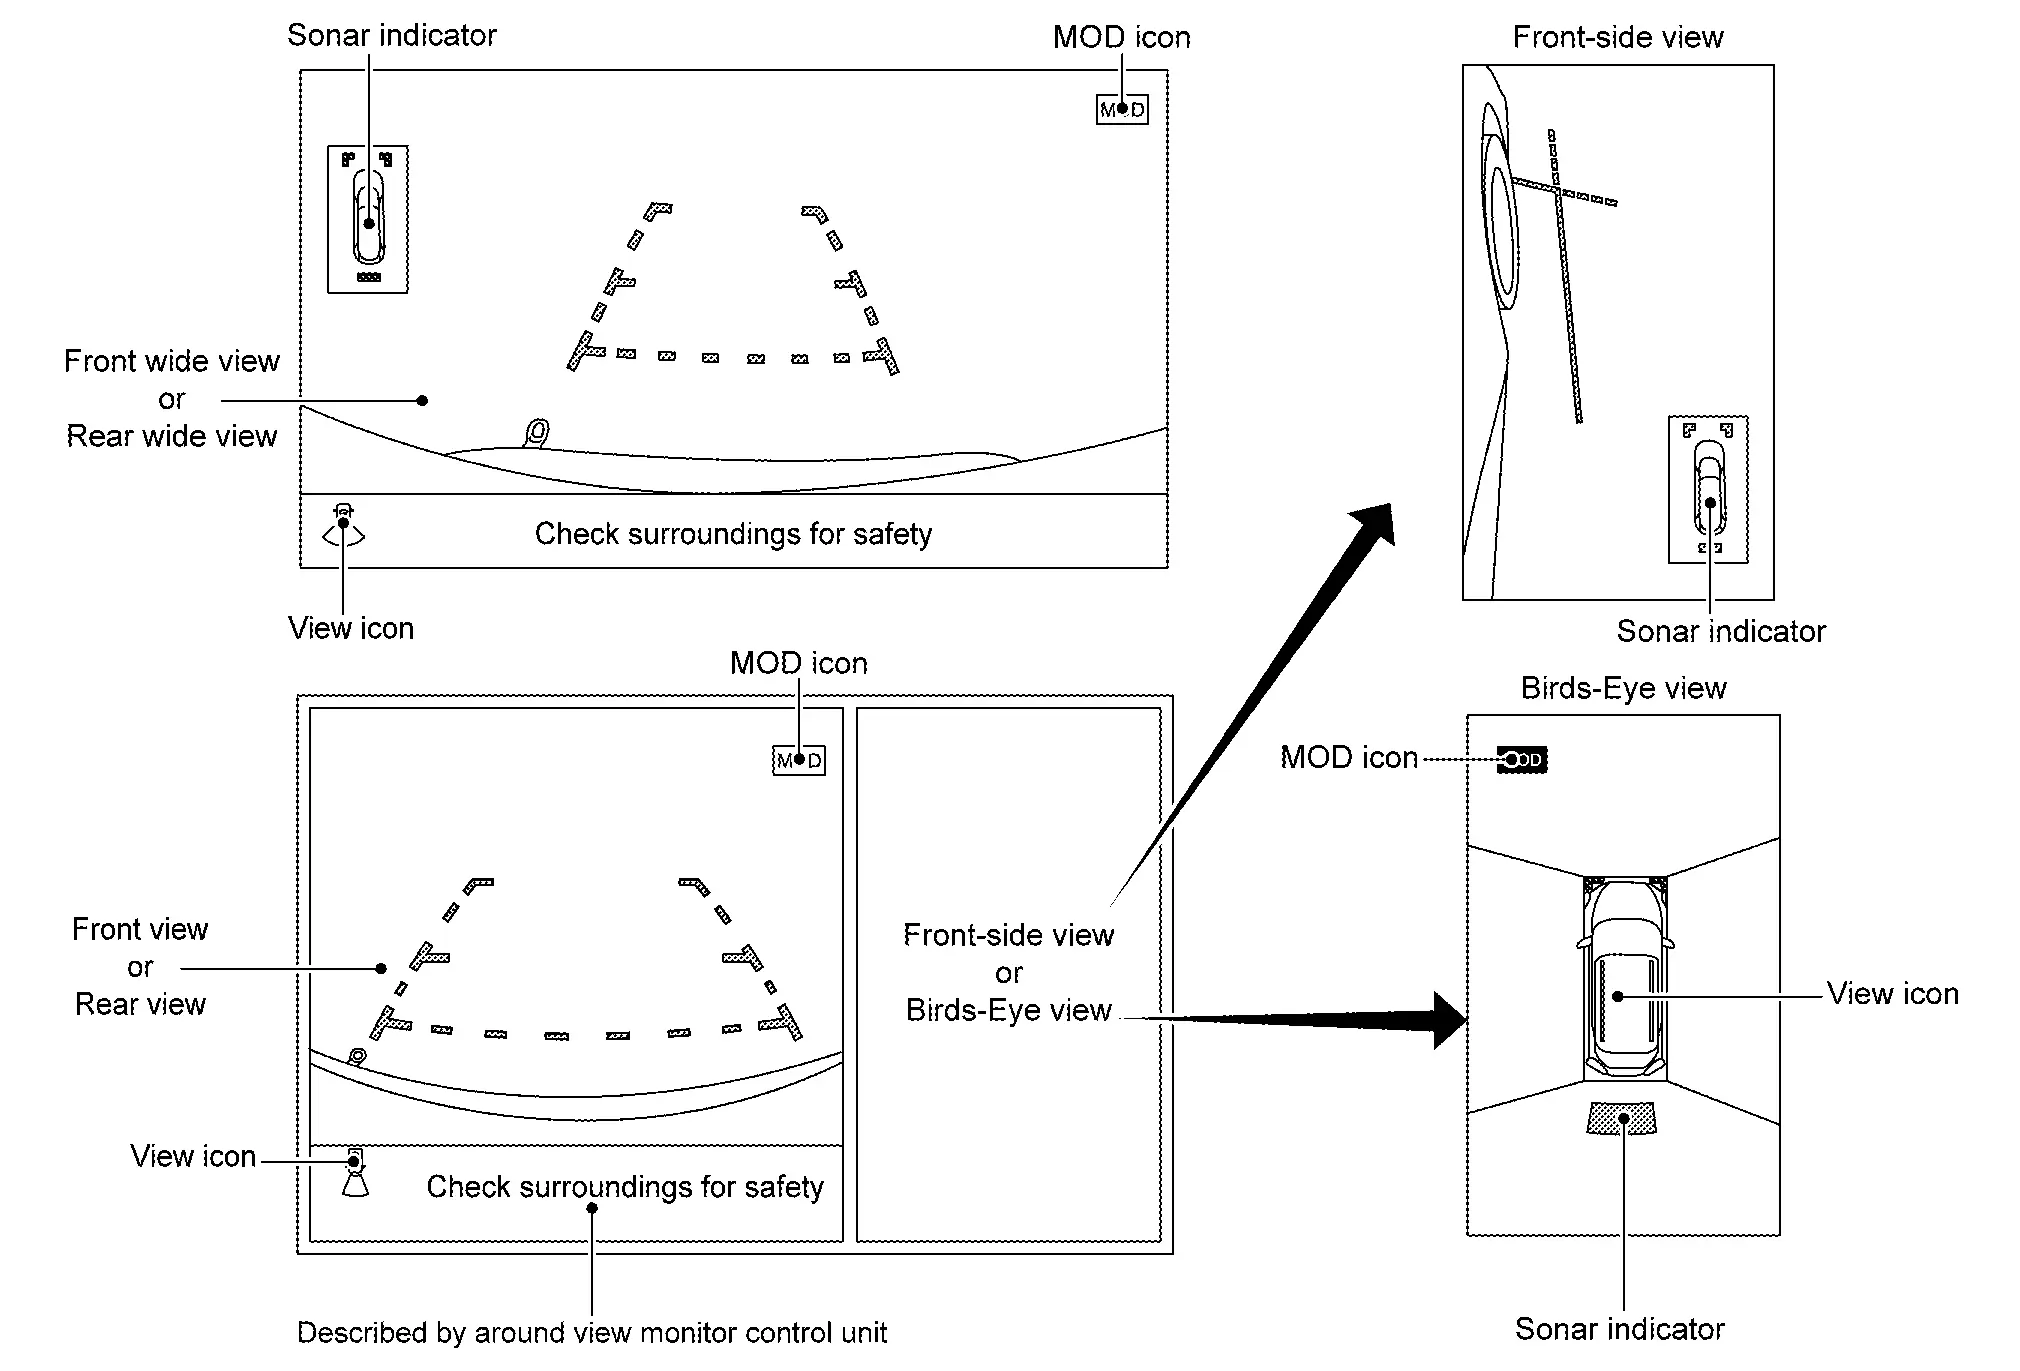
Configuración de la pantalla (modelos sin zona no visible)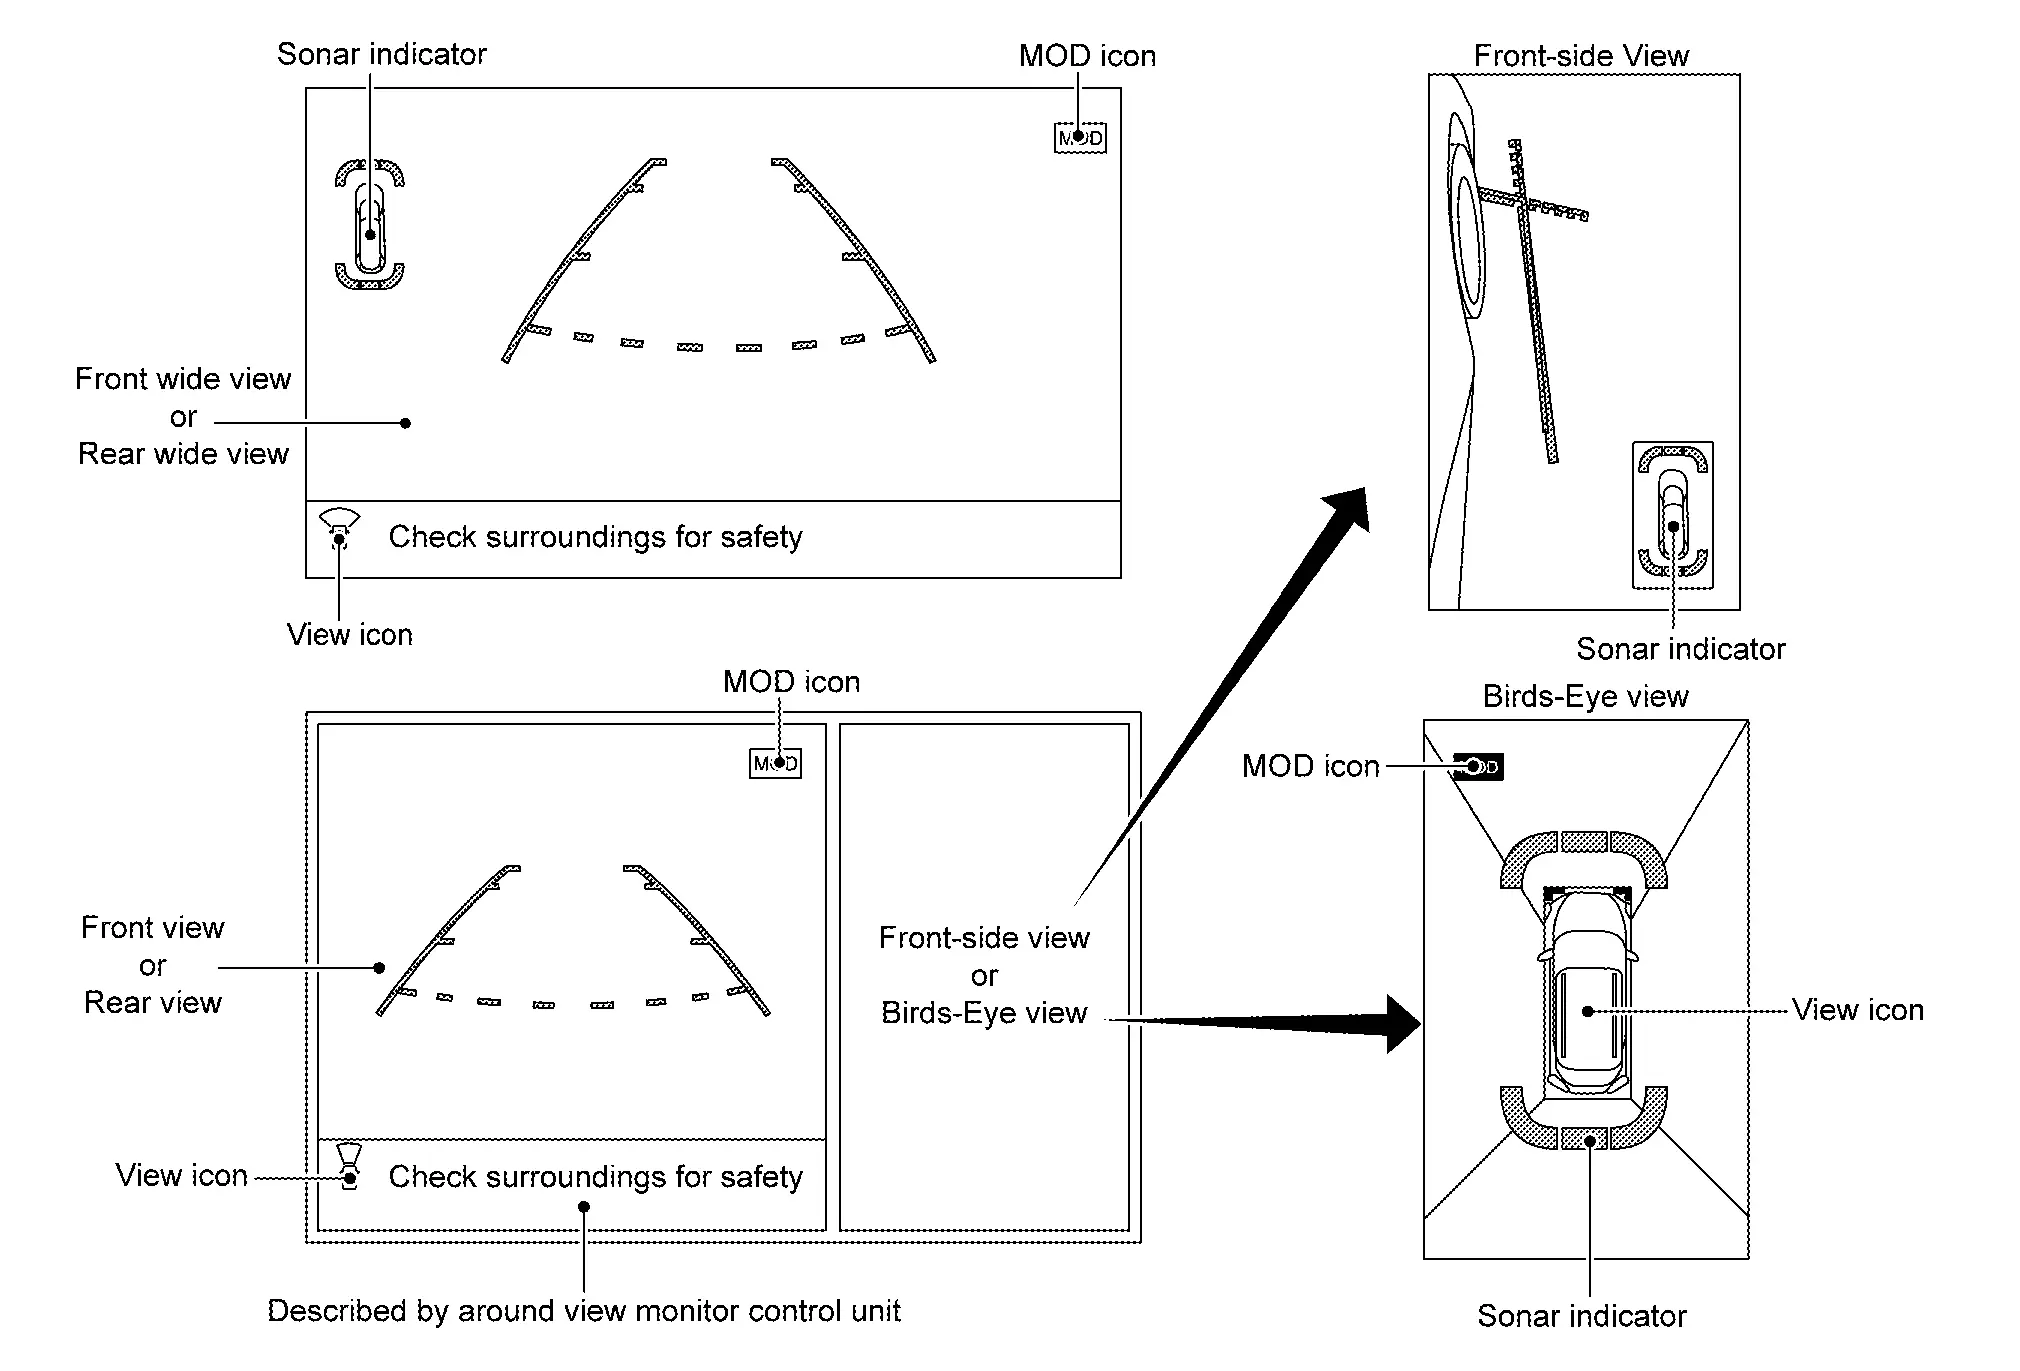
DESCRIPCIÓN DEL FUNCIONAMIENTO
Transición de la pantalla de monitor de vista envolvente
El monitor de visión periférica se muestra en la pantalla cuando se pulsa el interruptor «CAMERA», cuando la posición de cambio es marcha atrás o cuando el sistema de sonar detecta un obstáculo.
La vista cenital, la vista lateral delantera y la vista amplia delantera/trasera pueden conmutarse con el interruptor "CAMERA" mientras se muestra el monitor de visión envolvente.
Mientras la palanca selectora no esté en marcha atrás, el monitor de visión envolvente se cancela cuando han transcurrido aproximadamente 3 minutos desde que se pulsa el interruptor "CAMERA" o cuando la velocidad del vehículo Nissan Pathfinder es de aproximadamente 10 km/h o más. La pantalla vuelve a la pantalla anterior a la visualización del monitor de visión envolvente.
El ajuste de la detección de objetos en movimiento (MOD) y del sonar puede activarse o desactivarse (ON/OFF) desde el combinado de instrumentos.
En la vista cenital se muestra un límite realzado sobre la imagen que indica la zona no visible y delimita claramente el límite de las 4 cámaras. La zona no visible se muestra en amarillo cuando se visualiza la vista cenital tras colocar el interruptor de encendido en ON. (Modelos con zona no visible)
En la posición D, el sonar delantero puede detectar un obstáculo mientras la imagen de la cámara no se muestra en la unidad de control AV. La pantalla cambia a la imagen de la cámara cuando se detecta un obstáculo.
Al pulsar el interruptor «CAMERA», se recibe la señal del interruptor de cámara de la unidad de control AV mediante comunicación CAN.
Cuando la unidad de control del monitor de visión periférica recibe la señal del interruptor de cámara, lee la señal de imagen de cada cámara.
Cuando la unidad de control del monitor de visión periférica recibe la señal de marcha atrás, con la palanca selectora en posición R, lee la señal de imagen de cada cámara mediante LVDS.
Cuando la unidad de control del monitor de visión envolvente lee la señal de imagen de cada cámara, recorta la pantalla necesaria para cada vista, superpone la imagen de la cámara, el icono del vehículo Nissan Pathfinder, las líneas guía, la línea de trayectoria prevista, el icono "MOD" y el indicador del sonar, y a continuación los envía a la unidad de control AV mediante LVDS.
Vista delantera
La imagen de la vista delantera procede de la cámara delantera.
Cuando la palanca selectora está en cualquier posición distinta de la posición R (marcha atrás), se muestra la vista frontal al pulsar el interruptor "CAMERA". Mejora la visibilidad de los obstáculos situados delante del vehículo Nissan Pathfinder y facilita la conducción mediante las imágenes mostradas en la vista de pájaro y en la vista frontal-lateral. La función de vista frontal amplia permite mostrar una imagen con un ángulo horizontal de aproximadamente 180°.
Muestra la línea guía de anchura del vehículo Nissan Pathfinder y la línea guía de distancia del vehículo en la vista frontal, y muestra la línea de trayectoria prevista según el ángulo de dirección.
Si el ángulo de dirección es de aproximadamente 90 grados o menos, se muestran las líneas de trayectoria prevista de los lados izquierdo y derecho. Si el ángulo de dirección supera aproximadamente 90 grados, solo se muestra la línea de trayectoria prevista del lado exterior (en sentido opuesto a la dirección de giro).
La unidad de control del monitor de vista envolvente recibe la señal de ángulo de dirección del actuador ABS y de la unidad eléctrica (unidad de control) mediante comunicación CAN.
La unidad de control del monitor de vista envolvente controla la dirección de la línea de trayectoria prevista según la señal del ángulo del sensor de dirección.
Líneas guía de la vista frontal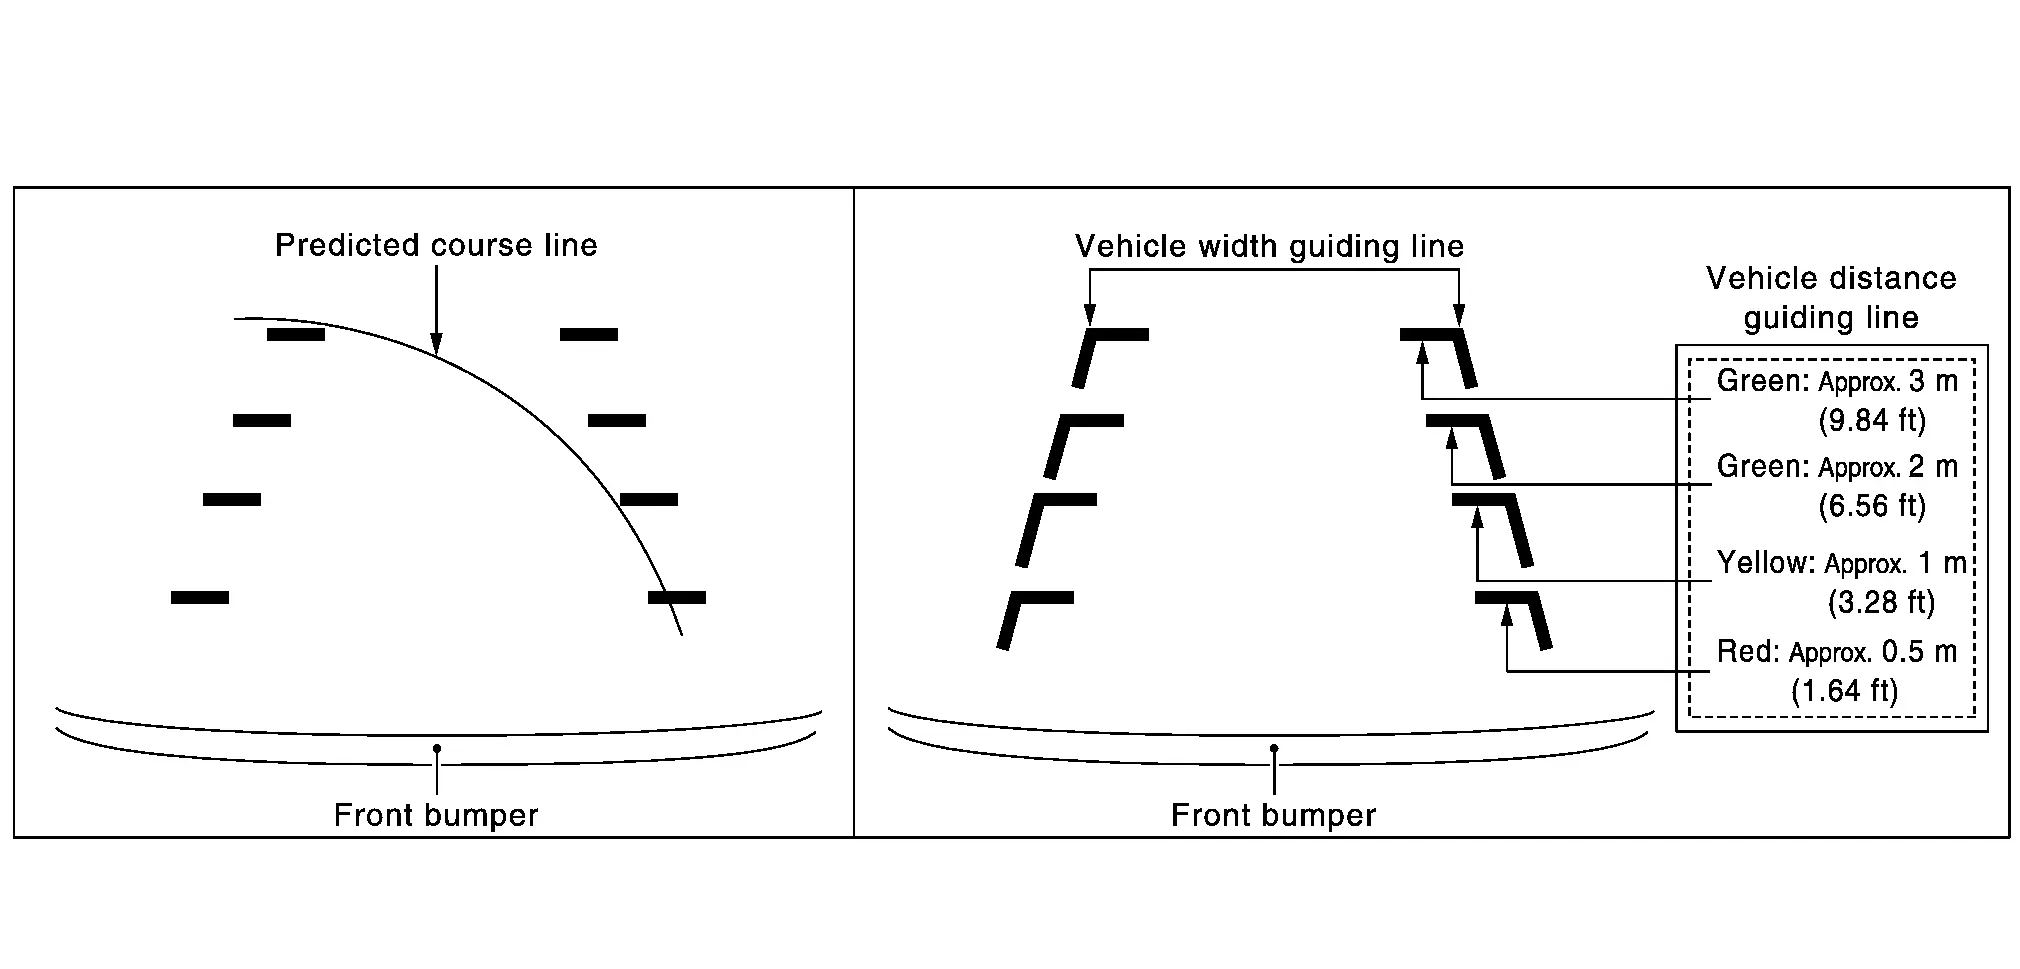
Vista trasera
La imagen de la vista trasera procede de la cámara trasera.
Cuando la palanca selectora está en la posición R (marcha atrás), se muestra la vista trasera. Las maniobras de marcha atrás y de aparcamiento se facilitan mediante las imágenes de la vista de pájaro y de la vista frontal-lateral. La función de vista trasera amplia permite mostrar una imagen con un ángulo horizontal de aproximadamente 180°.
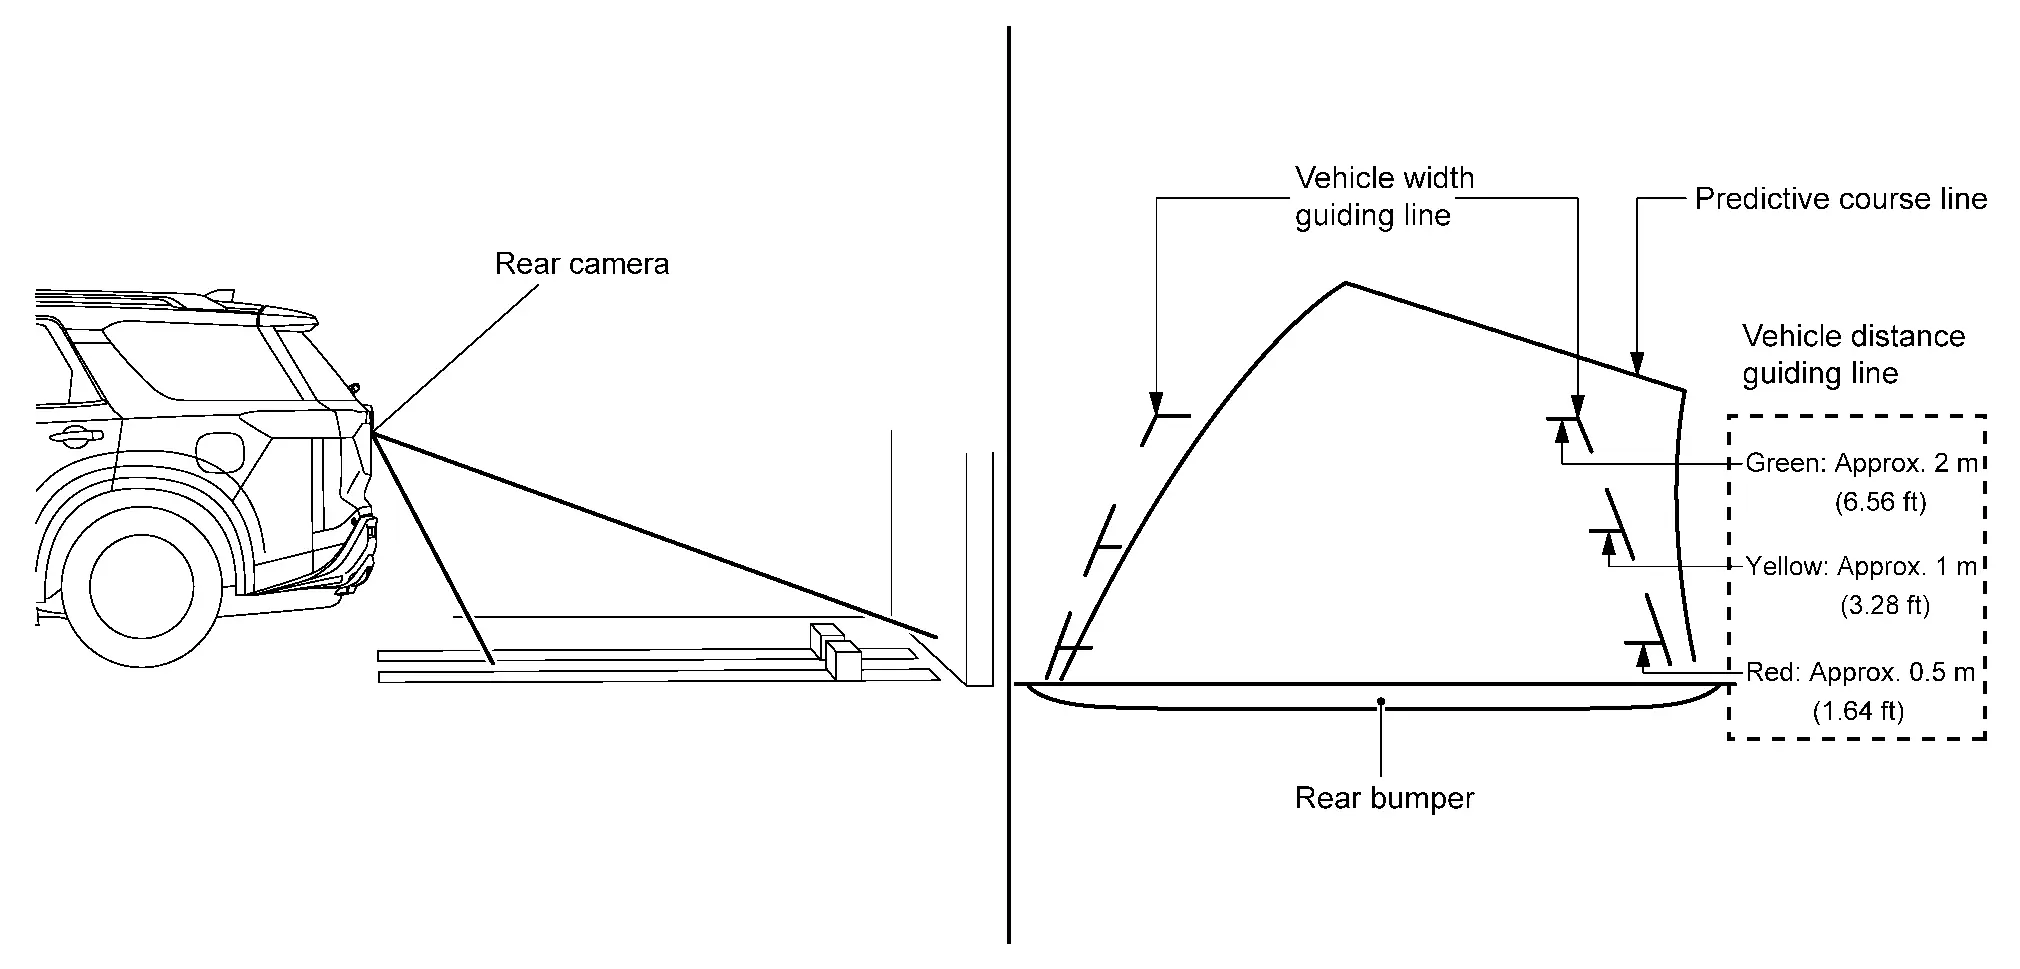
Muestra la línea guía de anchura del vehículo Nissan Pathfinder y la línea guía de distancia del vehículo en la vista trasera, y muestra la línea de trayectoria prevista según el ángulo de dirección.
La línea de trayectoria prevista no se muestra con el volante en posición neutra.
La unidad de control del monitor de vista envolvente recibe la señal de ángulo de dirección del actuador ABS y de la unidad eléctrica (unidad de control) mediante comunicación CAN.
La unidad de control del monitor de vista envolvente controla la dirección y la distancia de la línea de trayectoria prevista según la señal del sensor del ángulo de dirección.
Líneas guía de la vista trasera
Vista lateral delantera
La imagen de la vista lateral delantera procede de la cámara lateral derecha.
En la vista frontal-lateral, muestra la línea guía de distancia del vehículo Nissan Pathfinder y la línea guía de anchura del vehículo.
Área de vista lateral delantera y línea guía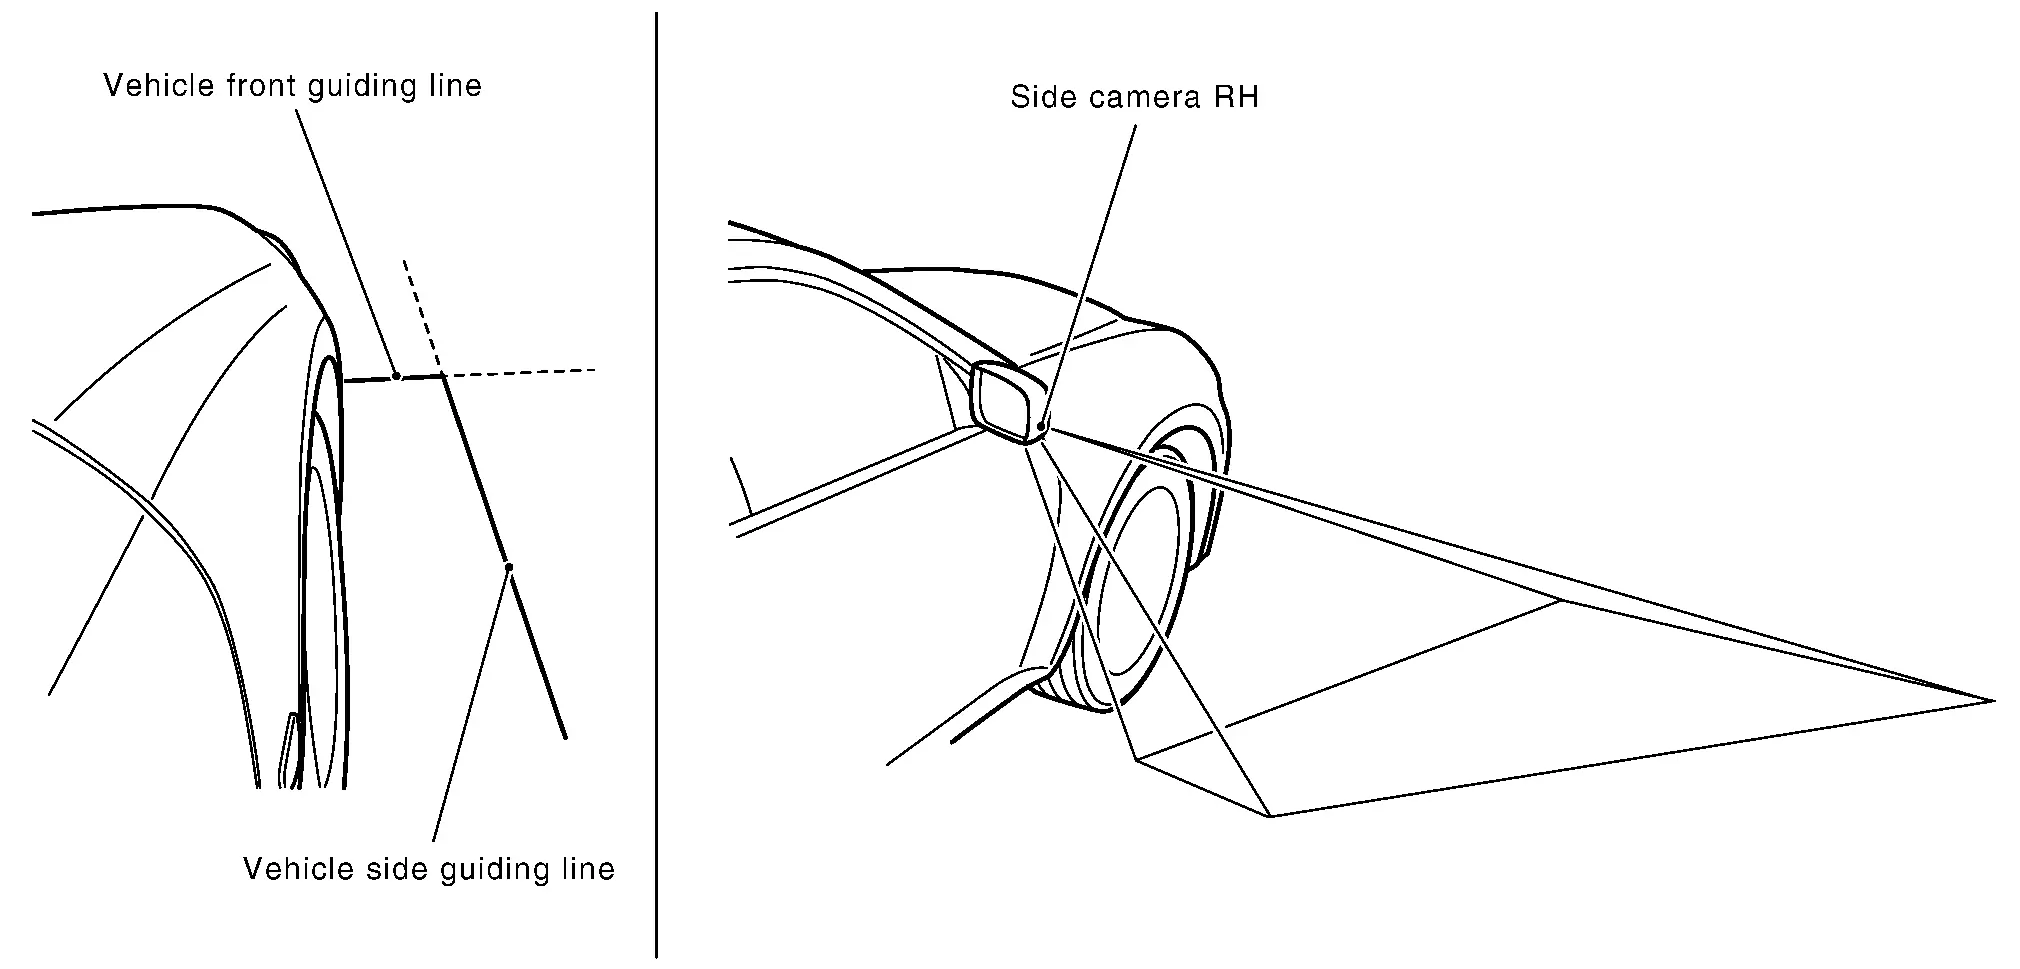
Vista de pájaro
La imagen de las 4 cámaras se recorta y se convierte en una vista cenital; los alrededores del vehículo Nissan Pathfinder se muestran en la vista de pájaro.
En la vista de pájaro, se muestra en la imagen el área no visible para indicar el límite entre las 4 cámaras. (Modelos con área no visible)
Imagen de la pantalla de vista de pájaro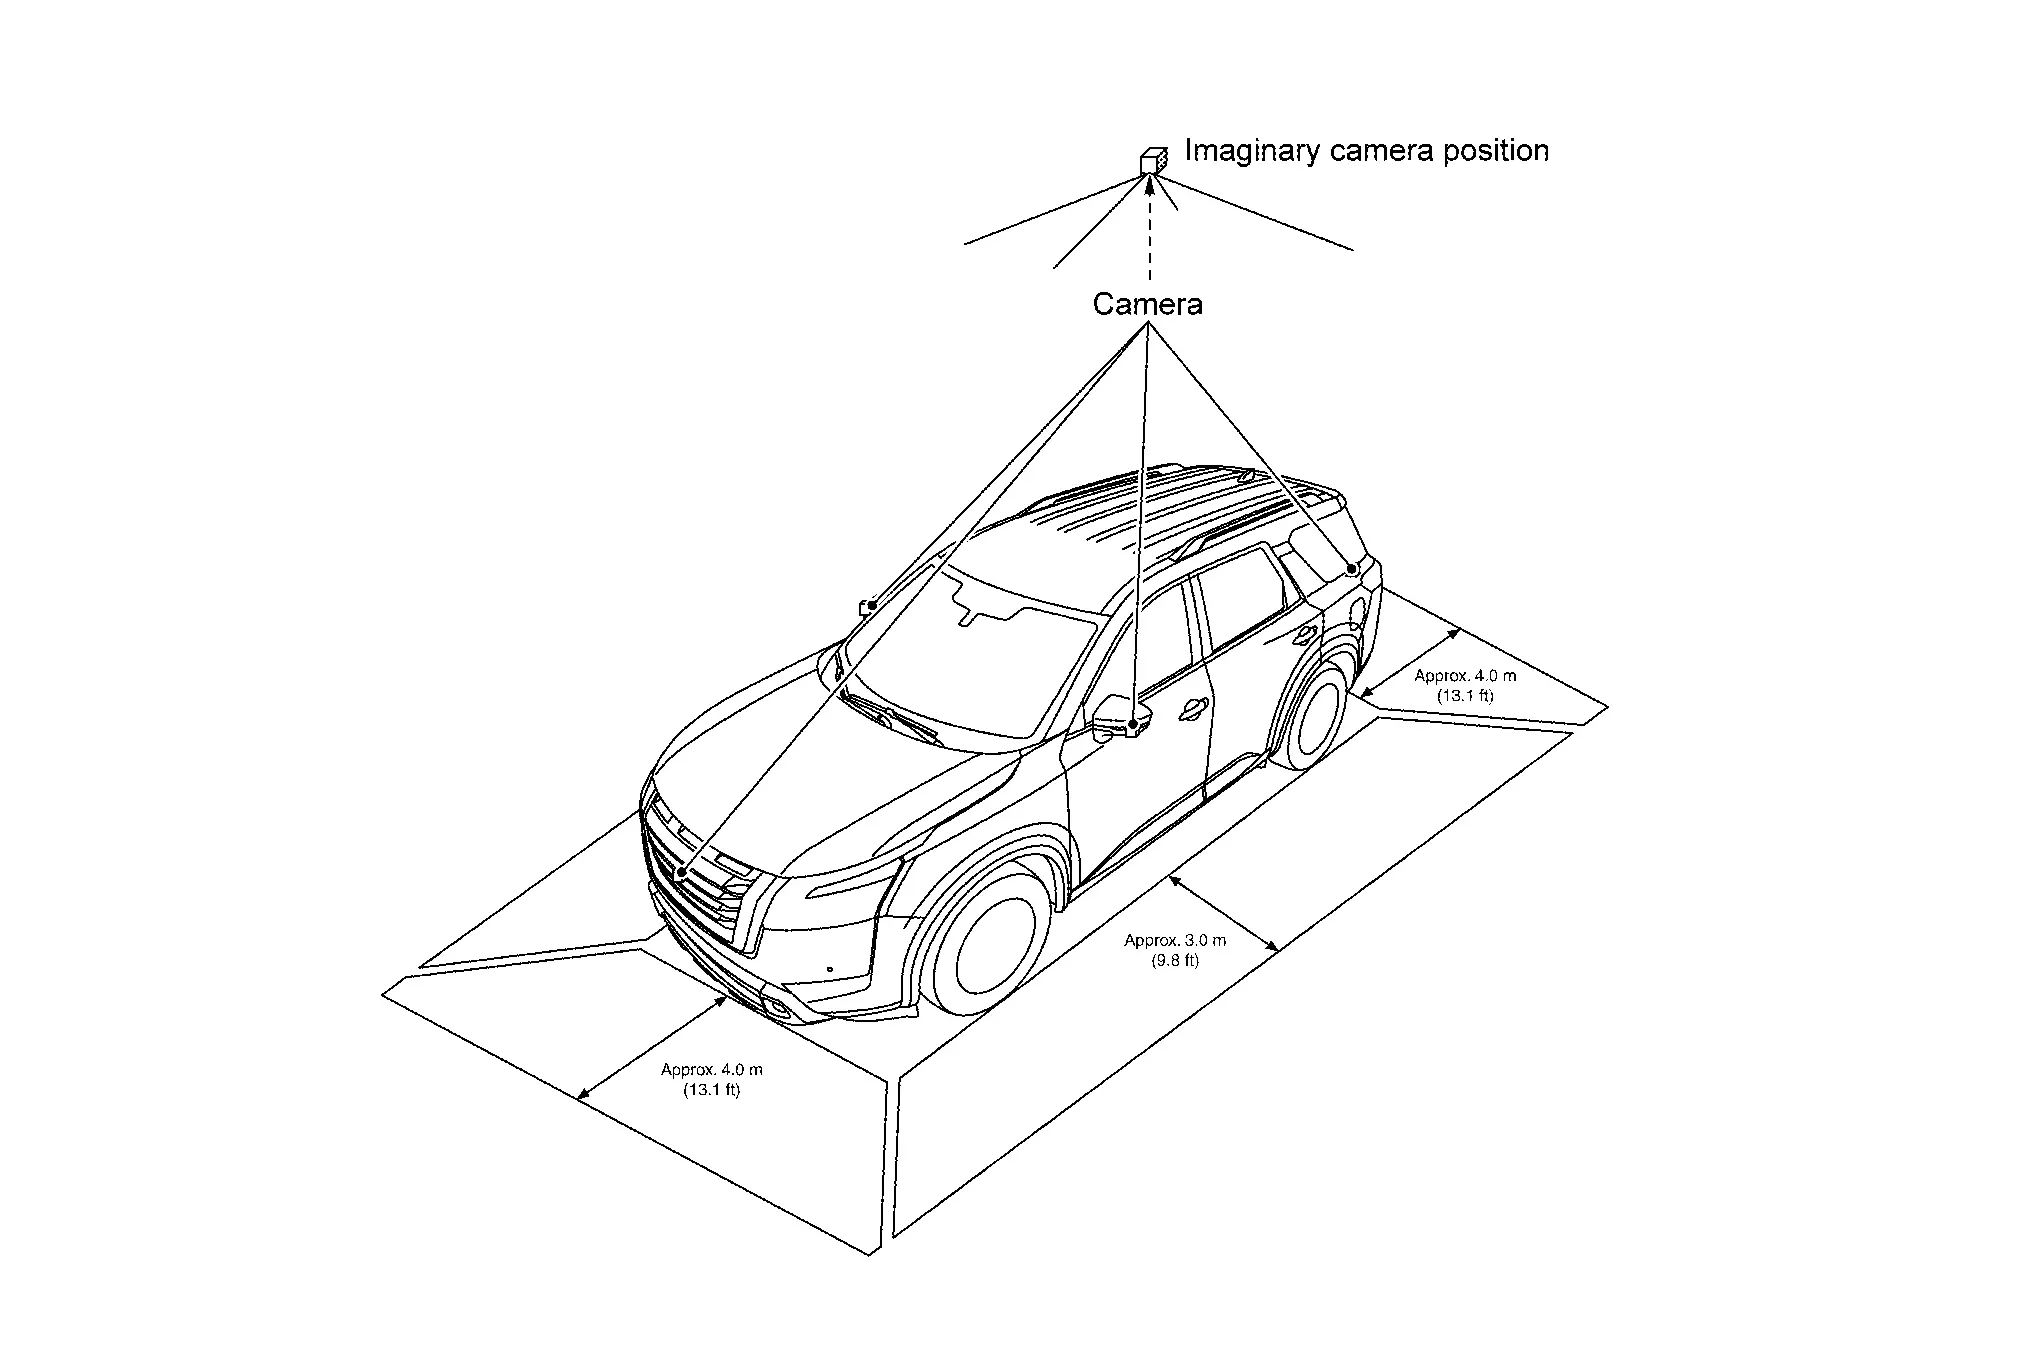
Área de visualización de la vista de pájaro (modelos con área no visible)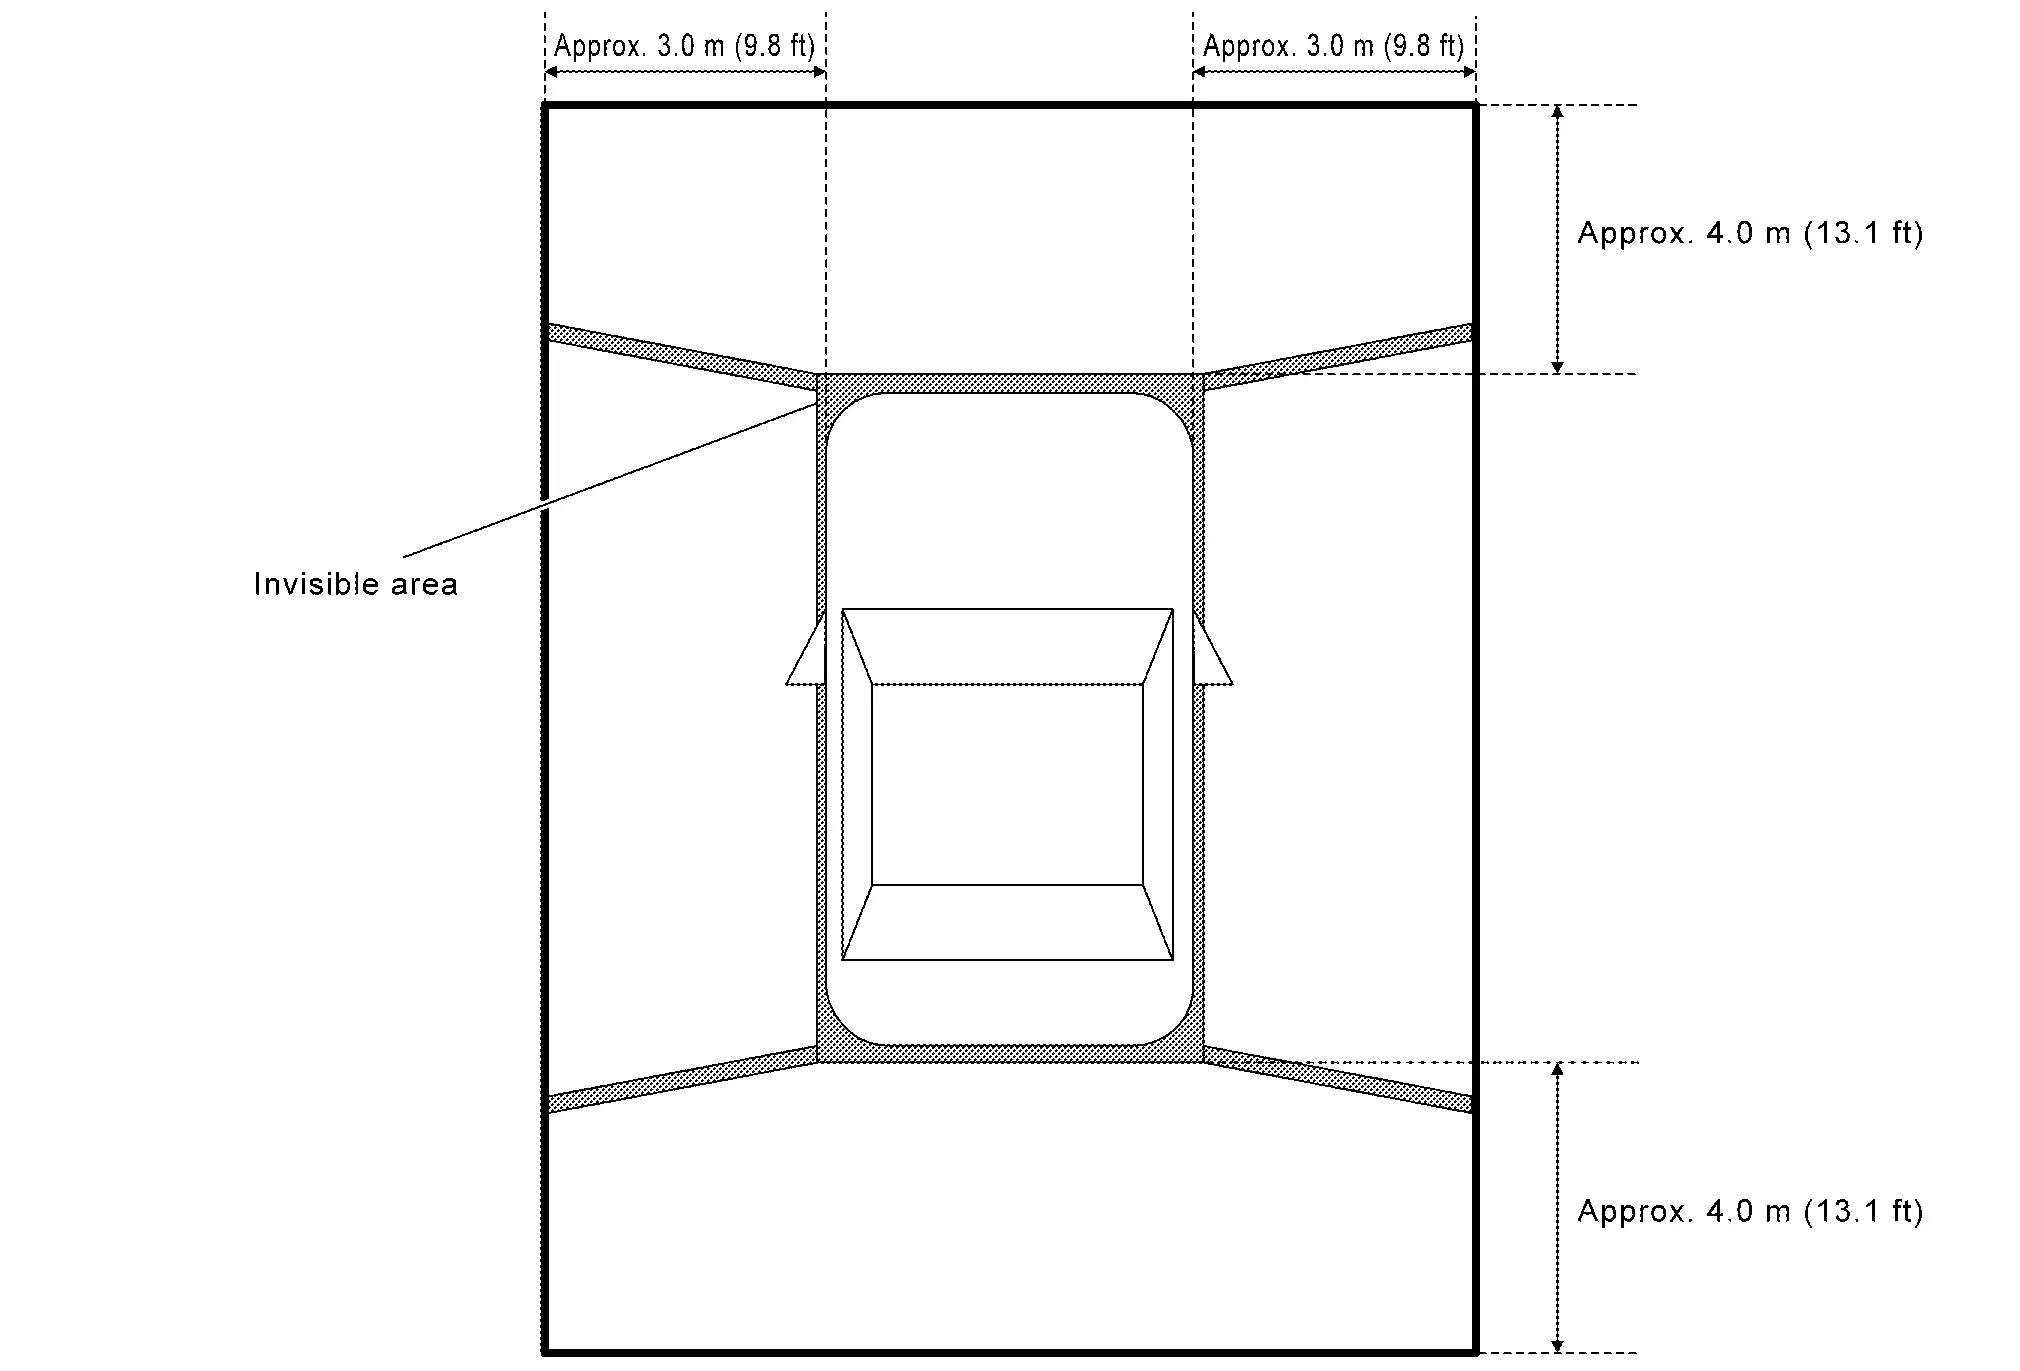
Área de visualización de la vista de pájaro (modelos sin área no visible)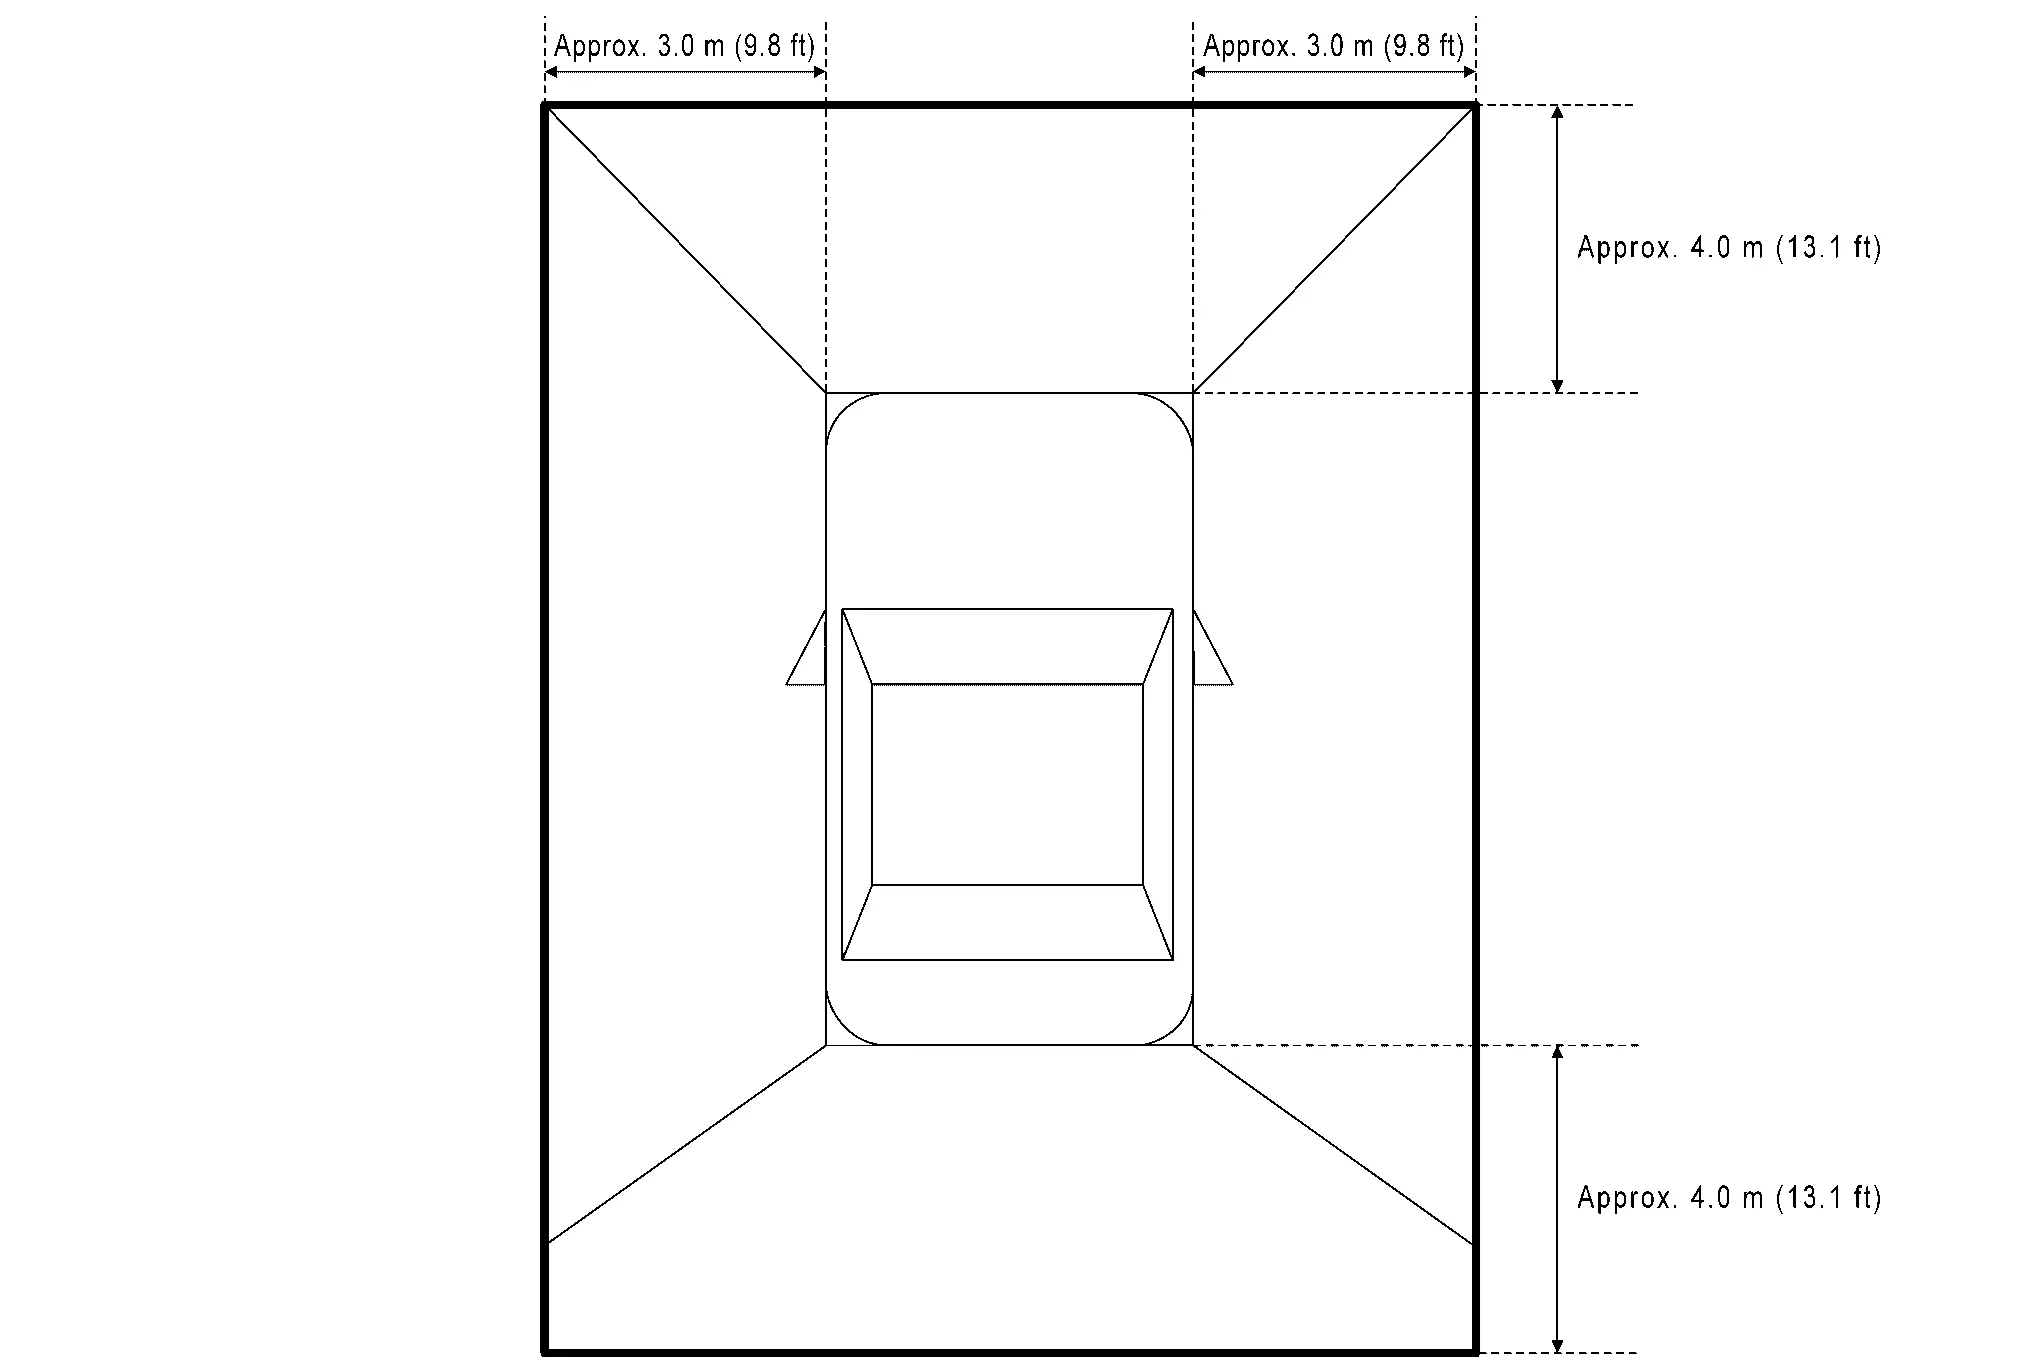
Detección de objetos en movimiento (MOD)
La detección de objetos en movimiento (MOD) es una función que avisa al conductor de la presencia de objetos en movimiento alrededor del vehículo Nissan Pathfinder. MOD detecta objetos en movimiento a partir de la imagen de la cámara; ilumina el marco de la vista en amarillo siempre que el icono "MOD" se muestra en verde y activa el zumbador.
MOD detecta objetos en movimiento mientras la imagen de la cámara se muestra en la unidad de control de audio y navegación (AV).
La unidad de control del monitor de vista envolvente realiza el siguiente proceso cuando se detectan objetos en movimiento.
Superpone una línea de marco amarilla sobre la señal de imagen de la cámara y la envía a la unidad de control AV mediante LVDS.
Transmite la señal de solicitud de salida del sonido de aviso MOD al cuadro de instrumentos combinado mediante comunicación CAN.
Cuadro de instrumentos combinado que recibe la señal de solicitud de salida del sonido de aviso MOD de la unidad de control del monitor de visión envolvente y envía la señal de accionamiento al zumbador.
La unidad de control del monitor de vista envolvente detecta objetos en movimiento en la imagen de la cámara mediante un método de reconocimiento de imagen denominado flujo óptico.
MOD no detecta un fondo como objeto en movimiento cuando el vehículo Nissan Pathfinder se desplaza (cuando se mueve toda la pantalla), pero sí detecta un objeto en movimiento cuando aparece en pantalla un objeto que realmente se mueve.
MOD puede desactivarse permanentemente mediante la siguiente operación.
Desactivación permanente: los ajustes pueden realizarse en la pantalla de información del cuadro de instrumentos combinado.
El color del icono "MOD" indica si MOD está operativo o no. El icono "MOD" se muestra como se indica en la siguiente tabla. Cuando MOD está operativo, el icono "MOD" se muestra en verde. Cuando MOD no está operativo, el icono "MOD" se muestra en gris. El icono MOD no se muestra cuando MOD está desactivado en "Ajustes".
Vista Posición de la palanca de cambios Posición P o N Posición D Posición R Visualización del icono "MOD" Vista de pájaro y vista trasera Vista de pájaro — — Gris Vista trasera Verde Vista de pájaro y vista delantera Vista de pájaro Verde Gris — Vista delantera Gris Verde Vista lateral y vista trasera Vista lateral — — × Vista trasera Verde Vista lateral y vista delantera Vista lateral × × — Vista delantera Gris Verde Vista gran angular trasera — — Verde Vista gran angular delantera Gris Verde — ×: El icono no se muestra.
—: La vista no se muestra en cada posición de la palanca selectora (posición P o N, posición D y posición R).
MOD ilumina el marco de la vista en amarillo y emite un zumbido cuando se cumple alguna de las condiciones de la siguiente tabla.
Condición de funcionamiento Vista en la que MOD está operativo Posición de la palanca de cambios Velocidad del vehículo Nissan Pathfinder Posición P o N 0 km/h Vista de pájaro Posición D 0 km/h o más - menos de 8 km/h Vista delantera
Vista gran angular delantera
Posición R 0 km/h o más - menos de 8 km/h Vista trasera
Vista gran angular trasera
MOD no funciona o deja de funcionar cuando se cumple alguna de las condiciones de la siguiente tabla.
Condición de parada de funcionamiento Nota Puerta abierta MOD no deja de funcionar en la vista delantera ni en la vista gran angular delantera.
El funcionamiento se detiene en la vista trasera y en la vista gran angular trasera mientras el portón trasero está abierto.
El funcionamiento se detiene en la vista de pájaro cuando cualquier puerta está abierta.
Extensión/repliegue del retrovisor exterior El estado de extensión/repliegue del retrovisor exterior se determina según la señal de funcionamiento del motor del retrovisor exterior transmitida desde el retrovisor exterior (lado del conductor) a la unidad de control del monitor de vista envolvente.
FUNCIÓN DE SONAR DE ASISTENCIA DE CÁMARA
Los sensores de sonar están instalados en los paragolpes delantero y trasero. Cuando se detecta un obstáculo mientras el Monitor de Visión Envolvente Inteligente está en pantalla, el indicador de sonar y el zumbador avisan al conductor de la proximidad de un obstáculo. Cuando se detecta un obstáculo mientras el Monitor de Visión Envolvente Inteligente no está en pantalla, esta se muestra automáticamente y después la notificación es similar a la que se produce cuando el monitor está en pantalla.
La distancia de aproximación entre el parachoques y el obstáculo se muestra en 3 niveles según el color del indicador del sonar en la pantalla y la frecuencia de parpadeo del indicador.
El aviso mediante el sonido del zumbador indica la distancia al obstáculo según un ciclo de 3 niveles.
MAC (Código de Autenticación de Mensajes)
MAC (Message Authentication Code) es una función que impide la comunicación no autorizada desde cualquier unidad distinta de la ECU con función MAC mediante comunicación de autenticación segura. La unidad de control del monitor de visión periférica puede escribir la clave MAC necesaria para la comunicación entre las ECU y realizar el diagnóstico MAC.
Sistema de diagnóstico (unidad de control del monitor de visión envolvente) Nissan Pathfinder quinta generación
Función CONSULT
FUNCIONES DE CONSULT
CONSULT realiza las siguientes funciones mediante la comunicación con la unidad de control del monitor de visión periférica.
| Modo de diagnóstico | Descripción |
|---|---|
| Resultado del autodiagnóstico | Se realiza el diagnóstico de la conexión entre la unidad de control del monitor de visión envolvente y el circuito de comunicación AV. Las averías actuales y anteriores se muestran de forma conjunta. |
| Monitor de datos | Puede realizarse el diagnóstico de la señal del vehículo Nissan Pathfinder que recibe la unidad de control del monitor de visión envolvente. |
| Soporte de trabajo |
|
| Identificación de la ECU | Pueden identificarse el número de pieza, la versión de software y la versión de hardware de la unidad de control del monitor de visión envolvente. |
| Configuración* | Escribe las especificaciones del vehículo Nissan Pathfinder al sustituir la unidad de control del monitor de visión envolvente. |
| Diagnóstico MAC* | Muestra el resultado del diagnóstico MAC divido en las dos siguientes prioridades de inspección.
|
*: Se muestra al realizar el "Diagnóstico (todos los sistemas)".
RESULTADO DEL AUTODIAGNÓSTICO
Consulte el índice de DTC.
En el autodiagnóstico de CONSULT se muestran conjuntamente los resultados del autodiagnóstico y el historial de errores.
La avería actual se indica como “CRNT”. La avería anterior se indica como “PAST”.
Datos de imagen fija (FFD)
El siguiente estado del vehículo se registra cuando se detecta el DTC y se muestra en CONSULT.
| Nombre del elemento [Unidad] | Contenido de la pantalla |
|---|---|
ODÓMETRO/CUENTAKILÓMETROS PARCIAL [km] |
Se muestra la distancia total recorrida (valor del odómetro) en el momento de la detección del DTC. |
MONITOR DE DATOS
Muestra el estado de las siguientes señales del vehículo introducidas en la unidad de control del monitor de visión envolvente.
Para cada señal, se puede comparar la señal real con la condición reconocida por el sistema.
Elemento mostrado Observaciones SEÑAL DE MARCHA ATRÁS
[Encendido/Apagado]El estado de recepción de la señal de posición de la palanca (marcha atrás) recibida del TCM se muestra como ON/OFF. SEÑAL DEL INTERRUPTOR DE CÁMARA
[Encendido/Apagado]El estado de recepción de la señal del interruptor de cámara recibida de la unidad de control AV se muestra como ON/OFF. SEÑAL DE APAGADO DE CÁMARA
[Encendido/Apagado]El estado de recepción de la señal de cámara OFF recibida de la unidad de control AV se muestra como ON/OFF. SEÑAL DE IMAGEN DE LA CÁMARA TRASERA
[OK/NG]El estado de entrada de la señal de imagen de la cámara de vista trasera se muestra como OK/NG en tiempo real. ESTADO COMUNICACIÓN R-CÁMARA
[OK/NG]El estado de comunicación con la cámara trasera se muestra como OK/NG en tiempo real. LÍNEA COMUNICACIÓN R-CÁMARA
[OK/NG]El estado de la línea de comunicación con la cámara trasera se muestra como OK/NG en tiempo real. SEÑAL DE IMAGEN DE CÁMARA DELANTERA
[OK/NG]El estado de entrada de la señal de imagen de la cámara de vista frontal se muestra como OK/NG en tiempo real. ESTADO COMUNICACIÓN F-CÁMARA
[OK/NG]El estado de comunicación con la cámara frontal se muestra como OK/NG en tiempo real. LÍNEA COMUNICACIÓN F-CÁMARA
[OK/NG]El estado de la línea de comunicación con la cámara frontal se muestra como OK/NG en tiempo real. Señal de imagen de la cámara izquierda
[OK/NG]El estado de entrada de la señal de imagen de la cámara lateral izquierda se muestra como OK/NG en tiempo real. Estado comunicación cámara izquierda
[OK/NG]El estado de comunicación con la cámara lateral izquierda se muestra como OK/NG en tiempo real. Línea de la cámara izquierda
[OK/NG]El estado de la línea de comunicación con la cámara lateral izquierda se muestra como OK/NG en tiempo real. Señal de imagen de la cámara derecha
[OK/NG]El estado de entrada de la señal de imagen de la cámara lateral derecha se muestra como OK/NG en tiempo real. Estado comunicación cámara derecha
[OK/NG]El estado de comunicación con la cámara lateral derecha se muestra como OK/NG en tiempo real. Línea de la cámara derecha
[OK/NG]El estado de la línea de comunicación con la cámara lateral derecha se muestra como OK/NG en tiempo real. TENSIÓN MOTOR PLEGADO 1
[Encendido/Apagado]El estado de recepción de la señal de posición de retractilado (abierto) del espejo recibida del retrovisor derecho se muestra como ON/OFF. TENSIÓN MOTOR PLEGADO 2
[Encendido/Apagado]Muestra si se está recibiendo la señal de plegado del espejo (cierre) procedente del retrovisor exterior derecho, mediante ON/OFF. Salida de imagen
[Encendido/Apagado]Muestra en tiempo real el estado de transmisión de la señal de imagen mediante ON / OFF. Estado de la alimentación Muestra el valor de la alimentación de la unidad de control del monitor de visión periférica. Velocidad del vehículo Nissan Pathfinder
[KPH]Muestra el valor de la señal de velocidad del vehículo.
AYUDA DE TRABAJO
| Elementos de asistencia de trabajo | Descripción |
|---|---|
| ESCRITURA DE CLAVE MAC | Escribe la clave MAC en la unidad de control del monitor de visión periférica. |
| VISUALIZACIÓN DE LÍNEA DE TRAYECTORIA PREDICTIVA | |
| corrección del diámetro del neumático | |
| Función MOD | Seleccione ACTIVADO/DESACTIVADO para la función MOD. |
| INICIALIZAR CALIBRACIÓN DE LA IMAGEN DE LA CÁMARA | La calibración se puede inicializar a la condición de envío de fábrica. |
| CALIBRACIÓN DE LA IMAGEN DE LA CÁMARA (CÁMARA DELANTERA) | Realiza la calibración de la cámara frontal. |
| CALIBRACIÓN DE LA IMAGEN DE LA CÁMARA (CÁMARA LATERAL PASAJERO) | Realiza la calibración de la cámara lateral derecha. |
| CALIBRACIÓN DE LA IMAGEN DE LA CÁMARA (CÁMARA LATERAL DERECHA) | Realiza la calibración de la cámara lateral izquierda. |
| CALIBRACIÓN DE LA IMAGEN DE LA CÁMARA (CÁMARA TRASERA) | Realiza la calibración de la cámara trasera. |
| AJUSTE FINO DE LA VISTA AÉREA | Se puede realizar la comprobación y el ajuste de la diferencia entre cada cámara. La función de ajuste fino de la calibración de cámaras permite comprobar y ajustar la diferencia entre cada cámara. |
IDENTIFICACIÓN DE LA ECU
Pueden identificarse el número de pieza, la versión de software y la versión de hardware de la unidad de control del monitor de visión envolvente.
CONFIGURACIÓN
Escribe las especificaciones del vehículo al reemplazar la unidad de control del monitor de vista panorámica.