Audio, image et navigation - Description du système
- Composants
- Système
- Système de diagnostic (unité de commande du moniteur de vue périphérique)
Pièces constitutives Nissan Pathfinder SUV
Système de moniteur de vue panoramique intelligent
Emplacement des composants
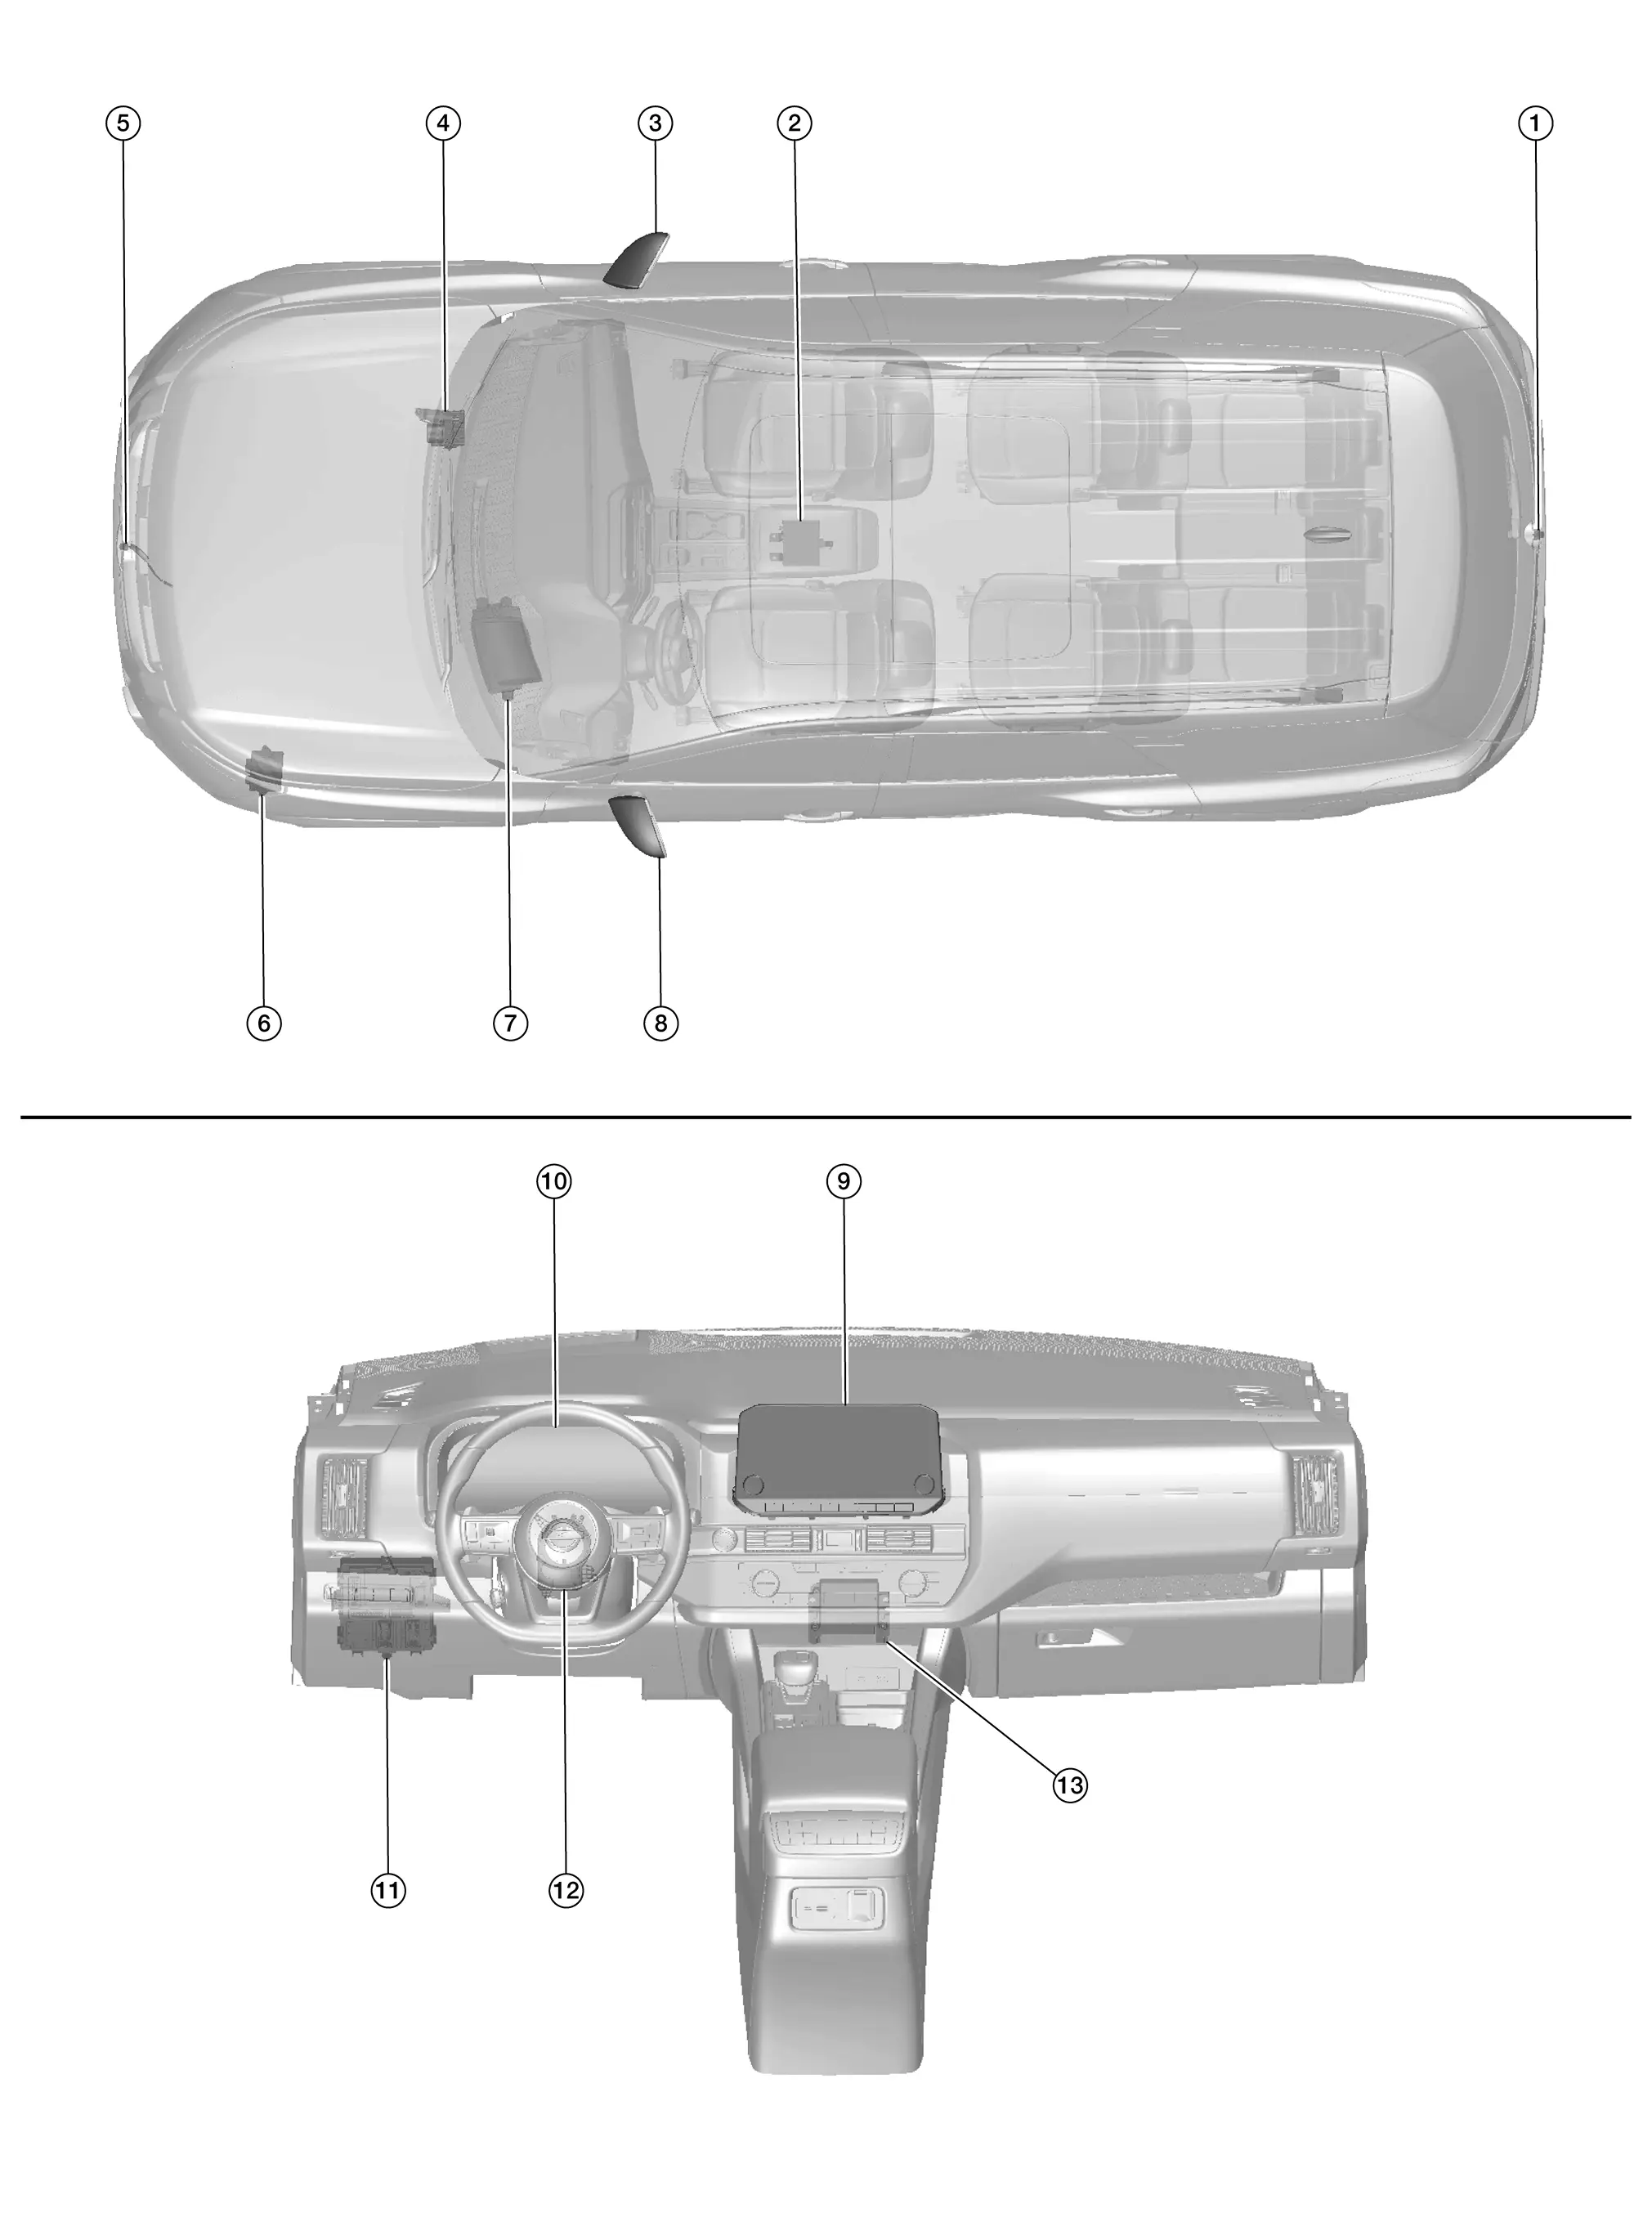
| Non. | Composant | Fonctionnement |
|---|---|---|
| 1. | Caméra arrière | Se reporter à Caméra arrière. |
| 2. | Unité de commande du moniteur de vue panoramique | Se reporter à Unité de commande du moniteur de vue périphérique. |
| 3. | Caméra latérale droite | Se reporter à Caméra latérale. |
| 4. | Groupe hydraulique et unité électrique ABS (unité de commande) | Transmet à l'unité de commande du moniteur de vision périphérique les signaux suivants via la communication CAN :
|
| 5. | Caméra avant | Se reporter à Caméra avant. |
| 6. | TCM (module de commande de boîte de vitesses) | Transmet à l'unité de commande du moniteur de vision périphérique le signal de position du levier de vitesses via la communication CAN. Se reporter à Emplacement des composants pour connaître l'emplacement détaillé des composants. |
| 7. | Unité d'affichage tête haute (selon équipement) | Transmet à l'unité de commande AV les signaux d'informations d'affichage tête haute via la communication AV. Pour l'emplacement détaillé des composants, reportez-vous à Emplacement des composants (compteur TFT complet) ou à Emplacement des composants (compteur d'affichage d'information 7 pouces). |
| 8. | Caméra latérale gauche | Se reporter à Caméra latérale. |
| 9. | Unité de commande audio/vidéo | Voir Unité de commande AV. |
| 10. | Combiné d'instruments |
|
| 11. | BCM (module de commande de carrosserie) | Transmet à l'unité de commande du moniteur de vision périphérique les signaux des contacteurs de porte via la communication CAN. Se reporter à la description du système. |
| 12. | Capteur d'angle de braquage | Se reporter au capteur d'angle de volant. |
| 13. | Calculateur de sonar | Transmet à l'unité de commande du moniteur de vision périphérique le signal de l'indicateur de sonar via la communication CAN. Se reporter à Emplacement des composants pour connaître l'emplacement détaillé des composants. |
Unité de commande AV
Un écran couleur de 8 pouces (sans navigation) ou de 9 pouces (avec navigation) à commande multitactile, un tuner radio électronique AM/FM avec RDS et une commande de caméra sont intégrés au calculateur AV.

L'écran couleur est un moniteur haute résolution comprenant des fonctions d'écran tactile.
Calculateur du moniteur de vue périphérique
L'unité de commande du moniteur de vision périphérique est installée sous la console centrale.
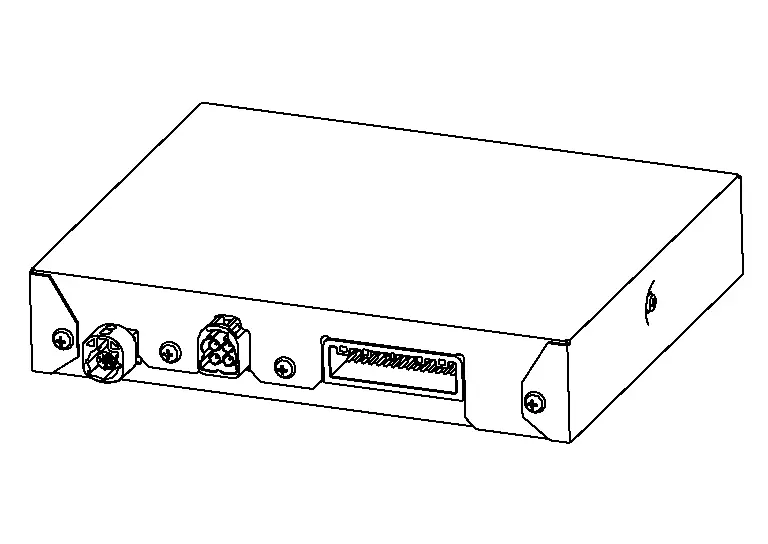
Les signaux nécessaires sont émis et reçus vers et depuis le calculateur via la communication CAN.
Les signaux d'image des caméras reçus de chaque caméra sont convertis/synthétisés par l'unité de commande du moniteur de vision périphérique puis transmis à l'unité de commande AV via LVDS.
Les lignes de guidage de largeur du véhicule, la ligne de trajectoire prévue, la ligne de guidage avant du véhicule et la ligne latérale du véhicule, l'icône de pneu et l'icône du véhicule Nissan Pathfinder sont générées par l'unité de commande du moniteur de vision périphérique puis combinées à l'image de la caméra.
Caméra avant
La caméra avant est installée dans la calandre.
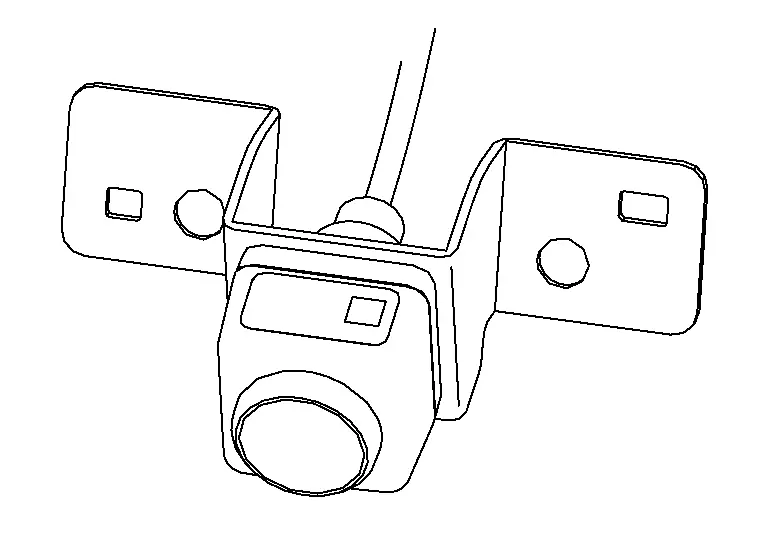
L'image à l'avant du véhicule Nissan Pathfinder est envoyée à l'unité de commande du moniteur de vision périphérique via LVDS.
Caméra latérale
La caméra latérale est installée dans le rétroviseur extérieur.
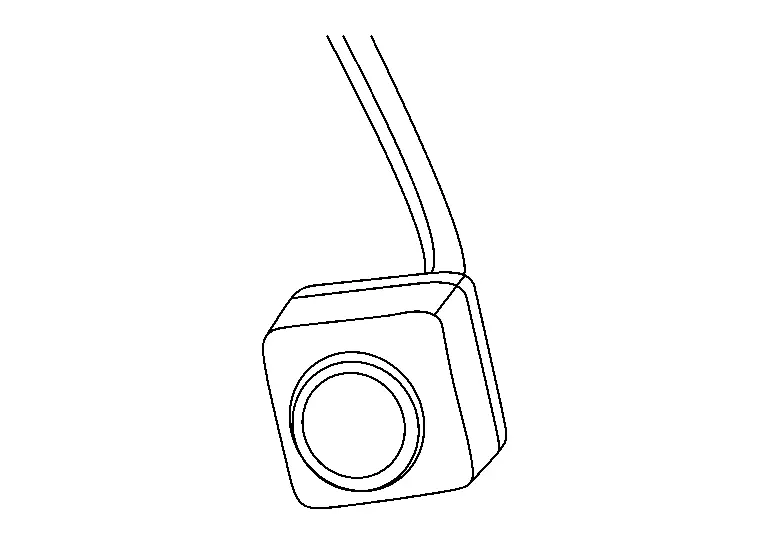
Les images des côtés du véhicule Nissan Pathfinder sont envoyées à l'unité de commande du moniteur de vision périphérique via LVDS.
Caméra arrière
La caméra de recul est installée au centre du garnissage du hayon.
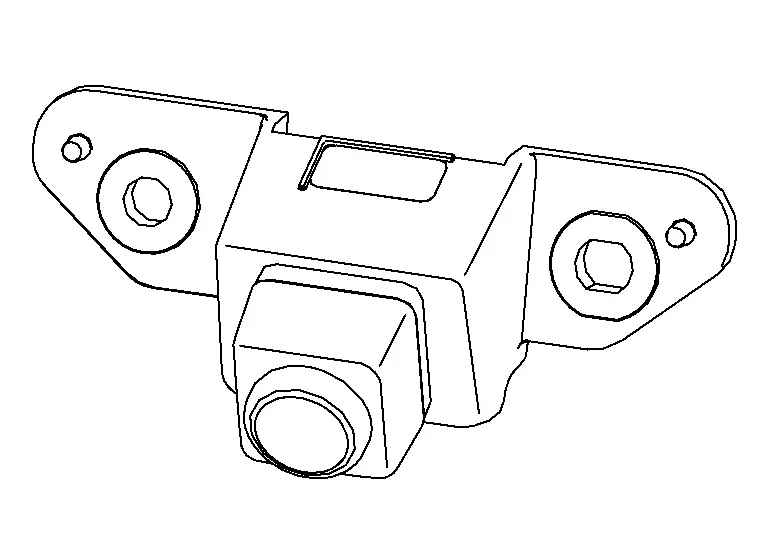
L'image à l'arrière du véhicule Nissan Pathfinder est envoyée à l'unité de commande du moniteur de vision périphérique via LVDS.
Capteur d'angle de braquage
Le capteur d'angle de braquage est installé sur le commutateur combiné (contacteur tournant).
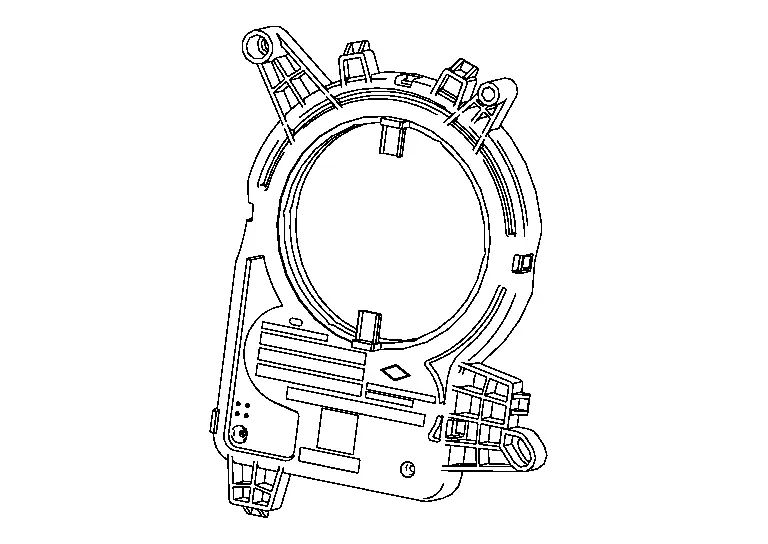
L'angle de braquage transmet à l'unité de commande du moniteur de vision périphérique le signal de direction nécessaire à la ligne de trajectoire prévue de la vue avant ou arrière via la communication CAN.
Système Nissan Pathfinder
Description du système
SCHÉMA DU SYSTÈME
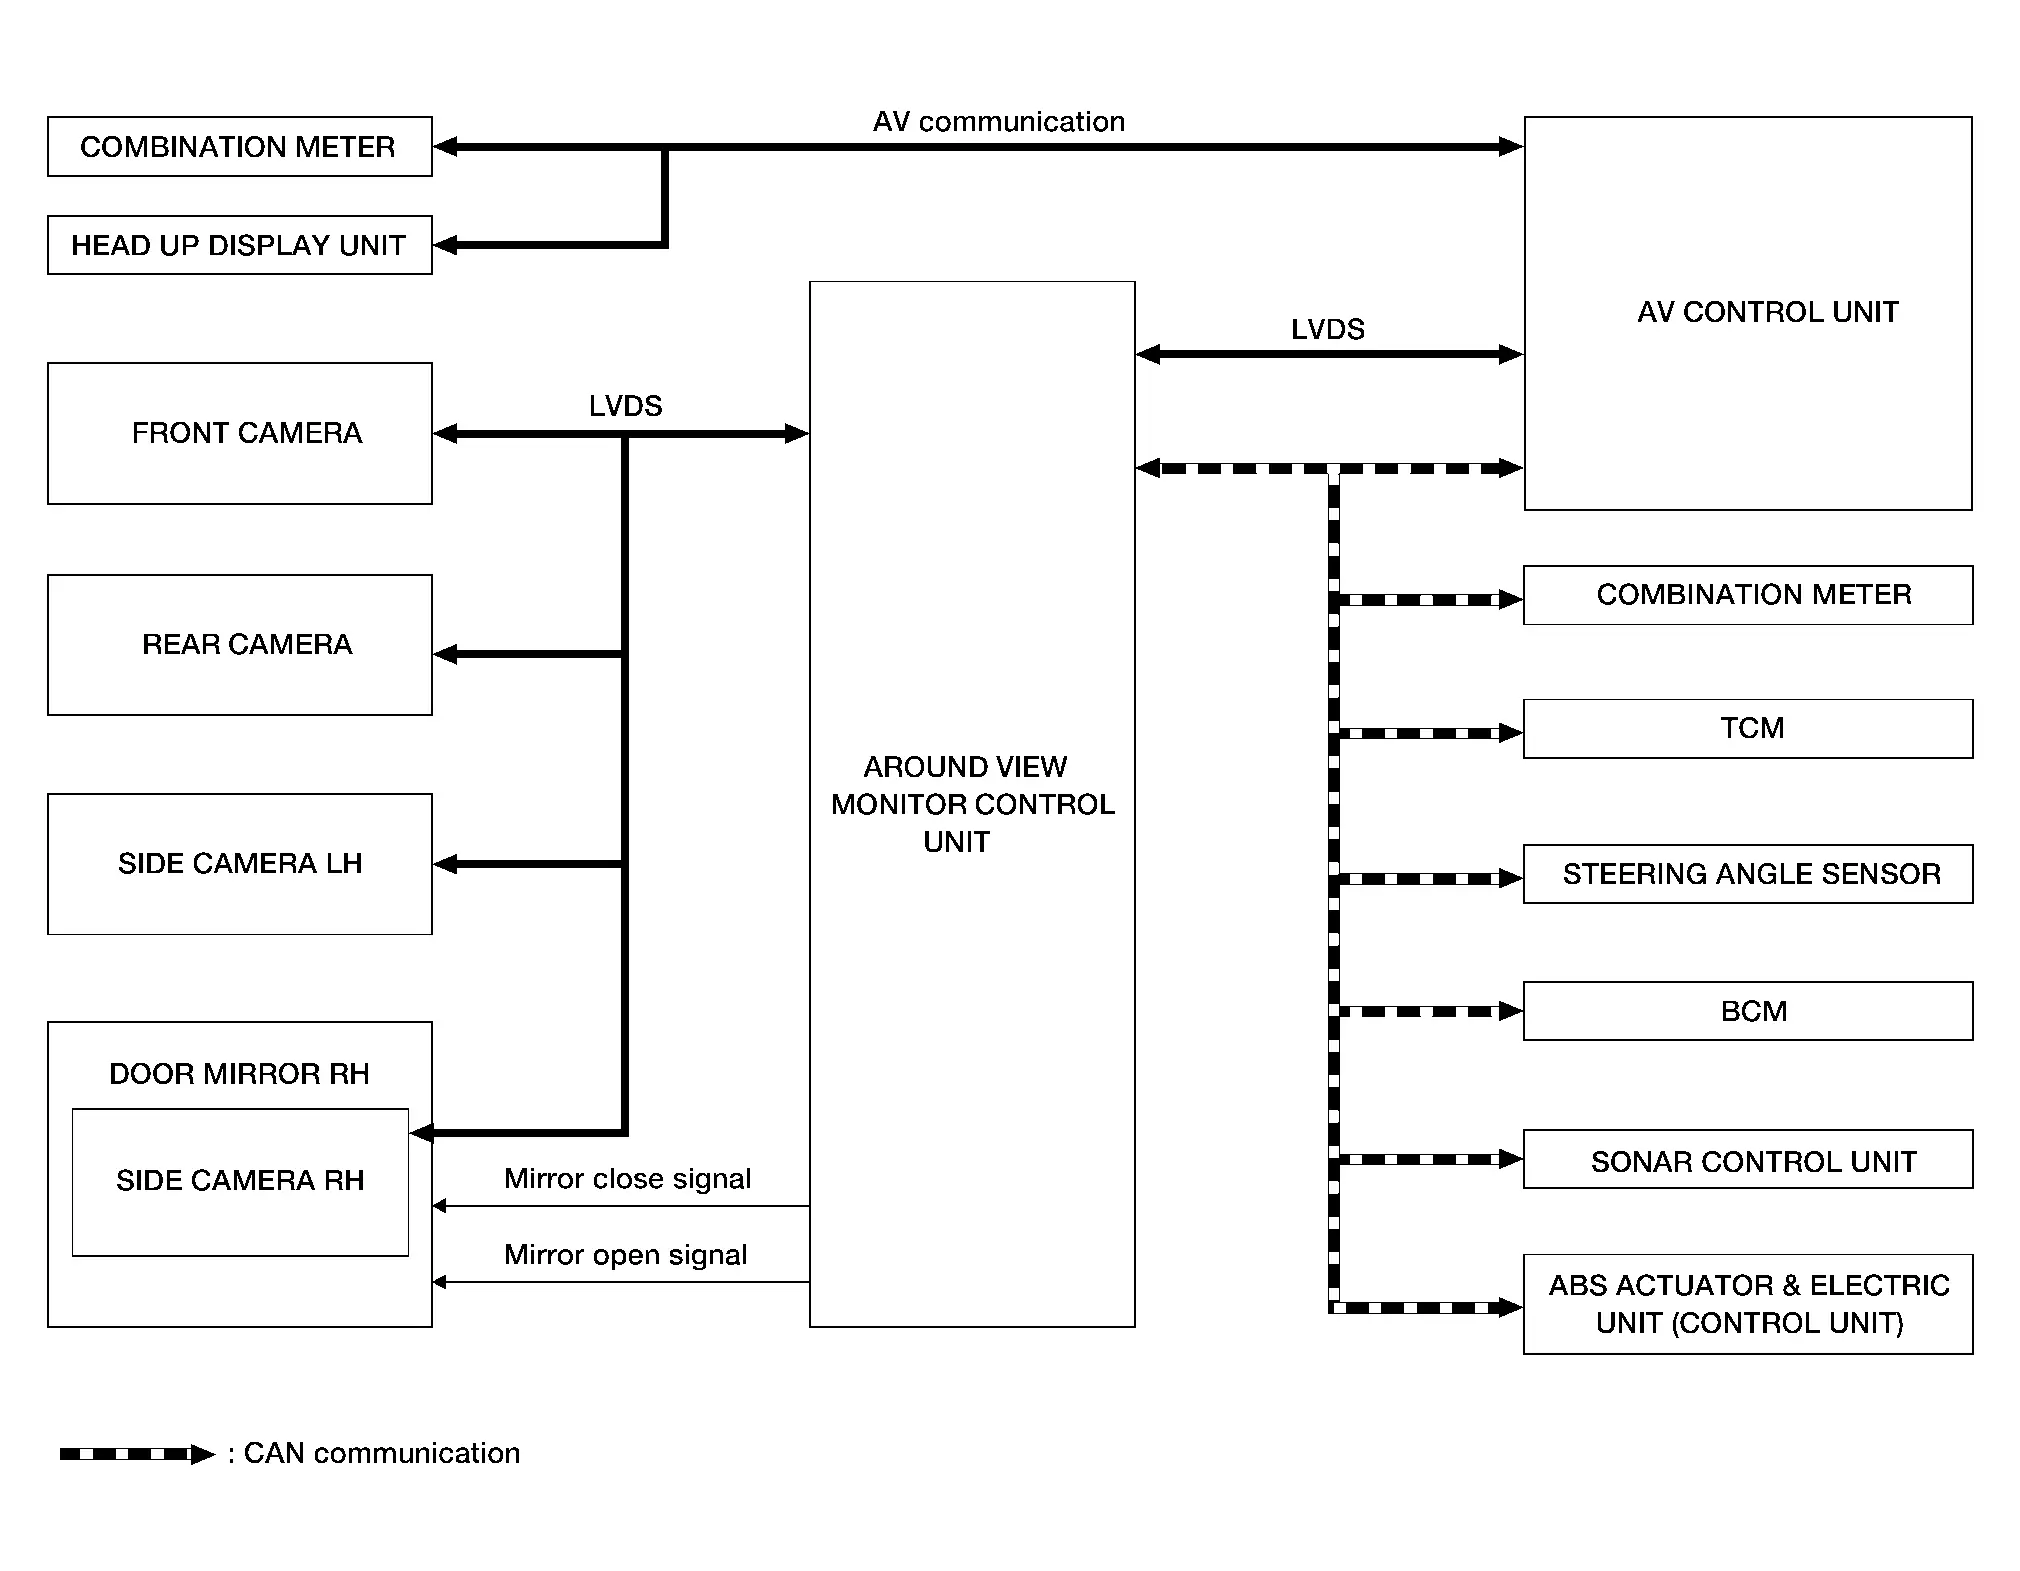
Signaux d'entrée de l'unité de commande du moniteur de vue périphérique (communication CAN)
| Unité d'émission | Nom du signal |
|---|---|
| Actionneur ABS et unité électrique (unité de commande) | Signal de vitesse du véhicule Nissan Pathfinder |
| Signaux de vitesse des roues | |
| BCM | Signaux des contacteurs de porte |
| Unité de commande audio/vidéo | Signal de commutateur de caméra |
| Combiné d'instruments | Signal de réglage MOD |
| Calculateur de sonar | Signal d'indicateur de sonar |
| TCM | Signal de position de rapport |
Signal d'entrée de l'unité de commande audio/vidéo (communication AV)
| Unité d'émission | Nom du signal |
|---|---|
| Combiné d'instruments | Signal du commutateur au volant |
| Unité d'affichage tête haute | Signaux d'informations d'affichage tête haute |
Signal d'entrée de l'unité de commande audio/vidéo (communication CAN)
| Unité d'émission | Nom du signal |
|---|---|
| Combiné d'instruments |
|
DESCRIPTION
Ce système est équipé de caméras grand angle haute résolution à l'avant et à l'arrière du véhicule Nissan Pathfinder ainsi que sur les deux rétroviseurs extérieurs. Les images de la vue avant, de la vue arrière, de la vue latérale avant côté passager et de la vue à vol d'oiseau, qui montre le véhicule Nissan Pathfinder vu d'en haut, sont affichées pour surveiller l'environnement du véhicule.
L'unité de commande du moniteur de vue périphérique découpe et agrandit l'image reçue de chaque caméra pour créer chaque vue.
L'indicateur de sonar est affiché sur l'écran (superposé à l'image de la caméra) en association avec le système de sonar afin d'avertir de l'approche d'un obstacle.
L'image de la caméra est affichée sur l'écran lorsqu'un obstacle est détecté par le système de sonar.
En vue avant et vue arrière, la largeur du véhicule Nissan Pathfinder, les lignes de distance et les lignes de trajectoire prévues sont superposées et affichées. En vue latérale avant, la ligne de guidage de distance et la ligne de guidage de largeur du véhicule Nissan Pathfinder sont affichées.
La vue à vol d'oiseau convertit les images des 4 caméras en vue de dessus et affiche l'état du véhicule Nissan Pathfinder à l'écran. L'icône du véhicule et l'indicateur de sonar affichés sur la vue à vol d'oiseau sont générés par l'unité de commande du moniteur de vision périphérique.
La détection d'objets en mouvement (MOD) est adoptée : elle détecte les objets en mouvement à partir de l'image de la caméra et communique le résultat de détection au conducteur.
La fonction vue large avant/arrière est adoptée. La visibilité à gauche et à droite, y compris la zone non visible, est améliorée.
ÉCRAN DU MONITEUR DE VISION PÉRIPHÉRIQUE
Le moniteur de vision périphérique combine et affiche la vue de la direction de déplacement et la « vue à vol d'oiseau », la « vue latérale avant », puis affiche l'indicateur de sonar sur la « vue à vol d'oiseau », la « vue latérale avant », la « vue grand angle avant » et la « vue grand angle arrière ».
L'unité de commande du moniteur de vue périphérique affiche l'icône de vue et le message d'avertissement sur l'écran.
Composition de l'écran (modèles avec zone non visible)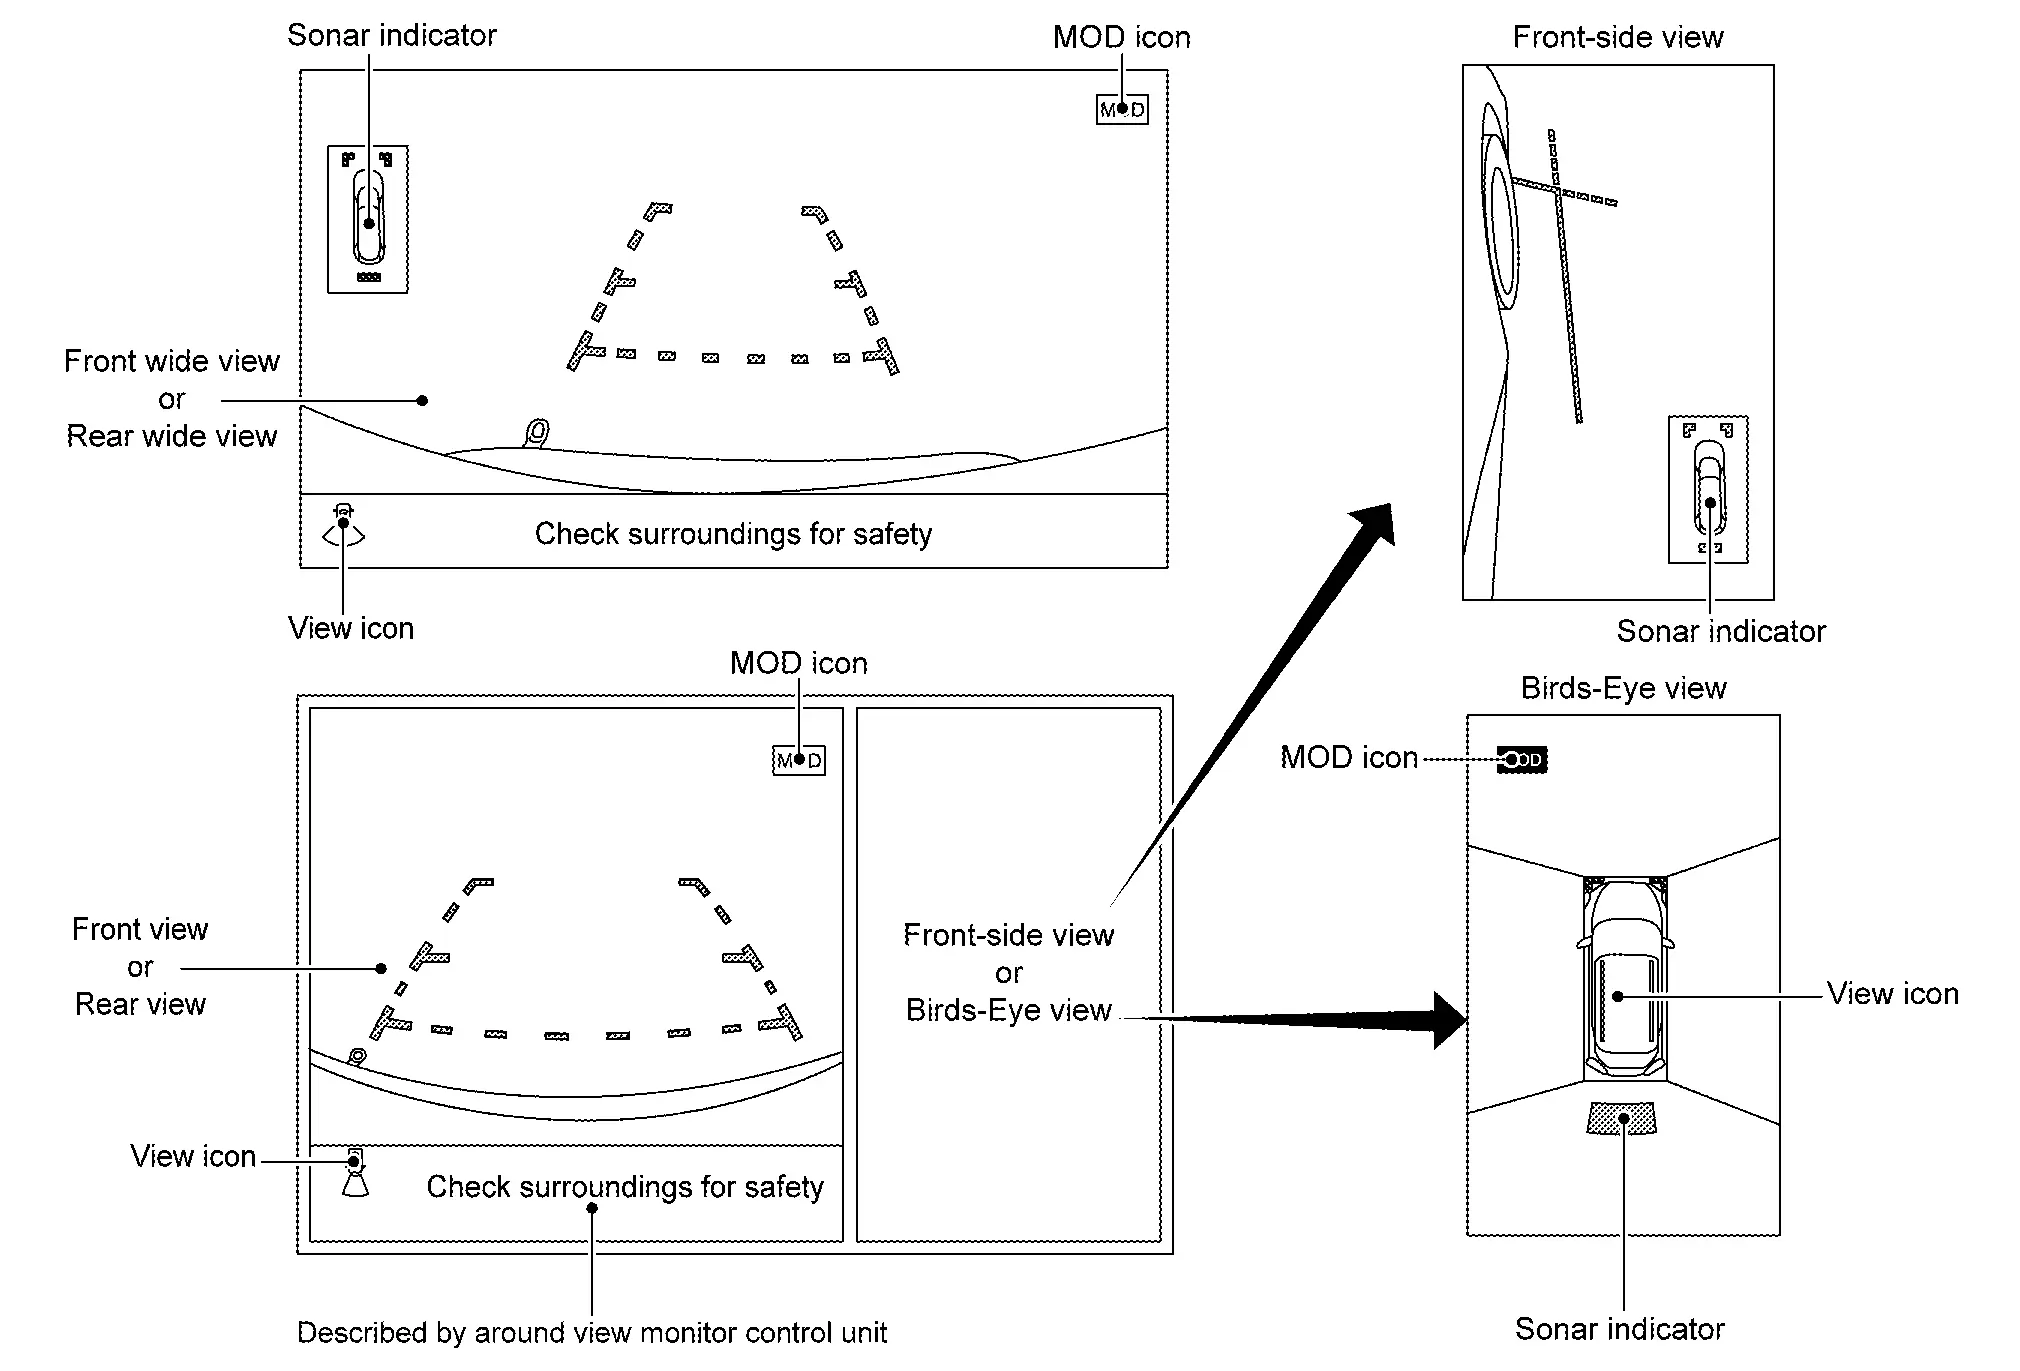
Composition de l'écran (modèles sans zone non visible)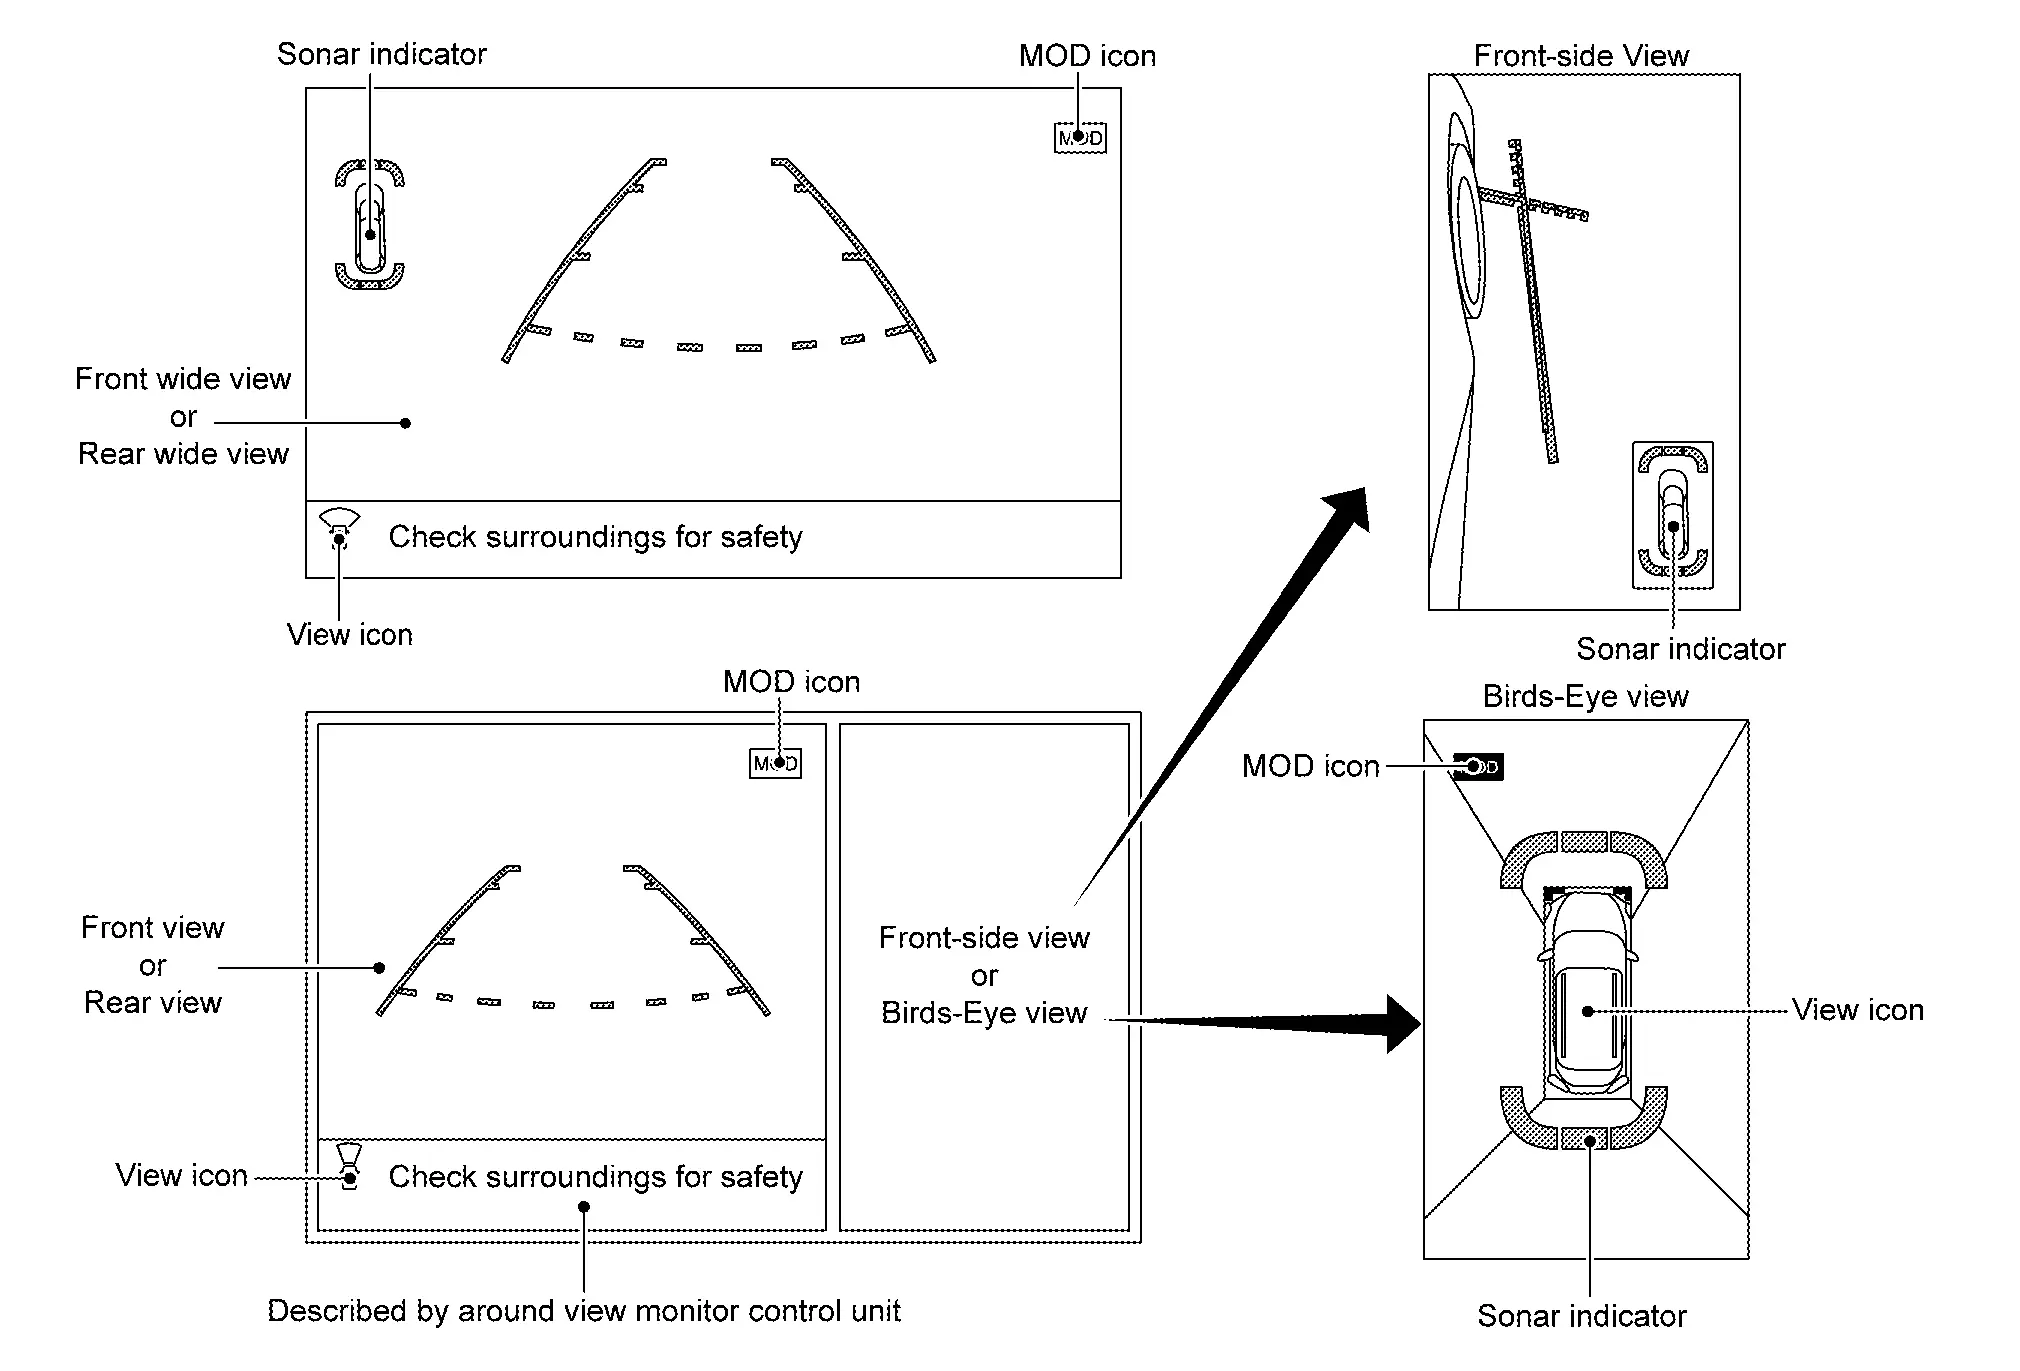
DESCRIPTION DU FONCTIONNEMENT
Passage à l'écran Around View Monitor
Le moniteur de vue périphérique s'affiche sur l'écran lorsque l'on appuie sur le commutateur « CAMERA », lorsque le levier de sélection est en position de marche arrière, ou lorsqu'un obstacle est détecté par le système de sonar.
La vue à vol d'oiseau, la vue latérale avant et les vues grand angle avant/arrière peuvent être commutées à l'aide du contacteur « CAMERA » lorsque le moniteur de vision périphérique est affiché.
Lorsque le levier de vitesses n'est pas en position marche arrière, le moniteur de vision périphérique est désactivé environ 3 minutes après l'appui sur le contacteur « CAMERA » ou lorsque la vitesse du véhicule Nissan Pathfinder atteint environ 10 km/h ou plus. L'écran revient alors à l'écran affiché avant le moniteur de vision périphérique.
Le réglage de la détection d'objets en mouvement (MOD) et du sonar peut être activé ou désactivé (ON/OFF) depuis le combiné d'instruments.
En vue à vol d'oiseau, une bordure renforcée est affichée sur l'image indiquant la zone non visible et délimitant clairement la limite des 4 caméras. La zone non visible est affichée en jaune lorsque la vue à vol d'oiseau est affichée après la mise du contacteur d'allumage sur ON. (Modèles avec zone non visible)
En position D, le sonar avant peut détecter un obstacle alors que l'image de la caméra n'est pas affichée sur l'unité de commande AV. L'écran passe à l'image de la caméra lorsqu'un obstacle est détecté.
Lorsque l'on appuie sur le commutateur « CAMERA », le signal du commutateur caméra est reçu depuis l'unité de commande AV via la communication CAN.
Lorsque l'unité de commande du moniteur de vue périphérique reçoit le signal du commutateur caméra, elle lit le signal d'image de chaque caméra.
Lorsque l'unité de commande du moniteur de vue périphérique reçoit le signal de marche arrière, alors que le levier de sélection est en position R, elle lit le signal d'image de chaque caméra par LVDS.
Lorsque l'unité de commande du moniteur de vision périphérique lit le signal d'image de chaque caméra, elle découpe l'écran nécessaire pour chaque vue, superpose l'image de la caméra, l'icône du véhicule Nissan Pathfinder, les lignes de guidage, la ligne de trajectoire prévue, l'icône « MOD » et l'indicateur de sonar, puis les transmet à l'unité de commande AV via LVDS.
Vue avant
L'image de la vue avant provient de la caméra avant.
Lorsque le levier sélecteur est dans une position autre que la position de marche arrière, la vue avant est affichée en appuyant sur le commutateur « CAMERA ». Elle améliore la visibilité des obstacles situés devant le Nissan Pathfinder et facilite la conduite grâce aux images affichées dans la vue à vol d'oiseau et la vue avant-latérale. La fonction vue grand angle avant permet d'afficher une image avec un angle horizontal d'environ 180°.
Affiche la ligne de guidage de la largeur du Nissan Pathfinder et la ligne de guidage de distance du véhicule en vue avant, et affiche la ligne de trajectoire prévue en fonction de l'angle de braquage.
Si l'angle de braquage est inférieur à environ 90 degrés, les lignes de trajectoire prévue à gauche et à droite sont affichées. Si l'angle de braquage dépasse environ 90 degrés, seule la ligne de trajectoire prévue située à l'extérieur (du côté opposé à la direction de braquage) est affichée.
L'unité de commande de l'Around View Monitor reçoit le signal d'angle de braquage de l'actionneur ABS et de l'unité électrique (unité de commande) via la communication CAN.
L'unité de commande de l'Around View Monitor règle la direction de la trajectoire prévisible en fonction du signal d'angle du capteur de direction.
Lignes de guidage de la vue avant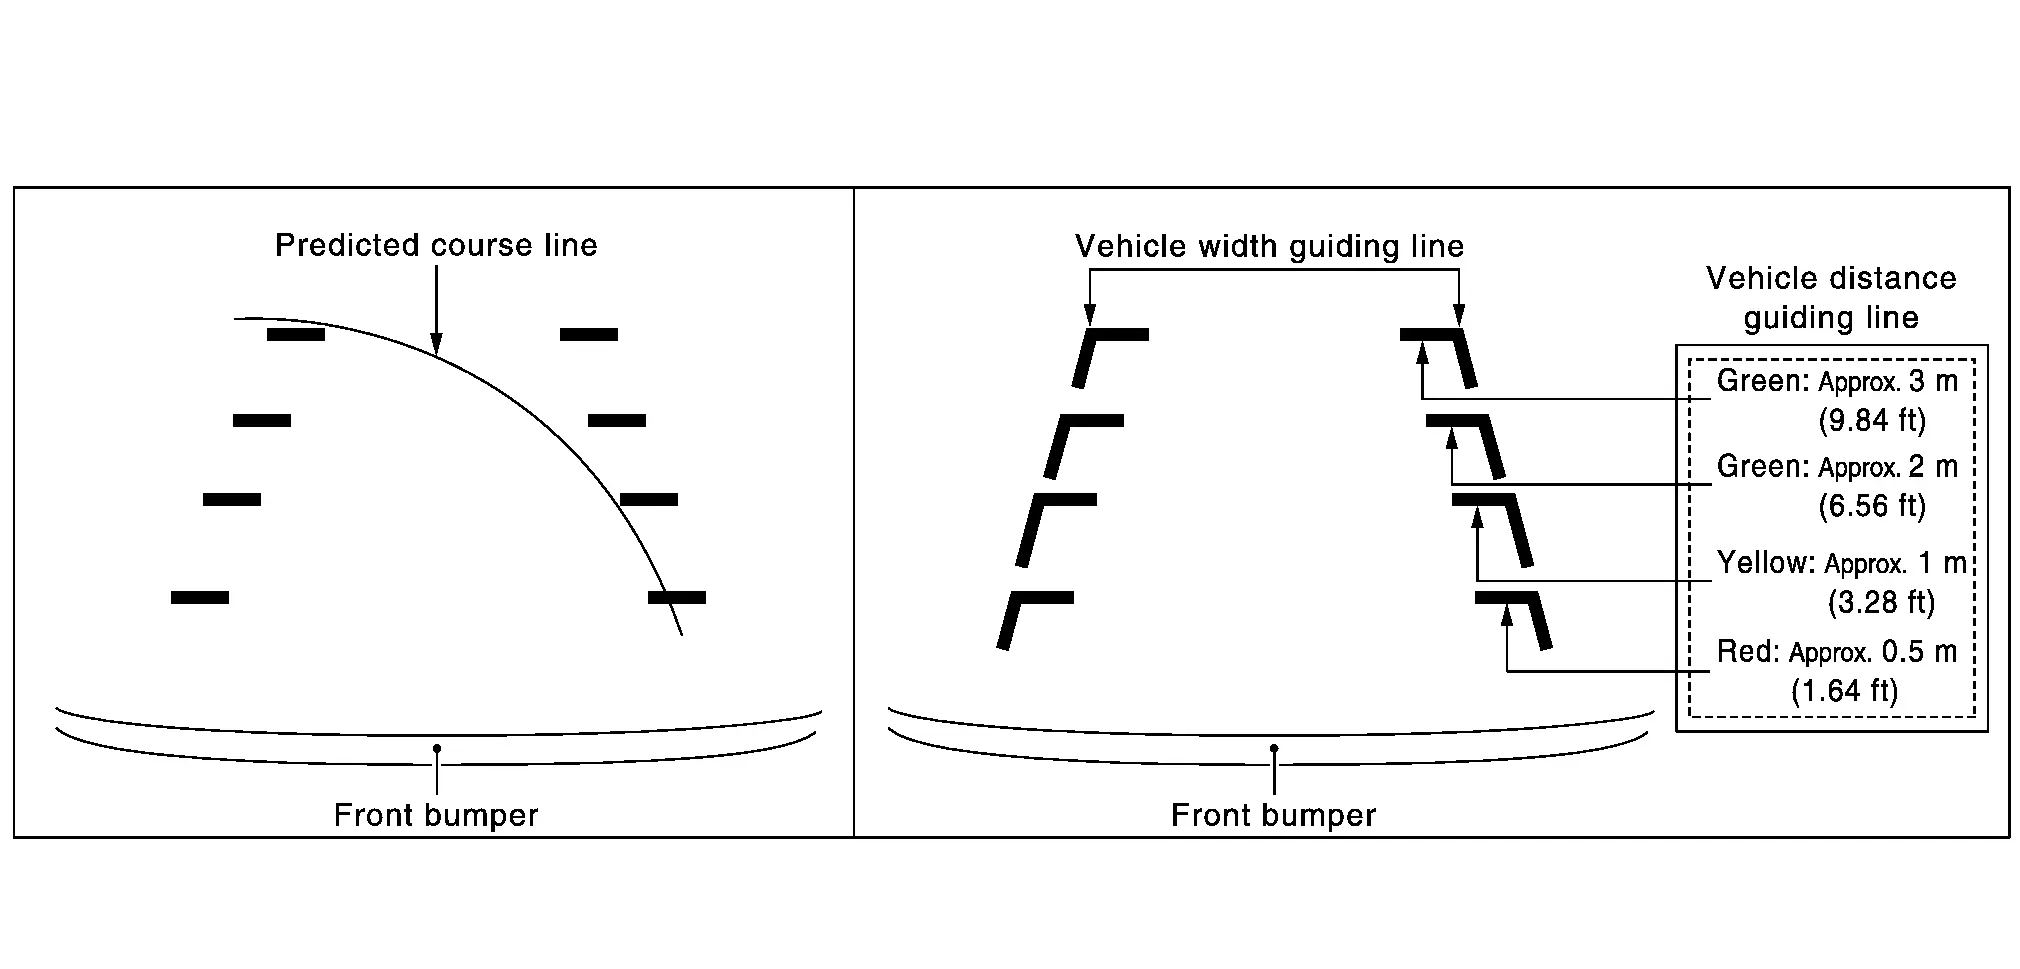
Vue arrière
L'image de la vue arrière provient de la caméra arrière.
Lorsque le levier sélecteur est en position de marche arrière, la vue arrière est affichée. Les manœuvres de recul et de stationnement sont facilitées par les images de la vue à vol d'oiseau et de la vue avant-latérale. La fonction vue grand angle arrière permet d'afficher une image avec un angle horizontal d'environ 180°.
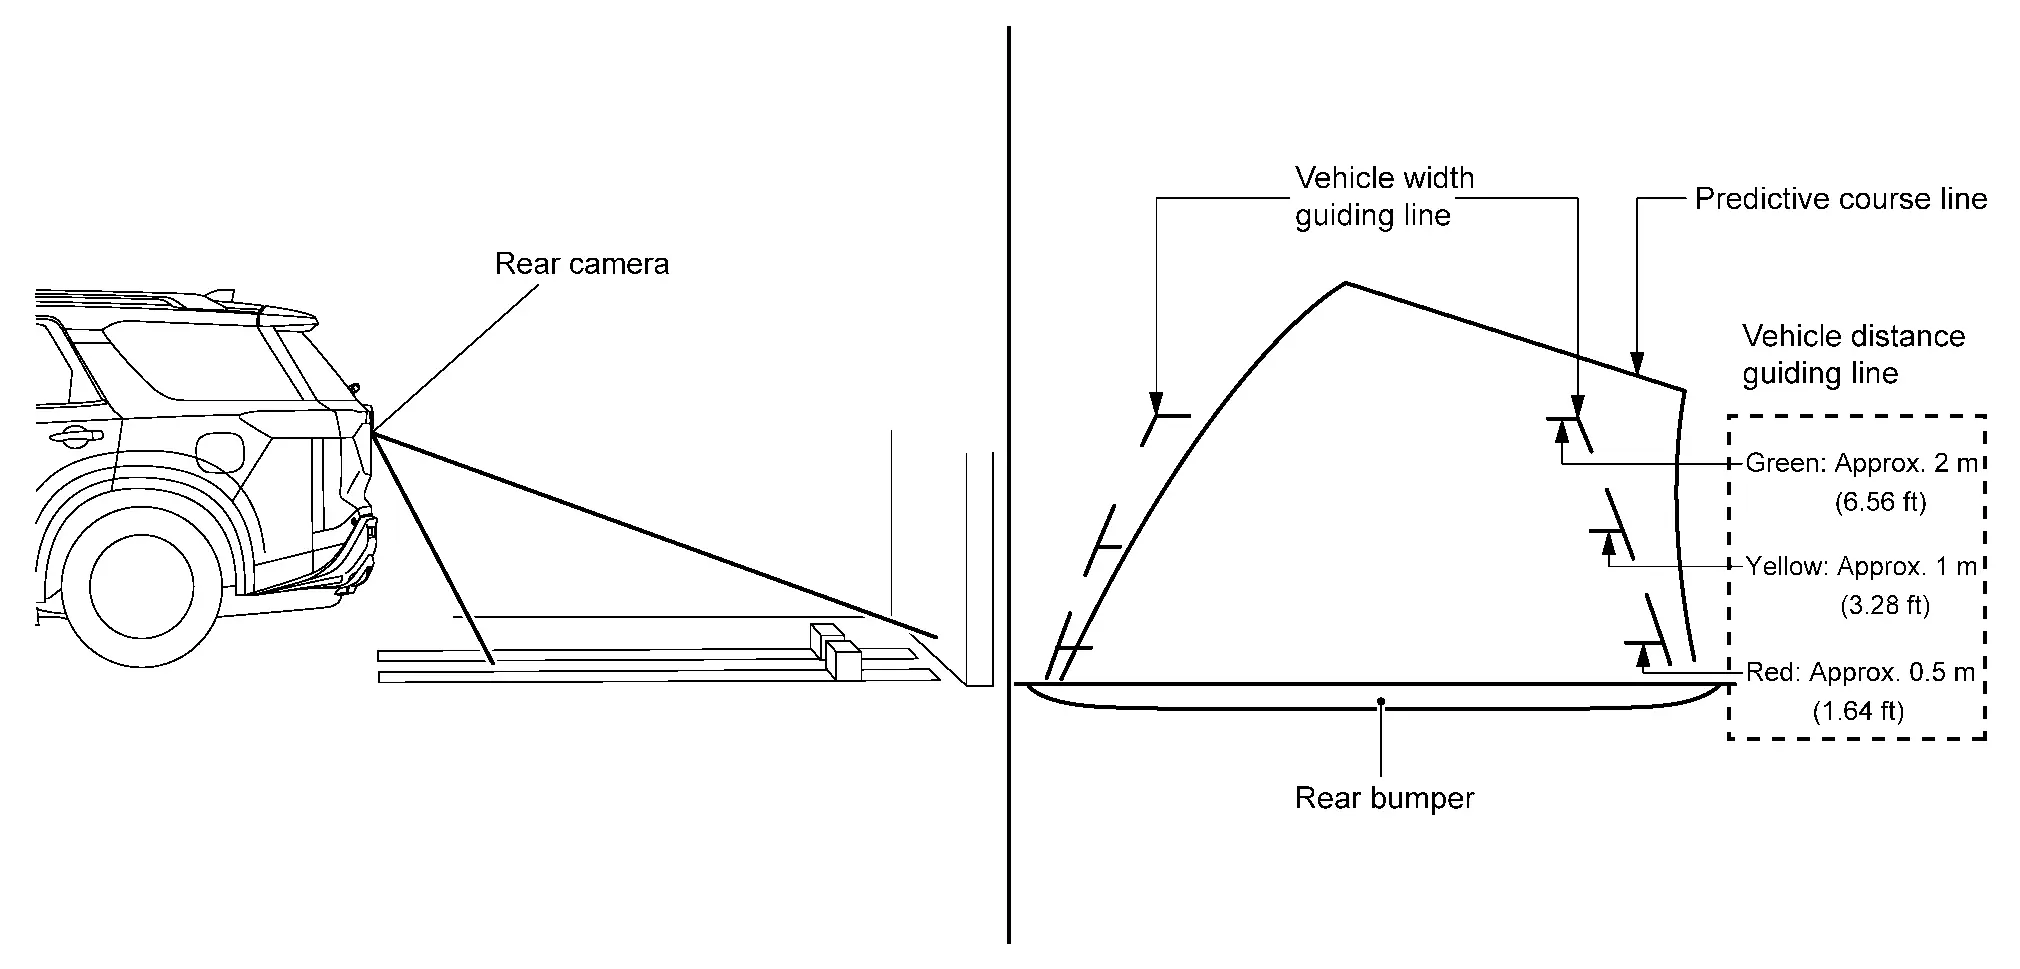
Affiche la ligne de guidage de la largeur du Nissan Pathfinder et la ligne de guidage de distance du véhicule en vue arrière, et affiche la ligne de trajectoire prévue en fonction de l'angle de braquage.
La trajectoire prévisible n'est pas affichée lorsque le volant est en position neutre.
L'unité de commande de l'Around View Monitor reçoit le signal d'angle de braquage de l'actionneur ABS et de l'unité électrique (unité de commande) via la communication CAN.
L'unité de commande de l'Around View Monitor règle la direction et la distance de la trajectoire prévisible en fonction du signal du capteur d'angle de braquage.
Lignes de guidage de la vue arrière
Vue latérale avant
L'image de la vue latérale avant provient de la caméra latérale droite.
En vue avant-latérale, affiche la ligne de guidage de distance et la ligne de guidage de largeur du Nissan Pathfinder.
Zone de la vue latérale avant et ligne de guidage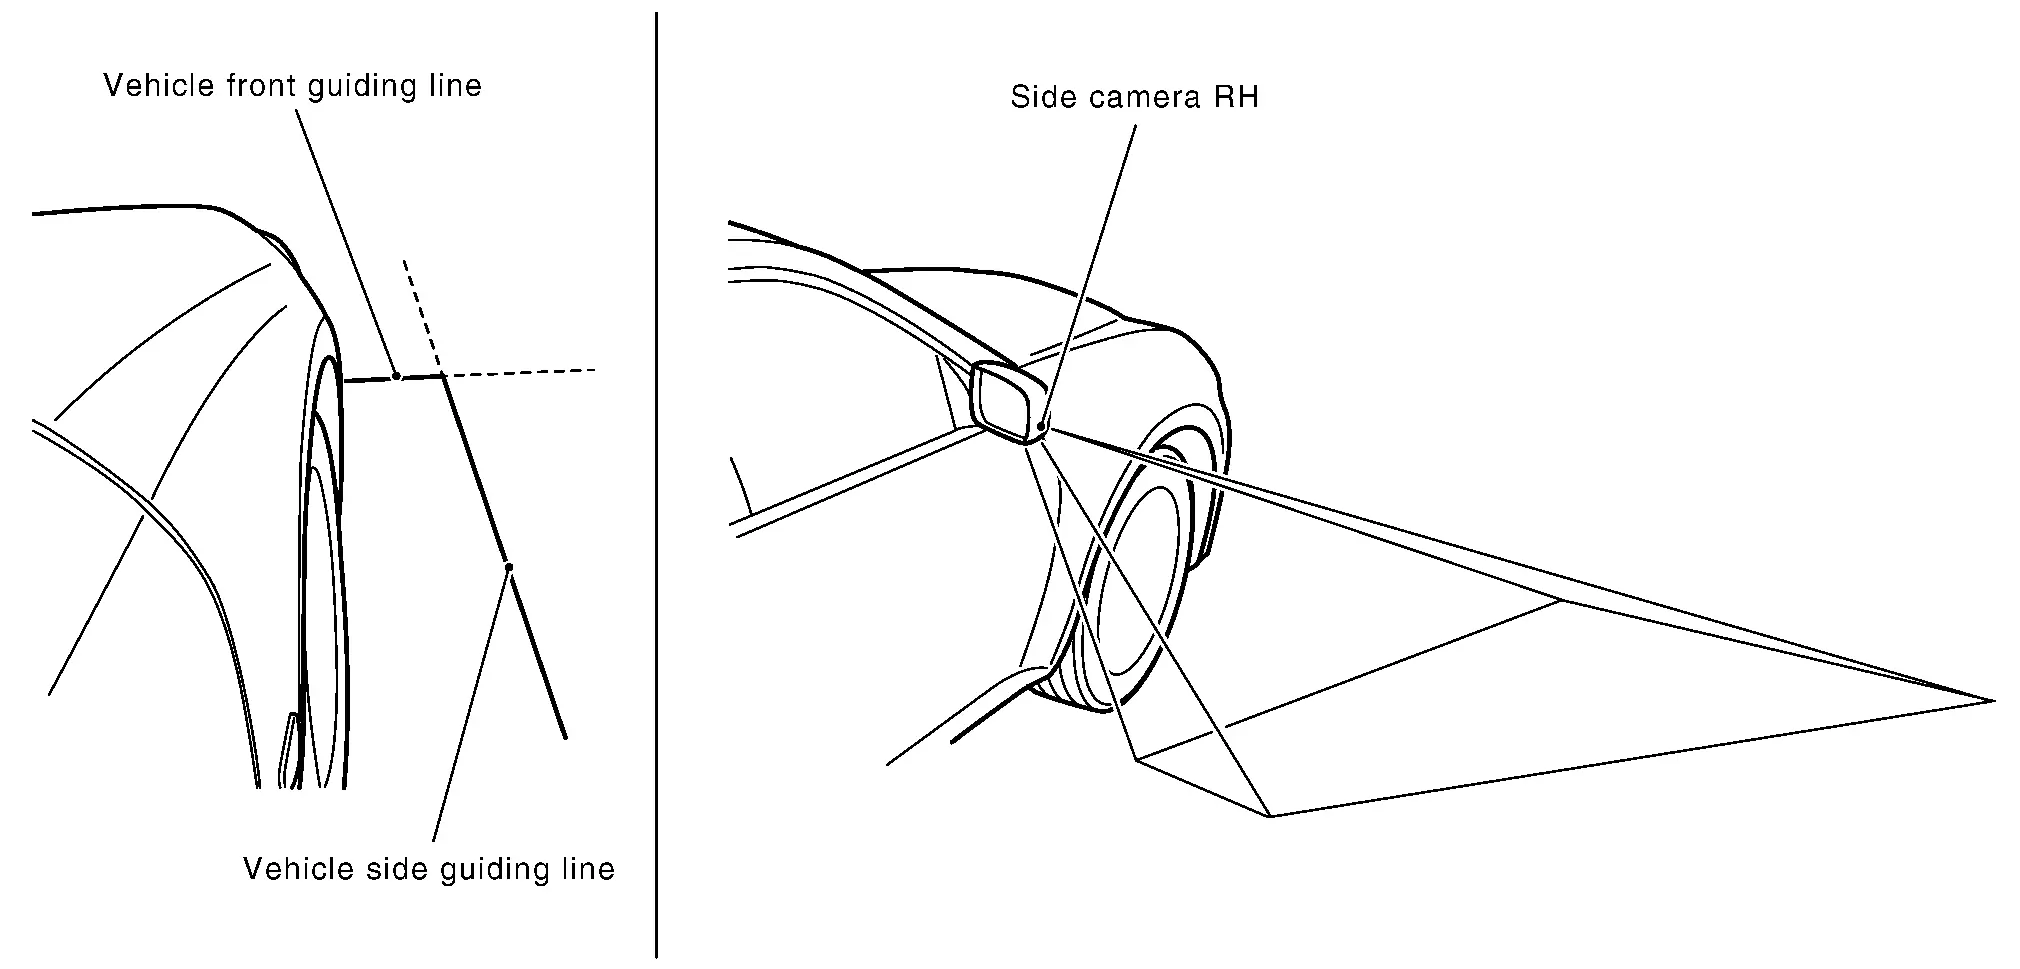
Vue à vol d'oiseau
L'image fournie par les 4 caméras est recadrée et convertie en vue du dessus, et l'environnement du Nissan Pathfinder est affiché en vue à vol d'oiseau.
En vue à vol d'oiseau, la zone non visible est affichée sur l'image afin d'indiquer la limite entre les 4 caméras. (Modèles avec zone non visible)
Image de l'affichage de la vue à vol d'oiseau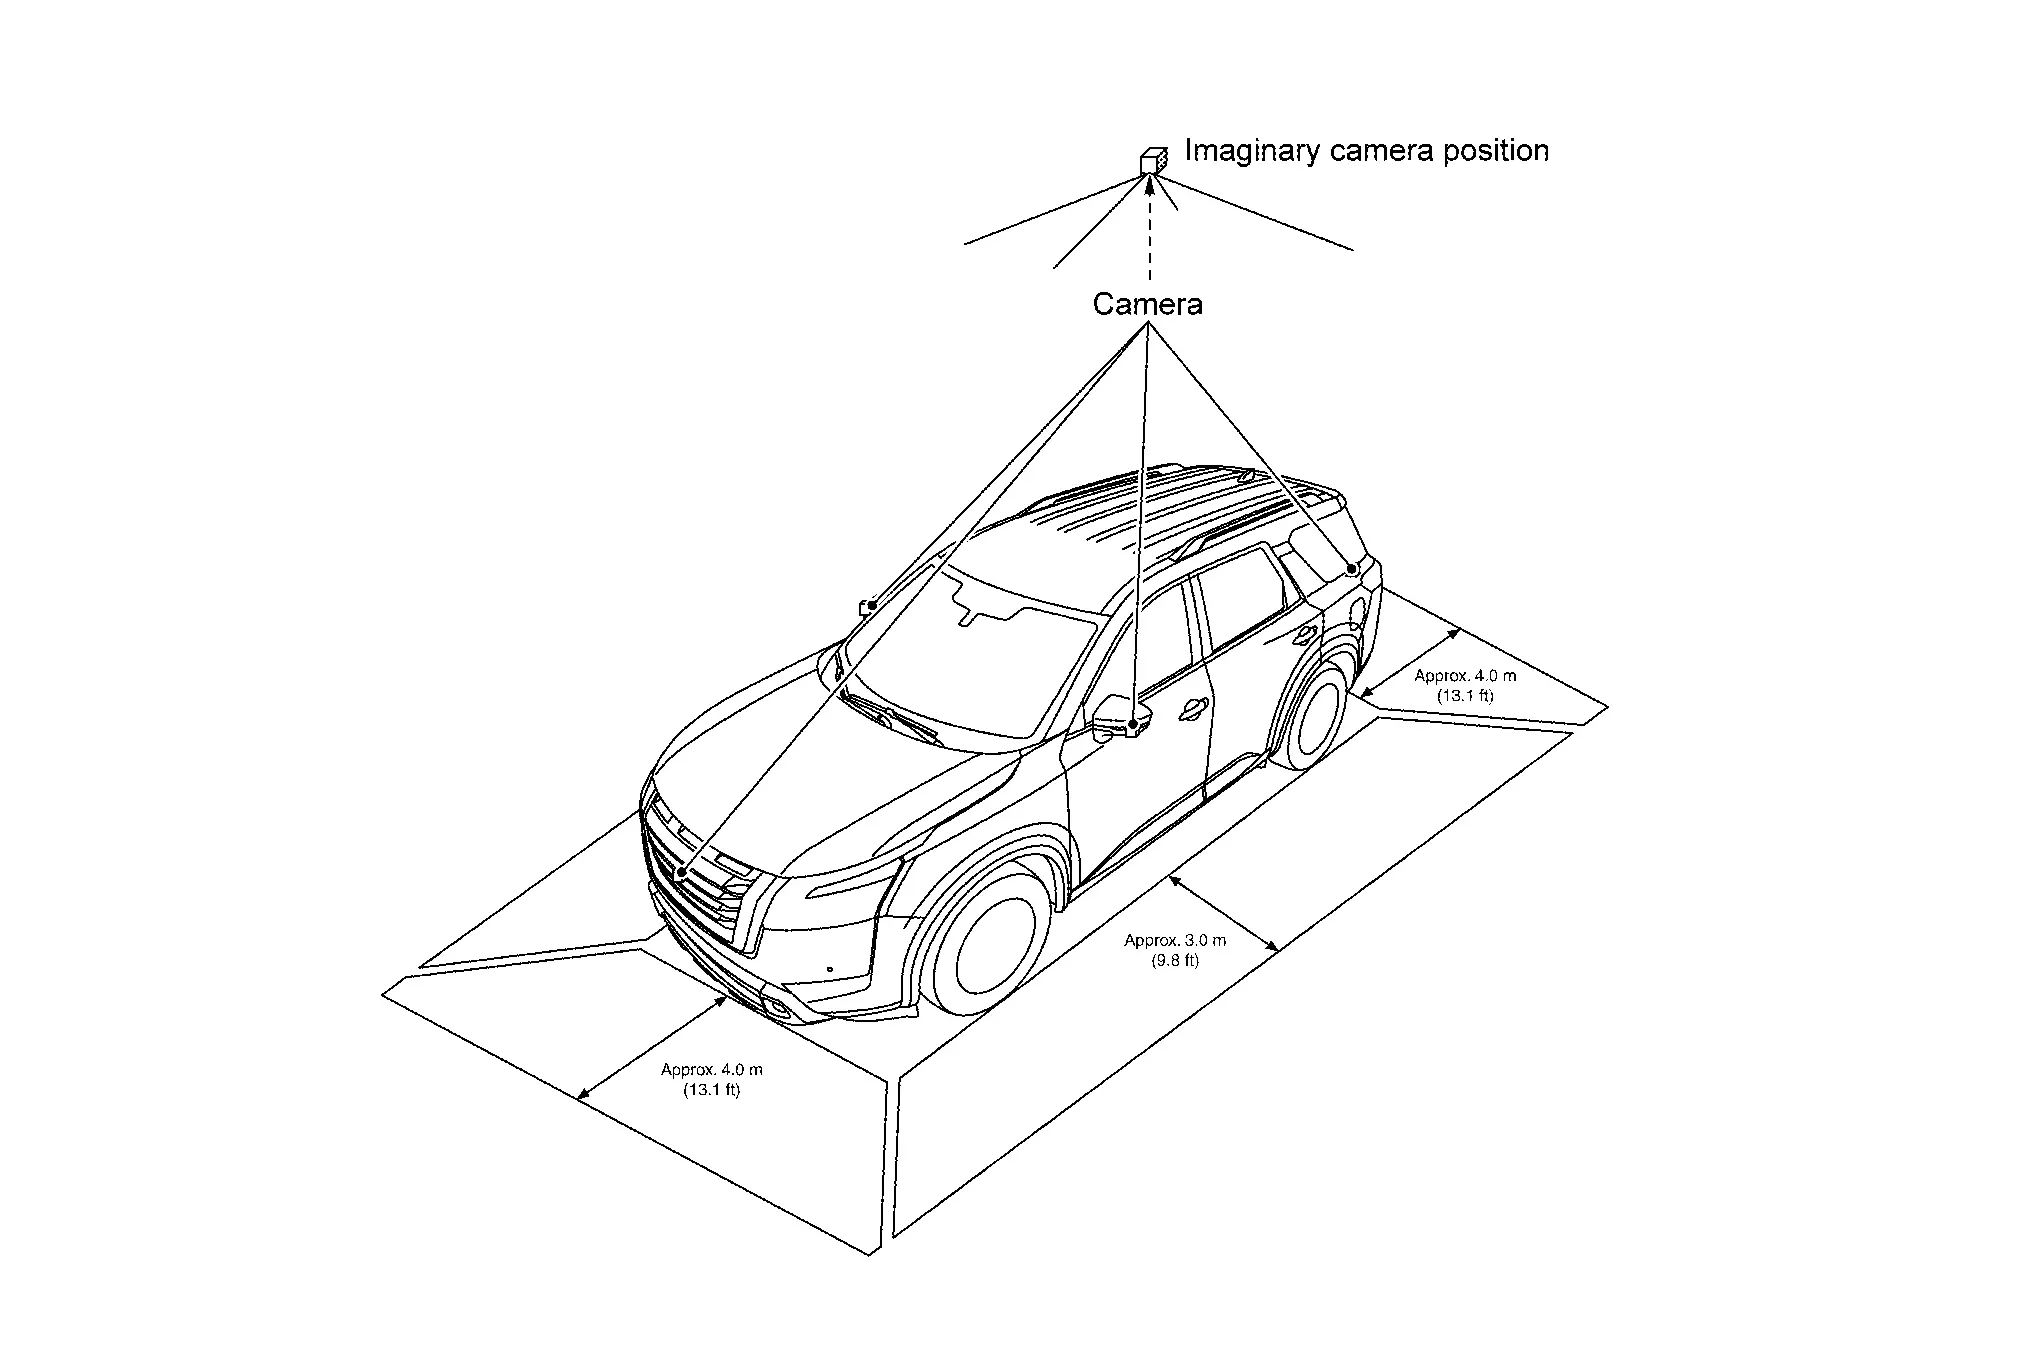
Zone d'affichage de la vue à vol d'oiseau (modèles avec zone non visible)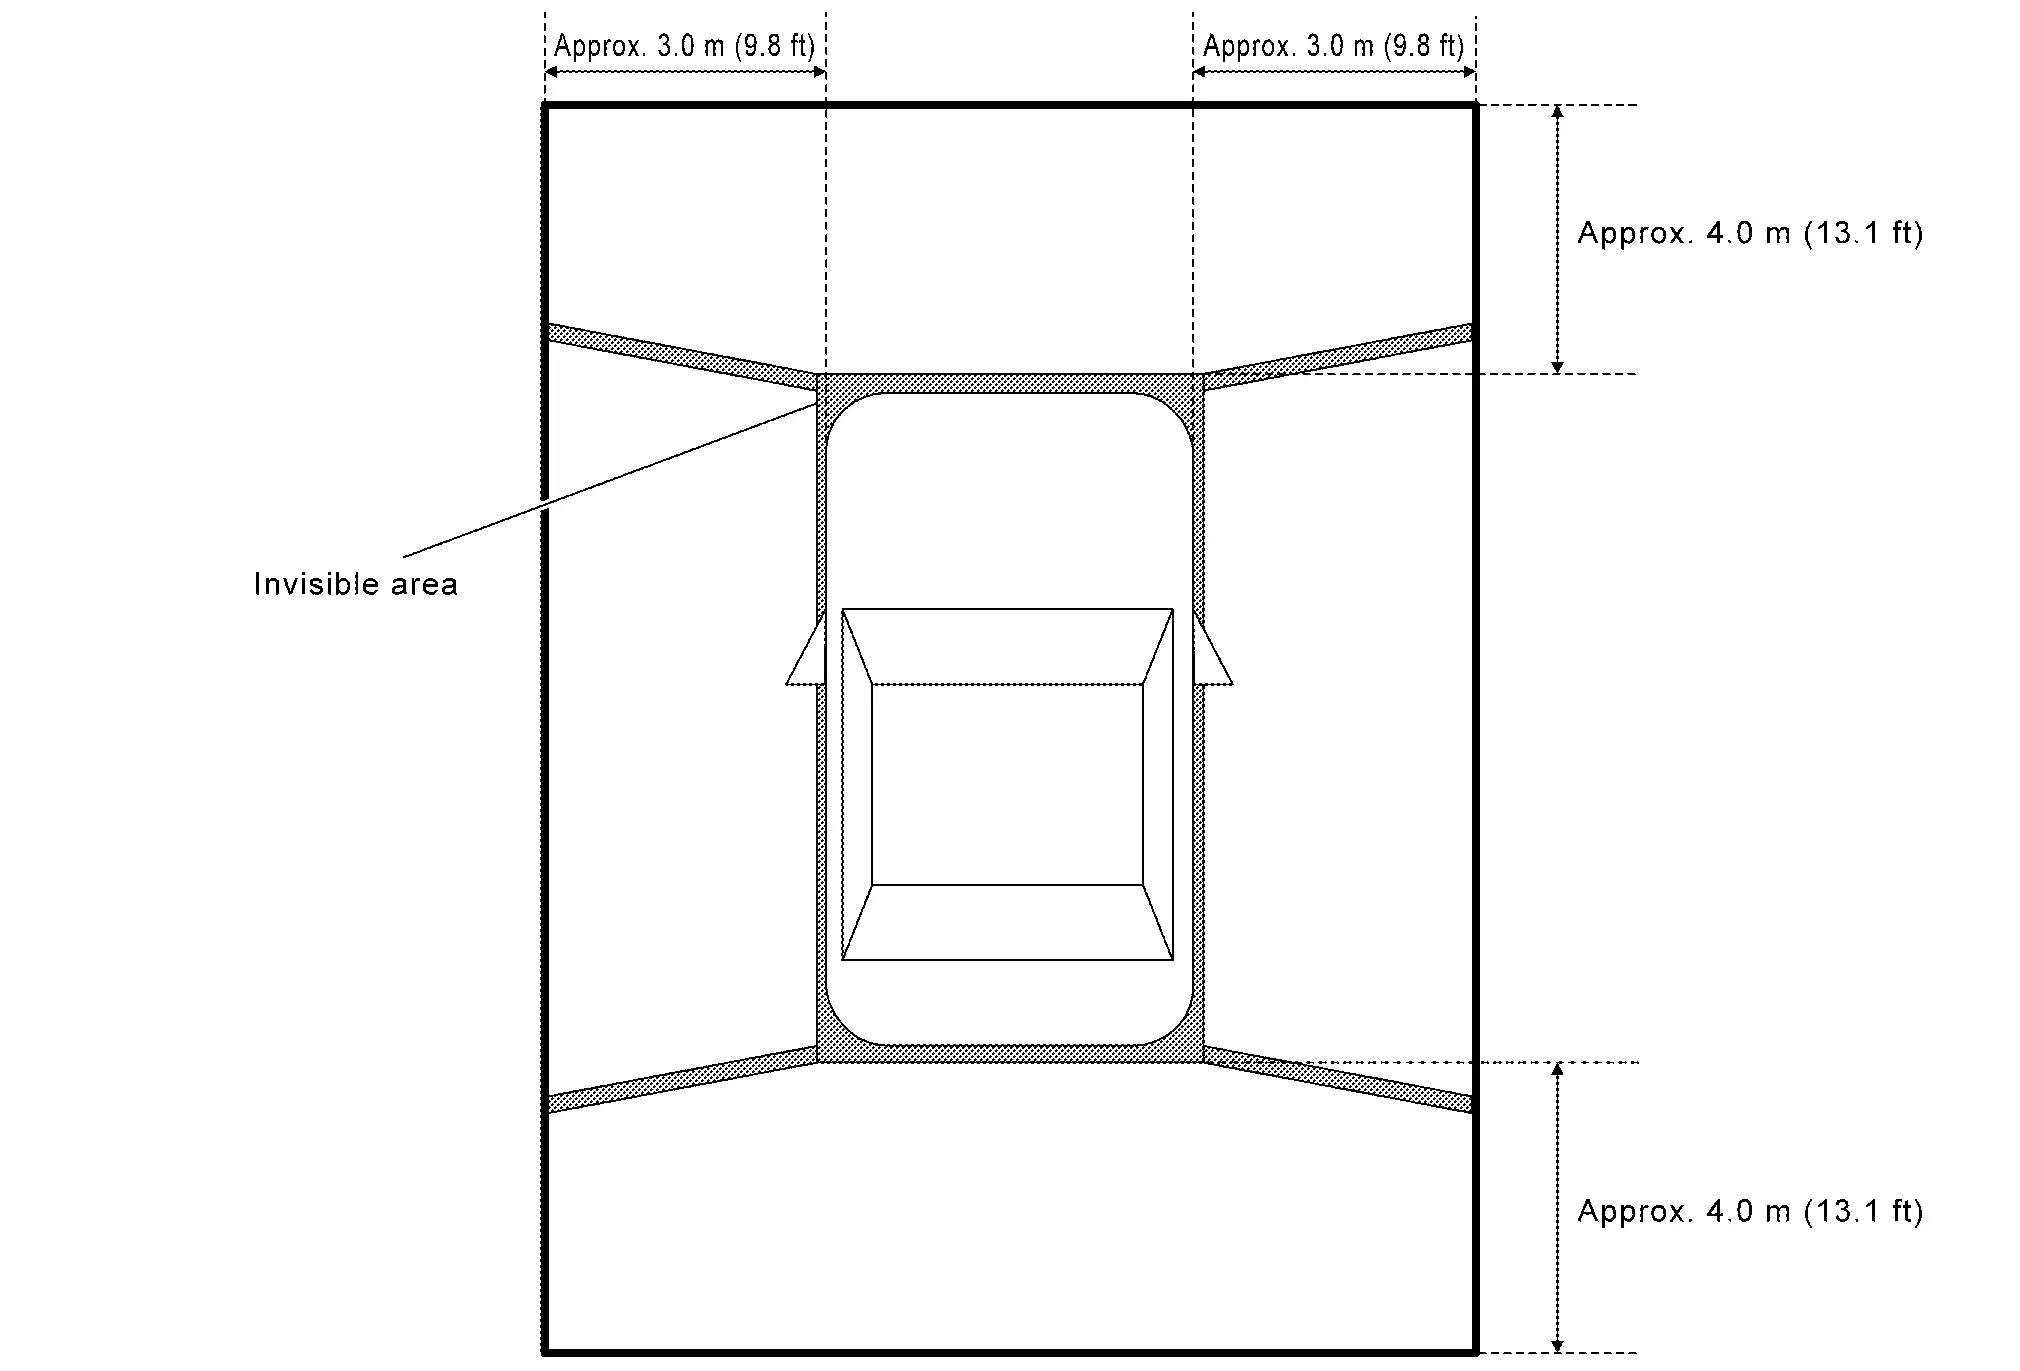
Zone d'affichage de la vue à vol d'oiseau (modèles sans zone non visible)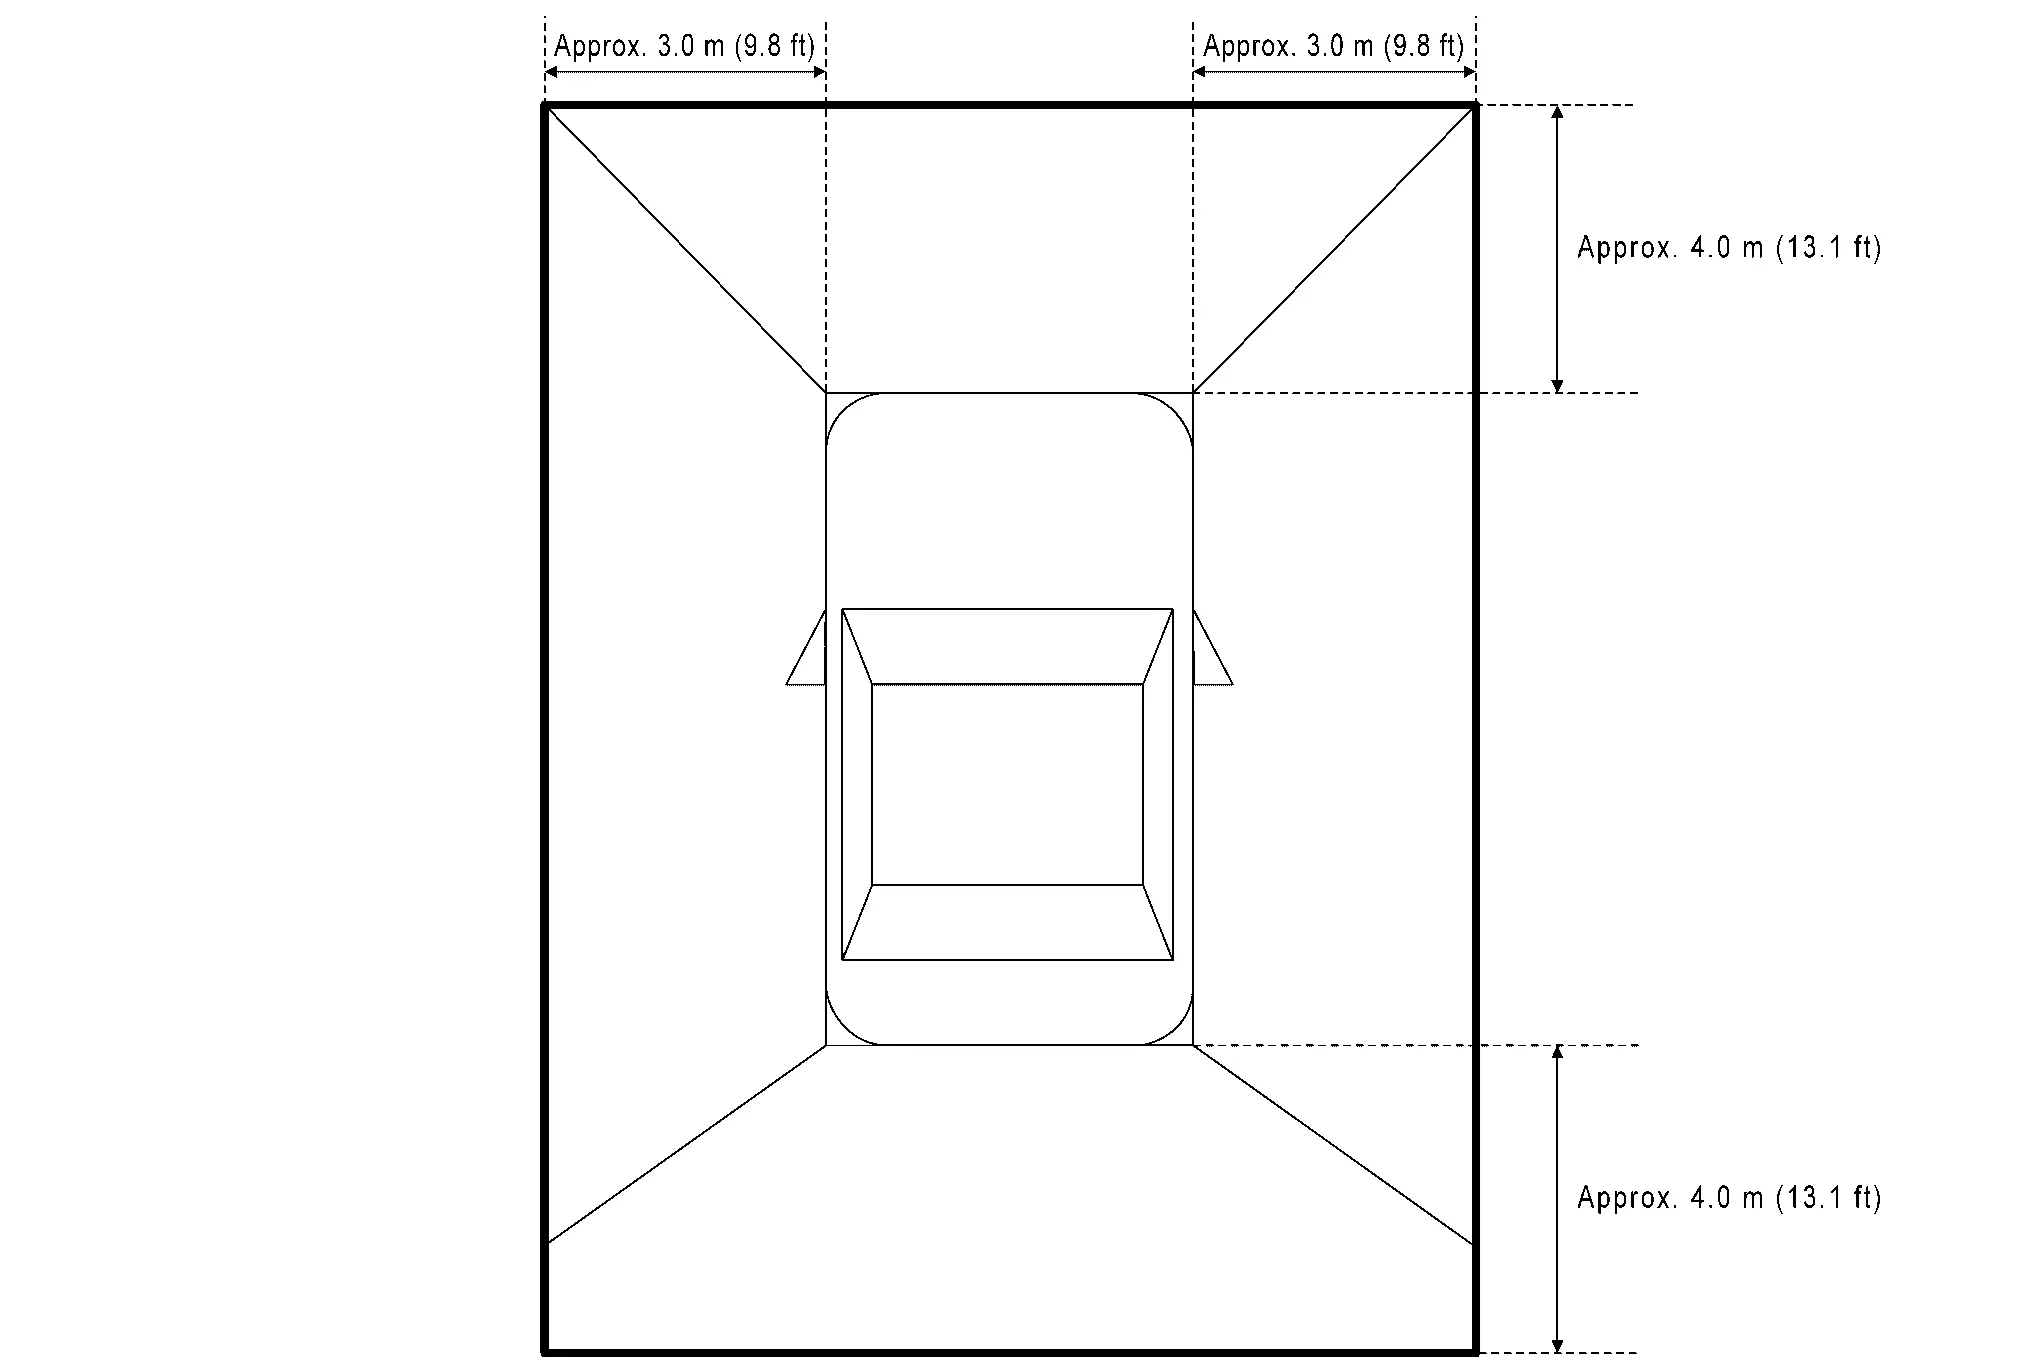
Détection d'objets en mouvement (MOD)
La détection d'objets en mouvement (MOD) est une fonction qui signale au conducteur la présence d'objets en mouvement dans la zone entourant le Nissan Pathfinder. Le MOD détecte les objets en mouvement à partir de l'image de la caméra, allume le cadre de la zone de vue en jaune chaque fois que l'icône « MOD » est affichée en vert, et active le buzzer.
La MOD détecte les objets en mouvement pendant que l'image de la caméra est affichée sur l'unité de commande AV.
L'unité de commande de l'Around View Monitor effectue le traitement suivant lorsque des objets en mouvement sont détectés.
Superpose un cadre jaune sur le signal d'image de la caméra et le transmet à l'unité de commande AV par LVDS.
Transmet au combiné d'instruments, via la communication CAN, le signal de demande de bip sonore MOD.
Combiné d'instrumentation qui reçoit le signal de demande de sortie du bip MOD provenant de l'unité de commande du moniteur de vue périphérique, et envoie le signal de commande du buzzer au buzzer.
L'unité de commande de l'Around View Monitor détecte les objets en mouvement à partir de l'image de la caméra selon une méthode de reconnaissance d'image appelée flux optique.
Le MOD ne détecte pas l'arrière-plan comme un objet en mouvement lorsque le Nissan Pathfinder se déplace (lorsque tout l'écran se déplace), mais détecte un objet en mouvement lorsqu'un objet réellement mobile apparaît à l'écran.
Le MOD peut être réglé sur OFF permanent par l'opération suivante.
OFF permanent : les réglages peuvent être effectués sur l'écran d'information du combiné d'instrumentation.
La couleur de l'icône « MOD » indique si le MOD est opérationnel ou non. L'icône « MOD » est affichée comme indiqué dans le tableau suivant. Lorsque le MOD est opérationnel, l'icône « MOD » est affichée en vert. Lorsque le MOD n'est pas opérationnel, l'icône « MOD » est affichée en gris. L'icône MOD n'est pas affichée lorsque le MOD est désactivé dans les « Réglages ».
Vue Position du sélecteur Position P ou N Position D Position R Affichage de l'icône « MOD » Vue à vol d'oiseau et vue arrière Vue à vol d'oiseau — — Gris Vue arrière Vert Vue à vol d'oiseau et vue avant Vue à vol d'oiseau Vert Gris — Vue avant Gris Vert Vue latérale et vue arrière Vue latérale — — × Vue arrière Vert Vue latérale et vue avant Vue latérale × × — Vue avant Gris Vert Vue arrière grand angle — — Vert Vue avant grand angle Gris Vert — × : L'icône n'est pas affichée.
— : La vue n'est pas affichée dans chaque position du levier (position P ou N, position D et position R).
La MOD encadre la zone de vue en jaune et émet un signal sonore lorsqu'une des conditions du tableau suivant est remplie.
Conditions de fonctionnement Vue dans laquelle la MOD est active Position du sélecteur Nissan Pathfinder Vitesse du véhicule Position P ou N 0 km/h Vue à vol d'oiseau Position D 0 km/h ou plus - moins de 8 km/h Vue avant
Vue avant grand angle
Position R 0 km/h ou plus - moins de 8 km/h Vue arrière
Vue arrière grand angle
La MOD ne fonctionne pas ou cesse de fonctionner lorsqu'une des conditions du tableau suivant est remplie.
Condition d'arrêt du fonctionnement Remarque Porte ouverte La MOD ne cesse pas de fonctionner en vue avant et en vue avant grand angle.
Le fonctionnement cesse en vue arrière et en vue arrière grand angle lorsque le hayon est ouvert.
Le fonctionnement cesse en vue à vol d'oiseau lorsqu'une porte est ouverte.
Déploiement/repliement du rétroviseur de porte L'état de déploiement ou de repliement du rétroviseur de porte est déterminé à partir du signal de commande du moteur du rétroviseur de porte, transmis du rétroviseur de porte (côté conducteur) à l'unité de commande de l'Around View Monitor.
FONCTION SONAR D'AIDE CAMÉRA
Des capteurs sonar sont installés sur les pare-chocs avant et arrière. Lorsqu'un obstacle est détecté alors que le Moniteur de vue périphérique intelligent est affiché, un indicateur sonar et un signal sonore du buzzer avertissent le conducteur de la proximité d'un obstacle. Lorsqu'un obstacle est détecté alors que le Moniteur de vue périphérique intelligent n'est pas affiché, l'écran du Moniteur de vue périphérique intelligent s'affiche automatiquement, puis l'avertissement est identique à celui affiché lorsque le Moniteur de vue périphérique intelligent est actif.
La distance d'approche entre le pare-chocs et l'obstacle est affichée en 3 niveaux selon la couleur de l'indicateur de sonar à l'écran et la cadence de clignotement de l'indicateur.
L'alerte sonore du buzzer indique la distance par rapport à l'obstacle selon un cycle à 3 niveaux.
MAC (code d'authentification de message, Message Authentication Code)
Le MAC (Message Authentication Code) est une fonction qui empêche toute communication non autorisée provenant d'autres calculateurs que l'ECU dotés de la fonction MAC, grâce à une communication d'authentification sécurisée. L'unité de commande du moniteur de vue périphérique peut écrire une clé MAC nécessaire à la communication entre les ECU et effectuer le diagnostic MAC.
Système de diagnostic (unité de commande du moniteur de vue périphérique) Nissan Pathfinder cinquième génération
Fonction CONSULT
FONCTIONS CONSULT
CONSULT effectue les fonctions suivantes via la communication avec l'unité de commande du moniteur de vue périphérique.
| Mode diagnostic | Description |
|---|---|
| Résultat de l'autodiagnostic | Effectue le diagnostic de la liaison entre l'unité de commande du moniteur de vue périphérique et le circuit de communication AV. Les dysfonctionnements actuels et antérieurs sont affichés ensemble. |
| Moniteur de données | Permet d'effectuer le diagnostic du signal du véhicule Nissan Pathfinder reçu par l'unité de commande du moniteur de vue périphérique. |
| Assistance aux travaux |
|
| Identification ECU | La référence de pièce, la version logicielle et la version matérielle de l'unité de commande du moniteur de vue périphérique peuvent être identifiées. |
| Configuration* | Écrit les spécifications du Nissan Pathfinder lors du remplacement de l'unité de commande du moniteur de vue périphérique. |
| Diagnostic MAC* | Affiche le résultat du diagnostic MAC réparti selon les deux priorités d'inspection suivantes.
|
*: S'affiche lors de l'exécution de « Diagnostic (tous systèmes) ».
RÉSULTAT DE L'AUTODIAGNOSTIC
Se reporter à l'index des DTC.
Dans l'auto-diagnostic CONSULT, les résultats de l'auto-diagnostic et l'historique des erreurs sont affichés ensemble.
La panne actuelle est indiquée par « CRNT ». La panne passée est indiquée par « PAST ».
Données de capture (Freeze Frame Data, FFD)
L'état suivant du véhicule est enregistré lorsqu'un DTC est détecté et il est affiché sur CONSULT.
| Nom de l'élément [Unité] | Contenu de l'affichage |
|---|---|
COMPTEUR ODO/TRIP [km] |
La distance totale parcourue (valeur du compteur kilométrique) au moment de la détection du DTC est affichée. |
MONITEUR DE DONNÉES
Affiche l'état des signaux du véhicule suivants reçus par l'unité de commande du moniteur de vue périphérique.
Pour chaque signal, le signal réel peut être comparé à l'état reconnu par le système.
Élément affiché Remarques SIGNAL MARCHE ARRIÈRE
[Marche/Arrêt]L'état de réception du signal de position du sélecteur (marche arrière) reçu du TCM est affiché en ON/OFF. SIGNAL DU CONTACTEUR DE CAMÉRA
[Marche/Arrêt]L'état de réception du signal du commutateur de caméra reçu de l'unité de commande AV est affiché en ON/OFF. SIGNAL DE DÉSACTIVATION DE LA CAMÉRA
[Marche/Arrêt]L'état de réception du signal de désactivation de caméra reçu de l'unité de commande AV est affiché en ON/OFF. SIGNAL D'IMAGE DE LA CAMÉRA ARRIÈRE
[OK/NG]L'état d'entrée du signal d'image de la caméra de vue arrière est affiché en OK/NG en temps réel. R-CAMERA COMM STATUS
[OK/NG]L'état de communication avec la caméra arrière est affiché en OK/NG en temps réel. R-CAMERA COMM LINE
[OK/NG]L'état de la ligne de communication avec la caméra arrière est affiché en OK/NG en temps réel. SIGNAL IMAGE CAMÉRA AVANT
[OK/NG]L'état d'entrée du signal d'image de la caméra de vue avant est affiché en OK/NG en temps réel. F-CAMERA COMM STATUS
[OK/NG]L'état de communication avec la caméra avant est affiché en OK/NG en temps réel. F-CAMERA COMM LINE
[OK/NG]L'état de la ligne de communication avec la caméra avant est affiché en OK/NG en temps réel. Signal d'image de la caméra gauche
[OK/NG]L'état d'entrée du signal d'image de la caméra latérale GAUCHE est affiché en OK/NG en temps réel. Left camera comm status
[OK/NG]L'état de communication avec la caméra latérale GAUCHE est affiché en OK/NG en temps réel. Ligne de la caméra gauche
[OK/NG]L'état de la ligne de communication avec la caméra latérale GAUCHE est affiché en OK/NG en temps réel. Signal d'image de la caméra droite
[OK/NG]L'état d'entrée du signal d'image de la caméra latérale DROITE est affiché en OK/NG en temps réel. Right camera comm status
[OK/NG]L'état de communication avec la caméra latérale DROITE est affiché en OK/NG en temps réel. Ligne de la caméra droite
[OK/NG]L'état de la ligne de communication avec la caméra latérale DROITE est affiché en OK/NG en temps réel. FOLDING MOTOR VOLT 1
[Marche/Arrêt]L'état de réception du signal de position de rabattement du rétroviseur (ouvert) reçu du rétroviseur de porte DROIT est affiché en ON/OFF. FOLDING MOTOR VOLT 2
[Marche/Arrêt]L'état de réception du signal de position de rabattement du rétroviseur (fermé) provenant du rétroviseur de porte droit est affiché en ON/OFF. Sortie d'image
[Marche/Arrêt]Affiche en temps réel l'état de transmission du signal d'image en ON / OFF. État de l'alimentation électrique Affiche la valeur de l'alimentation de l'unité de commande du moniteur de vue périphérique. Nissan Pathfinder Vitesse du véhicule
[km/h]Affiche la valeur du signal de vitesse du véhicule.
ASSISTANCE AU TRAVAIL
| Éléments d'assistance | Description |
|---|---|
| ÉCRITURE CLÉ MAC | Écrire la clé MAC dans l'unité de commande du moniteur de vue périphérique. |
| AFFICHAGE DE LA LIGNE DE TRAJECTOIRE PRÉDICTIVE | |
| correction du diamètre des pneus | |
| Fonction MOD | Sélectionner ON/OFF pour la fonction MOD. |
| INITIALISER L'ÉTALONNAGE DE L'IMAGE CAMÉRA | Le calibrage peut être réinitialisé à l'état de sortie d'usine. |
| ÉTALONNAGE DE L'IMAGE CAMÉRA (CAMÉRA AVANT) | Effectue l'étalonnage de la caméra avant. |
| ÉTALONNAGE DE L'IMAGE CAMÉRA (CAMÉRA CÔTÉ PASSAGER) | Effectue l'étalonnage de la caméra latérale droite. |
| ÉTALONNAGE DE L'IMAGE CAMÉRA (CAMÉRA LATÉRALE DR) | Effectue l'étalonnage de la caméra latérale gauche. |
| ÉTALONNAGE DE L'IMAGE CAMÉRA (CAMÉRA ARRIÈRE) | Effectue l'étalonnage de la caméra arrière. |
| AJUSTEMENT FIN DE LA VUE À VOL D'OISEAU | La vérification et le réglage de l'écart entre chaque caméra peuvent être effectués. La fonction de réglage fin de l'étalonnage de la caméra permet de vérifier et de corriger l'écart entre chaque caméra. |
IDENTIFICATION DU CALCULATEUR
La référence de pièce, la version logicielle et la version matérielle de l'unité de commande du moniteur de vue périphérique peuvent être identifiées.
CONFIGURATION
Écrit les spécifications du véhicule lors du remplacement de l'unité de commande du moniteur de vision périphérique.