EPS-System Beschreibung - Drehmomentsensor
Übersicht
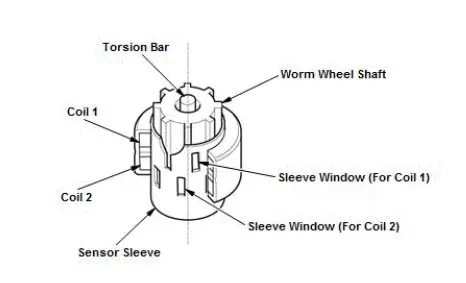
Der Drehmomentsensor erfasst das Lenkmoment und die Belastung der Fahrbahnoberfläche nach dem Prinzip der variablen Induktivität. Der Drehmomentsensor besteht aus der Eingangswelle (Sensorhülse, Spule 1 und Spule 2 sind kombiniert), der Schneckenradwelle und dem Drehstab.

Die Schneckenradwelle ist ein magnetischer Körper mit einem vertikal geriffelten Sensorabschnitt. Die Spule im Gehäuse hält ein konstantes MR-Element über die Sensorhülse gegen das Vorsprungende der Schneckenradwelle. Die Sensorhülse hat mehrere Hülsenfenster. Das MR-Element zwischen Spule und Schneckenradwelle verändert sich je nach Position dieser Fenster.
Funktionsprinzip des Drehmomentsensors
Wenn der Fahrer das Lenkrad bedient, dreht sich die Schneckenradwelle. Dadurch verdreht sich der Drehstab, und die Eingangswelle verschiebt sich relativ zur Schneckenradwelle. Dies verändert die magnetische Phase der Eingangswelle in Bezug auf das MR-Element. (Das MR-Element hat einen hohen Wert, wenn das Vorsprungende der Eingangswelle am Hülsenfenster liegt.) Die Induktivität der Spule (induzierte Spannung) ändert sich mit der Veränderung des MR-Elements. Dadurch ändert sich das Lenkmoment entsprechend dieser Induktivität. Beim Lenken steigt die magnetische Flussdichte auf einer Seite der Spule, während sie auf der anderen Seite sinkt. Der Drehmomentsensor erzeugt aus der Abweichung zwischen den Dichten einen Signalverlauf, bestimmt daraus die Lenkrichtung und bewertet das Lenkmoment entsprechend der Abweichung.

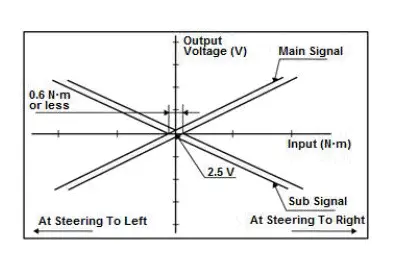
Die Erfassungsschaltung besteht aus einem Hauptsignalkreis, der den Sensorwert an das System ausgibt, und einem Teilsignalkreis für die Notlauffunktion (Fail-Safe-Steuerung). Der Drehmomentsensor erfasst die Änderung des magnetischen Flusses in Spule 1 und Spule 2 als Signalverlauf und verstärkt ihn in der Drehmomentsensorschaltung, um das Hauptsignal und das Teilsignal zu erzeugen. Wenn das Lenkrad nach rechts gedreht wird, steigt die Spannung des Hauptsignals, während die Spannung des Teilsignals sinkt. Beim Lenken nach links verhält es sich umgekehrt. Ohne Lenkmoment liegen sowohl am Haupt- als auch am Teilsignal 2,5 V an. Die Spannungsänderung wird als Lenksignal an das Steuergerät ausgegeben. Das System bestimmt die Lenkrichtung und das Lenkmoment anhand des Hauptsignals und überwacht das Hauptsignal ständig durch Vergleich mit dem Teilsignal. Erkennt das EPS-Steuergerät eine Differenz zwischen diesen Ausgangssignalen (Betrag der Spannung), führt es die Fail-Safe-Steuerung durch.
Kennlinie des Drehmomentsensors