Descripción del sistema EPS - Sensor de par
Descripción general
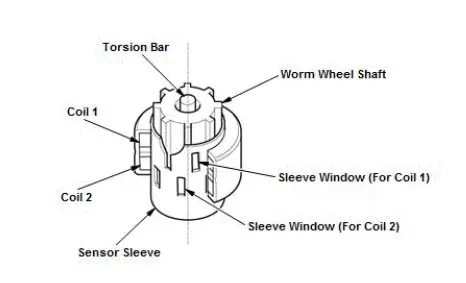
El sensor de par detecta el par de dirección y la tensión de la superficie de la carretera mediante el método de inductancia variable. El sensor de par consta del eje de entrada (el manguito del sensor, la bobina 1 y la bobina 2 están combinados), el eje de la rueda helicoidal y la barra de torsión.

El eje de la rueda helicoidal es el cuerpo magnético con la parte sensora de crestas verticales. La bobina en la carcasa mantiene un elemento MR constante contra el extremo saliente del eje de la rueda helicoidal a través del manguito del sensor. El manguito del sensor tiene varias ventanas, y el elemento MR generado entre la bobina y el eje de la rueda helicoidal cambia según la ubicación de estas ventanas.
Principio de detección del sensor de par
Cuando el conductor opera el volante, el eje de la rueda helicoidal gira, torsionando la barra de torsión y desplazando relativamente el eje de entrada respecto al eje de la rueda helicoidal. Esto cambia la fase magnética del eje de entrada en relación con el elemento MR. (El elemento MR tiene un valor alto cuando el extremo saliente del eje de entrada está ubicado en la ventana del manguito). La inductancia de la bobina (voltaje inducido) varía según el cambio en el elemento MR. Por lo tanto, el par de dirección cambia junto con esta inductancia. Al girar la dirección, la densidad de flujo magnético en un lado de la bobina aumenta, mientras que en el otro lado disminuye. El sensor de par genera la diferencia entre las densidades como una forma de onda, determina el sentido de la dirección y evalúa el par de dirección según dicha diferencia.

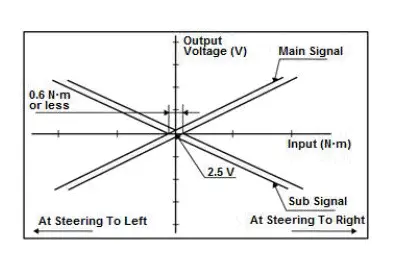
El circuito de detección consta de un circuito de señal principal que envía el valor del sensor al sistema y un circuito de señal secundario para el control a prueba de fallos. El sensor de par detecta el cambio de flujo magnético en la bobina 1 y la bobina 2 como una forma de onda, y lo amplifica en el circuito del sensor de par para generar la señal principal y la señal secundaria. Cuando se gira el volante a la derecha, el voltaje de la señal principal aumenta y el del circuito secundario disminuye. Girar a la izquierda produce lo contrario. Además, cuando no se genera par de dirección, las señales principal y secundaria tienen 2,5 V. La variación de estos voltajes se envía a la unidad de control como señal de dirección. El sistema no solo determina el sentido y el par de dirección a partir de la señal principal, sino que también supervisa siempre la señal principal comparándola con la secundaria. Cuando la unidad de control EPS detecta una diferencia entre estas señales de salida (valor absoluto del voltaje), realiza el control a prueba de fallos.
Características del sensor de par