Sistema LAN - Descripción del sistema
- Sistema de comunicación CAN
- Diagnóstico CAN
- Diagnóstico de averías
Sistema de comunicación CAN Nissan Pathfinder de 5.ª generación
Descripción del sistema
La comunicación CAN es un sistema de comunicación multiplexado. Esto permite que el sistema transmita y reciba grandes cantidades de datos a alta velocidad conectando las unidades de control con dos líneas de comunicación (CAN-H y CAN-L).
Las unidades de control de la red CAN transmiten señales mediante el circuito de control de comunicación CAN. Solo reciben de otras unidades de control las señales necesarias para operar las distintas funciones.
Las líneas de comunicación CAN adoptan un cable de par trenzado (dos hilos trenzados) para la inmunidad al ruido.
Diagrama del sistema
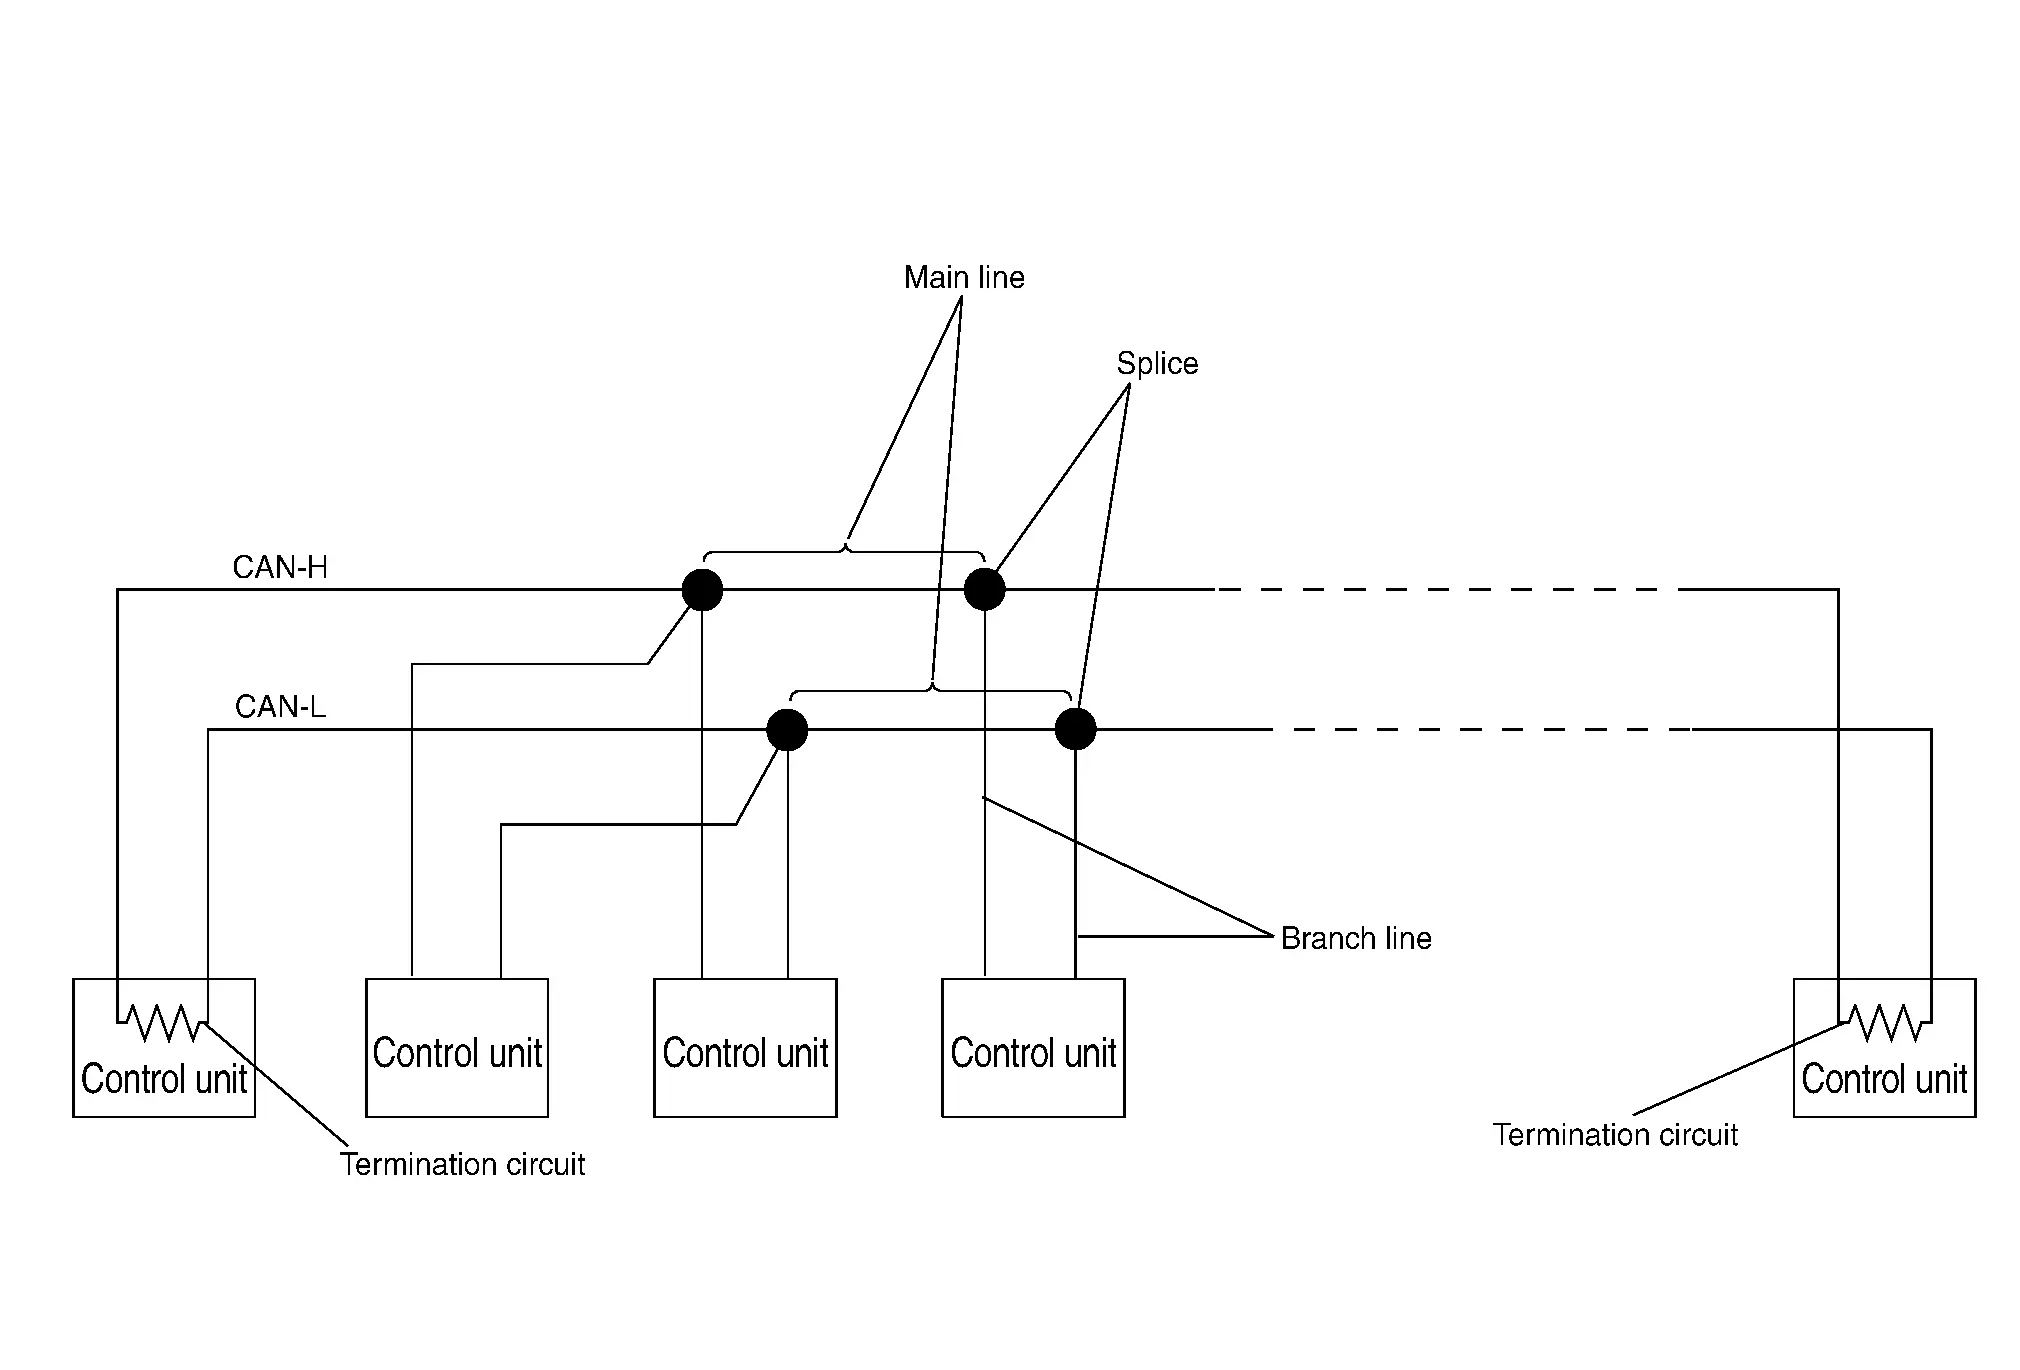
Cada unidad de control hace pasar una corriente eléctrica por los circuitos de terminación al transmitir una señal de comunicación CAN. Los circuitos de terminación producen una diferencia de potencial eléctrico entre CAN-H y CAN-L. El sistema de comunicación CAN transmite y recibe señales de comunicación CAN mediante dicha diferencia de potencial.
| Componente | Descripción |
|---|---|
| Línea principal | Línea de comunicación CAN entre empalmes |
| Línea derivada | Línea de comunicación CAN entre un empalme y una unidad de control |
| Empalme | Punto que conecta una línea derivada con una línea principal |
| Circuito de terminación | Consulte el circuito de control de comunicación CAN. |
Circuito de control de comunicación CAN
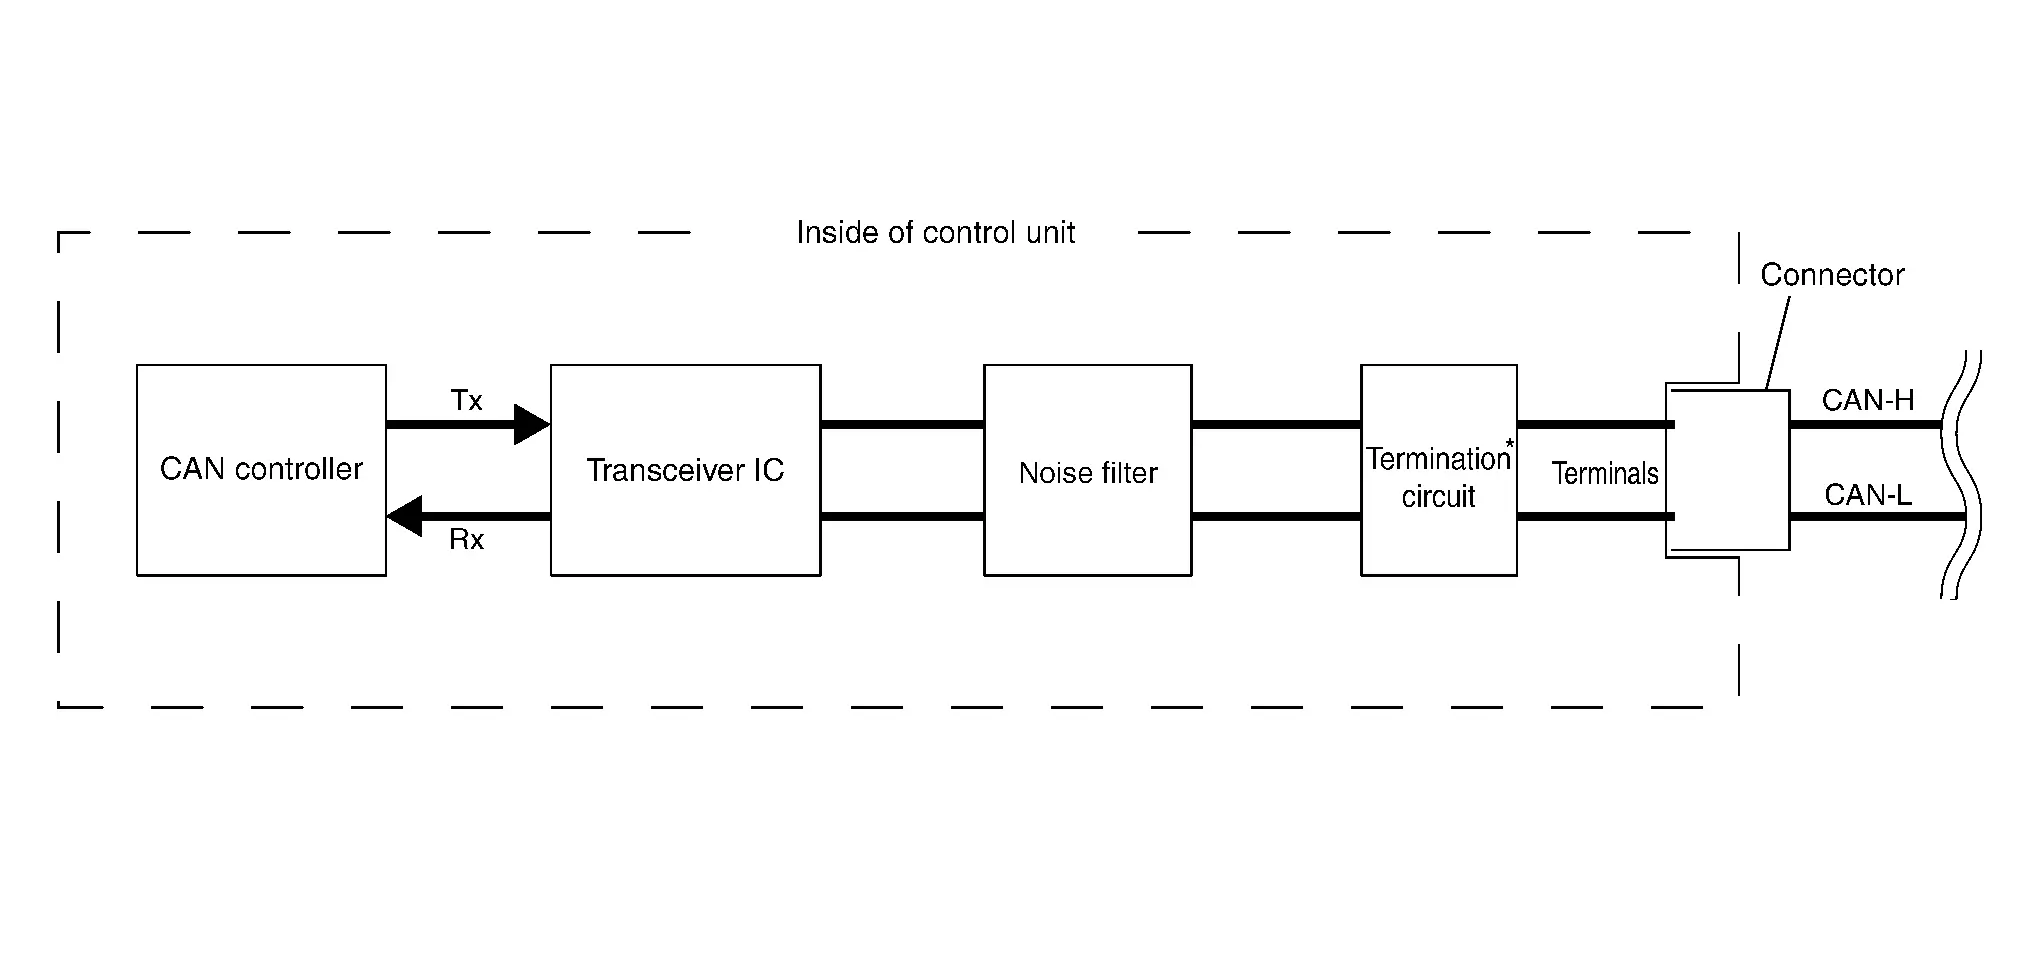
| Componente | Descripción del sistema |
|---|---|
| Controlador CAN | Controla la transmisión y recepción de señales de comunicación CAN, la detección de errores, etc. |
| CI transceptor | Convierte la señal digital en señal de comunicación CAN, y la señal de comunicación CAN en señal digital. |
| Filtro de ruido | Elimina el ruido de la señal de comunicación CAN. |
Circuito de terminación* (Resistencia de aprox. 120 Ω) |
Produce la diferencia de potencial. |
*: Son las únicas unidades de control conectadas a ambos extremos del sistema de comunicación CAN.
Diagnóstico en CAN Nissan Pathfinder
Descripción
“Diag on CAN” es un diagnóstico que utiliza la comunicación CAN en lugar de las líneas de comunicación DDL1 y DDL2 anteriores, entre las unidades de control y la unidad de diagnóstico.
Diagrama del sistema
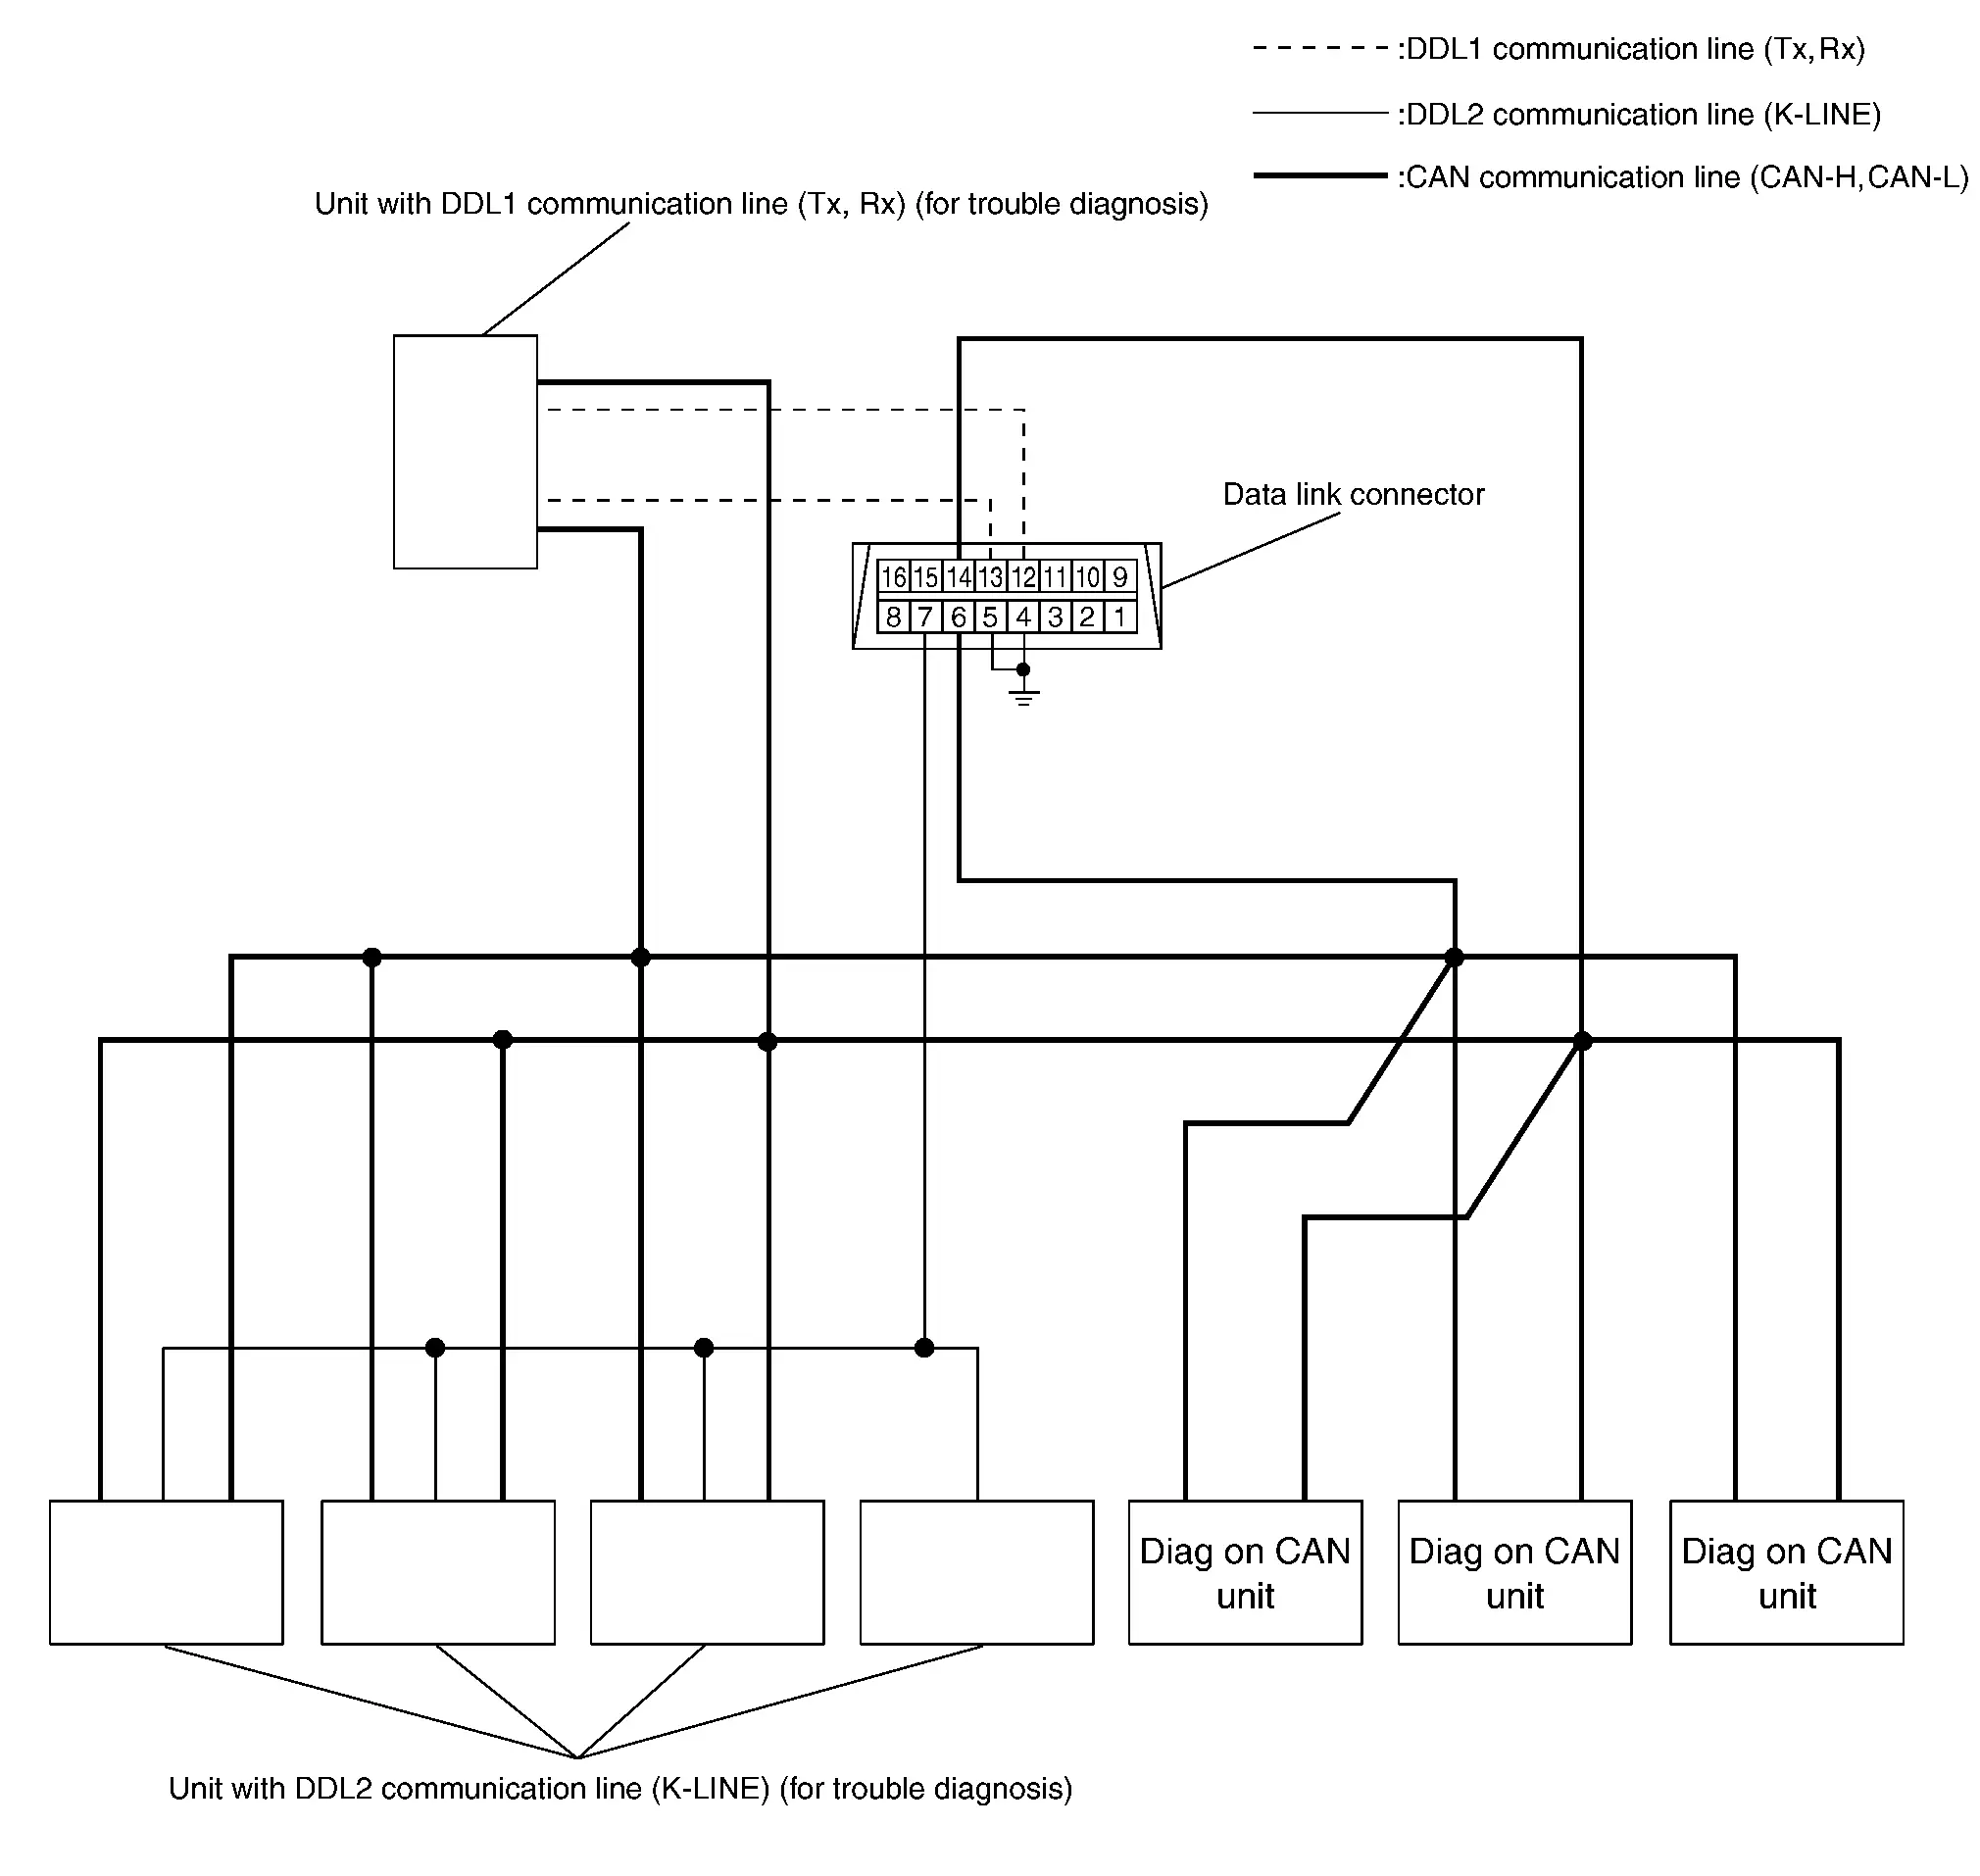
| Nombre | Mazo de cables | Descripción |
|---|---|---|
| DDL1 | Tx Rx |
Se utiliza para el diagnóstico de averías. (CAN-H y CAN-L se utilizan para el control) |
| DDL2 | K-LINE | Se utiliza para el diagnóstico de averías. (CAN-H y CAN-L se utilizan para el control) |
| Diag on CAN | CAN-H CAN-L |
Se utiliza para el diagnóstico de averías y el control. |
Diagnóstico de averías Nissan Pathfinder SUV
Condición de detección de averías
Se indica un DTC (p. ej., U1000 y U1001) de comunicación CAN en RESULTADOS DEL AUTODIAGNÓSTICO de CONSULT si una señal de comunicación CAN no se transmite ni se recibe entre unidades durante 2 segundos o más.
ERROR DEL SISTEMA DE COMUNICACIÓN CAN
Circuito abierto en la línea de comunicación CAN (CAN-H, CAN-L o ambas)
Cortocircuito en la línea de comunicación CAN (a masa, entre líneas de comunicación CAN, con otros mazos de cables)
Error en el circuito de control de comunicación CAN de la unidad conectada a la línea de comunicación CAN
CUANDO SE INDICA UN DTC DE COMUNICACIÓN CAN AUNQUE EL SISTEMA DE COMUNICACIÓN CAN ESTÉ NORMAL
Desmontaje/montaje de piezas: es posible que se detecte un error al desmontar y montar la unidad de comunicación CAN y las piezas relacionadas con el interruptor de encendido en ON. (Es posible que se detecte un DTC distinto de la comunicación CAN.)
Fusible fundido (retirado): la comunicación CAN de la unidad puede dejar de funcionar.
Caída de tensión: es posible que se detecte un error si la tensión cae por una batería descargada al girar el interruptor de encendido a ON (depende de la unidad de control que realice la comunicación CAN).
Puede detectarse un error si el circuito de alimentación de la unidad de control que realiza la comunicación CAN presenta un mal funcionamiento (según la unidad de control que realice la comunicación CAN).
Puede detectarse un error si la reprogramación no se completa correctamente.
Síntomas cuando se produce un error en el sistema de comunicación CAN
En el sistema de comunicación CAN, varias unidades transmiten y reciben señales entre sí. Cada unidad no puede transmitir ni recibir señales si se produce cualquier error en la línea de comunicación CAN. En esta situación, varias unidades de control relacionadas con la causa raíz presentan fallos o pasan al modo de seguridad (fail-safe).
EJEMPLO DE ERROR
Ejemplo: circuito abierto en la línea derivada del TCM
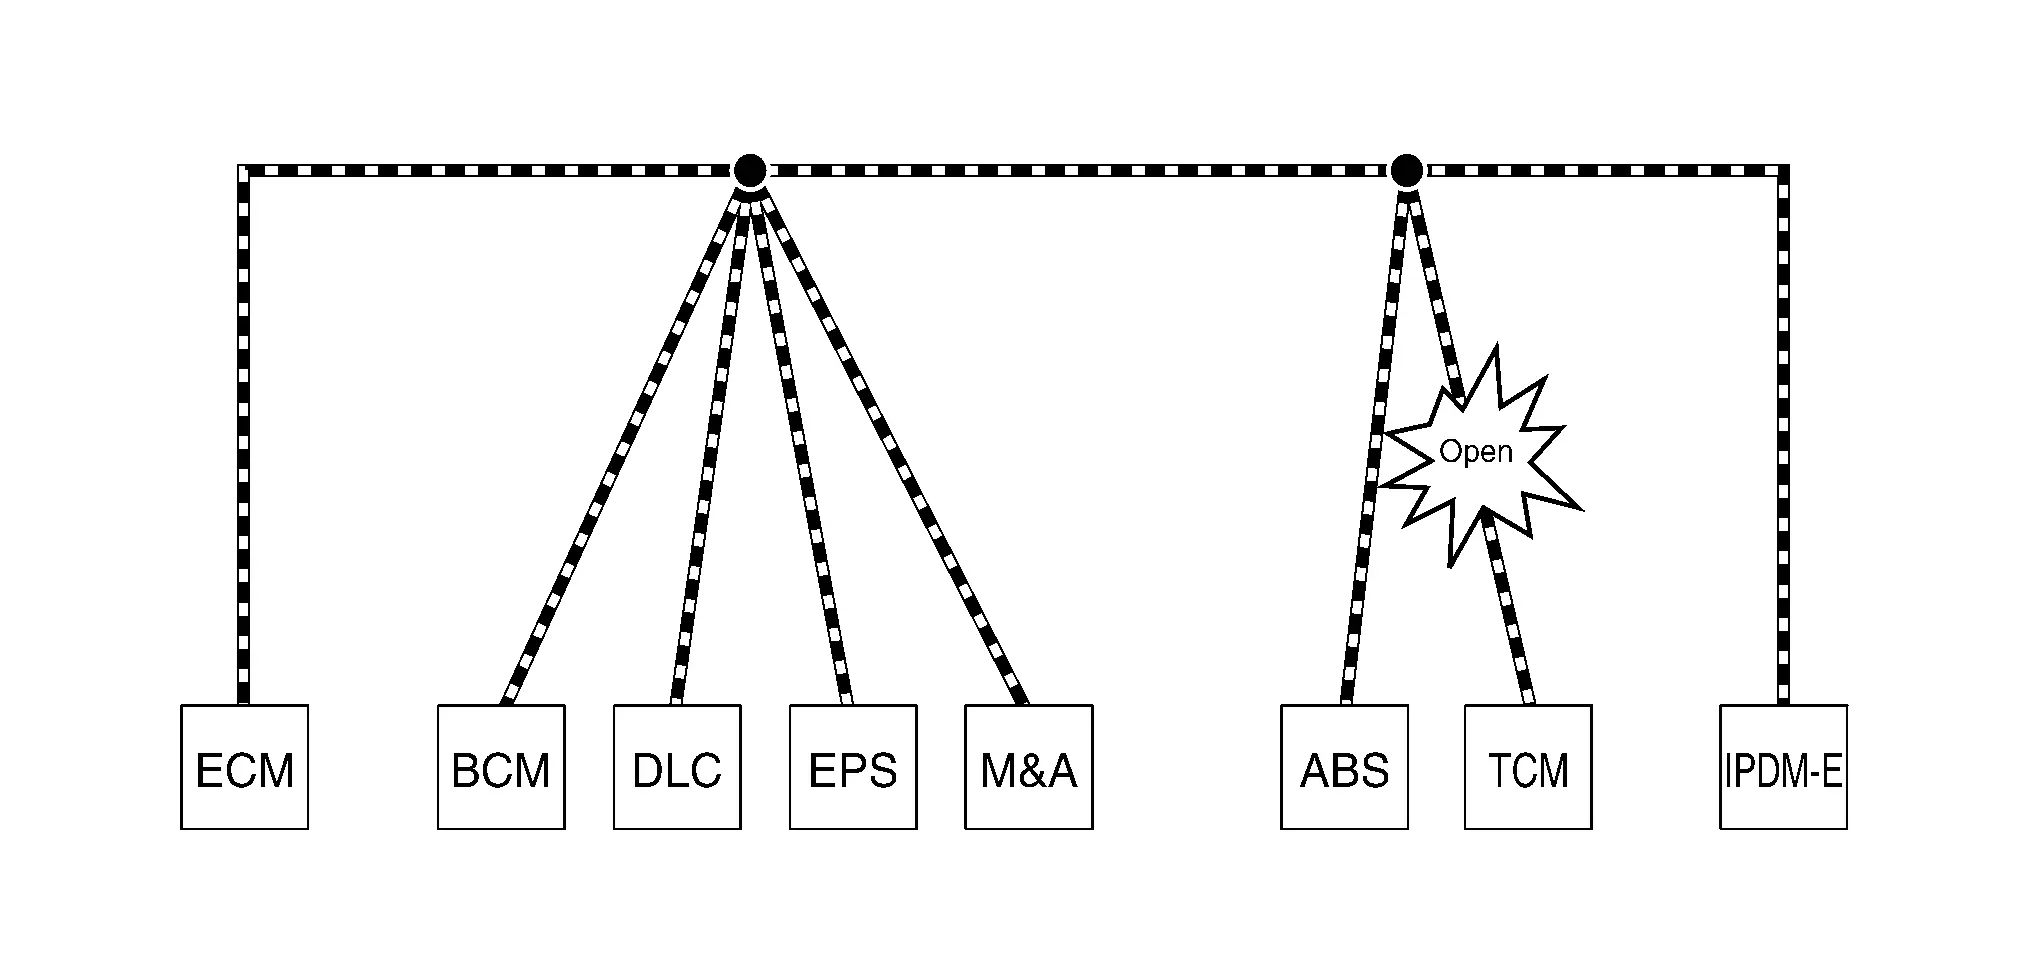
| Nombre de la unidad | Síntoma |
|---|---|
| ECM | Se ve afectada la limitación del par del motor y aumenta la brusquedad de los cambios de marcha. |
| BCM | La campana de advertencia de marcha atrás no suena. |
| Unidad de control EPS | Funcionamiento normal. |
| Combinación de instrumentos |
|
| Actuador ABS y unidad eléctrica (unidad de control) | Funcionamiento normal. |
| TCM | Sin impacto en el funcionamiento. |
| IPDM E/R | Funcionamiento normal. |
Ejemplo: circuito abierto en la línea derivada del conector de enlace de datos
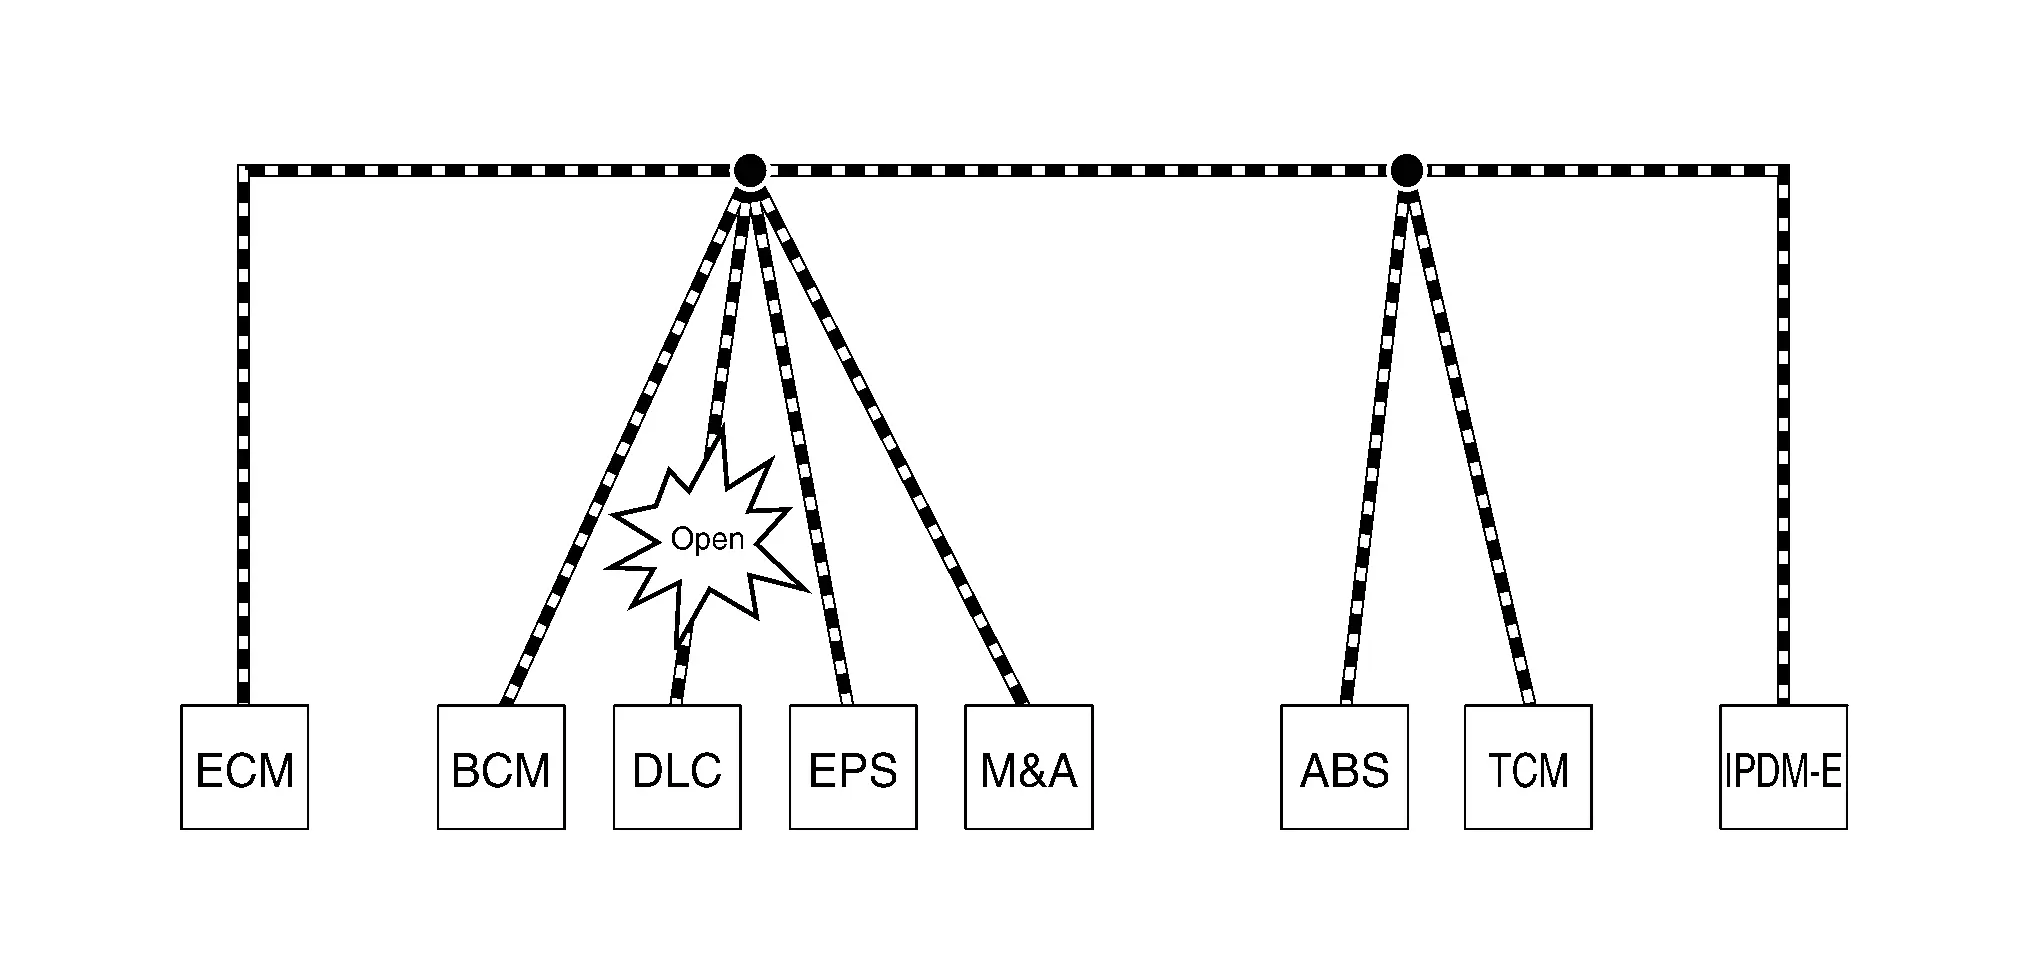
| Nombre de la unidad | Síntoma |
|---|---|
| ECM | Funcionamiento normal. |
| BCM | |
| Unidad de control EPS | |
| Combinación de instrumentos | |
| Actuador ABS y unidad eléctrica (unidad de control) | |
| TCM | |
| IPDM E/R |
| Error | Diferencia de síntomas |
|---|---|
| Circuito abierto en la línea derivada del conector de enlace de datos | Funcionamiento normal. |
| Cortocircuito en el mazo de cables CAN-H y CAN-L | La mayoría de las unidades conectadas al sistema de comunicación CAN entran en modo a prueba de fallos o quedan desactivadas. |
Ejemplo: circuito abierto en la línea principal entre el conector de enlace de datos y el actuador ABS y la unidad eléctrica (unidad de control)
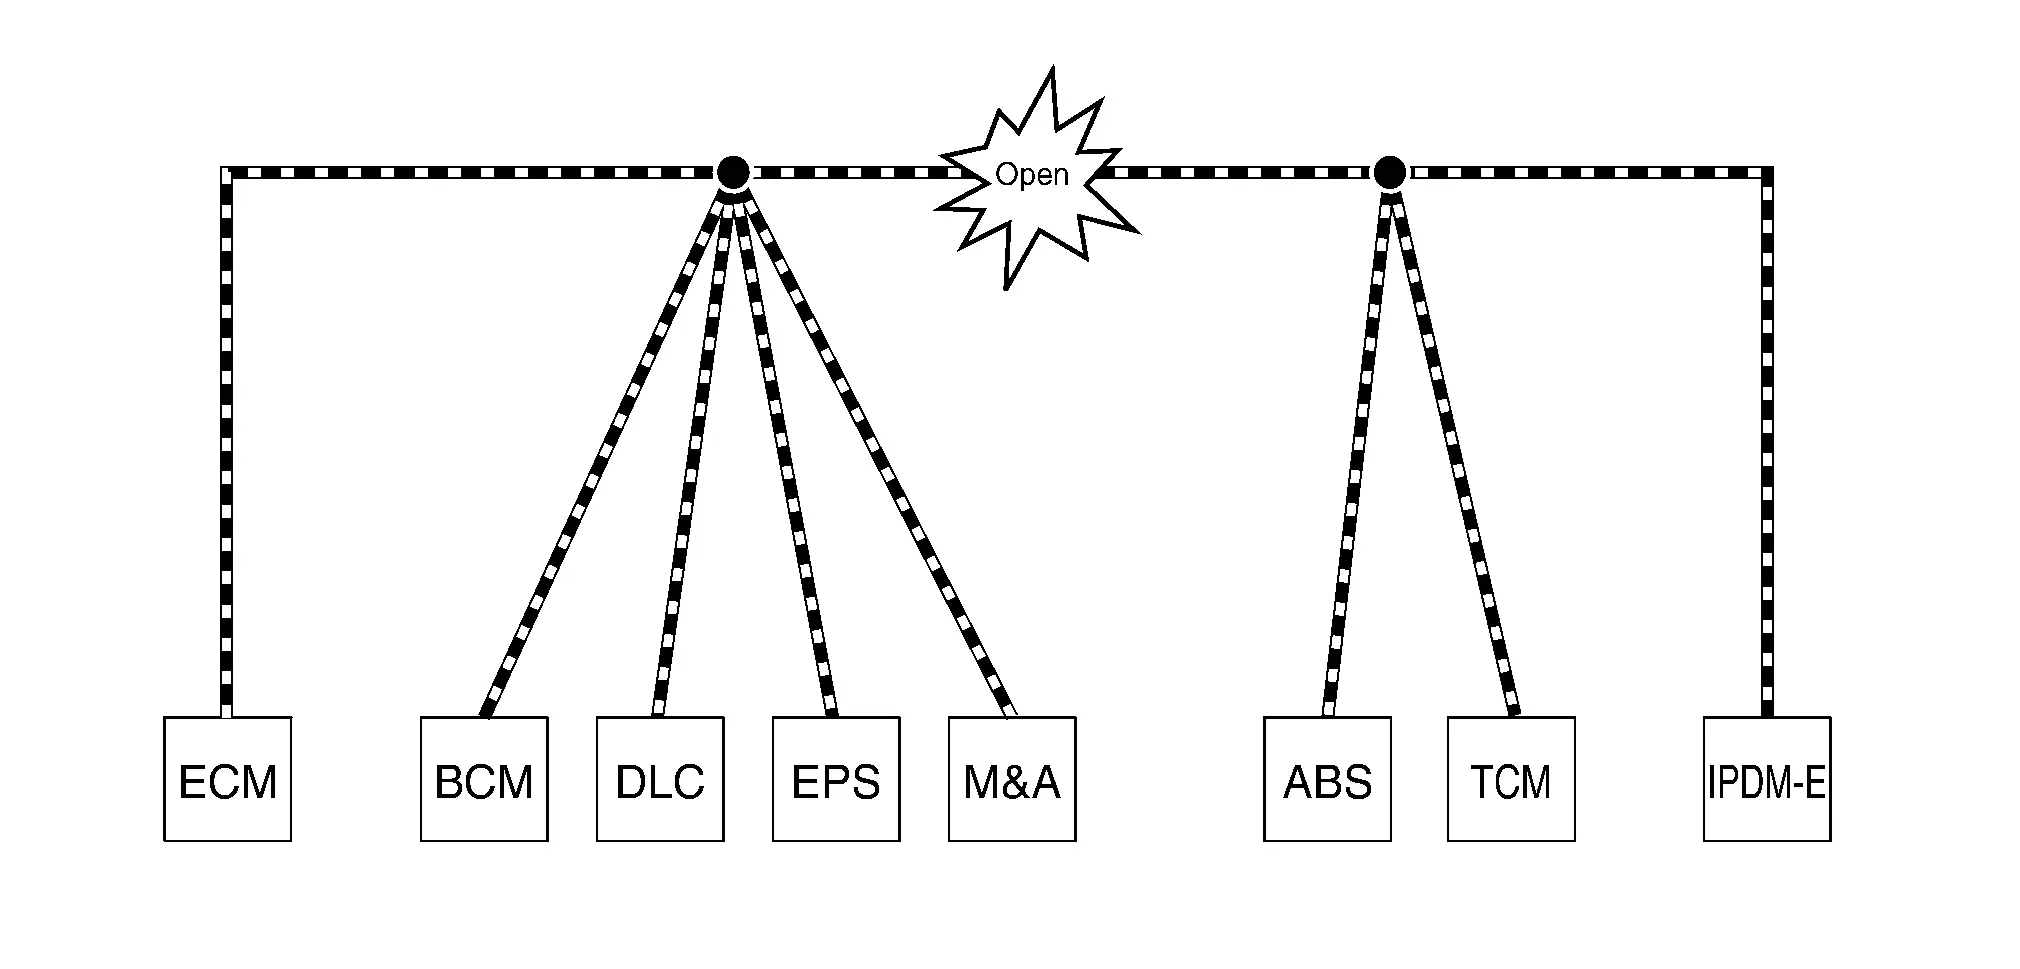
| Nombre de la unidad | Síntoma |
|---|---|
| ECM | Se ve afectada la limitación del par del motor y aumenta la brusquedad de los cambios de marcha. |
| BCM |
|
| Unidad de control EPS | El esfuerzo de dirección aumenta. |
| Combinación de instrumentos |
|
| Actuador ABS y unidad eléctrica (unidad de control) | Funcionamiento normal. |
| TCM | Sin impacto en el funcionamiento. |
| IPDM E/R | Cuando el interruptor de encendido está en ON,
|
Ejemplo: cortocircuito en el mazo de cables CAN-H y CAN-L
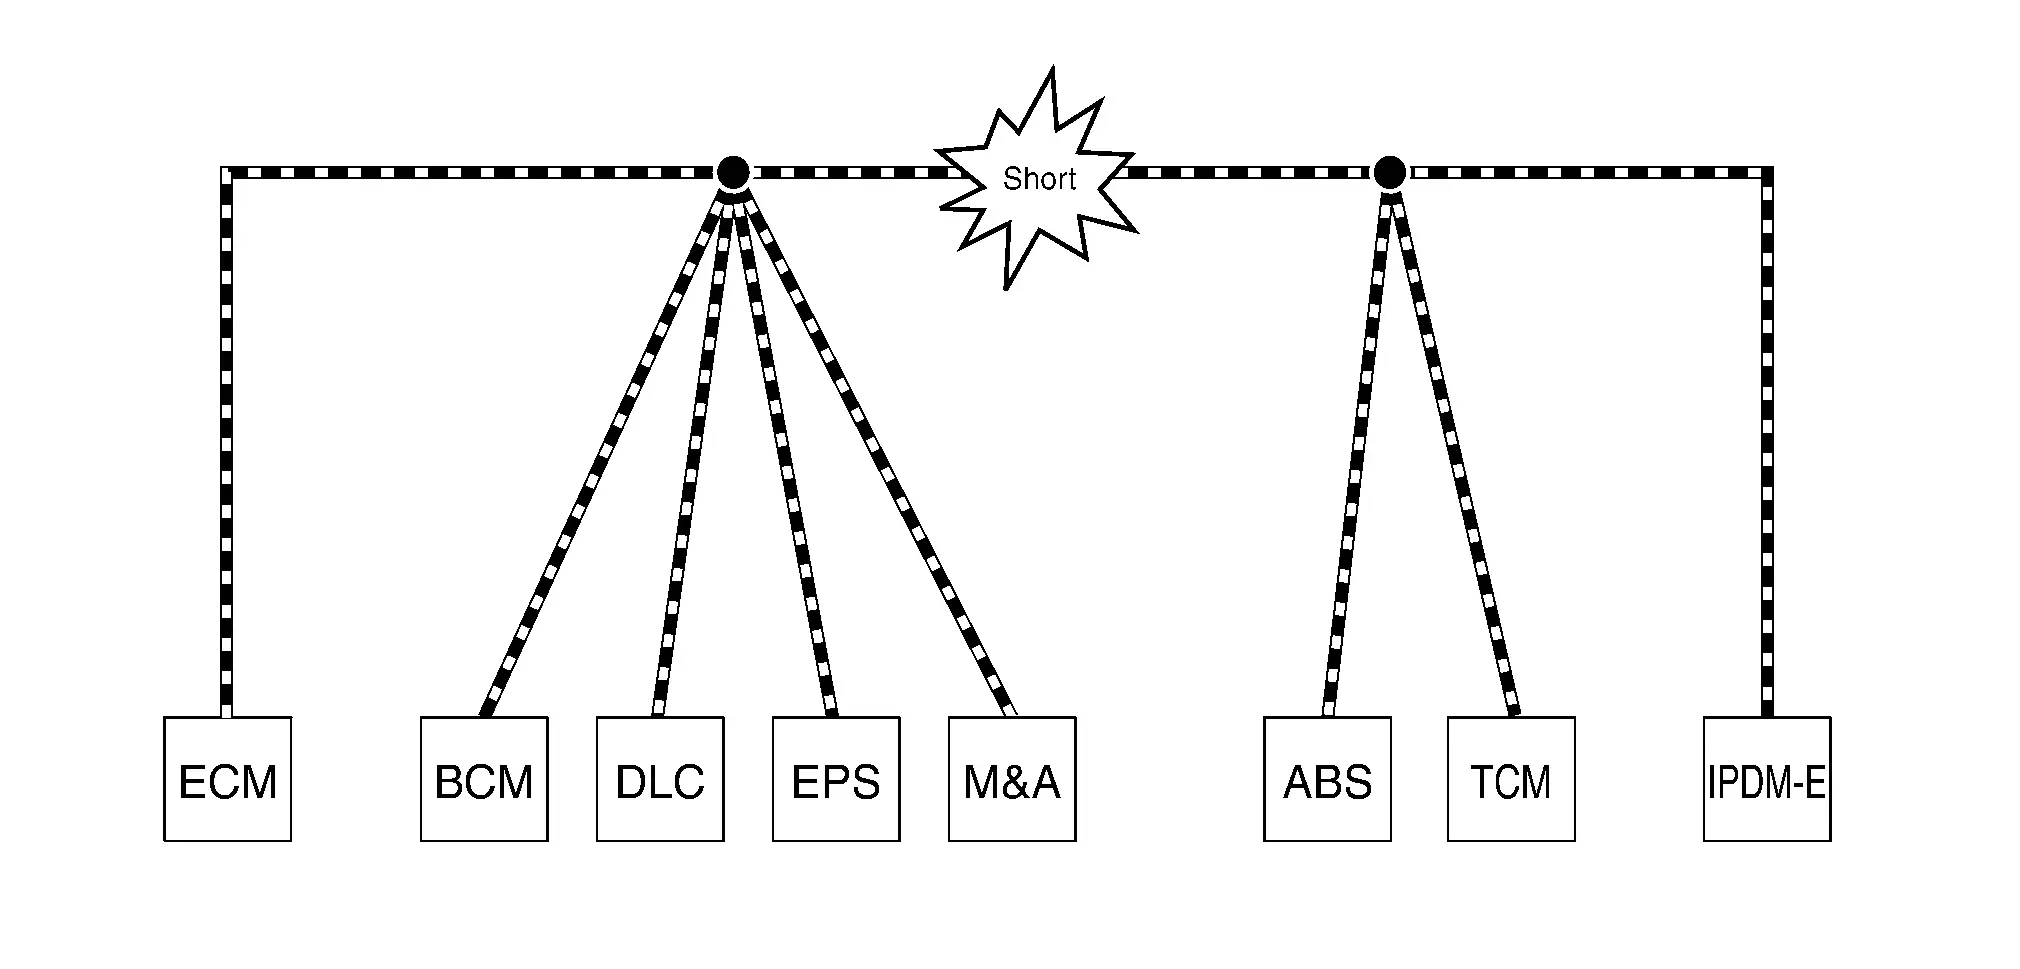
| Nombre de la unidad | Síntoma |
|---|---|
| ECM |
|
| BCM |
|
| Unidad de control EPS | El esfuerzo de dirección aumenta. |
| Combinación de instrumentos |
|
| Actuador ABS y unidad eléctrica (unidad de control) | Funcionamiento normal. |
| TCM | Sin impacto en el funcionamiento. |
| IPDM E/R | Cuando el interruptor de encendido está en ON,
|
Diagnóstico CAN con CONSULT
El diagnóstico CAN en CONSULT determina la causa raíz recibiendo la siguiente información.
Respuesta a la llamada del sistema
Información de diagnóstico de la unidad de control
Autodiagnóstico
Monitor de soporte de diagnóstico CAN
Autodiagnóstico
Si las señales de comunicación no pueden transmitirse ni recibirse entre las unidades que se comunican mediante la línea de comunicación CAN, en la pantalla “Self Diagnostic Result” de CONSULT se muestra el DTC relacionado con la comunicación CAN.
| DTC | Elemento de autodiagnóstico (Indicación de CONSULT) | Condición de detección del DTC | Inspección/Acción | |
|---|---|---|---|---|
| U1000 | Circuito de comunicación CAN | ECM | Cuando la ECM no transmite ni recibe la señal de comunicación CAN del OBD (diagnóstico relacionado con emisiones) durante 2 segundos o más. | Inicie la inspección. Consulte la sección correspondiente de la unidad de control indicada. |
| Excepto ECM | Cuando una unidad de control (excepto la ECM) no transmite ni recibe la señal de comunicación CAN durante 2 segundos o más. | |||
| U1001 | Circuito de comunicación CAN | Cuando la ECM no transmite ni recibe la señal de comunicación CAN distinta del OBD (diagnóstico relacionado con emisiones) durante 2 segundos o más. | ||
| U1002 | COMUNICACIÓN DEL SISTEMA | Cuando una unidad de control no transmite ni recibe la señal de comunicación CAN durante 2 segundos o menos. | ||
| U1010 | UNIDAD DE CONTROL (CAN) | Cuando se detecta un error durante el diagnóstico inicial del controlador CAN de cada unidad de control. | Reemplace la unidad de control que indica “U1010”. | |
Monitor de soporte de diagnóstico CAN
ELEMENTO DE MONITOR (CONSULT)
Ejemplo: indicación de CAN DIAG SUPPORT MNTR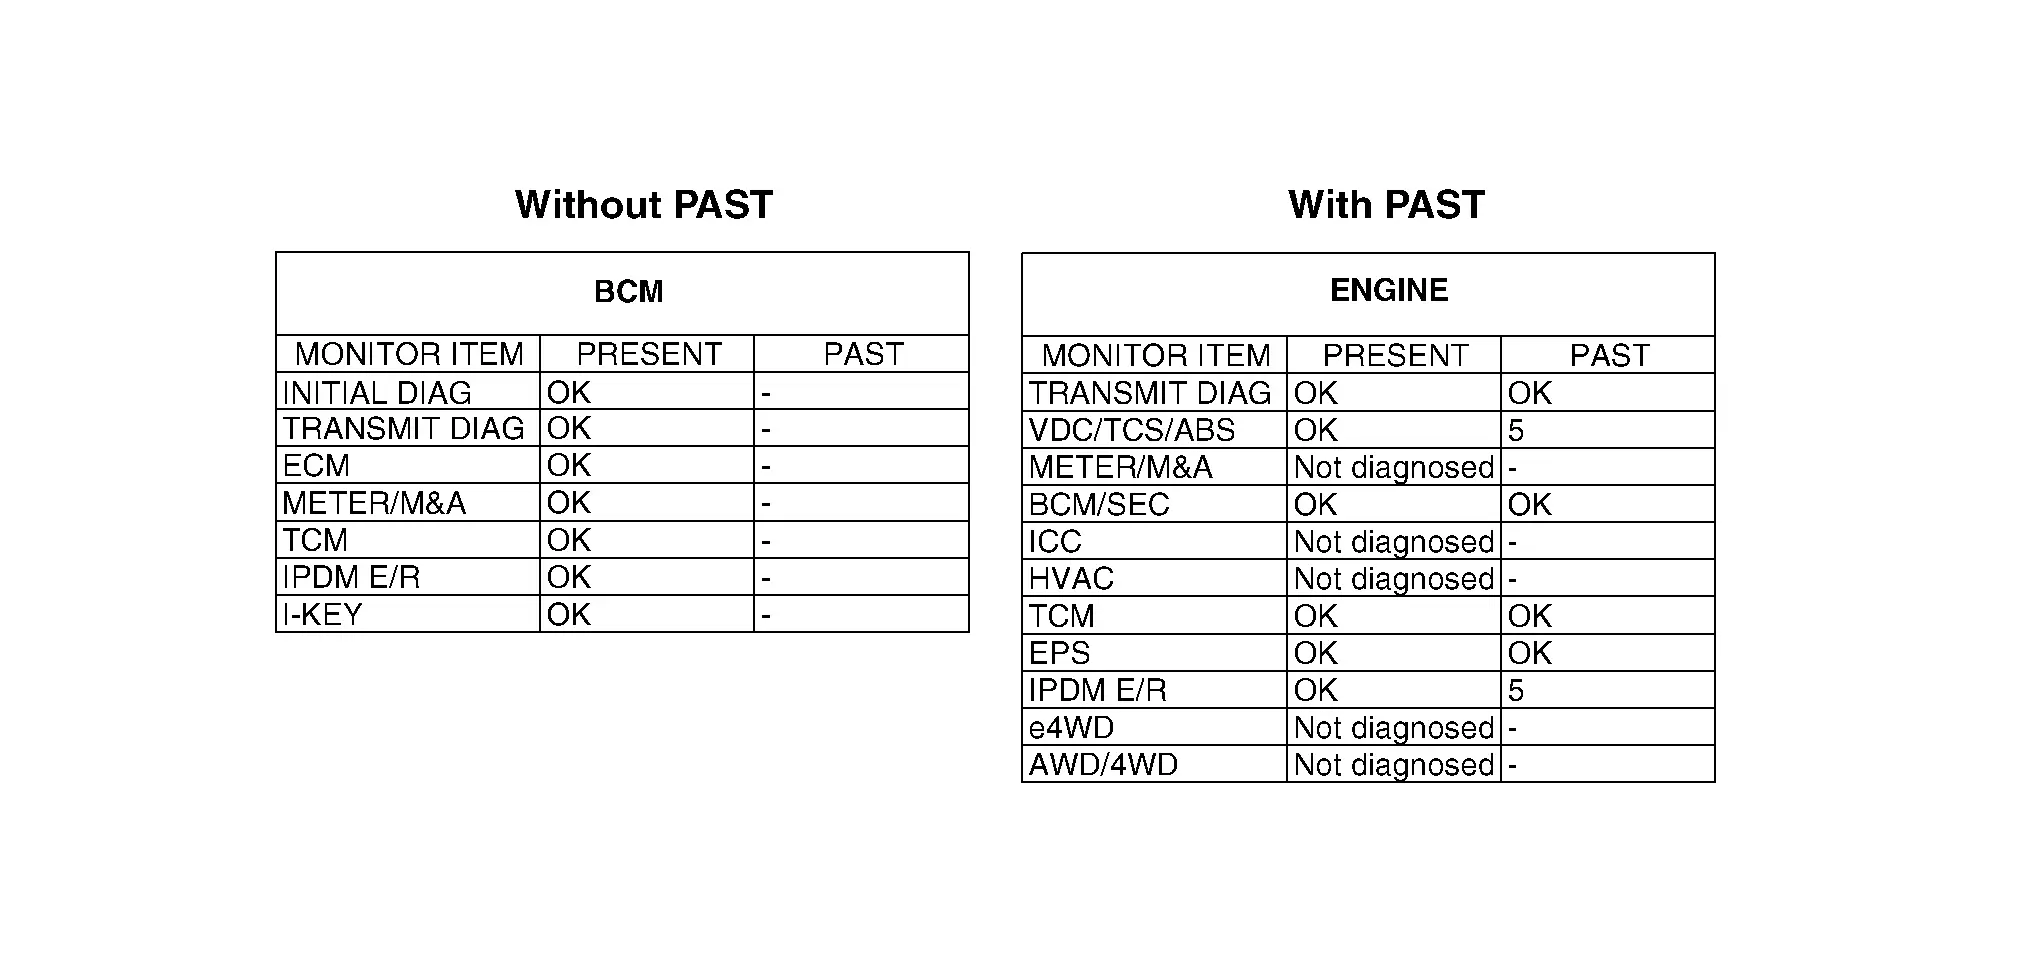
Sin PAST
| Elemento | ACTUAL | Descripción |
|---|---|---|
| Diagnóstico inicial | OK | Normal en la actualidad |
| NG | Error de la unidad de control (excepto en algunas unidades de control) | |
| Diagnóstico de transmisión | OK | Normal en la actualidad |
| DESCONOCIDO | No se pueden transmitir señales durante 2 segundos o más. | |
| Diagnóstico no realizado | ||
Nombre de la unidad de control (Diagnóstico de recepción) |
OK | Normal en la actualidad |
| DESCONOCIDO | No se pueden recibir señales durante 2 segundos o más. | |
| Diagnóstico no realizado | ||
| No hay unidad de control para recibir señales. (No hay piezas opcionales aplicables) |
Con PAST
| Elemento | ACTUAL | PASADO | Descripción |
|---|---|---|---|
| Diagnóstico de transmisión | OK | OK | Normal en la actualidad y en el pasado |
| 1 – 39 | Normal en la actualidad, pero no se pudieron transmitir señales durante 2 segundos o más en el pasado. (El número indica la cantidad de ciclos del interruptor de encendido de OFF a ON). | ||
| DESCONOCIDO | 0 | No se pueden transmitir señales durante 2 segundos o más en la actualidad. | |
Nombre de la unidad de control (Diagnóstico de recepción) |
OK | OK | Normal en la actualidad y en el pasado |
| 1 – 39 | Normal en la actualidad, pero no se pudieron recibir señales durante 2 segundos o más en el pasado. (El número indica la cantidad de ciclos del interruptor de encendido de OFF a ON). | ||
| DESCONOCIDO | 0 | No se pueden recibir señales durante 2 segundos o más en la actualidad. | |
| No diagnosticado | – | Diagnóstico no realizado. | |
| No hay unidad de control para recibir señales. (No hay piezas opcionales aplicables) |
ELEMENTO DE MONITOR (DIAGNÓSTICO A BORDO)
| Elemento | Resultado indicado | Contador de errores | Descripción |
|---|---|---|---|
CAN_COMM (Diagnóstico inicial) |
OK | 0 | Normal en la actualidad |
| NG | 1 – 50 | Error de la unidad de control (El número indica cuántas veces se ha ejecutado el diagnóstico.) |
|
CAN_CIRC_1 (Diagnóstico de transmisión) |
OK | 0 | Normal en la actualidad |
| DESCONOCIDO | 1 – 50 | No es posible transmitir durante 2 segundos o más en este momento. (El número indica cuántas veces se ha ejecutado el diagnóstico.) |
|
CAN_CIRC_2 – 9 (Diagnóstico de recepción de cada unidad) |
OK | 0 | Normal en la actualidad |
| DESCONOCIDO | 1 – 50 | No es posible transmitir durante 2 segundos o más en este momento. (El número indica cuántas veces se ha ejecutado el diagnóstico.) |
|
| Diagnóstico no realizado. | |||
| No hay unidad de control para recibir señales. (No hay piezas opcionales aplicables) |
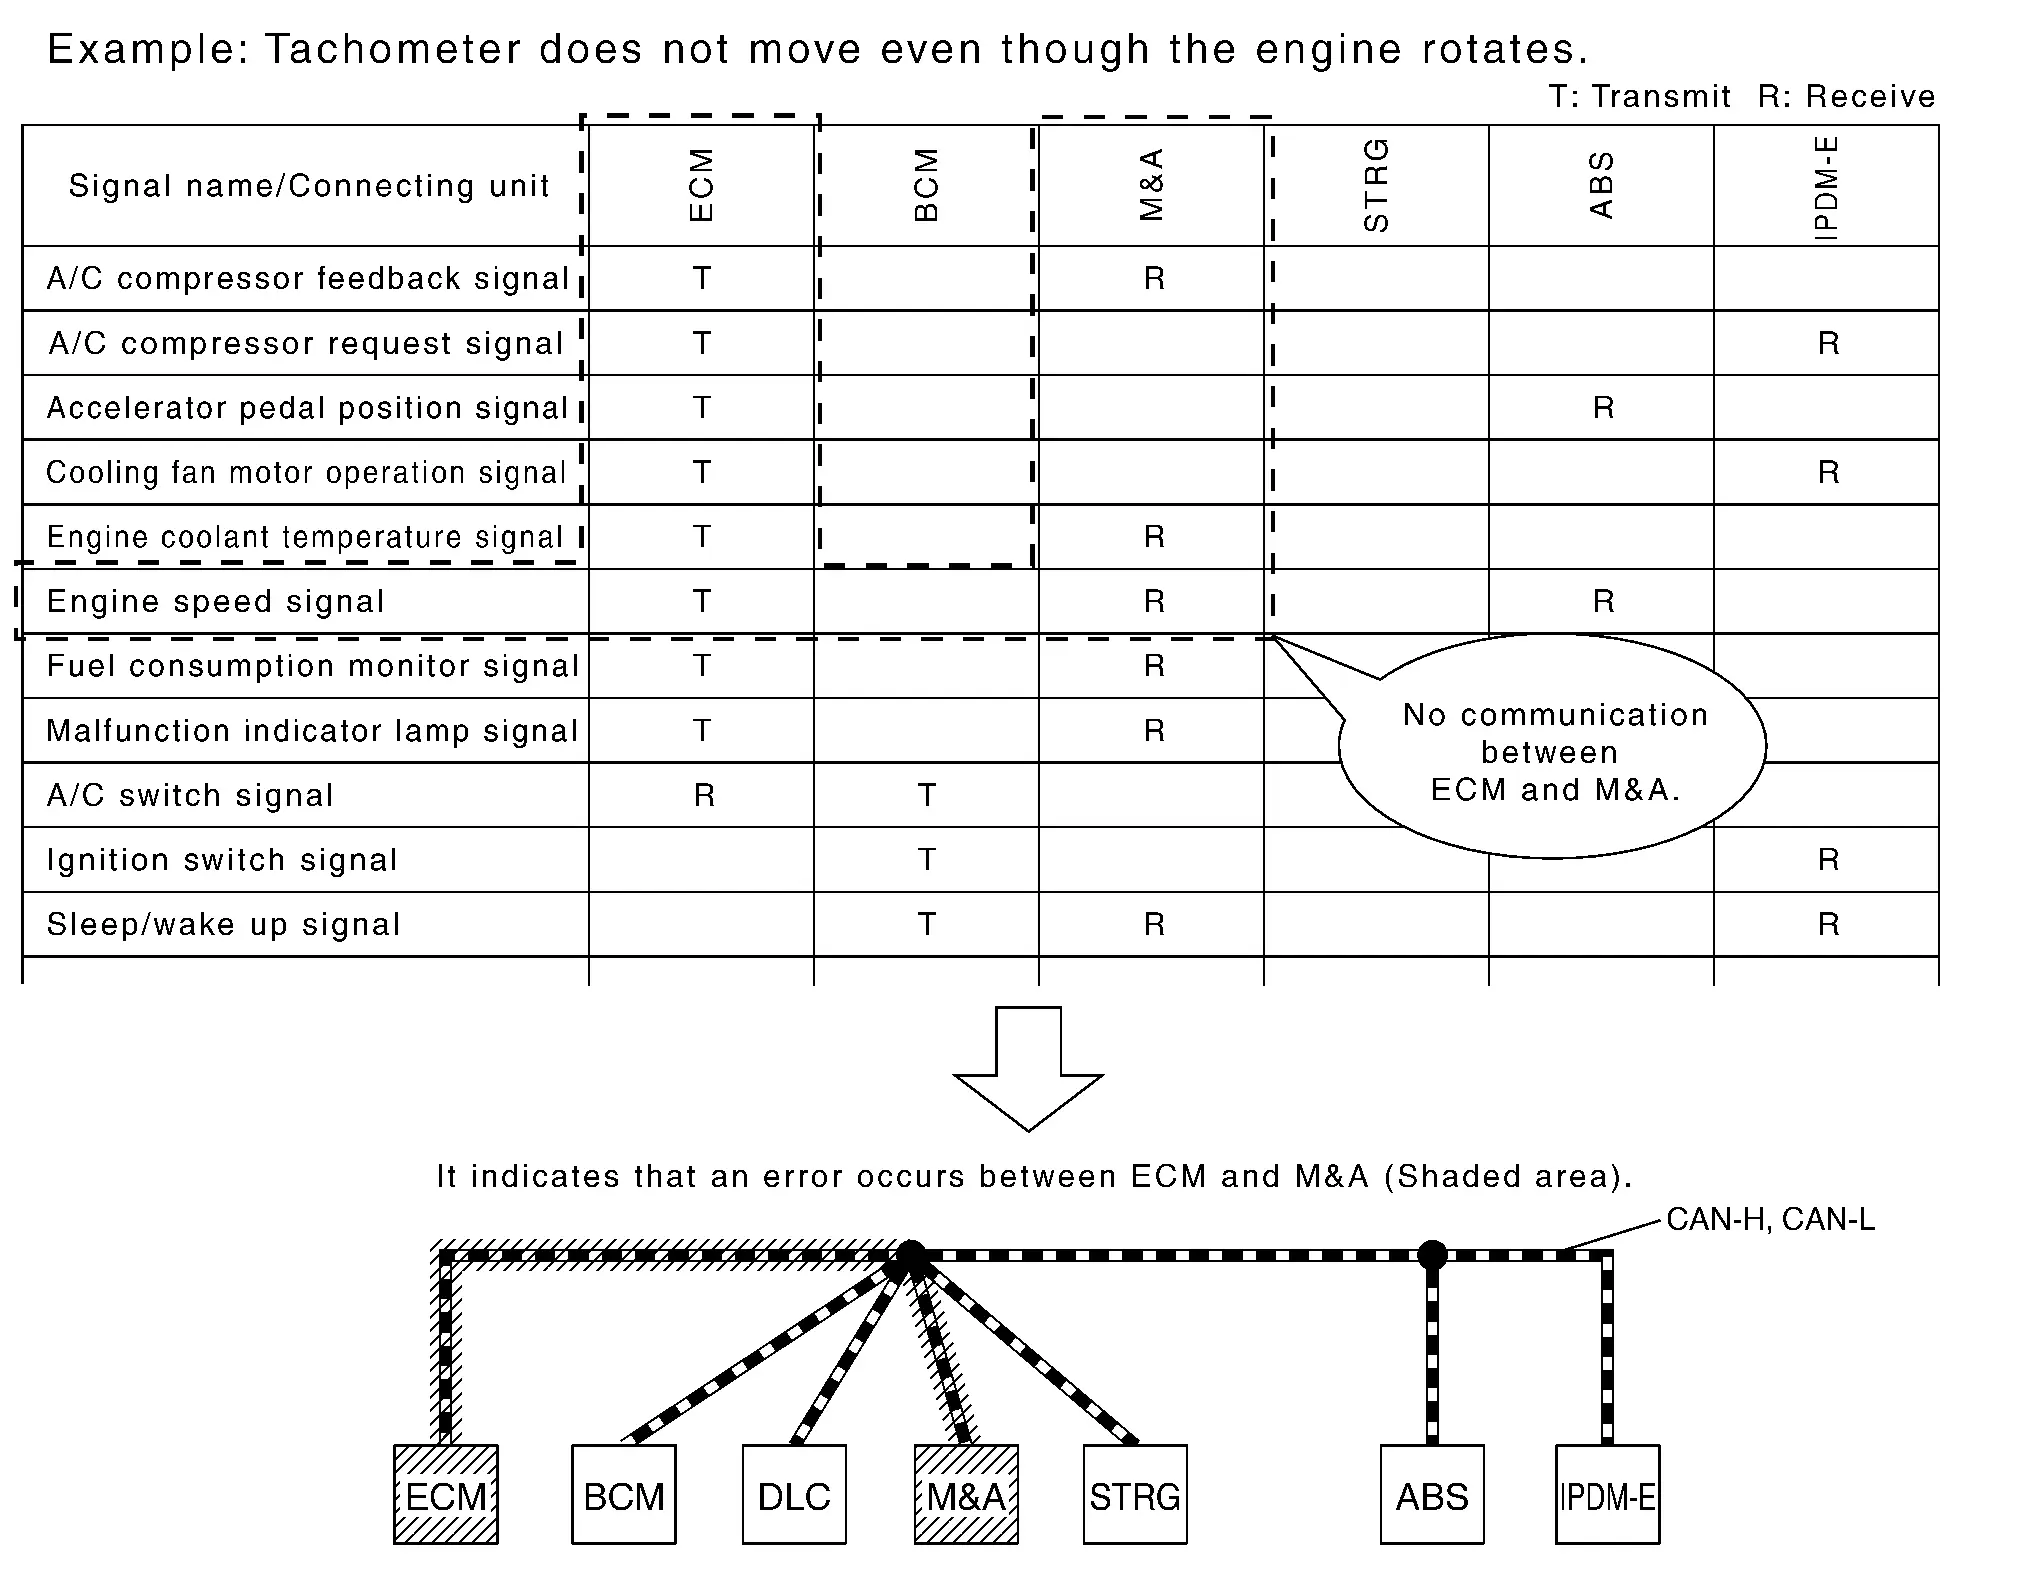
Cómo utilizar la tabla de señales de comunicación CAN
El gráfico de señales de comunicación CAN enumera las señales necesarias para el diagnóstico de averías. Es útil para localizar la causa raíz encontrando una señal relacionada con el síntoma y comprobando la unidad de transmisión y recepción.