Conducción
Conducción en modo de control de la distancia entre vehículos
En este manual: Conducción
3pasos
~18min
2/5dificultad
Hecho 0 de 3
Este modo utiliza un sensor de radar para detectar la presencia de vehículos en un radio de unos 100 m (328 ft.) por delante del suyo, para evaluar la distancia entre su vehículo y el que le precede y para mantener dicha distancia en un valor suficiente.
Tenga en cuenta que la distancia entre vehículos tiende a reducirse en las bajadas largas.
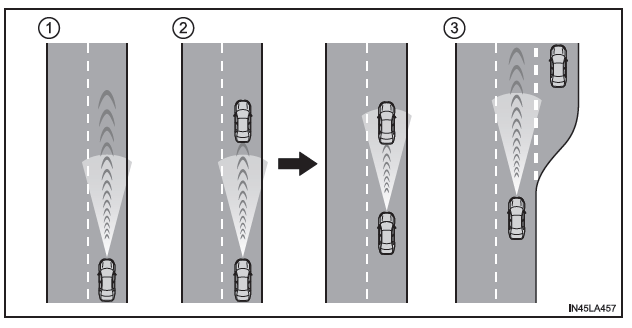
- Ejemplo de velocidad de crucero constante
Sin vehículos delante
El vehículo circula a la velocidad programada por el conductor. También puede programar la distancia deseada entre vehículos usando el mando correspondiente. - Ejemplo de velocidad de crucero con deceleración y velocidad de crucero variable
Cuando aparece un vehículo que le precede circulando a menor velocidad que la programada
Cuando se detecta un vehículo delante del suyo, el sistema reduce automáticamente la velocidad del vehículo. Si es necesario reducir aún más la velocidad, el sistema activa el frenado (las luces de freno se encienden en ese momento).El sistema reacciona a las variaciones de velocidad del vehículo que le precede, para mantener constante la distancia entre vehículos programada por el conductor.
Una alerta de aproximación le avisa cuando el sistema no puede reducir la velocidad lo suficiente para evitar que su vehículo se acerque demasiado al que le precede.
- Ejemplo de aceleración
Cuando ningún vehículo que le precede circula a menor velocidad que la programada
El sistema acelera el vehículo hasta alcanzar la velocidad programada. El sistema vuelve entonces al modo de regulación a velocidad constante.
¿Le resultó útil esta página?