Sospensioni
Descrizione e funzionamento del sensore TPMS
In questo manuale: Sospensioni
9passaggi
~54min
2/5difficoltà
Completati 0 di 9
Descrizione
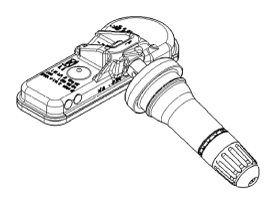
Modalità di funzionamento
Modalità ASIC
- Modalità di fabbrica. La modalità di fabbrica consente al sensore TPM di trasmettere frame RF più frequentemente e di campionare LF in stabilimento HKMC. Il modulo di piattaforma affidabile invierà frame RF normali in modalità di fabbrica. Il campionamento LF avviene ogni 1 secondo per garantire una risposta rapida sulla linea di produzione. La Figura 5 mostra il flusso di stati dell'ASIC dalla modalità Off alla modalità Factory e alla modalità Non-Factory. La modalità di fabbrica non è una modalità normale; si sovrappone alle altre modalità di visibilità del cliente per aumentare la frequenza di campionamento LF, mentre il contatore di fabbrica è diverso da zero. All'uscita dalla modalità Off, il contatore di fabbrica viene impostato a 15; ogni volta che il sensore passa dalla modalità di servizio alla modalità stazionaria, il contatore viene decrementato. Al termine della validità della modalità Factory, è possibile usare il comando Factory_LF per rientrare in modalità di fabbrica; in tal caso il contatore di fabbrica viene riportato a 15. Se la modalità di fabbrica non è più necessaria, è possibile azzerare il contatore di fabbrica e quindi uscire dalla modalità Factory con il comando Exit_Factory_LF. In modalità 10,8 s il sensore trasmette frame RF normali ogni 10,8 s. In caso di sensore ad alta linea, il codice funzione indica la direzione di rotazione.
Modalità Frequenza di campionamento della pressione (secondi) Frequenza di campionamento della temperatura (secondi) Frequenza di campionamento al rilevamento della rotazione (secondi) Velocità di trasmissione normale (secondi) Stabilimento 10,8 10,8 10,8 10,8 - Modalità stazionaria. In condizioni normali e quando il veicolo non è in movimento, il sensore TPM si trova in modalità STAZIONARIA. In questa modalità, il campionamento e le velocità di trasmissione sono descritti di seguito.
Modalità Frequenza di campionamento della pressione (secondi) Frequenza di campionamento della temperatura (secondi) Frequenza di campionamento al rilevamento della rotazione (secondi) Velocità di trasmissione normale (secondi) Non di fabbrica 60 60 15 - Stabilimento 60 60 15 -
La modalità STAZIONARIA si attiva quando il veicolo inizia a muoversi e il segnale del sensore d'urto viene verificato dall'ASIC. - Modalità AL/ALO. Quando viene rilevato il movimento, viene trasmesso il codice funzione Sconosciuto/Normale e il sensore passa alla modalità AL (Auto Learn, autoapprendimento) o ALO (Auto Location, autolocalizzazione), a seconda del tipo di sensore TPM (Lowline o Highline). In modalità AL il sensore continua a trasmettere i codici funzione Sconosciuto/Normale ogni 33 secondi, per 16 blocchi RF (1 blocco RF = 4 frame RF). In modalità ALO il sensore TPM inizia a determinare il senso di rotazione del sensore, in senso orario o antiorario. Per la prima trasmissione dopo il codice funzione Sconosciuto/Normale, il blocco dati conterrà uno dei tre codici funzione per la modalità ALO. Se l'ASIC non è in grado di decidere la direzione di rotazione, il sensore deve trasmettere il codice funzione Sconosciuto/Normale. In modalità AL/ALO i sensori d'urto vengono interrogati per il movimento ogni 10,8 secondi. Anche i campioni di pressione e temperatura vengono rilevati ogni 10,8 secondi. La velocità di trasmissione e la durata della modalità AL/ALO prevedono la trasmissione di un blocco (4 frame) ogni 33 secondi per una durata di 16 blocchi. In modalità ALO la direzione di rotazione viene determinata ogni 10,8 secondi. Il codice funzione trasmesso si basa su tutti i dati ALO dall'ultima trasmissione. Il flag della funzione modalità AL/ALO viene impostato per trasmettere tutti i frame AL/ALO validi. Se la velocità del veicolo scende al di sotto della soglia di stazionarietà e il sensore rileva l'assenza di movimento, il sensore esce dalla modalità AL/ALO ed entra in modalità di servizio. Se l'uscita dalla modalità di servizio avviene a causa del rilevamento del movimento, si rientra in modalità AL/ALO. La modalità AL/ALO riprende da dove era stata interrotta, cioè la durata di 16 blocchi viene raggiunta indipendentemente dalla modalità di servizio o di allerta. La modalità è stata inserita durante questa modalità AL/ALO. Se in modalità AL/ALO viene rilevata una variazione di pressione (modalità di allerta) e una trasmissione DP, la modalità AL/ALO viene sospesa finché le trasmissioni DP non sono terminate. I sensori con modalità ALO dispongono di 4 parametri configurabili per ottimizzare le prestazioni WAL in base alla valutazione con il cliente. Per Hyundai/Kia viene configurata la variante 2.
Modalità Frequenza di campionamento della pressione (secondi) Frequenza di campionamento della temperatura (secondi) Frequenza di campionamento al rilevamento della rotazione (secondi) Velocità di trasmissione normale (secondi) Non di fabbrica 10,8 10,8 10,8 33 Stabilimento 10,8 10,8 10,8 33 - Modalità di servizio. La modalità di servizio è il periodo in cui il sensore TPM ha rilevato che la velocità del veicolo è scesa al di sotto della soglia di stazionarietà. In questo periodo vengono effettuate misurazioni di pressione, temperatura e movimento ogni 15 secondi, ma non viene effettuata alcuna trasmissione; il sensore TPM trasmette solo in caso di variazione di pressione, DP. La trasmissione DP consiste in due blocchi (8 frame in totale) di informazioni sulla pressione trasmesse nell'arco di due secondi. La durata della modalità di servizio è di 15 minuti dal momento in cui il sensore TPM ha rilevato l'assenza di rotazione. Se durante la modalità di servizio viene nuovamente rilevata la rotazione, il sensore esce dalla modalità di servizio e rientra nella modalità in cui si trovava prima di passare alla modalità di servizio, modalità AL o modalità normale. Ogni volta che si entra in modalità di servizio, il timer di 15 minuti viene riazzerato. Se l'uscita dalla modalità di servizio avviene prima della scadenza del timer della modalità di servizio, il contatore di modalità non viene azzerato. Al termine della modalità di servizio, il contatore di modalità viene azzerato.
Modalità Frequenza di campionamento della pressione (secondi) Frequenza di campionamento della temperatura (secondi) Frequenza di campionamento al rilevamento della rotazione (secondi) Velocità di trasmissione normale (secondi) Non di fabbrica 15 15 15 - Stabilimento 15 15 15 - - Modalità Rolling (rotazione). Quando il modo AL scade, il sensore TPM passa alla modalità di rotazione. In modalità Rolling la frequenza di trasmissione e il campionamento del rilevamento del movimento vengono ridotti a una volta ogni 60 s, mentre il campionamento di pressione e temperatura avviene ogni 15 secondi. Per i primi 16 blocchi di trasmissione dopo l'inizio del movimento, il sensore TPM trasmette i codici funzione AL: senso orario, antiorario o normale/sconosciuto. Dopo che sono stati trasmessi 16 blocchi di informazioni AL, il sensore TPM trasmette il codice funzione normale/sconosciuto. Se la velocità del veicolo scende al di sotto della soglia di stazionamento e il sensore TPM rileva l'assenza di rilevamento del movimento, la modalità Rolling viene sospesa ed entra la modalità di servizio. All'ingresso in modalità Rolling il sensore TPM misura la pressione ed esegue una normale trasmissione radio con codice funzione NORMAL/UNKNOWN (vedere 4.1.1.5: Byte di stato).
Modalità Frequenza di campionamento della pressione (secondi) Frequenza di campionamento della temperatura (secondi) Frequenza di campionamento al rilevamento della rotazione (secondi) Velocità di trasmissione normale (secondi) Non di fabbrica 15 15 60 60 Stabilimento 15 15 60 60
Quando la velocità del veicolo scende al di sotto della soglia minima di velocità, il sensore rimane in modalità Rolling fino al successivo campionamento di rilevamento del movimento programmato. Una volta confermato dal campione di rilevamento del movimento che la velocità del veicolo è inferiore alla soglia, il sensore TPM passa alla modalità di servizio. Al termine del periodo della modalità di servizio, il sensore TPM passa alla modalità STAZIONARIA. - Modalità di allerta. In modalità stazionaria, di servizio o di rotazione la pressione viene misurata agli intervalli descritti sopra. Durante la misurazione il valore di pressione attuale viene normalmente confrontato con il valore di pressione trasmesso in precedenza. Se il campione di pressione attuale differisce di più di 8 conteggi (> 2 psi) o più dal valore di pressione trasmesso in precedenza, viene immediatamente eseguita una RE-MISURAZIONE per verificare che il campione sia corretto. Se la variazione di P è confermata, il sensore TPM trasmette immediatamente con il codice di stato Alert. Se la trasmissione di RE-MISURAZIONE avviene contemporaneamente a una trasmissione normale, la RE-MISURAZIONE ha la priorità e la trasmissione normale viene sostituita dalla trasmissione di RE-MISURAZIONE.
- Allerta in modalità stazionaria. Quando il sensore si trova in modalità stazionaria, deve trasmettere un frame di dati misurati istantanei come definito nella sezione 4.1 del presente documento, se la pressione è variata di 2,0 psi o più rispetto all'ultima trasmissione. Tutte le trasmissioni dovute a un evento di variazione di pressione devono avere il codice di stato di allerta, come indicato nella sezione 4.1.1.5.6. La modalità di allerta stazionaria viene disattivata se una variazione di pressione di 2,0 psi o più non viene rilevata dopo 2 campioni consecutivi.
Frequenza di campionamento della pressione (secondi) Frequenza di campionamento della temperatura (secondi) Frequenza di campionamento al rilevamento della rotazione (secondi) Velocità di trasmissione normale (secondi) 2 (max.) 2 (max.) N/D ?П - Quando il sensore si trova in modalità di rotazione, deve trasmettere un frame di dati misurati istantanei come definito nella sezione 4.1 del presente documento, se la pressione è variata di 2,0 psi o più rispetto all'ultima trasmissione. Tutte le trasmissioni dovute a un evento di variazione di pressione devono avere il codice di stato di allerta, come indicato nella sezione 4.1.1.5.6. La modalità di allerta in rotazione viene disattivata se una variazione di pressione di 2,0 psi o più non viene rilevata dopo 2 campioni consecutivi.
Frequenza di campionamento della pressione (secondi) Frequenza di campionamento della temperatura (secondi) Frequenza di campionamento al rilevamento della rotazione (secondi) Velocità di trasmissione normale (secondi) 2 (max.) 2 (max.) N/D ?П
- Allerta in modalità stazionaria. Quando il sensore si trova in modalità stazionaria, deve trasmettere un frame di dati misurati istantanei come definito nella sezione 4.1 del presente documento, se la pressione è variata di 2,0 psi o più rispetto all'ultima trasmissione. Tutte le trasmissioni dovute a un evento di variazione di pressione devono avere il codice di stato di allerta, come indicato nella sezione 4.1.1.5.6. La modalità di allerta stazionaria viene disattivata se una variazione di pressione di 2,0 psi o più non viene rilevata dopo 2 campioni consecutivi.
- Modalità OFF. Questa modalità viene utilizzata principalmente per il trasporto e lo stoccaggio dei sensori TPM. Alla disattivazione del sensore (tramite il pulsante Enter_Off LF), deve trasmettere un'ultima trasmissione con il codice funzione OFF, quindi entrare immediatamente in modalità spenta. Quando il sensore TPM si trova in modalità OFF, deve continuare a campionare pressione e temperatura alla frequenza indicata nella Tabella 13 del presente documento, ma non deve effettuare alcuna trasmissione finché il sensore TPM non viene riattivato. Il sensore TPM può essere riattivato con il comando Normal LF oppure al rilevamento di una variazione di pressione di 19 psi o più.
Frequenza di campionamento della pressione (secondi) Frequenza di campionamento della temperatura (secondi) Frequenza di campionamento al rilevamento della rotazione (secondi) Velocità di trasmissione normale (secondi) 60 (max.) 60 (max.) - - - Modalità di test RF. Il sensore deve entrare in modalità di test RF e fornire il codice di stato indicato al punto 4.1.1.5.6 del presente documento, al ricevimento del segnale LF con il comando dati LF "Test_LF", indicato nella Tabella 16 sottostante. Il sensore deve rispondere (trasmettere e fornire i dati) entro 700,0 ms dal rilevamento del codice dati LF. Una volta entrato in questa modalità, deve eseguire tutte le procedure di campionamento e i requisiti di trasmissione indicati nella Tabella 14 del presente documento per questa specifica modalità, indipendentemente dalla modalità di rotazione, stazionaria o di servizio. Il sensore deve contare il numero di frame (ogni trasmissione contiene quattro frame, come mostrato nella Tabella 15 del presente documento) trasmessi dall'ingresso in questa modalità, e questo numero deve essere trasmesso nei dati di ogni frame, come mostrato nella Tabella 15 sottostante. I dati trasmessi devono essere nel formato mostrato nella Tabella 15 sottostante. Quando il contatore dei frame raggiunge il valore 255 (tutti gli 8 bit sono utilizzati), il contatore deve essere azzerato e riavviato. Quando il sensore esce da questa modalità, azzera il contatore dei frame. Il sensore deve uscire da questa modalità alla ricezione del comando Normal_LF, come indicato nella sezione 3.3.2 del presente documento. Il sensore deve avviare un timer di otto ore dal momento in cui entra in questa modalità e deve uscire da questa modalità subito dopo la scadenza del timer di otto (8,0) ore.
Frequenza di campionamento della pressione (secondi) Frequenza di campionamento della temperatura (secondi) Frequenza di campionamento al rilevamento della rotazione (secondi) Velocità di trasmissione normale (secondi) 15 (max.) 15 (max.) 15 (max.) 15 (max.)
Struttura dei dati della modalità di test RF = Frame 1 = Frame 2 = Frame 3 = Frame 4 Preambolo Bit H/L ID Pressione Numero di frame Stato CRC 16 bit 1 bit 31 bit 8 bit 8 bit 8 bit 8 bit - Modalità onda continua (CW). Il sensore TPM deve entrare nella modalità CW specificata quando riceve il corrispondente comando dati LF (CW_Low_LF o CW_High_LF). Il sensore TPM deve rispondere (trasmettere) entro 200,0 ms dal rilevamento del codice dati LF. Una volta entrato in questa modalità, deve iniziare a trasmettere sulla frequenza CW specificata (frequenza dell'onda portante) del sensore TPM. Sono disponibili 2 modalità CW:
- CW Low trasmetterà in modo continuo alla frequenza FSK più bassa.
- CW High trasmetterà in modo continuo alla frequenza FSK più alta.
Mettiti alla prova
Un breve quiz sulla Manuale di istruzioni Kia Soul EV: ogni risposta ha una spiegazione e un link alla pagina del manuale.
Questa pagina ti è stata utile?