Fahrwerk
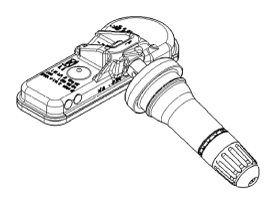
Beschreibung und Funktion des TPMS-Sensors
In diesem Handbuch: Fahrwerk
9Schritte
~54Min.
2/5Schwierigkeit
Erledigt 0 von 9
Beschreibung
Betriebsart
ASIC-Modus
- Werksmodus: Der Werksmodus ermöglicht es dem TPM-Sensor, im Werk bei HKMC häufiger RF-Rahmen zu senden und LF abzutasten. Das vertrauenswürdige Plattformmodul des Sensors sendet im Werksmodus normale RF-Rahmen. Die LF-Abtastung erfolgt alle 1 Sekunde, um eine schnelle Reaktion in der Produktionslinie zu gewährleisten. Bild 5 zeigt den Zustandsablauf des ASIC vom Modus „Aus“ über den Werksmodus zum Nicht-Werksmodus. Der Werksmodus ist kein Normalmodus; er wird zusätzlich zu den anderen Kundensichtbarkeitsmodi ausgeführt, um die LF-Abtastrate zu erhöhen, solange der Werkszähler ungleich null ist. Beim Verlassen des Modus „Aus“ wird der Werkszähler auf 15 gesetzt; jedes Mal, wenn der Sensor vom Servicemodus in den stationären Modus wechselt, wird der Zähler verringert. Nach Ablauf des Werksmodus kann der Befehl Factory_LF verwendet werden, um erneut in den Werksmodus einzutreten; dabei wird der Werkszähler auf 15 zurückgesetzt. Wenn der Werksmodus nicht mehr benötigt wird, kann der Werkszähler mit dem Befehl Exit_Factory_LF zurückgesetzt und so der Werksmodus verlassen werden. Im 10,8-s-Modus sendet der Sensor normale RF-Rahmen alle 10,8 s. Bei einem High-Line-Sensor gibt der Funktionscode die Drehrichtung an.
Modus Abtastrate Reifendruck (Sekunden) Abtastrate Temperatur (Sekunden) Abtastrate bei Drehungserkennung (Sekunden) Normale Übertragungsrate (Sekunden) Werk 10,8 10,8 10,8 10,8 - Stationärer Modus: Im Normalbetrieb und wenn das Fahrzeug steht, befindet sich der TPM-Sensor im STATIONÄREN Modus. In diesem Modus sind Abtastung und Übertragungsraten unten beschrieben.
Modus Abtastrate Reifendruck (Sekunden) Abtastrate Temperatur (Sekunden) Abtastrate bei Drehungserkennung (Sekunden) Normale Übertragungsrate (Sekunden) Nicht-Werksmodus 60 60 15 - Werk 60 60 15 -
Der STATIONÄRE Modus wird aktiviert, wenn das Fahrzeug anfährt, und der Eingang des Erschütterungssensors wird vom ASIC überprüft. - AL/ALO-Modus: Bei Erkennung einer Drehung wird der Funktionscode Unbekannt/Normal gesendet, und der Sensor wechselt je nach Sensortyp (Lowline oder Highline) in den AL-Modus (Automatic Learn) oder in den ALO-Modus (Automatic Location Odometry). Im AL-Modus sendet der Sensor weiterhin Funktionscodes Unbekannt/Normal alle 33 Sekunden für 16 RF-Blöcke (1 RF-Block = 4 RF-Rahmen). Im ALO-Modus ermittelt der TPM-Sensor die Drehrichtung des Rads – im oder gegen den Uhrzeigersinn. Für die erste Übertragung nach dem Funktionscode Unbekannt/Normal enthält der Datenblock einen von drei Funktionscodes für den ALO-Modus. Kann der ASIC die Drehrichtung nicht bestimmen, muss der Sensor den Funktionscode Unbekannt/Normal senden. Im AL/ALO-Modus werden die Erschütterungssensoren alle 10,8 Sekunden auf Bewegung abgefragt. Außerdem werden Druck- und Temperaturwerte alle 10,8 Sekunden abgetastet. Übertragungsrate und Dauer des AL/ALO-Modus: Ein Block (4 Rahmen) wird alle 33 Sekunden für eine Dauer von 16 Blöcken übertragen. Im ALO-Modus wird die Drehrichtung alle 10,8 Sekunden bestimmt. Der übertragene Funktionscode basiert auf allen ALO-Daten seit der letzten Übertragung. Das Flag des AL/ALO-Modus wird gesetzt, um alle gültigen AL/ALO-Rahmen zu übertragen. Sinkt die Fahrzeuggeschwindigkeit unter den Schwellenwert für den stationären Zustand und erkennt der Sensor keine Bewegung, wird der AL/ALO-Modus verlassen und der Servicemodus aufgerufen. Wird der Servicemodus durch Erkennung von Bewegung verlassen, wird der AL/ALO-Modus erneut aufgerufen und setzt dort fort, wo er unterbrochen wurde; d. h. die Dauer von 16 Blöcken wird unabhängig vom Service- oder Warnmodus erreicht. Der Modus wurde während dieses AL/ALO-Modus aktiviert. Wird im AL/ALO-Modus eine Druckänderung erkannt (Warnmodus) und DP-Übertragung, wird der AL/ALO-Modus pausiert, bis die DP-Übertragungen abgeschlossen sind. Sensoren mit ALO-Modus haben 4 einstellbare Parameter zur Optimierung der WAL-Leistung auf Basis der Kundenbewertung. Sensoren für Hyundai/Kia werden auf Option 2 konfiguriert.
Modus Abtastrate Reifendruck (Sekunden) Abtastrate Temperatur (Sekunden) Abtastrate bei Drehungserkennung (Sekunden) Normale Übertragungsrate (Sekunden) Nicht-Werksmodus 10,8 10,8 10,8 33 Werk 10,8 10,8 10,8 33 - Servicemodus: Der Servicemodus ist der Zeitraum, in dem der TPM-Sensor erkannt hat, dass die Fahrzeuggeschwindigkeit unter den stationären Schwellenwert gefallen ist. In diesem Zeitraum werden Druck, Temperatur und Bewegung alle 15 Sekunden abgetastet, aber es erfolgt keine regelmäßige Übertragung; der TPM-Sensor sendet nur bei Druckänderung, DP. Die DP-Übertragung besteht aus zwei Blöcken (insgesamt 8 Rahmen) mit Druckinformationen innerhalb eines Zeitraums von zwei Sekunden. Die Dauer des Servicemodus beträgt 15 Minuten ab dem Zeitpunkt, an dem der TPM-Sensor das Ausbleiben der Drehungserkennung festgestellt hat. Wird im Servicemodus wieder Drehung erkannt, verlässt der Sensor den Servicemodus und kehrt in den Modus zurück, in dem er sich vor dem Wechsel in den Servicemodus befand, also in den AL-Modus oder den Normalmodus. Bei jedem Eintritt in den Servicemodus wird der 15-Minuten-Timer zurückgesetzt. Erfolgt der Austritt aus dem Servicemodus, bevor der Servicemodus-Timer abgelaufen ist, wird der Modus-Zähler nicht zurückgesetzt. Nach Ablauf des Servicemodus wird der Modus-Zähler zurückgesetzt.
Modus Abtastrate Reifendruck (Sekunden) Abtastrate Temperatur (Sekunden) Abtastrate bei Drehungserkennung (Sekunden) Normale Übertragungsrate (Sekunden) Nicht-Werksmodus 15 15 15 - Werk 15 15 15 - - Rolling-Modus. Wenn der AL-Modus abläuft, wechselt der TPM-Sensor in den Rolling-Modus. Im Rolling-Modus werden die Übertragungsrate und die Abtastung der Rolling-Erkennung auf einmal alle 60 s reduziert, und die Druck- und Temperaturabtastung erfolgt alle 15 Sekunden. Für die ersten 16 Übertragungsblöcke nach Fahrtbeginn sendet der TPM-Sensor die AL-Modus-Funktionscodes CW (Uhrzeigersinn), CCW (gegen den Uhrzeigersinn) oder NORMAL/UNKNOWN. Nachdem 16 AL-Informationsblöcke übertragen wurden, sendet der TPM-Sensor den Funktionscode NORMAL/UNKNOWN. Fällt die Fahrzeuggeschwindigkeit unter die Schwelle für den stationären Zustand und stellt der TPM-Sensor keine Rolling-Erkennung fest, wird der Rolling-Modus ausgesetzt und der Service-Modus aktiviert. Beim Eintritt in den Rolling-Modus misst der TPM-Sensor den Druck und führt eine normale Funkübertragung mit dem Funktionscode NORMAL/UNKNOWN durch (siehe 4.1.1.5: Statusbyte).
Modus Abtastrate Reifendruck (Sekunden) Abtastrate Temperatur (Sekunden) Abtastrate bei Drehungserkennung (Sekunden) Normale Übertragungsrate (Sekunden) Nicht-Werksmodus 15 15 60 60 Werk 15 15 60 60
Fällt die Fahrzeuggeschwindigkeit unter die minimale Geschwindigkeitsschwelle, bleibt der Sensor im Rolling-Modus, bis die nächste geplante Rolling-Erkennungsabtastung erfolgt. Sobald die Rolling-Erkennungsabtastung bestätigt, dass die Fahrzeuggeschwindigkeit unter der Schwelle liegt, wechselt der TPM-Sensor in den Service-Modus. Nach Ablauf der Dauer des Service-Modus wechselt der TPM-Sensor in den STATIONARY-Modus. - Alert-Modus. Im stationären Modus, Service-Modus oder Rolling-Modus wird der Druck in den oben beschriebenen Intervallen gemessen. Während der Messung wird der aktuelle Druckwert normalerweise mit dem zuletzt übertragenen Druckwert verglichen. Weicht die aktuelle Druckabtastung um mehr als 8 Counts (> 2 psi) oder mehr vom zuletzt übertragenen Druckwert ab, erfolgt sofort eine NEUMESSUNG, um sicherzustellen, dass die Abtastung korrekt ist. Wird das Delta P bestätigt, überträgt der TPM-Sensor sofort mit dem Statuscode Alert. Erfolgt die NEUMESSUNG-Übertragung gleichzeitig mit einer normalen Übertragung, hat die NEUMESSUNG Priorität, und die normale Übertragung wird durch die NEUMESSUNG-Übertragung ersetzt.
- Alert-Modus im stationären Zustand. Solange sich der Sensor im stationären Modus befindet, muss er einen Momentanmessdaten-Rahmen übertragen, wie in Abschnitt 4.1 dieses Dokuments definiert, wenn sich der Druck seit der letzten Übertragung um 2,0 psi oder mehr geändert hat. Alle Übertragungen aufgrund eines Druckänderungsereignisses müssen den Statuscode Alert gemäß Abschnitt 4.1.1.5.6 aufweisen. Der Alert-Modus im stationären Zustand wird deaktiviert, wenn nach 2 aufeinanderfolgenden Abtastungen keine Druckänderung von 2,0 psi oder mehr erkannt wird.
Abtastrate Reifendruck (Sekunden) Abtastrate Temperatur (Sekunden) Abtastrate bei Drehungserkennung (Sekunden) Normale Übertragungsrate (Sekunden) 2 (max.) 2 (max.) N/A ?P - Befindet sich der Sensor im Rolling-Modus, muss er einen Momentanmessdaten-Rahmen übertragen, wie in Abschnitt 4.1 dieses Dokuments definiert, wenn sich der Druck seit der letzten Übertragung um 2,0 psi oder mehr geändert hat. Alle Übertragungen aufgrund eines Druckänderungsereignisses müssen den Statuscode Alert gemäß Abschnitt 4.1.1.5.6 aufweisen. Der Rolling-Alert-Modus wird deaktiviert, wenn nach 2 aufeinanderfolgenden Abtastungen keine Druckänderung von 2,0 psi oder mehr erkannt wird.
Abtastrate Reifendruck (Sekunden) Abtastrate Temperatur (Sekunden) Abtastrate bei Drehungserkennung (Sekunden) Normale Übertragungsrate (Sekunden) 2 (max.) 2 (max.) N/A ?P
- Alert-Modus im stationären Zustand. Solange sich der Sensor im stationären Modus befindet, muss er einen Momentanmessdaten-Rahmen übertragen, wie in Abschnitt 4.1 dieses Dokuments definiert, wenn sich der Druck seit der letzten Übertragung um 2,0 psi oder mehr geändert hat. Alle Übertragungen aufgrund eines Druckänderungsereignisses müssen den Statuscode Alert gemäß Abschnitt 4.1.1.5.6 aufweisen. Der Alert-Modus im stationären Zustand wird deaktiviert, wenn nach 2 aufeinanderfolgenden Abtastungen keine Druckänderung von 2,0 psi oder mehr erkannt wird.
- OFF-Modus. Dieser Modus dient hauptsächlich dem Transport und der Lagerung der TPM-Sensoreinheiten. Wird der Sensor stromlos geschaltet (über den Befehl Enter_Off LF), muss er eine letzte Übertragung mit dem Funktionscode OFF-Modus senden und sofort in den OFF-Modus wechseln. Befindet sich der TPM-Sensor im OFF-Modus, muss er die Druck- und Temperaturabtastung mit der in Tabelle 13 dieses Dokuments angegebenen Rate fortsetzen, darf jedoch keine Übertragungen senden, bis er wieder eingeschaltet wird. Der TPM-Sensor kann mit dem Befehl Normal LF oder bei einer Druckänderung von 19 psi oder mehr reaktiviert werden.
Abtastrate Reifendruck (Sekunden) Abtastrate Temperatur (Sekunden) Abtastrate bei Drehungserkennung (Sekunden) Normale Übertragungsrate (Sekunden) 60 (max.) 60 (max.) - - - HF-Testmodus. Der Sensor muss in den HF-Testmodus wechseln und den in Abschnitt 4.1.1.5.6 dieses Dokuments angegebenen Statuscode bereitstellen, wenn ein LF-Signal mit dem in Tabelle 16 unten angegebenen LF-Datenbefehl „Test_LF“ empfangen wird. Der Sensor muss innerhalb von höchstens 700,0 ms nach Erkennen des LF-Datencodes reagieren (übertragen und Daten bereitstellen). Sobald der Sensor in diesen Modus wechselt, muss er alle in Tabelle 14 dieses Dokuments angegebenen Abtast- und Übertragungsanforderungen für diesen speziellen Modus erfüllen, unabhängig davon, ob er sich im Rolling-, stationären oder Service-Modus befindet. Der Sensor muss die Anzahl der Rahmen zählen (jede Übertragung enthält vier Rahmen, wie in Tabelle 15 dieses Dokuments dargestellt), die seit dem Eintritt in diesen Modus übertragen wurden, und diese Nummer muss in den Daten jedes Rahmens übertragen werden, wie in Tabelle 15 unten dargestellt. Die übertragenen Daten müssen dem in Tabelle 15 unten gezeigten Format entsprechen. Erreicht der Rahmenzähler den Wert 255 (alle 8 Bits werden verwendet), muss der Zähler zurückgesetzt und erneut gestartet werden, bis der Sensor diesen Modus verlässt. Verlässt der Sensor diesen Modus, löscht er die Rahmenzählernummer. Der Sensor muss diesen Modus bei Vorliegen des Befehls Normal_LF verlassen, wie in Abschnitt 3.3.2 dieses Dokuments angegeben. Der Sensor muss einen Achtstunden-Timer ab dem Eintritt in diesen Modus starten und muss diesen Modus unmittelbar nach Ablauf des Achtstunden-Timers (8,0 h) verlassen.
Abtastrate Reifendruck (Sekunden) Abtastrate Temperatur (Sekunden) Abtastrate bei Drehungserkennung (Sekunden) Normale Übertragungsrate (Sekunden) 15 (max.) 15 (max.) 15 (max.) 15 (max.)
Datenstruktur HF-Testmodus = Rahmen 1 = Rahmen 2 = Rahmen 3 = Rahmen 4 Präambel Bit H/L ID Druck Rahmenzähler Status CRC 16 Bit 1 Bit 31 Bit 8 Bit 8 Bit 8 Bit 8 Bit - Dauerstrichmodus (CW). Der TPM-Sensor muss in den angegebenen CW-Modus wechseln, wenn er den entsprechenden LF-Datenbefehl (CW_Low_LF oder CW_High_LF) empfängt. Der TPM-Sensor muss innerhalb von höchstens 200,0 ms nach Erkennen des LF-Datencodes reagieren (übertragen). Sobald der Sensor in diesen Modus wechselt, muss er auf der angegebenen CW-Frequenz (Trägerwellenfrequenz) des TPM-Sensors zu senden beginnen. Es stehen 2 CW-Modi zur Verfügung:
- CW Low sendet kontinuierlich auf der niedrigeren FSK-Frequenz.
- CW High sendet kontinuierlich auf der oberen FSK-Frequenz.
Testen Sie sich
Ein kurzes Quiz zum Betriebsanleitung Kia Soul EV: Zu jeder Antwort gibt es eine Erklärung und einen Link zur Handbuchseite.
War diese Seite hilfreich?