Suspensión
Descripción y funcionamiento del sensor TPMS
En este manual: Suspensión
9pasos
~54min
2/5dificultad
Hecho 0 de 9
Descripción
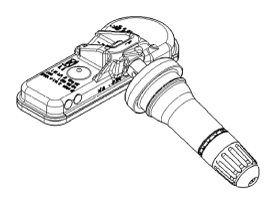
Modo de funcionamiento
Modo ASIC
- Modo de fábrica. El modo de fábrica es el modo que permite al sensor TPM transmitir tramas RF con mayor frecuencia y muestrear LF en la planta de HKMC. El módulo de plataforma de confianza (sensor) enviará tramas RF normales en modo de fábrica. El muestreo LF se realizará cada 1 segundo para garantizar una respuesta rápida en la línea de producción. La figura 5 muestra el flujo de estados del ASIC desde el modo Off, pasando por el modo Factory, hasta el modo Non-Factory. El modo de fábrica no es un modo normal; se superpone a otros modos de visibilidad del cliente para aumentar la frecuencia de muestreo LF mientras el contador de fábrica no sea cero. Al salir del modo Off, el contador de fábrica se establece en 15; cada vez que el sensor pasa del modo de servicio al modo estacionario, el contador se reduce. Una vez caducado el modo Factory, se puede usar el comando Factory_LF para volver a entrar en el modo de fábrica, en cuyo caso el contador de fábrica se restablece a 15. Si ya no se necesita el modo de fábrica, se puede restablecer el contador de fábrica y, por tanto, salir del modo Factory mediante el comando Exit_Factory_LF. En el modo de 10,8 s, el sensor transmitirá tramas RF normales cada 10,8 s. En el caso del sensor Highline, el código de función indicará el sentido de rotación.
Modo Frecuencia de muestreo de presión (segundos) Frecuencia de muestreo de temperatura (segundos) Frecuencia de muestreo al detectar rotación (segundos) Frecuencia de transmisión normal (segundos) Planta 10,8 10,8 10,8 10,8 - Modo estacionario. En modo normal y cuando el vehículo no se mueve, el sensor TPM estará en modo ESTACIONARIO. En este modo, las frecuencias de muestreo y de transmisión se describen a continuación.
Modo Frecuencia de muestreo de presión (segundos) Frecuencia de muestreo de temperatura (segundos) Frecuencia de muestreo al detectar rotación (segundos) Frecuencia de transmisión normal (segundos) No de fábrica 60 60 15 - Planta 60 60 15 -
El modo ESTACIONARIO se activa cuando el vehículo empieza a moverse y el ASIC verifica la señal de entrada del sensor de impacto. - Modo AL/ALO. Al detectar movimiento, se transmite el código de función Desconocido/Normal y el sensor pasa al modo AL (modo de aprendizaje automático) o al modo ALO (modo de localización automática), según el tipo de sensor TPM (Lowline o Highline). En modo AL, el sensor seguirá transmitiendo los códigos de función Desconocido/Normal cada 33 segundos durante 16 bloques RF (1 bloque RF = 4 tramas RF). En modo ALO, el sensor TPM comienza a determinar el sentido de rotación del sensor: horario o antihorario. En la primera transmisión tras el código de función Desconocido/Normal, el bloque de datos contendrá uno de los tres códigos de función del modo ALO. Si el ASIC no puede decidir el sentido de rotación, el sensor debe transmitir el código de función Desconocido/Normal. En modo AL/ALO, los sensores de impacto se consultan para detectar movimiento cada 10,8 segundos. También se toman muestras de presión y temperatura cada 10,8 segundos. La frecuencia de transmisión y la duración del modo AL/ALO establecen la transmisión de un bloque (4 tramas) cada 33 segundos durante 16 bloques. En modo ALO, el sentido de rotación se determina cada 10,8 segundos. El código de función transmitido se basa en todos los datos ALO desde la última transmisión. El indicador de función del modo AL/ALO se establecerá para transmitir todas las tramas AL/ALO válidas. Si la velocidad del vehículo cae por debajo del umbral estacionario y el sensor detecta que no hay movimiento, se sale del modo AL/ALO y se entra en modo de servicio. Si la salida del modo de servicio se produce por detección de movimiento, se vuelve a entrar en modo AL/ALO. El modo AL/ALO continúa desde donde se detuvo, es decir, los 16 bloques se completan independientemente del modo de servicio o de alerta. Si durante el modo AL/ALO se detecta un cambio de presión (modo de alerta) y transmisión DP, el modo AL/ALO se suspende hasta que finalicen las transmisiones DP. Los sensores con modo ALO tienen 4 parámetros ajustables para optimizar el rendimiento WAL según la evaluación con el cliente. Los sensores para Hyundai/Kia se configurarán con la opción 2.
Modo Frecuencia de muestreo de presión (segundos) Frecuencia de muestreo de temperatura (segundos) Frecuencia de muestreo al detectar rotación (segundos) Frecuencia de transmisión normal (segundos) No de fábrica 10,8 10,8 10,8 33 Planta 10,8 10,8 10,8 33 - Modo de servicio. Es el periodo en que el sensor TPM ha detectado que la velocidad del vehículo ha caído por debajo del umbral estacionario. Durante este periodo, la presión, la temperatura y el movimiento se miden cada 15 segundos, pero no hay transmisión; el sensor TPM solo transmitirá cuando cambie la presión (DP). La transmisión DP consistirá en dos bloques (8 tramas en total) de información de presión transmitida durante un periodo de dos segundos. La duración del modo de servicio es de 15 minutos desde que el sensor TPM dejó de detectar rotación. Si durante el modo de servicio se vuelve a detectar rotación, el sensor saldrá del modo de servicio y volverá al modo en el que estaba antes de entrar en servicio, modo AL o modo normal. Cada vez que se entra en modo de servicio, el temporizador de 15 minutos se reinicia. Si se sale del modo de servicio antes de que expire el temporizador, el contador de modo no se reinicia. Al finalizar el modo de servicio, el contador de modo se reinicia.
Modo Frecuencia de muestreo de presión (segundos) Frecuencia de muestreo de temperatura (segundos) Frecuencia de muestreo al detectar rotación (segundos) Frecuencia de transmisión normal (segundos) No de fábrica 15 15 15 - Planta 15 15 15 - - Modo de rodadura: Cuando el modo AL expira, el sensor TPM pasa al modo de rodadura. En el Rolling Mode, la tasa de transmisión y el muestreo de detección de rodadura se reducen a una vez cada 60 s, y el muestreo de presión y temperatura se realiza cada 15 segundos. Para los primeros 16 bloques de transmisión tras el inicio del movimiento, el sensor TPM transmite los códigos de función del modo AL: en sentido horario, en sentido antihorario o normal/desconocido. Después de transmitir 16 bloques de información AL, el sensor TPM transmitirá el código de función normal/desconocido. Si la velocidad del vehículo cae por debajo del umbral estacionario y el sensor TPM detecta que no hay detección de rodadura, el modo de rodadura se suspende y se activa el modo de servicio. Al entrar en el modo de rodadura, el sensor TPM mide la presión y realiza una transmisión de radio normal con el código de función NORMAL/UNKNOWN (consulte 4.1.1.5: Byte de estado).
Modo Frecuencia de muestreo de presión (segundos) Frecuencia de muestreo de temperatura (segundos) Frecuencia de muestreo al detectar rotación (segundos) Frecuencia de transmisión normal (segundos) No de fábrica 15 15 60 60 Planta 15 15 60 60
Cuando la velocidad del vehículo cae por debajo del umbral mínimo de velocidad, el sensor permanecerá en el modo de rodadura hasta que se produzca la siguiente muestra programada de detección de rodadura. Una vez que la muestra de detección de rodadura confirme que la velocidad del vehículo está por debajo del umbral, el sensor TPM pasará al modo de servicio. Al finalizar el periodo del modo de servicio, el sensor TPM pasará al modo ESTACIONARIO. - Modo de alerta: En el modo estacionario, el modo de servicio o el modo de rodadura, la presión se mide en los intervalos descritos anteriormente. Durante la medición, normalmente el valor de presión actual se compara con el valor de presión transmitido anteriormente. Si la presión muestreada actual difiere en más de 8 cuentas (> 2 psi) del valor de presión transmitido anteriormente, se realizará inmediatamente una RE-MEDICIÓN para confirmar que la muestra es correcta. Si el delta P se confirma, el sensor TPM transmitirá de inmediato con el código de estado de alerta. Si la transmisión de RE-MEDICIÓN coincide con una transmisión normal, la RE-MEDICIÓN tiene prioridad y la transmisión normal será reemplazada por la transmisión de RE-MEDICIÓN.
- Modo de alerta estacionario: Mientras el sensor está en modo estacionario, debe transmitir un marco de datos de medición instantánea, según se define en la sección 4.1 de este documento, si se produce un cambio de presión de 2,0 psi o más desde la última transmisión. Todas las transmisiones provocadas por un evento de cambio de presión deben tener el código de estado de alerta, según se indica en la sección 4.1.1.5.6. El modo de alerta estacionario se desactivará si no se detecta un cambio de presión de 2,0 psi o más después de 2 muestras consecutivas.
Frecuencia de muestreo de presión (segundos) Frecuencia de muestreo de temperatura (segundos) Frecuencia de muestreo al detectar rotación (segundos) Frecuencia de transmisión normal (segundos) 2 (máx.) 2 (máx.) N/A ?P - Cuando el sensor está en modo de rodadura, debe transmitir un marco de datos de medición instantánea, según se define en la sección 4.1 de este documento, si se produce un cambio de presión de 2,0 psi o más desde la última transmisión, o si todas las transmisiones se deben a un evento de cambio de presión. Todas las transmisiones provocadas por un evento de cambio de presión deben tener el código de estado de alerta, según se indica en la sección 4.1.1.5.6. El modo de alerta de rodadura se desactivará si no se detecta un cambio de presión de 2,0 psi o más después de 2 muestras consecutivas.
Frecuencia de muestreo de presión (segundos) Frecuencia de muestreo de temperatura (segundos) Frecuencia de muestreo al detectar rotación (segundos) Frecuencia de transmisión normal (segundos) 2 (máx.) 2 (máx.) N/A ?P
- Modo de alerta estacionario: Mientras el sensor está en modo estacionario, debe transmitir un marco de datos de medición instantánea, según se define en la sección 4.1 de este documento, si se produce un cambio de presión de 2,0 psi o más desde la última transmisión. Todas las transmisiones provocadas por un evento de cambio de presión deben tener el código de estado de alerta, según se indica en la sección 4.1.1.5.6. El modo de alerta estacionario se desactivará si no se detecta un cambio de presión de 2,0 psi o más después de 2 muestras consecutivas.
- Modo OFF: Este modo se utiliza principalmente para el transporte y el almacenamiento de los sensores TPM. Al desconectar la alimentación del sensor (mediante el botón Enter_Off LF), debe transmitir una última transmisión con el código de función de modo apagado y entrar inmediatamente en el modo OFF. Cuando el sensor TPM está en modo OFF, debe seguir muestreando la presión y la temperatura a la tasa indicada en la Tabla 13 de este documento, pero no debe realizar ninguna transmisión hasta que el sensor TPM se vuelva a activar. El sensor TPM puede reactivarse mediante el comando Normal LF o al detectar un cambio de presión de 19 psi o más.
Frecuencia de muestreo de presión (segundos) Frecuencia de muestreo de temperatura (segundos) Frecuencia de muestreo al detectar rotación (segundos) Frecuencia de transmisión normal (segundos) 60 (máx.) 60 (máx.) - - - Modo de prueba de RF: El sensor debe entrar en el modo de prueba de RF y proporcionar el código de estado especificado en 4.1.1.5.6 de este documento, al recibir la señal LF con el comando de datos LF "Test_LF" especificado en la Tabla 16 a continuación. El sensor debe responder (transmitir y proporcionar datos) a más tardar 700,0 ms después de detectar el código de datos LF. Una vez que el sensor entra en este modo, debe seguir todos los procedimientos de muestreo y requisitos de transmisión especificados en la Tabla 14 de este documento para este modo en particular, independientemente del modo de rodadura, estacionario o de servicio. El sensor debe contar el número de tramas (cada transmisión contiene cuatro tramas, como se muestra en la Tabla 15 de este documento) que ha transmitido desde que entró en este modo, y este número debe transmitirse en los datos de cada trama, como se muestra en la Tabla 15 a continuación. Los datos transmitidos deben estar en el formato mostrado en la Tabla 15 a continuación. Cuando el contador de tramas alcanza el valor 255 (se utilizan los 8 bits), el contador debe reiniciarse y volver a contar mientras el sensor no salga de este modo. Cuando el sensor sale de este modo, borra el contador de tramas. El sensor debe salir de este modo al recibir el comando Normal_LF, como se especifica en la sección 3.3.2 de este documento. El sensor debe iniciar un temporizador de ocho horas desde que entra en este modo, y luego debe salir de este modo inmediatamente después de que expire el temporizador de ocho (8,0) horas.
Frecuencia de muestreo de presión (segundos) Frecuencia de muestreo de temperatura (segundos) Frecuencia de muestreo al detectar rotación (segundos) Frecuencia de transmisión normal (segundos) 15 (máx.) 15 (máx.) 15 (máx.) 15 (máx.)
Estructura de datos del modo de prueba de RF = Trama 1 = Trama 2 = Trama 3 = Trama 4 Preámbulo Bit H/L IDENTIFICADOR Presión Número de tramas Estado CRC 16 bits 1 bit 31 bits 8 bits 8 bits 8 bits 8 bits - Modo de onda continua (CW): El sensor TPM debe entrar en el modo CW especificado al recibir el comando de datos LF correspondiente (CW_Low_LF o CW_High_LF). El sensor TPM debe responder (transmitir) a más tardar 200,0 ms después de detectar el código de datos LF. Una vez que el sensor entra en este modo, debe comenzar a transmitir en la frecuencia CW especificada (frecuencia de onda portadora) del sensor TPM. Hay 2 modos CW disponibles:
- CW Low transmitirá continuamente a la frecuencia FSK más baja.
- CW High transmitirá continuamente a la frecuencia FSK más alta.
Pon a prueba tus conocimientos
Un test rápido sobre el Manual de instrucciones Kia Soul EV: cada respuesta trae una explicación y un enlace a la página del manual.
¿Le resultó útil esta página?