BSM-Funktion
Die BSM-Funktion nutzt Radarsensoren, um die folgenden Fahrzeuge auf den benachbarten Fahrspuren zu erkennen, und warnt den Fahrer über die Warnleuchten in den Außenspiegeln vor deren Anwesenheit.
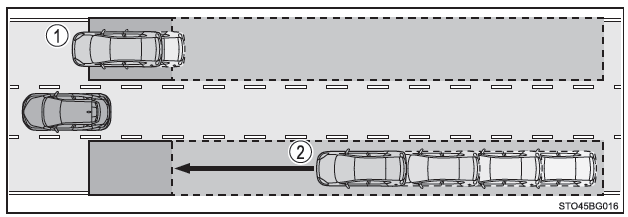
- Fahrzeuge im Sichtfeld-Totbereich der Außenspiegel (toter Winkel)
- Schnell von hinten herannahende Fahrzeuge im Sichtfeld-Totbereich der Außenspiegel (toter Winkel)
Erfassungsbereiche der BSM-Funktion
Die Bereiche, in denen Fahrzeuge erkannt werden können, sind im Folgenden dargestellt.
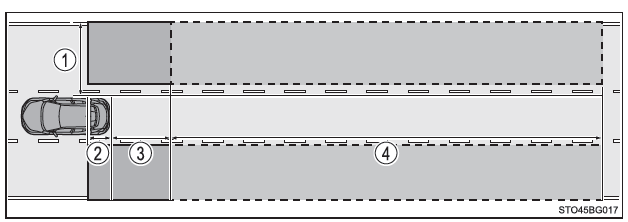
Jeder Sensor hat die folgende Erfassungsreichweite:
- Etwa 0,5 m (1,6 ft.) bis 3,5 m (11,5 ft.) seitlich neben dem Fahrzeug*
*: Im Bereich zwischen der Fahrzeugseite und 0,5 m (1,6 ft.) seitlich davon wird nichts erkannt.
- Etwa 1 m (3,3 ft.) vor der hinteren Stoßstange
- Etwa 3 m (9,8 ft.) ab der hinteren Stoßstange
- Etwa 3 m (9,8 ft.) bis 60 m (197 ft.) ab der hinteren Stoßstange*
*: Je größer der Geschwindigkeitsunterschied zwischen Ihrem Fahrzeug und dem erkannten Fahrzeug ist, desto früher wird Letzteres erkannt, wodurch die Warnleuchte im Außenspiegel leuchtet oder blinkt.
WARNUNG■ Hinweise zur Verwendung des Systems Der Fahrer ist allein für die Sicherheit seiner Fahrweise verantwortlich. Fahren Sie stets vorsichtig und achten Sie auf Ihre gesamte Umgebung.
Die Totwinkelüberwachung ist eine Zusatzfunktion, die den Fahrer auf ein Fahrzeug im toten Winkel aufmerksam macht. Vertrauen Sie der Totwinkelüberwachung nicht zu sehr. Die Funktion kann nicht beurteilen, ob ein Spurwechsel sicher ist. Übermäßiges Vertrauen kann zu einem schweren, unter Umständen tödlichen Unfall führen.
Je nach Bedingungen kann es vorkommen, dass das System nicht einwandfrei funktioniert.
Daher muss die Sicherheit vom Fahrer selbst durch Sichtkontrolle bestätigt werden.
■ Voraussetzungen für das Eingreifen der BSM-Funktion
Die BSM-Funktion greift ein, wenn alle folgenden Bedingungen erfüllt sind:
- Das BSM-System ist aktiv.
- Der Wählhebel steht nicht auf R.
- Die Geschwindigkeit des Fahrzeugs liegt bei über 16 km/h.
■ Voraussetzungen für die Erkennung eines Fahrzeugs durch die BSM-Funktion
Die BSM-Funktion erkennt ein Fahrzeug im Erfassungsbereich in den folgenden Situationen:
- Ihr Fahrzeug wird von einem anderen Fahrzeug auf einer Nachbarspur überholt.
- Ein anderes Fahrzeug fährt beim Spurwechsel in den Erfassungsbereich ein.
■ Situationen, in denen die BSM-Funktion Fahrzeuge nicht erkennt Die BSM-Funktion ist nicht dafür ausgelegt, Fahrzeuge und/oder Hindernisse der folgenden Arten zu erkennen:
- Motorräder mit kleinem Hubraum, Fahrräder, Fußgänger usw.*
- Entgegenkommende Fahrzeuge
- Leitplanken, Wände, Verkehrszeichen, parkende Fahrzeuge und andere feste Hindernisse*
- Fahrzeuge, die auf derselben Fahrspur direkt vor Ihnen fahren*
- Fahrzeuge, die zwei Fahrspuren neben Ihnen fahren*
*: Je nach Bedingungen kann es vorkommen, dass ein Fahrzeug und/oder ein Hindernis erkannt wird.
■ Bedingungen, unter denen die BSM-Funktion möglicherweise nicht richtig arbeitet
- In den folgenden Situationen kann es vorkommen, dass die BSM-Funktion Fahrzeuge nicht richtig erkennt:
- Wenn der Sensor oder der ihn umgebende Bereich nach einem starken Stoß verstellt ist
- Wenn der Sensor oder der ihn umgebende Bereich der hinteren Stoßstange durch Schmutz, Schnee, Reif, Aufkleber usw. verdeckt ist
- Wenn Sie auf einer durch stehendes Wasser nassen Fahrbahn bei schlechtem Wetter fahren (z. B. starker Regen, Schnee oder Nebel)
- Wenn sich mehrere Fahrzeuge dicht hintereinander nähern
- Wenn der Abstand zwischen Ihrem Fahrzeug und dem nachfolgenden Fahrzeug gering ist
- Wenn ein Fahrzeug, das in den Erfassungsbereich einfährt, deutlich schneller oder langsamer ist als Ihr Fahrzeug
- Wenn sich die Geschwindigkeitsdifferenz zwischen Ihrem Fahrzeug und einem anderen Fahrzeug ständig ändert
- Wenn ein Fahrzeug mit nahezu der gleichen Geschwindigkeit wie Ihr Fahrzeug in den Erfassungsbereich einfährt
- Wenn sich beim Anfahren nach einem Halt noch ein Fahrzeug im Erfassungsbereich befindet
- Wenn Sie kurz aufeinanderfolgend steile Steigungen und Gefälle befahren, z. B. eine Kuppe oder eine Bodenwelle
- Wenn Sie auf einer sehr kurvenreichen Straße mit aufeinanderfolgenden Kurven oder auf einer unebenen Fahrbahn fahren
- Wenn die Fahrspuren breit sind oder Sie am Fahrspurrand fahren und das Fahrzeug auf der Nachbarspur einen großen Abstand zu Ihrem Fahrzeug hat
- Wenn ein Fahrradträger oder anderes Zubehör am Heck des Fahrzeugs montiert ist
- Wenn ein Fahrzeug, das in den Erfassungsbereich einfährt, eine deutlich andere Höhe hat als Ihr Fahrzeug
- Unmittelbar nach dem Einschalten des BSM-Systems
- Die Fälle, in denen die BSM-Funktion ein Fahrzeug und/oder ein Hindernis fälschlicherweise erkennt, können in den folgenden Situationen zunehmen:
- Wenn der Sensor oder der ihn umgebende Bereich nach einem starken Stoß verstellt ist
- Wenn der Abstand zwischen Ihrem Fahrzeug und einer Leitplanke, einer Mauer o. Ä. im Erfassungsbereich gering ist
- Wenn Sie kurz aufeinanderfolgend steile Steigungen und Gefälle befahren, z. B. eine Kuppe oder eine Bodenwelle
- Wenn die Fahrspuren schmal sind oder Sie am Fahrspurrand fahren und ein Fahrzeug, das nicht auf der Nachbarspur fährt, in den Erfassungsbereich einfährt
- Wenn Sie auf einer sehr kurvenreichen Straße mit aufeinanderfolgenden Kurven oder auf einer unebenen Fahrbahn fahren
- Wenn die Reifen durchdrehen oder schleudern
- Wenn der Abstand zwischen Ihrem Fahrzeug und dem nachfolgenden Fahrzeug gering ist
- Wenn ein Fahrradträger oder anderes Zubehör am Heck des Fahrzeugs montiert ist