Funzione BSM
La funzione BSM utilizza sensori radar per rilevare i veicoli elencati di seguito che circolano nelle corsie adiacenti e avvisa il conducente della loro presenza tramite spie integrate negli specchietti retrovisori esterni.
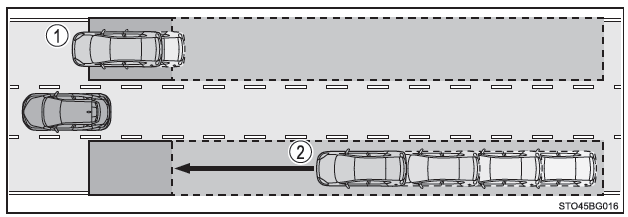
- Veicoli che circolano nei punti ciechi degli specchietti retrovisori esterni (angoli ciechi)
- Veicoli che si avvicinano rapidamente da dietro nei punti ciechi degli specchietti retrovisori esterni (angoli ciechi)
Zone di rilevamento della funzione BSM
Le zone in cui è possibile rilevare i veicoli sono indicate di seguito.
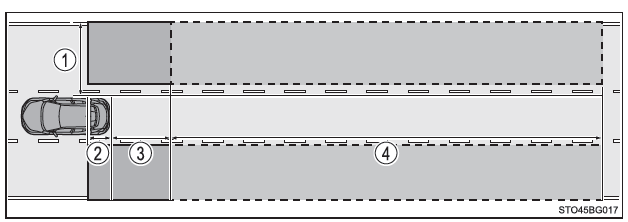
Ogni sensore ha il seguente raggio di rilevamento:
- Da circa 0,5 m (1,6 ft.) a circa 3,5 m (11,5 ft.) da ciascun lato del veicolo*
*: Nell'area compresa tra il fianco del veicolo e 0,5 m (1,6 ft.) da esso non è possibile rilevare nulla.
- Circa 1 m (3,3 ft.) davanti al paraurti posteriore
- Circa 3 m (9,8 ft.) dal paraurti posteriore
- Da circa 3 m (9,8 ft.) a circa 60 m (197 ft.) dal paraurti posteriore*
*: Maggiore è la differenza di velocità tra il proprio veicolo e quello rilevato, più il veicolo viene rilevato da lontano, con conseguente accensione o lampeggio della spia integrata nello specchietto retrovisore esterno.
AVVERTENZA■ Avvertenze per l'uso del sistema Il conducente è il solo responsabile della sicurezza di guida. Guidare sempre con prudenza, prestando attenzione a tutto ciò che si trova intorno al veicolo.
Il monitoraggio dell'angolo cieco è una funzione ausiliaria che avvisa il conducente della presenza di un veicolo nell'angolo cieco. Non riporre eccessiva fiducia nella funzione di monitoraggio dell'angolo cieco. La funzione non è in grado di valutare se il cambio di corsia sia sicuro; una fiducia eccessiva può causare un incidente grave, anche mortale.
A seconda delle condizioni, il sistema potrebbe non funzionare correttamente.
Di conseguenza, il conducente deve verificare personalmente con la vista che la manovra sia sicura.
■ Condizioni di intervento della funzione BSM
La funzione BSM interviene quando sono soddisfatte tutte le seguenti condizioni:
- Il sistema BSM è attivo
- Il selettore della marcia non è in posizione R.
- Il veicolo viaggia a una velocità superiore a circa 16 km/h
■ Condizioni di rilevamento di un veicolo da parte della funzione BSM
La funzione BSM rileva un veicolo presente nella zona di rilevamento nelle seguenti situazioni:
- Il proprio veicolo viene superato da un altro veicolo che circola nella corsia adiacente.
- Un altro veicolo entra nella zona di rilevamento durante il cambio di corsia.
■ Condizioni in cui la funzione BSM non rileva i veicoli La funzione BSM non è progettata per rilevare i seguenti tipi di veicoli e/o ostacoli:
- Motocicli di piccola cilindrata, biciclette, pedoni, ecc.*
- Veicoli che circolano in senso contrario
- Barriere di sicurezza, muri, segnaletica, veicoli in sosta e altri ostacoli fissi*
- Veicoli che seguono il vostro nella stessa corsia di marcia*
- Veicoli che si trovano a 2 corsie di distanza dal vostro*
*: In base alle condizioni, può accadere che venga rilevato un veicolo e/o un ostacolo.
■ Condizioni in cui la funzione BSM potrebbe non funzionare correttamente
- In alcune situazioni la funzione BSM potrebbe non rilevare correttamente i veicoli:
- Quando il sensore è disallineato dopo che esso o la parte circostante ha subito un urto violento
- Quando il sensore o la parte del paraurti posteriore che lo circonda è coperta da fango, neve, brina, un adesivo, ecc.
- Quando si guida su una carreggiata bagnata da acqua stagnante con maltempo (ad esempio forte pioggia, neve o nebbia)
- Quando più veicoli si avvicinano seguendosi a breve distanza l'uno dall'altro
- Quando la distanza tra il vostro veicolo e quello che vi segue si riduce
- Quando vi è una differenza di velocità significativa tra il vostro veicolo e quello che entra nell'area di rilevamento
- Quando la differenza di velocità tra il vostro veicolo e un altro varia
- Quando un veicolo entra nell'area di rilevamento viaggiando alla stessa velocità o quasi della vostra
- Quando il vostro veicolo riparte dopo una sosta e un veicolo resta nell'area di rilevamento
- Quando si affrontano in successione dislivelli ripidi, come ad esempio salite, dossi, ecc.
- Quando si guida su strade molto tortuose, con curve successive o con carreggiata deformata
- Quando le corsie sono larghe o si guida al limite della corsia e il veicolo sulla corsia adiacente si trova molto lontano dal vostro
- Quando sul retro del veicolo è montato un portabiciclette o un altro accessorio
- Quando vi è una differenza di altezza significativa tra il vostro veicolo e quello che entra nell'area di rilevamento
- Subito dopo aver attivato il sistema BSM
- Possono aumentare i casi in cui la funzione BSM rileva erroneamente un veicolo e/o un ostacolo nelle seguenti situazioni:
- Quando il sensore è disallineato dopo che esso o la parte circostante ha subito un urto violento
- Quando la distanza tra il vostro veicolo e una barriera di sicurezza, un muro, ecc., che entra nell'area di rilevamento si riduce
- Quando si affrontano in successione dislivelli ripidi, come ad esempio salite, dossi, ecc.
- Quando le corsie sono strette o si guida al limite della corsia e un veicolo che circola in una corsia diversa da quella adiacente alla vostra entra nell'area di rilevamento
- Quando si guida su strade molto tortuose, con curve successive o con carreggiata deformata
- Quando i pneumatici slittano o pattinano
- Quando la distanza tra il vostro veicolo e quello che vi segue si riduce
- Quando sul retro del veicolo è montato un portabiciclette o un altro accessorio