Функция BSM
Функция BSM использует радарные датчики для обнаружения перечисленных ниже транспортных средств, движущихся по соседним полосам, и предупреждает водителя об их присутствии с помощью индикаторов, встроенных в наружные зеркала заднего вида.
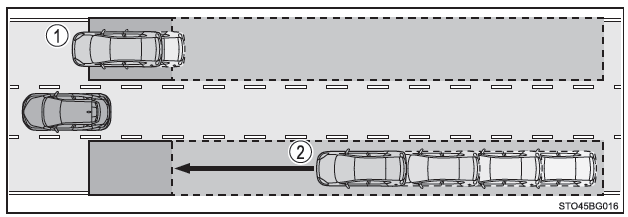
- Транспортные средства, движущиеся в зонах, невидимых в наружных зеркалах заднего вида (мёртвые зоны)
- Транспортные средства, быстро приближающиеся сзади в зонах, невидимых в наружных зеркалах заднего вида (мёртвые зоны)
Зоны обнаружения функции BSM
Зоны, в которых можно обнаружить транспортные средства, показаны ниже.
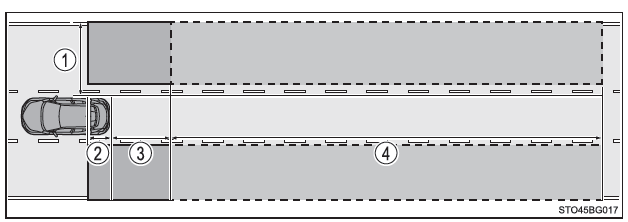
Каждый датчик имеет следующий радиус обнаружения:
- Примерно от 0,5 м (1,6 фт.) до 3,5 м (11,5 фт.) с каждой стороны автомобиля*
*: В зоне между бортом автомобиля и 0,5 м (1,6 фт.) от него ничего не обнаруживается.
- Примерно 1 м (3,3 фт.) впереди заднего бампера
- Примерно 3 м (9,8 фт.) от заднего бампера
- Примерно от 3 м (9,8 фт.) до 60 м (197 фт.) от заднего бампера*
*: Чем больше разница в скорости между вашим автомобилем и обнаруженным, тем раньше обнаруживается последний, что приводит к включению или мигания индикатора, встроенного в наружное зеркало заднего вида.
ПРЕДУПРЕЖДЕНИЕ■ Меры предосторожности при использовании системы Водитель несёт полную ответственность за безопасность вождения. Всегда ведите автомобиль осторожно и внимательно следите за окружающей обстановкой.
Контроль мёртвых зон является вспомогательной функцией, которая предупреждает водителя о наличии транспортного средства в мёртвой зоне. Не полагайтесь на функцию контроля мёртвых зон чрезмерно. Функция не может оценить, безопасно ли перестроение, и чрезмерное доверие к ней может привести к серьёзной аварии, в том числе со смертельным исходом.
В зависимости от условий система может работать некорректно.
Поэтому безопасность должен визуально подтверждать сам водитель.
■ Условия работы функции BSM
Функция BSM работает, когда выполняются все следующие условия:
- Система BSM включена
- Селектор передач не находится в положении R.
- Автомобиль движется со скоростью более примерно 16 км/ч
■ Условия обнаружения транспортного средства функцией BSM
Функция BSM обнаруживает транспортное средство в зоне обнаружения в следующих ситуациях:
- Ваш автомобиль обгоняет другой автомобиль, движущийся по соседней полосе, или его обгоняет такой автомобиль.
- Другой автомобиль входит в зону обнаружения при перестроении.
■ Условия, при которых функция BSM не обнаруживает транспортные средства Функция BSM не предназначена для обнаружения транспортных средств и/или препятствий следующих типов:
- Мотоциклы малого объёма двигателя, велосипеды, пешеходы и т. п.*
- Транспортные средства, движущиеся во встречном направлении
- Ограждения безопасности, стены, дорожные знаки, транспортные средства, стоящие на стоянке, и другие неподвижные препятствия*
- Автомобили, движущиеся за вашим в той же полосе*
- Автомобили, движущиеся на две полосы дальше вашего*
*: В зависимости от условий может быть обнаружен автомобиль и/или препятствие.
■ Условия, при которых функция BSM может работать некорректно
- Функция BSM может некорректно обнаруживать автомобили в следующих ситуациях:
- Если датчик сбит с положения после сильного удара по нему или по его окружению
- Если датчик или часть заднего бампера вокруг него загрязнены грязью, снегом, инеем, наклейками и т. п.
- При движении по дороге, покрытой водой из-за плохой погоды (например, сильный дождь, снег или туман)
- Когда несколько автомобилей приближаются, следуя близко друг за другом
- Когда расстояние между вашим автомобилем и следующим за ним автомобилем уменьшилось
- Когда между вашим автомобилем и автомобилем, входящим в зону обнаружения, большая разница в скорости
- Когда разница в скорости между вашим автомобилем и другим автомобилем меняется
- Когда автомобиль входит в зону обнаружения, двигаясь с той же или почти той же скоростью, что и ваш
- Когда ваш автомобиль трогается с места после остановки, а автомобиль остаётся в зоне обнаружения
- При последовательном преодолении резких подъёмов и спусков, например, крутых склонов, неровностей и т. п.
- При движении по извилистой дороге с последовательными поворотами или по деформированному дорожному покрытию
- Когда полосы движения широкие или вы едете у края полосы, а автомобиль на соседней полосе находится far от вашего
- Когда на задней части автомобиля установлен велокрепление или другой аксессуар
- Когда между вашим автомобилем и автомобилем, входящим в зону обнаружения, большая разница в высоте
- Сразу после включения системы BSM
- Случаи ошибочного обнаружения автомобиля и/или препятствия функцией BSM могут участиться в следующих ситуациях:
- Если датчик сбит с положения после сильного удара по нему или по его окружению
- Когда расстояние между вашим автомобилем и ограждением, стеной и т. п., попадающими в зону обнаружения, уменьшилось
- При последовательном преодолении резких подъёмов и спусков, например, крутых склонов, неровностей и т. п.
- Когда полосы движения узкие или вы едете у края полосы, а автомобиль, движущийся не по соседней с вашей полосе, входит в зону обнаружения
- При движении по извилистой дороге с последовательными поворотами или по деформированному дорожному покрытию
- Когда шины проскальзывают или буксуют
- Когда расстояние между вашим автомобилем и следующим за ним автомобилем уменьшилось
- Когда на задней части автомобиля установлен велокрепление или другой аксессуар