Función BSM
La función BSM utiliza sensores de radar para detectar los vehículos indicados a continuación que circulan por los carriles adyacentes y avisa al conductor de su presencia mediante indicadores integrados en los retrovisores exteriores.
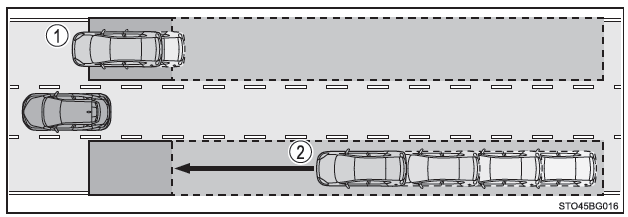
- Vehículos que circulan en las zonas ciegas de los retrovisores exteriores (ángulos muertos)
- Vehículos que se aproximan rápidamente por detrás en las zonas ciegas de los retrovisores exteriores (ángulos muertos)
Zonas de detección de la función BSM
A continuación se indican las zonas en las que se pueden detectar vehículos.
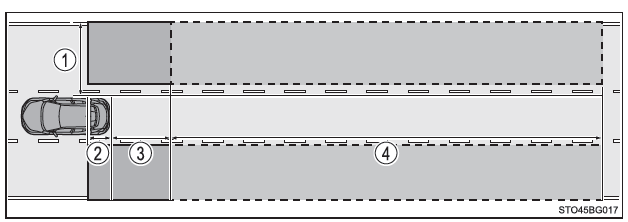
Cada sensor tiene el siguiente radio de detección:
- De 0,5 m (1,6 pies) a 3,5 m (11,5 pies) aproximadamente a cada lado del vehículo*
*: No se detecta nada en la zona comprendida entre el costado del vehículo y 0,5 m (1,6 pies) desde este.
- Aproximadamente 1 m (3,3 pies) hacia delante desde el parachoques trasero
- Aproximadamente 3 m (9,8 pies) desde el parachoques trasero
- De 3 m (9,8 pies) a 60 m (197 pies) aproximadamente desde el parachoques trasero*
*: Cuanto mayor sea la diferencia de velocidad entre su vehículo y el detectado, antes se detectará este último, lo que provoca que el indicador integrado en el retrovisor exterior se encienda o parpadee.
ADVERTENCIA■ Advertencias sobre el uso del sistema El conductor es el único responsable de la seguridad al conducir. Conduzca siempre con precaución, prestando atención a todo lo que le rodea.
La vigilancia de ángulo muerto es una función auxiliar que alerta al conductor de la presencia de un vehículo en el ángulo muerto. No confíe excesivamente en la función de vigilancia de ángulo muerto. Esta función no es capaz de evaluar si el cambio de carril es seguro; confiar excesivamente en ella puede provocar un accidente grave, e incluso mortal.
Según las condiciones, es posible que el sistema no funcione correctamente.
Por lo tanto, el conductor debe comprobar visualmente por sí mismo que la maniobra es segura.
■ Condiciones de activación de la función BSM
La función BSM se activa cuando se cumplen todas las condiciones siguientes:
- El sistema BSM está activado
- La palanca selectora no está en R.
- El vehículo circula a más de 16 km/h aproximadamente
■ Condiciones de detección de un vehículo por la función BSM
La función BSM detecta un vehículo presente en la zona de detección en las siguientes situaciones:
- Otro vehículo que circula por un carril contiguo le adelanta.
- Otro vehículo entra en la zona de detección al cambiar de carril.
■ Condiciones en las que la función BSM no detecta vehículos La función BSM no está diseñada para detectar los siguientes tipos de vehículos y/u obstáculos:
- Motocicletas de baja cilindrada, bicicletas, peatones, etc.*
- Vehículos que circulan en sentido contrario
- Barreras de seguridad, muros, señales, vehículos estacionados y otros obstáculos fijos*
- Vehículos que circulan detrás del suyo en el mismo carril*
- Vehículos que circulan 2 carriles más allá del suyo*
*: Según las condiciones, puede que se detecte un vehículo y/u obstáculo.
■ Condiciones en las que la función BSM puede no funcionar correctamente
- Puede que la función BSM no detecte correctamente los vehículos en las siguientes situaciones:
- Cuando el sensor está desalineado tras sufrir un impacto fuerte, a él o a la zona que lo rodea
- Cuando el sensor o la zona del parachoques trasero que lo rodea están cubiertos por barro, nieve, escarcha, un adhesivo, etc.
- Cuando conduce por una calzada mojada por agua estancada con mal tiempo (por ejemplo, lluvia intensa, nieve o niebla)
- Cuando se aproximan varios vehículos que circulan muy juntos unos detrás de otros
- Cuando la distancia entre su vehículo y el que le sigue es reducida
- Cuando hay una gran diferencia de velocidad entre su vehículo y el que entra en la zona de detección
- Cuando varía la diferencia de velocidad entre su vehículo y otro
- Cuando un vehículo entra en la zona de detección circulando a la misma velocidad o casi a la misma velocidad que el suyo
- Cuando su vehículo arranca tras una parada y un vehículo permanece en la zona de detección
- Cuando sube y baja en sucesión pendientes pronunciadas, como una cuesta, un badén, etc.
- Cuando conduce por una carretera muy sinuosa, con curvas consecutivas o con la calzada deformada
- Cuando los carriles son anchos, o cuando circula pegado al límite del carril, y el vehículo del carril adyacente está muy alejado del suyo
- Cuando hay un portabicicletas u otro accesorio montado en la parte trasera del vehículo
- Cuando hay una gran diferencia de altura entre su vehículo y el que entra en la zona de detección
- Inmediatamente después de activar el sistema BSM
- Los casos en que la función BSM detecta erróneamente un vehículo y/u obstáculo pueden aumentar en las siguientes situaciones:
- Cuando el sensor está desalineado tras sufrir un impacto fuerte, a él o a la zona que lo rodea
- Cuando la distancia entre su vehículo y una barrera de seguridad, un muro, etc., que entra en la zona de detección es reducida
- Cuando sube y baja en sucesión pendientes pronunciadas, como una cuesta, un badén, etc.
- Cuando los carriles son estrechos, o cuando circula pegado al límite del carril y un vehículo que circula en un carril distinto al contiguo al suyo entra en la zona de detección
- Cuando conduce por una carretera muy sinuosa, con curvas consecutivas o con la calzada deformada
- Cuando los neumáticos derrapan o patinan
- Cuando la distancia entre su vehículo y el que le sigue es reducida
- Cuando hay un portabicicletas u otro accesorio montado en la parte trasera del vehículo