Descripción del sistema - Sistema ++
ProPILOT Assist
Descripción del sistema
DIAGRAMA DEL SISTEMA
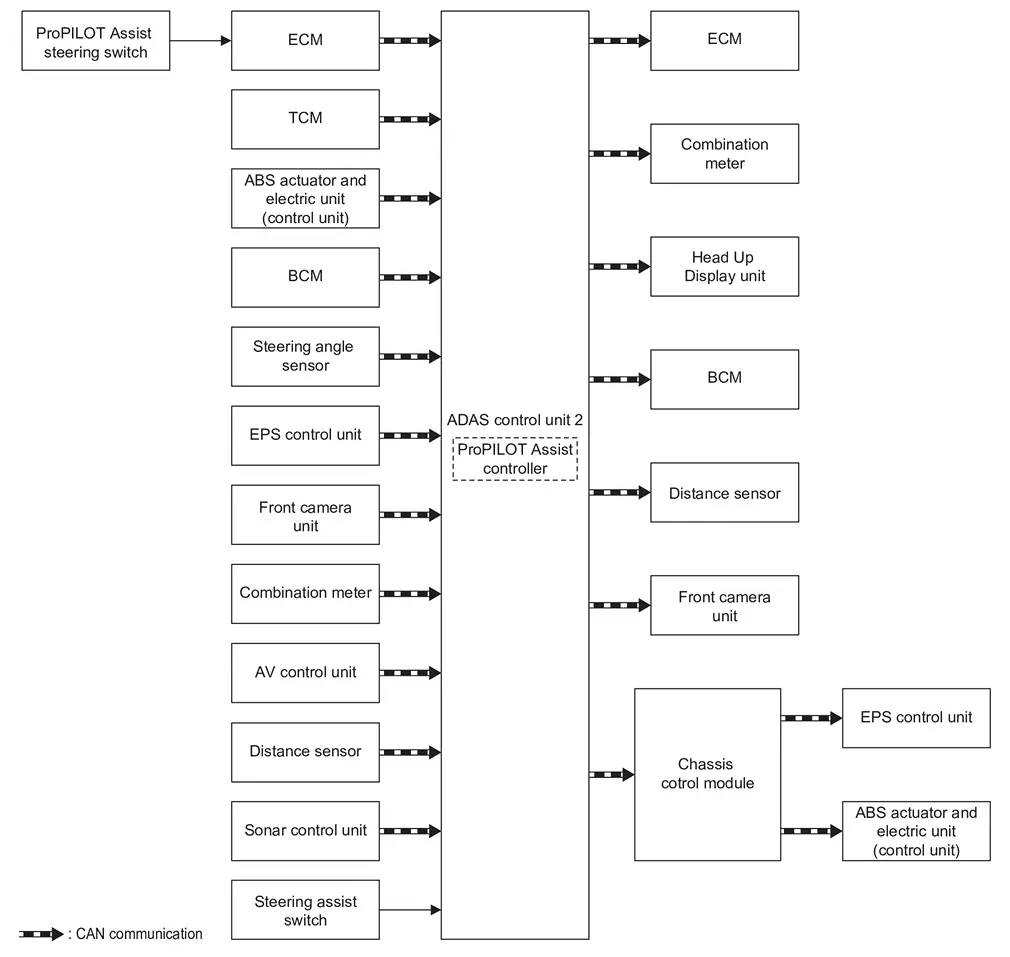
| Componente | Descripción |
|---|---|
| ECM | ECM |
| TCM | TCM |
| Actuador ABS y unidad eléctrica (unidad de control) | Actuador ABS y unidad eléctrica (unidad de control) |
| BCM | Descripción del sistema |
| Sensor del ángulo de dirección | Sensor del ángulo de dirección |
| Unidad de control EPS | Conjunto del mecanismo de dirección |
| Módulo de control del chasis | Módulo de control del chasis |
| Unidad de cámara delantera | Unidad de cámara frontal |
| Cuadro de instrumentos (TFT COMPLETO) | Cuadro de instrumentos combinado |
| Cuadro de instrumentos (PANTALLA DE INFORMACIÓN DE 7 PULGADAS) | Cuadro de instrumentos combinado |
| Unidad de control de audio | Unidad de control AV |
| Sensor de distancia | Sensor de distancia |
| Unidad de control del sonar | Unidad de control del sonar |
| Interruptor de asistencia de dirección | Interruptor de asistencia de dirección |
| Unidad de control ADAS 2 | Unidad de control ADAS 2 |
| Unidad de pantalla de visualización frontal (HUD) | Unidad de pantalla de visualización frontal (HUD) |
| Mando del volante ProPILOT Assist | Interruptor de volante de ProPILOT Assist |
ELEMENTOS DE SEÑAL DE ENTRADA/SALIDA DE LA UNIDAD DE CONTROL ADAS 2
Elemento de señal de entrada
| Unidad de transmisión | Nombre de la señal | Descripción | |
|---|---|---|---|
| ECM | Comunicación CAN | Señal de posición de mariposa cerrada | Recibe el estado de posición de ralentí (ON/OFF) |
| Señal de posición del pedal del acelerador | Recibe la posición (ángulo) del pedal del acelerador | ||
| Señal de permiso de ProPILOT Assist | Recibe el estado de funcionamiento o no funcionamiento del sistema ProPILOT Assist | ||
| Señal de régimen del motor | Recibe la velocidad del motor | ||
| Señal del interruptor de volante ProPILOT Assist | Recibe el estado de funcionamiento del interruptor de volante de ProPILOT Assist | ||
| TCM | Comunicación CAN | Señal de posición de marcha actual | Recibe la posición de marcha actual |
| Señal de posición de cambio | Recibe la posición de la palanca selectora | ||
| Señal de velocidad de entrada | Recibe el número de revoluciones del eje de entrada | ||
| Señal de revoluciones del eje de salida | Recibe el número de revoluciones del eje de salida | ||
| Actuador ABS y unidad eléctrica (unidad de control) | Comunicación CAN | Señal de fallo del ABS | Recibe el estado de avería del ABS |
| Señal de funcionamiento ABS | Recibe el estado de funcionamiento del ABS | ||
| Señal de la luz de advertencia ABS | Recibe el estado ON/OFF de la luz de aviso del ABS | ||
| Señal de avería del TCS | Recibe el estado de avería del TCS | ||
| Señal de funcionamiento TCS | Recibe el estado de funcionamiento del TCS | ||
| Señal de desactivación VDC | Recibe el estado de activación o desactivación del ESP | ||
| Señal de fallo VDC | Recibe el estado de avería del ESP | ||
| Señal de funcionamiento VDC | Recibe el estado de funcionamiento del ESP | ||
| Señal de velocidad del vehículo (ABS) | Recibe las velocidades de las cuatro ruedas | ||
| Señal de velocidad de guiñada | Recibe la velocidad de guiñada que actúa sobre el vehículo Nissan Pathfinder | ||
| Señal del sensor G lateral | Recibe la aceleración lateral (G) que actúa sobre el vehículo Nissan Pathfinder | ||
| Señal de funcionamiento del freno de estacionamiento eléctrico | Recibe el estado de funcionamiento del freno de estacionamiento | ||
| Combinación de instrumentos | Comunicación CAN | Señal de selección del sistema | Recibe el estado de selección de cada elemento seleccionado con el interruptor de volante |
| Señal del interruptor del cinturón de seguridad del conductor | Recibe el estado de funcionamiento del cinturón de seguridad del conductor | ||
| BCM | Comunicación CAN | Señal del indicador de dirección | Recibe el estado de funcionamiento de la luz de giro y de la luz de emergencia |
| Señal del interruptor de luz de freno | Recibe el estado de funcionamiento del pedal de freno | ||
| Señal del interruptor de puerta | Recibe el estado de funcionamiento de cada puerta | ||
| Sensor del ángulo de dirección | Comunicación CAN | Señal del sensor del ángulo de dirección | Recibe el número de revoluciones y el sentido de giro del volante |
| Señal de avería del sensor de ángulo de dirección | Recibe el estado de avería del sensor de ángulo de dirección | ||
| Señal de velocidad angular de la dirección | Recibe la velocidad angular de giro del volante | ||
| Unidad de control EPS | Comunicación CAN | Señal de permiso de ProPILOT Assist | Recibe el estado de funcionamiento o no funcionamiento del sistema ProPILOT Assist |
| Señal de par de la dirección | Recibe el par de entrada de la dirección | ||
| Unidad de control de audio | Comunicación CAN | Señal de curva | Recibe información de curvas de la carretera adelante |
| Unidad de cámara delantera | Comunicación CAN | Señal de vehículo delantero | Recibe los resultados de detección del vehículo que circula delante |
| Señal de estado de carril detectado | Recibe los resultados de detección de las marcas de carril | ||
| Sensor de distancia | Comunicación CAN | Señal del sensor de distancia | Recibe los resultados de la detección, como la presencia o ausencia de un vehículo Nissan Pathfinder delantero y la distancia respecto al vehículo |
| Unidad de control del sonar | Comunicación CAN | Señal del sensor de sonar | Recibe los resultados de la detección, como la presencia o ausencia de un vehículo Nissan Pathfinder delantero y la distancia respecto al vehículo |
| Interruptor de asistencia de dirección | Señal del interruptor de asistencia de dirección | Recibe el estado de funcionamiento del interruptor de asistencia de dirección | |
Elemento de señal de salida
| Unidad de recepción | Nombre de la señal | Descripción | |
|---|---|---|---|
| ECM | Comunicación CAN | Señal de funcionamiento de ProPILOT Assist | Transmite una señal de funcionamiento de ProPILOT Assist necesaria para el sistema ProPILOT Assist |
| Señal de solicitud de par de rueda | Transmite una señal para controlar el par de las ruedas | ||
| BCM | Comunicación CAN | Señal de solicitud de luz de freno | Envía una señal para activar la luz de freno |
| Actuador ABS y unidad eléctrica (unidad de control) (a través del módulo de control del chasis) | Comunicación CAN | Señal de par en las ruedas de frenado | Transmite una señal de par de frenado de las ruedas para activar el freno mediante el módulo de control del chasis |
| Señal de solicitud de operación del freno de estacionamiento eléctrico | Transmite una señal para accionar el freno de estacionamiento | ||
| Combinación de instrumentos | Comunicación CAN | Señal de visualización en el combinado de instrumentos | Envía una señal para mostrar el estado del sistema en la pantalla de información |
| Señal de salida del zumbador | Envía una señal para activar el zumbador | ||
| Unidad de control EPS (mediante el módulo de control del chasis) | Comunicación CAN | Señal de funcionamiento de ProPILOT Assist | Transmite una señal de funcionamiento de ProPILOT Assist necesaria para el sistema ProPILOT Assist |
| Unidad de cámara delantera | Comunicación CAN | Señal de velocidad del vehículo Nissan Pathfinder | Envía la velocidad del vehículo calculada por la unidad de control ADAS 2 |
| Señal del indicador de dirección | Envía una señal de los indicadores de dirección recibida del BCM | ||
| Sensor de distancia | Comunicación CAN | Señal de velocidad del vehículo Nissan Pathfinder | Envía la velocidad del vehículo calculada por la unidad de control ADAS 2 |
| Unidad de pantalla de visualización frontal (HUD) | Comunicación CAN | Señal de visualización | Envía una señal para mostrar el estado del sistema en el Head Up Display |
DESCRIPCIÓN DE FUNCIONES
El sistema mide la distancia con el vehículo que le precede mediante la unidad de cámara frontal y el sensor de distancia, y permite conducir manteniendo una distancia adecuada, con la velocidad del vehículo Nissan Pathfinder programada por el conductor como límite superior. Al mismo tiempo, detecta las marcas del carril por el que circula el vehículo Nissan Pathfinder y asiste en la dirección para mantener el vehículo cerca del centro del carril.
ProPILOT Assist se compone de 2 funciones: control de crucero inteligente (ICC) y función de asistencia del volante.
Control de crucero inteligente
El sistema de control de crucero inteligente (ICC) mantiene una distancia seleccionada respecto al vehículo que circula delante dentro de las velocidades ajustadas.
El conductor puede seleccionar las velocidades ajustadas.
El vehículo Nissan Pathfinder circula a la velocidad programada cuando la carretera delante está despejada.
El sistema ICC puede configurarse en uno de dos modos de control de crucero:
Función del modo de control de distancia entre vehículos del Nissan Pathfinder
Para mantener una distancia seleccionada entre el propio vehículo y el vehículo Nissan Pathfinder que circula delante, hasta la velocidad preajustada. Consulte la descripción del sistema.
Función del modo de control de crucero convencional (velocidad fija)
Para circular a una velocidad preajustada. Consulte Descripción del sistema.
Función de asistencia del volante
El sistema detecta las marcas del carril y ayuda a la dirección para mantener el vehículo cerca del centro del carril de circulación. Consulte Descripción del sistema.
REGISTRADOR DE DATOS DE EVENTOS (EDR)
Registro y recopilación de datos del vehículo
El sistema ProPILOT Assist registra y recopila los siguientes datos del vehículo.
Estado de funcionamiento del pedal del acelerador, del pedal del freno, del volante y de otros mandos
Estado de detección de los vehículos Nissan Pathfinder delanteros, de las marcas de carril y de otros elementos
Velocidad del vehículo y otra información del vehículo
Información relacionada con el funcionamiento de ProPILOT Assist
Información de diagnóstico de averías de ProPILOT Assist
Información de imagen de la unidad de cámara frontal (cuando se activa el airbag SRS o el AEB)
Tratamiento de los datos
Nissan Motor y terceros contratados por Nissan Motor pueden obtener y usar los datos registrados en el registrador de eventos con el fin de mejorar el rendimiento de seguridad en colisiones de los vehículos Nissan Pathfinder.
Nissan Motor y los terceros contratados por Nissan Motor no revelarán ni facilitarán los datos obtenidos a ningún tercero, salvo en las siguientes circunstancias.
Cuando se obtiene el consentimiento del usuario del vehículo Nissan Pathfinder
Cuando se base en una orden judicial u otra solicitud con validez legal
Cuando los datos se proporcionan a un instituto de investigación o entidad similar, después de tratarlos mediante procesamiento estadístico u otros medios para que no sea posible identificar al usuario o al vehículo Nissan Pathfinder
Modo a prueba de fallos (unidad de control ADAS 2)
Consulte Modo a prueba de fallos (Unidad de control ADAS 2).
Modo a prueba de fallos (sensor de distancia)
Consulte Modo a prueba de fallos (Sensor de distancia).
Modo a prueba de fallos (unidad de cámara frontal)
Consulte Modo a prueba de fallos (Unidad de cámara frontal).
Función del modo de control de distancia entre vehículos
Descripción del sistema
DESCRIPCIÓN DE FUNCIONES
El modo de control de distancia entre vehículos está diseñado para mantener una distancia seleccionada con el vehículo Nissan Pathfinder que circula delante del propio vehículo, y puede reducir la velocidad para igualar la de un vehículo más lento que le precede.
El conductor puede seleccionar la distancia con el vehículo Nissan Pathfinder que circula delante (Larga/Media/Corta).
Si el estado es la condición de espera de ajuste y la velocidad del vehículo está entre aproximadamente 30 y 144 km/h, al pulsar el interruptor SET, el sistema registra la velocidad del vehículo Nissan Pathfinder e inicia el control. Si la velocidad del vehículo es de aproximadamente 30 km/h o menos y se detecta un vehículo delante al pulsar el interruptor SET, se establece una velocidad del vehículo Nissan Pathfinder de 30 km/h.
El sistema desacelera el vehículo según sea necesario y, si el vehículo que circula delante se detiene, su vehículo desacelera hasta detenerse por completo. Sin embargo, el sistema solo puede aplicar hasta un 40 % de la potencia de frenado total del vehículo.
El sistema se cancela y suena una señal acústica de advertencia si la velocidad es inferior a aproximadamente 25 km/h y no se detecta ningún vehículo delante. En los vehículos equipados con ProPILOT Assist con Navi-link en una autopista de acceso limitado, según se identifica en los datos del mapa de navegación, el modo de control de distancia entre vehículos se cancela y suena una señal acústica de advertencia si su vehículo permanece detenido durante más de aproximadamente 3 segundos y no se detecta ningún vehículo delante.
El modo de control de distancia entre vehículos funciona de la siguiente manera:
Cuando no hay vehículos circulando delante, el sistema mantiene la velocidad ajustada por el conductor. El intervalo de velocidad ajustable es de aproximadamente 30 a 144 km/h.
Cuando hay un vehículo circulando delante, el sistema ajusta la velocidad para mantener la distancia seleccionada por el conductor respecto al vehículo que circula delante. Si el vehículo de delante se detiene, su vehículo desacelera hasta detenerse. Una vez que su vehículo se detiene, el sistema mantiene el vehículo parado.
Cuando su vehículo está detenido durante menos de 3 segundos (30 segundos en los vehículos equipados con ProPILOT Assist con Navi-link en una vía de acceso limitado) y el vehículo que circula delante empieza a moverse, su vehículo vuelve a ponerse en marcha automáticamente.
Cuando su vehículo está detenido durante más de 3 segundos (30 segundos en los vehículos equipados con ProPILOT Assist con Navi-link en una vía de acceso limitado) y el vehículo de delante empieza a acelerar, pulse hacia arriba el interruptor RES+ o pise ligeramente el pedal del acelerador. El sistema comienza a seguir al vehículo que circula delante.
Cuando el vehículo que circula delante se cambia a otro carril de circulación, el sistema acelera y mantiene la velocidad del vehículo hasta la velocidad ajustada.

El modo de control de distancia entre vehículos tiene las siguientes funciones:
Detección de vehículos que se incorporan
Si un vehículo se incorpora al carril de circulación de su vehículo cerca de este, el modo de control de distancia entre vehículos informa al conductor haciendo parpadear el indicador de detección del vehículo que circula delante.
Advertencia de aproximación
Si su vehículo se acerca al vehículo de delante debido a una desaceleración brusca de este, o si otro vehículo se cruza repentinamente delante, el sistema advierte al conductor mediante la señal acústica y la indicación en la pantalla de ProPILOT Assist.
Aceleración al adelantar
Cuando el modo de control de distancia entre vehículos está activado por encima de 70 km/h y sigue a un vehículo más lento (por debajo de la velocidad ajustada), y se activa el intermitente izquierdo, el sistema comienza a acelerar automáticamente su vehículo para facilitar el adelantamiento por la izquierda y empieza a reducir la distancia con el vehículo que circula directamente delante. Solo el intermitente izquierdo activa esta función.
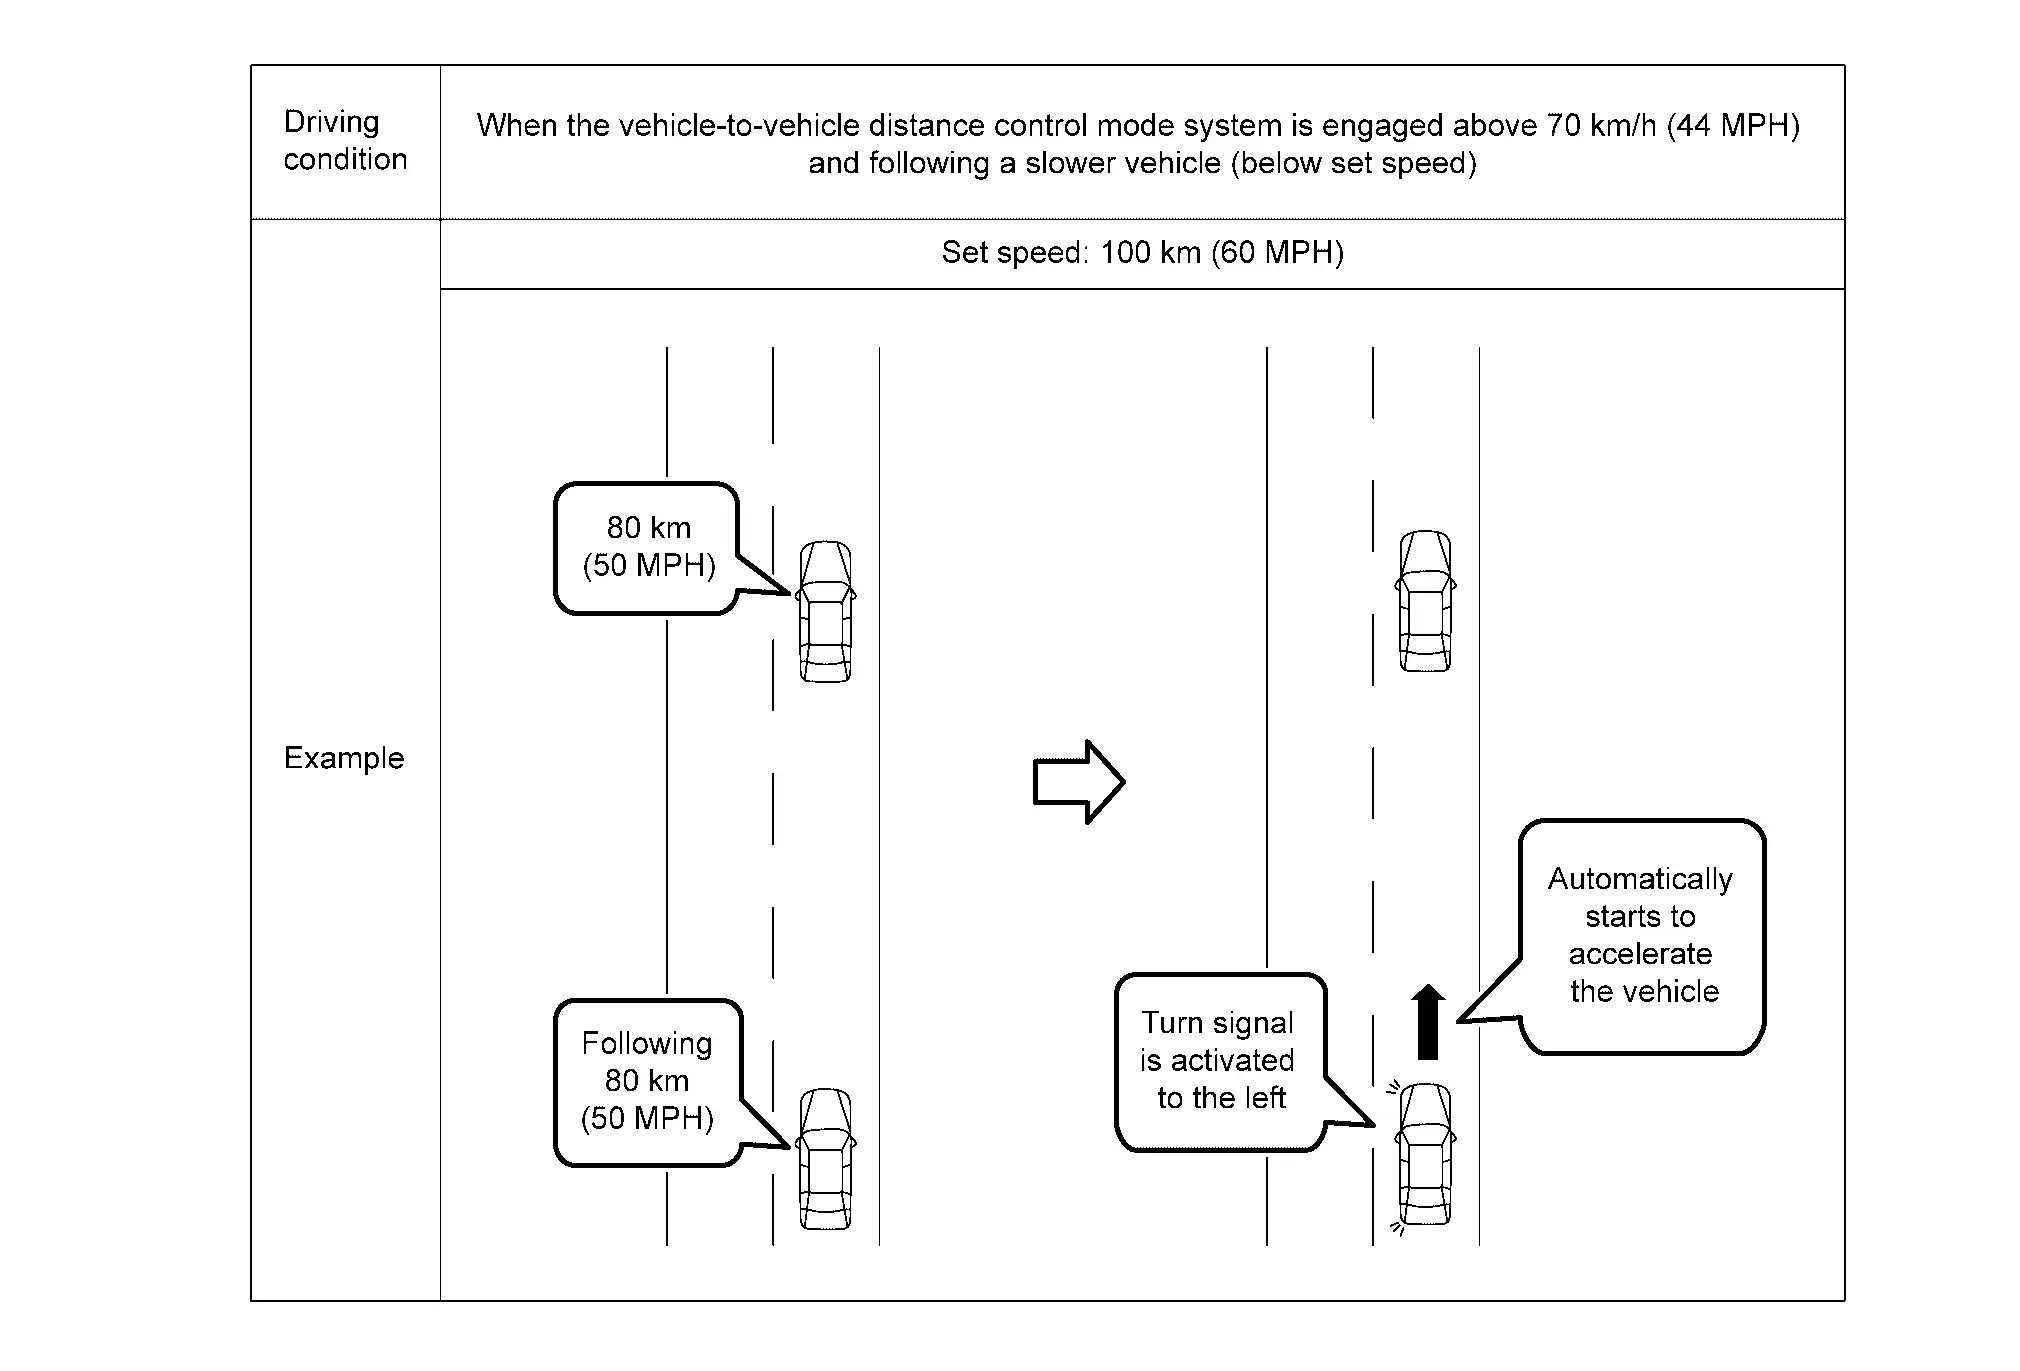
Cuando el conductor gira el volante y se cambia al carril de adelantamiento, si no se detecta ningún vehículo delante, el sistema continúa acelerando hasta la velocidad ajustada. Si se detecta otro vehículo delante, su vehículo acelera hasta la velocidad de seguimiento de dicho vehículo.
Si el conductor no dirige el vehículo al carril izquierdo para adelantar, la aceleración se detiene tras un breve periodo y se recupera la distancia de seguimiento ajustada.
La aceleración puede detenerse en cualquier momento pisando el pedal de freno o pulsando el interruptor CANCEL del volante.
Asistente de límite de velocidad (con cuadro de instrumentos TFT completo)
Cuando ProPILOT Assist con Navi-link está activo y detecta un cambio en el límite de velocidad, se muestra la nueva señal de límite de velocidad y puede aplicarse a la velocidad ajustada de su vehículo de forma automática o manual.
El Speed Limit Assist funciona:
Cuando la señal de límite de velocidad detectada es de 30 km/h o superior.
El “Asistente de límite de velocidad” se activa en el menú de ajustes de la pantalla de información del vehículo.
Ajuste de velocidad por ruta (con cuadro de instrumentos TFT completo)
Cuando ProPILOT Assist con Navi-link está activo en una vía de acceso limitado, el sistema utiliza la información de la vía proporcionada por el sistema de navegación y ajusta la velocidad de su vehículo según las curvas, intersecciones y salidas. Cuando el vehículo ha superado la curva o la salida, vuelve a acelerar hasta la velocidad ajustada.

DESCRIPCIÓN DEL FUNCIONAMIENTO
Cuando ProPILOT Assist está desactivado, al pulsar el interruptor de ProPILOT Assist del volante durante menos de 1,5 segundos se muestra el estado de ProPILOT Assist y se activa la condición de espera ajustada.
La unidad de control ADAS 2 realiza el control según lo siguiente:
Velocidad constante La unidad de control ADAS 2 compara la velocidad del Nissan Pathfinder ajustada con la velocidad actual del vehículo, transmite la orden al ECM mediante comunicación CAN para alcanzar la velocidad ajustada del Nissan Pathfinder y controla el actuador eléctrico de control de la mariposa. Seguimiento La unidad de control ADAS 2 envía órdenes al ECM y al actuador ABS y a la unidad eléctrica (unidad de control), y controla la velocidad del Nissan Pathfinder para mantener la distancia adecuada entre vehículos según los cambios de velocidad del Nissan Pathfinder que circula delante. Seguimiento → Parada La unidad de control ADAS 2 envía órdenes a la unidad eléctrica (unidad de control) del actuador ABS y detiene el Nissan Pathfinder. Una vez detenido el vehículo, se mantiene parado. Desde parado → Seguimiento La unidad de control ADAS 2 determina que se ha pulsado el interruptor RES+ mediante la señal del interruptor de dirección del ProPILOT Assist enviada por la ECM, o que se ha pisado el pedal del acelerador mediante la señal de posición del pedal del acelerador enviada por la ECM; transmite la orden a la ECM para reanudar la conducción en seguimiento y controla el actuador electrónico del control de la mariposa. Cuando la unidad de control ADAS 2 detecta, mediante la señal del sensor de distancia, que un Nissan Pathfinder entra en el carril de circulación propio cerca del vehículo, transmite la señal de visualización al combinado para encender el indicador de detección del Nissan Pathfinder que circula delante.
Cuando la unidad de control ADAS 2 detecta, mediante la señal del sensor de distancia, que el vehículo se acerca demasiado al Nissan Pathfinder que circula delante debido a una deceleración brusca de ese vehículo o a que otro vehículo se cruza delante, realiza las siguientes operaciones:
Transmite la señal de visualización al combinado para encender la indicación del sistema ProPILOT Assist.
Transmite la señal de salida del zumbador al cuadro de instrumentos combinado para activar el zumbador.
Cuando la unidad de control ADAS 2 detecta que se activa la luz indicadora de giro a la izquierda mientras el Nissan Pathfinder propio sigue a un vehículo más lento (por debajo de la velocidad ajustada) a 70 km/h o más, transmite la orden al ECM para acelerar el Nissan Pathfinder.
Cuando la unidad de control ADAS 2 detecta una nueva señal de límite de velocidad mientras ProPILOT Assist con Navi-link está activo, la aplica a la velocidad ajustada del Nissan Pathfinder. (Con FULL TFT METER)
Cuando la unidad de control ADAS 2 recibe la información de la carretera (curvas, cruces y salidas) del sistema de navegación, transmite la orden al ECM para ajustar la velocidad del Nissan Pathfinder. (Con FULL TFT METER)
CONDICIONES DE FUNCIONAMIENTO
Sistema ProPILOT Assist: ON
Velocidad del vehículo: entre aproximadamente 30 y 144 km/h
CONDICIÓN DE CANCELACIÓN
Pulse el interruptor CANCEL
Toque el pedal de freno (excepto con el vehículo parado)
Pulse el interruptor ProPILOT Assist para desactivar el sistema (el indicador de estado del ProPILOT Assist se apaga)
Cualquier puerta está abierta
El cinturón de seguridad del conductor no está abrochado
No se detecta ningún Nissan Pathfinder que circule delante y el vehículo propio circula a una velocidad inferior a 25 km/h
El Nissan Pathfinder propio ha estado detenido por el sistema ProPILOT Assist durante aproximadamente 3 minutos o más
La palanca selectora no está en la posición D (Drive) ni en el modo de cambio manual
El freno de estacionamiento electrónico está accionado
El sistema VDC está desactivado
El AEB aplica un frenado más fuerte
El VDC (incluido el sistema de control de tracción) funciona
Cuando se selecciona el modo SNOW (nieve).
Cuando se selecciona el modo SAND (arena) (modelos AWD).
Cuando se selecciona el modo MUD/RUT (modelos AWD).
Una rueda patina
Cuando la medición de distancia se ve afectada por la adherencia de suciedad u obstrucciones en el sensor de distancia
Cuando la señal del radar se interrumpe temporalmente
Función del modo de control de crucero convencional (velocidad fija)
Descripción del sistema
DESCRIPCIÓN DE FUNCIONES
El modo de control de crucero convencional (velocidad fija) permite conducir a una velocidad entre 30 y 144 km/h sin mantener el pie sobre el pedal del acelerador.
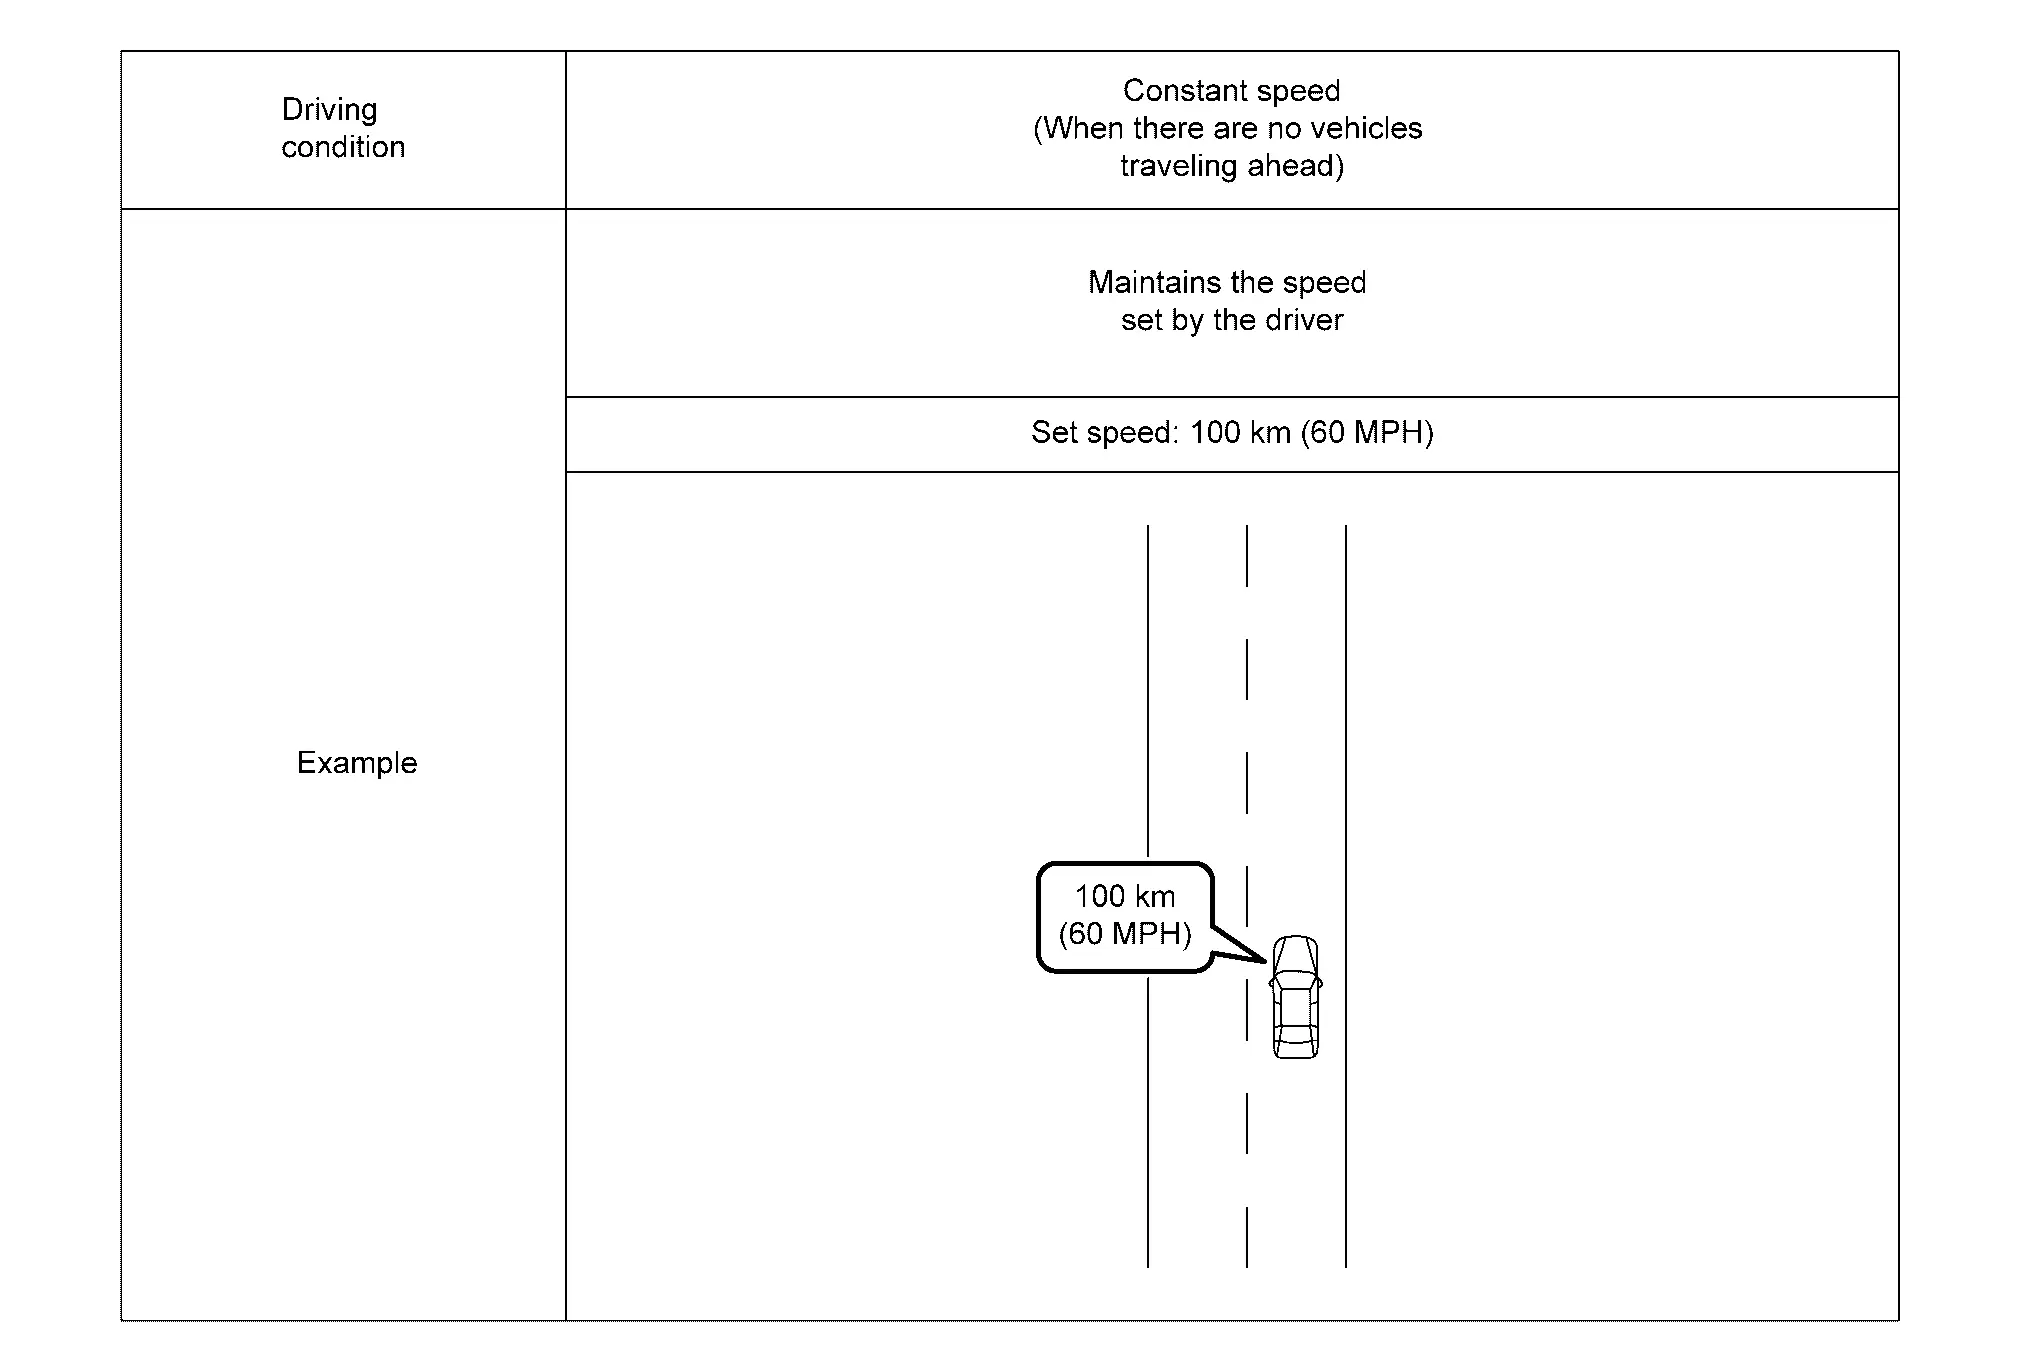
DESCRIPCIÓN DEL FUNCIONAMIENTO
Cuando el modo de control de distancia entre vehículos está desactivado, mantener pulsado el interruptor ProPILOT Assist durante 1,5 segundos o más ilumina el indicador de control de velocidad y coloca el control en estado de espera de ajuste.
El sistema compara la velocidad actual del Nissan Pathfinder con la velocidad ajustada, envía órdenes al ECM mediante comunicación CAN y controla el par motor para acercar la velocidad actual a la velocidad ajustada.
Cuando el sistema está en estado de espera de ajuste y la velocidad del Nissan Pathfinder está entre aproximadamente 30 y 144 km/h, la velocidad del vehículo en el momento en que se pulsa el interruptor SET- se guarda como velocidad ajustada del Nissan Pathfinder y se inicia el control.
La unidad de control ADAS 2 realiza el control según lo siguiente:
Velocidad constante Compara la velocidad programada del Nissan Pathfinder con la velocidad actual del vehículo, transmite la orden a la ECM mediante comunicación CAN para alcanzar la velocidad programada del Nissan Pathfinder y controla el actuador electrónico de control del acelerador.
CONDICIONES DE FUNCIONAMIENTO
Modo de control de crucero convencional (velocidad fija): ON
Velocidad del Nissan Pathfinder: entre aproximadamente 30 y 144 km/h
CONDICIÓN DE CANCELACIÓN
Cuando se pulsa el interruptor CANCEL.
Cuando se pisa el pedal de freno.
Cuando la palanca selectora no está en la posición “D” ni en modo manual.
Cuando el freno de estacionamiento está accionado.
Cuando el interruptor MAIN se pone en OFF.
Cuando actúa el VDC (incluido el TCS).
Cuando una rueda patina.
Cuando se produce un fallo del sistema.
Función de asistencia del volante
Descripción del sistema
DESCRIPCIÓN DE FUNCIONES
La unidad de cámara frontal se utiliza para controlar la dirección, de modo que el vehículo circule cerca del centro del carril, y para ayudar al conductor en las maniobras de dirección. [La función de asistencia de dirección no está disponible a velocidades inferiores a 70 km/h.]

Durante el control de asistencia de dirección, la unidad de control ADAS 2 detecta las maniobras de dirección del conductor a partir de la señal de par de dirección recibida de la unidad de control EPS mediante comunicación CAN.
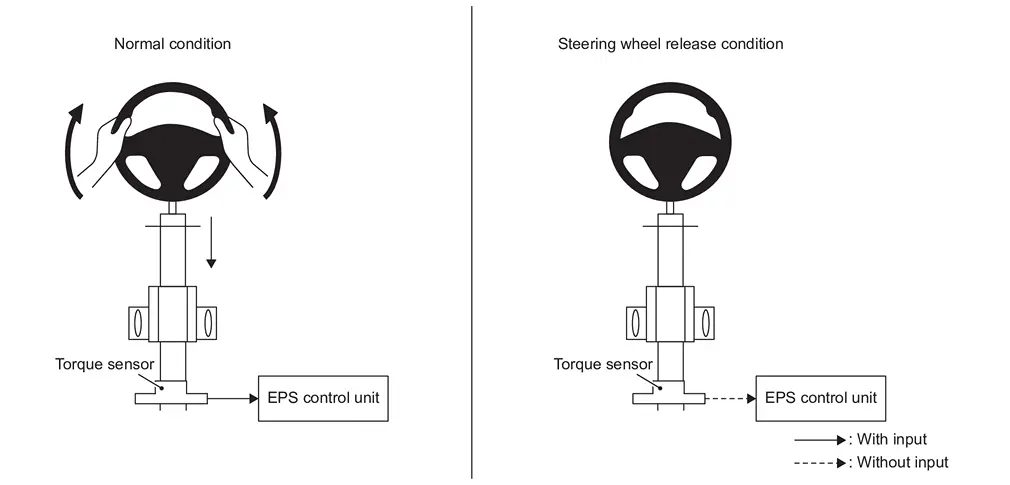
Si la unidad de control ADAS 2 detecta que el conductor suelta el volante, se muestra una advertencia en la pantalla de información del Nissan Pathfinder.
Si el conductor no maneja el volante después de mostrarse la advertencia, suena una alerta acústica y la advertencia parpadea en la pantalla de información del Nissan Pathfinder, seguida de una frenada rápida para pedir al conductor que vuelva a tomar el control del Nissan Pathfinder.
Si el conductor sigue sin responder, ProPILOT Assist enciende las luces de emergencia y reduce la velocidad del Nissan Pathfinder hasta detenerlo por completo.
El conductor puede cancelar la desaceleración en cualquier momento girando el volante, frenando, acelerando o utilizando el interruptor ProPILOT Assist.
DESCRIPCIÓN DEL FUNCIONAMIENTO
Con ProPILOT Assist desactivado, al pulsar el interruptor de dirección de ProPILOT Assist durante menos de 1,5 segundos se muestra el estado de ProPILOT Assist y se activa el estado de espera de ajuste.
La unidad de control ADAS 2 realiza el control según lo siguiente:
| Control activo (carretera recta) | La cámara frontal detecta las marcas del carril y envía la señal de detección de marcas del carril mediante comunicación CAN a la unidad de control ADAS 2. Basándose en esta señal, la unidad de control ADAS 2 asiste la dirección enviando órdenes mediante comunicación CAN a la unidad de control EPS para mantener el Nissan Pathfinder en el carril. |
| Control activo (carretera con curvas) | La cámara frontal detecta las marcas del carril y envía la señal de detección de marcas del carril mediante comunicación CAN a la unidad de control ADAS 2. Basándose en esta señal, la unidad de control ADAS 2 asiste la dirección para adaptarse a la curva enviando órdenes mediante comunicación CAN a la unidad de control EPS para mantener el Nissan Pathfinder en el carril. |
| Control en espera | Cuando la unidad de control ADAS 2 recibe la señal del indicador de intermitencia mediante comunicación CAN desde el BCM, cancela temporalmente la función de asistencia de dirección. |
| Reactivación del control | Cuando termina el cambio de carril y la unidad de control ADAS 2 recibe la señal de detección de marcas de carril mediante comunicación CAN desde la unidad de cámara frontal, reactiva la función de asistencia de dirección. |
CONDICIONES DE FUNCIONAMIENTO
La función de asistencia de dirección puede activarse cuando se cumplen las siguientes condiciones.
Sistema ProPILOT Assist: ON
Las marcas de carril de ambos lados se detectan claramente
Se detecta un Nissan Pathfinder que circula delante [cuando el vehículo circula a velocidades inferiores a 70 km/h]
El conductor sujeta el volante
El Nissan Pathfinder circula por el centro del carril
No se utilizan los indicadores de dirección
No se utiliza el limpiaparabrisas a alta velocidad (la función de asistencia de dirección se desactiva tras aproximadamente 10 segundos de funcionamiento del limpiaparabrisas)
CONDICIÓN DE CANCELACIÓN
Cuando aparecen marcas de carril inusuales en el carril de circulación, o cuando la marca de carril no puede detectarse correctamente durante un tiempo debido a determinadas condiciones (por ejemplo, un surco de nieve, el reflejo de la luz en un día lluvioso o la presencia de varias marcas de carril poco claras)
Cuando el limpiaparabrisas funciona a alta velocidad (la asistencia de dirección se desactiva cuando el limpiaparabrisas funciona durante más de unos 10 segundos)
Pantalla de información (combinación de instrumentos)
Advertencia/Indicador (en la pantalla de información)
| Nombre | Función |
|---|---|
| Visualización del sistema ProPILOT Assist |
|